
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
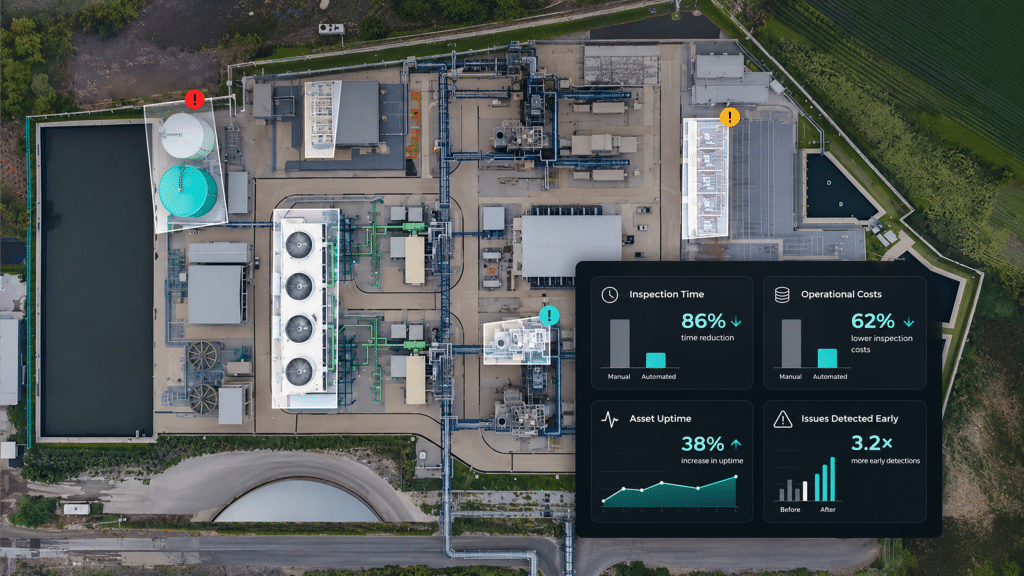
퍼셉토, 기존 드론·센서 데이터도 분석하는 피지컬 AI 플랫폼 Axion 출시
3줄 요약 - 퍼셉토가 특정 드론 제조사에 묶이지 않는 산업시설 점검 플랫폼 Axion을 출시했습니다. - 기존 드론과 센서, 과거 점검 자료를 받아 160개 이상의 AI 모델로 설비 이상을 분석합니다. - 회사는 미국 에너지 기업과 송전선 점검을 위한 다년 계약도 체결했다고 밝혔습니다. 미국 퍼셉토는 드론과 산업 센서가 수집한 점검 자료를 설비별로 통합해 분석하는 서비스형 소프트웨어 Axion을 공개했습니다. 회사의 기존 자율 드론 외에도 지원되는 타사 드론, 고정·이동 센서, 과거 점검 자료를 입력할 수 있습니다. 회사는 10만 시간 이상의 실제 자율 점검 자료를 바탕으로 개발한 전문 AI 모델 160개 이상을 적용한다고 설명했습니다. Axion은 영상, 열영상과 기타 점검 자료를 설비의 위치 및 이력과 연결해 이상을 찾고 우선순위를 제안합니다. 예를 들어 전선의 단선 여부를 주변 설비와의 관계에서 판단하고, 열 이상을 설비의 평소 상태와 비교하도록 설계했습니다. 담당자가 자연어로 점검 결과를 물어볼 수 있으며, 회사 전문가가 AI가 찾은 결과를 검토하는 절차도 제공합니다. 퍼셉토는 미국의 한 에너지 기업과 송전선 점검을 지원하는 다년 계약을 체결했다고 밝혔지만 고객명과 계약 금액은 공개하지 않았습니다. 이 계약에는 항공 데이터 수집과 AI 분석이 포함됩니다. 플랫폼은 현재 이용 가능하다고 회사는 밝혔으며, 160개 이상 모델의 현장별 정확도는 별도로 제시하지 않았습니다.
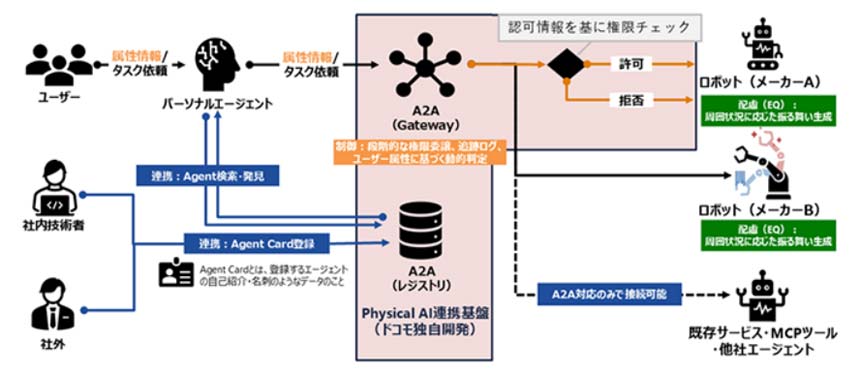
NTT도코모, 개인 AI와 여러 로봇을 연결하는 피지컬 AI 플랫폼 개발
3줄 요약 - NTT도코모가 개인 AI 에이전트와 다양한 로봇을 연결하는 피지컬 AI 플랫폼을 개발했습니다. - 플랫폼은 이용자의 속성과 현장 상황을 반영해 로봇 명령을 전달하거나 제한하도록 설계됐습니다. - 회사는 11월 NTT 연구개발 행사에서 기술을 시연하고 향후 실증을 추진할 계획입니다. NTT도코모는 개인용 AI 에이전트가 여러 종류의 로봇과 소통하도록 돕는 연결 플랫폼을 10월 27일 발표했습니다. 서로 다른 에이전트가 통신하는 A2A 방식을 이용해 사용자의 요청을 로봇이 실행할 수 있는 형태로 전달합니다. 플랫폼은 로봇 연결, 이용자 속성과 현장 맥락에 따른 제어 규칙, 상황에 맞는 동작 선택을 핵심 기능으로 제시했습니다. A2A 게이트웨이는 허용되지 않은 지시를 로봇에 전달하기 전에 차단하도록 설계됐습니다. 이용자 속성 정보는 플랫폼 안에 보관하고 승인된 명령만 로봇에 보내는 방식입니다. 회사가 든 미성년자나 알레르기 정보에 맞춘 음식점 서비스는 적용 가능성을 설명하는 예시이며, 실제 매장 도입 실적은 아닙니다. NTT도코모는 11월 18~20일과 24~25일 열리는 NTT 연구개발 행사에서 기술을 시연하고, 이후 그룹 내부 적용과 협력사 실증을 검토할 계획입니다.
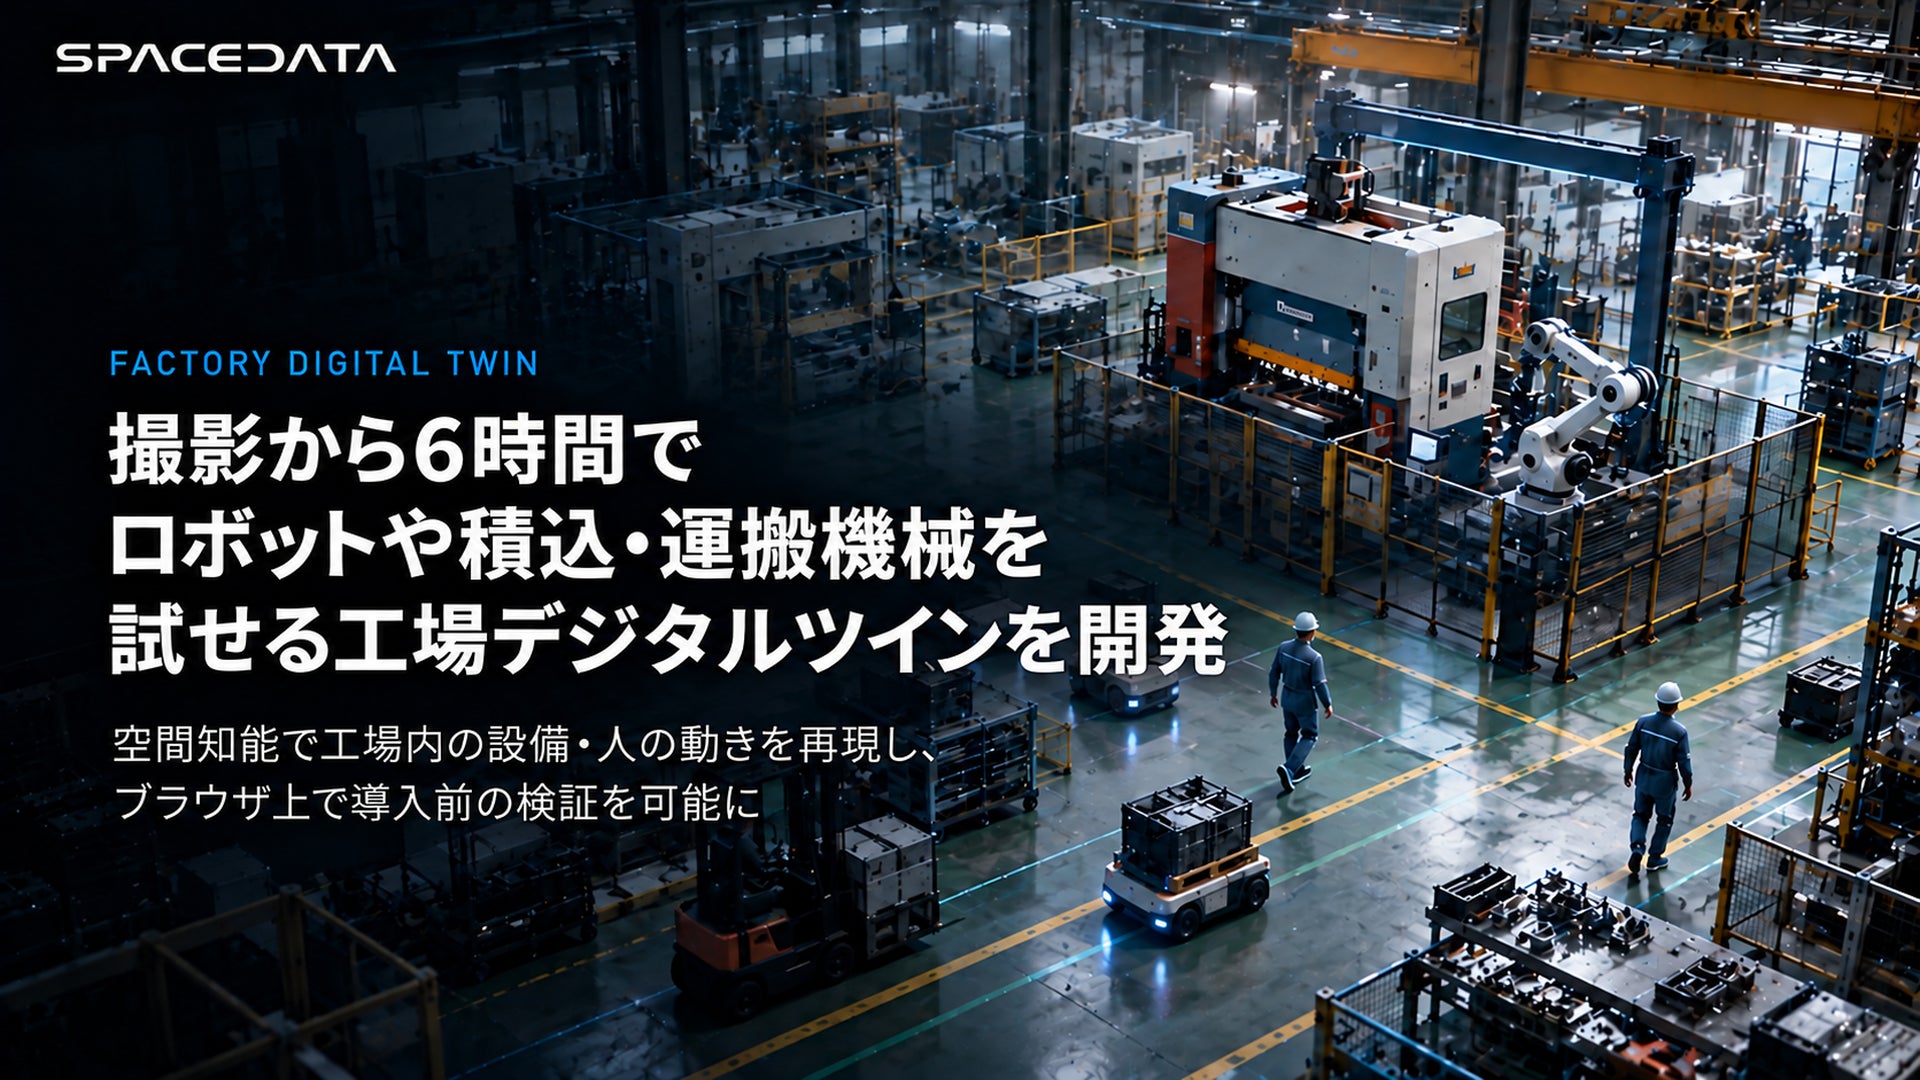
스페이스데이터, 촬영 6시간 만에 로봇 배치 시험하는 공장 디지털 트윈 개발
3줄 요약 - 일본 스페이스데이터가 실제 공장 영상을 바탕으로 로봇과 장비 배치를 시험하는 디지털 트윈을 개발했습니다. - 360도 촬영부터 브라우저에서 조작할 수 있는 환경을 만드는 데 약 6시간이 걸렸다고 밝혔습니다. - 현재는 개발 사례이며 ROBOTBRAIN에서의 공개와 고객별 제공 기반은 앞으로 추진할 계획입니다. 스페이스데이터는 가나가와현 제조 공장을 360도 카메라로 촬영하고 3DGS, Blender, MuJoCo를 결합해 공장 내부를 재현했습니다. 스마트폰이나 PC에서 주소를 열어 공간을 살펴보고 로봇, 지게차, 크레인과 설비의 배치 및 동작을 시험할 수 있도록 만들었습니다. 회사에 따르면 건물은 촬영 자료로 재구성했고, 기계는 고객의 실제 설비 정보를 노출하지 않도록 자체 제작한 범용 3차원 모델 22종을 사용했습니다. 설비의 위치를 10센티미터 단위, 방향을 15도 단위로 조정하고 기존 구조물과 겹치는지 확인할 수 있습니다. 사람이 접근할 때 협동로봇이 감속·정지하는 모습과 물체 충돌도 시뮬레이션합니다. 회사는 촬영부터 이 환경을 만드는 데 6시간이 걸렸다고 설명했습니다. 향후 ROBOTBRAIN에 공개하고 공장별 디지털 트윈을 빠르게 제공할 수 있는 공통 기능을 정비할 계획입니다. 실제 로봇 도입 현장의 안전성과 성능을 이 시뮬레이션만으로 검증했다는 뜻은 아닙니다.
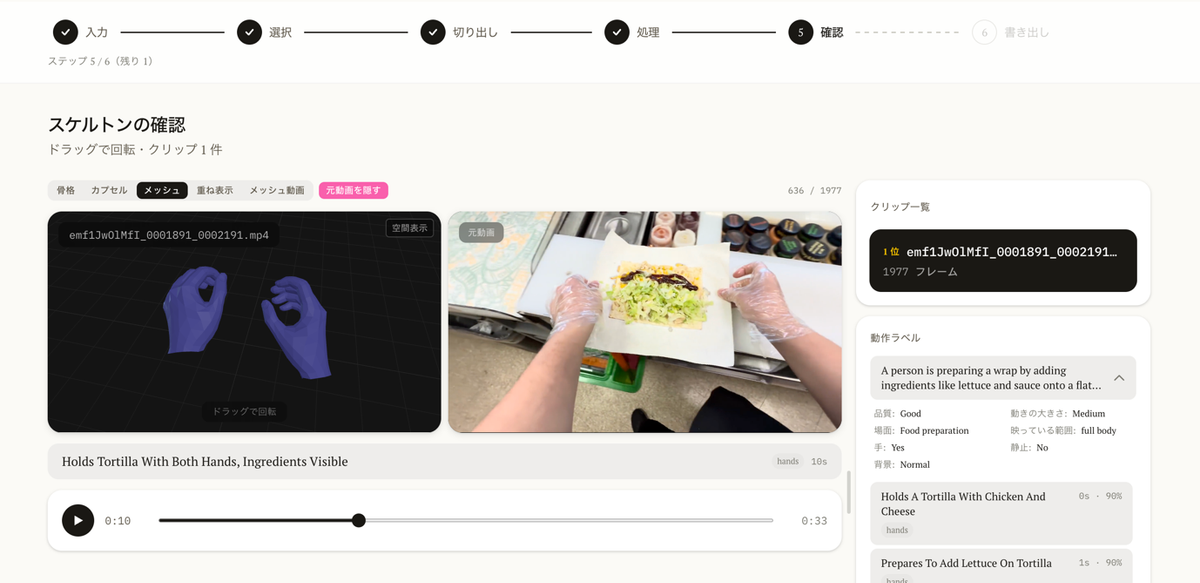
일본 Ememe, 기존 작업 영상으로 로봇 학습 데이터를 만드는 ‘Ememe 파이프라인’ 출시
3줄 요약 - 일본 Ememe가 사람의 작업 영상에서 로봇 학습용 동작 데이터를 만드는 서비스를 시작했습니다. - 공장 카메라 영상이나 사용 허가를 받은 공개 영상에서 손동작과 작업 설명을 추출합니다. - 회사는 양손 작업의 학습 효과를 내부 검증했지만 구체적인 성공률은 공개하지 않았습니다. Ememe는 10월 27일 사람의 작업 영상을 휴머노이드와 로봇 손의 추가 학습에 쓸 수 있는 데이터셋으로 바꾸는 Ememe 파이프라인의 제공을 시작했습니다. 기존 공장 카메라 영상이나 공개 라이선스 영상을 입력하면 학습에 적합한 장면을 고르고, 손동작을 추출해 작업 의미를 설명하는 텍스트와 함께 정리합니다. 회사는 로봇이 작업하는 영상을 다시 분석해 실패한 동작을 찾고 개선점을 제안하는 기능도 설명했습니다. 고객의 기밀 공장 영상을 외부로 내보내지 않도록 고객 서버나 클라우드 환경에 설치하는 방식도 제공합니다. 원격 조작으로 로봇을 직접 시연시키는 데이터 수집의 인력과 시간 부담을 줄이는 것이 목표입니다. Ememe는 NVIDIA Isaac GR00T를 이용한 자체 비교에서 로봇 시범 데이터만 사용했을 때보다 이 동작 데이터를 함께 썼을 때 복잡한 양손 작업의 성공률이 높았다고 밝혔습니다. 실험 규모와 수치, 독립 검증 결과는 공개하지 않았습니다.
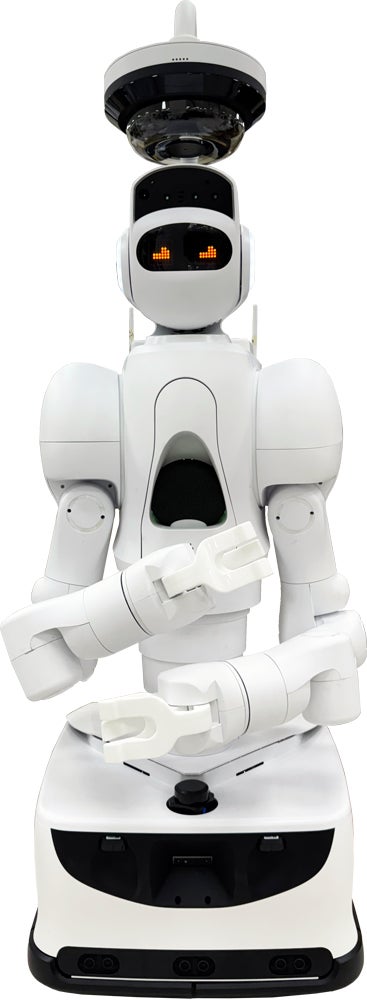
일본 마루분, Aeolus 로봇으로 건물 순찰·경비 서비스 본격 시작
3줄 요약 - 일본 마루분이 Aeolus 로봇을 활용한 건물 순찰·경비 서비스의 본격 제공을 시작했습니다. - 로봇 팔로 기존 엘리베이터 버튼을 누르므로 별도 연동 공사 없이 층간 이동할 수 있다고 설명했습니다. - 오피스·상업시설·병원을 대상으로 야간 순찰과 이상 상황 감지를 제시했습니다. 전자기기 유통업체 마루분은 Aeolus Robotics의 로봇을 이용한 경비 서비스를 새로 본격 제공한다고 발표했습니다. 기존에 전개해 온 돌봄 시설용 서비스에서 건물 경비 분야로 적용 범위를 넓힌 것입니다. 고객 시설에 실제로 몇 대가 배치됐는지는 공개하지 않았습니다. 회사에 따르면 Aeolus는 카메라로 엘리베이터 조작판을 인식하고 두 팔 중 하나로 버튼을 눌러 층을 이동합니다. 건물의 엘리베이터 제어 시스템을 개조하지 않아도 된다는 점을 도입 이점으로 제시했습니다. 라이다와 3차원 시각 인식으로 장애물을 피하고, 야간 시야 기능으로 소등 후 공간을 순찰하도록 설계했습니다. 소화기 위치, 문 개폐와 잠금 상태, 사람이 쓰러지거나 앉아 있는 상황 등을 감지해 관리 인력에 알리는 용도를 제시했습니다. 360도 카메라 영상을 관제센터에서 확인하고 로봇을 통해 현장 사람에게 말할 수도 있습니다. 안내용 챗봇과 감지 항목 확대는 앞으로 추진할 계획입니다.
KDDI·ELYZA, 로봇 AI 신설사 발표…2030년까지 현장 로봇 1천 대 목표
3줄 요약 - KDDI와 ELYZA가 로봇 AI 개발을 맡는 신설사 ELYZA Robotics의 사업 계획을 발표했습니다. - KDDI 그룹은 2030회계연도까지 연구개발에 300억 엔을 투입하고 전문 인력 300명 이상을 확보할 계획입니다. - 두 회사는 2026년부터 실증을 시작해 2030회계연도까지 현장 로봇 1천 대 이상을 목표로 합니다. KDDI와 ELYZA는 10월 27일 ELYZA Robotics의 사업 계획을 공개했습니다. 신설사는 10월 1일 사업을 시작했으며, 이번 발표에서 로봇 AI 개발과 현장 확대 계획을 구체화했습니다. KDDI 그룹은 2030회계연도까지 연구개발에 300억 엔을 투자하고 관련 전문 인력 300명 이상을 확보할 계획입니다. 2026년부터 현장 실증을 추진하고, 2030회계연도까지 실제 현장에서 움직이는 로봇 1천 대 이상을 목표로 제시했습니다. 이 수치는 현재 배치 실적이 아니라 회사의 목표입니다. 신설사는 영상과 언어를 함께 이해하는 모델, 행동을 생성하는 로봇 AI 모델, 사람 시점의 작업 데이터와 시뮬레이션 기술을 개발할 계획입니다. 연구개발용 기반과 여러 로봇의 추론·원격 감독·협업을 지원하는 운영 기반도 구축할 예정입니다. 소매·물류·제조·서비스 현장에 맞춰 산업용 로봇과 사족보행·휴머노이드 로봇을 공급사에서 조달해 적용할 계획입니다.

베드록 로보틱스, 자율 굴착기 확대 위해 6억 달러 투자 유치
3줄 요약 - 자율 건설장비 스타트업 베드록 로보틱스가 시리즈 C 투자로 6억 달러를 유치했습니다. - 이번 투자 이후 기업가치는 41억 달러로 평가됐으며, 누적 조달액은 약 10억 달러에 이릅니다. - 회사는 기존 굴착기에 자율주행 장치를 장착해 실제 건설 현장의 토공 작업을 확대하고 있습니다. 베드록 로보틱스는 기존 굴착기에 자율주행 시스템을 장착하는 사업을 키우기 위해 6억 달러 규모의 시리즈 C 투자를 유치했습니다. 캐피털G와 이머전스가 투자를 공동 주도했으며, 투자 이후 기업가치는 41억 달러로 평가됐습니다. 회사의 누적 자금 조달액은 약 10억 달러에 이릅니다. 회사는 이미 네바다주의 수처리 시설 공사와 텍사스주의 토공 현장 등에서 자율 굴착기를 상업적으로 운영하고 있다고 밝혔습니다. 텍사스의 한 프로젝트는 굴착 물량이 약 120만 세제곱야드에 이르며, 새 협력사 헤이든과도 현장 적용을 추진할 계획입니다. 이번 발표에서 새로 확인된 사실은 대규모 투자 유치와 사업 확대 계획입니다. 언급된 현장 운영은 앞서 시작된 것으로, 이번 투자 발표와 동시에 처음 배치된 것은 아닙니다.
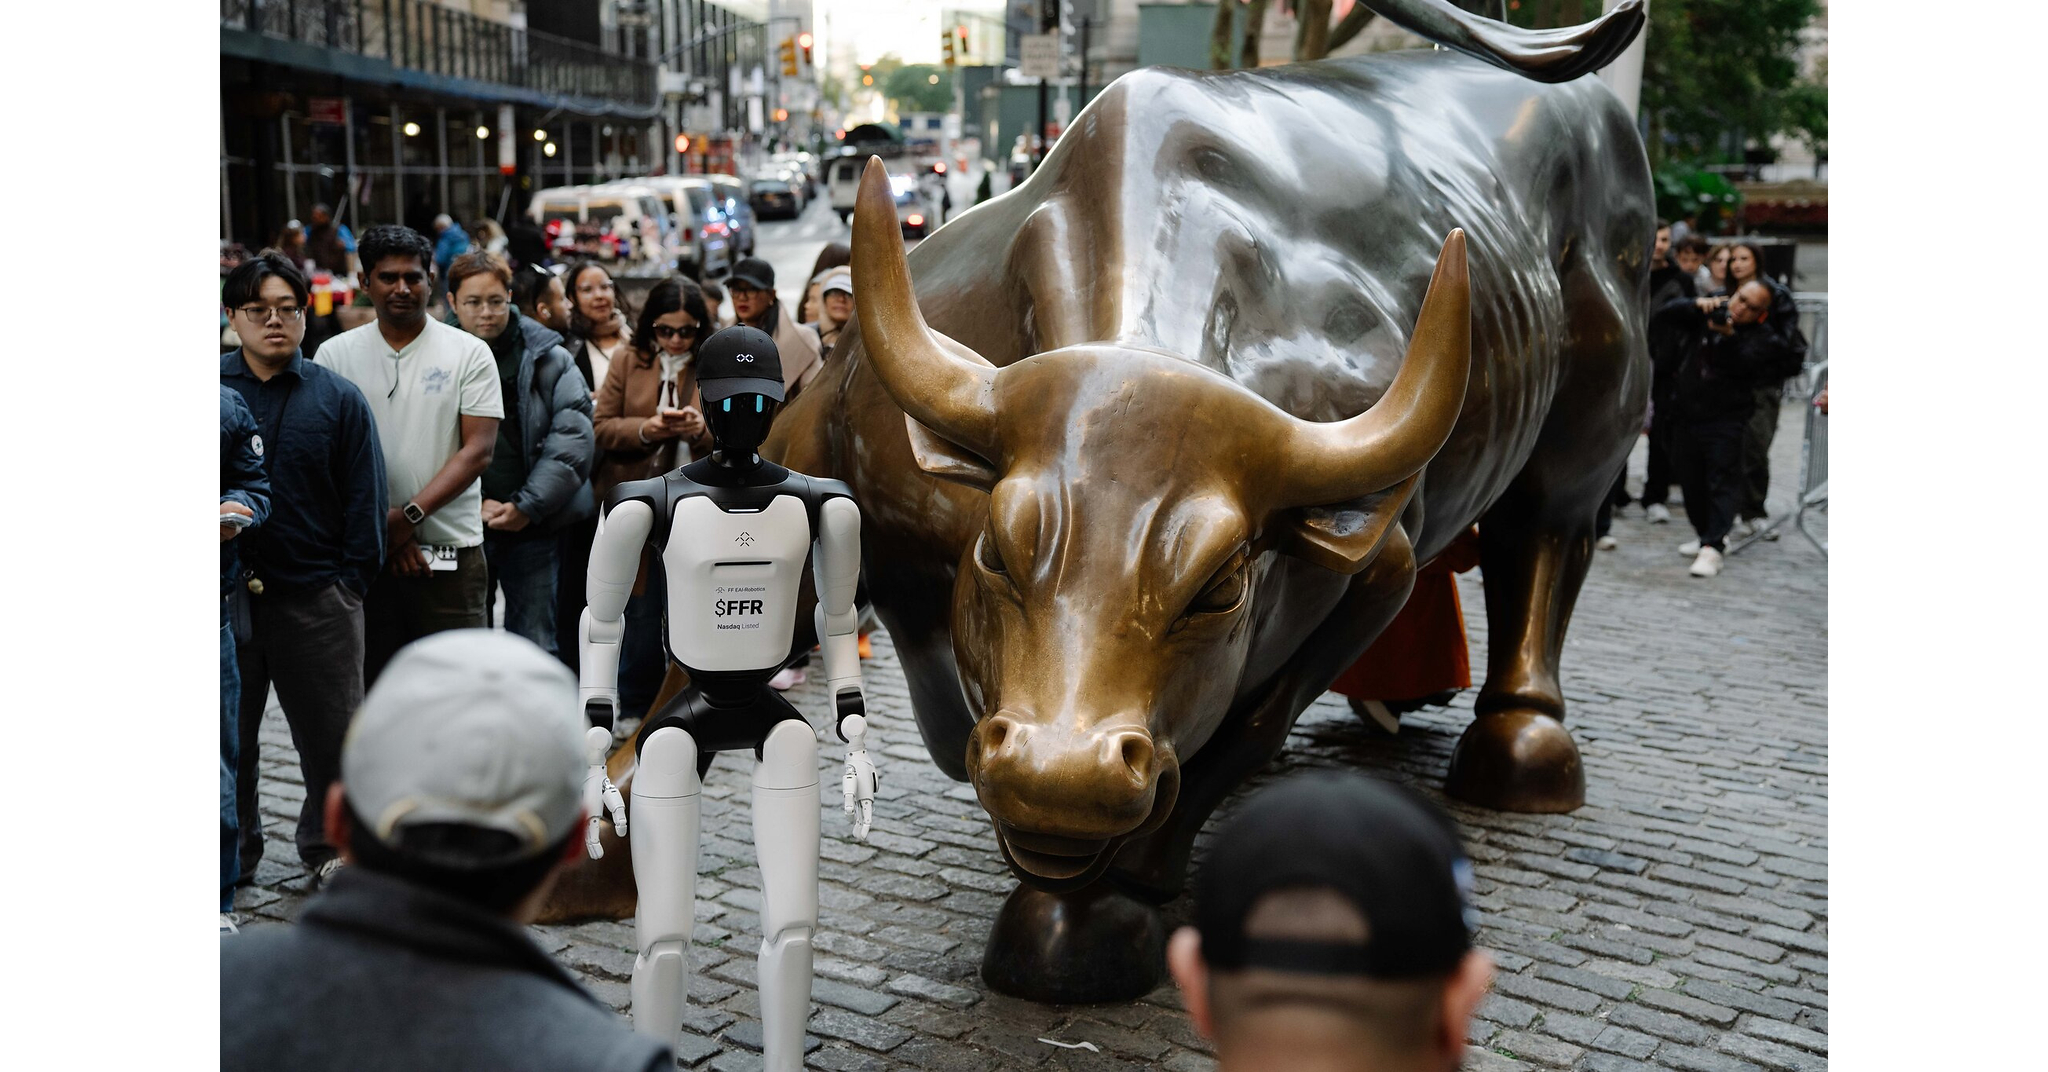
FFR, 패러데이 퓨처 로봇 사업 인수 완료…올해 출하 목표 2천 대 제시
3줄 요약 - FF EAI Robotics Ecosystem(FFR)이 패러데이 퓨처의 로봇 사업 인수를 완료했다고 10월 26일 발표했습니다. - 거래는 10월 23일 마무리됐으며, 로봇 사업은 나스닥 상장사 FFR이 운영합니다. - FFR은 올해 로봇 판매·출하 약 2천 대를 목표로 제시했지만, 이는 회사의 전망치입니다. FFR과 패러데이 퓨처는 10월 23일 로봇 사업 인수 절차를 완료했다고 10월 26일 공동 발표했습니다. 두 회사는 10월 12일 인수 계약을 맺었고, 패러데이 퓨처는 자동차 사업을 포함한 별도 회사로 남으며 로봇 사업은 기존 나스닥 상장사 FFR이 운영합니다. FFR은 휴머노이드와 생체모방 로봇, 로봇용 AI, 산업용 솔루션을 사업 범위로 제시했습니다. 회사는 개발·제조·판매·현장 배치와 로봇 공유 서비스 RoboShare를 연결하는 전략을 설명했습니다. 이번 발표에서 새로운 로봇 제품을 출시하거나 새 고객 배치를 완료했다고 밝힌 것은 아닙니다. FFR은 2026년 10월 로봇 판매·출하가 300대를 넘고 누적 판매·출하가 1,100대를 초과할 것으로 예상했습니다. 또한 인수한 로봇 사업의 2026년 연간 판매·출하 목표를 약 2천 대로 처음 제시했습니다. 이 수치는 아직 확정 실적이 아니라 회사의 전망이며, 양의 단위 매출총이익을 유지하겠다는 내용도 회사의 목표입니다.

알리바바 Amap·Token Hub, 사람 동작으로 배우는 휴머노이드 AI 모델 λ0 공개
3줄 요약 - 알리바바 Amap과 Token Hub가 사람의 동작 데이터를 활용하는 휴머노이드 제어 모델 λ0를 공개했습니다. - 연구진은 사람 시점 영상과 전신 관절 움직임을 담은 500시간 규모의 HumanVerse 데이터로 모델을 학습했습니다. - Unitree G1의 네 가지 작업 평가에서 λ0는 성공률 62.5%를 기록했다고 밝혔습니다. 알리바바 Amap과 Token Hub가 공개한 λ0는 사람의 움직임을 로봇의 전신 동작으로 옮기는 휴머노이드 AI 모델입니다. 학습에는 사람 시점 영상과 몸 관절 24개, 각 손 관절 21개의 움직임을 동기화한 HumanVerse 데이터 500시간 분량을 사용했습니다. 연구진은 사람 데이터로 기초 능력을 익힌 뒤 로봇 데이터를 활용한 추가 학습까지 거쳤다고 설명했습니다. 따라서 로봇 데이터 없이 사람 영상만으로 학습을 끝낸 모델은 아닙니다. 공개된 Unitree G1 평가에서는 네 가지 작업 40회 중 25회를 성공해 성공률 62.5%, 작업 진행률 80.4%를 기록했습니다. 연구진이 비교한 외부 모델 가운데 가장 높은 성적은 성공률 40%, 진행률 54%였습니다. 프로젝트는 코드와 예시 데이터를 공개했습니다. 다만 500시간 규모 HumanVerse 학습 데이터 전체가 공개된 것은 아닙니다. 제시된 수치는 연구진이 설계한 제한된 평가에서 나온 결과이므로 다양한 실제 현장의 성능으로 확대 해석하기는 어렵습니다.
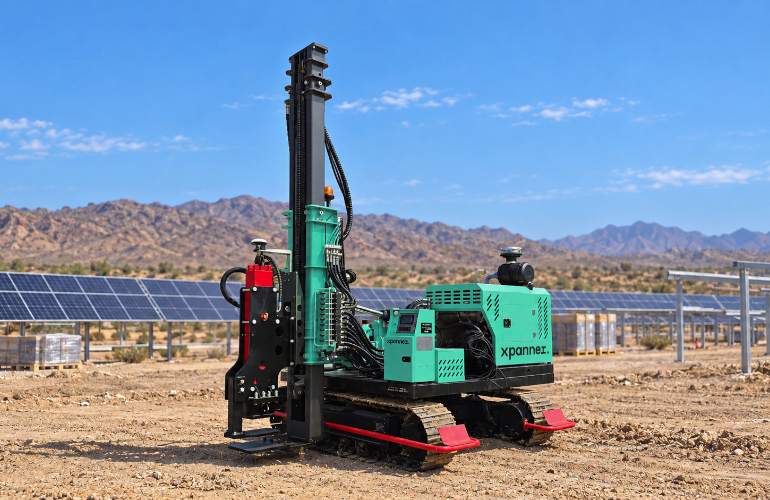
엑스패너, 태양광·배터리 공사용 자율 말뚝 시공 장비 X1 Piling R6 출시
3줄 요약 - 엑스패너가 태양광·배터리 저장시설 공사를 위한 자율 말뚝 시공 장비 X1 Piling R6를 출시했습니다. - 작업자가 시공 계획을 올리면 장비가 이동·정렬·타격·수직도 조정을 자동으로 수행하도록 설계됐습니다. - 회사는 기존 장비보다 작업 주기가 45% 빨라졌다고 주장하며 구독형 판매를 시작했습니다. 엑스패너는 에버스타 R6 장비에 자율 시공 기술을 적용한 X1 Piling R6를 10월 26일 상용 출시했습니다. 태양광 발전소와 배터리 에너지 저장시설의 기초 말뚝 설치를 대상으로 합니다. 작업자가 배치 계획을 업로드하고 작업 구간을 지정하면 장비가 주행, 위치 정렬, 말뚝 타격과 수직도 조정을 수행하며 사람이 원격으로 감독합니다. 회사는 이전 세대 장비와 비교해 작업 주기가 45% 빨라졌다고 밝혔습니다. 장비에는 97kW 엔진과 1,260J 해머가 적용됐으며, 길이 최대 7m의 말뚝을 깊이 최대 4.8m까지 시공할 수 있다고 설명했습니다. 이 성능 수치는 회사 발표에 따른 것입니다. 판매는 장비와 자동화 소프트웨어, 관리 화면, 현장 지원을 묶은 구독형으로 시작됐습니다. 회사는 이전 PD10 기술이 미국 67곳 이상의 현장에서 쓰였다고 밝혔으나, 이는 이번 신제품의 보급 실적과는 다릅니다. 천공과 스크루 말뚝 기능은 앞으로 추가할 계획입니다.
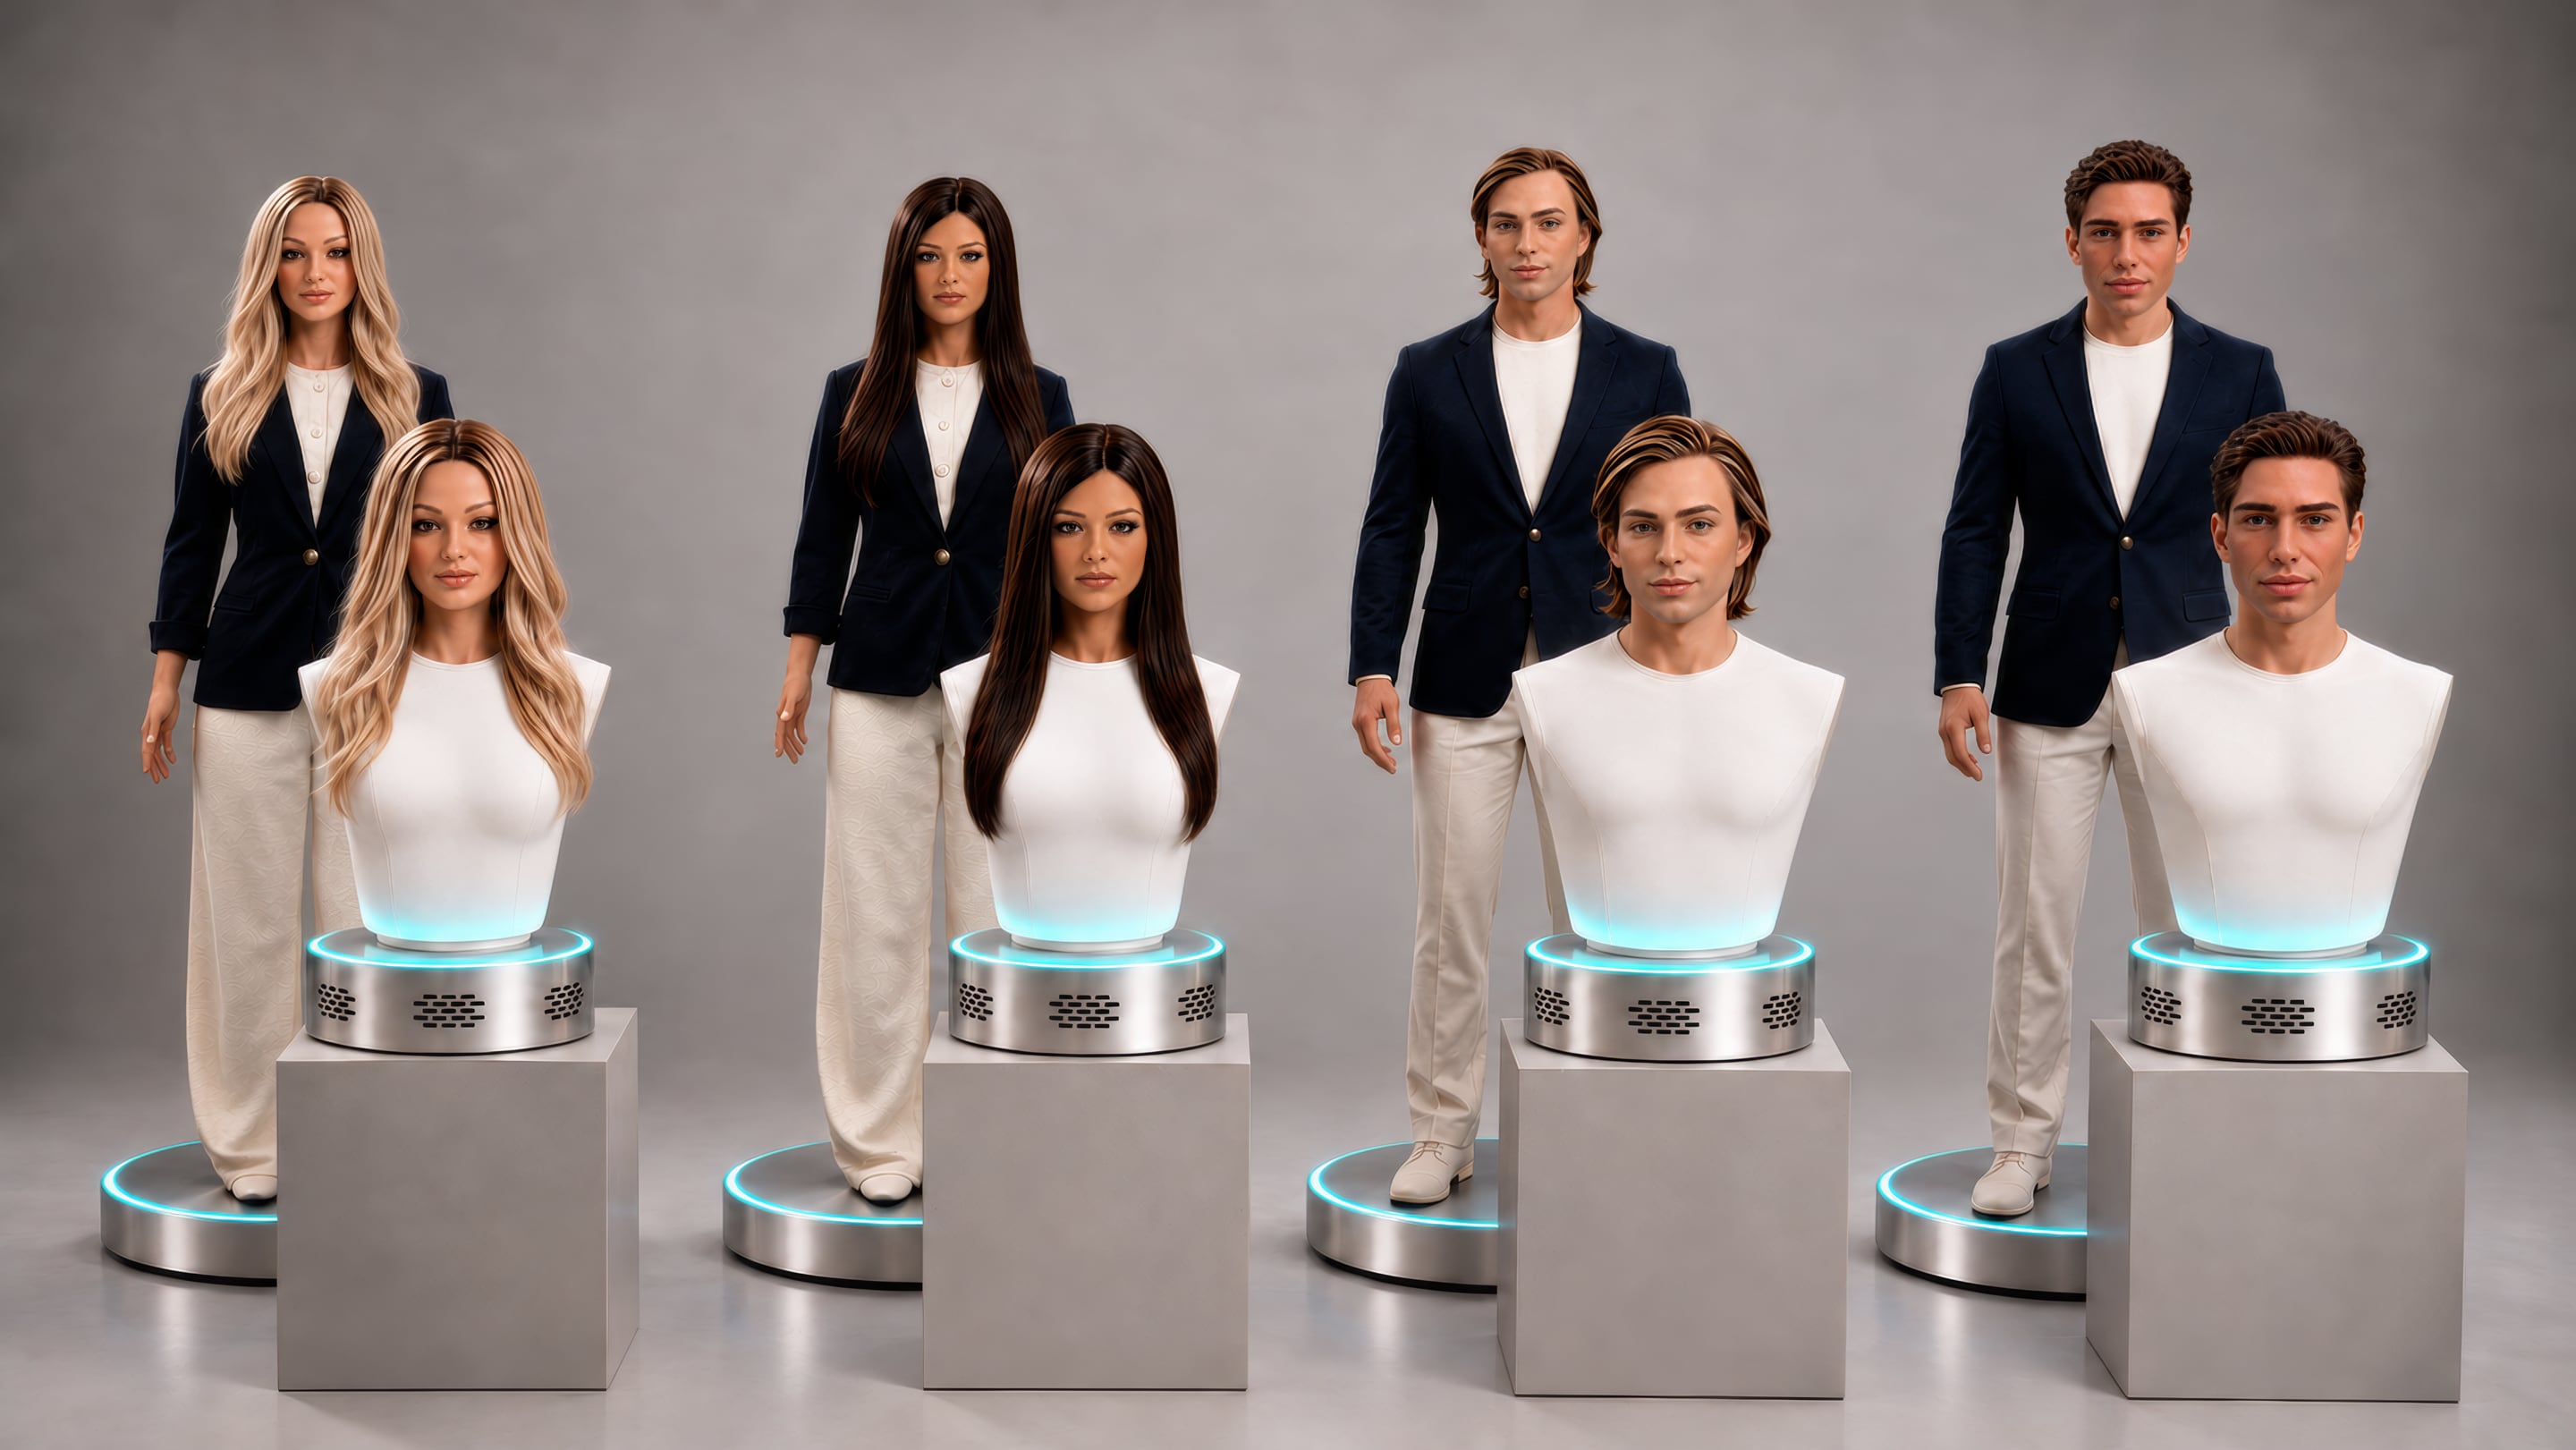
Realbotix, 탁상형·전신형 휴머노이드 Echo 공개…2027년 하반기 배송 예약
3줄 요약 - Realbotix가 대화와 교육·웰니스 용도의 휴머노이드 Echo 제품군을 공개하고 예약을 받기 시작했습니다. - 탁상형은 1만 1,950달러, 전신형은 5만 9,950달러이며, 첫 생산분은 각각 225대와 25대로 제한됩니다. - 회사는 199달러 보증금으로 예약을 받고 2027년 하반기에 배송할 계획이라고 밝혔습니다. Echo 탁상형은 17자유도의 책상 위 로봇이고, 전신형은 39자유도의 사람 크기 로봇입니다. 두 제품 모두 표정 표현을 위한 실리콘 피부와 음성 대화 기능을 갖추며, 회사는 100개가 넘는 언어를 지원한다고 설명했습니다. 카메라 기반 인식과 로컬 처리를 제공하는 Vinci 비전 시스템은 별도 선택 사항입니다. 회사는 새 직접 판매 사이트에서 첫 생산분의 우선 배송 예약을 열었습니다. 로봇 운영에는 월 19.99달러부터 시작하는 설정 앱 구독이 필요합니다. 실물 배송과 디지털 동반자 기능은 향후 계획이므로, 이번 발표는 제품 공개와 예약 개시로 봐야 합니다.
GXO·Agility, 미국 물류센터 두 곳에 휴머노이드 Digit 추가 배치 계획
3줄 요약 - GXO와 Agility Robotics가 미국 노스캐롤라이나주와 테네시주의 물류센터에 휴머노이드 Digit을 추가 배치하기로 했습니다. - 두 곳의 배치는 2027년 초 Digit 4로 시작하고, Digit 5가 상용화되면 전환할 계획입니다. - 기존 조지아주 물류센터에서 Digit이 10만 개 이상의 물류 상자를 옮겼다는 회사 측 성과를 바탕으로 한 확대 계약입니다. 두 회사는 노스캐롤라이나주 스테이츠빌과 테네시주 레버넌의 GXO 전자상거래 물류센터에서 반복적인 물자 운반 작업에 Digit을 투입할 계획이라고 발표했습니다. 실제 배치가 시작되는 시점은 2027년 초로 예상하며, 처음에는 현행 Digit 4를 사용하고 차세대 Digit 5가 상용화된 뒤 기종을 바꿀 계획입니다. GXO는 2024년 조지아주 플라워리 브랜치 물류센터에서 Agility의 로봇 서비스 계약을 체결했고, 그곳에서 Digit이 상자를 컨베이어로 옮기는 작업을 해 왔다고 설명했습니다. 두 회사가 밝힌 누적 처리량은 10만 개 이상이며, 이번에 추가할 로봇 수와 계약 금액은 공개하지 않았습니다.

AGIBOT, 산업용 중량물 로봇 G2 Max 정식 발표…양팔 정격 하중 40kg
3줄 요약 - AGIBOT이 산업 현장의 상자 적재와 부품 운반을 겨냥한 G2 Max를 10월 26일 정식 발표했습니다. - 회사가 제시한 하중은 한 팔 20kg, 양팔 정격 40kg이며 양팔 최대 하중은 50kg입니다. - AGIBOT은 일부 창고와 로봇 부품 생산라인에서 이미 G2 Max를 사용 중이라고 밝혔습니다. G2 Max는 바퀴형 몸체와 7자유도 힘 제어 팔 두 개를 이용해 무거운 물건을 옮기면서 정확한 위치에 놓도록 설계됐습니다. 회사가 밝힌 팔의 반복 위치 정밀도는 ±0.5mm 이내이며, 수직 작업 범위는 0.1~2.5m, 수평 작업 범위는 1.2m입니다. 종이상자와 표준 운반 상자, 형태가 다른 부품을 다루는 작업을 목표로 합니다. AGIBOT은 기존 전자상거래 창고에서 시간당 상자 80개를 내리고 75개를 쌓는 작업에 적용했고, 로봇 관절 조립라인에서도 부품 운반에 쓰고 있다고 설명했습니다. 배터리 교체와 자동 충전, 라이다와 초음파 센서 등을 갖췄다는 회사 설명도 나왔습니다. 이 수치와 적용 사례는 회사가 공개한 자료에 따른 것으로, 별도의 현장 검증 결과는 제시되지 않았습니다.
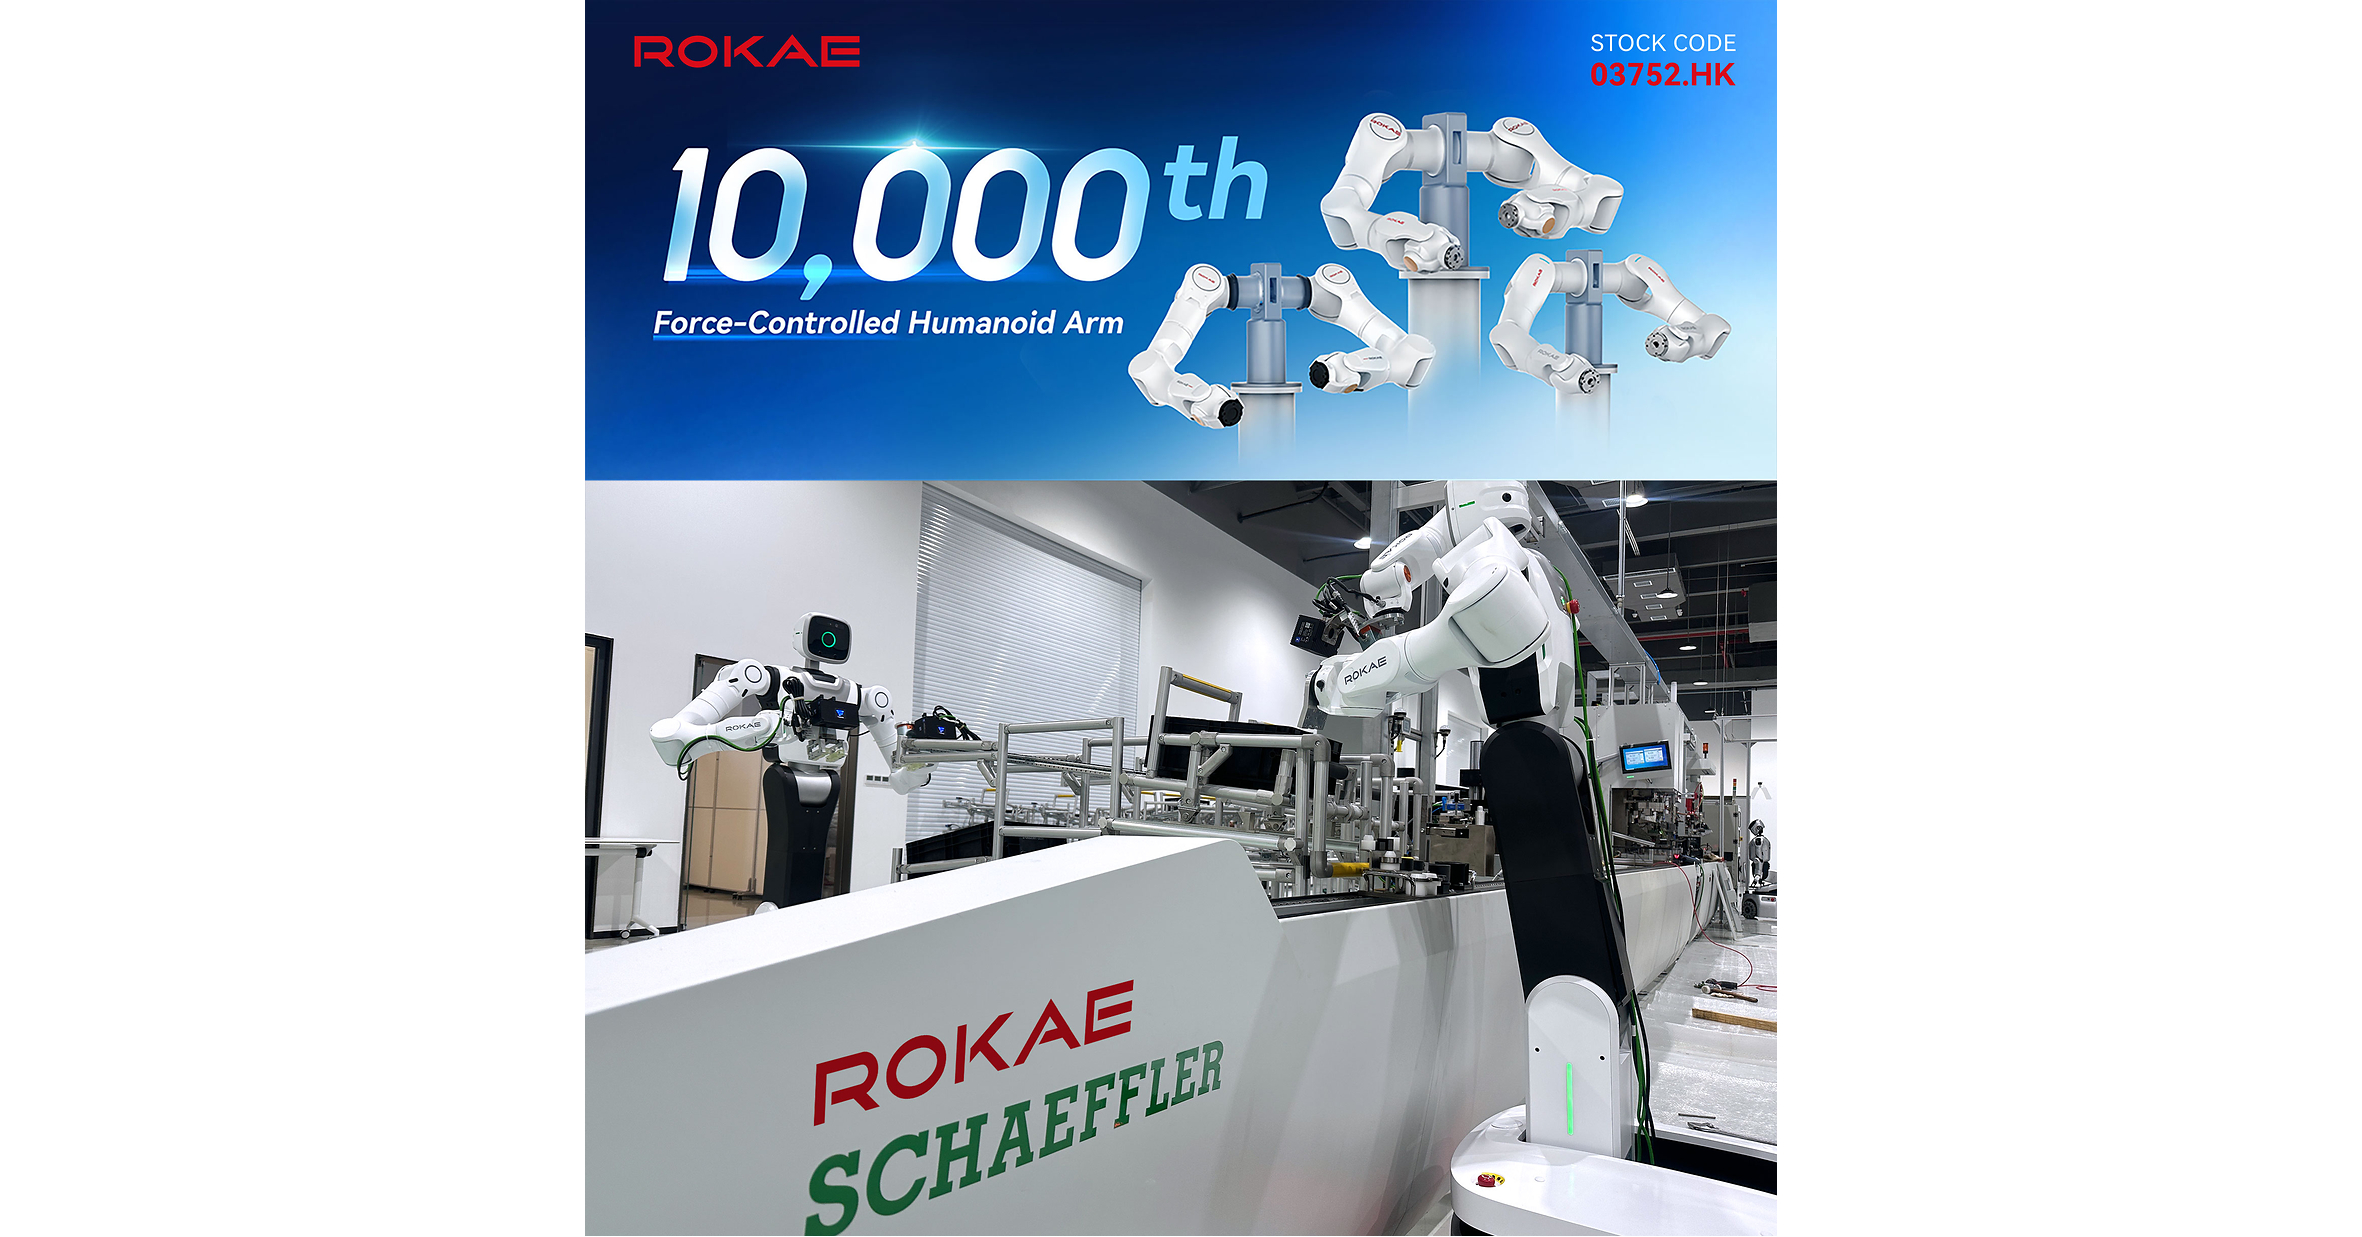
ROKAE, 휴머노이드용 힘 제어 로봇 팔 1만 대 공급·셰플러 공장 배치 공개
3줄 요약 - ROKAE가 휴머노이드용 힘 제어 로봇 팔 누적 공급량이 1만 대에 이르렀다고 발표했습니다. - 회사는 AR 시리즈 팔을 단 바퀴형 휴머노이드 Helios 5대가 중국 셰플러 공장 조립라인에서 일한다고 밝혔습니다. - 1만 대는 완성형 휴머노이드가 아니라 로봇 팔의 공급량이며, 이정표 제품은 지난 9월 생산됐습니다. ROKAE는 10월 26일 보도자료에서 산둥성 생산기지에서 지난 9월 생산한 제품이 휴머노이드용 힘 제어 로봇 팔의 1만 번째 공급분이라고 설명했습니다. 이 수치는 회사의 다른 산업용·협동 로봇 판매량을 포함하지 않습니다. 회사는 80곳이 넘는 산업 파트너가 해당 로봇 팔을 생산 공정에 통합했다고 주장했습니다. 이번 발표는 셰플러의 중국 타이창 공장에서 실제 사용 중인 로봇의 공급사도 밝혔습니다. ROKAE에 따르면 AR 시리즈 팔을 장착한 Helios 바퀴형 휴머노이드 5대가 휴머노이드 부품 조립라인에서 부품 취급, 조립, 검사를 지원합니다. 회사는 관절마다 힘을 제어하는 AR 시리즈와 한쪽 팔의 7개 관절 또는 양팔의 14개 관절을 제어할 수 있는 MAC 제어기를 함께 소개했습니다.

중국 MoSense, 로봇 전신 촉각 센서 개발에 1억 위안대 투자 유치
3줄 요약 - 중국 MoSense가 로봇 전신 촉각 기술 개발을 위해 1억 위안대 엔젤 플러스 투자를 유치했습니다. - 자금은 전신 촉각 제품 개발, 인력 확충, 연산 자원과 양산 시험 체계 구축에 사용할 계획입니다. - 주력 제품 MoSkin은 손뿐 아니라 팔다리와 몸통, 발바닥에도 감각 센서를 적용하는 구상입니다. MoSense는 10월 26일 투자 완료를 발표했으며, CDH Investments와 Oasis Capital이 공동 주도하고 여러 로봇·기술 투자사가 참여했습니다. 회사는 기존 로봇 촉각 센서가 주로 손가락 끝에 집중돼 손등과 팔, 몸통, 발바닥에는 감각 공백이 생긴다고 보고 있습니다. 회사가 개발하는 MoSkin은 유연한 전자 피부를 여러 신체 부위에 붙여 힘, 온도, 미끄러짐, 진동, 재질 등의 신호를 모으는 방식입니다. 회사는 촉각 데이터를 로봇 동작 예측 모델과 결합하는 기술도 개발 중이라고 설명했습니다. 현재 모듈의 양산 시험을 준비하는 단계이며, 매출과 고객·수주 규모는 공개하지 않았습니다.
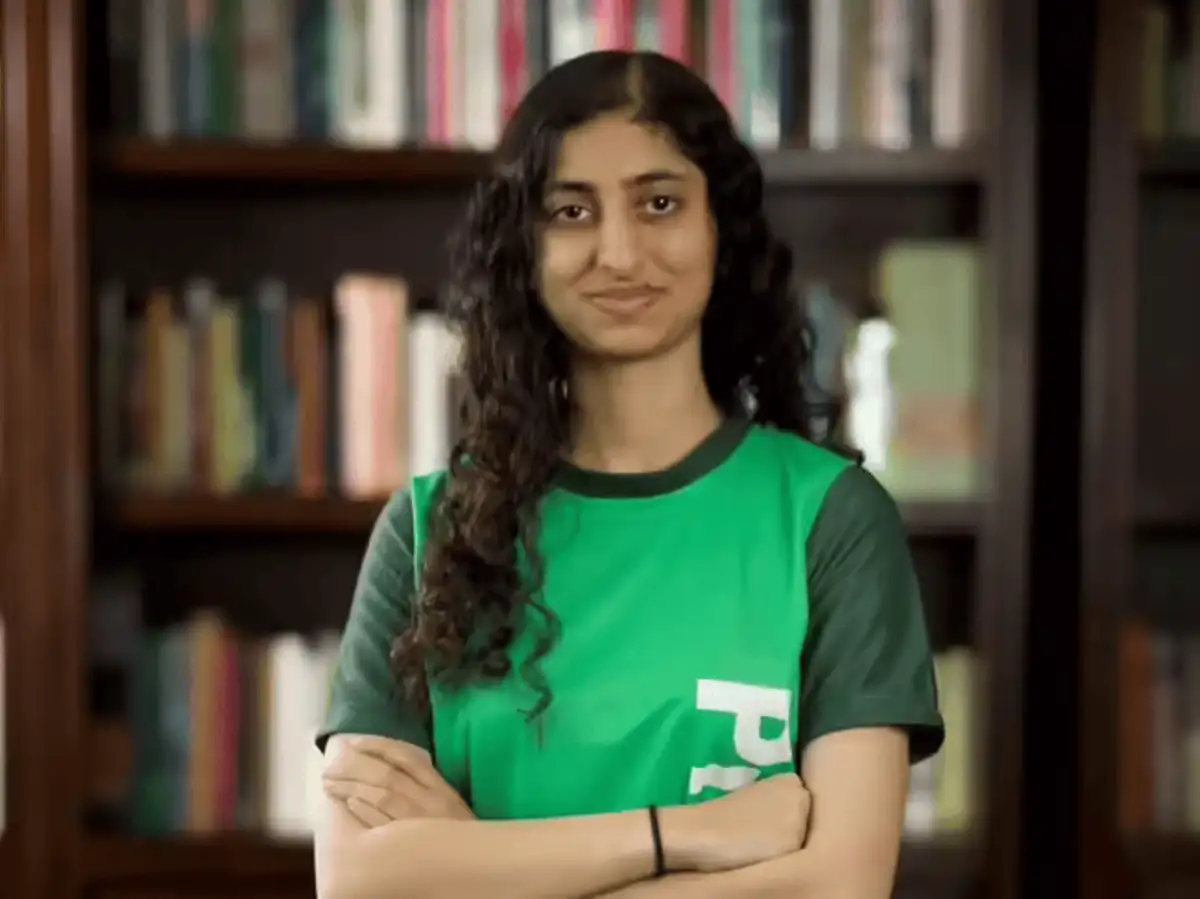
프론토 창업자, 로봇 학습 데이터 기업 Provision Labs 설립
3줄 요약 - 인도 가사 서비스 스타트업 프론토의 창업자 안잘리 사르다나가 미국에 Provision Labs를 설립했습니다. - 새 회사는 로봇과 기계가 실제 작업을 수행하도록 학습·평가하는 데 필요한 현장 데이터를 다룰 계획입니다. - 프론토의 가정 내 촬영 자료가 새 회사에 제공되는지는 확인되지 않았습니다. 이코노믹타임스는 10월 26일 안잘리 사르다나가 샌프란시스코에 피지컬 AI 기업 Provision Labs를 세웠다고 보도했습니다. 회사는 로봇과 다른 기계가 실제 환경에서 작업하도록 돕는 데이터 수집, 모델 평가, 배치 지원을 사업 방향으로 제시했습니다. 가사 작업 외에도 여러 산업의 작업자에게서 학습 자료를 모을 계획이라고 보도됐습니다. Provision Labs는 로봇용 AI 모델을 만드는 개발사와 협력할 예정입니다. 회사 웹사이트에는 기존 프론토 투자자인 래치 그룸, 글레이드 브룩, 제너럴 캐털리스트, 베인캐피털벤처스가 후원자로 표시돼 있지만, 새 회사의 투자금 규모나 고객 계약은 공개되지 않았습니다. 사르다나는 가사 서비스 기업 프론토의 최고경영자도 계속 맡습니다. 프론토는 앞서 고객이 동의한 경우 작업자가 착용한 카메라로 가정 내 작업을 기록하는 시범 서비스를 운영했습니다. 다만 이 자료를 Provision Labs가 활용한다는 계약이나 실제 데이터 공유 사실은 확인되지 않았습니다.
일본 도쿄해상, 휴머노이드도 대상인 AI 로봇 보험 11월 출시
3줄 요약 - 일본 도쿄해상일동화재보험이 11월부터 자율 AI 로봇을 위한 전용 보험을 제공한다고 발표했습니다. - 로봇 파손과 제3자 배상책임뿐 아니라 운행 중단 시 대체 인력·로봇 비용도 보장합니다. - 사이버 사고로 생긴 손해는 제외하며, 보험료와 인수 조건은 사용 환경에 따라 개별로 정합니다. 도쿄해상일동화재보험은 10월 26일 AI 로봇 보험을 2026년 11월부터 제공하겠다고 발표했습니다. 대상에는 바퀴형과 사족보행형, 휴머노이드 등 물리적 AI를 활용해 여러 환경에서 자율적으로 움직이는 로봇이 포함됩니다. 이 상품은 로봇 자체가 파손됐을 때의 수리·교체 비용과 대인·대물 사고로 사용 기업이 부담하는 법적 배상책임을 보장합니다. 로봇 손상으로 업무가 멈춘 동안 필요한 대체 인력의 임금과 대체 로봇 임대료도 사업 지속 비용으로 보장합니다. 직접적이든 간접적이든 사이버 사고에서 비롯된 손해는 보장 대상에서 제외됩니다. 보험사는 로봇의 용도와 운행 환경을 확인해 보험료와 인수 조건을 개별로 정할 예정입니다. 회사는 기술 발전과 현장 도입 상황에 맞춰 보장 범위를 검토하겠다고 밝혔습니다.

중국 CASBOT 운영사 중커후이링, 수억 위안 투자 유치…로봇 양산·현장 공급 확대
3줄 요약 - 중국 휴머노이드 기업 중커후이링이 수억 위안 규모의 A++ 투자를 유치했다고 발표했습니다. - 투자금은 로봇 양산·공급, 산업 현장용 로봇 AI 개발, 시장 확대에 사용할 계획입니다. - 회사는 제화 공장용 로봇 주문이 4억 위안을 넘었다고 밝혔지만, 실제 납품량과는 구분해야 합니다. 중커후이링은 CASBOT 02 전신형 휴머노이드와 바퀴형 CASBOT W2, 소형 CASBOT Mini 등을 개발하고 있습니다. 이번 투자에는 즈라이투자, 융화투자, 마오톈투자 등 여러 기관이 참여했습니다. 회사는 2025년 6월에도 약 1억 위안의 A라운드 자금을 조달한 바 있습니다. 회사는 제화 공장의 작업 공정과 광산의 위험 작업을 주요 적용 분야로 제시합니다. 보도에 따르면 제화 로봇은 실제 공장에서 시험 중이고, 주문 잔액은 4억 위안을 넘지만 그 수치는 회사가 밝힌 계약 규모입니다. 광산용 로봇 역시 현장 훈련과 환경 적응을 진행 중이며, 이번 자금으로 제품 공급 능력을 키울 계획입니다.

패러데이 퓨처 휴머노이드, 뉴욕 공원에서 원격조종 공개 시연
3줄 요약 - 패러데이 퓨처의 휴머노이드 로봇이 10월 25일 뉴욕 브루클린 브리지 공원에서 시민과 만났습니다. - 로봇은 걷고 춤추며 어린이에게 노래했지만, 현장에서는 회사 임원이 원격으로 조종했습니다. - 회사는 향후 돌봄·교육·동반자 역할을 언급했으나 자율 수행 능력을 입증한 시연은 아닙니다. 뉴욕포스트는 패러데이 퓨처의 휴머노이드 로봇이 10월 25일 미국 뉴욕 브루클린 브리지 공원에서 시민들과 상호작용하는 모습을 현장 취재했습니다. 로봇은 공원을 걷고 방문객과 사진을 찍었으며, 어린이에게 노래하고 사람들과 춤추는 동작을 보였습니다. 현장에 있던 회사 최고기술책임자 홍 라오는 작은 리모컨으로 로봇의 움직임을 조종했습니다. 보도에 나온 로봇의 가격은 8만 9천 달러입니다. 따라서 공원에서 보인 행동을 로봇이 주변 상황을 스스로 이해하고 판단한 결과로 받아들여서는 안 됩니다. 회사는 장기적으로 로봇이 사람과 상호작용하고 돌봄, 교육, 동반자 역할을 맡을 가능성을 이야기했습니다. 이번 시연은 공개 장소에서의 원격조종 상호작용을 보여줬지만, 아이 돌봄이나 자율 작업 성능을 검증한 발표는 아닙니다.
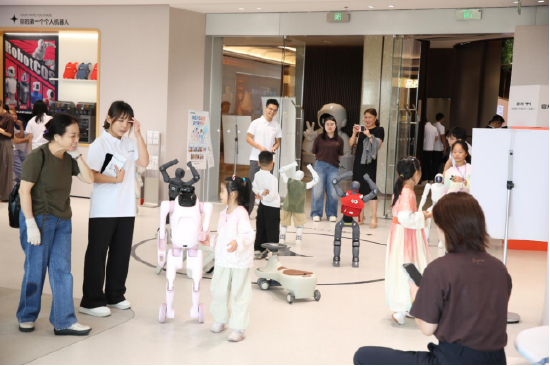
중국 치위안 로봇, 광저우에 800㎡ 개인 로봇 체험센터 시범 개장
3줄 요약 - 중국 치위안 로봇과 상핀자이페이는 25일 광저우 금융성 본사에 800㎡ 규모의 로봇 체험센터를 시범 개장했습니다. - 센터에는 Q1 휴머노이드와 T1 변형 로봇을 전시하고 외관 꾸미기와 동작 프로그래밍을 체험할 공간을 마련했습니다. - 이번 개장은 9월 광저우 첫 체험점에 이은 추가 거점이며, 로봇의 일반 가정 배치나 판매 실적을 보여주는 발표는 아닙니다. 중국 개인 로봇 브랜드 치위안 로봇(启元机器人)과 가구 업체 상핀자이페이(尚品宅配)는 10월 25일 광저우 금융성의 상핀자이페이 본사에서 새 체험센터의 시범 영업을 시작했습니다. 회사 측은 이곳이 치위안 로봇의 오프라인 체험센터 가운데 가장 큰 규모라고 설명했습니다. 약 800㎡ 공간에는 소형 휴머노이드 Q1과 바퀴·다리 형태를 바꿀 수 있는 T1을 전시했습니다. 방문객이 로봇 외관을 꾸미고 태블릿으로 성격 설정과 동작을 편집할 수 있는 구역도 마련했습니다. 실제 집과 비슷하게 꾸민 공간에서는 거실과 침실 등에서 로봇의 이동 경로, 사람과의 상호작용, 작업 수행을 시험한다고 회사 측이 밝혔습니다. 두 회사는 7월에 협력 관계를 맺었고, 9월에는 광저우 정자광장에 첫 로봇 체험점을 열었습니다. 이번 금융성 센터는 그에 이은 별도 거점의 시범 개장입니다. 공개된 내용은 전시와 체험 운영에 관한 것으로, Q1·T1의 가정 내 실제 배치 규모나 새 판매 수량은 제시하지 않았습니다.

중국 치위안 로봇, 개인용 로봇 누적 생산 5천 대 달성…T1 한 대 현장 전달
3줄 요약 - 중국 치위안 로봇이 개인용 로봇 누적 생산 5천 대를 달성했다고 발표했습니다. - 회사는 현재 생산 속도가 2.5분에 한 대이며 하루 생산 능력이 200대 이상이라고 설명했습니다. - 행사에서 5천 번째 T1 한 대를 사용자에게 전달했지만, 누적 고객 배송 5천 대를 뜻하지는 않습니다. 치위안 로봇은 10월 25일 개인용 로봇 생산 라인에서 5천 번째 제품이 나왔다고 밝혔습니다. 중국 매체가 전한 회사 설명에 따르면 생산 라인 가동 후 약 한 달 만에 이 수치에 도달했습니다. 치위안은 지난 9월 20일 개인용 로봇 Q1과 T1을 판매하기 시작했고, 10월 1일부터 첫 고객 배송을 진행했습니다. 회사 관계자는 현재 로봇 한 대가 생산 라인에서 나오는 간격이 약 2.5분이며, 하루 생산 능력이 기존 10여 대에서 200대 이상으로 늘었다고 설명했습니다. 제조 과정에는 조립과 보정 시험, 부품 이력 추적 체계를 적용했다고 밝혔습니다. 이 수치들은 회사가 밝힌 생산 현황과 능력이며, 실제 누적 고객 배송량과는 구분해야 합니다. 행사에서는 일련번호 5천 번인 T1 한 대를 대표 사용자에게 전달했습니다. T1은 이동과 촬영·추적을 포함한 개인용 로봇으로 소개됐으며, 회사는 교육·놀이·가정 보조를 주요 사용 분야로 제시했습니다. 일부 수령자의 사용 시간과 상호작용 횟수도 회사가 제시했지만, 전체 고객을 대표하는 통계인지는 확인되지 않았습니다. 치위안은 10월 말 소프트웨어 업데이트로 어린이 영어 연습, 복잡한 환경에서의 따라가기, 원격 영상 통화와 제어 기능을 개선할 계획이라고 밝혔습니다. 이 기능들은 발표 당시의 향후 계획으로, 업데이트 완료 여부는 별도로 확인해야 합니다.
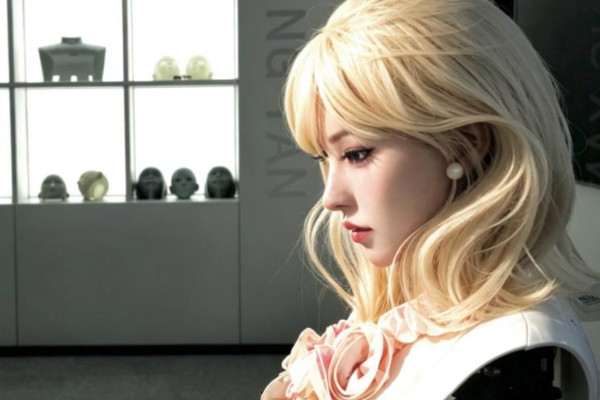
중국 링옌테크, 로봇 표정용 ‘FaceSoul Agent’ 개발하며 수천만 위안 조달
3줄 요약 - 중국 링옌테크가 휴머노이드 등의 얼굴 표정 기술을 개발하며 종자 투자 두 차례로 수천만 위안을 조달했습니다. - 이 회사의 FaceSoul Agent는 로봇 얼굴의 입술과 눈 움직임을 음성과 맞추는 기술을 지향합니다. - 회사는 얼굴 32자유도를 내세웠지만, 대량 생산과 고객 납품 규모는 아직 확인되지 않았습니다. 중국 기술 매체 36Kr은 10월 25일 항저우 링옌테크가 종자 투자와 후속 종자 투자로 합계 수천만 위안을 확보했다고 보도했습니다. 정확한 투자액은 공개되지 않았습니다. 첫 투자에는 잉둥캐피털과 저장 화쥐센터가 참여했고, 후속 투자에는 이다캐피털, 메이화벤처스, 링루캐피털과 기존 투자자가 참여했습니다. 회사는 자금을 제품 개선, 핵심 부품과 알고리즘 개발, 인력 확충에 사용할 계획입니다. 링옌테크는 휴머노이드, 서비스 로봇, 동반자 기기용 얼굴과 표정 제어 기술인 FaceSoul Agent를 개발하고 있습니다. 회사 설명에 따르면 이 기술은 음성에 맞춰 입술과 눈을 움직이고, 얼굴 표정을 실시간으로 생성하는 데 초점을 맞춥니다. 회사는 줄을 당겨 표정을 만드는 구동 방식으로 얼굴에 32개 자유도를 구현했다고 주장했습니다. 회사는 교육·연구, 상업 서비스, 소비자, 휴머노이드 제조사 공급을 위한 네 가지 제품군을 제시했습니다. 창업자는 일부 로봇 제조사 등과 협력 또는 협력 의향을 확보했다고 말했지만, 구체적인 계약 규모를 밝히지는 않았습니다. 해외 업체가 수백 대를 문의했다는 설명도 확정 주문이나 납품 실적으로 확인되지는 않았습니다. 창업자는 얼굴 부품을 모듈로 나눠 생산하고 향후 자유도를 높인 제품을 개발하겠다는 계획을 밝혔습니다. 이번 보도의 핵심은 투자 유치와 현재의 얼굴 제어 기술이며, 대량 생산이나 상용 로봇에 대한 광범위한 배치가 완료됐다는 발표는 아닙니다.

DEEP Robotics, 로봇 물리 예측·동작 학습 등 피지컬 AI 연구 5종 발표
3줄 요약 - DEEP Robotics가 실제 환경에서 로봇의 판단과 움직임을 개선하기 위한 피지컬 AI 연구 5종을 발표했습니다. - 연구에는 물리 현상을 반영한 월드 모델과 시각·언어·동작 모델, 강화학습, 공간 기억, 평가용 데이터가 포함됩니다. - 일부 성능은 시뮬레이션과 실제 로봇 시험에서 개선됐지만, 상용 현장 배치 성과로 발표된 것은 아닙니다. DEEP Robotics는 10월 24일 자사의 로봇 지능 체계인 DEEPRobotics-Brain을 뒷받침할 연구 5종을 공개했습니다. 회사는 대학 연구진과 함께 물리 예측용 DR-WM-1.0, 로봇의 길 찾기와 조작을 위한 DR-VLA-2.0, 학습 정책을 개선하는 DR-APO, 환경 변화를 기억하는 DR-Agent, 실제 운행 데이터 평가 체계인 DR-Benchmark를 연구했다고 설명했습니다. DR-WM 연구는 지면의 마찰과 거칠기 같은 조건을 로봇의 행동 결과 예측에 반영합니다. 회사 설명에 따르면 연구에는 영상과 분할 마스크 쌍 258만 건과 실제 로봇 영상 10만 건 이상을 활용했습니다. DR-VLA 연구는 사람의 시점에서 촬영한 영상 1만 시간과 원격 조종 로봇 주행 영상 2천 건을 결합해 사람과 공간을 공유하는 로봇의 이동을 학습하도록 설계했습니다. DR-APO 시험에서는 DEEP Robotics의 바퀴·다리 겸용 LYNX M20 로봇의 실제 환경 길 찾기 성공률이 기존 25%에서 65%로 높아졌다고 회사가 밝혔습니다. 이는 해당 연구의 시험 결과이며, 제품 전반의 성능이나 상용 배치 성과를 뜻하지는 않습니다. DR-Agent는 물체 위치가 바뀔 때 공간 기억을 갱신하도록 연구했고, DR-Benchmark에는 실제 운행 833.6시간과 이동 거리 3,294.7km를 바탕으로 한 LynxScenes 자료를 담았습니다. 회사는 이 연구들을 로봇의 산업 현장 적용을 위한 기반으로 제시했습니다. 발표 자료는 연구별 시험과 데이터 규모를 설명하지만, 다섯 기술을 통합한 제품의 출시일이나 고객 현장 적용 규모는 제시하지 않았습니다.

AGIBOT 휴머노이드 110대 동시 군무, 기네스 세계기록 인증
3줄 요약 - AGIBOT이 중국 지난에서 휴머노이드 110대를 동시에 춤추게 해 기네스 세계기록 인증을 받았습니다. - 회사는 LinkBots 군집 제어 플랫폼과 UWB 위치 측정을 이용해 로봇들의 동작과 대형 변화를 맞췄습니다. - 이번 시연에 쓰인 원정 A3 로봇은 앞으로 공연, 공공 서비스, 연구와 교육 현장에 투입될 예정입니다. 중국 로봇 기업 AGIBOT은 10월 24일 산둥성 지난의 황허국제전시센터에서 전신형 휴머노이드 원정 A3 110대를 한꺼번에 춤추게 했습니다. 현장에 참석한 기네스 세계기록 인증관은 성공 대수를 110대로 확정하고 '가장 많은 휴머노이드 로봇의 동시 춤' 기록을 인증했습니다. 기사에 따르면 AGIBOT은 LinkBots 군집 제어 플랫폼과 UWB 기반의 센티미터급 위치 측정 기술을 사용했습니다. 이 조합으로 여러 로봇의 동작을 동시에 맞추고 대형을 바꿨으며, 회사는 양산형 로봇 110대가 인증 과정에서 실수 없이 공연을 마쳤다고 설명했습니다. 이는 다수의 로봇을 공연장 안에서 함께 운영한 시연 결과이며, 일반 작업의 자율 수행 성능을 보여주는 수치는 아닙니다. AGIBOT은 지난 올림픽스포츠센터와 지하철역 등에서 자사 로봇의 안내, 승객 흐름 지원, 지역 문화 설명을 시범 운영하고 있다고 밝혔습니다. 이번 군무에 참여한 로봇은 앞으로 관광 공연과 공공 서비스, 연구·교육 분야에 차례로 쓰일 예정이라고 설명했습니다.