
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
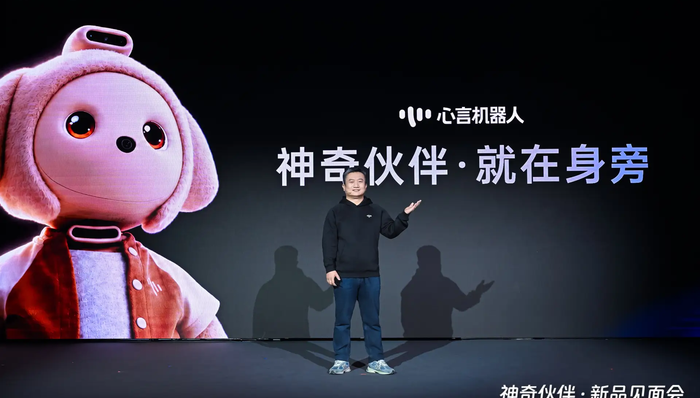
중국 신옌로봇, 가정용 동반 로봇 Bubbo 1 정식 판매 시작
3줄 요약 - 중국 신옌로봇이 가정용 동반 로봇 Bubbo 1을 공식 발표하고 정식 판매를 시작했습니다. - 회사는 가족 구성원을 구분해 대화하는 기능과 26개 센서, 6자유도 동작 구조를 소개했습니다. - 정가는 9,499위안이며, 선착순 1,000명에게는 7,999위안 가격을 제시했습니다. 신옌로봇은 10월 29일 베이징 발표회에서 가정용 동반 로봇 바부(Bubbo 1)를 공개하고 징둥 등 공식 판매 채널에서 판매를 시작했습니다. 이 제품은 앞서 9월 온라인 예약을 받았으며, 이번 발표는 정식 판매 개시와 제품 사양 공개에 해당합니다. 첫 양산품은 8월 중순에 생산됐다고 회사는 설명했습니다. 바부에는 자체 운영체제인 Bubbo OS가 탑재됩니다. 회사는 로봇이 가족 구성원을 구분하고 관계와 대화 맥락에 맞춰 어린이와 노인에게 다른 방식으로 응답한다고 설명했습니다. 하드웨어에는 13종류, 총 26개의 센서와 두 개의 표정 화면, 6자유도 동작 구조가 들어갑니다. 카메라 기반 비접촉 심박 측정 기능은 의료용 진단 기능이 아니라 상태를 알리는 보조 기능입니다. 회사는 스마트 반지와의 데이터 연동, 중국어·영어 대화, 사용자에 맞춰 답변 수준을 조절하는 기능도 소개했습니다. 이러한 상호작용 성능은 발표 당시 회사 설명과 현장 시연에 근거하며, 가정에서의 장기 사용 성과는 아직 확인되지 않았습니다.
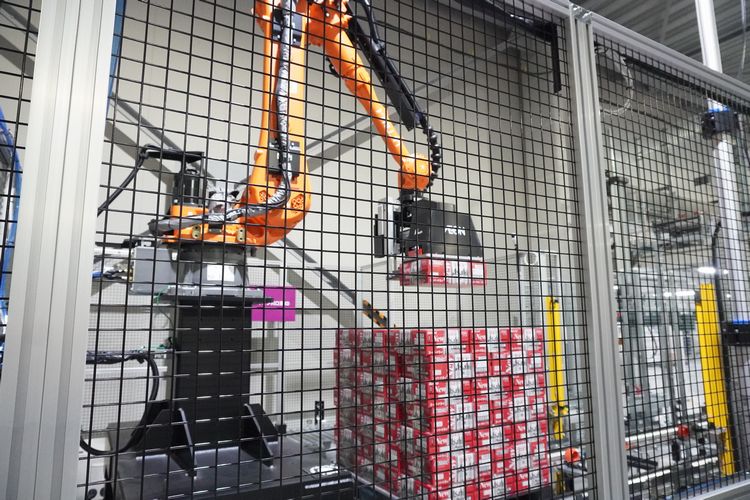
이온·Mujin, 일본 가와구치 물류센터에서 AI 로봇 혼재 적재 가동
3줄 요약 - 이온과 Mujin이 일본 가와구치 물류센터의 AI 로봇 기반 자동화 설비를 본격 가동했습니다. - 로봇팔은 매장별로 다른 상품을 분류하고 운반대에 섞어 쌓는 작업을 맡습니다. - 이온은 2030년까지 해당 센터의 상온 상품 입출고 작업 80%를 자동화할 계획입니다. 이온과 물류 자회사 이온글로벌SCM, 로봇 기업 Mujin은 10월 29일 사이타마현의 이온 가와구치히가시 XD를 본격 가동했습니다. 이 시설은 수도권의 소형 슈퍼마켓 약 200곳에 상품을 공급하는 거점입니다. 세 회사는 2023년에 체결한 협력 계약을 바탕으로 이온에서 처음으로 매장별 분류부터 혼재 적재까지 이어지는 공정을 자동화했습니다. 현장에는 상품을 팔레트에서 내리는 로봇팔 5대와 매장별 운반대에 쌓는 로봇팔 6대가 투입됐습니다. 적재 로봇은 주문에 맞춰 배치 방법을 미리 계산하고, 3D 비전으로 실제 적재 상태를 살핍니다. 상자의 위치가 바뀌거나 적재물이 무너지면 동작 경로를 다시 계산해 작업을 이어갑니다. 상품 단위 피킹에는 80대가 넘는 무인운반차와 디지털 피킹 시스템을 사용합니다. 이온글로벌SCM과 Mujin이 공동 개발한 창고 운영 시스템은 로봇과 운반차, 작업자의 흐름을 함께 관리합니다. 80% 자동화는 현재 달성한 수치가 아니라 2030년을 향한 목표입니다.
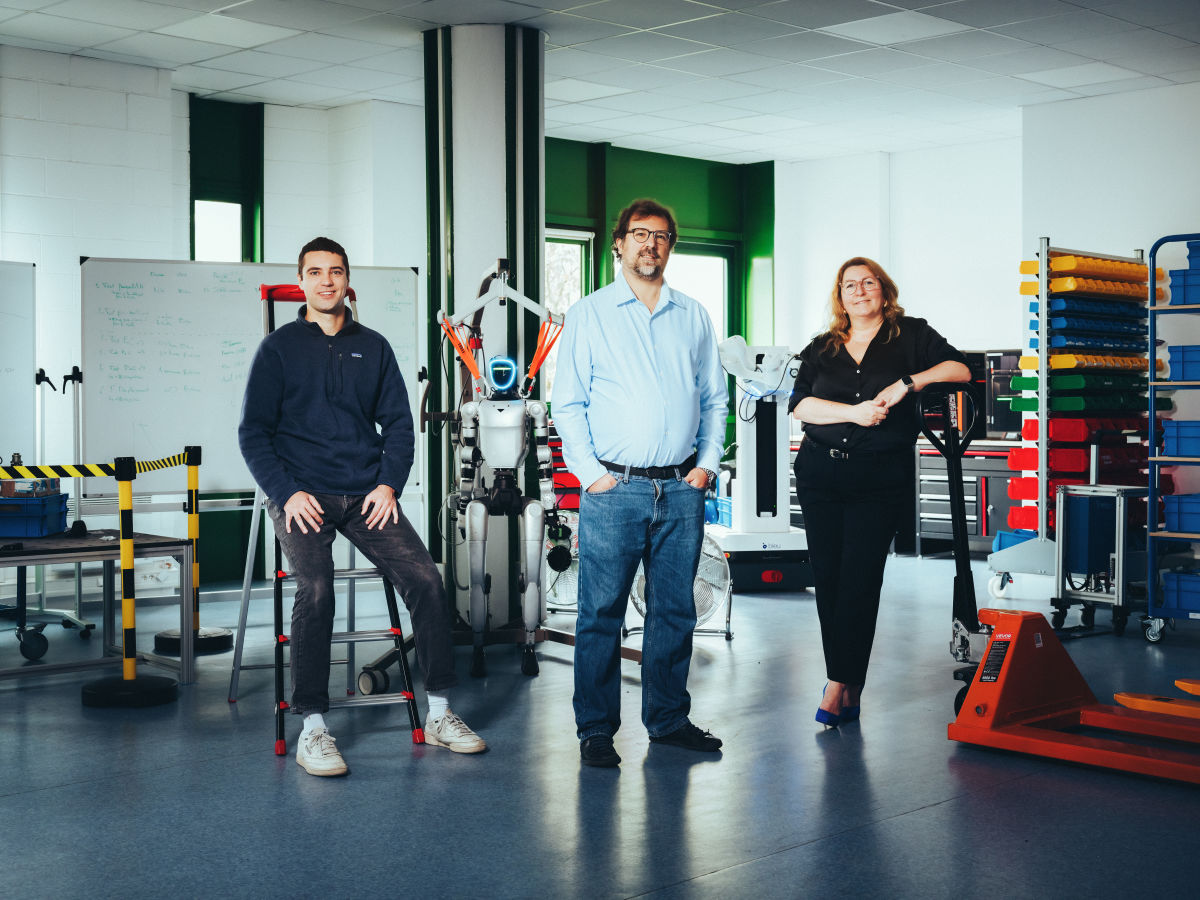
프랑스 블루 로보틱스, 산업용 휴머노이드 학습 SW에 500만 유로 조달
3줄 요약 - 프랑스 블루 로보틱스가 산업용 휴머노이드 AI 소프트웨어 개발을 위해 500만 유로의 프리시드 투자를 유치했습니다. - 회사는 작업자 시연 10회 이하로 새 작업을 학습하고 한 시간 안에 배치하는 방식을 목표로 합니다. - 투자금은 연구 인력 확충과 초기 제조 현장 적용에 쓰일 예정입니다. 블루 로보틱스는 29일 콘트라리안 벤처스와 OVNI 캐피털이 공동으로 주도한 500만 유로 규모의 프리시드 투자를 발표했습니다. 크반테드, WEPA 벤처스, 모티에 벤처스, 투자자 찰리 송허스트도 참여했습니다. 회사는 2025년 설립된 파리 기업으로, 산업용 휴머노이드가 새로운 작업을 배우도록 하는 소프트웨어를 개발합니다. 회사는 작업자가 10회 이하로 보여준 동작에서 목표와 제약을 추론해 로봇이 작업을 재현하도록 설계했다고 설명했습니다. 서로 다른 휴머노이드 기종에서 쓰는 것을 목표로 하며, 기존에 몇 달 걸리던 현장 적용을 한 시간 이내로 줄이겠다는 계획입니다. 이는 회사의 목표와 기술 설명이며, 다양한 공장에서 같은 속도와 안정성이 검증됐다는 뜻은 아닙니다. 조달 자금은 AI 연구팀과 로봇팀을 늘리고 초기 산업용 로봇 학습 모델을 현장에 적용하는 데 사용할 예정입니다. 회사는 현재 대형 산업체 두 곳과 협력하고 있으며, 자동차와 소비재 제조업체에서 첫 적용을 시작할 계획입니다. 로봇 유통업체와의 협력도 추진하고 있습니다.
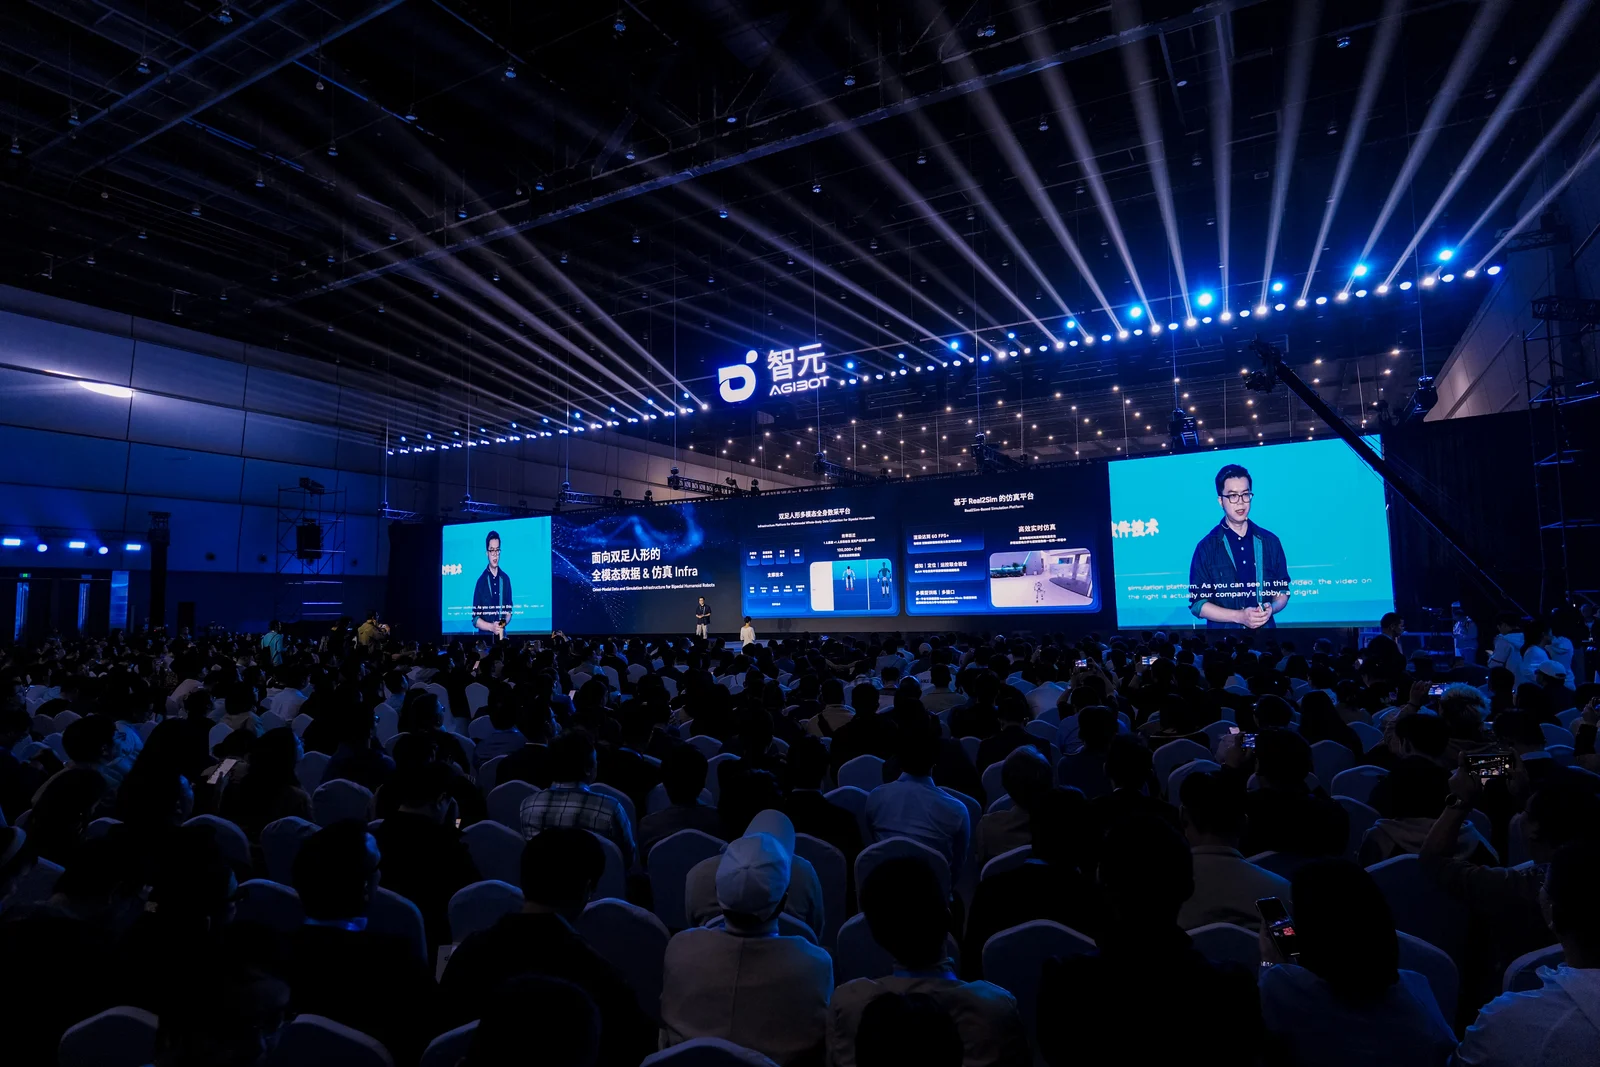
AGIBOT, 새 휴머노이드 하드웨어 AHA3·로봇 AI 모델 GO-3 공개
3줄 요약 - AGIBOT이 29일 혁신 행사에서 통합형 휴머노이드 하드웨어 구조 AHA3와 로봇 AI 모델 GO-3 Preview를 공개했습니다. - 회사는 실제 작업량을 가늠하기 위한 지표 Worken과 사람·로봇 상호작용 모델 WITA-Omni 1.0도 소개했습니다. - 로봇 운영체제 Link-U OS 1.0은 일부 협력사가 시험 중이며, 전면 오픈소스 공개는 연말까지의 계획입니다. AGIBOT은 29일 상하이 혁신 행사에서 이동, 상호작용, 작업 수행을 하나의 하드웨어 기반에 묶는 3세대 구조 AHA3를 공개했습니다. 회사는 모터 구동과 컴퓨팅, 와이파이 6 및 5G 연결을 통합해 현장 적용의 복잡성을 줄이겠다고 설명했습니다. 장시간 가동을 겨냥한 관절 냉각 장치, IP67 등급 관절, 새 로봇 손과 촉각 그리퍼도 함께 소개했습니다. GO-3 Preview는 회사가 추론·예측·행동을 연결한다고 설명하는 로봇 기초 모델입니다. AGIBOT은 적은 시연만으로 새 작업에 적응하는 모습을 보였고 여러 로봇 평가에서 선두 성적을 냈다고 주장했습니다. 이 성적은 회사가 제시한 결과이며 독립적으로 확인된 성능은 아닙니다. WITA-Omni 1.0은 시각, 음성 대화, 표정, 물리적 동작을 함께 다루며 기기 자체에서 실행하도록 설계됐습니다. 회사는 실제 작업 중인 로봇 수에 자율 작업 시간과 작업별 산출 효율을 곱하는 Worken 지표도 제안했습니다. 생산 대수보다 현장에서 얼마나 유용한 일을 하는지 측정하려는 시도이며, 아직 확립된 업계 표준은 아닙니다. G2 Max의 양팔 최대 40kg 운반 능력은 앞서 발표된 제품 사양을 이번 행사에서 다시 강조한 내용입니다. Link-U OS 1.0은 일부 협력사가 시험하고 있으며 회사는 2026년 말까지 전면 오픈소스로 공개할 계획입니다. 따라서 이번 발표는 새 구조와 모델 공개, 지표 제안, 운영체제 공개 계획을 포함하지만 향후 개방과 현장 성능까지 완료된 것은 아닙니다.
인도 코라티아, 수중 로봇 생산·해군 사업에 18크로어 루피 추가 조달
3줄 요약 - 인도 수중 로봇 기업 코라티아 테크놀로지스가 18크로어 루피의 브리지 투자를 유치했습니다. - 투자금은 인도 해군 사업 이행과 수중 로봇 연구개발, 생산·배치 확대에 쓰일 예정입니다. - 해군과의 66크로어 루피 계약은 이번에 새로 체결한 계약이 아니라 2025년 9월 계약입니다. 코라티아 테크놀로지스는 기존 투자자인 MGF 카바치가 주도한 브리지 투자에서 18크로어 루피를 조달했습니다. 회사는 자금을 인도 해군에 수중 로봇을 공급하는 기존 사업과 연구개발, 제조 역량 확대에 사용할 계획입니다. 앞서 2025년에는 17크로어 루피의 프리 시리즈 A 투자를 받았습니다. 회사는 원격 조종 수중 로봇과 수중 시설 점검 시스템을 개발합니다. 인도 해군과 2025년 9월에 체결한 66크로어 루피 계약에는 선체 청소와 경미한 인양, 수중 인프라 점검용 장비의 공급과 유지보수가 포함됩니다. 따라서 이번 소식의 새 사실은 투자 유치이며 해군 계약 체결은 아닙니다. 회사는 탁도와 해류가 높은 수역에서도 안정적인 영상을 얻는 데 기술 개발의 초점을 맞추고 있습니다. 제품 구성에 따라 음향 센서와 소나, 수중 위치 확인 장치, 카메라와 로봇 조작기를 결합합니다. 주력 수중 로봇 잘라심하는 최대 300m 깊이의 작업을 목표로 설계됐으며, 새 투자로 계획한 생산·배치 확대가 완료됐다는 뜻은 아닙니다.

위라이드, 피지컬 AI 데이터 자회사 징숴에 7천만 위안 투자 계약
3줄 요약 - 위라이드의 자회사 징숴가 외부 투자자에게서 7천만 위안을 받는 증자 계약을 체결했습니다. - 징숴는 피지컬 AI용 데이터 수집·가공, 세계 모델, 로봇 기술 개발 기반을 확장할 계획입니다. - 투자금 납입은 조건 충족 후 진행되므로 이번 계약을 자금 유치 완료로 볼 수는 없습니다. 위라이드가 29일 홍콩거래소에 공개한 공시에 따르면, 자회사 징숴는 28일 장 마감 후 투자자들과 증자 계약을 맺었습니다. 투자자들은 징숴의 등록자본 400만 위안에 대해 총 7천만 위안을 내기로 했습니다. 지분 비율 3.38%는 투자 완료와 직원 지분 보상 제도의 전면 사용을 가정한 수치입니다. 징숴는 위라이드의 자율주행·피지컬 AI 연구에서 출발한 데이터 사업입니다. 회사는 실제 데이터 수집과 가공, 합성 데이터 생성, 모델 학습·시뮬레이션·평가를 연결하는 기반을 개발하고 있습니다. 이번 자금은 연구팀을 늘리고 데이터 플랫폼, 세계 모델, 재사용 가능한 로봇 기술 개발 체계를 강화하는 데 쓰일 예정입니다. 홍콩거래소 공시는 투자금 납입에 내부 승인과 구조조정 등 선행 조건이 있다고 명시했습니다. 직원 보상 제도까지 전부 반영되면 위라이드 측 지분은 100%에서 약 67.63%로 낮아지지만, 이는 완료 후 예상치입니다. 일부 언론은 투자 규모를 수천만 달러로 표현했으나 이번 공시에 명시된 계약 금액은 7천만 위안입니다.
미국, 수입 로봇·산업기계 안보 위험 판단…즉시 관세 대신 무역협상 지시
3줄 요약 - 미국 정부가 수입 로봇과 산업기계 및 부품이 국가안보를 위협할 수 있다고 판단했습니다. - 대통령 포고문은 상무장관과 무역대표부에 교역 상대국과 협상하도록 지시했고, 즉시 새 관세를 부과하지는 않았습니다. - 협상 경과는 180일 안에 보고해야 하며, 관세와 수입 제한은 향후 검토할 수 있는 조치로 남았습니다. 미국 백악관은 28일 무역확장법 232조에 따른 조사 결과를 받아들여 수입 로봇, 산업기계와 관련 부품이 미국의 국가안보를 해칠 우려가 있다고 발표했습니다. 포고문은 미국 제조업과 방위산업이 해외에서 들여오는 로봇 및 기계에 상당히 의존한다고 판단했습니다. 자율 로봇과 휴머노이드, 사족보행 로봇도 관련 기술 범위에 언급됐습니다. 이번 포고문은 상무장관과 미국 무역대표부에 교역 상대국과 협상을 추진하도록 지시했습니다. 두 기관은 180일 안에 협상 진행 상황을 대통령에게 보고해야 합니다. 이번 발표 자체로 새 로봇 수입 관세나 수입량 제한이 시행된 것은 아닙니다. 포고문은 협상 결과에 따라 앞으로 관세, 수입량 제한, 수수료 또는 미국 내 생산 투자 촉진책을 검토할 수 있다고 밝혔습니다. 로이터의 28일 동시 보도도 즉각적인 관세 부과는 없었다고 확인했습니다. 따라서 이번 조치는 수입 위험 판단과 협상 지시이며, 향후 규제 내용은 아직 확정되지 않았습니다.
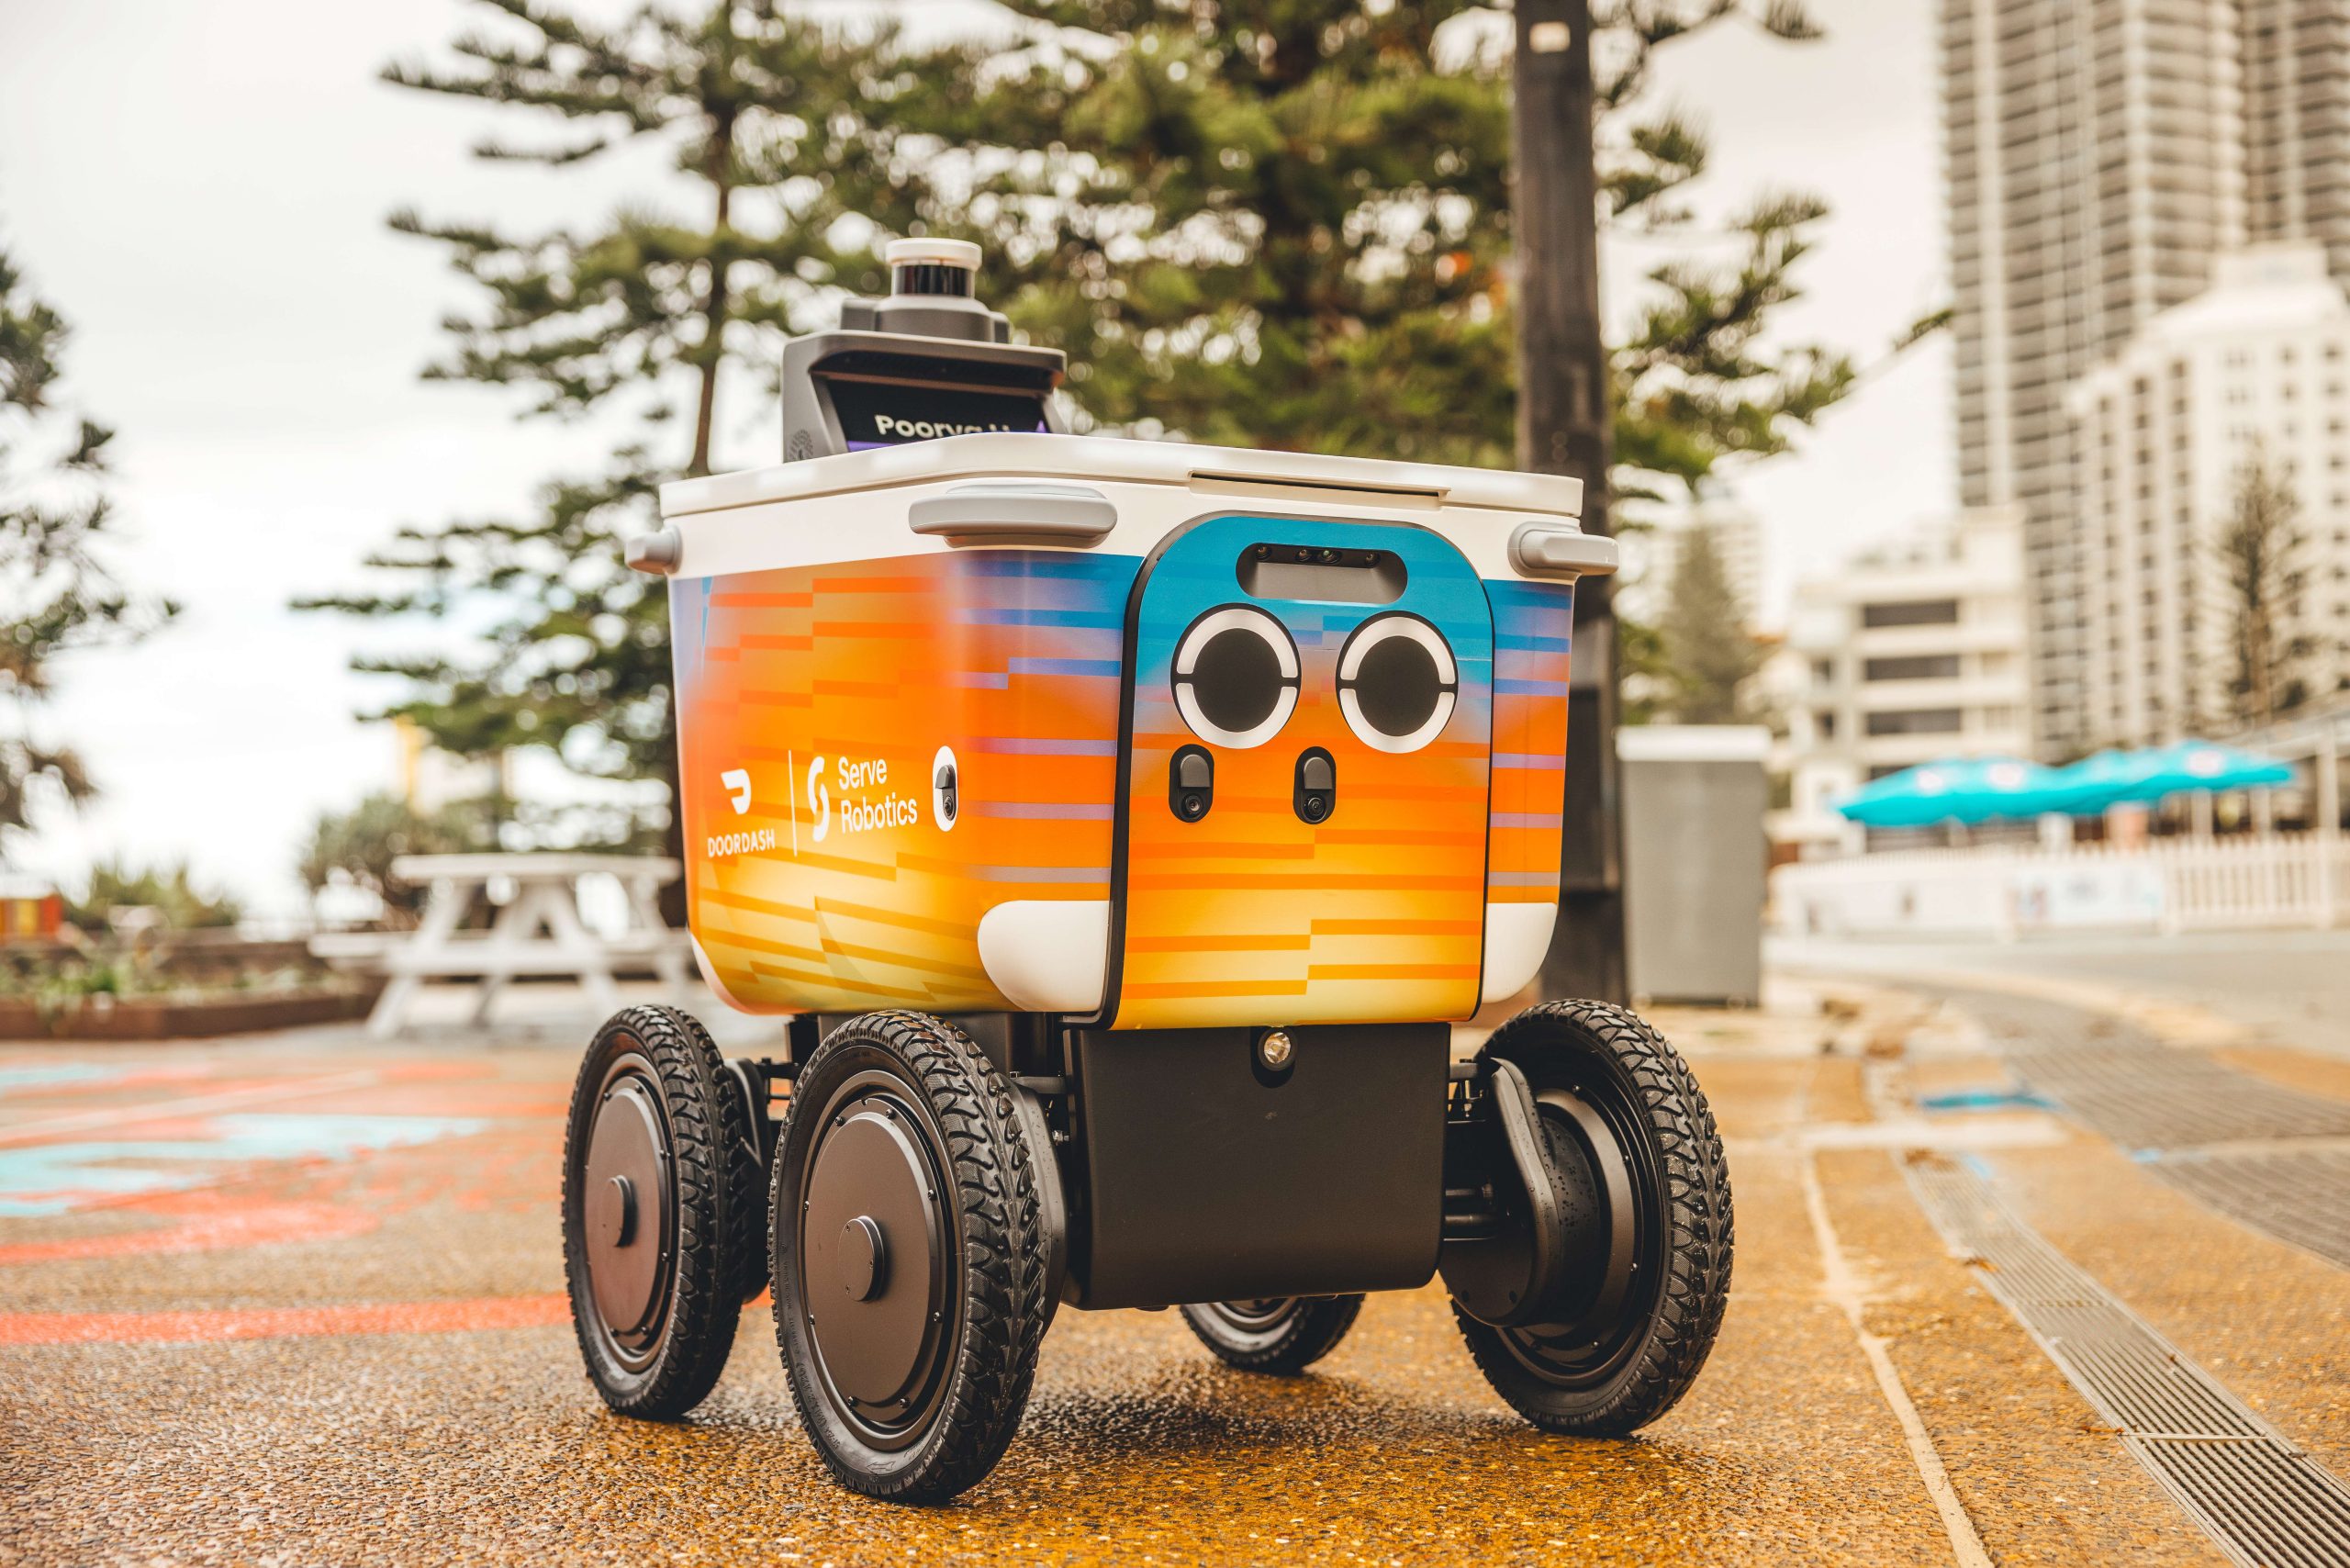
서브 로보틱스·도어대시, 호주 골드코스트에서 보도 배달 로봇 운영 시작
3줄 요약 - 서브 로보틱스와 도어대시가 호주 골드코스트에서 보도 주행 로봇 음식 배달을 시작했습니다. - 첫 운영 지역은 골드코스트 보건·지식 지구이며, 참여 음식점은 현재 한 곳입니다. - 서브 로보틱스의 미국 밖 첫 운영으로, 이용자는 도어대시 앱에서 로봇 배달을 선택할 수 있습니다. 두 회사는 10월 29일 호주 퀸즐랜드주의 골드코스트 보건·지식 지구에서 배달 로봇 서비스를 시작했다고 발표했습니다. 첫 참여 음식점은 사우스포트의 뇨키 뇨키이며, 가까운 지역의 주문에 로봇을 투입합니다. 다른 지역 음식점은 앞으로 몇 주 동안 추가할 계획입니다. 로봇은 보행자에게 길을 양보하며 걷는 속도로 이동하고, 필요할 때 원격 감독 인력이 도울 수 있습니다. 고객은 도어대시 앱의 결제 단계에서 로봇 배달을 선택하거나 거절할 수 있습니다. 주문품이 도착하면 고객은 전용 코드를 입력해 로봇의 보관함을 엽니다. 로봇은 근무가 끝나면 그리피스대학교에 마련된 운영 거점으로 돌아갑니다. 두 회사는 이번 시범 운영의 결과와 지역사회 의견을 바탕으로 서비스 지역 확대를 판단할 예정입니다. 운영 로봇 수와 배달 반경은 공개하지 않았습니다.
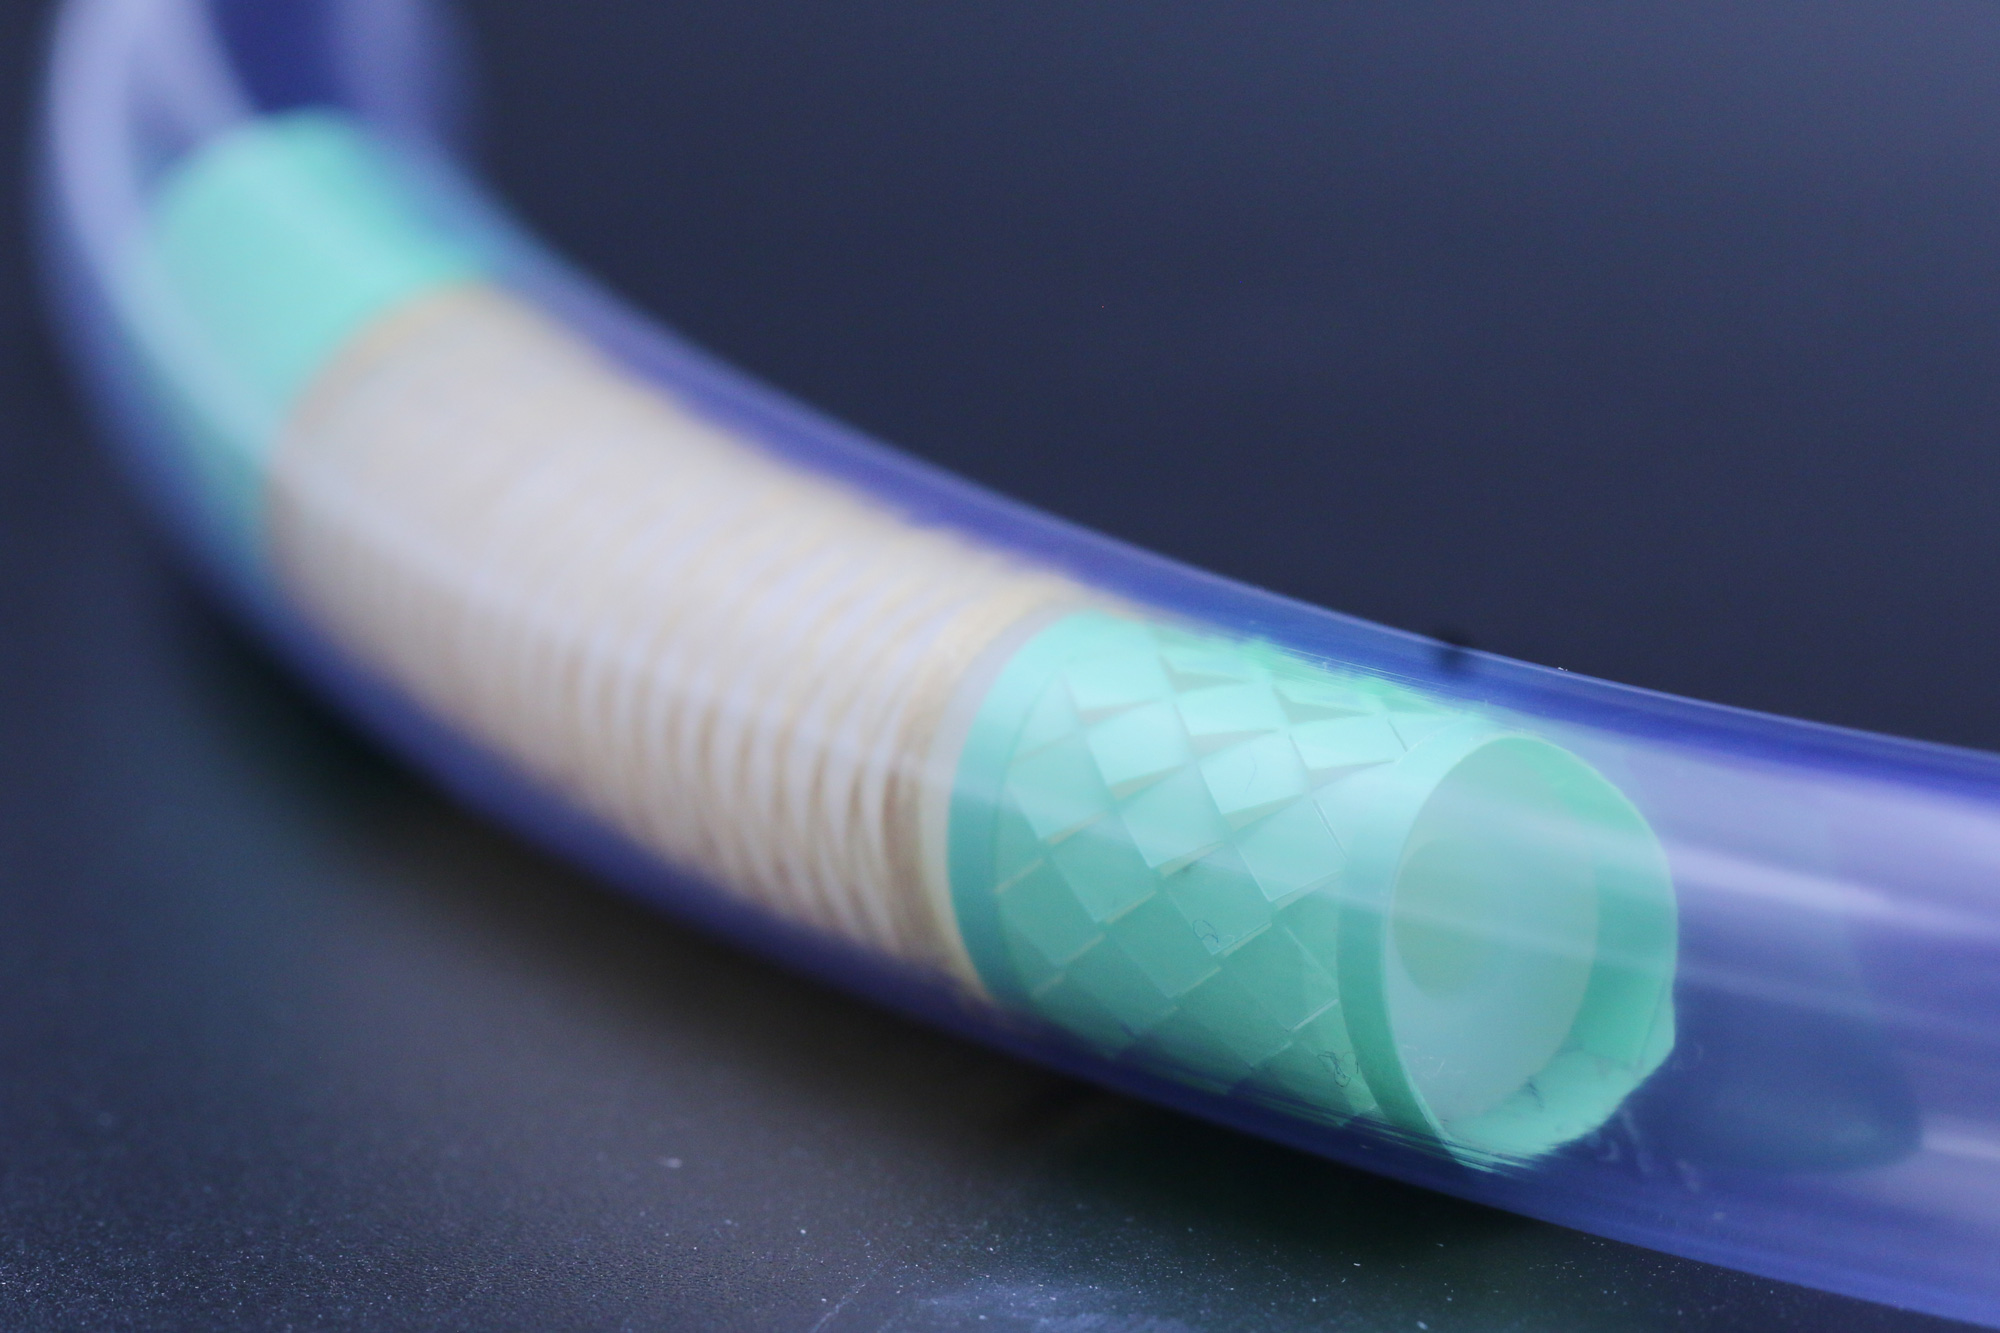
MIT, 소장 속 2m 이동하며 조직 채취·약물 분사하는 연성 로봇 개발
3줄 요약 - MIT 연구진이 소장 안을 이동하며 검사와 처치를 할 수 있는 연성 로봇 내시경을 개발했습니다. - 동물 대상 연구에서는 약 2m를 이동하며 카메라, 약물 분사기, 조직 채취 도구를 시험했습니다. - 현재는 외부 케이블과 조작기에 연결된 연구 단계 장치이며 사람을 대상으로 시험하지 않았습니다. MIT 연구진은 뱀의 움직임과 비늘 구조에서 착안한 관 모양의 연성 로봇 내시경을 공개했습니다. 소장은 길이가 약 6~7.6m이고 접근이 어려워 기존 검사에는 풍선을 번갈아 부풀려 내시경을 전진시키는 방법이 쓰입니다. 연구진은 이 이동 과정을 더 쉽게 제어하는 장치를 만들고자 했습니다. 로봇의 구동부에는 공기 주머니 네 개가 있으며, 주머니에 넣는 공기의 조합을 바꿔 몸체를 늘리거나 방향을 틉니다. 머리와 꼬리의 고정 풍선은 번갈아 팽창합니다. 풍선 표면의 절개 무늬는 팽창할 때 돌출되어 미끄러운 장벽을 붙잡도록 설계됐습니다. 동물 대상 연구에서 로봇은 약 6.5피트, 즉 약 2m를 이동했습니다. 연구진은 카메라 영상 촬영과 약물 분사, 조직 채취 및 작은 용종 제거용 클립의 작동을 시연했습니다. 장치는 케이블로 외부 장비와 연결되고 조작자가 방향을 안내합니다. 연구진은 항법 개선과 추가 적용을 연구하고 있으며, 사람 대상 임상 결과는 발표하지 않았습니다. 대표 이미지는 연구진이 제공했습니다.

파운드리 로보틱스, 1억 달러 조달해 로봇 조립 공장 확장
3줄 요약 - 미국 파운드리 로보틱스가 마를린스파이크 파트너스 주도로 1억 달러의 시리즈 A 투자를 유치했다고 발표했습니다. - 회사는 캘리포니아 에머리빌의 조립 공장 면적을 13만 제곱피트로 늘렸으며, 자율 로봇 작업 구역을 확장할 계획입니다. - 이 공장은 로봇과 숙련된 제조 인력이 함께 복잡한 장비를 조립하는 방식으로 운영됩니다. 파운드리 로보틱스는 28일 마를린스파이크 파트너스가 주도한 1억 달러 규모 시리즈 A 투자를 발표했습니다. 기존 투자자인 코슬라 벤처스와 레드 글래스 벤처스 등이 참여했고, SE 벤처스와 윙 VC, 액시엄 벤처스 등이 새로 투자했습니다. 회사는 자금을 에머리빌 공장 확장과 제조 현장 AI 모델 적용, 로봇 연구·엔지니어링·운영 인력 채용에 사용할 계획입니다. 회사는 공장 면적을 이전보다 20배 늘려 13만 제곱피트로 확장했다고 밝혔습니다. 이 수치는 공간의 증가를 뜻하며 생산량이 20배 늘었다는 의미는 아닙니다. 대상 제품은 드론, 자율주행차 부품, 배선 하네스, 수중 장비, 통신·데이터센터 장비 등 복잡한 전기기계 조립품입니다. 파운드리는 자사가 공장을 소유·운영하고 고객에게 생산 서비스를 제공한다고 설명했습니다. 로봇 작업 구역에서 조립 단위별 AI 모델을 사용하고 FoundryOS로 로봇과 공장 작업 흐름을 연결합니다. 회사는 고객의 설계부터 생산까지 몇 주 안에 진행할 수 있다고 주장하지만, 공개 자료에는 생산량이나 불량률 같은 비교 실적이 제시되지 않았습니다. 현재 운영 방식에는 숙련된 제조 인력도 포함되므로 공장 전체가 무인이라는 뜻은 아닙니다.
로비앤트, 상하이 로봇 AI 대회 결선에 15개 팀·AgileX 이동형 양팔 로봇 투입
3줄 요약 - 로비앤트가 상하이 로봇 AI 대회 결선에 15개 팀을 올릴 계획이라고 밝혔습니다. - 결선 참가팀은 AgileX의 이동형 양팔 로봇 Cobot Magic에서 모델을 조정하고 배치할 예정입니다. - 과제와 채점 기준, 사전 로봇 접근 조건은 아직 확정되지 않았습니다. 앤트그룹 계열 로비앤트는 Humanoids Daily와의 서면 인터뷰에서 첫 체화 AI 챌린지의 상하이 결선에 15개 팀을 진출시킬 계획이라고 밝혔습니다. 결선은 11월 14일부터 16일까지 48시간 동안 실제 로봇을 사용하는 해커톤으로 진행할 예정입니다. 참가팀은 AgileX Robotics의 이동형 양팔 작업 플랫폼 Cobot Magic에 모델을 맞춰 작업을 수행하게 됩니다. 대회는 공개 로봇 행동 모델 LingBot-VLA 2.0을 바탕으로 모델 학습과 미세 조정, 시뮬레이션에서의 일반화, 실제 로봇 적응을 다룹니다. 로비앤트가 하루 앞서 발표한 등록팀 수는 13개국 1,800개 이상입니다. 이 수치는 예선 과제를 완성한 팀 수나 실제 결선 참가팀 수와 다릅니다. 이번 인터뷰에서 결선에 쓰일 로봇과 팀 수가 새로 확인됐지만, 최종 과제와 점수 산정 방식은 아직 개발 중입니다. 참가팀의 사전 로봇 사용 시간과 학습 데이터 제공 조건도 확정되지 않았습니다. 따라서 대회 결과가 낯선 환경에서의 로봇 일반화 성능을 얼마나 보여줄지는 운영 조건과 실제 성적이 공개된 뒤 판단해야 합니다.

인도 ANSCER, 1톤 운반·360도 회전하는 자율 이동 로봇 ATR 1000 공개
3줄 요약 - 인도 ANSCER Robotics가 최대 1,000kg을 옮기는 자율 이동 로봇 ATR 1000을 공개했습니다. - 좁은 공장 통로에서 화물을 들어 올리고 360도 회전시켜 작업대에 맞춰 놓도록 설계했습니다. - 회사는 인도와 미국을 우선 시장으로 삼지만 실제 판매 시작일은 아직 밝히지 않았습니다. ANSCER Robotics는 10월 28일 공장과 창고의 중량물 이동을 위한 ATR 1000을 공개했습니다. 로봇은 최대 1,000kg의 화물을 싣고 자체 턴테이블로 화물 방향을 360도 돌릴 수 있습니다. 화물을 작업대의 원하는 면과 각도에 맞춰 대는 기능으로 생산 공정 사이의 수작업 운반을 줄이겠다는 계획입니다. 회사 발표에 따르면 본체가 차지하는 바닥 면적은 1㎡ 미만이고 회전 직경은 1,020mm이며 최고 이동 속도는 초속 1.5m입니다. 별도 유도선을 깔지 않는 SLAM 주행을 기본으로 하고 QR 코드 기반 주행도 선택할 수 있습니다. 충돌 방지에는 360도 라이다와 상황에 따라 바뀌는 안전 구역을 사용합니다. 회사는 100건이 넘는 로봇 배치와 200만 건 이상의 자율 운반 경험을 제품 개발 배경으로 제시했습니다. 이는 ATR 1000의 출하량이나 운행 실적을 뜻하지 않습니다. 안전 기능은 성능 수준 d와 카테고리 3 요건을 목표로 개발했다고 설명했으며, 국제 시장 판매 시점은 구체적으로 제시하지 않았습니다.
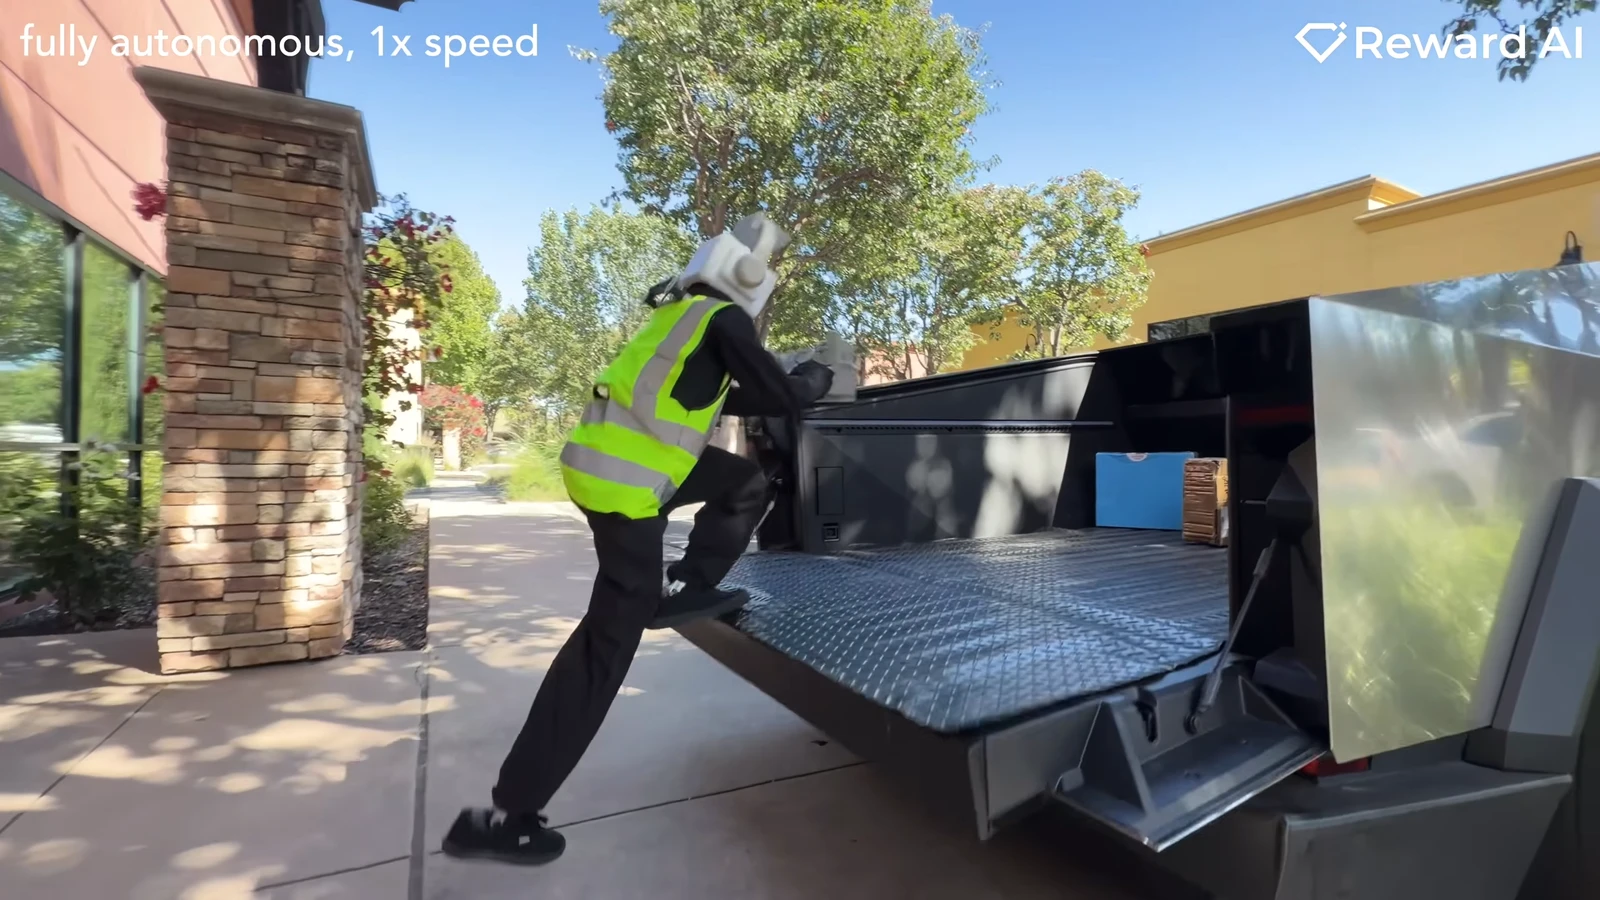
리워드 AI, 휴머노이드 OM-1의 배달·계단 물체 집기·가사 작업 시연 공개
3줄 요약 - 리워드 AI가 휴머노이드 OM-1의 배달과 집안일을 보여주는 새 영상을 공개했습니다. - 영상에는 계단에서 택배와 양말을 집고 바닥을 닦고 냉장고 문을 여는 장면이 담겼습니다. - 회사는 자율 작동을 주장하지만 반복 성공률이나 낯선 환경에서의 성능은 공개하지 않았습니다. 리워드 AI는 10월 27일 공개한 영상에서 휴머노이드 OM-1이 차량에서 택배를 꺼내는 배달 작업을 수행하는 모습을 보여줬습니다. 이어 계단에 놓인 상자와 양말을 집고 바닥을 닦으며 냉장고 문을 여는 장면을 공개했습니다. 배달과 집안일을 한 영상에 묶어 이동과 물체 조작을 함께 시연한 후속 공개입니다. 회사는 영상이 원래 속도로 촬영된 완전 자율 동작이라고 설명합니다. 다만 공개 영상만으로는 각 작업을 몇 번 시도했는지, 반복 성공률이 어느 정도인지, 사람의 개입이 전혀 없었는지 독립적으로 확인할 수 없습니다. 영상 원본은 10월 27일 17시 46분 UTC에 공개돼 이번 수집 기간에 들어옵니다. 리워드 AI는 OM-1의 상위 정책을 손 움직임과 시각·촉각·힘 정보를 수집하는 착용형 장치의 사람 시연 데이터로 학습한다고 설명합니다. 로봇의 몸체별 동작을 만드는 하위 제어기는 별도로 시뮬레이션에서 강화학습을 거칩니다. 회사는 새 작업에 필요한 사람 시연 데이터가 30분 미만일 수 있다고 주장하지만, 이는 시스템 전체의 학습 시간이나 모든 작업의 검증 결과를 뜻하지 않습니다.
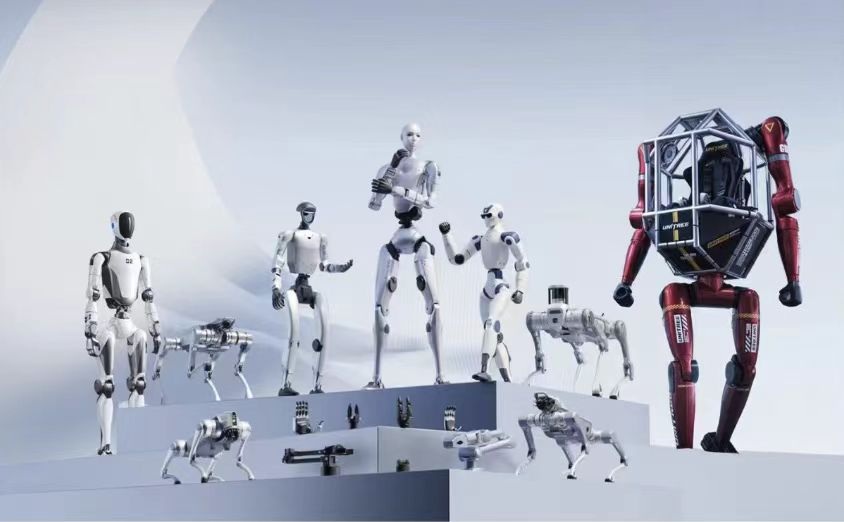
유니트리·홍산캐피털, 초기 로봇·체화 AI 기업 투자 프로그램 공동 출범
3줄 요약 - 유니트리와 투자사 홍산캐피털이 초기 로봇·체화 AI 기업을 지원하는 공동 프로그램을 발표했습니다. - 로봇 응용과 핵심 부품 등에서 유망한 창업팀을 찾아 기술과 투자 역량을 함께 제공할 계획입니다. - 투자 총액과 선정 기업, 실제 투자 일정은 아직 공개하지 않았습니다. 중국 로봇 기업 유니트리와 투자사 홍산캐피털은 10월 28일 ‘산위 창업 프로그램’을 공동으로 만들겠다고 발표했습니다. 체화 AI, 로봇 응용, 핵심 기술과 관련된 초기 창업 프로젝트를 발굴하고 투자하는 것이 목표입니다. 두 회사는 유니트리의 로봇 개발·제조 경험과 홍산캐피털의 투자 및 후속 지원 역량을 결합하겠다고 설명합니다. 특히 아이디어나 코드, 시제품 단계에 있는 젊은 창업팀을 대상으로 기술 개발부터 제품화와 자금 조달까지 지원하는 방식을 제시했습니다. 이번 발표는 투자 프로그램의 출범 계획입니다. 구체적인 펀드 규모나 기업별 투자 조건, 선정된 팀과 집행된 투자 건수는 공개되지 않았습니다. 따라서 발표만으로 신규 투자가 이미 완료됐거나 로봇 제품이 출시됐다고 볼 수는 없습니다.
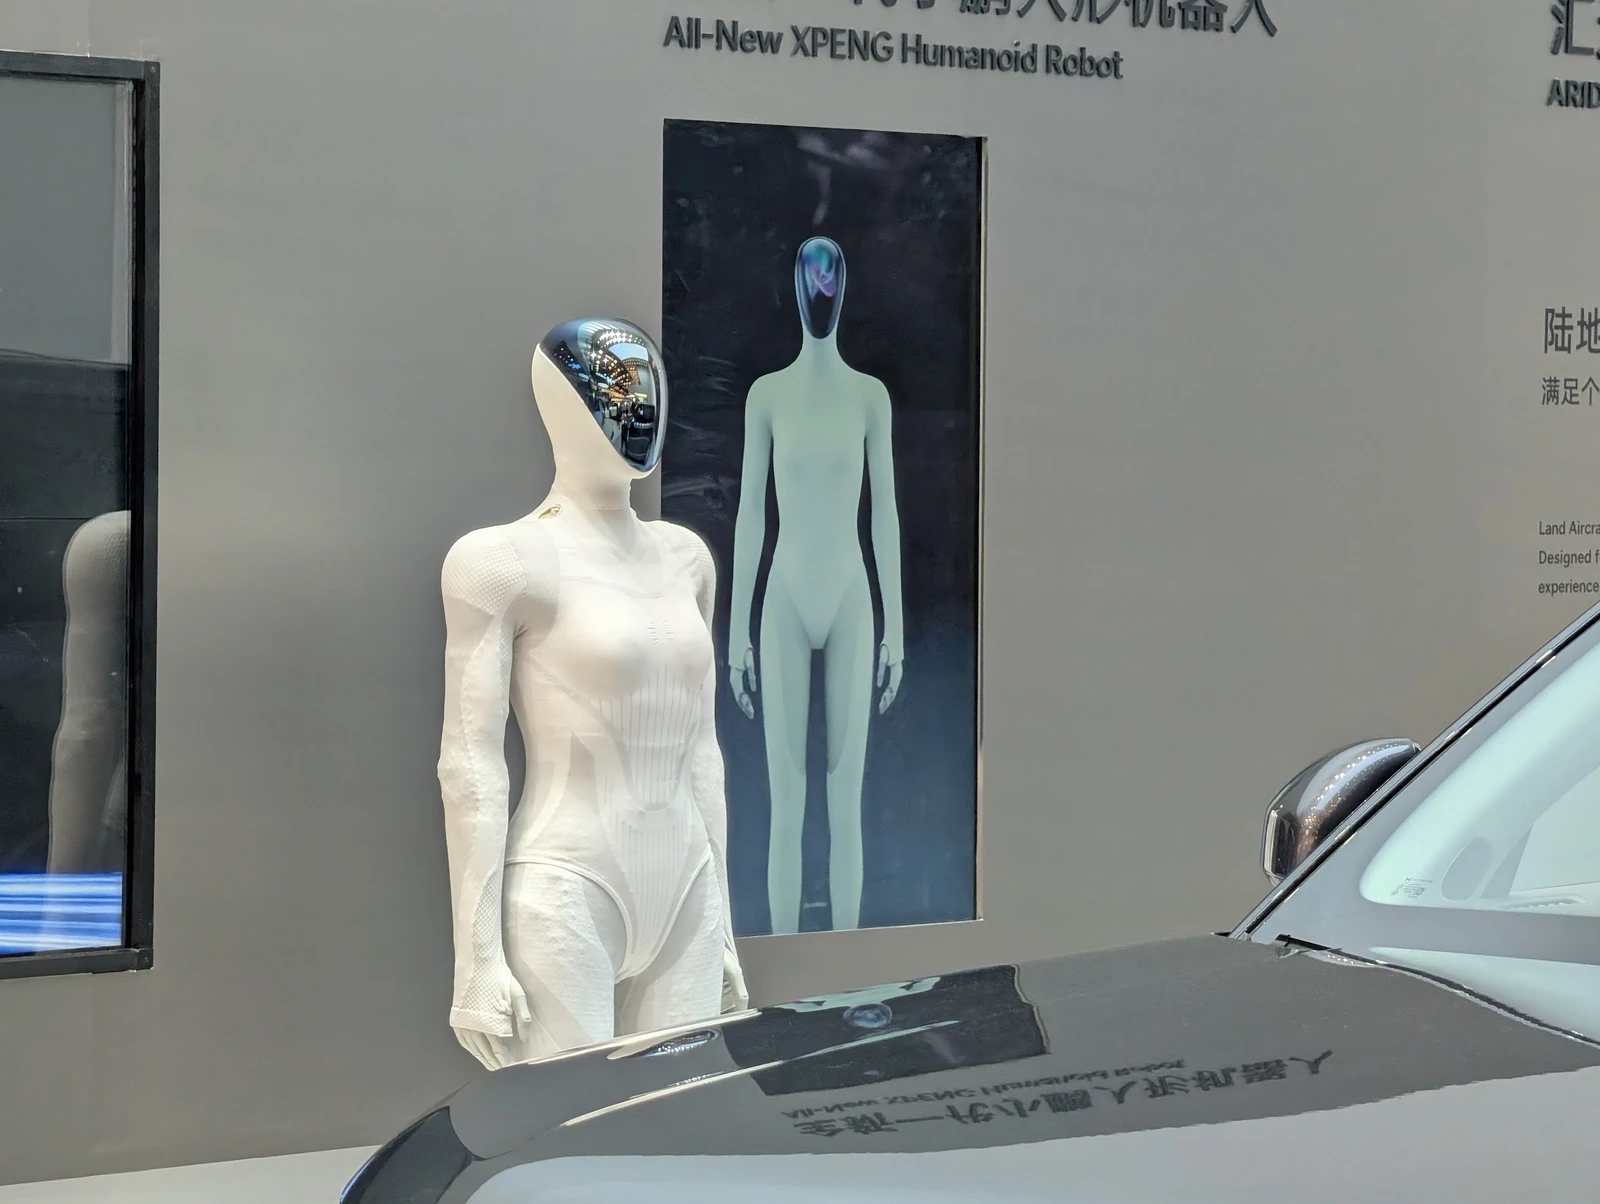
XPeng, 휴머노이드 IRON용 고체전지 소량 생산 시작…로봇은 양산 전 단계
3줄 요약 - XPeng은 휴머노이드 IRON용 고체전지를 소량 생산하기 시작했다고 밝혔습니다. - IRON 로봇 자체는 아직 정식 양산 전 단계라고 설명했습니다. - 배터리 성능 수치와 정확한 전해질 구성, 생산량은 공개하지 않았습니다. XPeng 부사장 구제는 10월 28일 중국 SAECCE 행사에서 IRON용으로 개발한 고체전지가 소량 생산 단계에 들어갔다고 밝혔습니다. 이 소식은 중국 제일재경의 현장 보도를 통해 전해졌으며, 휴머노이드 전문매체 Humanoids Daily도 관련 발표와 기존 생산 계획을 대조했습니다. 회사는 로봇 내부의 제한된 공간에 맞춰 배터리의 에너지 밀도를 높이고, 열폭주 확산과 충격·관통에 대비한 설계를 적용했다고 설명했습니다. 다만 이번 발표에는 에너지 밀도, 용량, 사용 시간, 생산 수량이나 시험 조건이 제시되지 않았습니다. 전해질 구성이 완전 고체인지 반고체인지도 공개 자료만으로 확정할 수 없습니다. XPeng은 9월 IRON 조립 라인을 가동하고 완성 로봇이 라인에서 걸어 나오는 장면을 공개한 바 있습니다. 이번 배터리의 소량 생산은 그다음 부품 단계의 진전이며, 회사는 로봇 자체는 여전히 정식 양산 시작 전이라고 구분했습니다. 회사가 제시한 로봇 양산과 2027년 상용 배치 일정은 계획입니다.
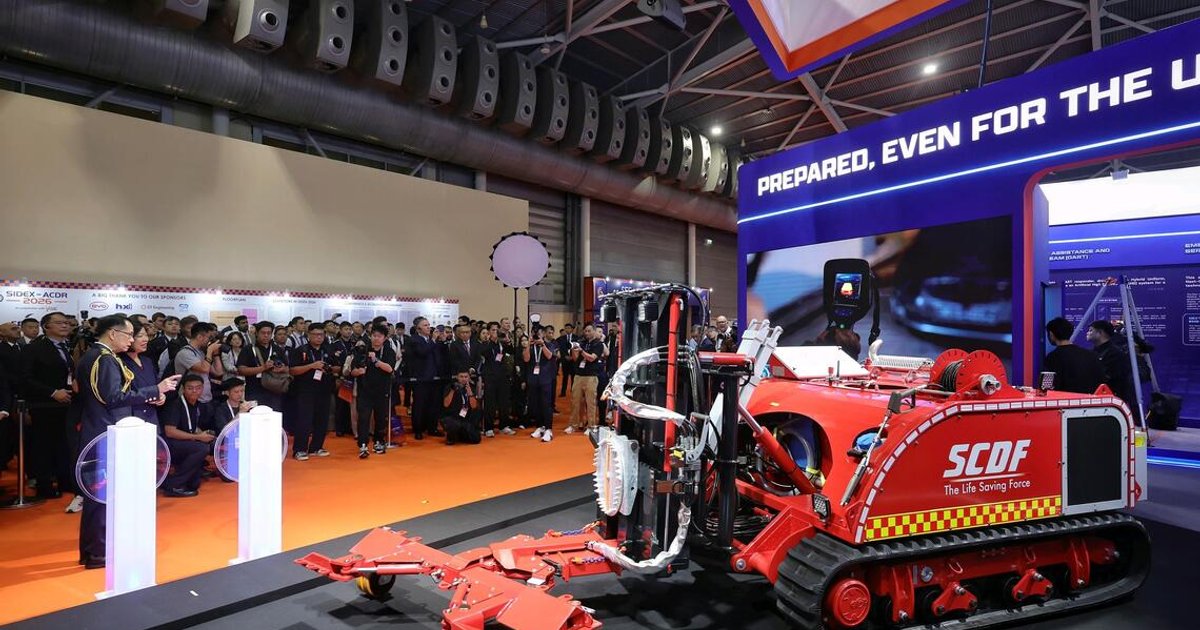
싱가포르 민방위청, 전기차 화재 현장에서 차량 옮기는 소방 로봇 VXR 공개
3줄 요약 - 싱가포르 민방위청이 전기차 화재 뒤 차량을 안전한 곳으로 옮기는 소방 로봇 VXR을 공개했습니다. - 이 로봇은 최대 300m 떨어진 곳에서 조종하며 차량 앞바퀴를 들어 이동시킵니다. - 민방위청은 올해 10월과 내년 4월 두 소방서에서 순차적으로 현장 시험을 시작합니다. 싱가포르 민방위청은 10월 28일 싱가포르 국제 재난·응급관리 전시회에서 차량 구조 로봇 VXR을 공개했습니다. 전기차 배터리는 불을 끈 뒤에도 다시 발화할 수 있어, 소방관이 위험 차량에 가까이 가지 않고 안전한 장소로 옮길 수 있게 하는 장비입니다. 궤도형 로봇은 차량 앞바퀴를 들어 옮기고 이동 중 물을 분사합니다. 구조대원은 최대 300m 거리에서 원격으로 조종할 수 있습니다. 이는 자율 주행 성능 수치가 아니라 원격 조종 가능 거리입니다. 민방위청은 2026년 10월부터 풍골 소방서에서, 2027년 4월부터 칼랑 소방서에서 운영 시험을 할 예정입니다. 이번 공개는 시험 투입 계획을 알린 것으로, 전국 소방서에 배치가 완료됐다는 뜻은 아닙니다. 민방위청은 전기차 보급 확대와 배터리 열폭주 위험에 대응해 화재 안전 절차와 장비를 개발하고 있다고 설명했습니다.
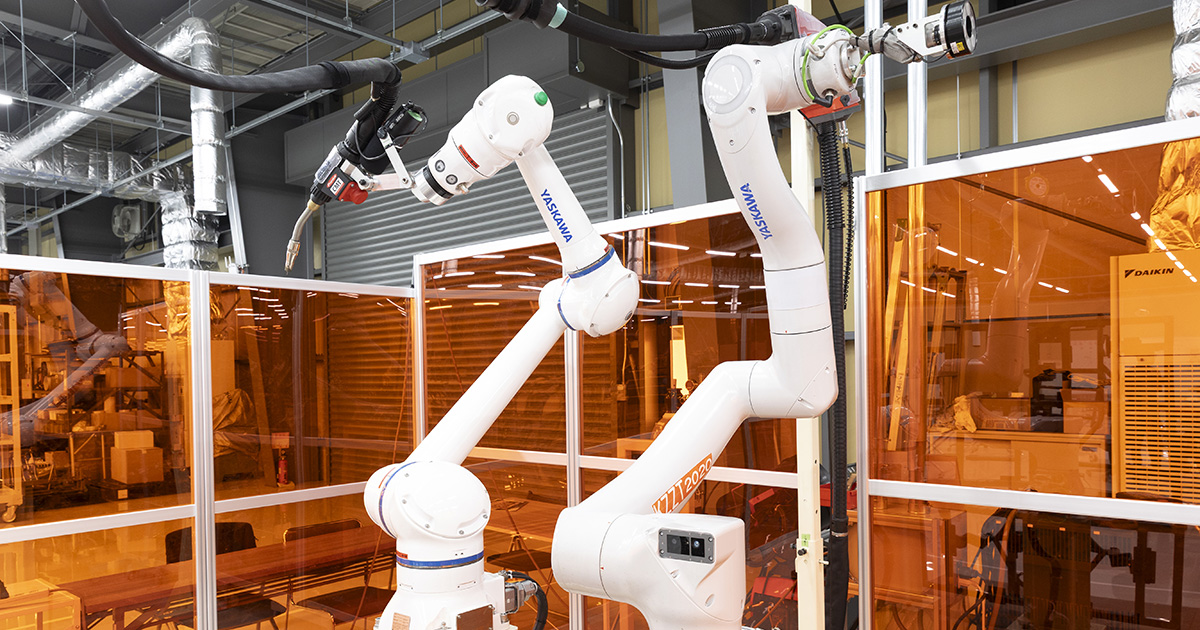
안카와전기·토요타 가주 레이싱, AI 용접 로봇을 GR 카트 생산에 적용
3줄 요약 - 안카와전기와 토요타 가주 레이싱이 AI 용접 로봇을 GR 카트의 프레임 생산에 적용했다고 발표했습니다. - 로봇은 용접 상태를 판단하고 작업 뒤 품질을 확인하며 필요한 보정을 수행합니다. - 현장 적용은 올해 9월 시작됐으며 두 회사가 10월 28일 처음 구체적인 내용을 공개했습니다. 안카와전기와 토요타 가주 레이싱은 공동 개발한 AI 기반 자율 로봇 생산 기술을 아이치현 가마고리의 GR 카트 공방에 적용했다고 밝혔습니다. 실제 적용은 2026년 9월 시작됐고, 10월 28일 용접 공정과 로봇 역할을 공식 발표했습니다. 회사는 이 기술이 입문용 경주 카트의 프레임 생산에 쓰이고 있다고 설명합니다. 사용 로봇은 안카와전기의 MOTOMAN NEXT입니다. 로봇은 파이프 프레임의 조립 상태와 이음부 틈, 온도 등 작업 조건을 인식해 용접 동작을 판단합니다. 작업 뒤에는 외관 영상뿐 아니라 용접 소리와 공정 데이터를 AI로 분석해 품질을 확인하고 필요한 부분을 보정한다고 두 회사가 설명합니다. 이번 기술은 두 회사가 2024년에 개발한 SFA 아크 용접 공법의 경험을 바탕으로 합니다. 기존 SFA 공법은 경주차 롤케이지 제작 기간을 2~3주에서 3일로 줄였다고 회사가 밝힌 바 있습니다. 이 수치는 새 GR 카트 용접 로봇만의 생산 시간 단축 성과가 아닙니다. 두 회사는 새 로봇 기술이 품질 안정과 원가 절감에 기여했다고 설명하지만 정량적인 개선 수치는 공개하지 않았습니다.
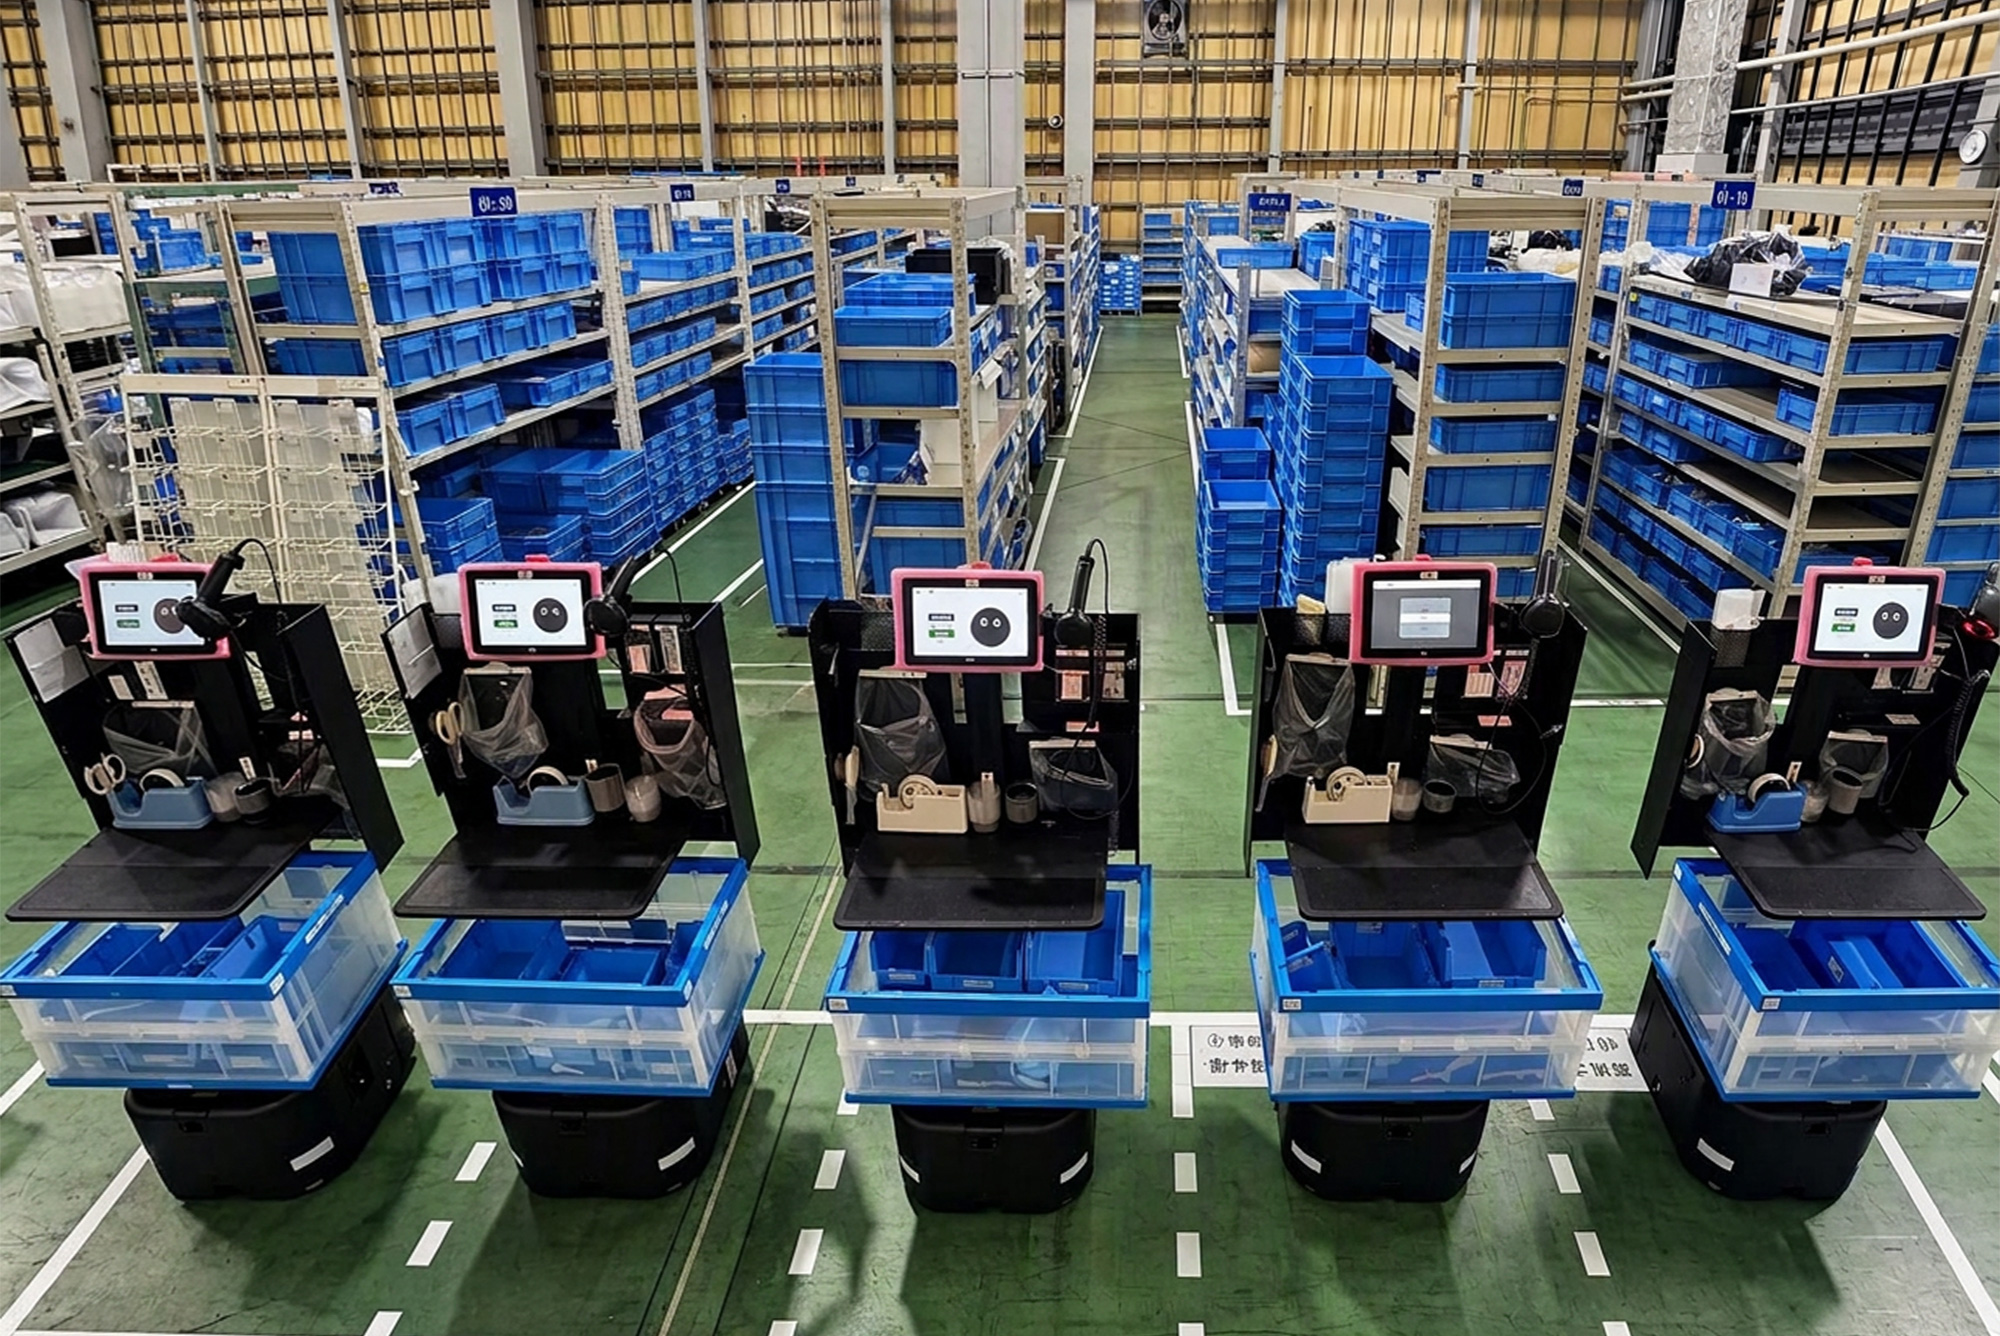
라퓨타 로보틱스, 일본통운 누마즈 물류센터에서 피킹 지원 로봇 가동 시작
3줄 요약 - 라퓨타 로보틱스의 피킹 지원 자율이동로봇 PA-AMR이 일본통운 누마즈 물류센터에서 가동을 시작했습니다. - 현재는 대상 구역의 일부에서 운용하며 현장 정비에 맞춰 적용 범위를 넓힐 계획입니다. - 운영 대수와 생산성 개선 수치는 이번 발표에 공개되지 않았습니다. 라퓨타 로보틱스는 10월 28일 일본통운 시즈오카지점의 누마즈 물류센터에서 협동형 피킹 지원 자율이동로봇 PA-AMR의 운용을 시작했다고 발표했습니다. 일본통운은 앞선 물류 거점에서 쌓은 로봇 운영 경험을 지역 거점으로 옮겨 생산성과 인력 운용을 개선하려고 도입했습니다. 로봇은 현재 작업 대상 구역의 일부에서 가동 중입니다. 두 회사는 현장 환경을 정비하면서 적용 구역을 단계적으로 확대하고, 새 고객 제품의 생산 시작에 맞춰 물류 작업을 개선할 계획이라고 설명했습니다. 전체 센터에 이미 배치가 끝났다는 뜻은 아닙니다. 도입 이후 양사는 정기적으로 작업 문제를 점검하며 상단 트레이 사용 방식, 부대 작업, 주행 지도와 로봇 설정값을 현장에 맞게 조정하고 있습니다. 이번 발표에는 도입 대수나 처리량, 개선률이 제시되지 않아 성과 규모는 아직 확인할 수 없습니다.

구글 딥마인드, Genie 4·Gemini 4 Argon으로 휴머노이드 작업 가상 시뮬레이션 공개
3줄 요약 - 구글 딥마인드는 실시간 가상 환경을 만드는 세계 모델 Genie 4를 발표했습니다. - Gemini 4 Argon이 작업을 단계로 나누고 Genie 4가 휴머노이드 Apollo의 체커 게임을 가상으로 구현했습니다. - 로봇 학습에 활용할 가능성을 제시했지만 실제 로봇의 성능 향상을 입증한 결과는 아닙니다. 구글 딥마인드는 10월 27일 새로운 세계 시뮬레이션 모델 Genie 4를 발표하고 신뢰할 수 있는 시험 참여자에게 연구용 미리보기를 제공하기 시작했습니다. 이 모델은 입력에 따라 장면의 모습과 움직임, 소리와 대화를 실시간으로 생성하며, 텍스트 지시로 진행 중인 가상 장면을 바꿀 수 있습니다. 로봇 연구 예시에서는 Gemini 4 Argon이 사용자의 지시를 여러 단계로 나누고, Genie 4가 그 단계에 맞춰 Apptronik의 휴머노이드 Apollo가 체커를 두는 장면을 생성했습니다. 이 장면은 실제 Apollo가 체커를 수행한 현장 실험이 아니라 두 AI 모델이 만든 시뮬레이션입니다. 회사는 이러한 방식을 다양한 로봇 훈련 환경을 만드는 연구로 확장할 가능성을 설명했습니다. 딥마인드는 복잡한 물리적 상호작용과 공간 정확도, 오랜 시간 유지되는 장면의 일관성이 아직 연구 과제라고 밝혔습니다. 향후 소비자와 개발자에게 접근 범위를 넓힐 계획이지만, 이번 발표에서 로봇 훈련의 정량적 성과나 현장 배치 일정은 제시하지 않았습니다.
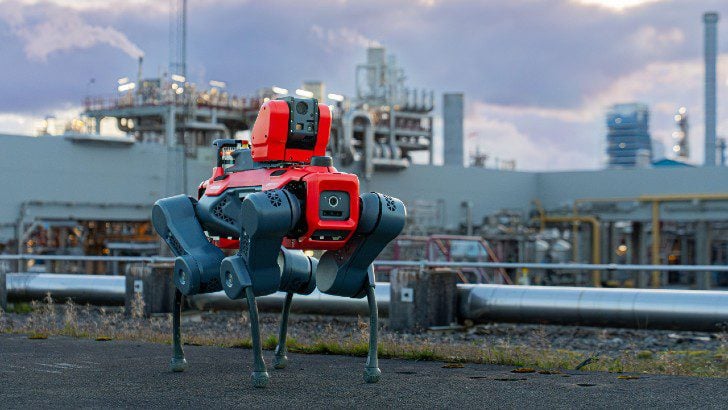
애니보틱스, 방폭 점검 로봇 ANYmal X 고객 출하 시작
3줄 요약 - 스위스 애니보틱스가 위험 구역 점검용 사족보행 로봇 ANYmal X의 고객 출하를 시작했다고 발표했습니다. - 회사는 에퀴노르와 DSM-피르메니히를 출하 대상 고객으로 제시했습니다. - 열·영상·음향·가스 센서로 설비를 점검하지만 출하 대수는 공개하지 않았습니다. ANYmal X는 가연성 가스가 있을 수 있는 석유·가스·화학 시설의 점검을 위해 설계된 사족보행 로봇입니다. 애니보틱스는 방폭 기준이 적용되는 구역에서 계단과 좁은 통로를 이동하며 열영상, 일반 영상, 소리, 가스 정보를 수집하고 설비별 점검 기록을 남긴다고 설명했습니다. 로봇 운영 플랫폼 Shift를 통해 점검 일정과 결과를 관리하고 기존 설비 관리 시스템과 연계합니다. 회사는 에퀴노르와 DSM-피르메니히를 포함한 고객에게 제품을 출하 중이라고 밝혔습니다. 애니보틱스는 2023년부터 여러 에너지·화학 기업에서 ANYmal X를 시험했으므로, 이번 소식의 새로운 부분은 시험 자체가 아니라 고객 출하 발표입니다. 실제 인도 대수와 운영 규모는 공개하지 않았습니다. 애니보틱스는 유럽 ATEX와 국제 IECEx 방폭 기준을 충족하도록 개발했다고 설명했습니다. 적용 범위와 인증 상태에 관한 표현은 회사 발표에 따른 것이며, 고객별 상용 운영 성과가 독립적으로 확인된 것은 아닙니다.
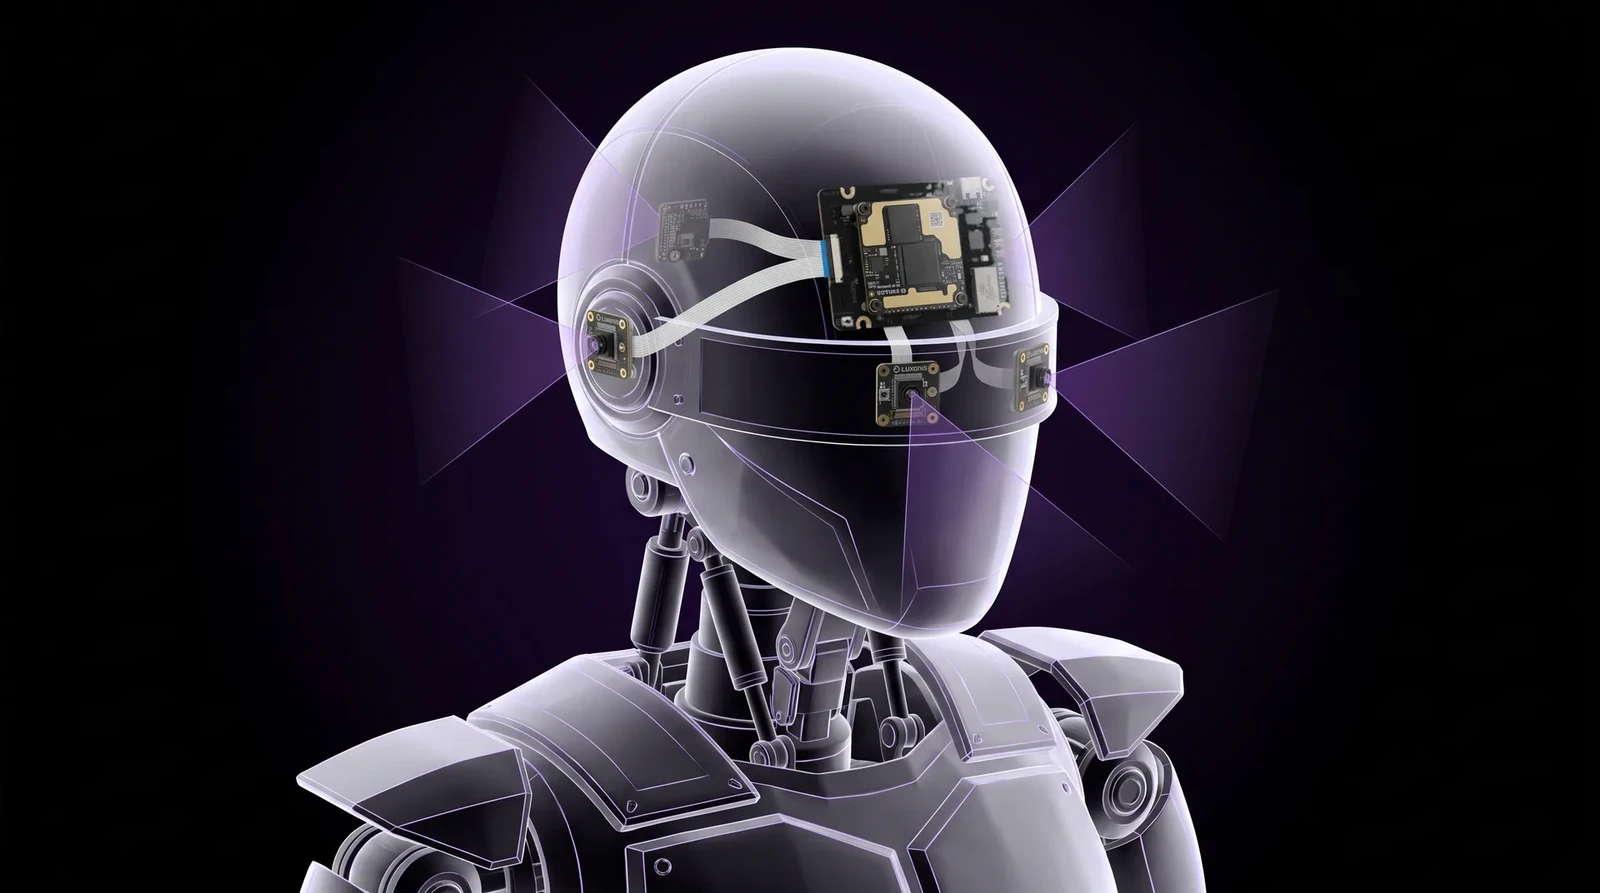
럭소니스, 휴머노이드용 5카메라 비전 컴퓨터 OAK 4 FFC 출시
3줄 요약 - 럭소니스가 최대 5개 카메라를 연결할 수 있는 로봇용 비전 컴퓨터 OAK 4 FFC를 출시했습니다. - 개발 키트는 849달러에 출하 중이며, 카메라 모듈은 별도로 구매해야 합니다. - 카메라 배치를 자유롭게 정하고 영상 동기화와 거리 추정을 기기 안에서 처리할 수 있습니다. OAK 4 FFC는 70×53밀리미터 크기의 보드에 최대 5개 카메라 모듈을 케이블로 연결하는 제품입니다. 휴머노이드에서는 전방의 스테레오 카메라 두 대와 측면·후방 카메라를 배치할 수 있습니다. 보드가 거리 추정, 물체 감지와 추적을 처리해 로봇의 주 컴퓨터가 맡는 영상 처리 부담을 줄이는 구성을 지원합니다. 럭소니스는 주변 장면의 특징을 이용해 카메라 위치 관계를 보정하는 동적 보정 기능도 제공한다고 설명했습니다. 다만 어두운 곳이나 특징이 적은 벽, 반사 표면에서는 보정에 필요한 영상 정보가 부족할 수 있습니다. 회사가 제시한 52 TOPS는 가속기와 GPU의 명목 연산 성능을 합친 수치이며 실제 로봇 작업 성능을 뜻하지는 않습니다. 개발 키트 가격은 849달러이며 현재 출하 중입니다. 보드 중심의 베어본 제품은 730달러로 2027년 1분기 출시 예정이며, 두 구성 모두 카메라 모듈은 별도입니다. 이 제품은 휴머노이드 전체 AI를 구동하는 필수 주 컴퓨터가 아니라 독립적인 시각 인식 장치로도 사용할 수 있습니다.
마첸타, 시뮬레이션으로 로봇 학습해 시범 한 번에 새 작업 수행…시드 투자 4,000만 달러 유치
3줄 요약 - 영국 로봇 AI 스타트업 마첸타가 4,000만 달러의 시드 투자를 유치했습니다. - 회사는 시뮬레이션에서 모델을 미리 학습한 뒤 실제 작업 시범 한 번으로 새 작업을 수행하는 기술을 개발하고 있습니다. - 기술은 연구 단계이며, 정밀하고 복잡한 동작은 아직 해결 과제로 남아 있습니다. 마첸타는 런던에 본사를 둔 로봇 AI 스타트업으로, 임페리얼 칼리지 런던 연구진이 설립했습니다. 회사는 크레안덤과 유니언스퀘어벤처스가 공동 주도한 시드 투자에서 4,000만 달러를 조달했다고 밝혔습니다. 직원은 11명이며 기업가치는 공개하지 않았습니다. 회사는 물체의 움직임과 상호작용을 모사한 가상 환경에서 로봇 모델을 사전 학습한다고 설명했습니다. 이후 실제 환경에서 사람이 작업을 한 번 보여주면 로봇이 별도의 추가 학습 없이 카메라 관찰을 바탕으로 새 작업을 시도하도록 설계했습니다. 비즈니스인사이더에 제공한 영상에서는 로봇 3대가 상자에 물건을 넣고 닫는 작업을 수행했습니다. 마첸타는 현재 연구에 집중하고 있으며 가까운 시일 내 상용화 계획은 없다고 밝혔습니다. 회사는 투자금을 인력 확대와 연산 자원 확보에 쓰고, 정밀한 조작과 복잡한 동작의 성능을 높일 계획입니다.

애지봇, 로봇 작업 실패를 학습하는 에이전트 프레임워크 ‘Genie Master’ 공개
3줄 요약 - 중국 애지봇이 로봇의 작업 지시와 실행, 결과 피드백을 잇는 Genie Master를 공개했습니다. - 회사는 작업 실패를 기록하고 행동 정책을 조정하는 기능을 편의점 로봇에 적용한다고 설명했습니다. - 6대의 로봇이 참여하는 24시간 편의점 실증 방송은 11월 2일부터 진행할 예정입니다. 애지봇은 AI WAVE 행사에서 체화형 에이전트 프레임워크 Genie Master를 발표했습니다. 회사에 따르면 EEP라는 실행 프로토콜이 에이전트의 판단, 로봇의 동작, 작업 결과를 연결합니다. 작업이 중단되면 실패 지점을 찾아 다시 시도하고, 로봇 여러 대의 일을 상황에 따라 나누는 기능도 포함합니다. 회사는 성공과 실패를 장기 기억에 쌓는 Harness RSI와 문제·조정·결과를 행동 정책 개선에 쓰는 Policy RSI를 제시했습니다. Genie G2 로봇이 실제 편의점에서 상품 걸기, 간편식 포장, 재고 보충 같은 작업을 수행하고 있다고 설명했습니다. 사람의 추가 시범이나 조정 없이 스스로 실패 원인을 찾아 개선한다는 주장은 회사 설명이며, 독립적인 검증 결과는 제시되지 않았습니다. 애지봇은 11월 2일부터 3일까지 Genie G2 여섯 대가 교대로 편의점에서 일하는 모습을 24시간 공개할 계획입니다. 이번 발표는 프레임워크 공개와 현장 적용 주장에 관한 것이며, 예정된 방송의 성과가 이미 확인된 것은 아닙니다.

SAP, 업무 시스템과 로봇을 연결하는 ‘피지컬 AI’ 공개…창고·설비 점검 사례 제시
3줄 요약 - SAP가 기업의 업무 절차와 로봇의 현장 작업을 연결하는 피지컬 AI 기능을 공개했습니다. - 창고 작업 지시가 로봇 임무로 이어지고 작업 결과가 SAP 시스템에 기록되도록 설계했습니다. - 인텔의 창고 개념 검증과 홀심의 로봇·드론 설비 점검 사례를 함께 소개했습니다. SAP는 TechEd에서 기업 데이터와 업무 절차를 로봇, 드론, 센서 등 물리 시스템의 작업과 연결하는 피지컬 AI를 발표했습니다. 재고 상태, 작업 우선순위, 안전 규칙을 바탕으로 현장 작업을 지시하고 결과를 다시 구조화된 기록으로 받아 추적할 수 있게 하는 구상입니다. 특정 로봇 제조사나 하드웨어에 종속되지 않도록 설계했다고 설명했습니다. SAP에 따르면 인텔 청두 사업장의 개념 검증에서는 SAP에서 생성된 창고 운반 작업을 자율 로봇 임무로 바꾸고 결과를 업무 시스템에 되돌렸습니다. 터키의 아르첼릭-LG에서는 휴머노이드가 입고품 보관 작업을 수행하고 기록하는 사례를 소개했습니다. 홀심은 지난 8월 이후 사족보행 로봇과 드론을 설비 점검에 활용하고, 점검 결과로 SAP 유지보수 알림을 생성하고 있다고 밝혔습니다. SAP는 창고 운영과 자산 점검을 시작 사례로 제시하며 고객별 적용 문의를 받고 있습니다. 인텔 사례는 개념 검증이며, 소개된 현장 적용과 플랫폼 전체의 범용 상용화를 같은 성과로 볼 수는 없습니다.