
출처: humanoidsdaily.com원문 보기
AGIBOT, 새 휴머노이드 하드웨어 AHA3·로봇 AI 모델 GO-3 공개
3줄 요약
- AGIBOT이 29일 혁신 행사에서 통합형 휴머노이드 하드웨어 구조 AHA3와 로봇 AI 모델 GO-3 Preview를 공개했습니다.
- 회사는 실제 작업량을 가늠하기 위한 지표 Worken과 사람·로봇 상호작용 모델 WITA-Omni 1.0도 소개했습니다.
- 로봇 운영체제 Link-U OS 1.0은 일부 협력사가 시험 중이며, 전면 오픈소스 공개는 연말까지의 계획입니다.
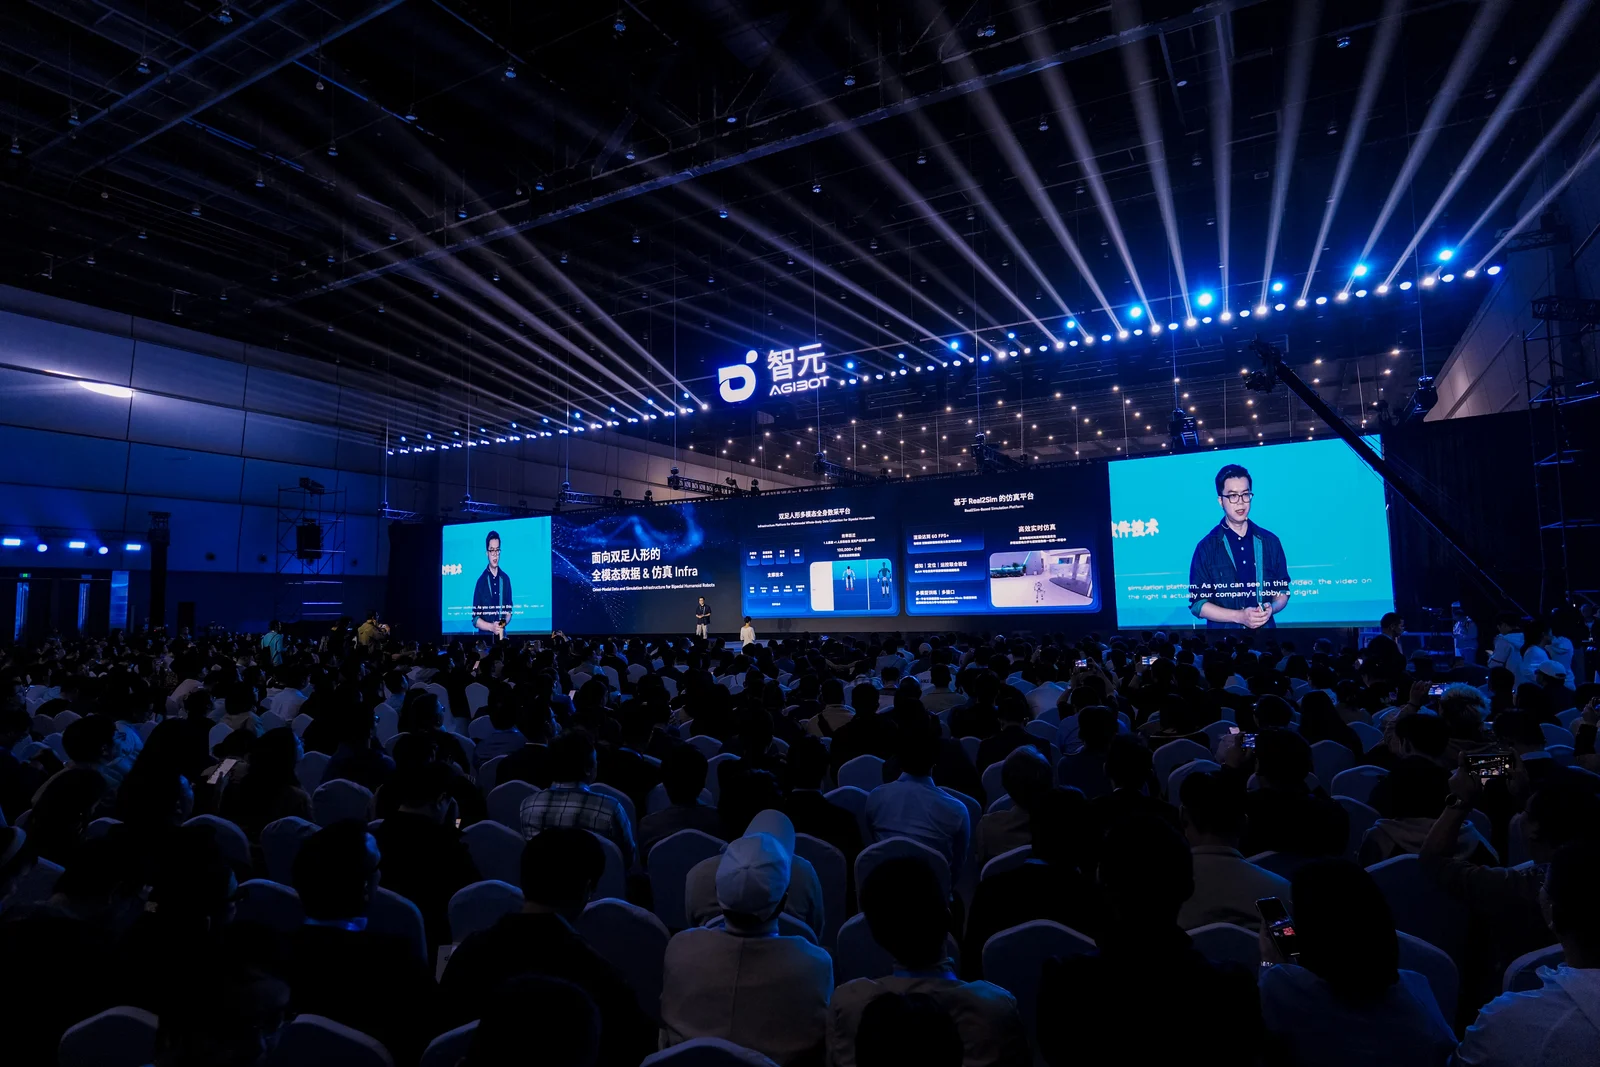
AGIBOT은 29일 상하이 혁신 행사에서 이동, 상호작용, 작업 수행을 하나의 하드웨어 기반에 묶는 3세대 구조 AHA3를 공개했습니다. 회사는 모터 구동과 컴퓨팅, 와이파이 6 및 5G 연결을 통합해 현장 적용의 복잡성을 줄이겠다고 설명했습니다. 장시간 가동을 겨냥한 관절 냉각 장치, IP67 등급 관절, 새 로봇 손과 촉각 그리퍼도 함께 소개했습니다.
GO-3 Preview는 회사가 추론·예측·행동을 연결한다고 설명하는 로봇 기초 모델입니다. AGIBOT은 적은 시연만으로 새 작업에 적응하는 모습을 보였고 여러 로봇 평가에서 선두 성적을 냈다고 주장했습니다. 이 성적은 회사가 제시한 결과이며 독립적으로 확인된 성능은 아닙니다. WITA-Omni 1.0은 시각, 음성 대화, 표정, 물리적 동작을 함께 다루며 기기 자체에서 실행하도록 설계됐습니다.
회사는 실제 작업 중인 로봇 수에 자율 작업 시간과 작업별 산출 효율을 곱하는 Worken 지표도 제안했습니다. 생산 대수보다 현장에서 얼마나 유용한 일을 하는지 측정하려는 시도이며, 아직 확립된 업계 표준은 아닙니다. G2 Max의 양팔 최대 40kg 운반 능력은 앞서 발표된 제품 사양을 이번 행사에서 다시 강조한 내용입니다.
Link-U OS 1.0은 일부 협력사가 시험하고 있으며 회사는 2026년 말까지 전면 오픈소스로 공개할 계획입니다. 따라서 이번 발표는 새 구조와 모델 공개, 지표 제안, 운영체제 공개 계획을 포함하지만 향후 개방과 현장 성능까지 완료된 것은 아닙니다.
댓글 0
아직 댓글이 없습니다.