
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
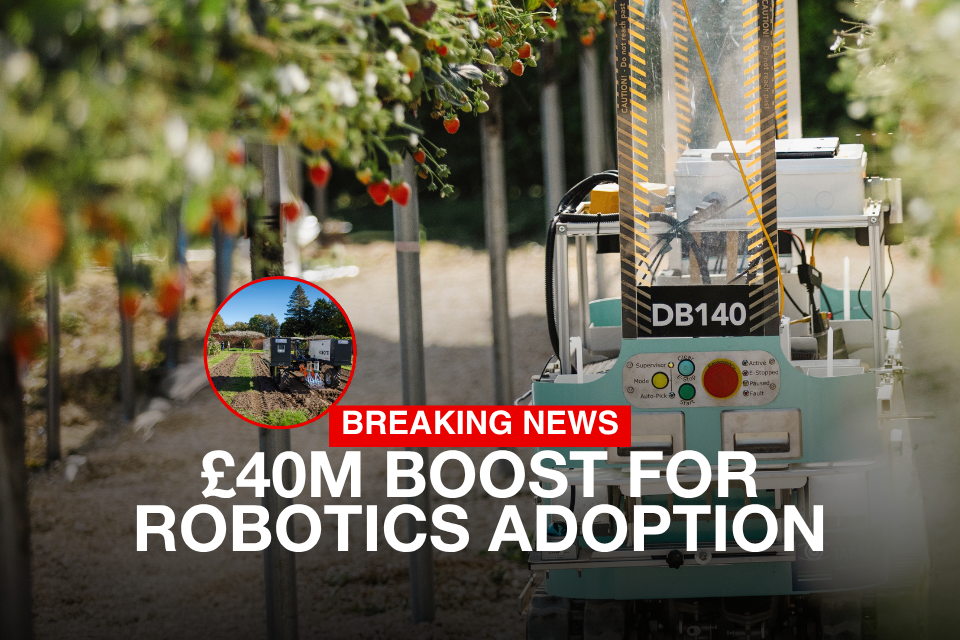
영국, 4천만 파운드로 로봇 도입 거점 8곳 선정
3줄 요약 - 영국 정부가 10월 9일 4천만 파운드로 지원하는 로봇 도입 거점 8곳을 발표했습니다. - 거점은 수술·농업·제조·재활용·공공 공간에서 로봇을 검토하고 시험·도입하는 조직을 지원합니다. - 전국 거점 조정에 170만 파운드, 로봇 교육 사업 12건에 250만 파운드를 별도로 지원합니다. 영국 정부는 기업과 공공기관의 로봇 활용을 돕는 로봇 도입 거점 8곳을 선정했습니다. 각 거점은 기술의 장단점과 비용에 대한 독립적인 자문, 현장 시연, 도입 지원을 제공하고 공급업체·시스템 통합업체·금융 제공자와 이용 조직을 연결할 예정입니다. 4천만 파운드는 이 거점망을 뒷받침하는 지원 규모입니다. 선정된 거점에는 수술 로봇 도입을 다루는 SHARP, 농업·식품 분야 시험 환경을 마련하는 링컨의 HARVEST, 공공 공간의 서비스 로봇·드론·자율주행차 활용을 다루는 밀턴킨스 거점이 포함됩니다. 제조업, 폐기물·재활용 분야에도 별도 거점이 들어섭니다. 수술 회복 시간 단축이나 수확 효율 향상은 정부가 기대하는 활용 효과이며, 이번 발표로 성과가 입증된 것은 아닙니다. 정부는 8개 거점을 연결하고 지식을 공유하는 AURA 조정기구에 170만 파운드를 지원합니다. 로봇을 선정·구매·통합·운영·정비할 인력을 양성하는 교육 사업 12건에는 250만 파운드를 배정했습니다.
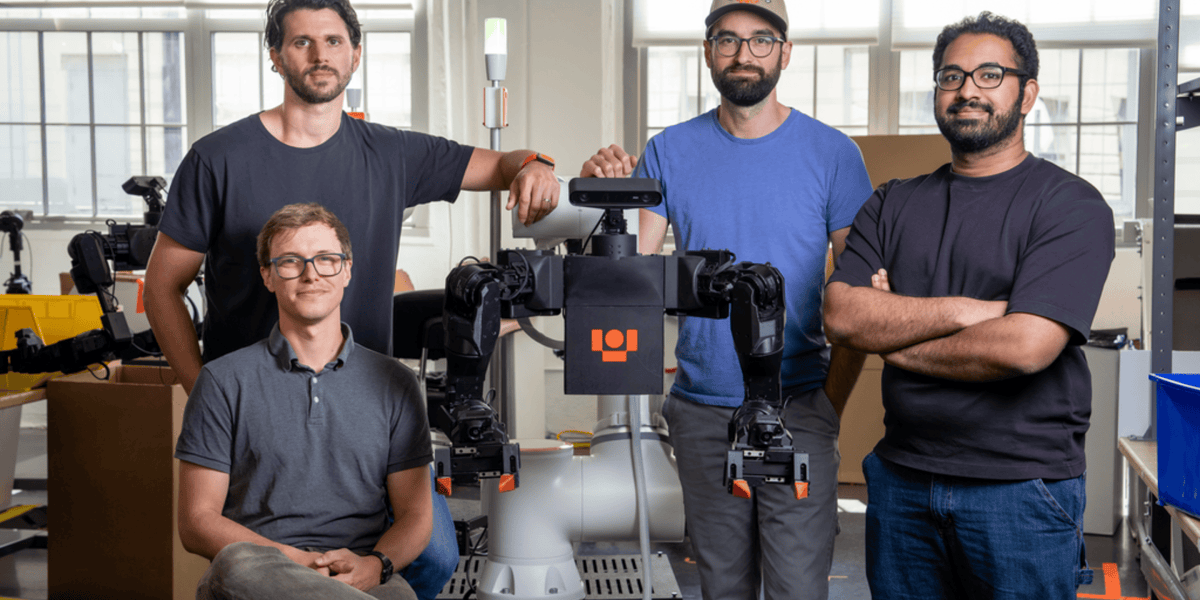
미국 Ultra, 창고 포장 로봇 확대 위해 5천만 달러 시리즈 A 유치
3줄 요약 - 미국 창고 로봇 업체 Ultra가 5천만 달러의 시리즈 A 투자를 유치했다고 밝혔습니다. - 앞서 받은 1천200만 달러의 초기 투자까지 합친 누적 조달액은 6천200만 달러입니다. - 회사는 로봇을 월 이용료 방식으로 제공하며 Physical Intelligence와 AI 협력을 강화하고 있습니다. Fortune의 창업자 인터뷰에 따르면 브루클린에 본사를 둔 Ultra의 시리즈 A는 Framework Ventures가 주도했고 Y Combinator가 참여했습니다. 6천200만 달러라는 수치는 이번 5천만 달러와 과거의 1천200만 달러 초기 투자를 합친 금액입니다. 새로 받은 투자금만 6천200만 달러인 것은 아닙니다. Ultra는 제3자 물류 창고에 상품 포장 로봇을 설치하고 초기 통합 비용과 매달 하드웨어·소프트웨어 이용료를 받습니다. 회사는 자사 로봇이 미국의 창고에서 누적 50만 건 넘는 주문의 출하 포장을 처리했다고 주장했으며 매출 규모는 공개하지 않았습니다. 로봇 본체와 현장 설치는 Ultra가 맡고, 로봇이 새로운 환경에 적응하는 AI에는 Physical Intelligence의 기술을 활용합니다. 두 회사의 협력은 앞서 진행돼 왔으며 이번 보도는 협력 강화와 신규 투자 공개에 초점을 맞춥니다.
RLWRLD, 도쿄 거리에서 로봇 AI로 음료 전달·빈 용기 회수 실증 예고
3줄 요약 - RLWRLD가 미쓰비시지쇼·TMIP와 함께 10월 15~16일 도쿄 오테마치 거리에서 로봇 실증을 진행한다고 발표했습니다. - 5손가락 로봇 손을 지원하는 RLDX-1 모델로 음료를 건네고 지정된 위치의 빈 페트병을 회수할 예정입니다. - 이번 행사는 이틀간의 공개 시험으로, 상용 서비스 개시나 장기 현장 배치를 뜻하지는 않습니다. RLWRLD는 일본 미쓰비시지쇼 및 도쿄 마루노우치 이노베이션 플랫폼인 TMIP와 협력해 도쿄 오테마치 나카도리에서 로봇 실증을 진행한다고 밝혔습니다. 실증 날짜는 10월 15일과 16일이며, 현장 행사인 '마치마루고토 WELLNESS WEEKS 2026 Autumn'의 일부로 진행됩니다. 회사는 자체 개발한 로봇 기반 모델 RLDX-1을 5손가락 로봇 손에 적용할 계획입니다. 로봇이 방문객에게 음료를 집어 건네고, 이용자가 테이블의 지정된 위치에 놓은 빈 페트병을 집어 회수하는 두 가지 동작을 시험합니다. 회사는 이를 통해 사람과 로봇의 물건 전달, 물체 파지 및 이동이 실제 거리 환경에서 어떻게 작동하는지 살필 예정입니다. RLWRLD는 시각·촉각·동작 데이터를 함께 학습하는 방식으로 RLDX-1을 개발하고 있다고 설명합니다. 행사 내용은 사전 검증 결과, 날씨 또는 장비 상태에 따라 바뀌거나 취소될 수 있습니다. 이번 발표는 예정된 실증의 범위와 장소를 구체화한 것이며, 운영 성과는 실증 후 확인해야 합니다.
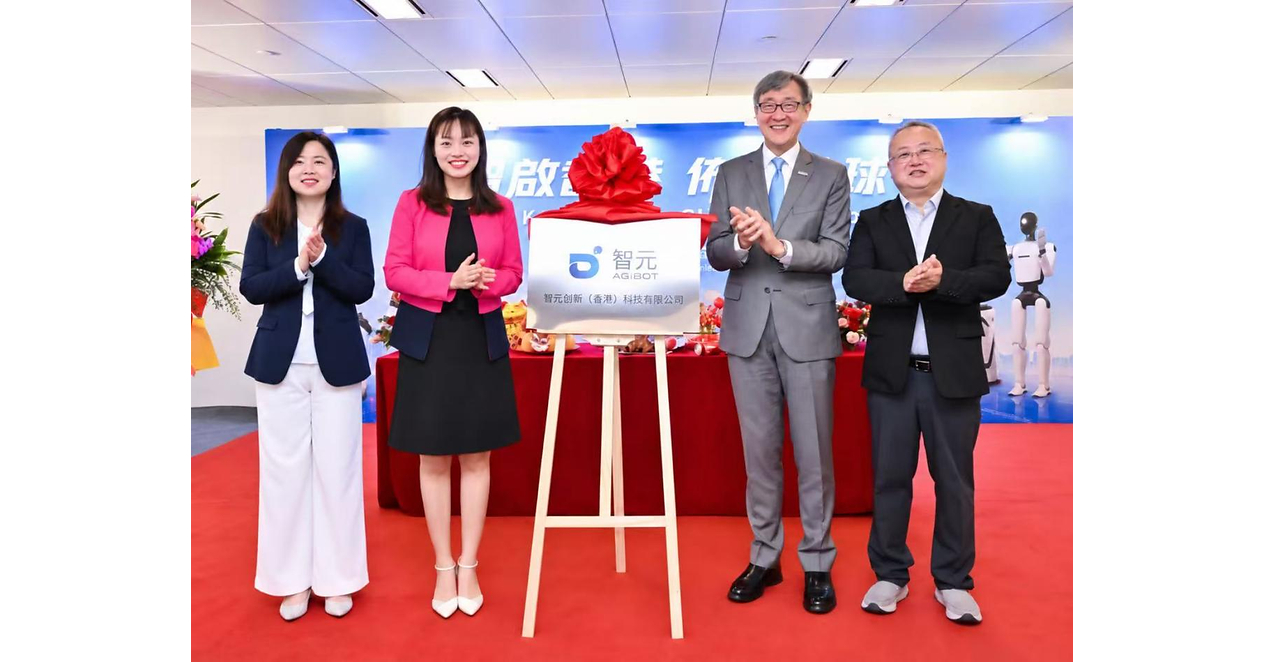
AGIBOT, 홍콩 사무소 개소…로봇 실증·국제 연구개발 거점 추진
3줄 요약 - 중국 AGIBOT이 10월 9일 홍콩 코즈웨이베이에 사무소를 열고 현지 사업과 로봇 적용 협력을 확대했습니다. - 회사는 국제 연구개발 본부와 대학 공동 연구실을 단계적으로 추진하고, 후속 단계에 수천만 홍콩달러를 투자할 계획입니다. - 개소식에서는 안내와 서비스 로봇을 시연했으며, 홍콩 내 대규모 배치는 아직 계획 단계입니다. AGIBOT은 홍콩 코즈웨이베이 타임스스퀘어에 사무소를 열었습니다. 회사는 이곳을 해외 고객 및 연구기관과 연결하는 거점으로 쓰고, 기업의 실제 업무에 맞춘 로봇 활용 사례를 개발하겠다고 밝혔습니다. 이는 올해 5월 발표한 홍콩 진출 구상을 실행한 조치입니다. 회사는 첫 단계에서 국제 연구개발 본부를 마련하고 현지 대학·연구기관과 공동 연구실 및 산업·연구 연계 혁신센터를 추진할 계획입니다. 이어 연구 인력을 늘리고 공동 연구에 수천만 홍콩달러를 투자하겠다고 밝혔습니다. 구체적인 투자 집행과 대규모 로봇 도입이 완료됐다는 발표는 아닙니다. 개소 행사에서는 로봇의 손님 맞이, 진행, 상호작용, 공연과 호텔 서비스·차 제공, 정교한 로봇 손의 물체 조작을 시연했습니다. AGIBOT은 향후 소매·접객·관광 등 홍콩 서비스 현장에서 운영 조건에 맞는 사례를 시험할 계획입니다.

BYD 휴머노이드 외관 특허 공개…정식 제품 발표는 아직
3줄 요약 - 중국 특허 당국이 BYD의 휴머노이드 외관 디자인을 10월 9일 공개했습니다. - 도면에는 두 팔과 두 다리, 여러 관절이 있는 손가락을 갖춘 사람 형태의 로봇이 나타납니다. - 외관 특허는 작동 성능이나 양산 계획을 입증하지 않으며 정식 제품 발표도 아직 이뤄지지 않았습니다. 중국 국가지식산권국이 공개한 외관 디자인 특허에는 BYD가 권리자로 기재돼 있습니다. 도면 속 로봇은 어두운 타원형 얼굴과 밝은 색 몸체 덮개를 갖추고 있으며, 어깨와 팔꿈치, 엉덩이와 무릎 부위의 관절 구조가 보입니다. 설명에는 보행과 균형 유지, 상호작용이 가능한 지능형 로봇을 대상으로 서비스·교육·산업 분야를 제시했습니다. 이번 자료는 제안된 외형을 보여줄 뿐 로봇의 실제 움직임, 제어 기술, 제품 사양 또는 생산 준비 정도를 확인해 주지 않습니다. 최종 제품의 모습이 특허 도면과 같을지도 알 수 없습니다. BYD는 앞서 8월에 휴머노이드를 선보일 계획을 밝힌 바 있지만 10월 9일 현재 정식 공개는 하지 않았습니다. 임원이 언급한 판매점당 로봇 2~3대 배치와 가정용 판매 구상도 향후 목표로 제시된 내용이며 실제 배치나 판매 실적은 아닙니다.
일본 Jizai·리케이·동아총연, AI 로봇 공동 개발과 베트남 실증 협력
3줄 요약 - 일본 Jizai와 리케이, 동아총연이 Palmimo 등 AI 로봇 분야의 협력 양해각서를 체결했습니다. - 일본에서 소프트웨어와 AI를 공동 개발하고 베트남을 중심으로 동남아 현장 시험을 추진합니다. - 아직 도입 계약이나 실제 배치가 확정된 단계는 아닙니다. 세 기관은 AI 로봇의 연구개발, 현지 실증, 인력 교육을 단계적으로 연결하는 협력 틀을 발표했습니다. 일본의 Jizai가 개발한 탁상형 AI 로봇 Palmimo 등을 대상으로 시장 수요와 적용 조건을 조사하고 베트남 현지 협력사를 찾을 계획입니다. 리케이는 베트남 개발 거점과 Rikkei AI의 자원을 활용해 소프트웨어·AI 공동 개발 가능성을 살핍니다. 세 기관은 기술 교류와 인력 양성 프로그램도 함께 검토하며 현지 규제와 제도에 대응하는 방안도 논의하기로 했습니다. 발표된 구상에서는 2026~2027년에 시장 조사와 개념 실증을 진행하고 2028~2029년 상반기에 결과에 따른 도입과 유지보수 체계를 검토합니다. 이후 공동 브랜드와 현지 공급 체계도 목표로 제시했지만 실제 일정과 수행 범위는 추가 협의와 시험 결과에 따라 정해집니다.
중국 Leju·Chingmu, 휴머노이드 Roban 2용 800종 이상 동작 데이터 공개
3줄 요약 - 중국 Leju Robotics와 Chingmu Vision이 Roban 2용 동작 데이터 묶음 LET-HumanMotion-Roban2를 공개했습니다. - 사람의 동작 포착 자료를 로봇의 관절 구조에 맞게 변환했으며 800종 넘는 동작과 수만 건의 데이터를 포함합니다. - 자료와 변환·훈련 도구는 동작 정책 개발을 돕지만 실제 로봇 성능 향상을 바로 입증하지는 않습니다. Leju Robotics와 Chingmu Vision은 OpenLET 커뮤니티를 통해 LET-HumanMotion-Roban2를 공개했습니다. Chingmu의 MotionDecode로 포착한 사람의 움직임을 Roban 2 휴머노이드가 사용할 수 있도록 관절 구조와 동작 형식에 맞춰 다시 구성한 자료입니다. 공개 설명에 따르면 자료에는 걷기와 달리기, 일어서기뿐 아니라 속도·방향 변경, 물체를 들고 걷기, 자세 제약을 포함한 800종 이상의 동작 범주와 수만 건의 동작 데이터가 들어 있습니다. 비상호작용 동작 169종, 환경 상호작용 20종, 물체 상호작용 37종, 무술 188세트와 춤 399종 등이 예시로 제시됐습니다. 개발자는 함께 제공되는 변환 및 훈련 도구를 사용해 동작을 확장하고 제어 정책을 학습할 수 있습니다. 이번 소식은 학습 자료의 공개이며 다양한 실제 작업에서 로봇이 성공적으로 움직였다는 검증 결과는 아닙니다.
Odyssey, 로봇·휴머노이드용 세계 모델 Odyssey-3 연구 프리뷰 공개
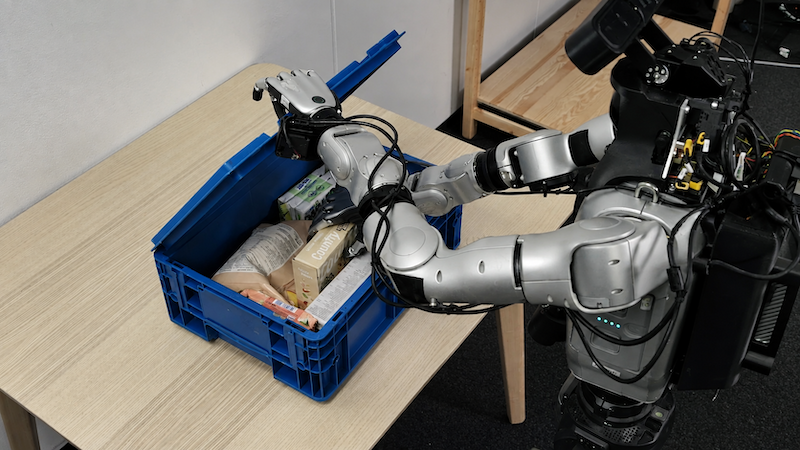
3줄 요약 - Odyssey가 세계 모델 Odyssey-3의 연구용 체험판과 새 성능 평가 결과를 공개했습니다. - 회사는 로봇 팔과 휴머노이드, 차량, 드론을 다루는 정책에 같은 모델을 활용했다고 설명했습니다. - 물리 예측 점수는 발표됐지만 실제 현장 운영 성능을 넓게 검증한 결과는 아닙니다. Odyssey는 시각 자료에서 물체의 움직임과 행동의 결과를 학습한 세계 모델 Odyssey-3의 연구 프리뷰를 공개했습니다. 이용자는 생성된 환경을 1인칭 또는 3인칭으로 이동하고 카메라를 따로 움직이며 모델이 환경 변화를 어떻게 예측하는지 살펴볼 수 있습니다. 회사는 이전에 이 모델을 소개한 적이 있으며 이번 발표에는 공개 체험과 Pro 버전의 평가 결과가 새로 포함됐습니다. 회사는 Odyssey-3를 여러 로봇 팔의 제어에 사용했고 휴머노이드 업체 Flexion과 함께 실시간 작업 정책을 개발했다고 설명했습니다. 차량 주행과 실내 드론 이동, AI 에이전트 학습 환경 생성에도 적용 사례를 제시했습니다. 서로 다른 기기에 공통으로 쓸 수 있다는 주장이지만 각 현장의 장기 운용 성과를 입증한 것은 아닙니다. Odyssey는 Pro 버전이 Physics-IQ Verified의 영상 연장 평가에서 66.1점을 기록했다고 밝혔습니다. 이 평가는 유체와 고체 등 물리 현상에 대한 영상 예측을 측정하며, 점수만으로 로봇의 안전성과 실제 작업 성공률을 판단할 수는 없습니다.
Aether AI, 행동 결과를 확인하고 다시 계획하는 로봇 AI ‘CRIS-0’ 공개
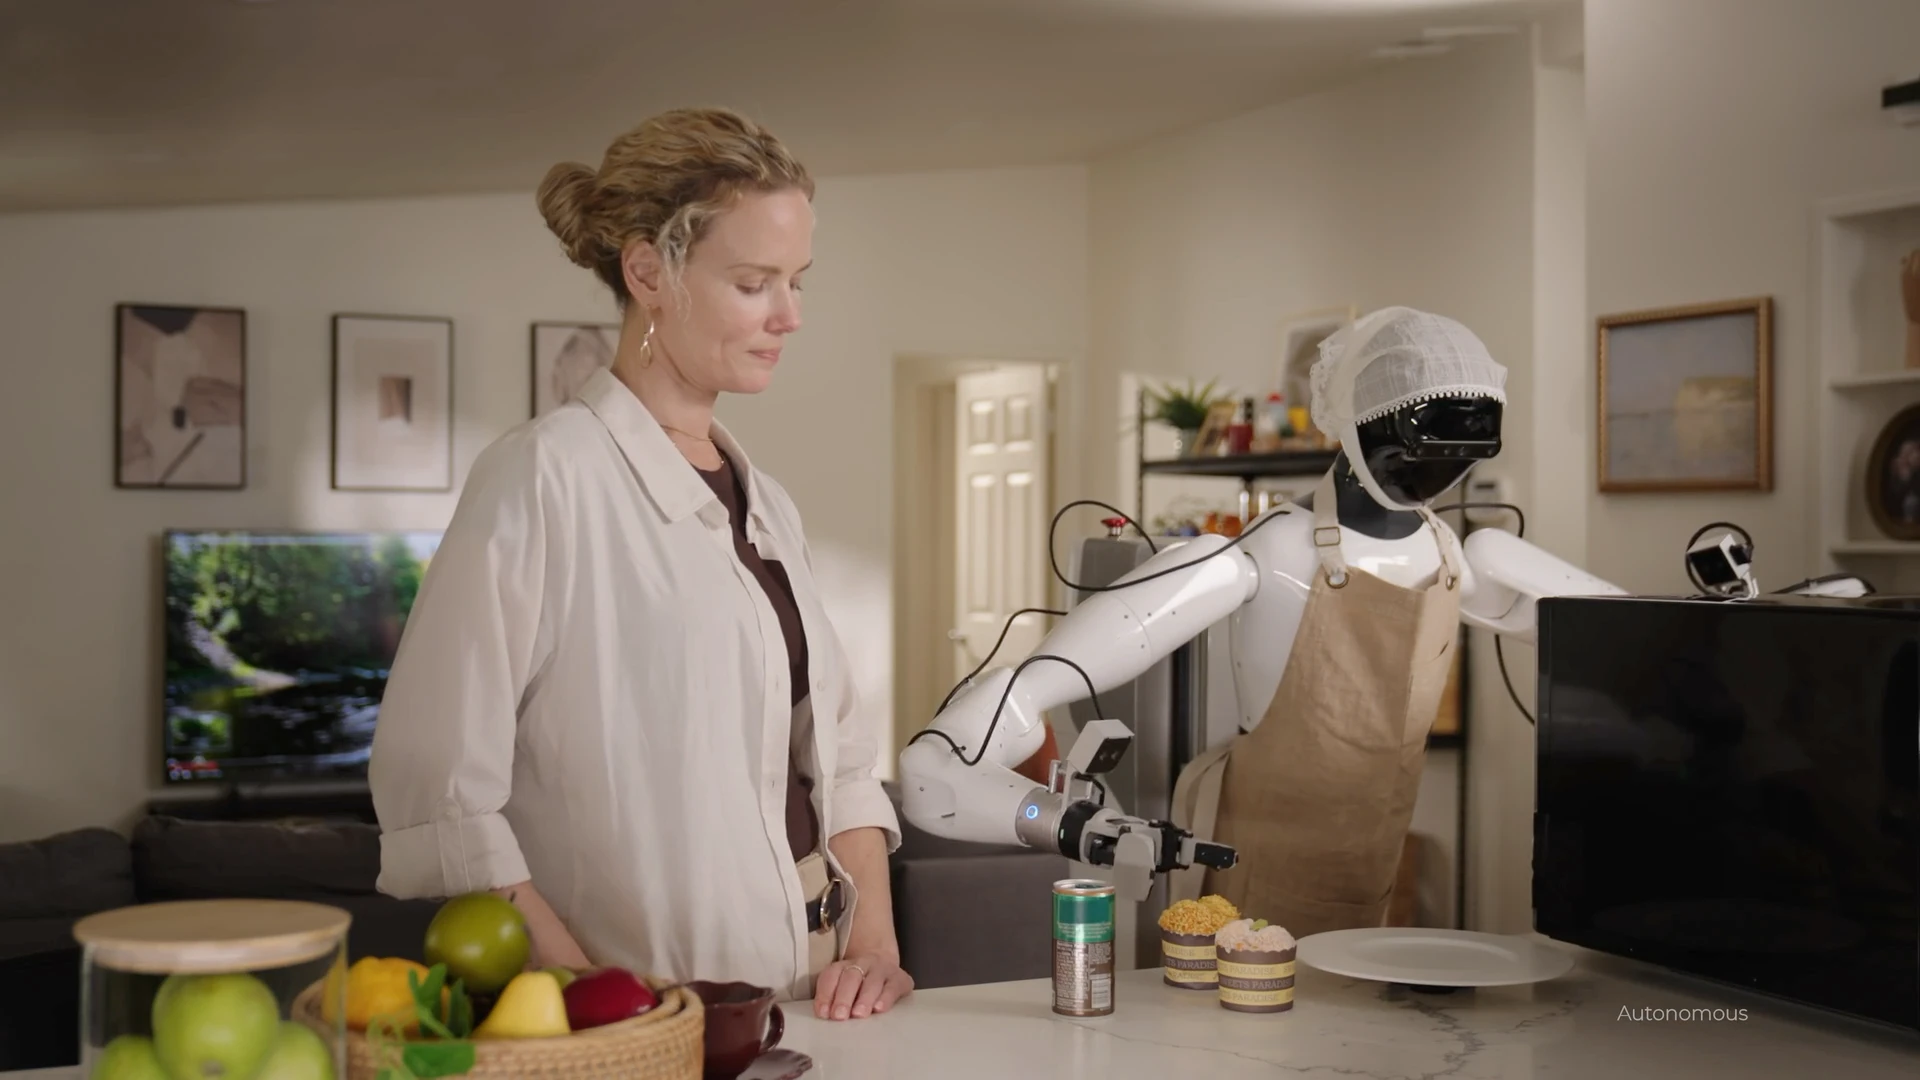
3줄 요약 - Aether AI가 로봇의 행동 결과를 예측하고 실제 결과와 비교하는 CRIS-0을 처음 공개했습니다. - 가정 내 물체 옮기기와 커피 원두 처리 등 여러 단계의 작업을 시연했습니다. - 회사가 제시한 성공률과 반응 시간은 내부 시험 결과이며 실제 가정에서의 범용 성능은 확인되지 않았습니다. Aether AI는 인과 세계 모델과 로봇 에이전트를 결합한 CRIS-0의 첫 공개 시연을 발표했습니다. 이 시스템은 작업 전 환경의 상태와 행동이 일으킬 변화를 예측하고, 실행 뒤 목표한 결과가 실제로 나왔는지 확인합니다. 결과가 다르면 다시 시도하거나 계획을 바꾸도록 설계했습니다. 회사는 원두를 붓고 분쇄하는 작업에서 의도적인 방해가 생겼을 때 평균 2초 만에 다시 계획했다고 설명했습니다. 모호한 지시를 받아 물체를 골라 옮기는 내부 시험에서는 성공률 90%를 기록했다고 밝혔습니다. 전자레인지 문 앞의 장애물을 감지한 뒤 행동을 멈추는 사례도 제시했지만, 해당 반응 시간의 시험 횟수는 공개하지 않았습니다. 회사가 Humanoids Daily에 제공한 설명에 따르면 사전 학습에는 약 2만 시간의 자료를 사용했고 특정 로봇에 맞추는 추가 학습에는 몇 시간 분량의 자료를 썼습니다. 회사는 마찰이나 물체 상태가 복잡하게 바뀌는 조작과 낯선 환경으로의 일반화를 남은 과제로 꼽았습니다. 이번 발표는 통제된 시연이며 상용 배치 성과를 뜻하지는 않습니다.

중국 연구진, 로봇 행동 오류를 줄이는 세계 모델 ‘DreamTrue’ 공개
3줄 요약 - 중국과학원 자동화연구소와 알리바바 Amap 연구진이 로봇 행동에 따른 미래 영상을 예측하는 DreamTrue를 공개했습니다. - 논문 시험에서 상호작용 오류 판정 비율이 모델의 추가 학습 전 48.12%에서 6.25%로 낮아졌습니다. - 연구진은 로봇 작업 자료의 보정값과 오류 주석 자료도 공개했습니다. DreamTrue는 로봇의 움직임을 여러 시점의 영상 조건으로 바꾸고, 실제 촬영 영상과의 위치 차이를 보정해 미래 장면을 예측하는 세계 모델입니다. 연구진은 기록된 행동을 바꿔 다른 결과를 상상하는 추가 학습을 적용하고, 사람이 표시한 로봇·물체·접촉 오류로 학습한 평가 모델의 피드백을 사용했습니다. AgiBot 자료를 이용한 비교에서 행동을 따라가는 정도를 나타내는 nDTW 점수는 0.8772였습니다. 상호작용 오류 비율 48.12%와 6.25%는 각각 연구진 모델의 추가 학습 전후 결과입니다. 사람 평가에는 여섯 모델이 같은 160개 조건에서 만든 총 960개 영상이 쓰였으며 각 영상을 세 명이 판정했습니다. 연구진은 세 자료 묶음에 걸친 15만 3,666개 작업 기록, 약 1,660시간 분량의 카메라 보정값을 공개했습니다. 또 영상 4만 4,900개에 대한 오류 주석 자료를 제공한다고 밝혔습니다. 연구는 영상 예측과 정책 평가에 관한 결과이며 실제 로봇에 배치했을 때 동일한 오류 감소를 보장하지는 않습니다.
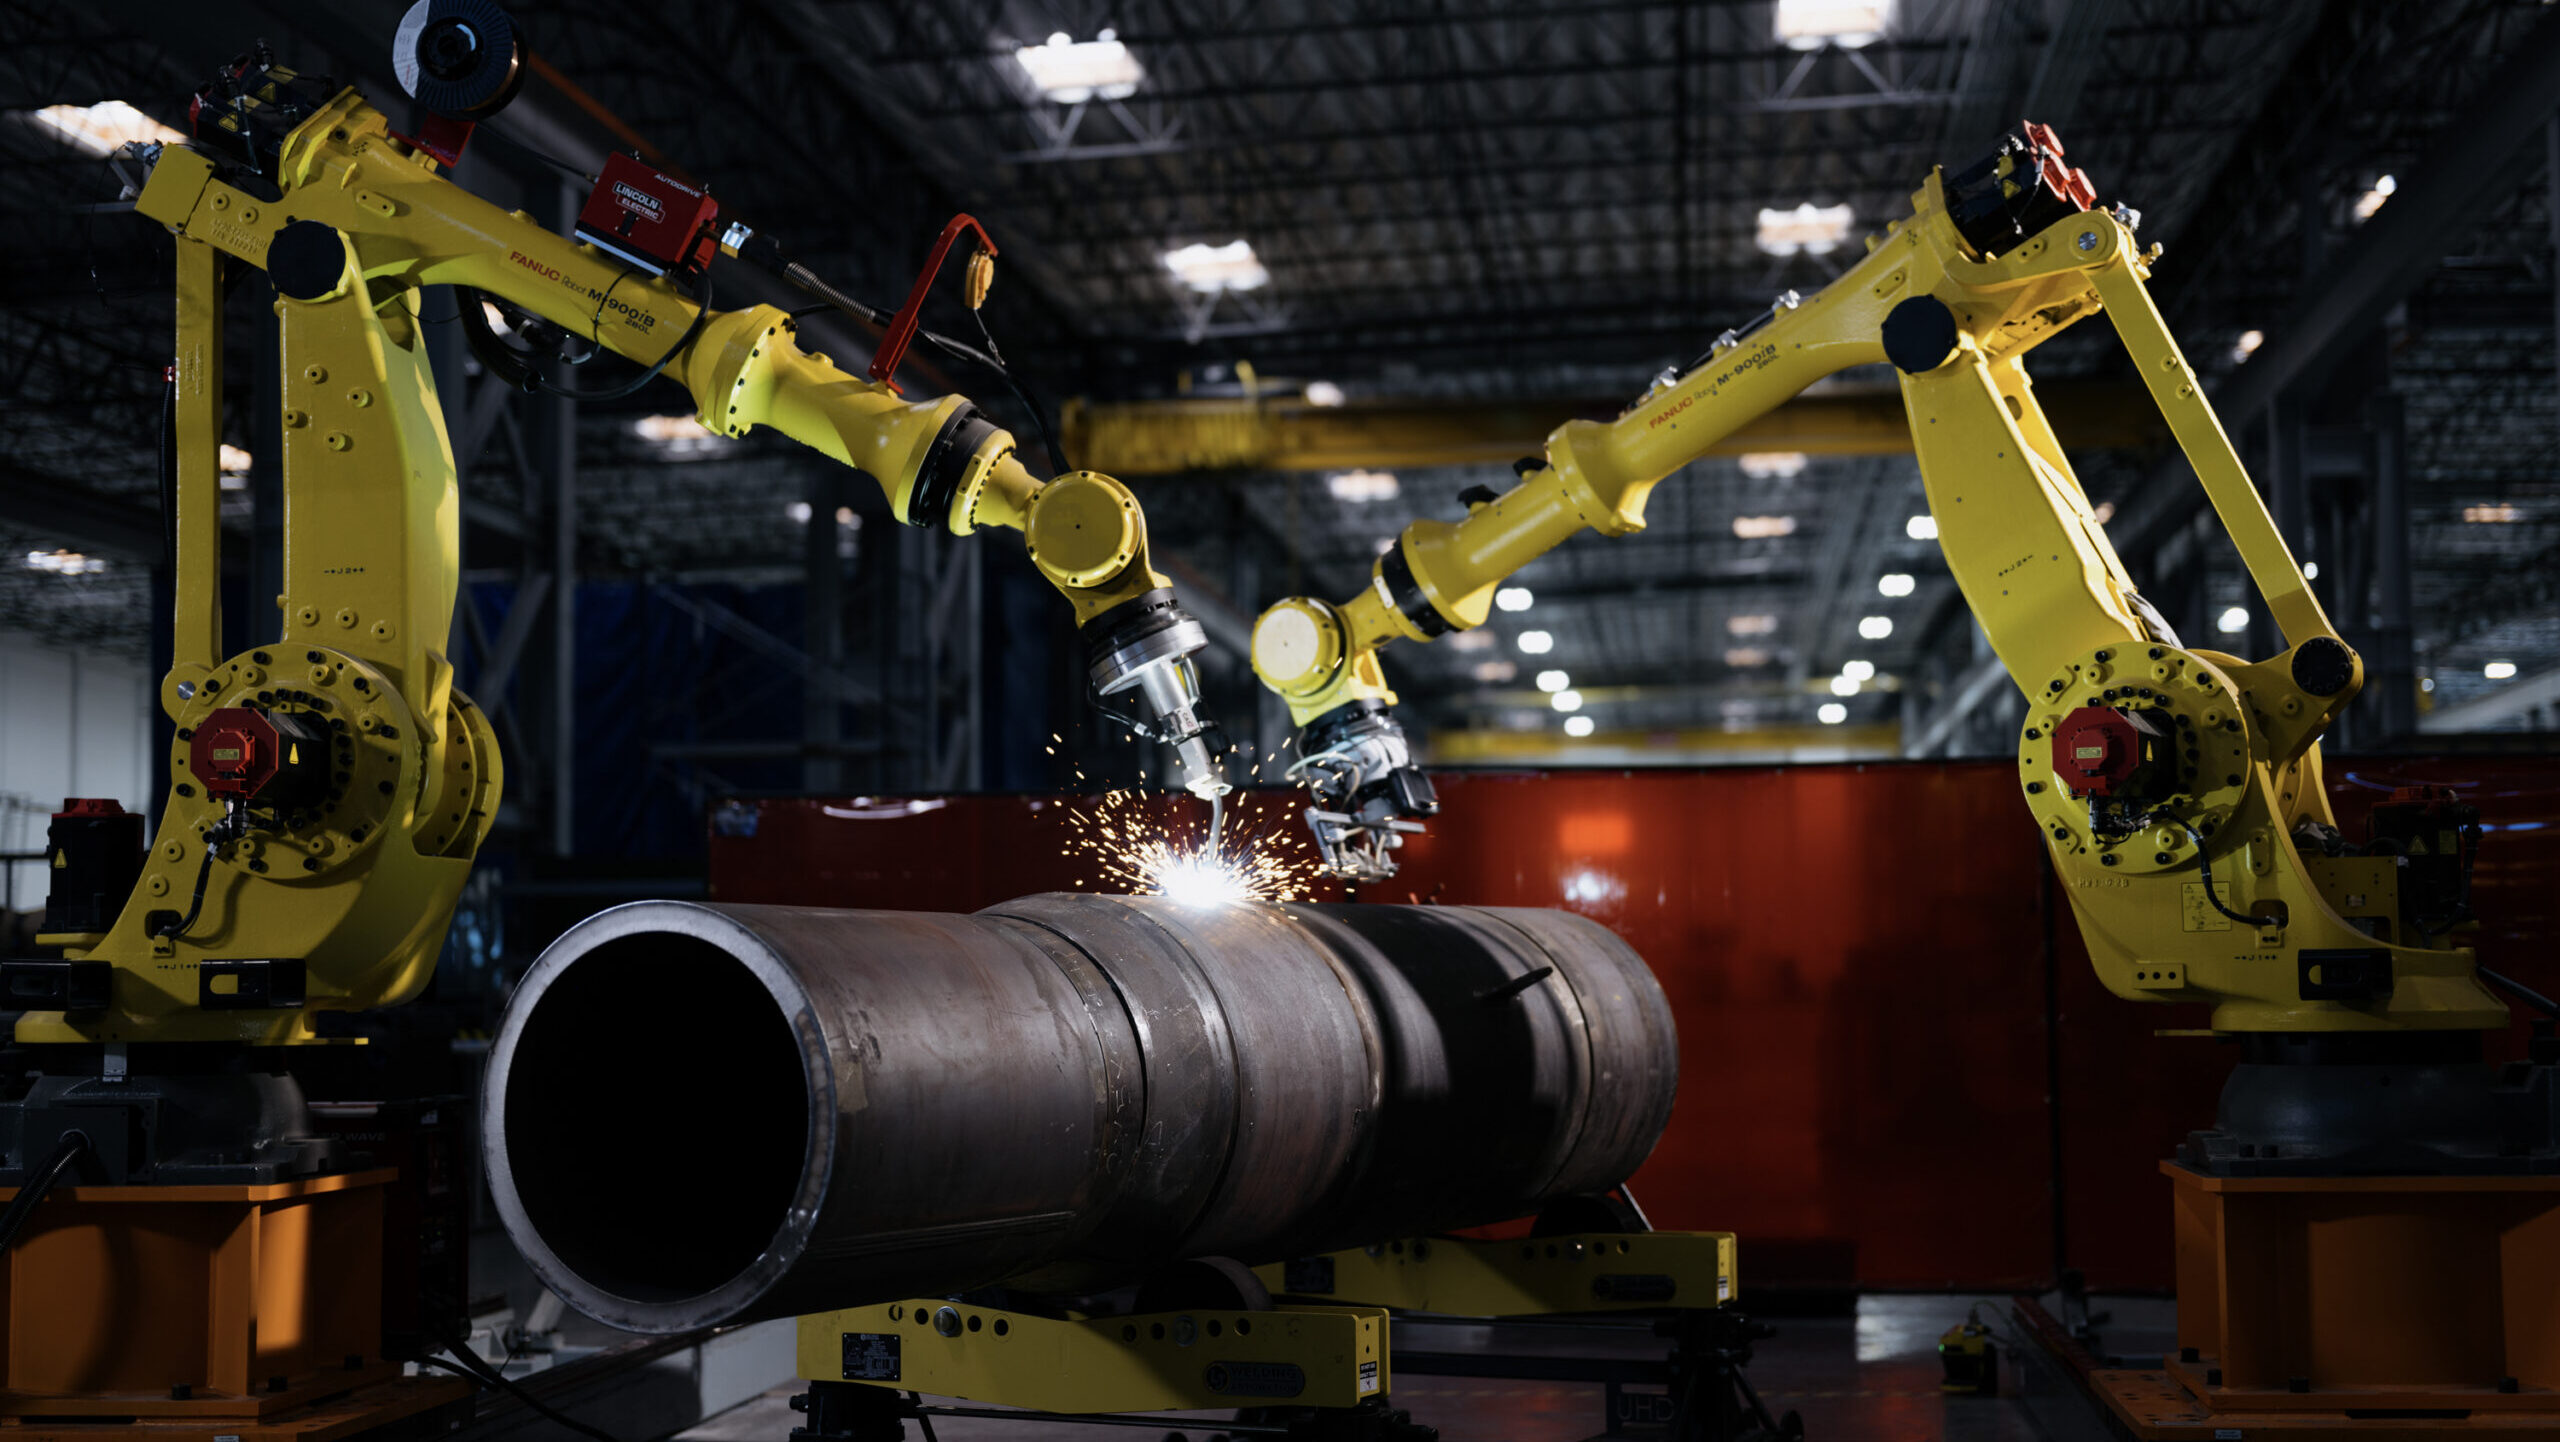
게코로보틱스·앤듀릴, 잠수함 부품에 로봇·AI 검사 적용
3줄 요약 - 게코로보틱스가 앤듀릴의 미국 잠수함 부품 생산 시설에 로봇과 AI 검사 기술을 적용한다고 밝혔습니다. - 로봇 비파괴 검사로 부품의 실제 제작 상태를 기록하고 정비 계획에 쓸 데이터를 만들 예정입니다. - 캘리포니아 시제품 공장에는 기술을 통합 중이며, 메릴랜드의 새 조선소는 2030년 초기 가동을 목표로 합니다. 게코로보틱스와 앤듀릴은 잠수함 부품 생산 과정에 로봇 검사 기술과 AI 소프트웨어를 적용하는 협력을 10월 8일 공개했습니다. 게코로보틱스는 로봇을 이용한 비파괴 검사로 용접부 내부를 포함한 부품 상태를 확인하고, 제작 당시의 상태를 디지털 기록으로 남길 계획입니다. 이 데이터는 추후 정비 판단에도 활용할 예정입니다. 앤듀릴은 캘리포니아주 오렌지카운티의 시제품 공장에서 게코로보틱스의 검사 기술을 실제 생산 절차에 통합하고 있다고 밝혔습니다. 이 기술을 자체 생산 소프트웨어인 ArsenalOS와 연결해 검사 대기 시간을 줄이고 품질 관리 절차를 만들겠다는 설명입니다. 두 회사는 메릴랜드주 볼티모어카운티에 계획된 Arsenal-2 조선소에도 이 방식을 적용할 예정입니다. 새 조선소의 초기 가동 목표는 2030년으로, 메릴랜드 시설에서의 로봇 검사 운영은 아직 완료된 성과가 아닙니다.
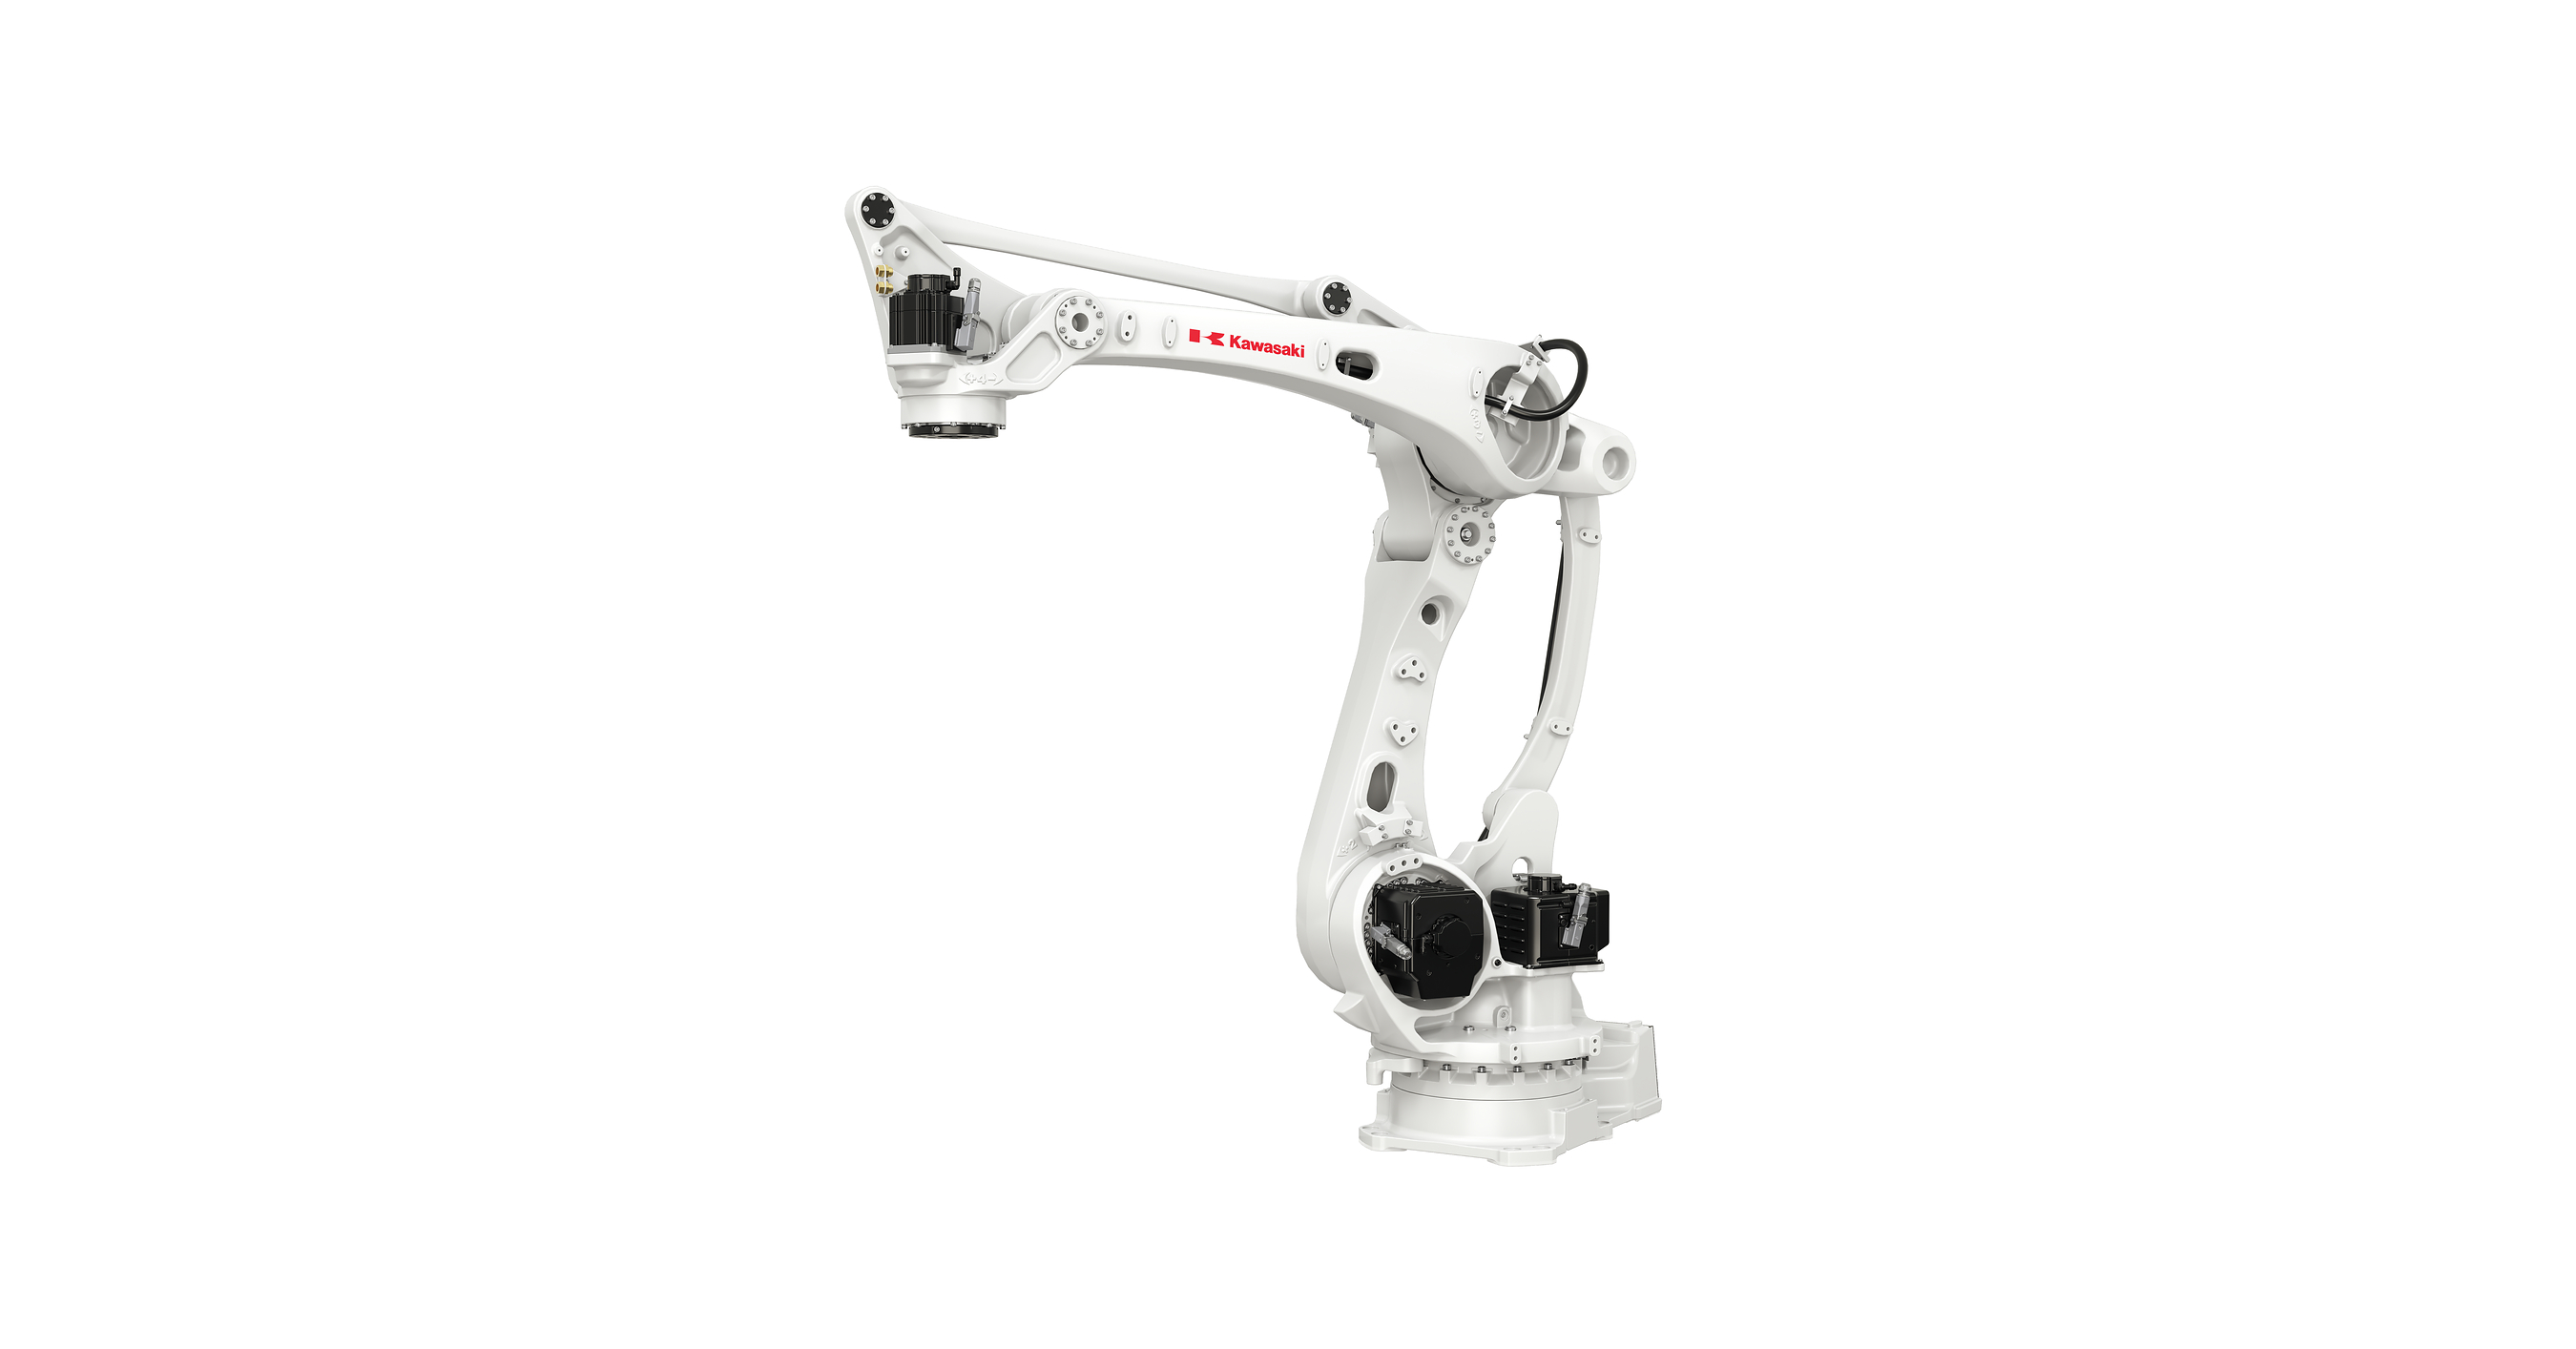
가와사키, 110kg급 팔레타이징 로봇 CP110L 북미 출시 예고
3줄 요약 - 가와사키로보틱스가 10월 18~21일 시카고 PACK EXPO에서 CP110L의 북미 출시를 예고했습니다. - 이 로봇은 최대 110kg을 들며, 지정된 조건에서 시간당 최대 2,200개 상자를 처리하도록 설계됐습니다. - CP110L은 올해 2월 일본에서 먼저 출시된 제품으로, 이번 발표는 북미 시장 진출에 관한 것입니다. 가와사키로보틱스 미국 법인은 포장·물류 작업용 팔레타이징 로봇 CP110L을 시카고 PACK EXPO International 2026에서 북미 시장에 선보인다고 10월 8일 발표했습니다. 전시회는 10월 18일부터 21일까지 열릴 예정이며, 회사는 부스 N-5933에서 북미 첫 시연을 계획하고 있습니다. CP110L 자체는 2026년 2월 일본에서 이미 출시됐습니다. 회사에 따르면 CP110L의 최대 적재 중량은 110kg이고 최대 도달 거리는 2,505mm입니다. 지정된 운전 조건에서 시간당 최대 2,200개 상자를 처리할 수 있다고 설명합니다. 설치에 필요한 천장 높이는 2,242mm이며, 좁은 생산 공간을 고려해 설계됐습니다. 중공 손목 안으로 케이블과 호스를 통과시키는 구조와 감속 시 에너지를 재사용하는 전력 회생 기능을 갖췄습니다. 회사는 하나의 맞춤형 끝단 도구로 상자와 포대 형태 제품을 모두 적재하는 작업을 전시할 예정입니다. 제시된 처리량은 특정 조건의 설계 성능이며 실제 고객 현장 성과로 발표된 수치는 아닙니다.
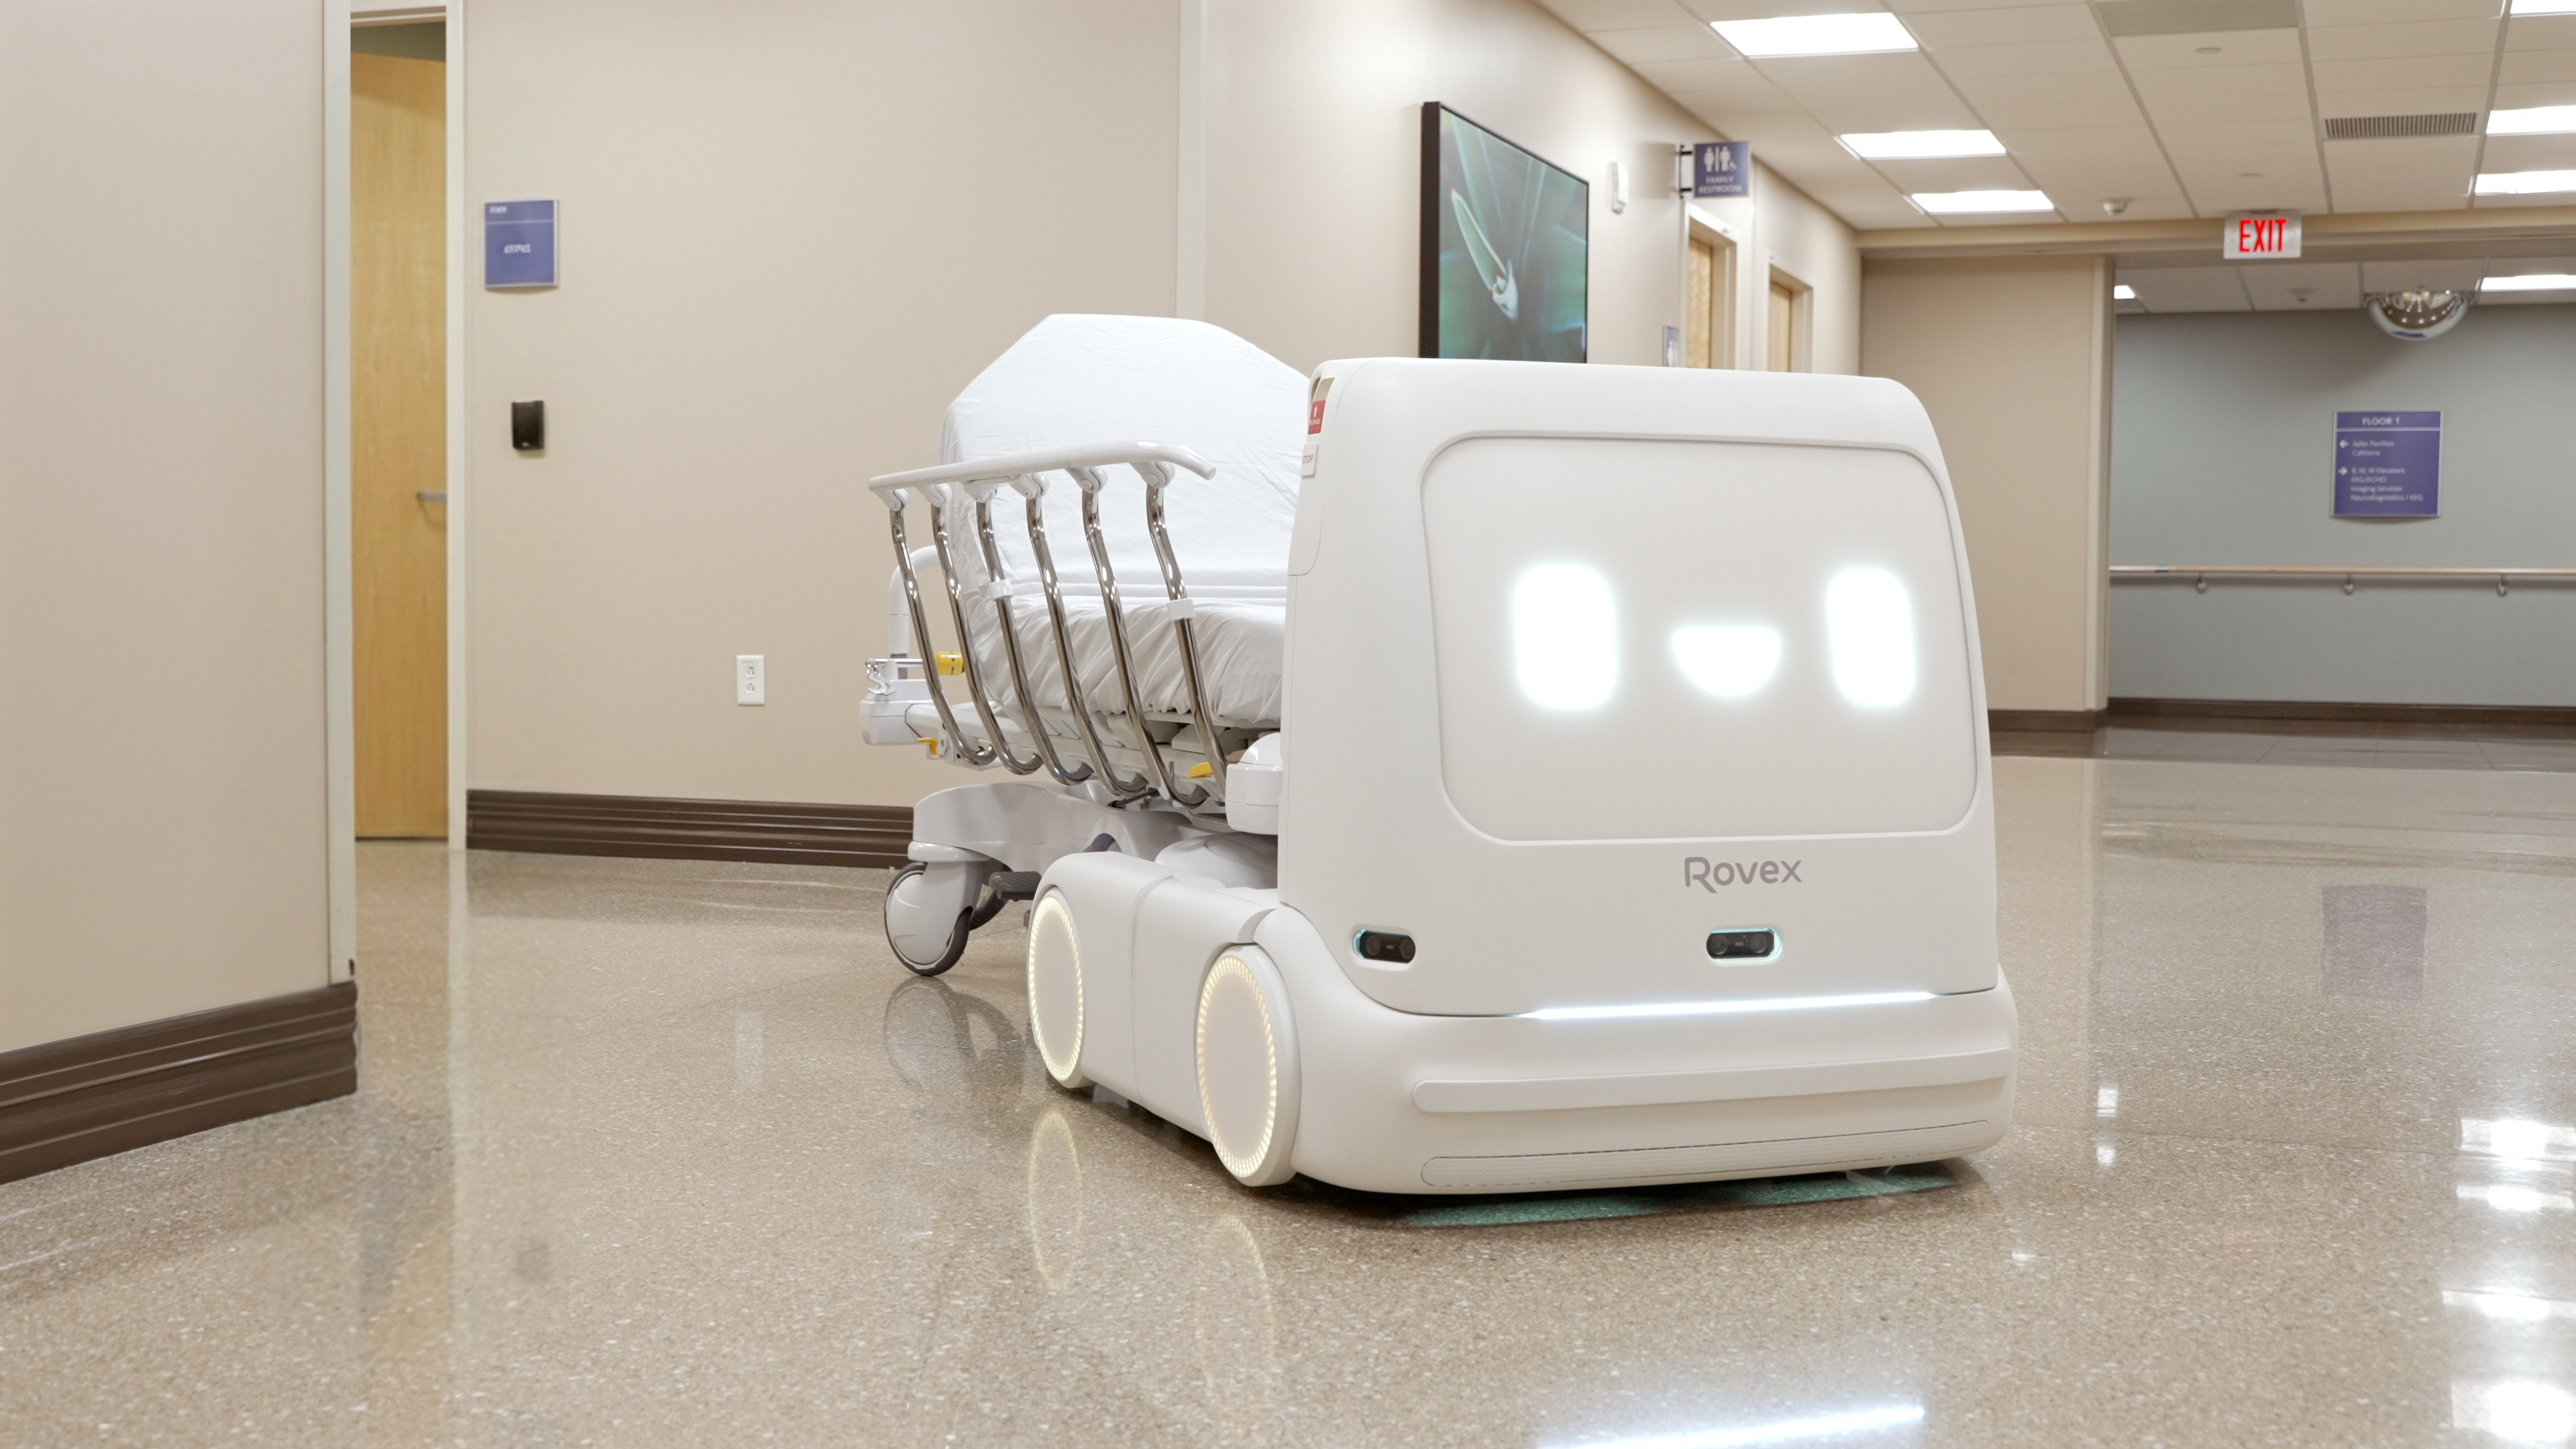
미국 로벡스, 병원 운송 로봇 ‘로비’ 개발 위한 투자 유치
3줄 요약 - 미국 벤처투자사 페이즈 시프트 벤처스가 병원 운송 로봇 기업 로벡스 테크놀로지스에 투자했다고 발표했습니다. - 로벡스의 ‘로비’는 병원 침대와 들것, 장비를 기존 시설에서 옮기도록 개발 중입니다. - 투자 규모는 공개되지 않았으며, 현재 공개된 현장 사례는 병원 시범 운영입니다. 로벡스 테크놀로지스는 병원 내부 운송에 쓰는 자율 로봇 로비를 개발하고 있습니다. 페이즈 시프트 벤처스는 10월 8일 이 회사에 투자했다고 밝혔지만 금액과 지분 조건은 공개하지 않았습니다. 발표 자료에는 플로리다주 모턴 플랜트 병원에서 진행된 시범 운영 사진이 실렸습니다. 로벡스에 따르면 로비는 자율 주행과 컴퓨터 비전, 자체 결합 장치를 활용해 기존 병원 침대와 들것, 장비를 연결해 이동합니다. 통로와 문, 승강기를 지나도록 설계했으며 운송 대상 장비를 개조할 필요가 없다고 설명합니다. 회사는 도입 전에 병원 시설을 디지털 트윈으로 모델링한다고 밝혔습니다. 로벡스는 이 기술을 더 많은 병원에 제공하려고 합니다. 이번 발표는 투자와 개발·시범 운영 소식이며, 상용 배치 규모나 운송 성능 수치는 제시하지 않았습니다.
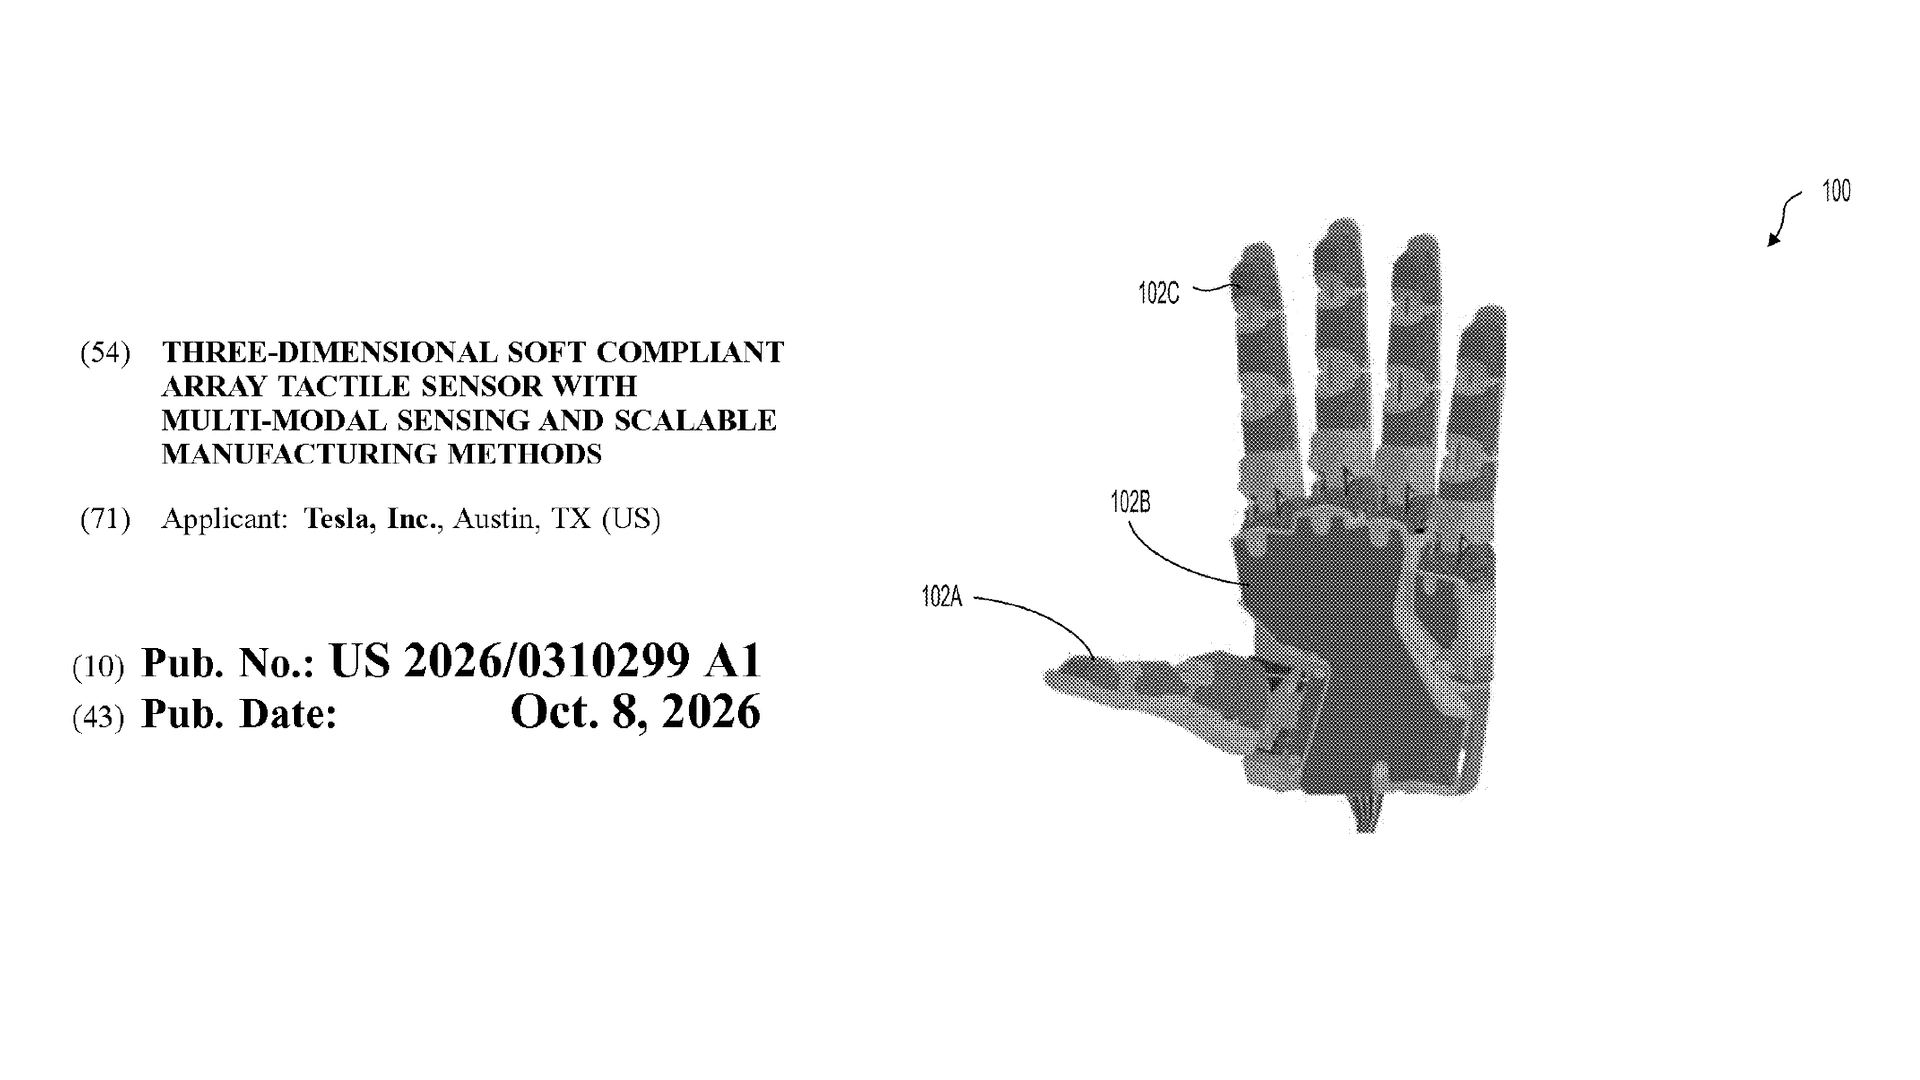
테슬라, 로봇 손 곡면에 붙이는 촉각 센서 특허 공개
3줄 요약 - 테슬라의 로봇 손용 유연한 촉각 센서 기술을 담은 미국 특허 출원이 10월 8일 공개됐습니다. - 센서는 손가락과 손바닥의 곡면에 맞춰지고 여러 접촉 지점을 따로 읽도록 설계됐습니다. - 특허는 옵티머스에 실제 적용됐는지나 감도와 내구성 같은 성능을 입증하지 않습니다. 미국 특허 출원 US20260310299A1에는 로봇 손가락과 손바닥처럼 굽은 표면을 덮는 촉각 센서 배열이 설명돼 있습니다. 출원일은 2025년 9월 11일이며, 2025년 4월 4일 임시 출원의 우선권을 주장합니다. 이번에 새로 공개된 것은 과거 연구를 담은 출원 문서이며, 제품 출시 발표는 아닙니다. 설계안은 전도성 무늬가 들어간 유연한 층 사이에 압력에 반응하는 재료를 놓습니다. 여러 감지 구역을 독립적으로 읽어 손의 어느 부분에 접촉이 생겼는지 파악하도록 구상했습니다. 압력에 따른 정전용량 또는 저항 변화를 측정하는 방식과, 층을 가열·성형해 곡면에 맞추는 제조법 등이 문서에 담겼습니다. 출원은 휴머노이드의 촉각 피부를 활용 예로 들지만 옵티머스를 특정하지 않습니다. 실제 로봇 손 적용 여부와 센서 간격, 감도, 내구성, 생산비에 관한 실측 결과도 제시하지 않았습니다.

유비텍·이치폭스바겐, 휴머노이드의 공장 물류 활용 공동 개발·시험
3줄 요약 - 유비텍과 이치폭스바겐이 휴머노이드를 자동차 공장 물류에 활용하기 위한 협력에 합의했습니다. - 양사는 물류 작업을 공동 개발·시험하고 스마트 제조 시범 현장을 만들 계획입니다. - 기존 칭다오 공장의 차량 품질 검사 시험을 물류로 넓히는 단계이며, 신규 주문 규모와 배치 일정은 공개되지 않았습니다. 중국 유비텍 로보틱스와 이치폭스바겐은 물류 현장에서 체화 지능 로봇의 활용 방안을 함께 개발하고 시험하기로 했습니다. 양사는 스마트 제조용 휴머노이드 적용 사례를 검증할 시범 현장도 구축할 계획입니다. 이번 협력은 기존 공장 시험의 범위를 넓힙니다. 유비텍의 Walker S Lite는 이치폭스바겐 칭다오 공장에서 차량 품질 검사 작업을 시험해 왔습니다. 새 협력의 초점은 부품과 자재를 다루는 물류 작업입니다. 이치폭스바겐은 창춘·청두·포산·칭다오·톈진에 생산 거점을 두고 있습니다. 유비텍은 환경을 인식하고 동작을 제어하는 자체 로봇 기술을 이번 협력의 기반으로 제시했습니다. 다만 발표에는 투입 로봇 대수, 계약 금액, 실제 현장 배치 시점이 명시되지 않았습니다.

로봇 훈련 데이터 기업 메카, 세쿼이아 주도로 6천만 달러 시리즈 B 유치
3줄 요약 - 메카 AI가 세쿼이아 캐피털 주도의 시리즈 B 투자에서 6천만 달러를 조달했다고 발표했습니다. - 엔비디아, 마이크로소프트의 M12, 퀄컴 벤처스, 삼성 등이 새 투자자로 참여했습니다. - 회사는 사람의 동작 데이터를 수집·가공하는 설비와 로봇의 현장 배치 사업을 확장할 계획입니다. 메카 AI는 사람의 작업 동작을 로봇 학습에 쓸 수 있는 데이터로 만드는 기업입니다. 회사는 몸에 부착하는 센서와 스마트폰 등을 활용해 커피 만들기나 자동차 수리 같은 실제 작업을 기록하고, 동작·접촉·힘·공간 정보를 구조화합니다. 이번 시리즈 B는 세쿼이아 캐피털이 주도했습니다. 신규 투자자에는 엔비디아, 마이크로소프트의 투자 부문 M12, 퀄컴 벤처스, 삼성이 포함됐으며 기존 투자자인 킨드레드와 프레임워크 벤처스 등도 참여했습니다. 메카는 자금을 데이터 수집 장비, 내부 연구, 기업 고객의 로봇 통합과 운영 확대에 쓸 계획이라고 밝혔습니다. 메카는 고객 현장에서 데이터를 다시 모으고 모델을 추가 학습해 로봇을 개선하는 방식도 제공한다고 설명했습니다. 회사가 밝힌 2026년 6월의 연환산 매출 속도는 1억 달러를 넘었지만, 이는 실제 연간 확정 매출과 다릅니다. 연말 3억 달러 도달도 회사의 전망입니다.
AWS, 로봇 AI의 데이터 수집부터 시뮬레이션·현장 배포까지 잇는 개발 도구 공개
3줄 요약 - AWS가 로봇용 피지컬 AI 개발 전 과정을 연결하는 공개 도구 모음을 발표했습니다. - 데이터 수집, 합성 데이터 생성, 모델 학습, 시뮬레이션 검증, 로봇 장치 배포에 엔비디아 도구를 연동합니다. - 특정 로봇이나 작업에 묶이지 않는 기반 시설이며, 완성된 로봇 동작 모델을 제공하는 것은 아닙니다. AWS는 10월 7일 'Physical AI Toolchain on AWS'를 공개했습니다. 로봇 개발팀이 데이터 수집부터 실제 장치 배포까지 여러 도구를 이어 붙일 때 필요한 참조 설계, 코드 기반 인프라 구성, 배포 자동화를 모은 도구입니다. 원격 조작 기록은 Amazon S3에 저장하고, NVIDIA Cosmos를 이용한 합성 데이터 생성은 EKS와 AWS Batch에서 수행하도록 설계했습니다. 로봇 동작 정책의 학습에는 Isaac Lab·Isaac GR00T와 AWS Batch·SageMaker를 연결하고, Isaac Sim을 활용한 검증은 EC2에서 진행합니다. 검증된 모델의 장치 배포에는 Jetson과 AWS IoT Greengrass를 사용합니다. 이 도구는 Zarr 기록을 LeRobot 형식으로 바꾸고, URDF 로봇 설명과 ONNX 모델 형식, ROS 2 제어 체계도 지원합니다. 개발팀은 필요한 단계만 따로 도입하거나 전체 과정을 연결할 수 있습니다. AWS는 로봇을 실제로 제어할 완성된 기술이 아니라 학습과 검증, 배포를 반복할 수 있는 인프라를 제공한다고 설명했습니다.
셰프 로보틱스, 엔비디아 Isaac으로 식품 조작 로봇의 시뮬레이션·동작 계획 확대
3줄 요약 - 셰프 로보틱스가 식품 조작 로봇 개발에 엔비디아 Isaac Sim과 cuMotion을 활용한다고 발표했습니다. - 고객 생산라인을 가상으로 재현해 설계를 검증하고, 복잡한 식품 작업의 로봇 이동 경로를 계산합니다. - 회사가 제시한 노동 생산성 최대 60% 개선은 고객 현장의 성과 주장으로, 모든 도입 사례에 적용되는 수치는 아닙니다. 셰프 로보틱스는 식품 제조 현장에서 쓰는 로봇을 개발하고 운영하는 기업입니다. 10월 7일 발표에서 엔비디아 Isaac Sim과 Omniverse 라이브러리로 로봇 작업 공간과 고객 생산라인의 디지털 복제본을 만든다고 설명했습니다. 실제 공장에 설치하기 전에 재료, 용기, 도구와 생산라인 배치가 달라질 때의 동작을 시험하기 위한 용도입니다. 회사는 엔비디아의 GPU 기반 동작 계획 도구 cuMotion도 사용합니다. 재료를 집어 옮기거나 여러 재료를 담고, 여러 로봇이 함께 움직이는 생산라인에서 충돌을 피하는 경로를 계산한다고 밝혔습니다. 형태와 수분이 제각각인 식품을 빠르게 다뤄야 하는 현장에 맞춘 개발 방식입니다. 회사 측은 기존 고객 도입 현장에서 노동 생산성이 최대 60% 높아졌다고 주장했습니다. 이 수치는 발표에 제시된 고객 사례의 상한이며, 이번 도구 적용만으로 새로 입증된 개선 폭이나 모든 공장의 예상 효과를 뜻하지는 않습니다.
영국 앤토봇, 노지 딸기 흰가루병 방제용 자율 로봇 U502 공개
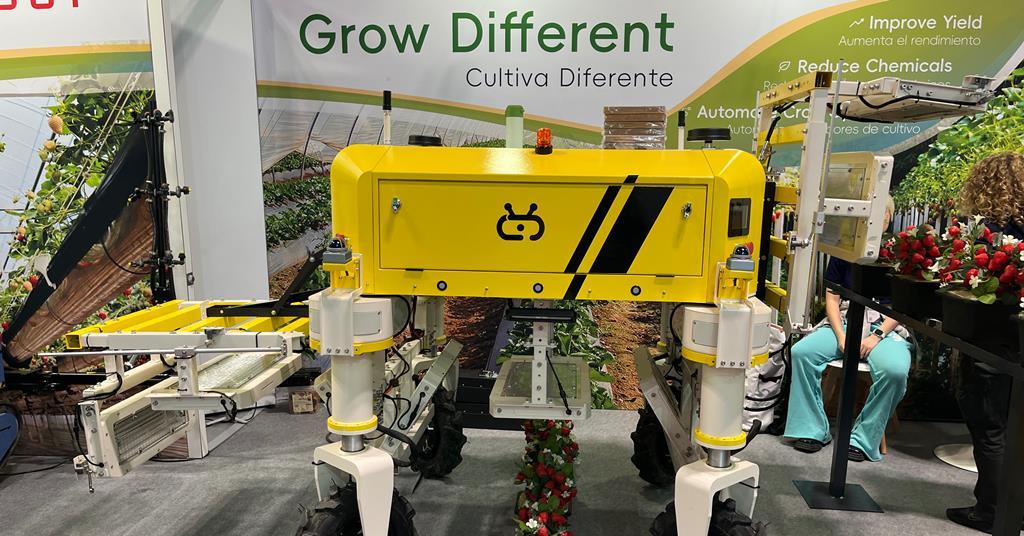
3줄 요약 - 영국 앤토봇이 노지 딸기의 흰가루병을 자외선으로 방제하는 자율 로봇 U502를 공개했습니다. - U502는 여러 재배 줄을 한 번에 처리하도록 설계됐으며, 전시회 뒤 현장 시험에 들어갈 예정입니다. - 회사는 2027년 상용 출시와 딸기 재배 현장에 자율 로봇 300대 배치를 목표로 제시했습니다. 앤토봇은 스페인 마드리드의 Fruit Attraction 전시회에서 자외선 C 파장을 활용하는 새 모델 U502를 선보였습니다. 기존 U303이 테이블형 재배 시설용인 반면, U502는 땅에서 자라는 딸기의 여러 줄을 동시에 처리하도록 설계됐습니다. 회사는 U502를 전시회 이후 바로 현장 시험에 투입하고 2027년에 상용 출시할 계획입니다. 로봇에는 48V·80Ah 배터리가 들어가며, 회사가 밝힌 한 번 충전 시 작동 시간은 약 2.5시간입니다. 회사의 IN101 재배 정보 기술도 적용됐습니다. 앤토봇의 자외선 방제 방식은 곰팡이 병원체의 증식을 억제하는 데 목적이 있으며 야간 작업이 가능합니다. 회사는 기존 현장 적용에서 흰가루병 억제율 최대 95%, 수확량 증가 최대 30%, 살균제 사용 감소 최대 90%가 보고됐다고 설명했지만, 이 수치는 새 U502의 현장 시험 결과로 제시된 것은 아닙니다.

세레액트·잘란도·CEVA, 독일·폴란드 반품 물류에 양팔 AI 로봇 가동
3줄 요약 - CEVA 로지스틱스가 잘란도 반품 처리를 위해 독일과 폴란드 물류시설에 세레액트의 양팔 로봇을 가동했습니다. - 로봇은 피지컬 AI 플랫폼 Cortex로 반품 의류를 잡고 식별·분류하도록 설계됐습니다. - 이번 가동은 유럽 반품 자동화 확대를 위한 첫 운영 단계이며, 처리량 수치는 공개되지 않았습니다. 세레액트, 잘란도, CEVA 로지스틱스는 10월 7일 독일 그레펜과 폴란드 시비에보진의 물류시설에서 양팔 로봇을 활용한 의류 반품 처리를 시작했다고 발표했습니다. 로봇은 CEVA가 운영하는 잘란도 반품 공정에 투입됐으며, 시험 계획에 그치지 않고 실제 운영에 들어갔다고 세 회사는 밝혔습니다. 로봇에는 세레액트의 피지컬 AI 플랫폼 Cortex가 적용됐습니다. 회사는 사전에 품목별 동작을 학습시키거나 고정된 상품 목록을 만들지 않아도 처음 보는 반품 물건을 파악해 집고 분류할 수 있다고 설명했습니다. 반품 물건은 포장 상태와 형태가 일정하지 않아 기존의 고정 동작식 자동화로 처리하기 어렵다는 것이 회사의 설명입니다. 이번 도입은 로봇을 서비스 형태로 제공하는 계약 방식이며, 세 회사가 유럽 물류망 전반으로 반품 자동화를 확대하려는 협력의 첫 운영 단계입니다. 잘란도는 올해 7월 세레액트의 시리즈 B 투자에 전략적 투자자로 참여했습니다. 회사들은 반복적인 취급 업무를 줄여 직원이 설비 감독, 예외 처리, 품질 관리에 집중할 수 있다고 설명했지만, 현재 처리량이나 시간 절감률은 공개하지 않았습니다.
일본 아스메크, 엘리펀트 로보틱스 협동 로봇팔 myCobot Pro 630 판매 시작
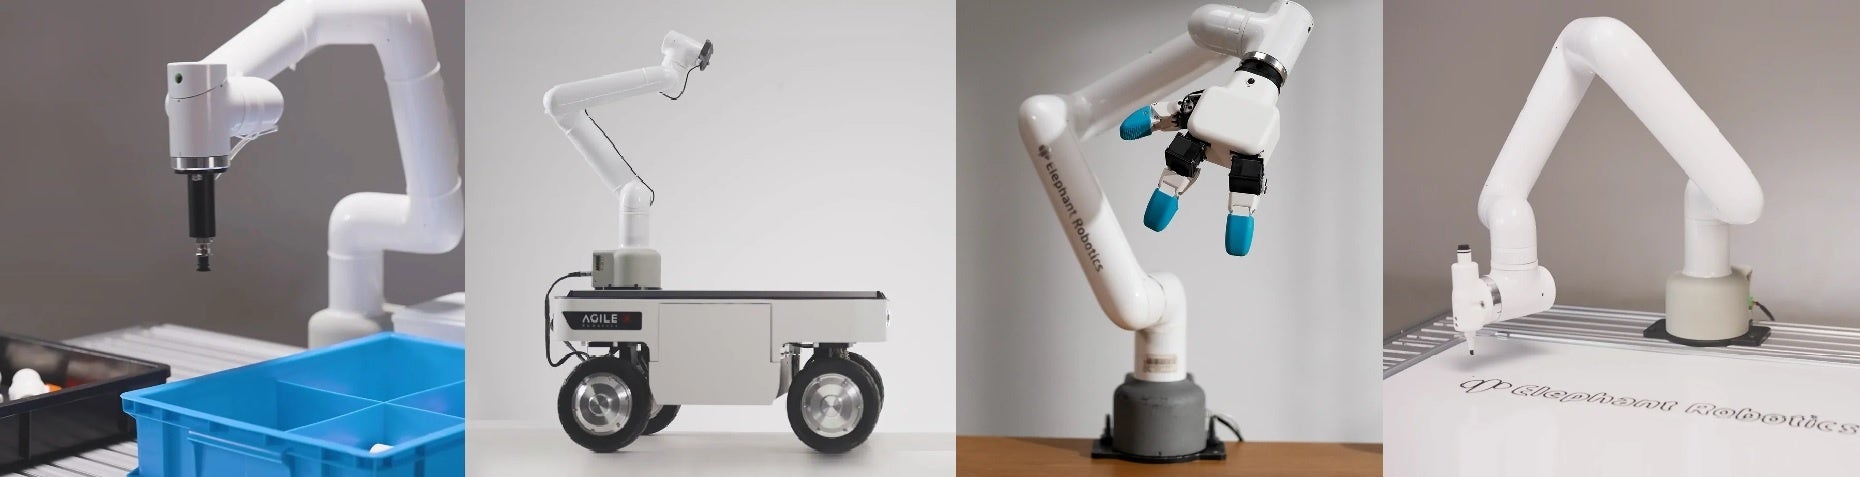
3줄 요약 - 일본 아스메크가 중국 엘리펀트 로보틱스의 협동 로봇팔 myCobot Pro 630 판매를 시작했습니다. - 이 제품은 6축 구조에 최대 2kg을 들고 630mm 범위에서 작업하도록 설계됐습니다. - 아스메크는 부품 집기·운반·간단한 조립과 연구·교육 분야를 판매 대상으로 제시했습니다. 아스메크는 10월 7일 기존 myCobot 제품군의 산업 자동화용 모델인 Pro 630의 일본 판매를 시작했다고 발표했습니다. 이번 소식의 새 내용은 제품 자체의 최초 공개가 아니라 일본 유통사의 판매 개시입니다. 발표 자료에 따르면 이 로봇팔은 반복 위치 정밀도 ±0.1mm, 본체 무게 8.25kg, 최대 가반하중 2kg, 작업 반경 630mm입니다. Raspberry Pi 4B를 제어기로 사용하며 USB·와이파이·유선 LAN·RS485 연결과 Python·ROS1·ROS2·C++ 개발 환경을 지원합니다. 아스메크는 제조 라인의 부품 집기·운반·간단한 조립뿐 아니라 대학과 직업훈련기관의 실습에도 활용할 수 있다고 설명합니다. 판매 가격과 구체적인 공급 조건은 공개하지 않았으며 문의를 통해 안내한다고 밝혔습니다.
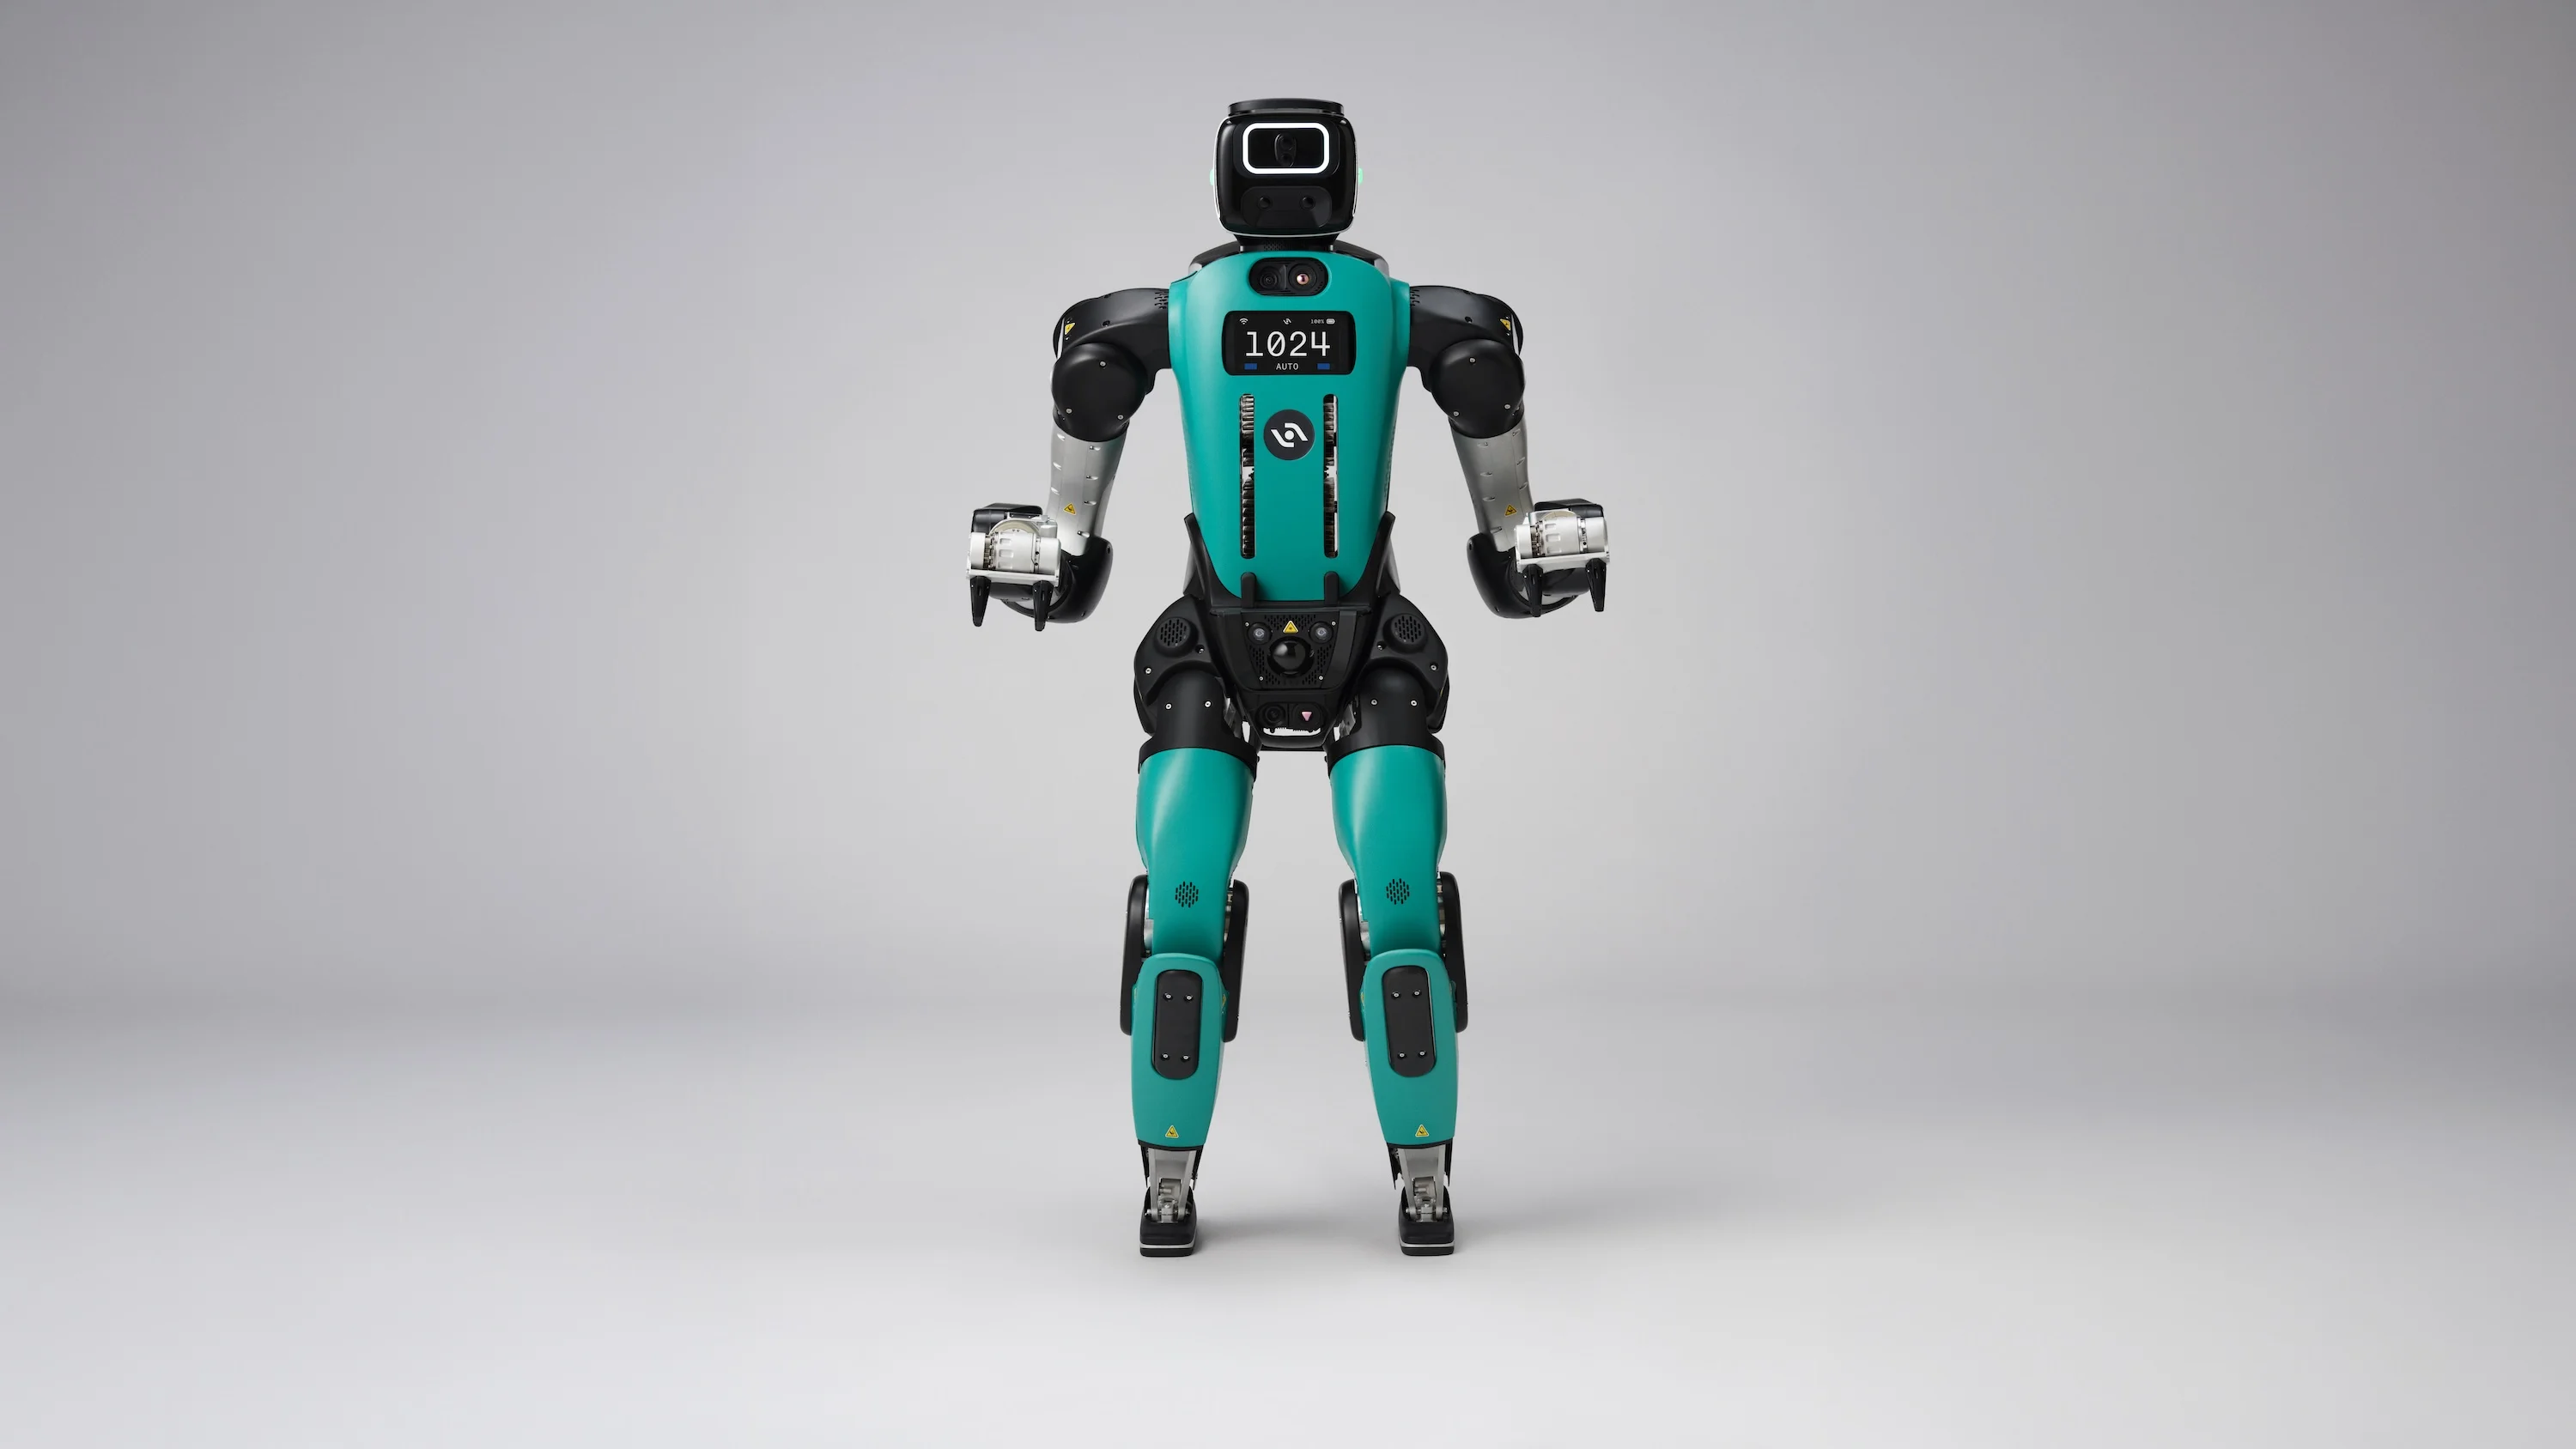
애질리티, Digit 5 초기 부품 원가 15만 달러·3억 달러 주문 이행 조건 공개
3줄 요약 - 애질리티 로보틱스는 Digit 5의 상용 출시 시점 부품 원가를 대당 약 15만 달러로 제시했습니다. - 기존에 공개한 3억 달러 규모 주문은 로봇이 약속된 작업을 입증할 때마다 물량이 단계적으로 풀리는 조건입니다. - 초기 고객용 로봇은 2027년 상반기에 출하하고 일반 공급은 2027년 말에서 2028년 초로 예상했습니다. 애질리티 로보틱스는 10월 6일 투자자 설명회에서 앞서 공개한 휴머노이드 Digit 5의 원가와 공급 계획을 구체화했습니다. 회사는 초기 상용 제품의 부품 원가가 대당 약 15만 달러로, 현재 Digit 4의 약 12만5천 달러보다 높을 것으로 예상했습니다. 추가 센서와 안전용 연산 장치가 원가 상승의 한 이유라고 설명했습니다. 회사는 생산량이 연간 1만 대에 이르면 부품 원가를 대당 3만 달러 수준으로 낮추겠다는 목표를 제시했습니다. 자체 구동기 재설계, 표준 부품 공급 계약, 물량 할인에 따른 추정치이며 이미 달성한 원가는 아닙니다. 로봇 서비스 사업의 초기 제품 마진 약 50% 역시 5년간 로봇 한 대당 매출 약 50만 달러와 누적 비용 약 24만 달러를 가정한 회사의 계산으로, 연구개발비와 판매관리비 등 본사 비용은 포함하지 않습니다. 앞서 알려진 약 3억 달러 규모의 Digit 5 주문은 즉시 확정 출하되는 물량이 아닙니다. 고객이 요구한 각 작업의 성능과 처리량을 충족할 때마다 다음 물량이 단계적으로 열리며, 서비스 제공 기간 3년은 전체 계약 기간 4년에 걸쳐 배분됩니다. 회사는 고객명을 공개하지 않았습니다. 초기 고객 대상 제품은 2027년 상반기에 출하할 계획입니다. 일반 공급 시점을 놓고 경영진은 2027년 말 또는 2028년 초를 언급했습니다. 현장 고객인 셰플러는 휴머노이드 안전 인증 전까지 로봇을 방호 구역 안에서 운용해야 한다고 설명했습니다.
보스턴 다이내믹스, 아마존 AI 책임자 출신 로히트 프라사드 CEO 선임
3줄 요약 - 보스턴 다이내믹스가 로히트 프라사드를 최고경영자로 선임하고 10월 7일부터 임기를 시작한다고 발표했습니다. - 프라사드는 아마존에서 알렉사와 Nova 기반 모델 개발을 이끌었습니다. - 회사는 로봇과 AI의 결합을 강화해 산업·상업용 피지컬 AI 사업을 확대하겠다고 밝혔습니다. 보스턴 다이내믹스는 10월 6일 로히트 프라사드를 새 최고경영자로 선임했다고 발표했습니다. 임기 시작일은 10월 7일입니다. 그는 올해 2월 물러난 로버트 플레이터의 후임이며, 그동안 최고재무책임자 아만다 맥마스터가 임시 최고경영자를 맡았습니다. 프라사드는 아마존에서 12년 동안 근무하며 알렉사 및 범용 인공지능 부문의 수석 과학자와 수석부사장을 지냈습니다. 회사 발표에 따르면 알렉사 서비스의 성장과 아마존 Nova 기반 모델 제품군 개발을 이끌었습니다. 이전에는 레이시온 BBN 테크놀로지스에서 약 14년간 기계학습 연구를 담당했습니다. 회사는 프라사드의 AI 제품화 경험을 활용해 로봇의 자율성과 적응성을 높이고 산업·상업 현장으로 활용을 넓히겠다는 방향을 제시했습니다. 현재 제품군에는 산업 점검용 사족 로봇 Spot, 물류용 로봇 Stretch, 개발 중인 전기식 휴머노이드 Atlas가 포함됩니다. 이번 발표는 경영진 선임과 사업 방향에 관한 것으로, 새로운 로봇 기능의 출시나 현장 성과를 알린 것은 아닙니다. 프라사드의 이사회 합류는 관련 승인을 거쳐야 합니다.
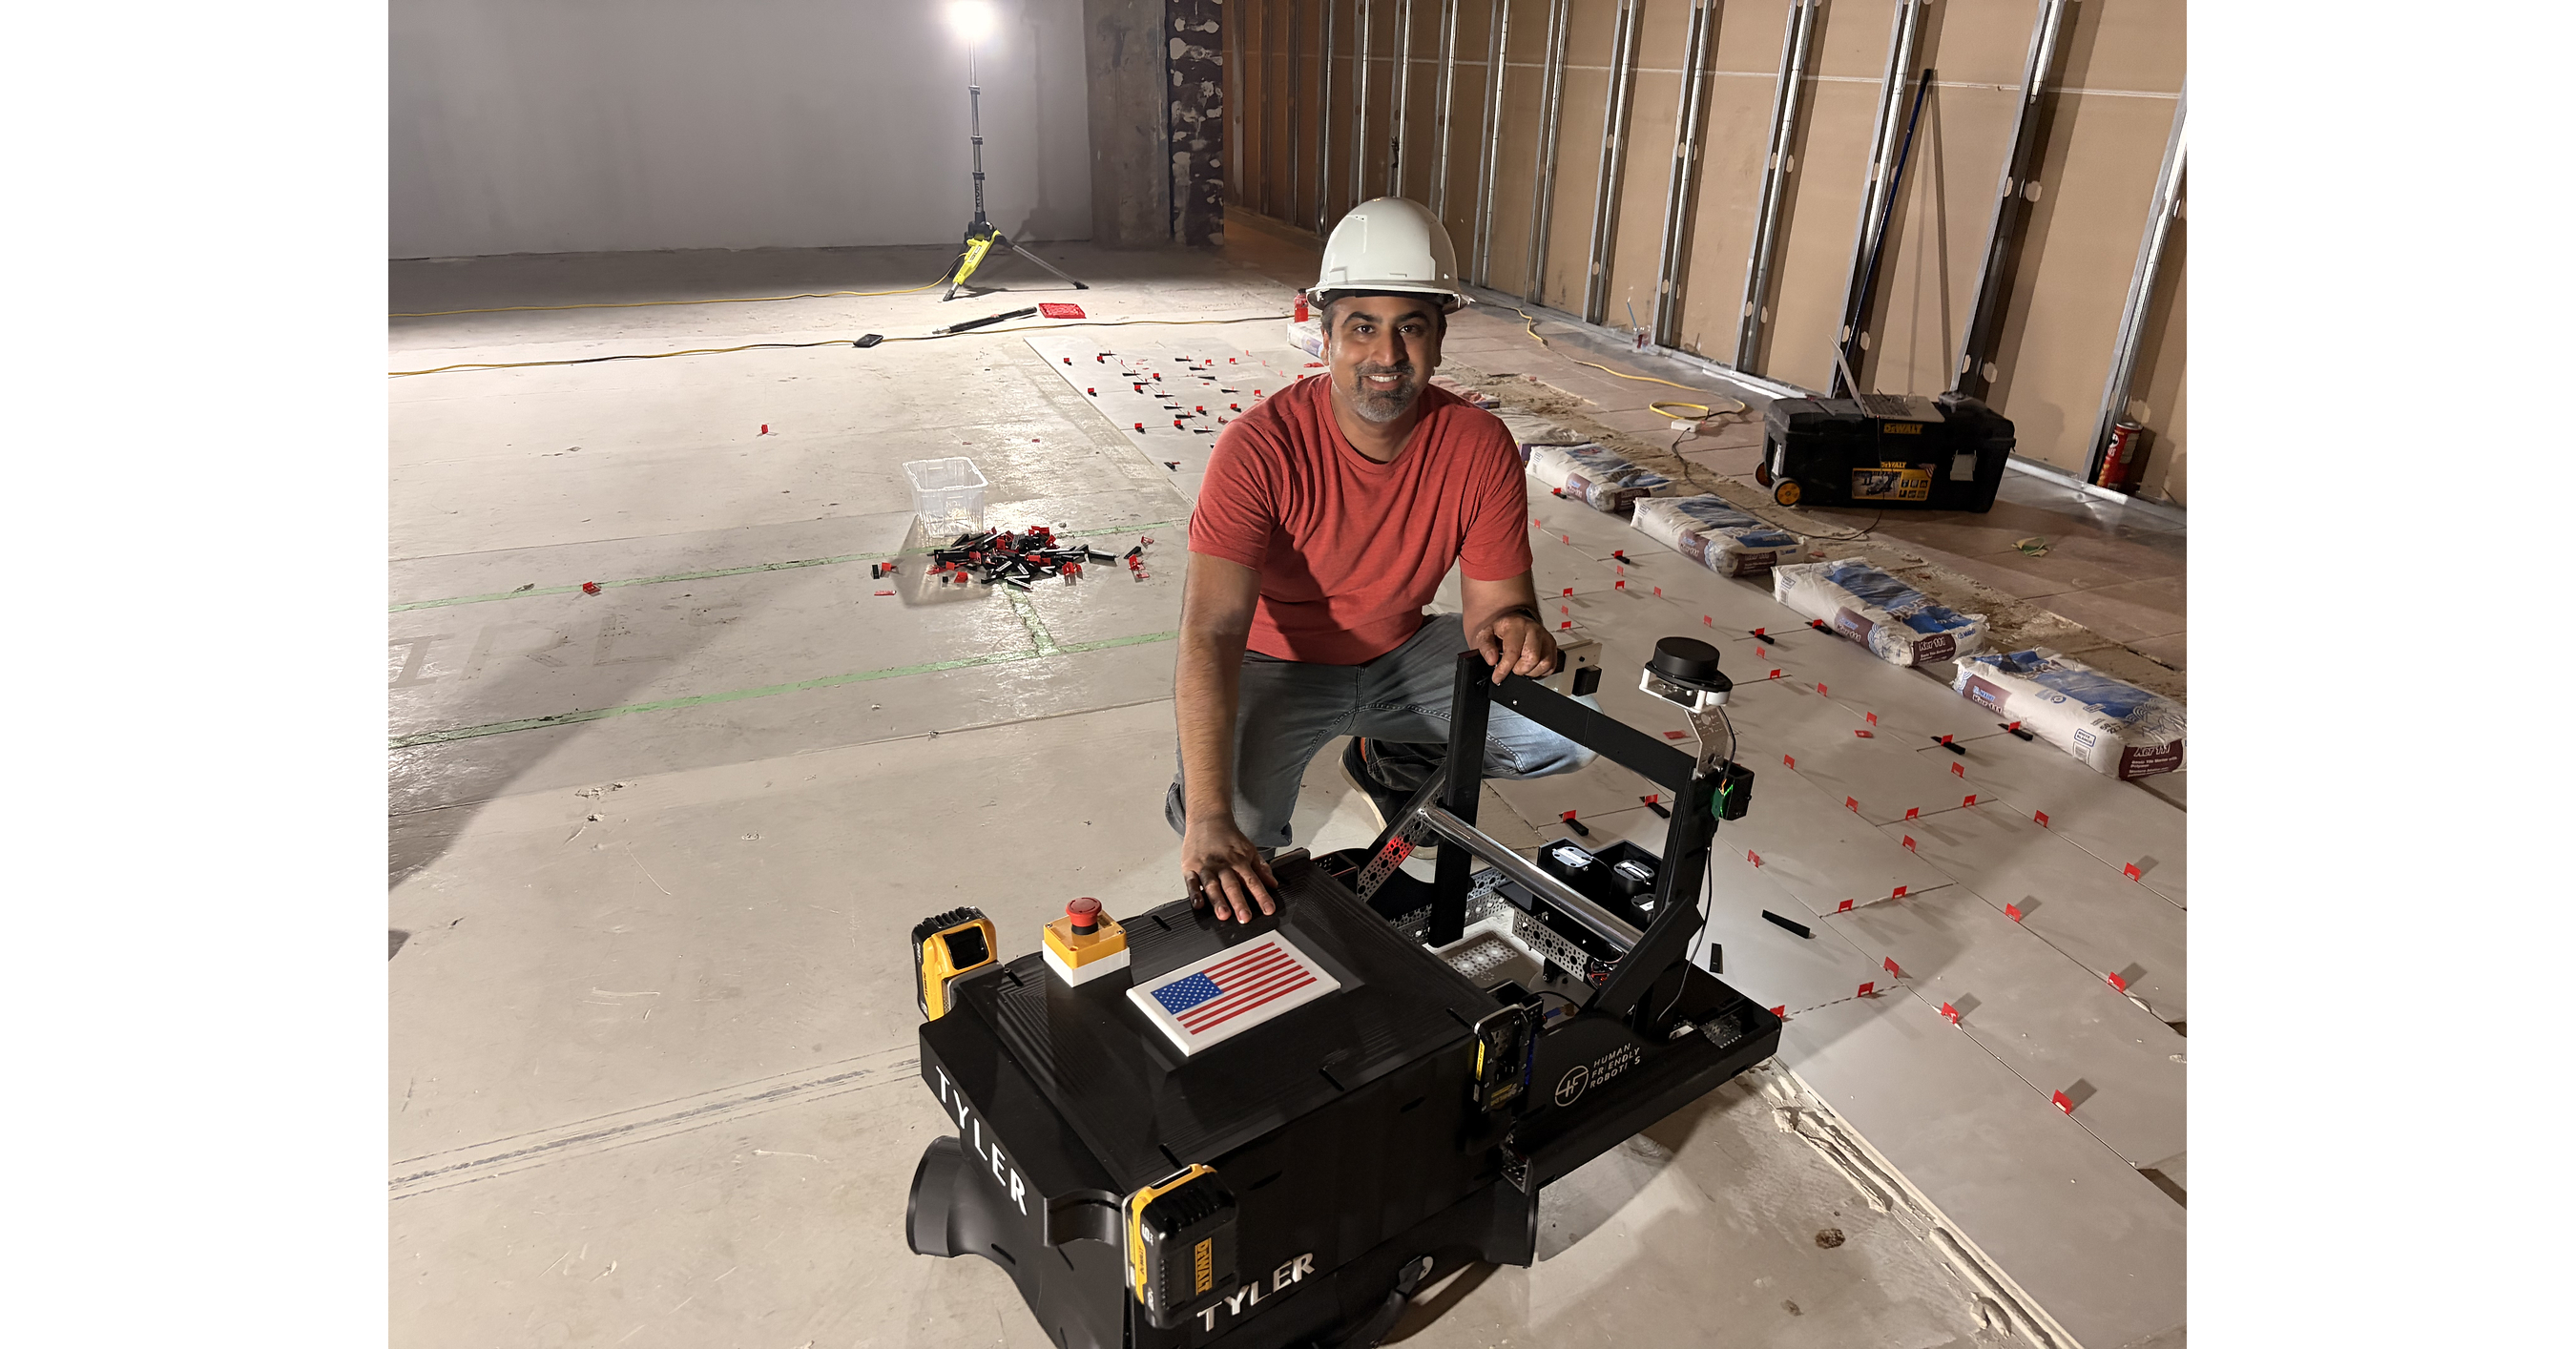
휴먼 프렌들리 로보틱스, 최대 400만 달러 규모 타일 시공 로봇 계약 체결
3줄 요약 - 미국 휴먼 프렌들리 로보틱스가 Flooring Concepts of NJ와 3년간 최대 400만 달러 규모의 로봇 타일 시공 계약을 체결했습니다. - 자율 타일 시공 로봇 Tyler를 미국 북동부의 상업용 건설 현장에 투입할 계획입니다. - 계약 규모는 상대 업체의 향후 3년간 LVT 바닥재 시공 물량 중 최소 15~40%에 해당한다고 회사는 설명했습니다. 휴먼 프렌들리 로보틱스는 10월 6일 Flooring Concepts of NJ와 3년짜리 계약을 맺었다고 발표했습니다. 계약금액은 확정 매출이 아니라 최대 400만 달러이며, 적용 지역은 뉴욕·뉴저지·펜실베이니아와 뉴욕시 광역권입니다. Tyler는 타일과 바닥재를 반복해서 놓는 작업을 맡고, 작업자는 재단·가장자리 처리·마감·품질 확인을 담당합니다. Flooring Concepts는 로봇을 구매하는 대신 시공 면적에 따라 비용을 지불한다고 밝혔습니다. 휴먼 프렌들리 로보틱스는 Tyler가 작업자 한 명의 타일 설치 능력을 최대 8배 높일 수 있다고 주장합니다. 회사에 따르면 Tyler는 이미 뉴욕시 광역권과 푸에르토리코의 학교·상업시설·공공시설 등 여러 현장에 투입됐으며, 이번 계약은 그 현장 경험을 3년짜리 상업 계약으로 확장한 사례입니다.