
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
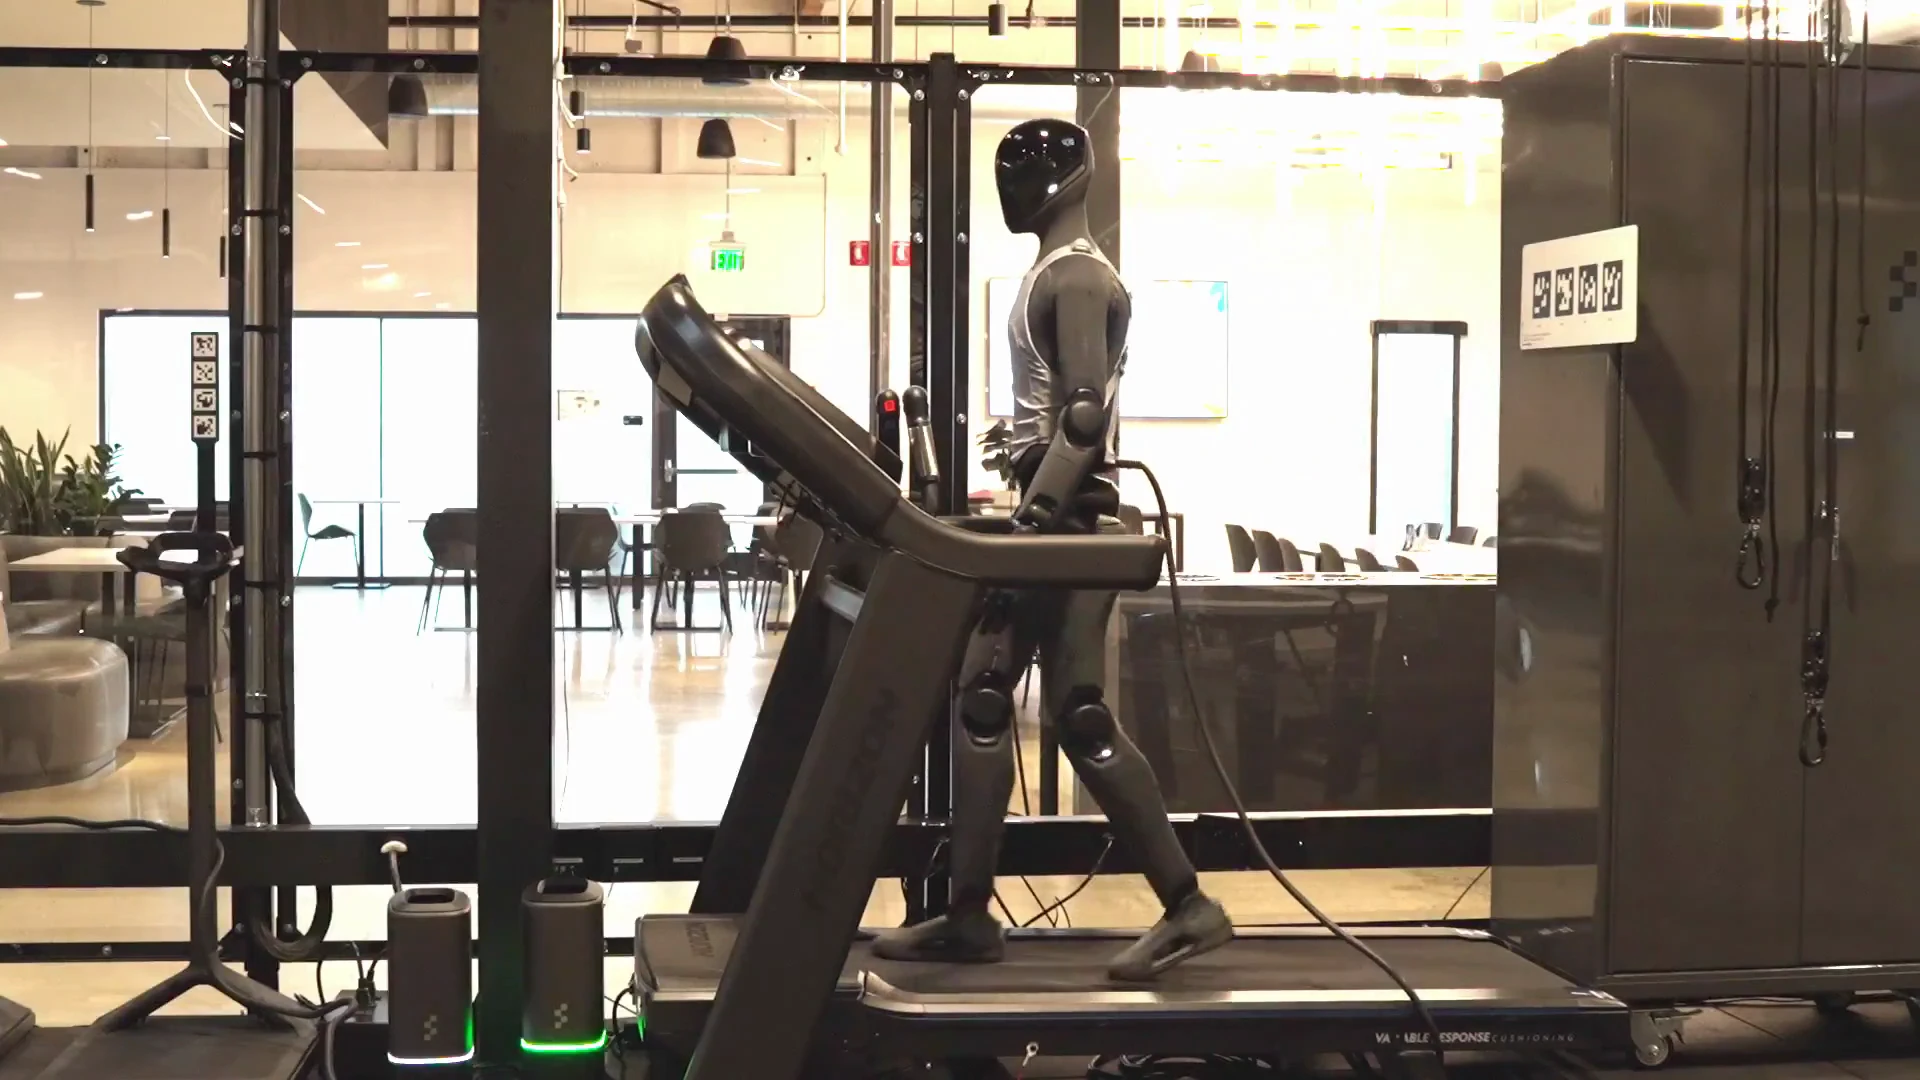
Figure 03, 러닝머신에서 9일 연속 560km 보행 시험 진행
3줄 요약 - Figure 창업자는 휴머노이드 Figure 03이 러닝머신에서 9일 연속 보행 시험을 이어갔다고 밝혔습니다. - 회사가 공개한 누적 기록은 약 560km와 120만 걸음입니다. - 이는 반복 보행 내구성 시험 기록이며, 한 번 충전한 배터리의 사용 시간이나 현장 작업 성능을 입증하지는 않습니다. Figure 창업자 브렛 애드콕은 10월 19일 Figure 03의 러닝머신 보행 시험 경과를 공개했습니다. 그의 설명에 따르면 로봇은 9일 동안 연속으로 걸으며 348마일, 약 560km를 이동했고 누적 걸음 수는 120만 회에 달했습니다. 게시 당시에도 시험은 계속 진행 중이었습니다. 애드콕은 고장을 드러내기 위한 부수 시험으로 시작했다고 설명했습니다. 러닝머신은 같은 보행 동작을 장시간 반복해 기계 부품과 제어 시스템의 문제를 살피는 통제된 환경입니다. 이번 기록은 짧은 시연에서 확인하기 어려운 반복 사용 상황을 보여주는 자료입니다. 다만 Figure는 자세한 시험 절차, 외부 전원 사용 여부, 정비나 사람의 개입 기록을 공개하지 않았습니다. 따라서 9일이라는 기간을 한 번 충전으로 작동한 시간으로 해석할 수 없고, 다양한 실제 작업에서의 신뢰성으로 일반화할 수도 없습니다. Figure가 앞서 공개한 200시간 물류 분류 시험은 로봇들이 작업과 충전을 번갈아 수행한 별도 시험입니다.
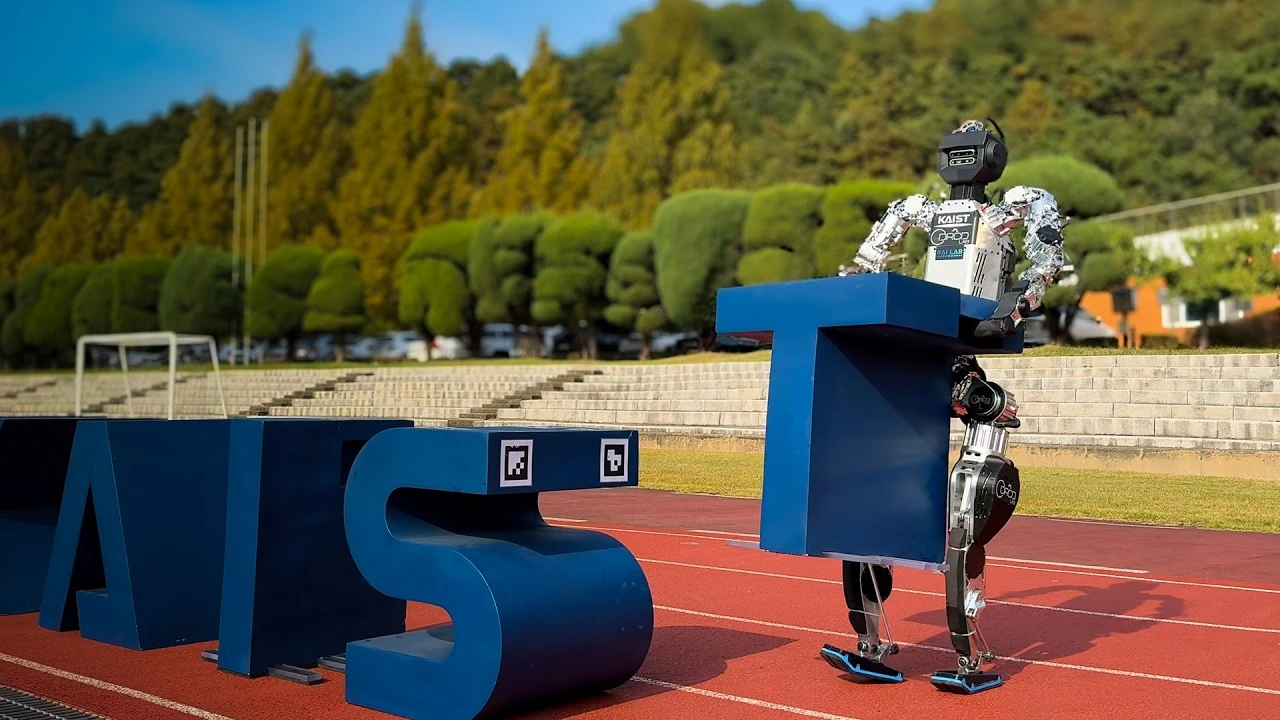
KAIST 휴머노이드 v0.9, 시각 정보로 35kg 물체 밀고 20kg 들어 올리는 시연 공개
3줄 요약 - KAIST 연구진이 휴머노이드 v0.9의 전신 이동·조작 시연 영상을 공개했습니다. - 로봇은 자체 시각 정보를 이용해 최대 35kg 물체를 밀고 최대 20kg 물체를 들어 올렸습니다. - 이번 결과는 연구 시연이며 상용 로봇의 적재 성능이나 장시간 작업 능력을 입증한 것은 아닙니다. KAIST의 동적로봇제어설계연구실(DRCD Lab)은 팔 개발에 참여한 RAILAB과 함께 휴머노이드 v0.9의 새 시연을 공개했습니다. 영상에서 로봇은 주변을 보면서 물체를 밀거나 들어 올려 ‘KAIST’ 글자를 배열합니다. 이전 버전에서 강조한 보행 능력에 물체를 다루는 동작을 더한 사례입니다. 연구진이 제시한 수치는 물체를 미는 경우 최대 35kg, 들어 올리는 경우 최대 20kg입니다. 밀기는 물체 전체 무게를 지탱하는 동작이 아니므로 두 수치를 같은 적재 능력으로 해석할 수 없습니다. 연구진은 심층 강화학습과 사람의 시범 동작을 활용해 상호작용 기술을 개발했다고 설명합니다. 공개 자료에는 두 학습 방법을 어떻게 결합했는지와 작업 명령을 어떻게 내렸는지 상세히 제시되지 않았습니다. 따라서 이번 영상은 시각 정보를 활용한 연구 플랫폼의 조작 시연으로 볼 수 있으며, 반복적인 산업 현장 작업 성능이나 상용 적재 기준이 확인된 것은 아닙니다.
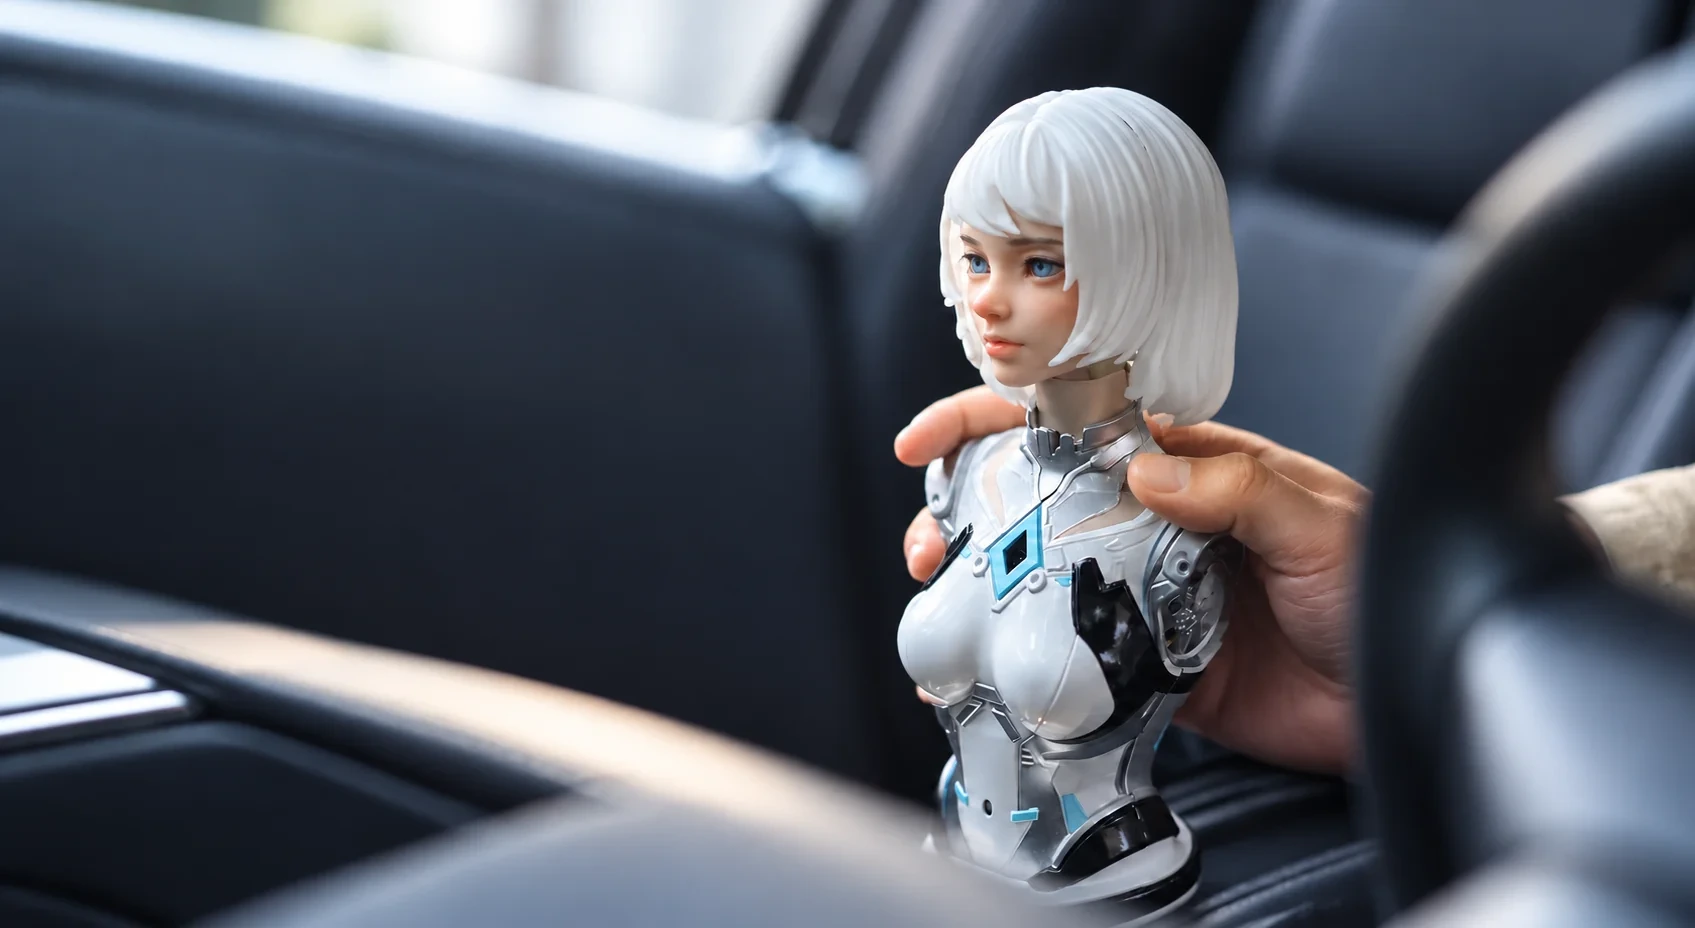
Figurobot, 표정 짓는 탁상형 AI 동반 로봇 FR-NIA 공개
3줄 요약 - Figurobot이 표정과 목 움직임으로 대화에 반응하는 탁상형 로봇 FR-NIA를 공개했습니다. - 높이 약 28cm의 로봇은 얼굴 7개와 목 3개의 자유도를 갖추고, 앱에서 표정과 동작을 편집할 수 있습니다. - 회사의 크라우드펀딩 가격·시작 시점 안내가 서로 달라 실제 판매와 배송 일정은 아직 확인되지 않았습니다. Figurobot은 실리콘으로 덮인 얼굴의 눈, 눈썹, 입과 목을 움직이는 AI 동반 로봇 FR-NIA를 발표했습니다. 높이는 11인치, 약 28cm이며 책상이나 침대 옆에 놓고 대화하는 용도로 설계됐습니다. 회사는 사람의 위치와 소리 방향, 대화 맥락에 맞춰 반응한다고 설명합니다. 제품 안내에 따르면 총 10개의 움직임 자유도 가운데 7개는 얼굴, 3개는 목에 배분됐습니다. 사용자는 Figurobot 앱에서 움직임을 기록하거나 키프레임으로 표정을 만들고 실시간으로 동작을 조작할 수 있습니다. 음성 대화에는 외부 언어모델 기술을 활용하며, 장기 기억과 관계 형성 기능은 향후 계획으로 제시됐습니다. 출시 조건은 아직 일치하지 않습니다. 보도자료는 킥스타터 시작 가격을 599달러로 제시했지만, 10월 19일 확인된 캠페인 페이지는 시작 예정 상태였고 제품 사이트는 10월 20일 시작을 안내했습니다. 제품 사이트의 1달러 또는 20달러 예약금은 로봇 구매대금이 아니며, 안내된 699달러 또는 799달러의 킥스타터 가격과 배송비는 별도로 내야 합니다. 배송일은 확인되지 않았습니다.

중국 다샤오 로보틱스, 공간 인식 강화한 로봇 AI 모델 ACE-Brain-0.6 공개
3줄 요약 - 중국 다샤오 로보틱스가 물체와 위치를 파악하는 로봇 AI 모델 ACE-Brain-0.6을 공개했습니다. - 회사는 Qwen3.5-9B를 약 100만 건의 공간 인식 학습 자료로 추가 학습시켰다고 설명했습니다. - 회사가 공개한 일부 평가 점수는 비교 모델보다 높지만, 실제 현장 성능은 별도로 검증해야 합니다. 다샤오 로보틱스는 시각 자료에서 목표 물체를 찾고 위치와 상호작용 가능한 영역을 판단하도록 설계한 체화 AI 기초 모델 ACE-Brain-0.6을 발표했습니다. 기반 모델은 Qwen3.5-9B이며, 회사는 약 100만 건의 공간 인식 학습 표본을 사용해 지도 방식으로 추가 학습했다고 밝혔습니다. 회사 발표에 따르면 여덟 가지 공간 인식 평가 중 여섯 가지에서 비교 대상으로 삼은 GPT-6 Astra보다 높은 점수를 기록했습니다. 공개된 일곱 가지 평가의 평균은 ACE-Brain-0.6이 74.53점, 비교 모델이 73.68점이었습니다. 회사가 자체 구축한 RobotGrounding 평가에서는 각각 94.13점과 91.10점으로 발표했습니다. 이 수치는 회사가 제시한 평가 결과입니다. 특정 평가 점수가 높다는 사실만으로 로봇의 실제 작업 성공률이나 현장 배치 성과가 입증되는 것은 아닙니다. 이 모델은 로봇의 집기와 놓기, 복잡한 장면에서의 목표 탐색에 필요한 공간 이해를 높이는 데 초점을 맞췄습니다.
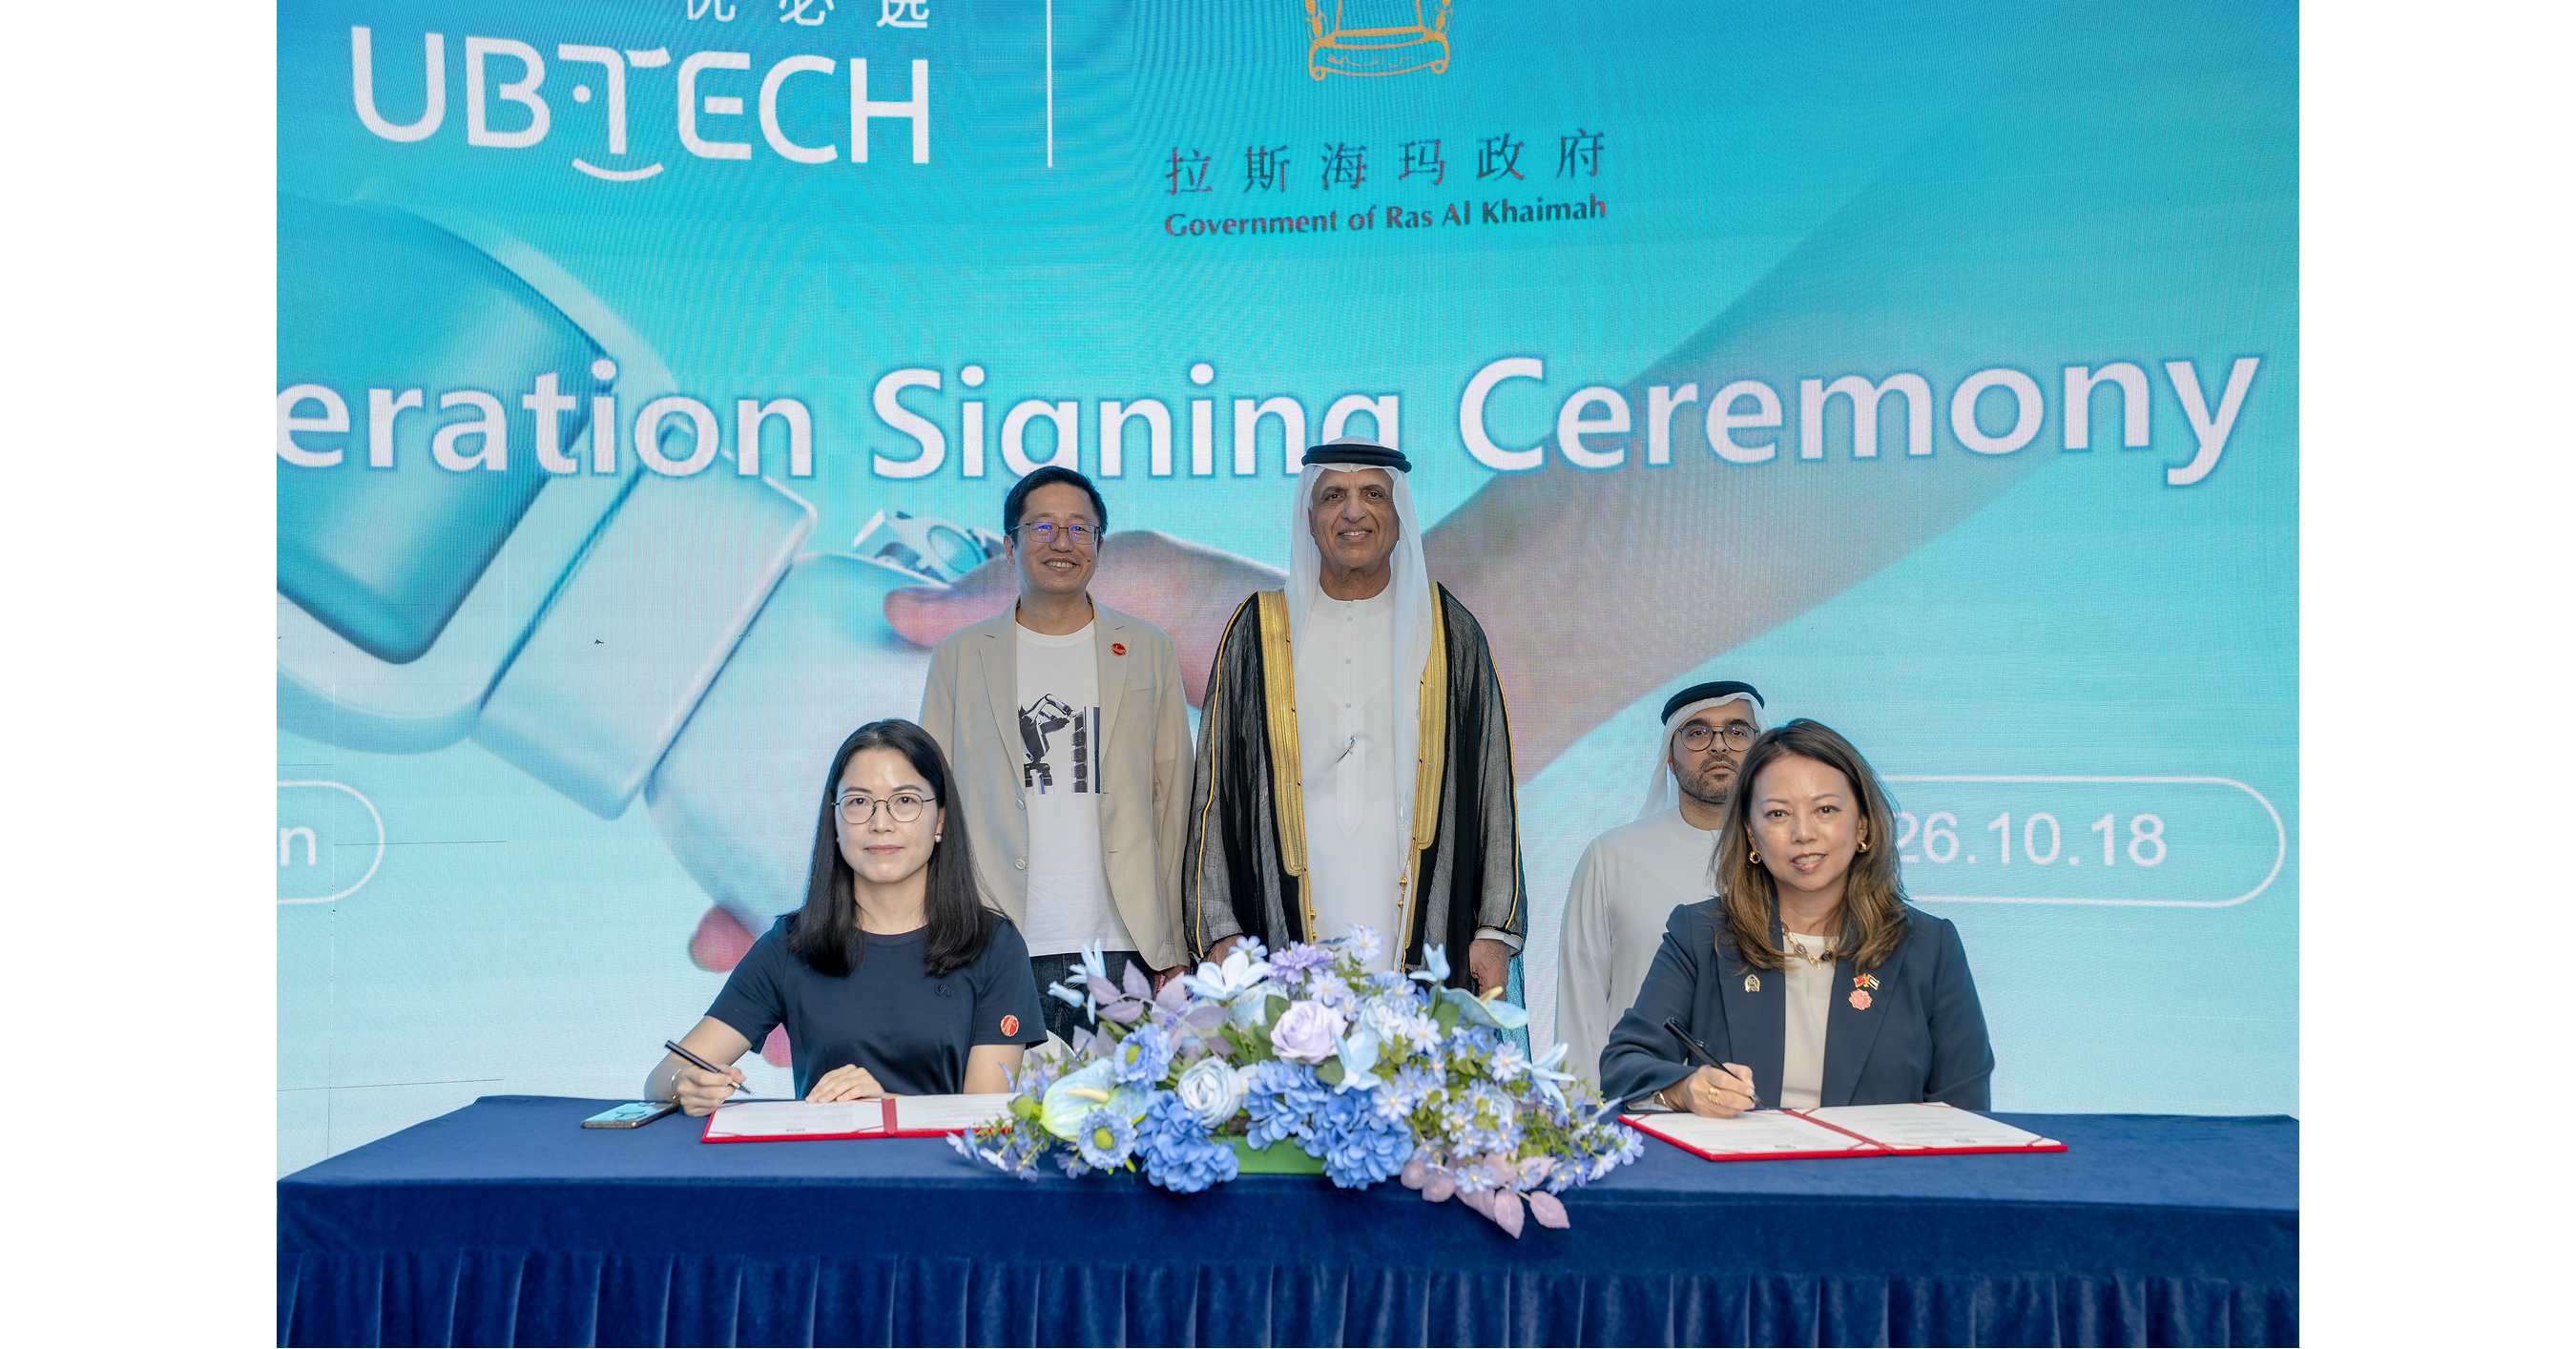
UAE 라스알카이마 정부·UBTECH, 휴머노이드 현장 실증과 기후 적응 연구 협약
3줄 요약 - UAE 라스알카이마 정부 국제관계사무소와 중국 UBTECH가 휴머노이드 로봇 연구·실증 협약을 맺었습니다. - UBTECH는 로봇과 엔지니어를 현지에 투입해 산업·서비스·노인 돌봄·관광 분야의 시범 사업을 추진할 계획입니다. - 양측은 걸프 지역의 기후와 운영 환경에 맞는 로봇 성능을 시험할 별도 연구 구상도 검토합니다. 라스알카이마 정부 국제관계사무소와 UBTECH Robotics는 중국 선전에서 휴머노이드 로봇 연구와 현장 시험을 위한 양해각서를 체결했습니다. UAE 라스알카이마 통치자가 서명식에 참석했으며, 협약은 현지에서 로봇을 시험하고 실제 운영 가능성을 평가하는 틀을 마련합니다. UBTECH는 휴머노이드 로봇과 전문 엔지니어를 라스알카이마에 보내 실증 사업을 시작할 계획입니다. 초기 시험 대상으로 자동화된 산업 조립, 대민 서비스, AI 보조 노인 돌봄, 문화·관광 공간이 제시됐습니다. 라스알카이마 측은 시험 장소와 관련 제도 환경을 제공하고, UBTECH는 로봇 플랫폼과 기술 인프라를 맡는다고 밝혔습니다. 양측은 고온 등 걸프 지역의 환경과 운영 조건에서 로봇 성능을 검증할 기후 연구 구상도 검토합니다. 이번 발표는 협약 체결과 향후 실증 계획에 관한 것으로, 각 분야의 상용 배치 규모나 시험 성과는 아직 공개되지 않았습니다.
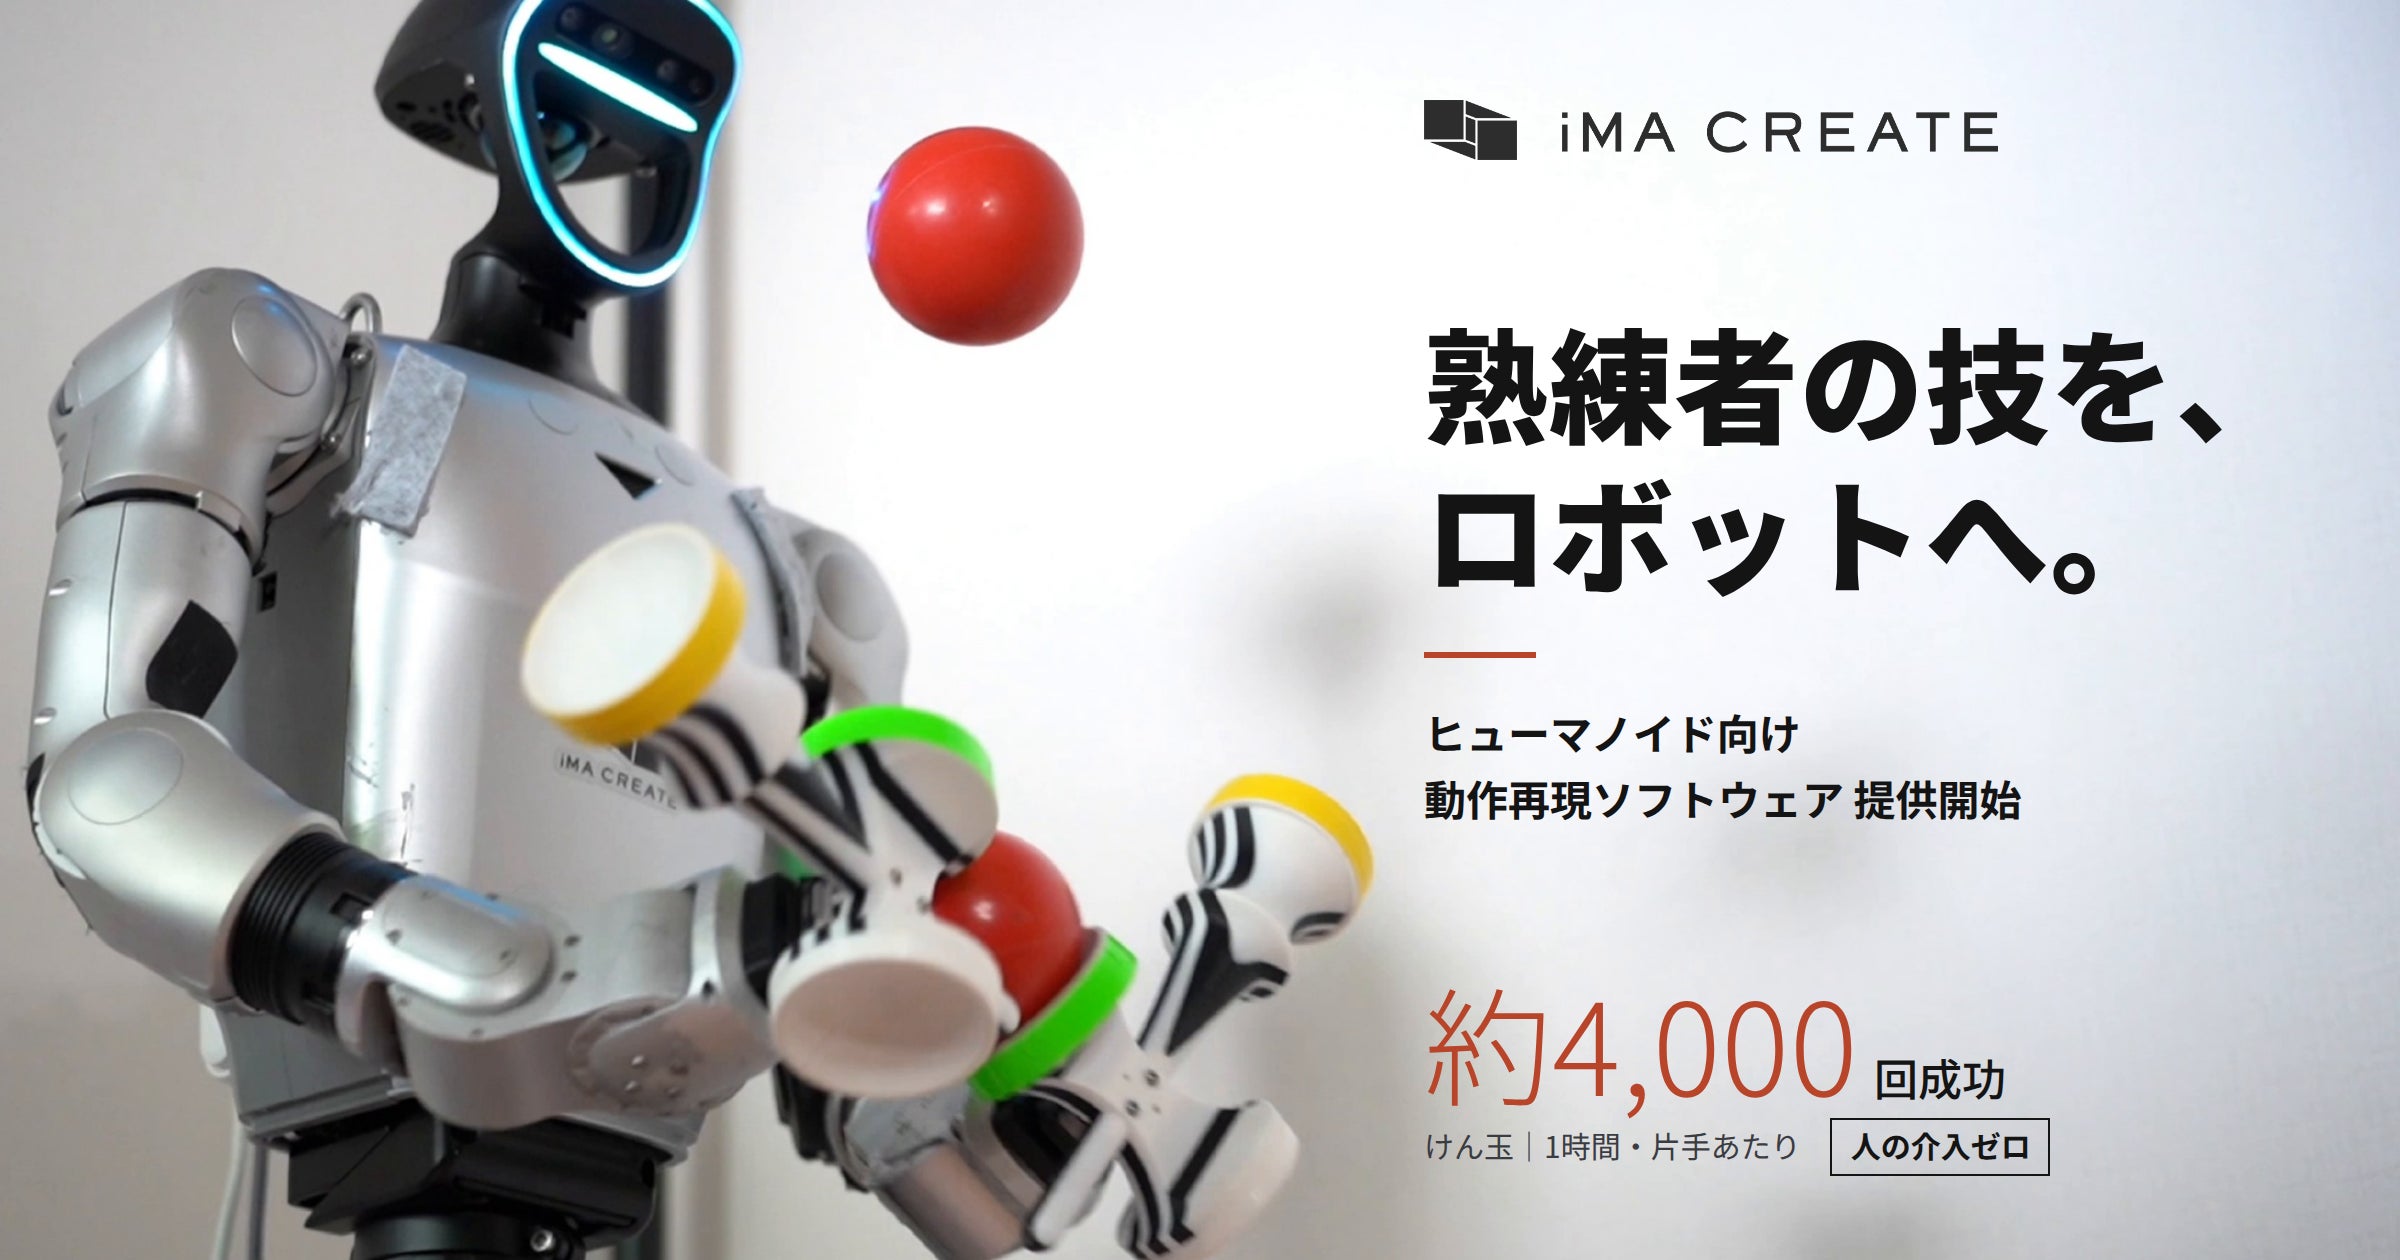
일본 이마크리에이트, 한 번의 시범 동작을 반복하는 휴머노이드 소프트웨어 출시
3줄 요약 - 일본 이마크리에이트가 사람의 성공 동작 한 번을 기록해 휴머노이드가 반복하도록 하는 소프트웨어를 출시했습니다. - 현재 지원 기종은 유니트리 G1이며, 연간 라이선스 가격은 세금 별도 500만 엔입니다. - 회사는 자체 시험에서 G1의 켄다마 동작이 사람의 개입 없이 약 1시간 이어졌다고 밝혔습니다. 이마크리에이트는 원격 조작자가 한 번 성공한 동작을 기록한 뒤 이를 로봇이 재생하고, 환경 차이로 생기는 오차만 AI로 보정하는 동작 재현 소프트웨어를 10월 19일부터 제공한다고 발표했습니다. 동작 재생·편집·오차 보정 도구로 구성되며, GPU가 있는 현장 PC에서 처리하고 동작 데이터를 외부로 보내지 않는다고 설명했습니다. 회사가 유니트리 G1로 진행한 자체 검증에서는 켄다마 동작을 사람의 개입 없이 약 1시간 지속해 왼손과 오른손에서 각각 약 4천 회 성공했다고 밝혔습니다. 중국 팽이인 디아볼로 동작은 한 번의 시범에서 하루 만에 익혔다고 설명했습니다. 회사는 단순 재생의 성공률이 약 80%이고 보정과 동작 조정을 더하면 환경이 달라도 90~99%를 유지했다고 주장했으며, 이 수치는 외부 독립 검증 결과가 아닙니다. 현재 지원 기종은 유니트리 G1이고 다른 양팔 로봇과 로봇팔로 확대할 계획입니다. 소프트웨어 라이선스는 연간 500만 엔, 도입 및 기술 지원은 월 300만 엔부터이며 모두 세금 별도입니다. 로봇 본체 가격은 포함되지 않습니다. 회사는 12월 2일부터 4일까지 오사카 RoboNext 2026에서 켄다마와 디아볼로, 건설·제조 현장 응용을 시연할 예정입니다.
중국 격물통지, 로봇 촉각 AI 개발 위해 1억 위안 가까운 엔젤 투자 유치
3줄 요약 - 중국 격물통지가 1억 위안에 가까운 엔젤 투자를 유치했다고 36Kr가 보도했습니다. - 투자금은 영상에서 접촉과 힘 정보를 추정하는 로봇용 세계모델과 하드웨어 개발에 쓰일 예정입니다. - 섬유·의류, 광모듈, 자동차 부품 분야 고객과 실증을 추진하며 첫 실증 결과물은 2026년 말 납품할 계획입니다. 36Kr는 10월 18일 중국 항저우의 로봇 AI 기업 격물통지가 1억 위안에 가까운 엔젤 투자를 마쳤다고 보도했습니다. 투자자로는 피크투자, 훙푸자산, 항저우자본, 항저우인재그룹 등이 참여했습니다. 격물통지는 2026년 8월 설립됐으며, 투자금은 로봇용 세계모델의 사전 학습과 개선, 하드웨어 제작, 인력 확충, 현장 데이터 수집에 사용할 예정입니다. 회사는 영상 속 동작에서 접촉 상태와 힘 같은 물리 정보를 추정하고, 실제 힘·촉각 센서 데이터로 이를 보정하는 ‘물리 반연 세계모델’을 개발하고 있다고 설명했습니다. 작업 중 발생한 성공과 실패, 사람의 수정 내용을 다시 학습에 반영하는 ‘PSI 물리 자기진화’ 체계도 추진하고 있습니다. 이러한 기술의 성능이나 다른 작업장으로 옮겼을 때의 효과를 입증하는 독립적인 수치는 공개되지 않았습니다. 투자자인 피크투자와는 신발 제조 현장의 유연한 소재 취급과 1밀리미터 미만 정밀도 요구를 겨냥한 전략적 협력 계약을 맺었습니다. 격물통지는 섬유·의류, 광모듈, 자동차 부품 분야 고객과 공동 실증을 진행하고 있으며, 첫 실증 결과물의 납품 목표 시점은 2026년 말입니다. 이는 향후 계획으로, 기사에 실제 양산이나 현장 배치가 완료됐다는 내용은 없습니다.
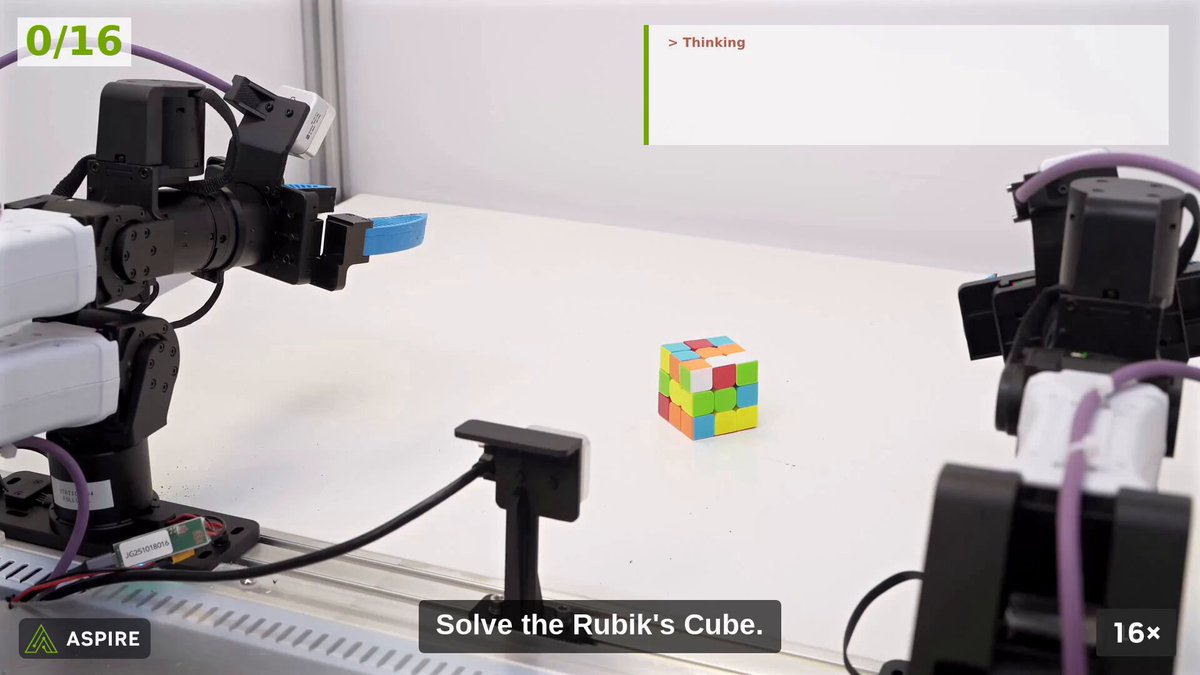
NVIDIA, 로봇 기술을 코드로 개선·재사용하는 ASPIRE 1.0 공개
3줄 요약 - NVIDIA 연구진이 로봇의 동작 기술을 코드로 개선하고 재사용하는 공개 소프트웨어 ASPIRE 1.0을 선보였습니다. - 새 버전에는 실제 로봇의 기술 발견과 개선 절차, 루빅스 큐브 조작 등의 시연이 포함됐습니다. - 연구진은 일부 시뮬레이션 과제에서 높은 성공률을 보고했지만, 이는 산업 현장의 자율 운영 성능을 입증한 수치는 아닙니다. NVIDIA 연구진은 10월 16일 로봇 학습 체계 ASPIRE 1.0을 공개 소프트웨어로 발표했습니다. ASPIRE는 로봇이 작업에 실패했을 때 제어 프로그램을 고쳐 다시 시도하고, 성공한 절차를 읽고 수정할 수 있는 기술 코드로 보관하는 방식입니다. 기존 ASPIRE 연구는 6월에 공개됐으며, 이번 소식의 핵심은 실제 로봇을 위한 기술 발견·개선 절차와 버전 1.0 자료의 공개입니다. 공식 저장소에는 루빅스 큐브 풀기, 병뚜껑 열기와 내용물 따르기, 컵 쌓기 등 실제 로봇 조작 시연과 절차가 제시됐습니다. 절차에는 물체를 잡는 방법뿐 아니라 실패 후 다시 시도하는 방법과 작업 완료를 물리적으로 확인하는 기준도 담겼습니다. 연구진은 학습된 결과를 모델 가중치만이 아니라 재사용 가능한 기술 자료로 축적할 수 있다고 설명합니다. 연구진은 LIBERO-Pro의 80개 과제와 일부 Robosuite·BEHAVIOR-1K 과제에서 최대 99% 수준의 성공률을 보고했습니다. 이 수치는 연구진의 시험 환경에서 얻은 결과이며, 다양한 실제 작업 현장에서 같은 성능이 검증됐다는 뜻은 아닙니다. 공식 저장소는 생성된 파이썬 코드를 실행하는 실험을 격리하고, 실제 로봇 조작에는 별도의 운영자 승인과 확인을 요구한다고 안내합니다.

AiMOGA, 가정용 휴머노이드 Mobo 공개·세계 사전주문 계획 구체화
3줄 요약 - 체리자동차의 로봇 브랜드 AiMOGA가 가정용 휴머노이드 Mobo의 공식 공개와 세계 사전주문 계획을 발표했습니다. - Mobo는 음성·시각 정보로 지시를 이해하고 가정에서 이동하도록 설계됐으며, 전신 움직임에 22개 자유도를 적용했습니다. - 공식 공개와 사전주문은 10월 21일로 예정됐으며, 가격과 첫 배송일은 아직 발표되지 않았습니다. 체리자동차의 로봇 브랜드 AiMOGA는 10월 16일 가정용 휴머노이드 Mobo를 우후에서 열리는 체리 국제 사용자 행사에서 공식적으로 선보이고 세계 사전주문을 받겠다고 발표했습니다. 회사는 다음 날 발표에서 공개와 사전주문 날짜를 10월 21일로 더 구체화했습니다. Mobo는 앞서 세계로봇대회와 세계제조대회에 전시됐지만, 이번 발표는 소비자용 제품의 공식 공개와 사전주문 계획을 명시했습니다. 회사 설명에 따르면 Mobo는 자체 MoAgent AI 시스템으로 복잡한 지시를 단계별 행동으로 나누고, 음성과 시각 정보 및 대화 맥락을 함께 활용하도록 설계됐습니다. 물체를 알아보고 장애물을 피해 집 안을 이동하며, 가족 구성원의 습관과 선호도를 기억하는 기능도 제시됐습니다. 전신 움직임에는 22개 자유도를 적용했으며, 회사는 동작과 춤 시연을 예고했습니다. 행사에서는 Mobo의 가정 내 동반자 및 교육 지원 활용을 보여줄 계획입니다. AiMOGA는 기존 로봇 제품군이 60여 개 국가와 지역에서 누적 3천 대 이상 배송됐다고 밝혔지만, 이 수치는 Mobo의 판매나 배송 실적을 뜻하지 않습니다. Mobo의 가격, 첫 배송 일정, 실제 가정 작업 성능은 아직 공개되지 않았습니다.
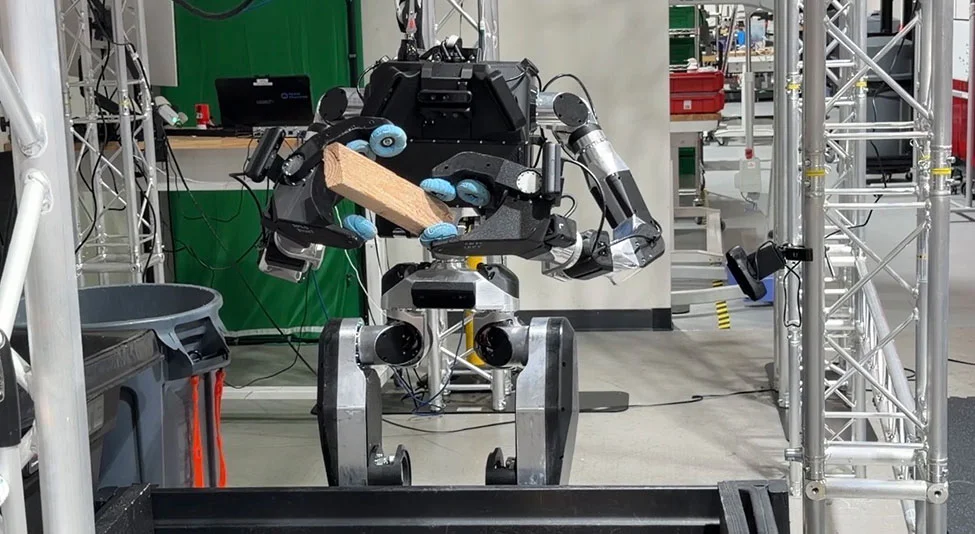
시미즈건설, Noble Machines에 투자해 건설 현장용 휴머노이드 공동개발
3줄 요약 - 일본 시미즈건설이 미국 Noble Machines에 투자하고 건설 현장용 휴머노이드 공동개발을 시작했습니다. - 양사는 자재 운반, 현장 이동, 순찰 작업을 우선 대상으로 삼았습니다. - 시미즈건설은 올해 말 가상 시험을 시작하고 내년 봄 실제 현장 시험을 진행할 계획입니다. 시미즈건설은 미국 캘리포니아의 로봇 스타트업 Noble Machines에 대한 투자를 완료하고 공동개발에 착수했다고 발표했습니다. 투자 금액은 공개하지 않았습니다. Noble Machines는 건설용 휴머노이드 MOBY 시리즈와 제어 시스템, 응용 소프트웨어를 개발하고 있습니다. 양사는 Noble Machines의 로봇 하드웨어·소프트웨어에 시미즈건설의 현장 운영 지식을 결합할 계획입니다. 시미즈건설의 BIM·CIM 데이터를 활용해 자재와 장비 운반, 현장 내 이동, 순찰 같은 작업을 가상 환경에서 먼저 시험합니다. 이후 실제 건설 현장에서 물리 로봇을 시험하며 작업성과 안전성을 다듬을 예정입니다. 시미즈건설은 2026년 말까지 가상 시험을 시작하고 2027년 봄부터 현장 시험을 시작한다는 일정을 제시했습니다. 이번 발표는 투자 완료와 공동개발 개시를 확인한 것이며, 휴머노이드의 현장 배치나 상용 납품이 완료됐다는 뜻은 아닙니다. 회사는 고령화와 젊은 인력 감소에 따른 건설 현장의 인력 부족을 개발 배경으로 설명했습니다.
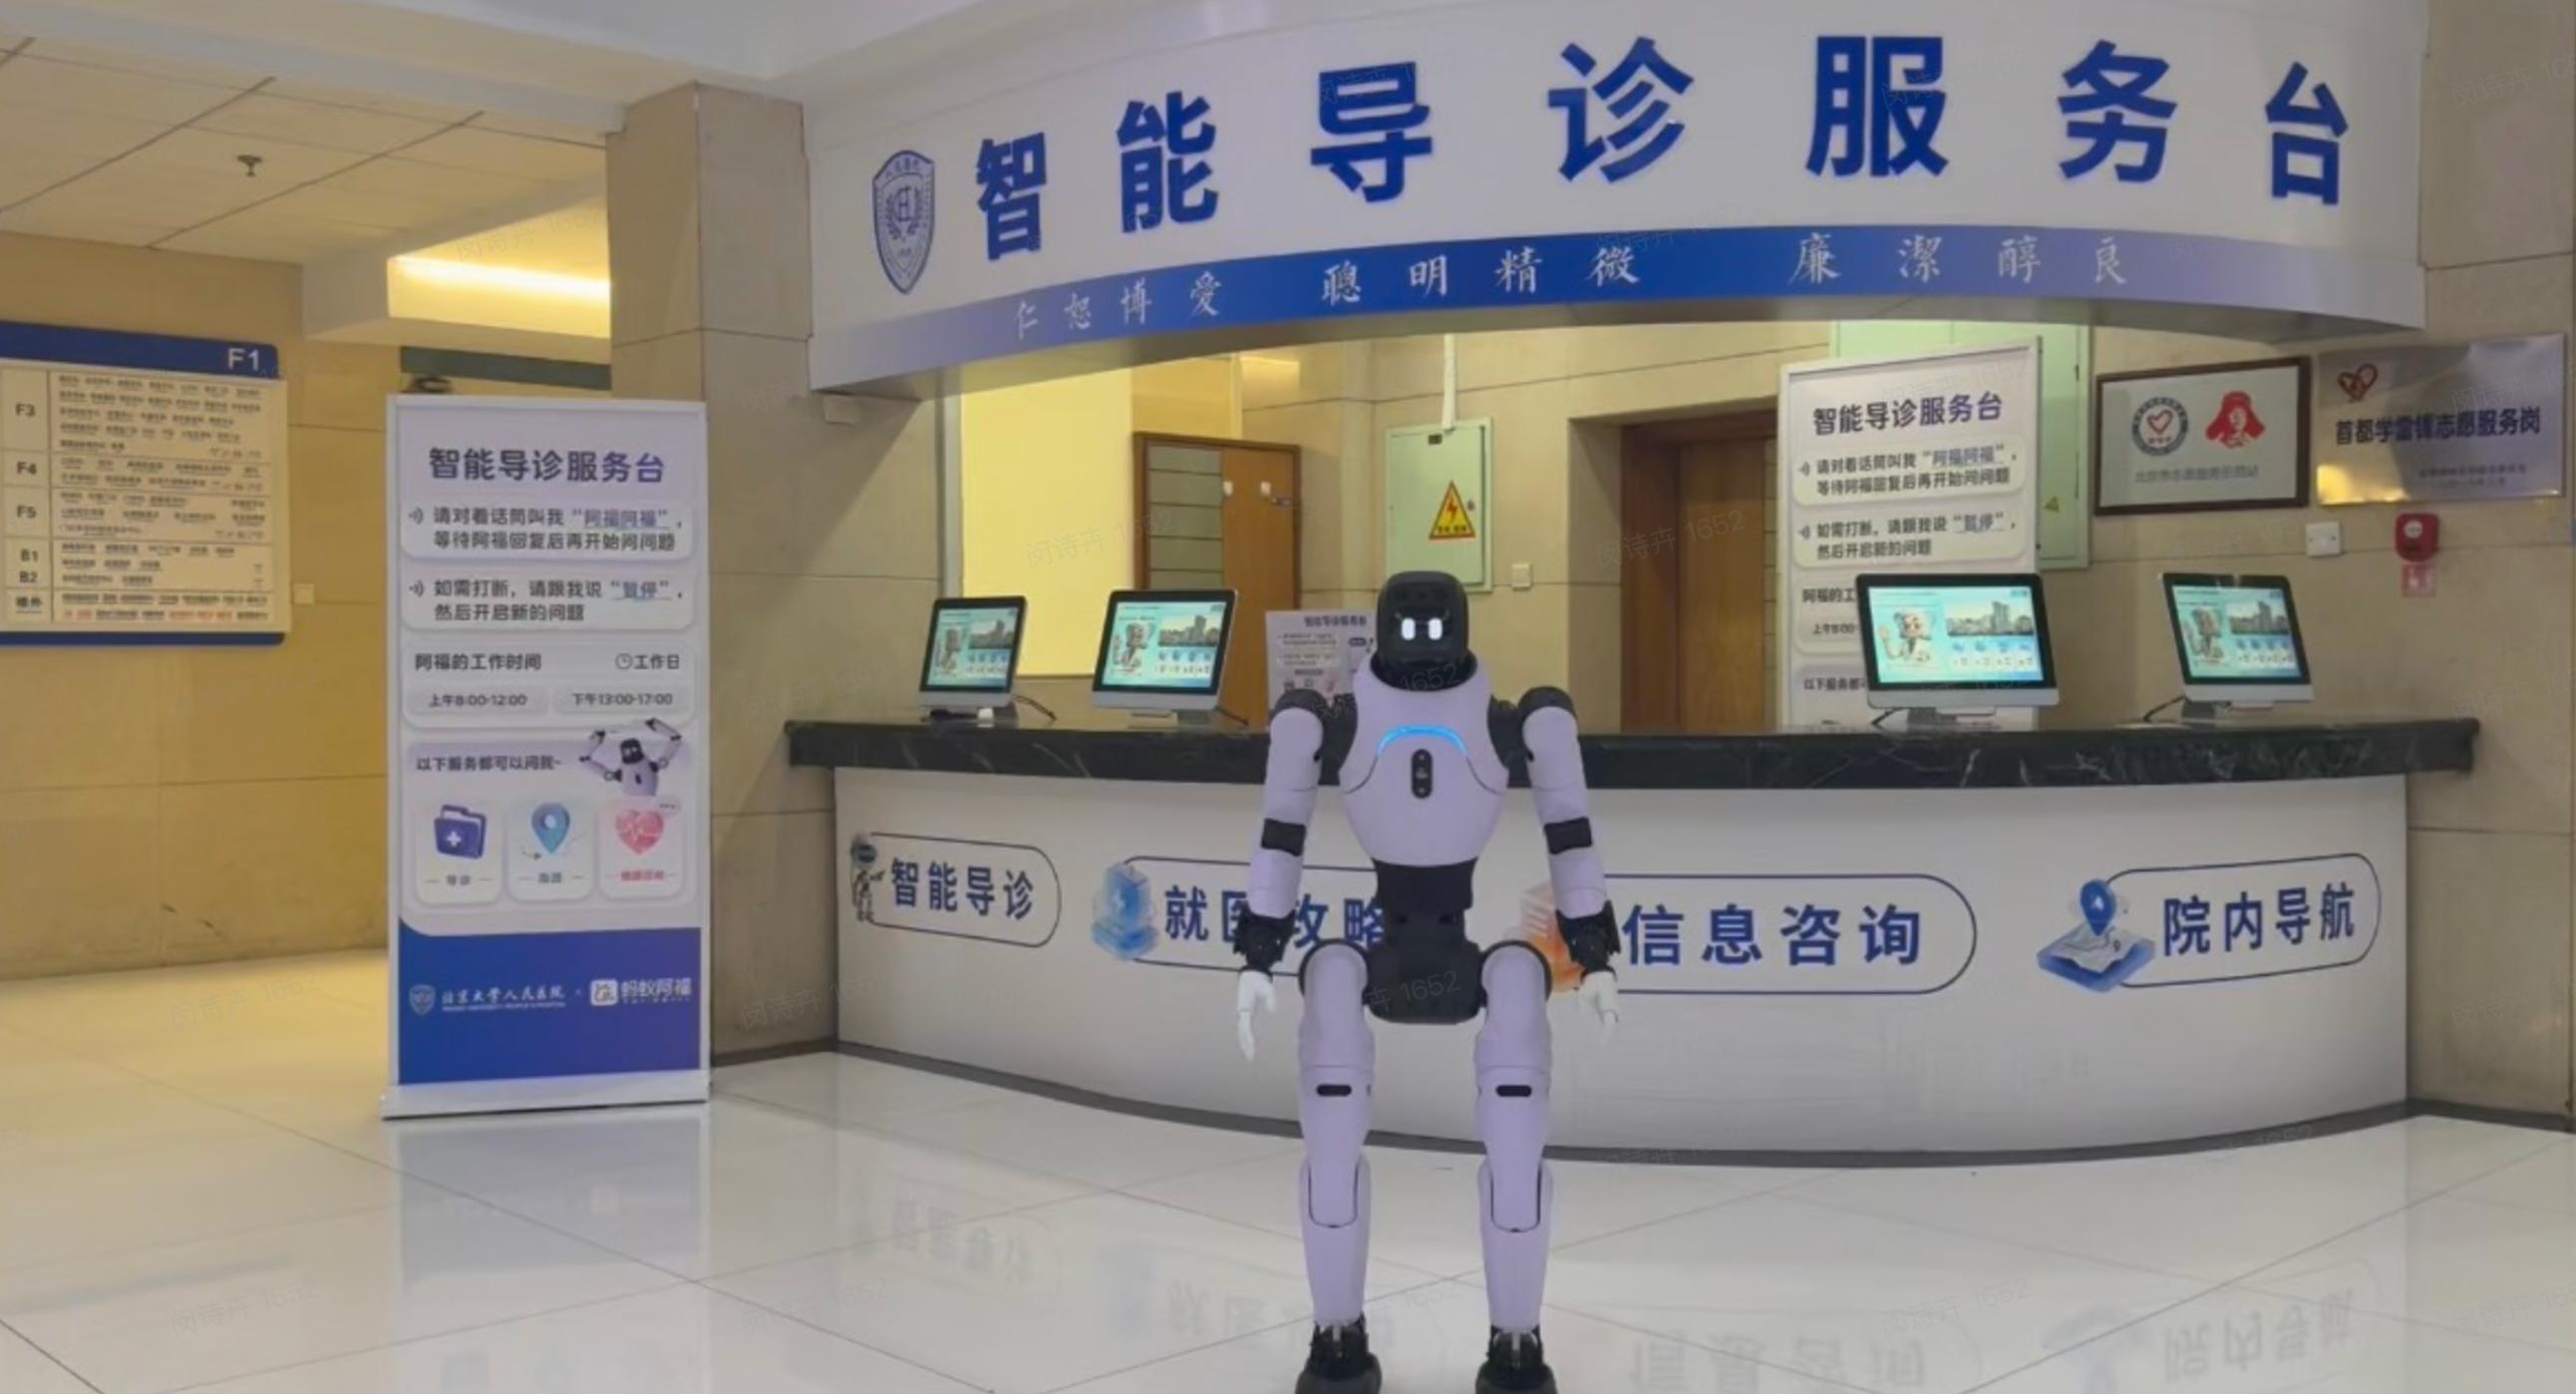
AGIBOT 링시 X2, 베이징 병원에서 66일간 4만6686회 응대
3줄 요약 - AGIBOT의 링시 X2가 베이징대 인민병원 안내 데스크에서 66근무일 동안 4만6686회 응대한 운영 수치가 공개됐습니다. - 로봇은 앤트그룹의 의료 AI 도우미와 병원 지식 정보를 연결해 진료과와 이동 경로 등을 안내합니다. - 수치는 9월 30일까지의 누적 결과이며, 신규 설치 날짜나 상담의 정확도는 발표되지 않았습니다. 중국 로봇 매체 로봇대강당은 AGIBOT의 휴머노이드 링시 X2가 베이징대 인민병원 외래 안내 데스크에서 운영된 결과를 10월 16일 보도했습니다. 병원 운영 자료에 따르면 9월 30일까지 66근무일 동안 환자와 방문객의 질문에 총 4만6686회 응대했습니다. 하루 평균은 약 707회이며 가장 많았던 날은 1420회였습니다. 이 로봇은 앤트그룹의 의료 AI 도우미인 앤트 아푸와 연결돼 진료과 안내, 진료 절차 문의, 의료보험 정책 질문, 병원 내 길 찾기를 돕습니다. 병원의 자체 정보 자료와도 연동해 현장에 맞는 답을 제공하도록 구성됐습니다. 안내 직원이 반복해서 받는 기본 질문을 보조하는 용도입니다. 이번에 새로 공개된 핵심은 누적 운영 수치입니다. 보도는 로봇의 최초 설치 날짜, 응답 정확도, 환자 만족도, 안내 직원의 업무 감소량을 제시하지 않았습니다.
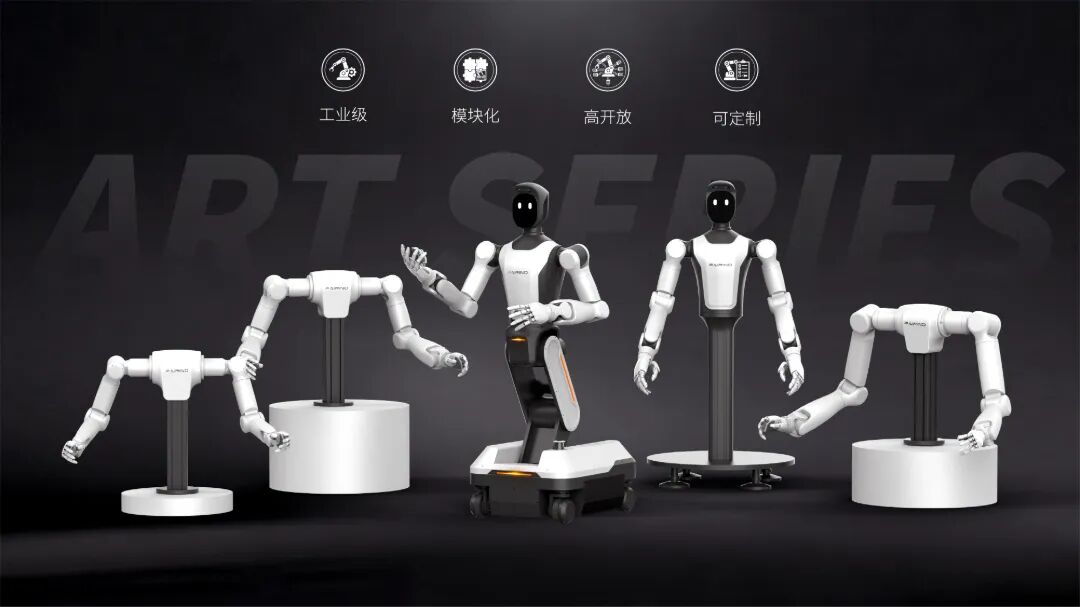
FAIRINO, C+·D 투자 두 차례로 약 10억 위안 조달
3줄 요약 - 중국 로봇 기업 FAIRINO가 C+와 D 투자 두 차례를 마쳐 총액 약 10억 위안을 조달했습니다. - 메이퇀 룽주와 메이퇀이 각각 투자를 주도했고 기존 투자자도 추가 참여했습니다. - 회사는 핵심 부품 생산 능력과 산업용 휴머노이드 로봇 기술 개발에 자금을 투입할 계획입니다. 중국 로봇 전문 매체 로봇대강당에 따르면 FAIRINO(法奥机器人)는 2026년 10월까지 C+와 D 투자 두 차례를 연이어 마쳤습니다. 두 차례를 합친 투자 규모는 약 10억 위안입니다. 메이퇀 룽주와 메이퇀이 각각 주도했으며 융신캐피털, 쑤촹터우 등도 참여했습니다. 기존 투자자인 궈롄민성캐피털과 쑤찬터우 등도 추가 투자했습니다. FAIRINO는 조달 자금을 제어기와 구동기 등 핵심 부품의 생산 설비와 산업용 피지컬 AI 연구개발에 사용할 계획입니다. 투자 대상에는 산업용 휴머노이드 힘 제어 팔인 ART 시리즈와 로봇 개발 도구 플랫폼인 AIRLab이 포함됩니다. 이번 발표는 투자 완료와 향후 자금 사용 계획에 관한 소식입니다. 회사가 제시한 생산 확대와 기술 개발 목표가 이미 달성됐다는 의미는 아닙니다.
유니트리, 다수 로봇을 한곳에서 제어하는 UniUni 공개
3줄 요약 - 유니트리가 여러 로봇의 움직임을 한곳에서 편성하고 상태를 살피는 UniUni를 공개했습니다. - 운영자는 이동 경로와 대형, 동작 시점을 정하고 필요할 때 전체 로봇에 안전 제동 명령을 내릴 수 있습니다. - 회사는 산업 현장 활용 가능성을 제시했지만 실제 고객 배치나 성능 수치는 확인되지 않았습니다. 유니트리는 여러 대의 로봇을 함께 운용하는 UniUni 제어 시스템을 영상으로 공개했습니다. AlphaSignal이 확인한 회사 자료에 따르면 운영자는 한 화면에서 로봇별 이동 경로와 대형 변경, 동작 시점을 계획하고 각 기기의 상태를 실시간으로 확인할 수 있습니다. 긴급 상황에는 여러 로봇을 멈추는 안전 제동 기능도 제시했습니다. 이 시스템은 각 로봇의 균형과 동작을 직접 만드는 기능과는 별도로 다수 기기의 작업을 조율하는 소프트웨어 계층입니다. 유니트리는 로봇 자체 센서를 이용한 위치 파악과 동작 복구를 설명했지만, 공개된 자료에는 통신 방식과 현장별 성능 지표가 없습니다. 유니트리는 창고, 공장, 점검, 공연 같은 분야를 활용 가능 사례로 제시했습니다. 그러나 현재 공개된 자료에서 고객 현장 배치, 판매 가격, 정식 공급 시점은 확인되지 않았습니다.
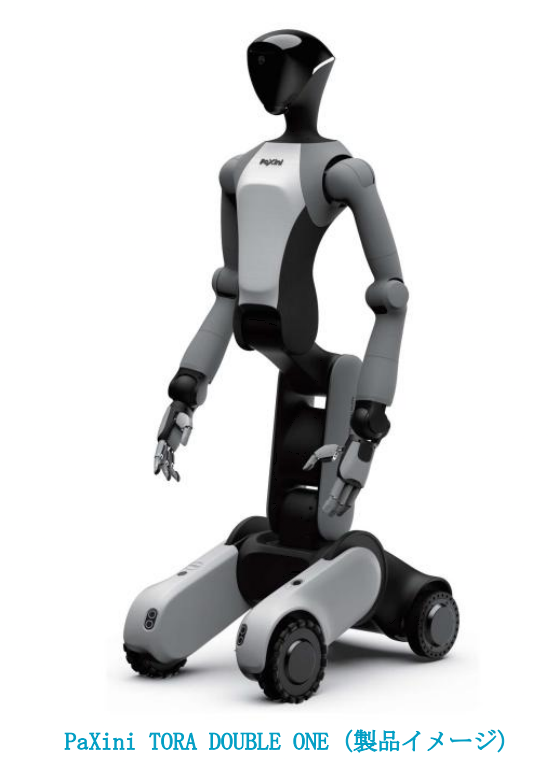
ReYuu Japan, PaXini 로봇 일본 물류 실증용 출하 완료
3줄 요약 - ReYuu Japan은 일본 물류 현장 실증에 쓸 PaXini 로봇이 10월 15일 출하됐다고 발표했습니다. - 로봇이 일본에 도착하면 JoyLogistics 물류 거점에 설치하고 약 3개월 동안 성능을 검증할 계획입니다. - 물품 인식과 집기, 이동, 분류를 시험하며 유료 대여 사업도 검토합니다. ReYuu Japan은 JD.com의 일본 법인과 맺은 개념검증 계약에 따라 PaXini가 개발한 피지컬 AI 로봇의 출하가 끝났다고 10월 16일 밝혔습니다. 실제 출하일은 10월 15일이며, 아직 일본 물류 현장에 설치되거나 실증이 시작된 것은 아닙니다. 회사는 일본에 도착한 로봇을 JD Logistics의 국제 물류 브랜드인 JoyLogistics의 현지 거점에 반입해 설치와 동작 확인을 진행할 계획입니다. 이후 약 3개월 동안 물품 인식, 집기, 이동, 분류 작업을 시험하고 작업 효율과 조작 편의성, 안전성, 가동 안정성, 기존 업무와의 적합성을 평가할 예정입니다. PaXini와 기술 지원사 빅핸즈가 실증에 협력합니다. ReYuu Japan은 실증 결과를 바탕으로 다른 물류 거점으로의 확대와 법인 대상 유료 대여 서비스를 검토합니다. 대여 기간과 요금, 유지보수 방식은 아직 정해지지 않았습니다.
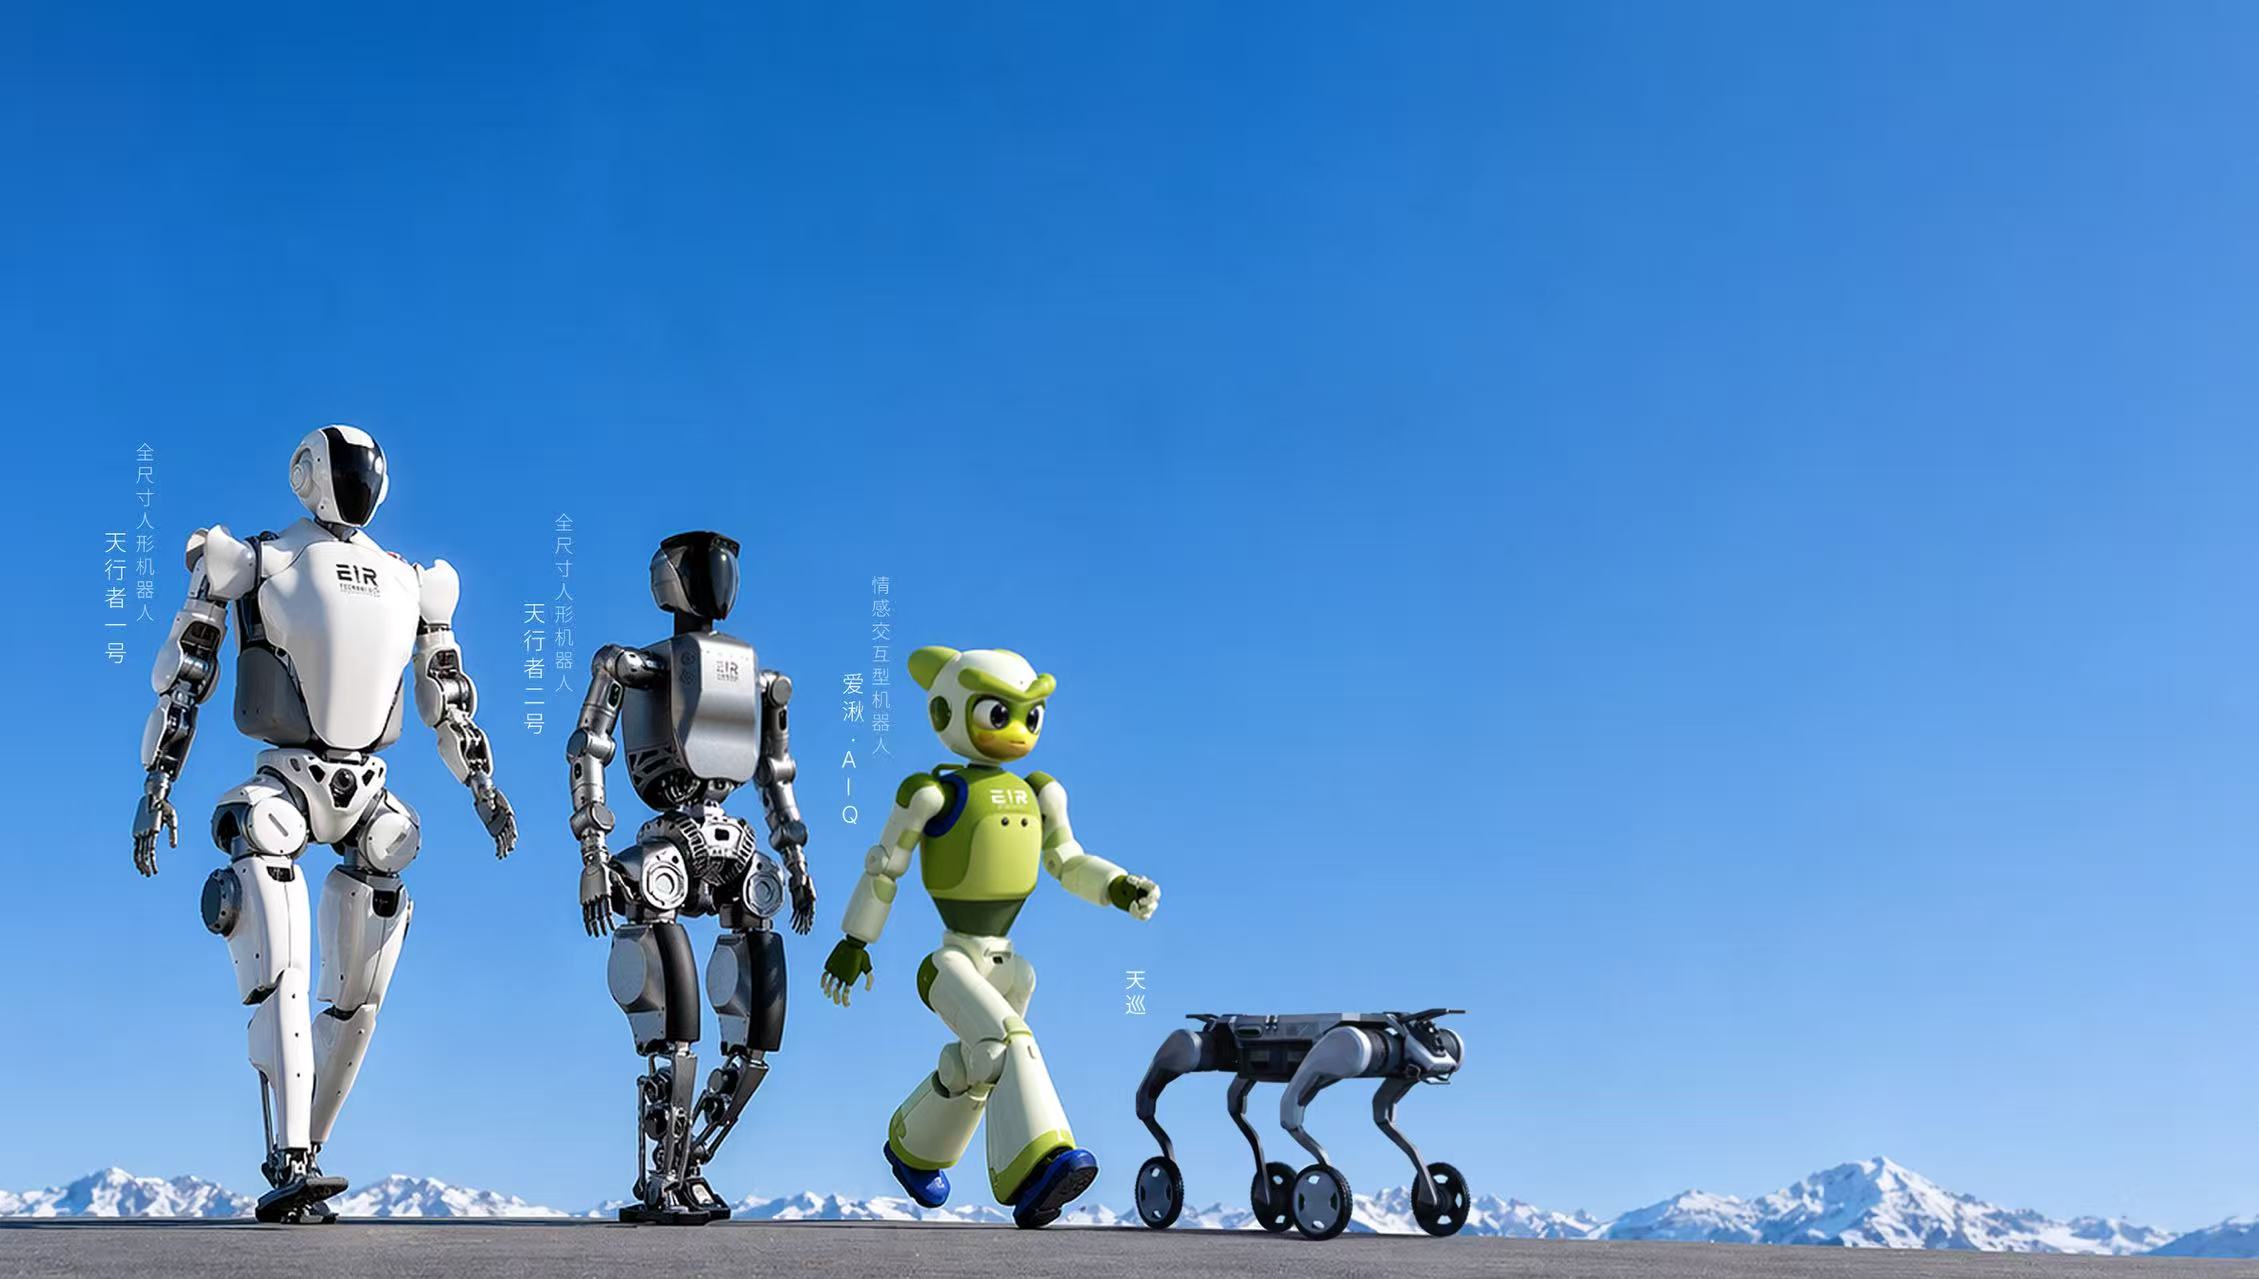
중국 쓰촨 구신과기, 프리A 투자 1억 위안 이상 유치
3줄 요약 - 중국의 쓰촨 구신과기가 프리A 투자에서 1억 위안 넘게 유치했습니다. - 투자금은 감정 교감 로봇 고도화와 더양의 연산 1만 대급 생산기지 건설 등에 쓰일 계획입니다. - 생산기지와 판매망은 앞으로 구축할 계획이며, 이번 발표가 양산 완료를 뜻하지는 않습니다. 홍콩상보는 10월 16일 청두 고신구의 발표를 인용해 쓰촨 구신과기(四川具身科技)가 1억 위안이 넘는 프리A 투자를 마쳤다고 보도했습니다. 투자에는 청두 미래산업 엔젤펀드, 더양 투자지주그룹, 카이저우 신도시 산업펀드, 중장 고신구 산업펀드가 참여했습니다. 회사는 쓰촨성 중간시험 연구개발회사의 프로젝트 지원도 받았습니다. 회사는 투자금을 감정 교감 로봇 '아이추(愛湫)'의 개선과 더양 카이저우 신도시의 연산 1만 대급 생산기지 건설, 전국 판매 체계 구축에 사용할 계획입니다. 생산 능력은 목표 규모이며 현재 완공되거나 가동 중이라는 뜻은 아닙니다. 이 회사는 휴머노이드와 사족 로봇도 개발합니다. 기사에 따르면 감정 교감 로봇에는 감지, 기억, 대화, 이동을 묶는 자체 상호작용 체계가 적용돼 있습니다.
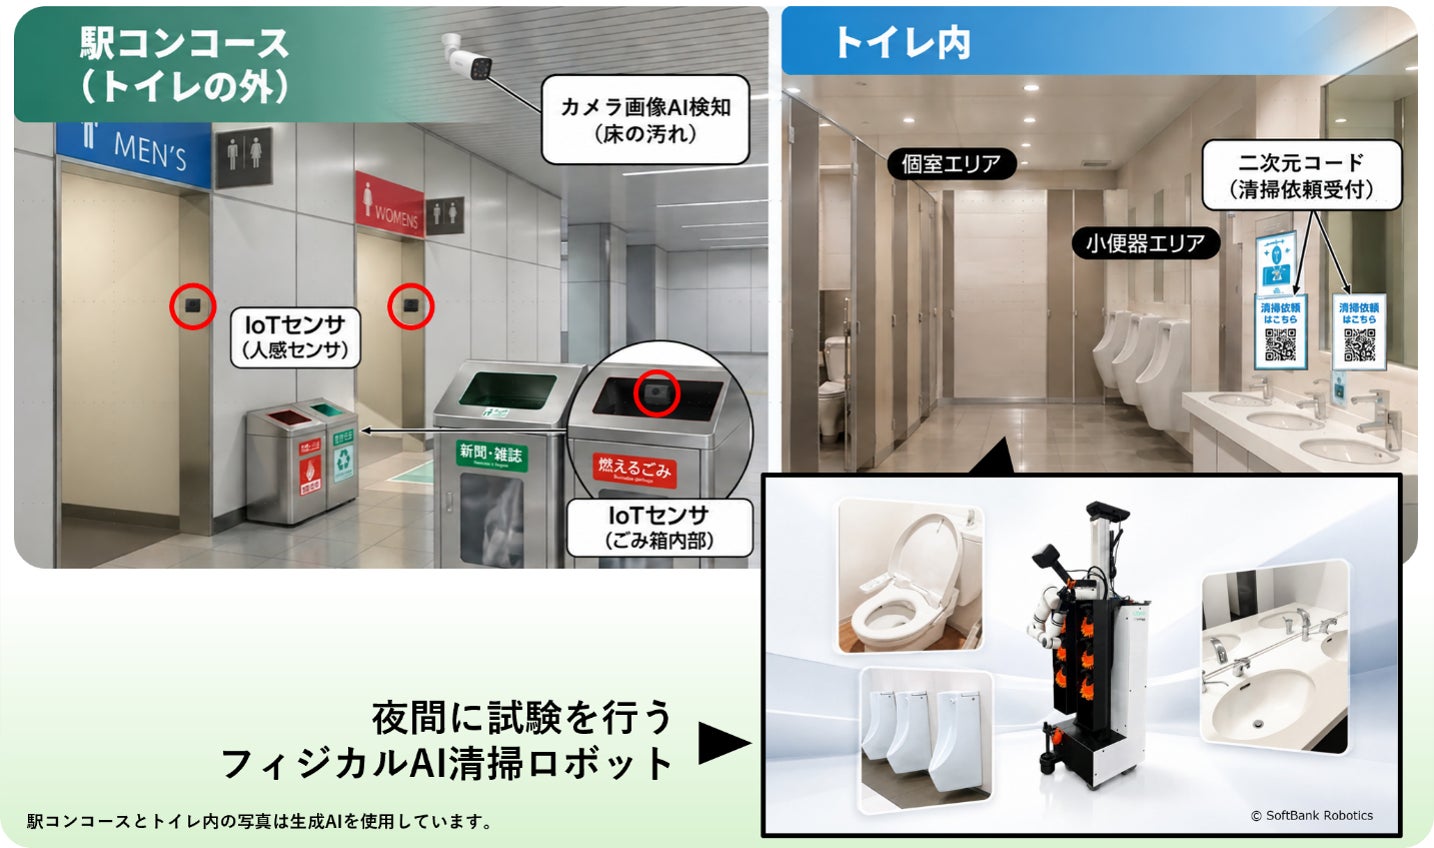
JR동일본·소프트뱅크, 아카바네역 화장실 청소 로봇 실증 발표
3줄 요약 - JR동일본과 소프트뱅크 등이 아카바네역에서 피지컬 AI 화장실 청소 로봇을 시험할 계획을 발표했습니다. - 실증 기간은 10월 27일부터 2027년 1월 중순까지이며 로봇 시험 운전은 막차 이후에 진행합니다. - 주변 세 역에는 이용량을 살피는 센서만 적용하며 청소 로봇 시험 장소는 아카바네역입니다. JR동일본, JR동일본상사, 소프트뱅크는 역 청소 업무를 개선하기 위한 실증 계획을 10월 16일 발표했습니다. 실증은 2026년 10월 27일부터 2027년 1월 중순까지 아카바네역을 중심으로 진행될 예정입니다. 발표 시점에는 실증이 아직 시작되지 않았습니다. 아카바네역에서는 화장실과 쓰레기통에 사물인터넷 센서를 설치하고 이용자가 이차원 코드로 청소를 요청할 수 있게 할 계획입니다. 개찰구 안쪽 통로의 임시 카메라 영상에서 바닥 오염을 찾는 AI 분석과 화장실용 피지컬 AI 청소 로봇의 유효성도 시험합니다. 로봇은 막차가 끊긴 뒤 시험 운전할 예정입니다. 오지역, 주조역, 히가시주조역에서는 화장실 이용량과 쓰레기통 상태를 파악하는 센서 항목만 실시할 계획입니다. 참여사들은 데이터를 한곳에 모아 청소 시점과 인력 배치 판단에 활용할 수 있는지 평가합니다.
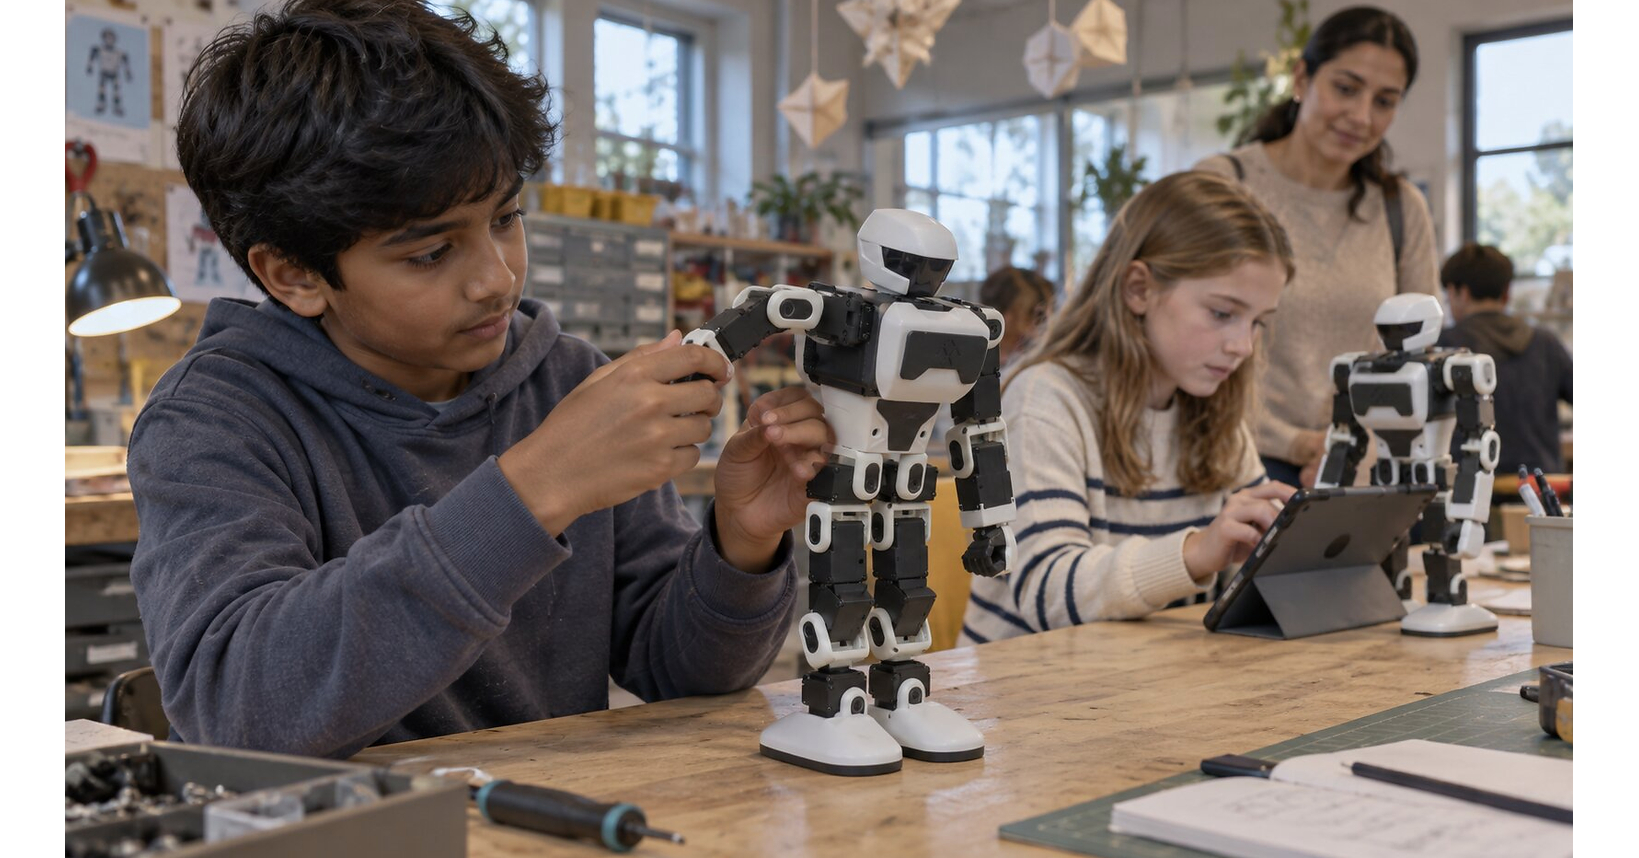
패러데이 퓨처, 개발자용 FF Nova와 교육용 Nova Mini 휴머노이드 출시
3줄 요약 - 패러데이 퓨처와 FFR이 개발자용 이족보행 로봇 FF Nova와 교육용 Nova Mini를 출시했습니다. - FF Nova의 기기 가격은 2,490달러이며, 초도 판매 100대는 초청받은 개발자와 교육기관에 한정됩니다. - Nova Mini는 299달러에 판매하며, 별도 교육과정은 499달러입니다. FF Nova는 키 약 50cm, 무게 약 2.8kg의 이족보행 로봇으로, 20자유도 관절과 분리형 이동 카트를 갖췄습니다. 라이다, 깊이 센서, 광각 카메라, 마이크 배열을 이용해 주변을 인식하며, 회사는 보행과 이동 카트를 이용한 주행, 음성 대화 기능을 제공한다고 설명합니다. 공식 제품 페이지에는 연속 작동 시간이 2~3시간, 이족보행 최고 속도가 초속 0.1m로 제시돼 있습니다. FFR은 FF Nova 기기 가격을 2,490달러, 개발자 기능 패키지를 390달러로 책정했습니다. 첫 단계는 초청받은 개발자와 교육기관에 100대만 판매하며, 회사는 이 가운데 20대를 즉시 배송할 준비가 됐다고 밝혔습니다. 이는 전체 소비자 판매가 시작됐다는 뜻은 아니며, 이후 개발자·교육기관 판매를 넓히고 마지막 단계에서 일반 소비자 판매를 추진할 계획입니다. 개발을 위해 SDK와 ROS 2 작업 흐름을 제공하고, 강화학습 개발자 프로그램도 시작했습니다. Nova Mini는 키 34.9cm, 무게 0.94kg, 17자유도의 어린이·청소년 교육용 이족보행 로봇입니다. 블록 코딩과 자세를 직접 가르치는 방식으로 움직임을 만들 수 있으며, 회사는 약 50분의 작동 시간을 제시합니다. 로봇 가격은 299달러이고, 2개월간 16회 수업으로 구성된 교육과정은 별도 499달러입니다.
ABEJA·야마자키 마자크, 제조 현장 피지컬 AI 공동 개발 착수
3줄 요약 - 일본의 ABEJA와 야마자키 마자크가 제조 현장에 피지컬 AI를 적용하는 공동 개발에 착수했습니다. - 가공 공정과 생산 일정의 최적화를 제안하는 AI 에이전트와 로봇 행동 학습 환경을 개발합니다. - 고객 공장의 기계와 자동화 설비에 적용하는 것은 향후 목표이며 실제 도입 성과는 발표되지 않았습니다. 일본 AI 기업 ABEJA는 공작기계 업체 야마자키 마자크와 업무 협력을 맺고 제조 현장의 피지컬 AI 구현을 위한 공동 개발을 시작한다고 10월 16일 발표했습니다. 두 회사는 ABEJA Platform을 활용해 현장 데이터와 사람의 판단을 개발 과정에 반영할 계획입니다. 첫 번째 개발 항목은 가공 대상에 맞는 가공 방법과 순서, 절삭 조건을 제안하는 AI 에이전트입니다. 두 번째는 설비 가동 상태와 부품 재고, 현장 운영 정보를 반영해 생산 일정을 제안하는 에이전트입니다. 두 기능은 숙련 인력의 판단을 돕고 계획 변경에 대응하도록 설계할 예정입니다. 또한 로봇과 반송 장치의 자율 동작을 위한 학습 환경을 구축할 계획입니다. 실제 작업 데이터 수집부터 모델 학습과 평가, 실기기 동작 검증까지 연결하는 것이 목표입니다. 개발 결과를 야마자키 마자크의 공작기계와 자동화 설비에 적용하는 일정과 실제 배치 규모는 제시되지 않았습니다.
Origin, 건설 현장 마감 로봇 OG-1 확대 위해 2천만 달러 조달
3줄 요약 - 미국 Origin이 2천만 달러의 누적 투자를 공개하고 건설용 로봇 OG-1의 현장 확대 계획을 발표했습니다. - OG-1은 현재 벽면의 퍼티 도포, 샌딩, 프라이머 처리 작업을 자율적으로 수행한다고 회사는 설명합니다. - 회사는 미국과 유럽의 시범 사업을 늘리고 2027년 말까지 로봇 150대 배치를 목표로 합니다. Origin은 Accel과 Zacua Ventures가 공동 주도한 투자 등을 포함해 총 2천만 달러를 조달했다고 밝혔습니다. 조달 자금은 건설 로봇 OG-1의 생산과 현장 배치, 미국·유럽 고객사와의 시범 사업에 사용할 계획입니다. 회사는 미국의 대형 석고보드 마감 업체 두 곳과 시범 사업을 추진하고, 독일·스웨덴·프랑스·사우디아라비아에서도 추가 시험을 계획하고 있습니다. OG-1은 세 바퀴 이동 플랫폼과 교체형 공구를 이용해 실내 벽면에 퍼티를 바르고, 연마하고, 프라이머를 칠하는 작업을 수행합니다. 회사에 따르면 최대 14피트 높이의 작업과 모서리·기둥·천장 아래 면 처리도 가능하며, 샌딩 과정에서는 힘 제어로 벽면 접촉 압력을 조절합니다. 작업 계획, 이동과 공구 선택, 동작 제어를 연결하는 Construction Action Model을 사용하고, 실제 현장 데이터와 시뮬레이션 데이터로 성능을 개선한다고 설명합니다. Origin은 이미 뉴욕 등 실제 건설 현장에서 로봇을 운영하고 있다고 밝혔지만, 현재 배치 대수는 공식 발표에서 구체적으로 제시하지 않았습니다. 사람이 현장 지도 작성과 자재 보충을 맡고, 로봇은 반복적이고 위험한 마감 작업을 수행하는 형태입니다. 회사가 주장한 사람 대비 3배 작업 속도는 독립 검증 결과가 아니며, 2027년 말 150대 배치는 목표입니다.

Standard Bots, 말로 산업용 로봇 작업을 만드는 AI 플랫폼 출시
3줄 요약 - 미국 Standard Bots가 산업용 로봇을 말과 화면 조작으로 설정하는 AI 플랫폼을 출시했습니다. - 새 기능은 작업 절차를 만드는 Agent, 부품을 찾는 Locate, 결함을 검사하는 Inspect로 구성됩니다. - 회사는 Locate가 로봇 프로그래밍 시간을 최대 90% 줄일 수 있다고 주장합니다. Standard Bots의 새 플랫폼은 현장 작업자가 아이패드에서 필요한 작업을 설명하면 산업용 로봇의 작업 순서를 구성하도록 돕습니다. Agent는 회사의 사용 설명서와 작업 사례를 바탕으로 필요한 조건을 묻고 프로그램을 만드는 기능입니다. 예를 들어 사용자가 기계에 부품을 넣고 빼는 작업을 요청하면 설비 구성을 확인하면서 작업 절차를 작성합니다. Locate는 로봇 카메라 영상에서 작업 대상을 화면으로 누르거나 글로 설명해 찾고 추적하는 기능입니다. 기존처럼 각 관절의 이동 좌표를 일일이 지정하는 작업을 줄여, 부품 종류가 자주 바뀌는 생산 현장에 맞추겠다는 취지입니다. 회사는 이 기능이 프로그래밍 시간을 최대 90% 줄인다고 주장하지만, 다양한 실제 공장에서 검증된 공통 성능 수치로 볼 수는 없습니다. Inspect는 로봇이 촬영한 부품 이미지로 흠집 등 결함을 찾는 검사 기능입니다. 컴퓨터 비전 업체 Roboflow와 함께 개발했으며, 고객은 자체 학습한 검사 모델을 플랫폼에 연결할 수 있습니다. 이번 발표는 세 소프트웨어 기능의 출시이며, 모든 제조 작업을 사람 도움 없이 수행하는 범용 로봇을 출시했다는 뜻은 아닙니다.
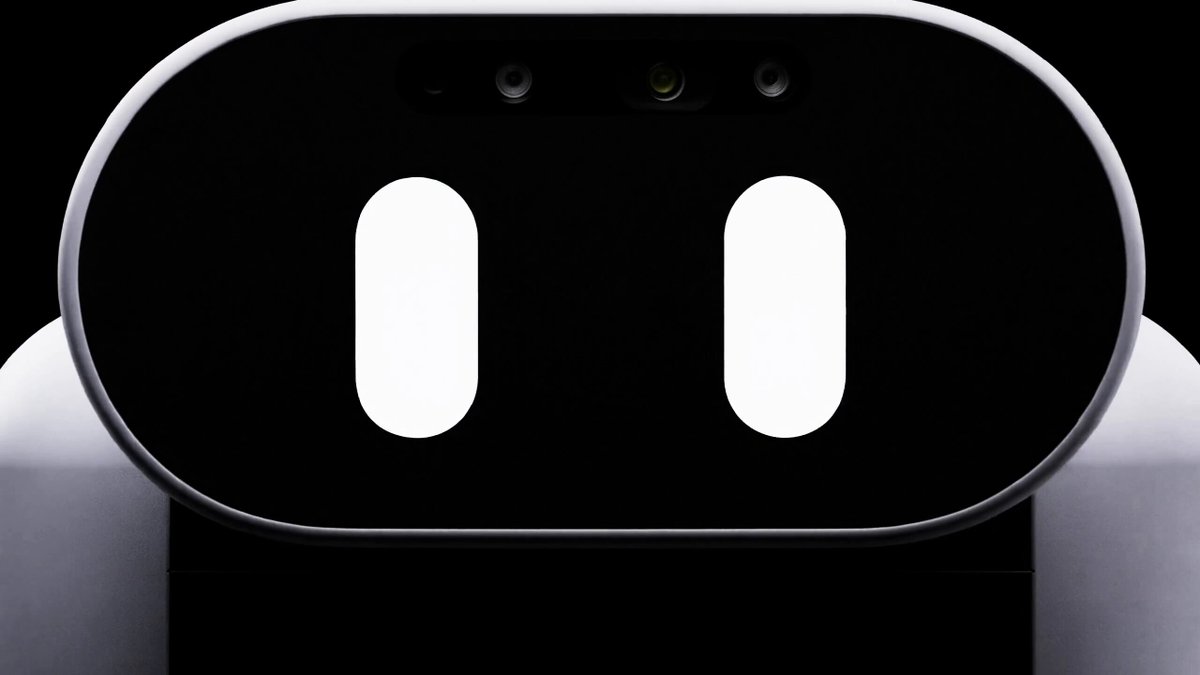
홍콩 Rice Robotics, 교육용 바퀴형 휴머노이드 TOMO 공개
3줄 요약 - 홍콩 Rice Robotics가 교육용 바퀴형 휴머노이드 TOMO를 공개했습니다. - TOMO는 표정 화면과 가슴 디스플레이, 두 손가락 집게를 갖췄습니다. - FLAIR와 교육·제조 현장 검증을 추진하지만 판매 가격과 출시 일정은 공개하지 않았습니다. Rice Robotics 홍콩 법인은 홍콩의 체화형 AI 국제 응용 허브 출범에 맞춰 교육용 휴머노이드 TOMO를 공개했습니다. TOMO는 사람과 비슷한 상체에 바퀴형 이동부를 결합한 로봇입니다. 얼굴의 표정 표시, 가슴 디스플레이, 두 손가락으로 물건을 잡는 집게를 갖췄습니다. 회사는 TOMO를 독서 활동, 과학·기술 교육, 프로그래밍 학습과 지도자가 함께하는 로봇 체험에 활용할 수 있다고 설명했습니다. 가벼운 책을 옮기거나 학교 내 사고 알림을 전달하는 용도도 제시했습니다. 다만 각 기능의 현장 성능이나 상용 고객 배치 실적은 발표하지 않았습니다. Rice Robotics 홍콩 법인은 홍콩 생산성촉진국 산하 FLAIR와 협약을 맺고 교육·제조 환경에서 로봇 훈련과 시나리오 검증을 진행할 계획입니다. Rice Robotics는 시험용 로봇 플랫폼을 제공하고 FLAIR는 모델 훈련과 시험을 지원합니다. TOMO의 크기, 가격, 판매 시작일은 공개되지 않았습니다.
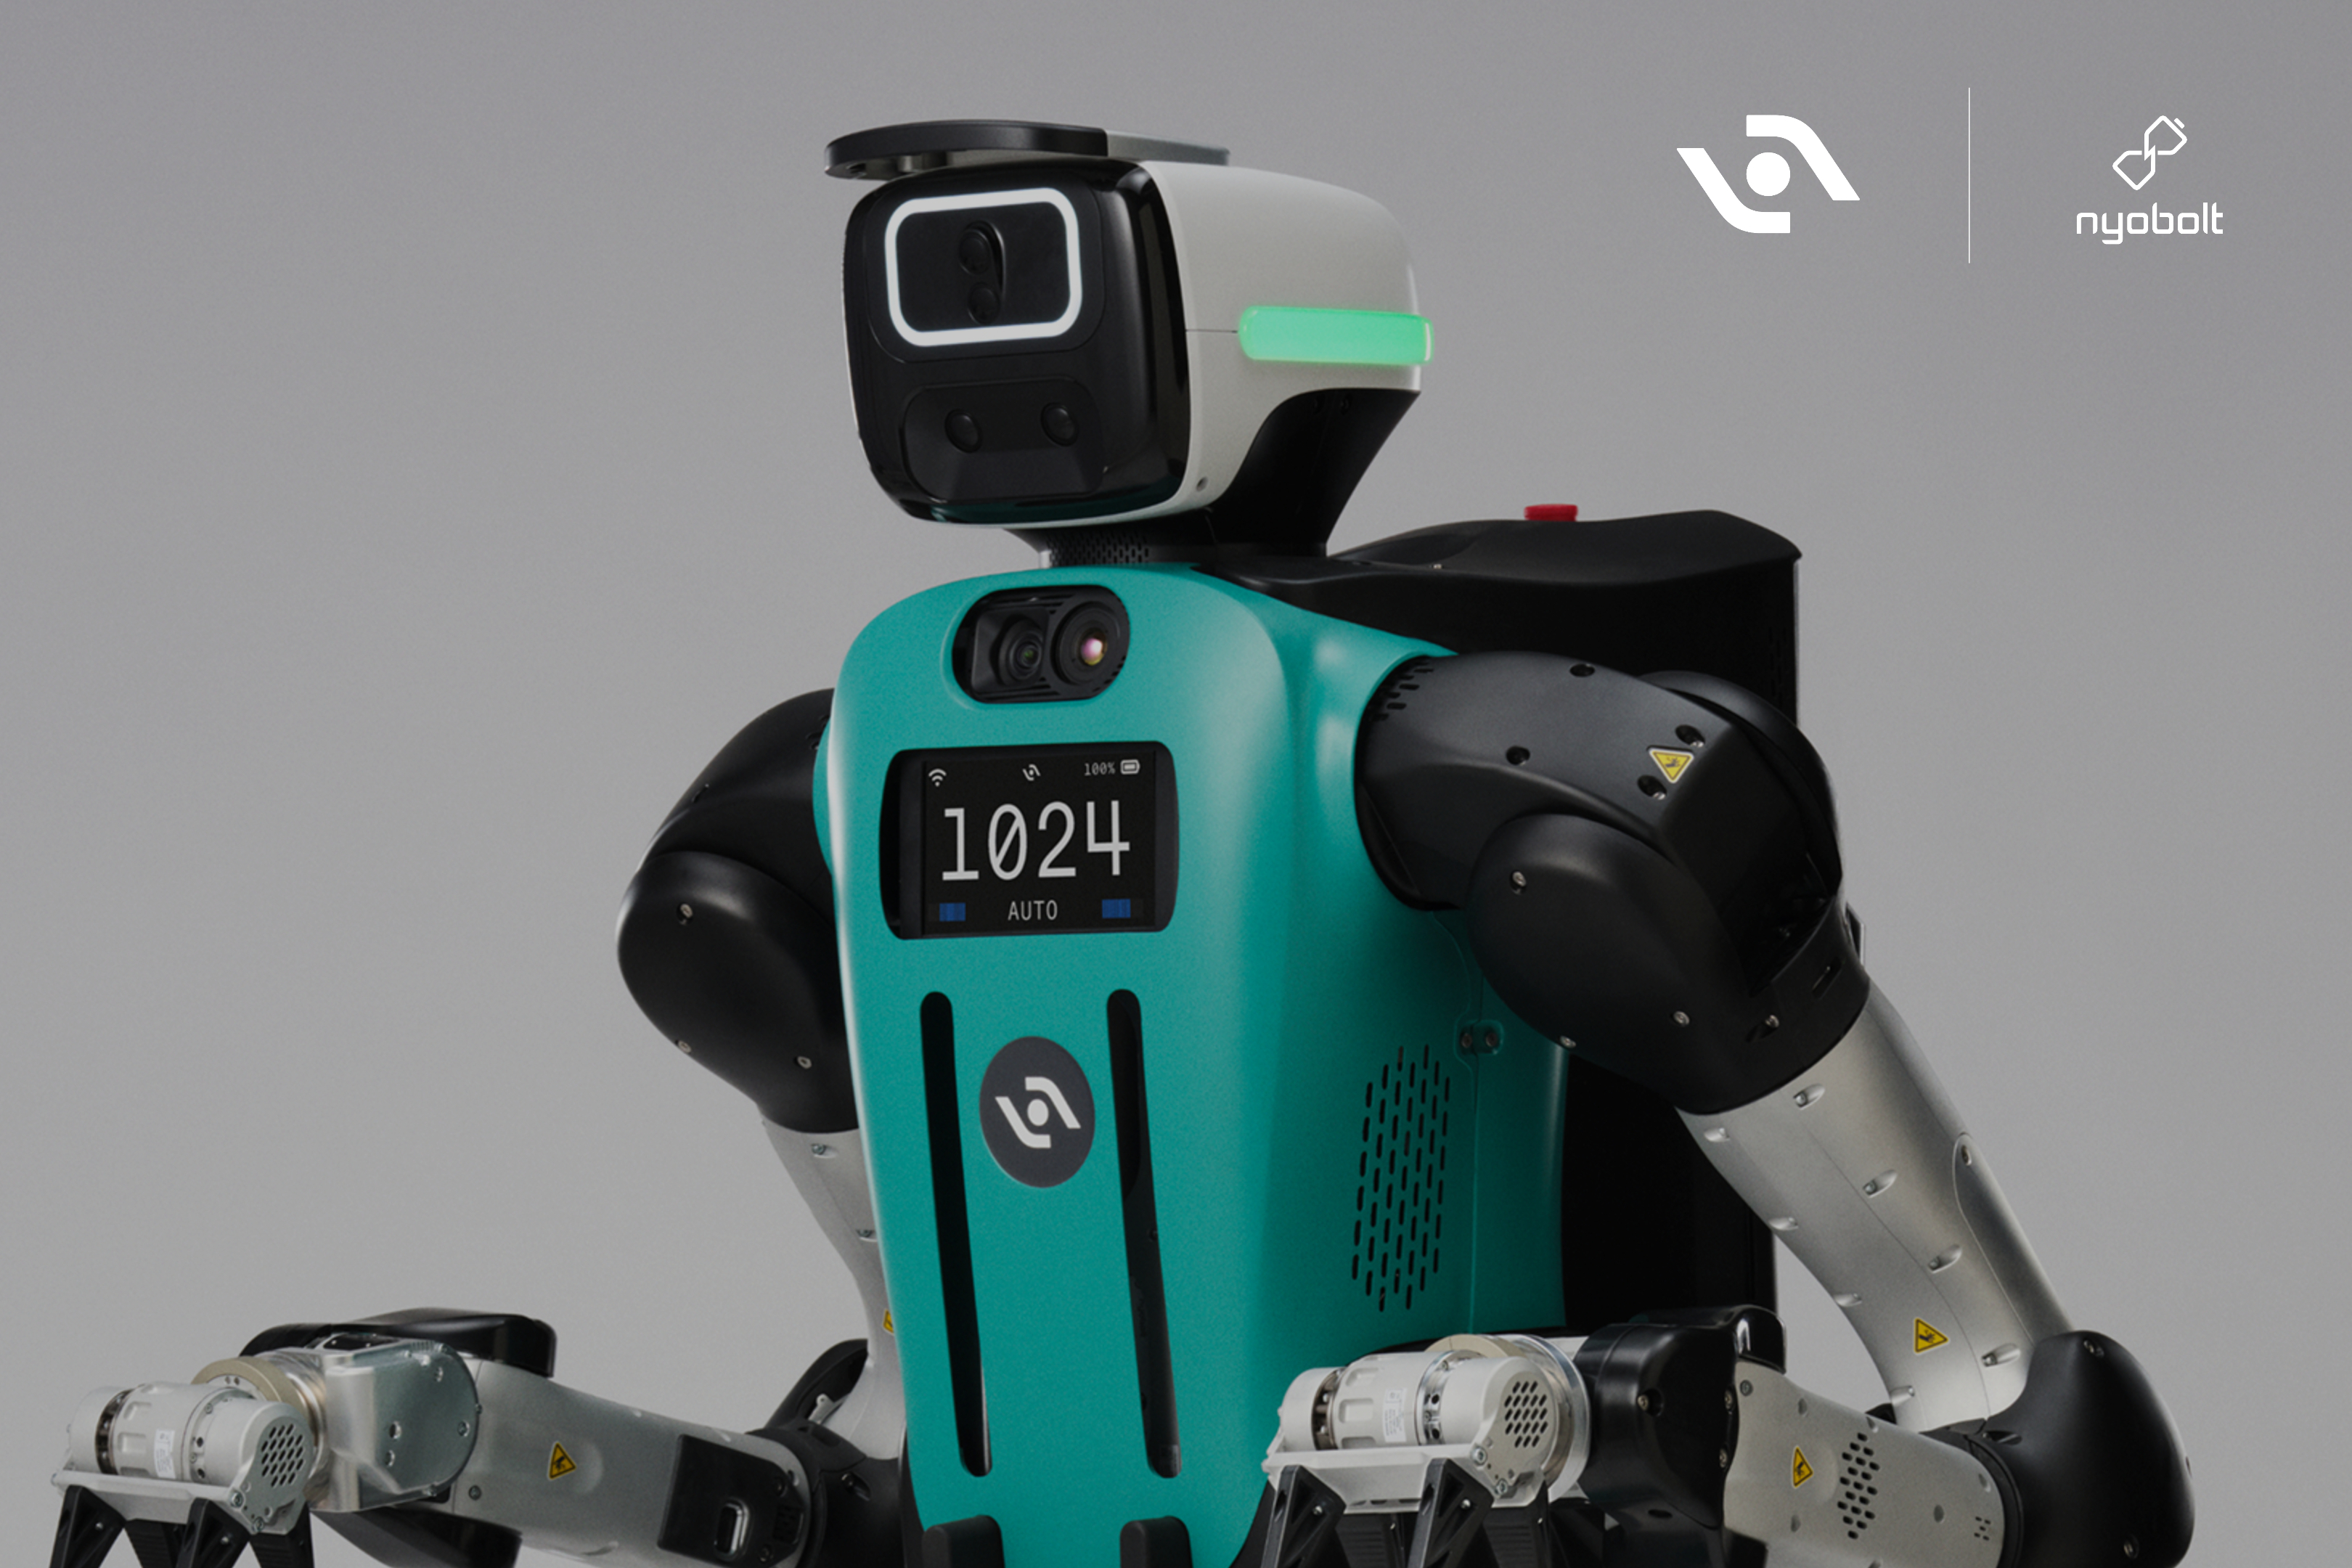
애질리티 로보틱스, Digit 5 초고속 충전 배터리 공급사로 Nyobolt 선정
3줄 요약 - 애질리티 로보틱스가 Digit 5의 배터리 기술 협력사로 Nyobolt를 선정했습니다. - 양사는 약 9분 충전과 약 90분 작동을 목표로 하는 배터리 체계를 적용합니다. - Digit 5의 초기 고객 공급은 2027년 상반기로 계획돼 있습니다. Nyobolt는 휴머노이드 Digit 5에 초고속 충전 배터리 기술을 공급하는 협력사로 선정됐다고 공식 발표했습니다. 이번 발표의 새 내용은 배터리 기술 공급사의 공개입니다. 애질리티 로보틱스가 앞서 공개한 Digit 5의 사양에는 약 90분 작동 후 약 9분 충전하는 운용 구상이 포함돼 있습니다. 회사는 이를 바탕으로 하루 20시간 이상 사용할 수 있다고 설명하지만, 실제 현장 가동률이 검증됐다는 뜻은 아닙니다. Digit 5는 2027년 상반기 초기 고객 공급을 목표로 하고 있습니다. 배터리의 상용 현장 성능과 공급 규모는 향후 배치 결과를 통해 확인할 수 있습니다.

중국 DexForce, 가상 데이터로 휴머노이드 작업 훈련 확대
3줄 요약 - 중국 DexForce가 가상 환경에서 만든 데이터로 휴머노이드의 작업을 훈련하는 방식을 설명했습니다. - 회사는 다양한 상황을 시뮬레이션해 실제 로봇에 학습 결과를 옮기고 있습니다. - 고객사와 현장 활용 규모에 관한 수치는 회사 설명에 근거합니다. DexForce는 로봇이 수행할 모든 작업의 데이터를 사람이 현장에서 직접 수집하기는 어렵다고 설명했습니다. 회사는 가상 환경의 조건을 바꾸며 작업 데이터를 만들고, 학습한 동작을 실제 로봇에 적용하는 방식을 개발하고 있습니다. 로이터 인터뷰에서 회사는 자사 소프트웨어가 토요타, 삼성, 파나소닉, 폭스콘, 하이얼, 하이센스 등의 기업에서 사용된다고 밝혔습니다. 또한 중국 15개 넘는 도시에서 로봇이 커피 제조와 서비스 업무 등에 투입됐다고 설명했습니다. 회사는 직원 약 500명을 두고 있으며, 최근 시리즈 B 투자 규모가 10억 위안이고 기업가치가 100억 위안을 넘는다고 밝혔습니다. 이 투자 자체의 최초 발표 시각은 이번 기사에서 확인되지 않아, 새로운 투자 유치 소식으로 해석하지 않았습니다.
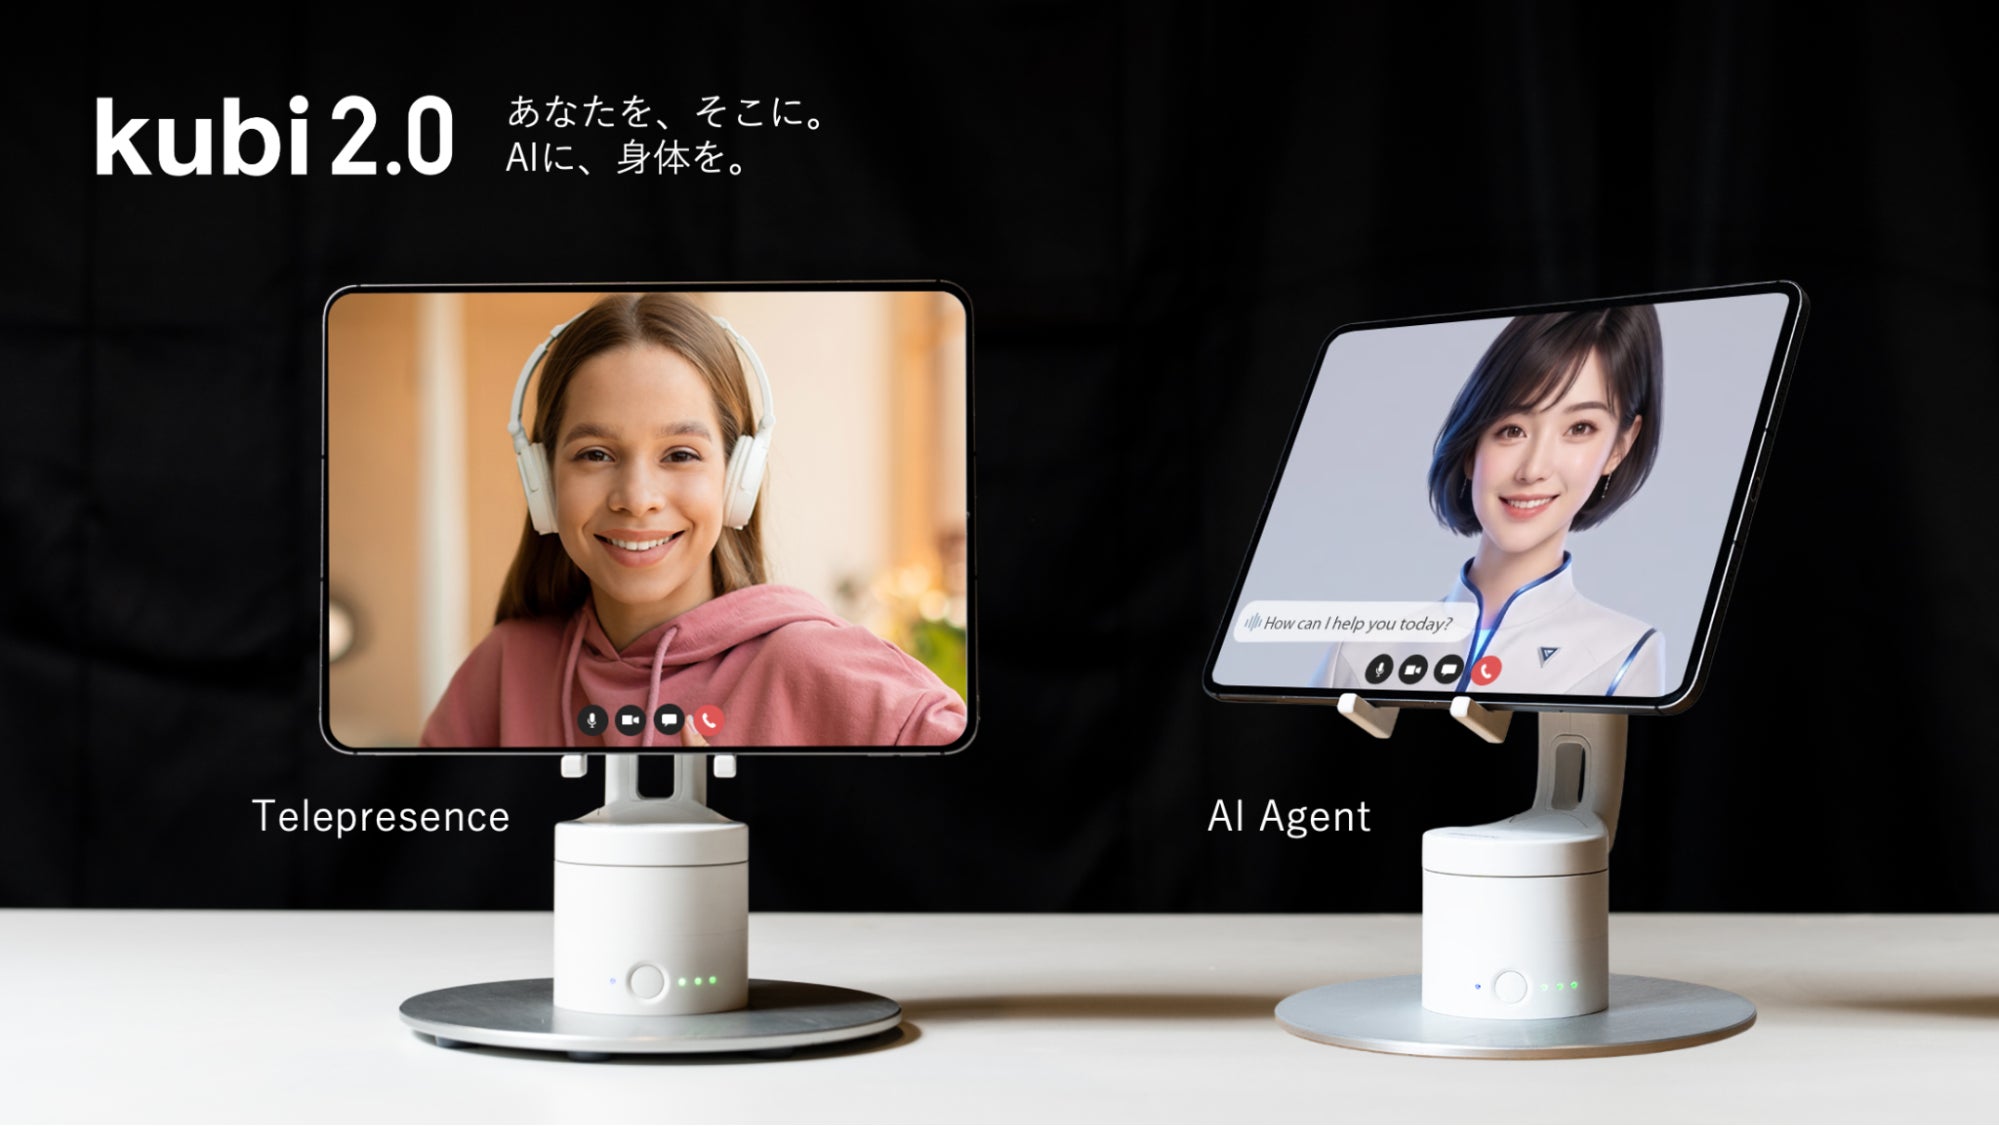
일본 iPresence, AI 접객 기능 갖춘 탁상형 로봇 kubi 2.0 판매 시작
3줄 요약 - 일본 iPresence가 탁상형 원격 현장감 로봇 kubi 2.0을 일본과 일부 해외 시장에 출시했습니다. - 가격은 세금 포함 16만5천 엔이며 첫 생산 물량은 300대입니다. - AI 접객 기능은 베타 버전으로 제공하며, 원격 사용자는 태블릿의 시선을 직접 움직일 수 있습니다. iPresence는 10월 15일 탁상형 로봇 kubi 2.0의 판매를 시작했다고 발표했습니다. 일본과 일부 해외 시장이 대상이며 본체 가격은 세금 포함 16만5천 엔입니다. 첫 생산 물량은 300대이고 iPad는 별도로 준비해야 합니다. 이 제품은 앞서 예고됐지만 이번 발표로 실제 판매가 시작됐습니다. 사용자는 iPad를 로봇에 장착하고 화면의 방향을 원격으로 조절할 수 있습니다. 가로 300도와 세로 55도까지 움직여 원격 수업, 병원 면회, 사무실 대화에서 현장 사람을 바라볼 수 있도록 설계됐습니다. 제품은 블루투스로 연결하며 내장 배터리로 약 4시간 사용할 수 있다고 회사는 설명했습니다. 사용 시간은 조건에 따라 달라집니다. 전용 앱 iPresence Agent를 연결하면 로봇이 사람 얼굴을 따라 방향을 바꾸고 안내·접객 대화를 할 수 있습니다. 이 AI 기능은 출시 시점에 베타로 제공되며, 회사는 API·SDK를 이용한 개발 협력사도 모집합니다.