
출처: humanoidsdaily.com원문 보기
KAIST 휴머노이드 v0.9, 시각 정보로 35kg 물체 밀고 20kg 들어 올리는 시연 공개
3줄 요약
- KAIST 연구진이 휴머노이드 v0.9의 전신 이동·조작 시연 영상을 공개했습니다.
- 로봇은 자체 시각 정보를 이용해 최대 35kg 물체를 밀고 최대 20kg 물체를 들어 올렸습니다.
- 이번 결과는 연구 시연이며 상용 로봇의 적재 성능이나 장시간 작업 능력을 입증한 것은 아닙니다.
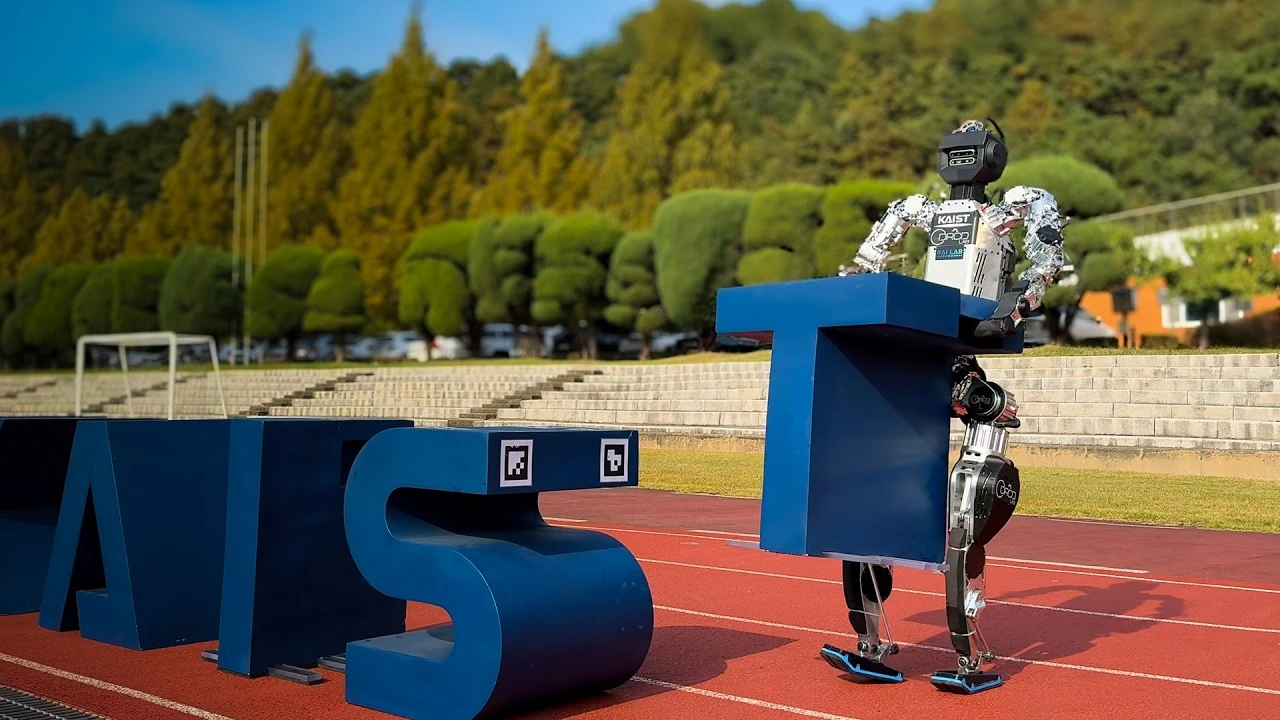
KAIST의 동적로봇제어설계연구실(DRCD Lab)은 팔 개발에 참여한 RAILAB과 함께 휴머노이드 v0.9의 새 시연을 공개했습니다. 영상에서 로봇은 주변을 보면서 물체를 밀거나 들어 올려 ‘KAIST’ 글자를 배열합니다. 이전 버전에서 강조한 보행 능력에 물체를 다루는 동작을 더한 사례입니다.
연구진이 제시한 수치는 물체를 미는 경우 최대 35kg, 들어 올리는 경우 최대 20kg입니다. 밀기는 물체 전체 무게를 지탱하는 동작이 아니므로 두 수치를 같은 적재 능력으로 해석할 수 없습니다. 연구진은 심층 강화학습과 사람의 시범 동작을 활용해 상호작용 기술을 개발했다고 설명합니다.
공개 자료에는 두 학습 방법을 어떻게 결합했는지와 작업 명령을 어떻게 내렸는지 상세히 제시되지 않았습니다. 따라서 이번 영상은 시각 정보를 활용한 연구 플랫폼의 조작 시연으로 볼 수 있으며, 반복적인 산업 현장 작업 성능이나 상용 적재 기준이 확인된 것은 아닙니다.
댓글 0
아직 댓글이 없습니다.