
출처: roboactu.fr원문 보기
NVIDIA, 로봇 기술을 코드로 개선·재사용하는 ASPIRE 1.0 공개
3줄 요약
- NVIDIA 연구진이 로봇의 동작 기술을 코드로 개선하고 재사용하는 공개 소프트웨어 ASPIRE 1.0을 선보였습니다.
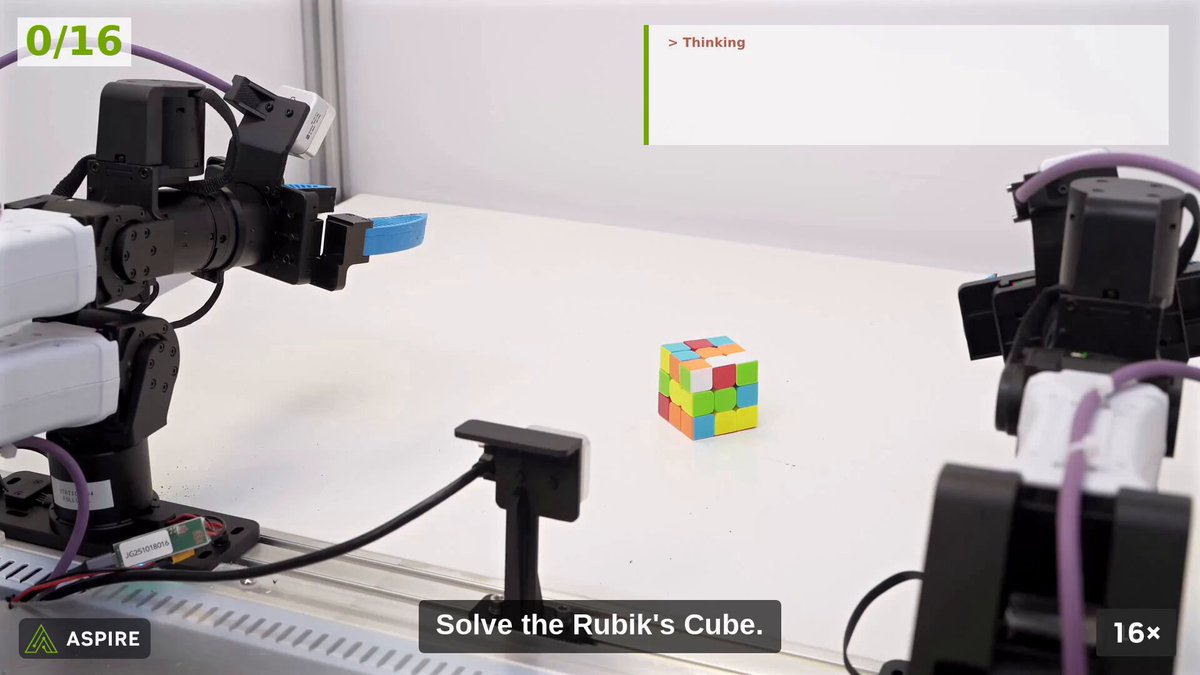
- 새 버전에는 실제 로봇의 기술 발견과 개선 절차, 루빅스 큐브 조작 등의 시연이 포함됐습니다.
- 연구진은 일부 시뮬레이션 과제에서 높은 성공률을 보고했지만, 이는 산업 현장의 자율 운영 성능을 입증한 수치는 아닙니다.
NVIDIA 연구진은 10월 16일 로봇 학습 체계 ASPIRE 1.0을 공개 소프트웨어로 발표했습니다. ASPIRE는 로봇이 작업에 실패했을 때 제어 프로그램을 고쳐 다시 시도하고, 성공한 절차를 읽고 수정할 수 있는 기술 코드로 보관하는 방식입니다. 기존 ASPIRE 연구는 6월에 공개됐으며, 이번 소식의 핵심은 실제 로봇을 위한 기술 발견·개선 절차와 버전 1.0 자료의 공개입니다.
공식 저장소에는 루빅스 큐브 풀기, 병뚜껑 열기와 내용물 따르기, 컵 쌓기 등 실제 로봇 조작 시연과 절차가 제시됐습니다. 절차에는 물체를 잡는 방법뿐 아니라 실패 후 다시 시도하는 방법과 작업 완료를 물리적으로 확인하는 기준도 담겼습니다. 연구진은 학습된 결과를 모델 가중치만이 아니라 재사용 가능한 기술 자료로 축적할 수 있다고 설명합니다.
연구진은 LIBERO-Pro의 80개 과제와 일부 Robosuite·BEHAVIOR-1K 과제에서 최대 99% 수준의 성공률을 보고했습니다. 이 수치는 연구진의 시험 환경에서 얻은 결과이며, 다양한 실제 작업 현장에서 같은 성능이 검증됐다는 뜻은 아닙니다. 공식 저장소는 생성된 파이썬 코드를 실행하는 실험을 격리하고, 실제 로봇 조작에는 별도의 운영자 승인과 확인을 요구한다고 안내합니다.
댓글 0
아직 댓글이 없습니다.