
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
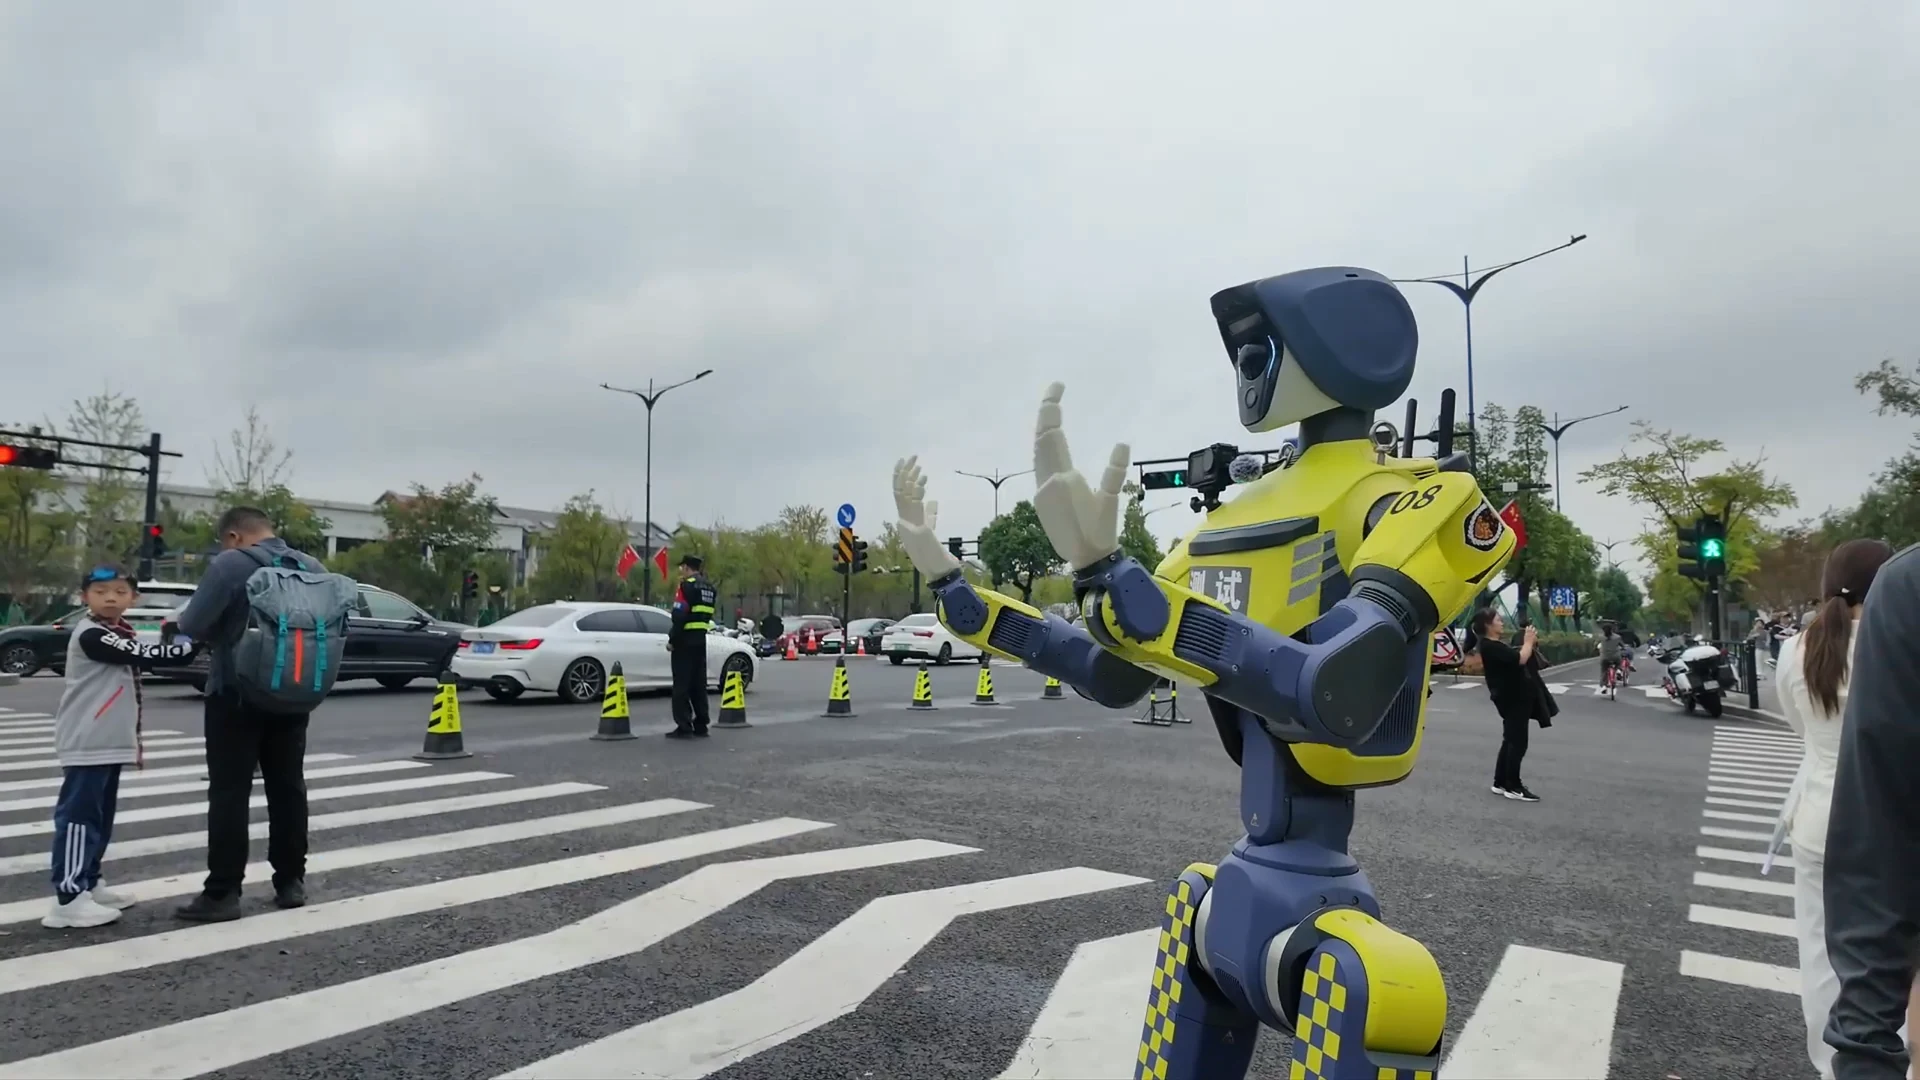
딥 로보틱스, 방수형 휴머노이드 DR02의 항저우 빗길 교통 보조 시험 공개
3줄 요약 - 딥 로보틱스가 휴머노이드 DR02를 중국 항저우의 빗길에서 교통 보조 업무에 시험하는 영상을 공개했습니다. - 로봇은 교차로 안내, 보행자와 차량 회피, 시민 응대 등을 시연했습니다. - 이번 공개는 현장 시험이며 상시 배치나 완전 자율 운용을 입증한 결과는 아닙니다. 중국 딥 로보틱스는 10월 6일 항저우 서호구의 도로에서 DR02 휴머노이드가 교통 보조 업무를 수행하는 약 1분짜리 영상을 공개했습니다. 영상에는 정지선을 넘은 운전자에게 뒤로 이동하도록 알리고, 녹색 신호를 안내하며, 헬멧 착용을 당부하는 장면이 담겼습니다. 주변 보행자와 차량을 피하고 시민의 질문에 답하는 모습도 소개됐습니다. 회사는 DR02의 전신 방진·방수 등급이 IP66이며 영하 20도에서 영상 55도까지 작동하도록 설계됐다고 제품 사양에서 주장합니다. 이번 비 내리는 거리 시험은 야외 활용 가능성을 보여주려는 시연입니다. 영상 속 로봇에는 시험용 장비라는 표시가 있습니다. 회사는 향후 교통경찰의 순찰과 감시 업무를 보조하는 방안을 시험한다고 설명했지만, 상시 운영을 발표하지는 않았습니다. 공개된 짧은 편집 영상만으로 연속 작동 시간이나 사람의 원격 개입 정도는 확인할 수 없습니다.

TwelveLabs, 로봇 학습용 1인칭 영상 이해 기능 더한 ‘Pegasus 1.6’ 출시
3줄 요약 - TwelveLabs가 로봇과 작업자의 1인칭 영상을 분석하는 영상 AI 모델 ‘Pegasus 1.6’을 출시했습니다. - 새 모델은 영상 속 동작과 사람·사물을 더 잘 구분하고 정지 이미지도 같은 API로 분석합니다. - 로봇 개발팀은 원격 조작 영상과 작업 기록을 학습용 데이터로 정리하는 데 활용할 수 있습니다. TwelveLabs는 10월 6일 영상 이해 모델 ‘Pegasus 1.6’을 공개했습니다. 이번 버전은 작업자 착용 카메라나 로봇 탑재 카메라로 찍은 1인칭 영상을 분석하도록 확장됐습니다. 회사는 이런 영상이 로봇의 동작 학습과 피지컬 AI 개발에 필요한 데이터지만 기존 모델에서는 충분히 다루기 어려웠다고 설명했습니다. 회사가 제시한 활용 방식에는 영상의 작업 단계와 손·물체 상호작용에 시각 정보를 붙이는 기능, 자연어 설명 생성, 영상 품질 평가, 드문 상황 검색, 얼굴이나 민감 정보 표시가 포함됩니다. 또한 사람·도구·물체를 영상 전반에서 더 일관되게 인식하고, 정지 이미지도 영상과 같은 API를 통해 분석할 수 있다고 밝혔습니다. 공식 기술 문서에 따르면 Pegasus 1.6은 요청당 최대 20장의 이미지를 분석하고 최대 2시간 분량의 영상을 처리할 수 있습니다. 다만 로봇 제어 성능이 개선됐다는 발표가 아니라, 로봇 학습용 영상 데이터를 이해하고 정리하는 모델의 기능 개선입니다.
미네르바 휴머노이드, 위험 작업용 원격 조종 로봇 Roger 공개·약 1천만 달러 투자 유치
3줄 요약 - 미네르바 휴머노이드가 위험 작업용 반자율 휴머노이드 Roger를 공개하고 약 1천만 달러의 초기 투자를 발표했습니다. - Roger는 작업자가 가상현실 기기로 원격 조종하고 로봇의 균형·이동은 자체 AI가 보조하도록 설계됐습니다. - 회사는 올해 가을 첫 유료 시범 운영을 시작할 계획이며 실제 현장 성과는 아직 제시하지 않았습니다. 미네르바 휴머노이드는 10월 6일 비공개 개발 단계에서 나와 약 1천만 달러의 프리시드 투자를 유치했다고 발표했습니다. General Catalyst가 투자를 주도했고 Long Journey Ventures와 Credo Ventures가 공동 주도했습니다. 회사는 육상·해상 석유가스 시설과 공공 안전 현장의 위험 작업을 초기 시장으로 제시했습니다. 공개한 Roger는 숙련 작업자가 가상현실 기기를 통해 로봇의 시야를 보고 손동작을 원격으로 지시하는 반자율 휴머노이드입니다. 회사 설명에 따르면 자체 제어 시스템이 균형 유지, 넘어짐에서의 복구, 이동을 맡고 중요한 작업 판단은 사람이 계속 담당합니다. 폭발물 처리나 유해 물질 대응처럼 작업자가 위험 지역에 들어가야 하는 상황을 겨냥했습니다. 회사는 초기 시제품을 독일에서 제작·조립했으며 소프트웨어와 AI는 주로 미국에서 개발했다고 밝혔습니다. 향후 독일과 미국에서 로봇을 생산할 계획입니다. 슬로바키아의 NATO 폭발물 처리 관련 시설에서 시연한 경험과 대학 연구 협력도 발표했지만, 상용 현장 배치 규모나 검증된 작업 성과는 공개하지 않았습니다. 첫 유료 시범 운영은 올해 가을에 시작할 계획이라고 밝혔습니다.
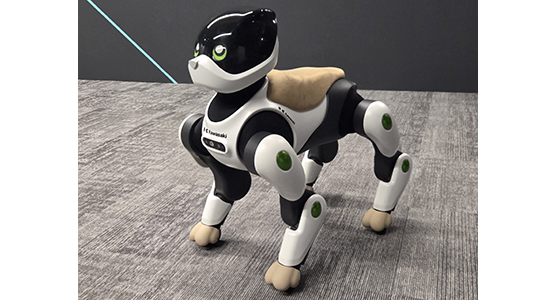
가와사키중공업, 고령자 재택생활 돕는 사족 로봇 ‘Home LEO’ 시제품 공개
3줄 요약 - 가와사키중공업이 고령자의 집 안 생활을 돕는 사족 로봇 ‘Home LEO’ 시제품을 완성했습니다. - 회사는 대화와 돌봄, 실내 이동과 물품 찾기를 지원하는 기능을 개발하고 있습니다. - 정부·의료·돌봄 기관과 실증을 거쳐 2028회계연도에 시장에 내놓을 계획입니다. 가와사키중공업은 10월 6일 ‘Home LEO’ 시제품을 공개했습니다. 이 로봇은 피지컬 AI로 주변 환경과 이용자 상태를 인식하고, 상황에 맞춰 스스로 움직이며 고령자의 재택생활을 돕도록 설계됐습니다. 시제품 크기는 길이 640㎜, 높이 675㎜, 너비 390㎜이며 무릎을 세웠을 때 높이는 830㎜입니다. 회사가 제시한 기능에는 이용자별 대화와 생활 습관 파악, 낙상이나 건강 변화 및 화재 위험 징후 감지, 집 안 이동과 물품 찾기 지원이 포함됩니다. 대화·행동·건강 관련 데이터를 본인 동의와 정보 관리 절차를 전제로 의료기관 및 돌봄 시설과 연계하는 구상도 담겼습니다. 가와사키는 주요 기능 중 일부가 앞으로 개발 과정에서 구현될 예정이라고 밝혔으므로, 이를 이미 완성된 기능으로 볼 수는 없습니다. 가와사키는 일본의 고령화와 돌봄 인력 부족을 개발 배경으로 설명했습니다. 향후 일본 정부 부처와 지방자치단체, 의료·돌봄 기관, AI 기업과 함께 실증시험을 진행하고 2028회계연도에 출시할 계획입니다.
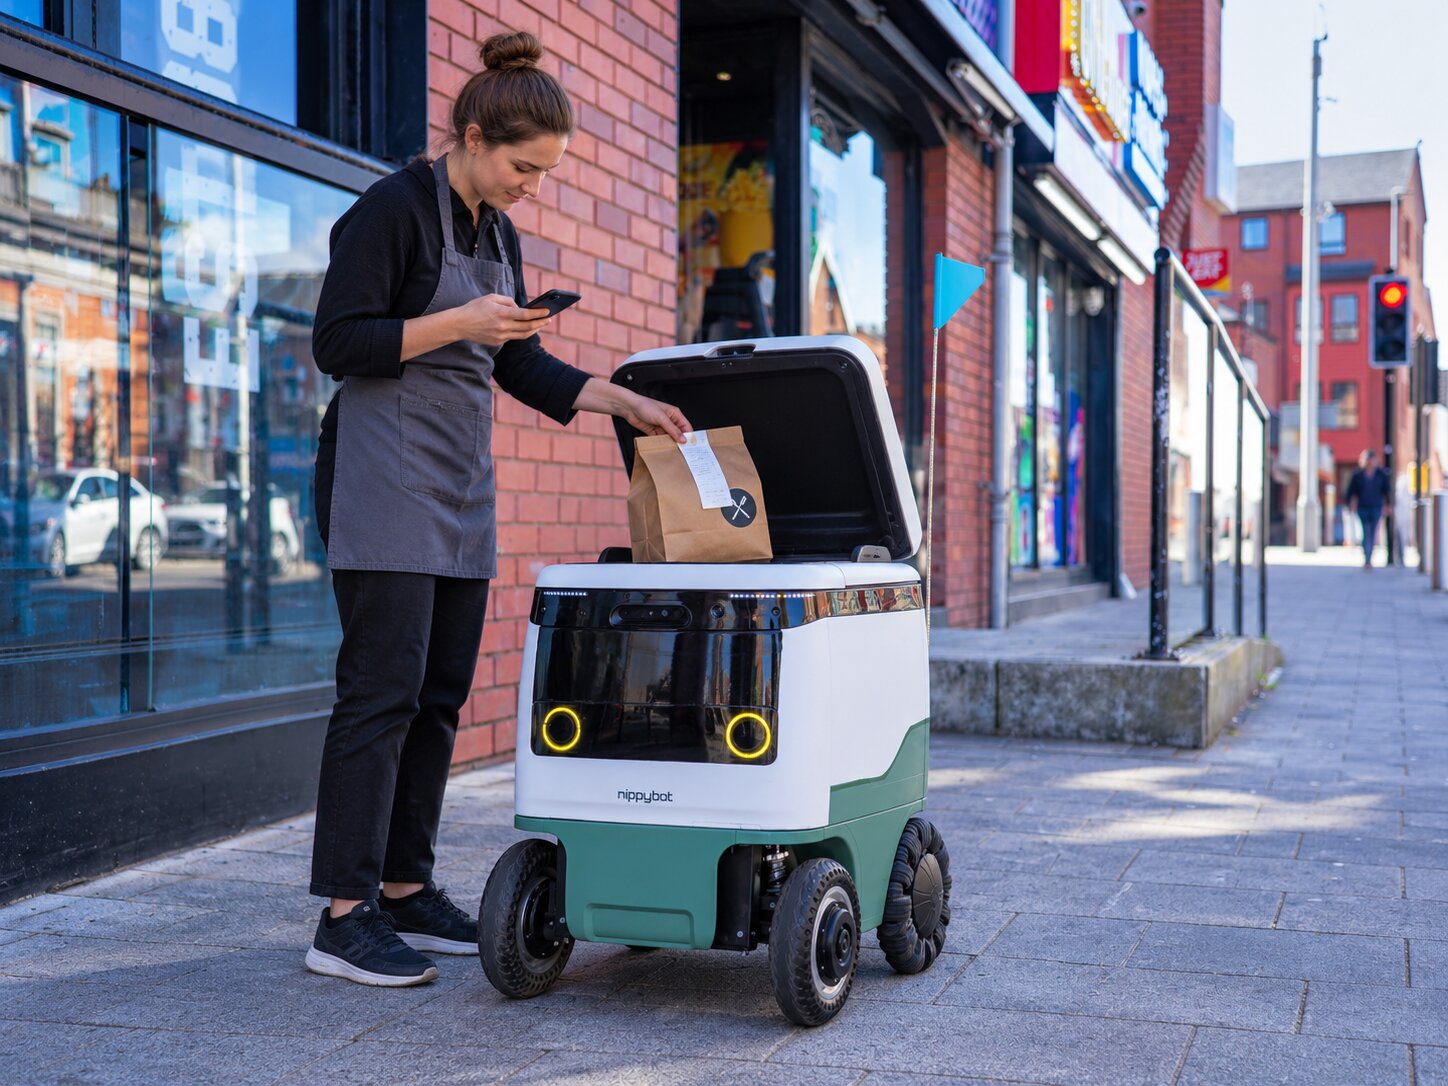
영국 니피봇, 자율 배송 로봇 확대 위한 엔젤 투자 유치
3줄 요약 - 영국 배송 로봇 업체 니피봇이 추가 제작과 현장 도입을 위한 엔젤 투자를 유치했습니다. - 회사는 음식과 소포를 짧은 거리에서 운반하는 소형 자율 로봇을 개발하고 있습니다. - 투자 금액과 확정된 배치 물량은 공개하지 않았으며, 현재 영국 내 상용 제휴를 추진하고 있습니다. 영국 미들즈브러에 기반을 둔 니피봇은 10월 6일 엔젤 투자 유치를 발표했습니다. 회사는 투자금을 로봇 추가 제작, 자율 배송 플랫폼 개발, 영국 내 상업적 제휴 확대에 사용할 계획이라고 밝혔습니다. 투자 규모나 투자자 이름은 공개하지 않았습니다. 니피봇은 음식과 소포 등 물품을 짧은 거리에서 반복 운반하는 로봇을 개발합니다. 회사가 제시한 적용 장소는 물류 시설, 대학 캠퍼스, 병원, 업무 단지와 도심입니다. 로봇은 자율 주행을 기본으로 하되 원격 운영자가 필요할 때 개입하는 방식이라고 설명했습니다. 회사는 개발과 시험에서 실제 현장 운영으로 옮겨가기 위해 여러 기관과 기회를 논의 중이라고 밝혔습니다. 현재 발표에는 확정 고객, 배치 대수, 운영 성과가 포함되지 않았습니다. 따라서 이번 소식은 대규모 배송 서비스 개시가 아니라 투자 유치와 향후 배치 확대 계획에 해당합니다.
호주 dorsaVi, 휴머노이드 학습용 인체 동작 데이터 확대 위해 300만 호주달러 조달 약정
3줄 요약 - 호주 dorsaVi가 휴머노이드 로봇용 인체 동작 데이터 사업 등에 쓸 300만 호주달러의 투자 약정을 확보했습니다. - 자금은 임상급 동작 데이터와 맞춤형 수집 역량, 저전력 AI 칩 개발에 투입할 계획입니다. - 회사는 로봇·방산 기업과 아직 논의 및 평가 단계이며 상용 제품 공급을 발표한 것은 아닙니다. dorsaVi는 10월 6일 투자자들로부터 비용 차감 전 300만 호주달러를 조달하기로 확약받았다고 발표했습니다. 신주 1억 3,636만 3,636주를 주당 0.022호주달러에 발행하는 방식이며, 신주 결제는 10월 19일께로 예상됩니다. 따라서 현재 확인된 단계는 투자 약정이지 자금 수령 완료가 아닙니다. 회사는 기존 의료·스포츠·작업장용 착용형 센서와 영상 AI를 활용해 인체 움직임 데이터를 더 수집하고, 휴머노이드 개발사에 필요한 균형·협응·자세 회복 데이터를 확대할 계획입니다. 확보한 자금의 일부는 뉴로모픽 기술과 저항성 메모리 기반 저전력 칩 개발에도 쓰입니다. 첫 검증용 칩은 TSMC 공정의 초기 제작 단계를 마쳤고 후속 메모리 통합 및 에너지 시험을 진행하고 있다고 밝혔습니다. dorsaVi는 로봇과 방산 분야의 잠재 파트너들과 대화하고 있지만, 이를 이미 체결된 공급 계약이나 완성된 통합 제품으로 설명하지 않았습니다. 회사는 앞으로 고객 요구를 정리하고 파트너 평가로 이어가겠다는 계획입니다.

레카 AI, 영상 생성과 로봇 동작을 한 모델로 처리하는 Rho-1 연구 미리보기 공개
3줄 요약 - 레카 AI가 텍스트·이미지·영상·로봇 동작을 함께 다루는 190억 매개변수 모델 Rho-1의 연구 미리보기를 공개했습니다. - 이 모델은 미래 영상과 로봇 동작을 같은 내부 상태에서 생성하도록 설계됐습니다. - 로봇 제어는 시뮬레이션으로 시연됐으며, 회사도 실제 현장 적용에 필요한 한계를 인정했습니다. 레카 AI는 10월 5일 Rho-1의 연구 미리보기를 공개했습니다. 회사 설명에 따르면 이 모델은 텍스트와 이미지, 영상을 이해하고 생성하며 로봇의 동작 명령도 출력합니다. 각 작업을 별도 모델에 넘기는 대신 하나의 문맥에서 정보를 공유하도록 설계됐습니다. 로봇 분야에서는 미래 카메라 영상 예측과 관절 동작 출력을 같은 내부 상태에서 처리합니다. 레카 AI는 LIBERO 시뮬레이션 과제에서 일곱 개 동작 채널을 출력하는 사례를 제시했습니다. 로봇 조작 기록이 부족한 문제를 줄이기 위해 일반 영상에서 제어 신호를 추정하는 역동역학 모델도 함께 소개했습니다. 회사는 H100 GPU 320대로 약 3개월 동안 Rho-1을 처음부터 학습했다고 밝혔습니다. 현재 공개된 내용은 연구 시연이며 실제 산업 현장에 배치된 로봇의 성능을 입증한 것은 아닙니다. 회사는 긴 영상에서 구조가 흐트러지는 현상, 시간에 따른 물체 인식의 한계, 불안정한 영상 편집을 과제로 꼽았고 원본 영상 생성 해상도도 672×384로 제한된다고 설명했습니다.
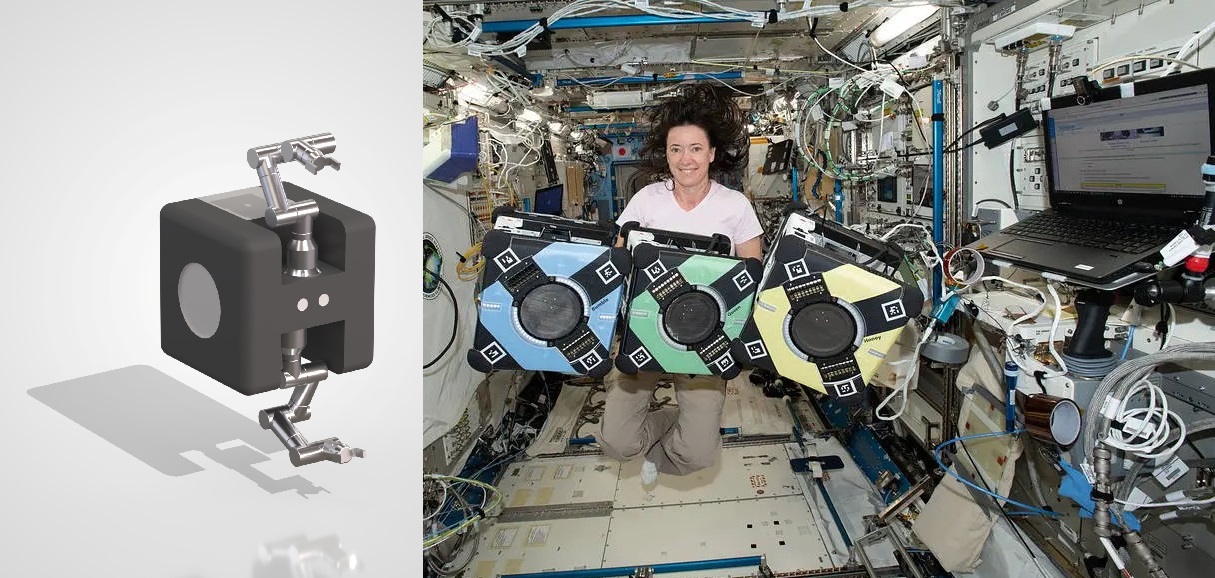
오비탈 로보틱스, 2027년 국제우주정거장서 자율 로봇 팔 실증 계획
3줄 요약 - 오비탈 로보틱스가 자율 로봇 팔 두 개를 2027년 3분기 국제우주정거장으로 보낼 계획입니다. - 팔을 장착한 NASA 아스트로비 로봇이 다른 로봇을 붙잡고 부품을 교체하는 실증을 추진합니다. - 회사는 아키시스와 함께 우주 미세중력 환경에서 포획 기술과 자율 제어 소프트웨어를 검증할 예정입니다. 시애틀의 오비탈 로보틱스는 개발 중인 로봇 팔의 소형 버전 두 개를 국제우주정거장으로 보내겠다고 밝혔습니다. 우주비행사가 팔을 NASA의 자유비행 로봇 아스트로비에 설치하면 해당 로봇이 다른 아스트로비를 붙잡고 탑재된 간단한 컴퓨팅 모듈을 교체하는 시험을 진행할 계획입니다. 회사는 2027년 3분기 발사를 목표로 하며 약 한 달 간격의 실증 세 차례를 계획하고 있습니다. 아키시스가 통합과 우주 내 실증 기반을 지원하며, 오비탈 로보틱스는 발사와 실증 비용을 자체 부담한다고 밝혔습니다. 시험 후 로봇 팔은 우주정거장에서 화물 이동과 후속 연구에 활용할 수 있도록 남겨둘 예정입니다.
애질리티 로보틱스 CEO, 미 국방 미래 연구에 휴머노이드 물류 자문
3줄 요약 - 애질리티 로보틱스의 최고경영자 페기 존슨이 미 국방 미래 연구인 프로젝트 메리디언에 참여합니다. - 존슨의 참여는 회사 사업과 별개인 개인 자문 역할입니다. - 연구에서는 휴머노이드가 반복적이고 힘든 군 물류 작업을 지원할 가능성을 논의합니다. MITRE가 주도하는 프로젝트 메리디언은 향후 10~20년의 국방 기술과 작전 개념을 검토해 전략적 권고를 마련하는 연구입니다. 존슨은 상용 휴머노이드 배치 경험을 바탕으로 군 물류와 운영 지원 분야의 활용 가능성을 논의할 예정입니다. 애질리티 로보틱스와 MITRE의 발표는 존슨이 개인 자격으로 참여한다고 명시합니다. 이번 발표에는 디짓 로봇의 군 납품이나 현장 배치 계약이 포함되지 않았습니다.
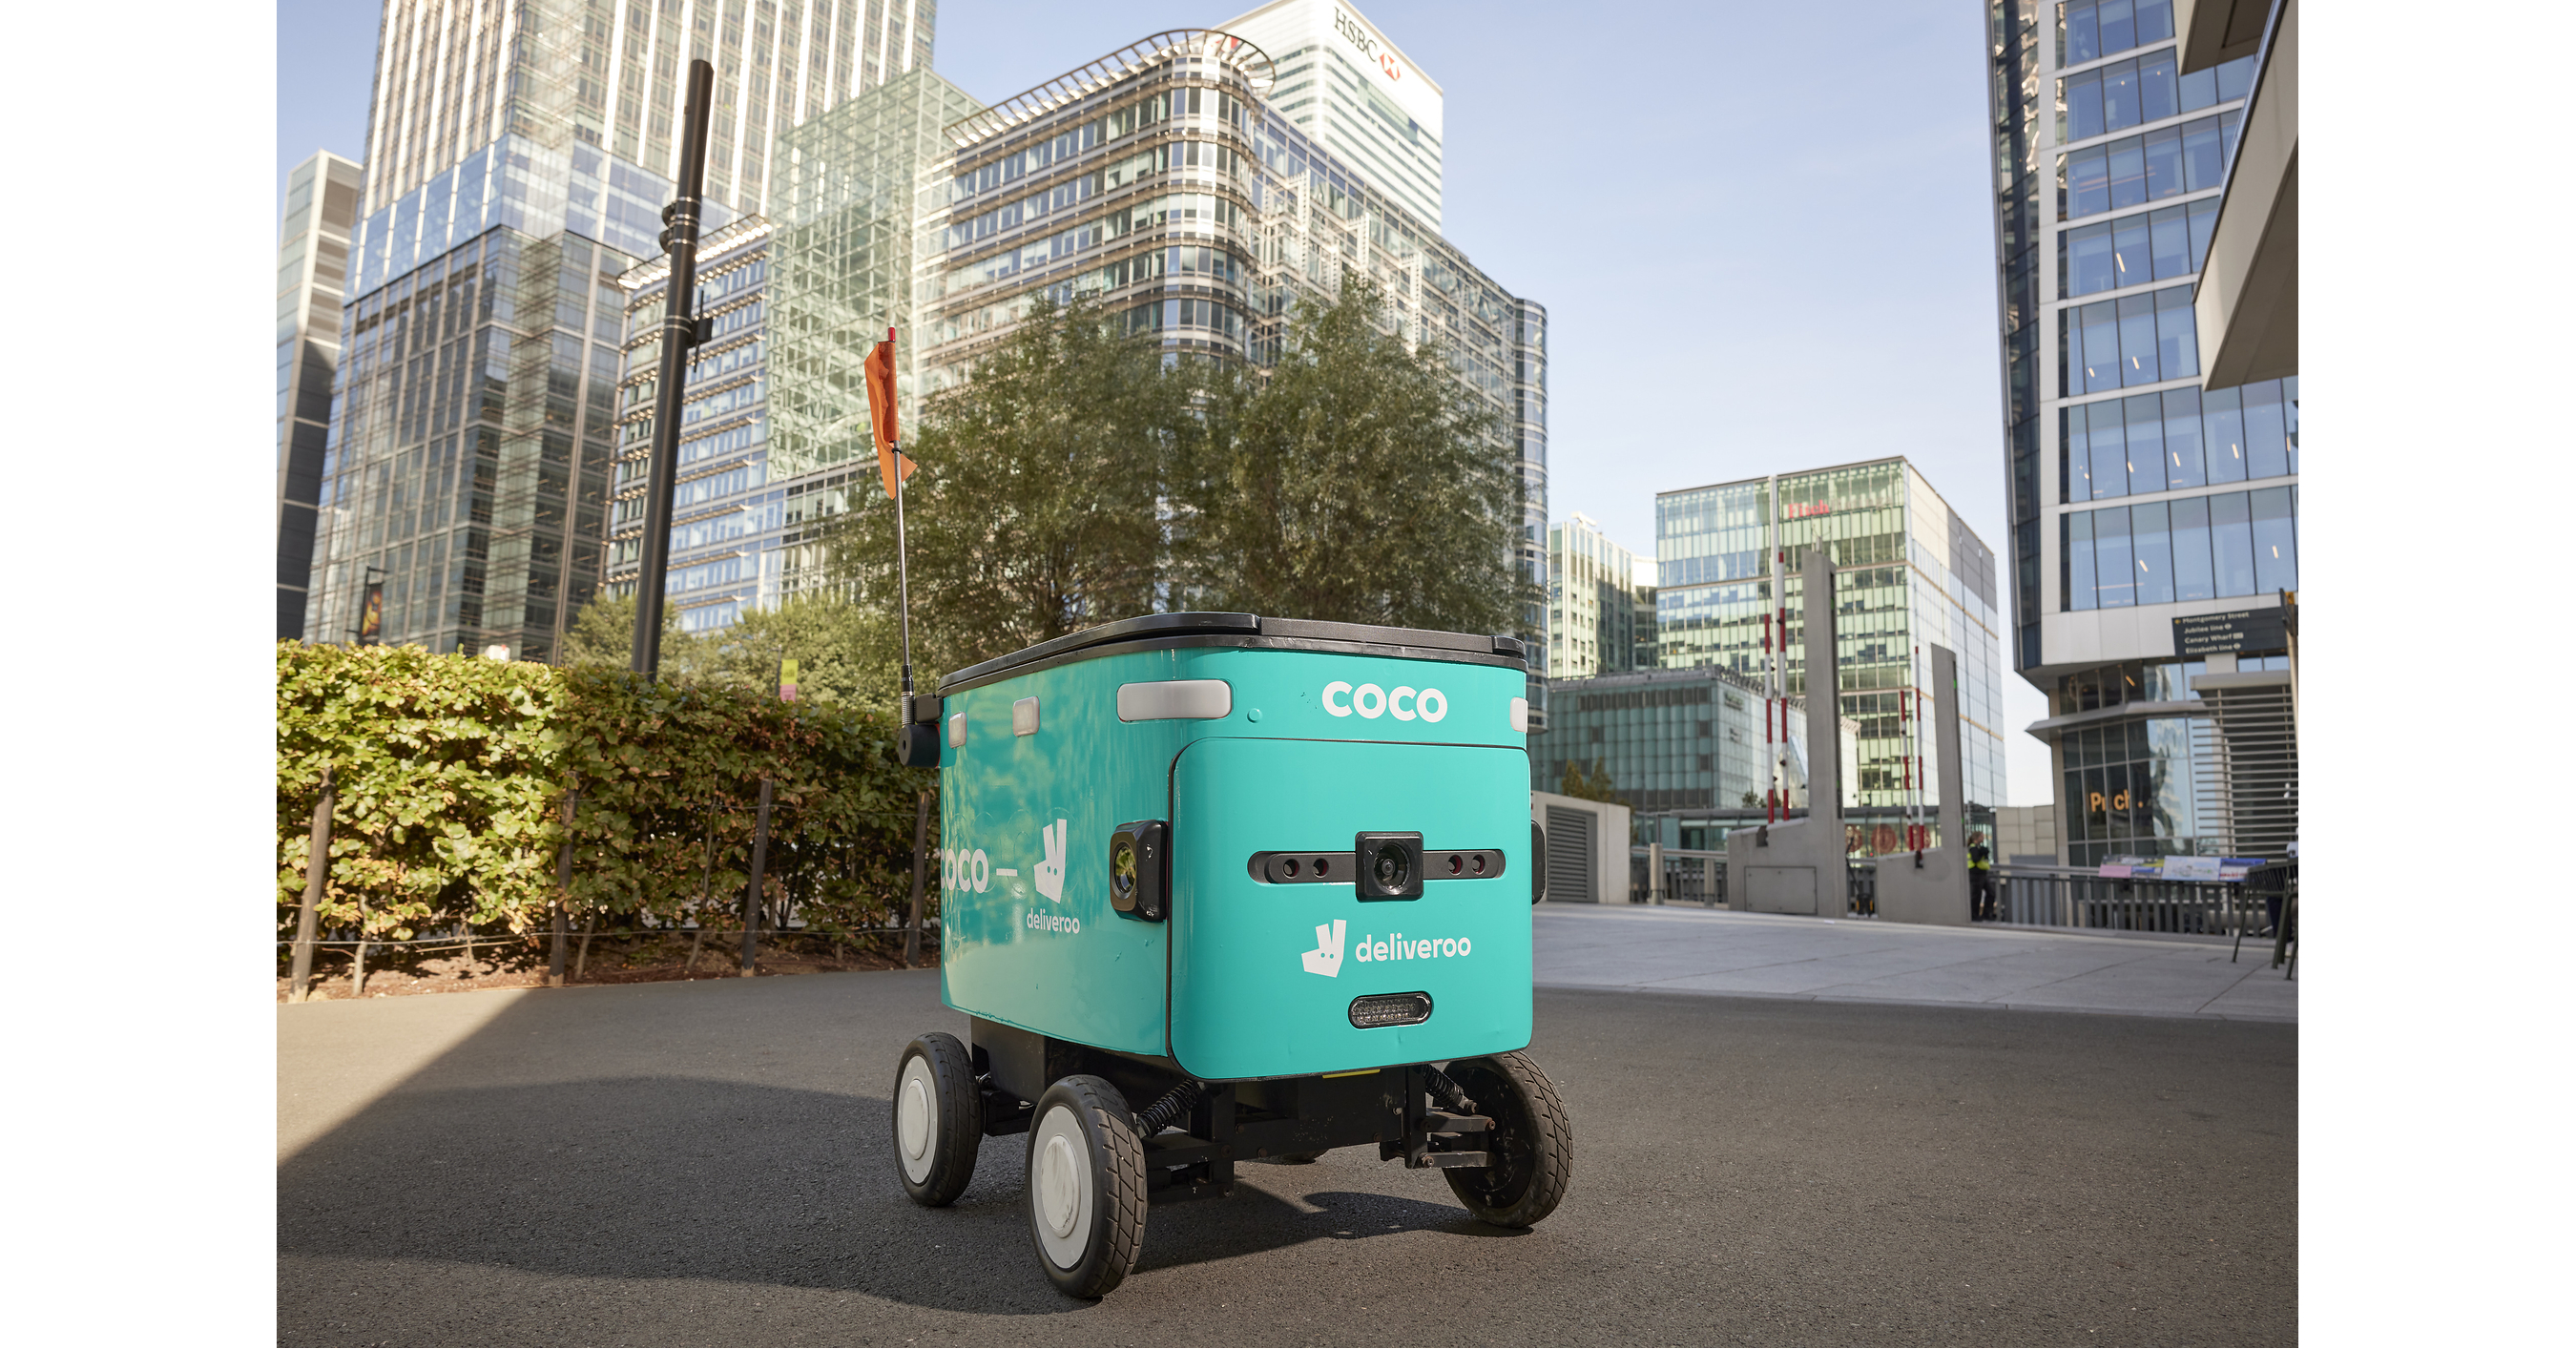
코코 로보틱스·딜리버루, 영국 자율 배송 로봇 서비스 확대 제휴
3줄 요약 - 코코 로보틱스와 딜리버루가 영국 자율 배송 로봇 확대를 위한 독점 제휴를 발표했습니다. - 런던 카나리워프에서 10월 서비스를 시작하고 다른 네 지역으로 확장할 계획입니다. - 이번 계획은 코코의 영국 진출이자 딜리버루의 영국 내 첫 자율 배송 차량 활용입니다. 두 회사는 런던 카나리워프에서 로봇 배송을 시작한 뒤 밀턴킨스, 리즈, 스톡턴온티스, 노팅엄으로 서비스를 넓히겠다고 밝혔습니다. 카나리워프에서는 일부 식당과 카페의 주문부터 처리할 예정이며, 이후 참여 상점을 확대할 계획입니다. 코코의 전기 배송 로봇은 보행 속도로 인도를 주행하며 센서와 카메라, 기기 내 AI를 이용해 주변 환경을 인식합니다. 회사는 새 지역마다 현지 규정에 맞춰 속도와 경로를 설정하고 운영 인력이 감독한다고 설명했습니다. 이번 발표는 이미 시행된 영국 전역 서비스가 아니라 단계적인 개시 계획입니다.
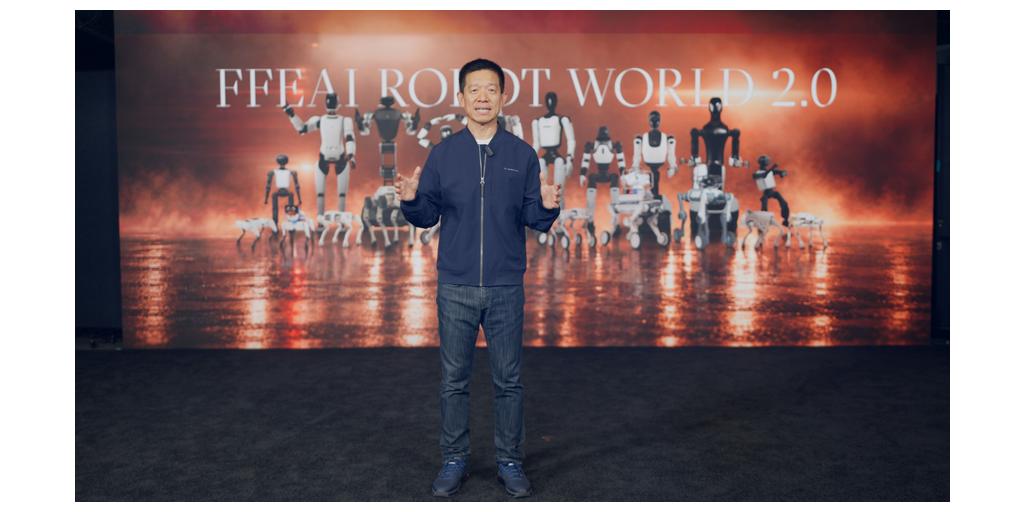
패러데이 퓨처, 9월 로봇 판매·출하 265대 발표…14일 신제품 공개 예정
3줄 요약 - 패러데이 퓨처는 9월 EAI 로봇 기기의 판매·출하 실적이 265대라고 발표했습니다. - 회사가 제시한 3분기 실적은 575대이고 2월 말부터 9월 말까지의 누적 실적은 817대입니다. - 회사는 10월 14일 교육 분야의 새 로봇 기기와 EAI 두뇌·기술 제품을 공개할 계획입니다. 패러데이 퓨처는 최고경영자 주간 발표에서 9월 로봇 기기 판매·출하 실적이 월간 최고치인 265대에 도달했다고 밝혔습니다. 회사가 발표한 3분기 합계는 575대이며 2월 말부터 9월 말까지의 누적 합계는 817대입니다. 이 수치는 회사가 함께 제시한 판매 및 출하 실적이며 독립적으로 검증된 최종 사용자 사용 대수는 아닙니다. 회사는 10월 14일 새 EAI Brain 및 Skills 제품과 교육용 로봇 기기를 선보이는 행사를 열겠다고 발표했습니다. 보안·순찰 분야에서는 북미 기업들과 휴머노이드와 사족보행 로봇을 결합한 방안을 공동 개발하고 있다고 설명했습니다.
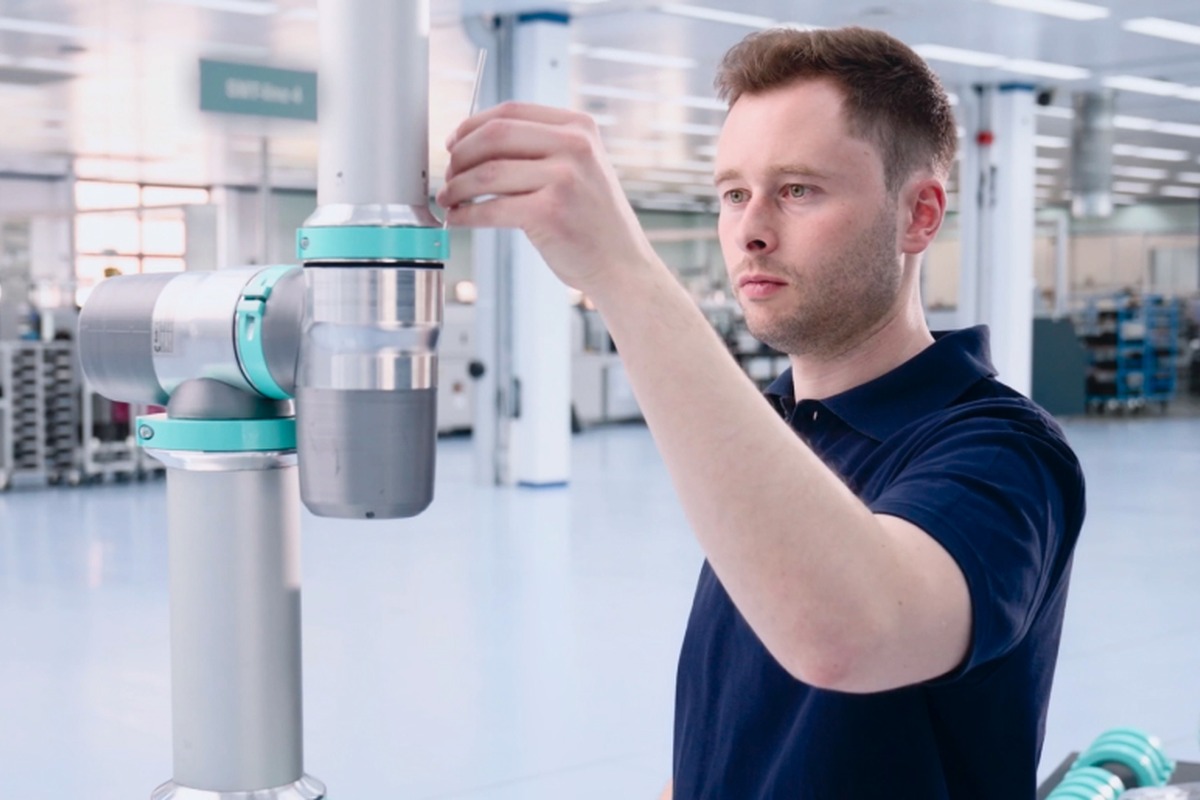
RobCo, 산업용 양팔 로봇 Alfie 내년 3월 상용 출시 계획
3줄 요약 - RobCo가 자율 산업용 로봇 Alfie를 2027년 3월 4일 상용 출시할 계획입니다. - 회사는 신규 투자와 직원 지분 매각 거래에서 10억 달러를 넘는 기업가치를 인정받았다고 발표했습니다. - Alfie는 이동형 양팔 시스템으로 가변적인 공장 작업을 겨냥하고 있습니다. RobCo는 첫 연례 행사인 RobCoN을 2027년 3월 4일 뮌헨에서 열고 Alfie를 상용 출시하겠다고 밝혔습니다. 회사의 제품 설명에 따르면 Alfie는 작업 지점 사이를 이동하며 기계 투입, 물품 집기, 조립 같은 작업을 수행하도록 설계됐습니다. 발표는 향후 출시 계획이며 Alfie가 이미 일반 고객에게 배치됐다는 뜻은 아닙니다. 이번 거래에는 신규 투자와 기존 직원의 주식 매각이 함께 포함됐습니다. RobCo는 기업가치가 9개월 만에 두 배가 됐다고 밝혔지만 거래 총액이나 신규 자금과 직원 매각분의 비중은 공개하지 않았습니다. 회사는 미국 내 고객 운영 지역이 12개 주를 넘는다고 설명했습니다.

파나소닉, 2029년 휴머노이드 로봇 생산 목표…공장·창고 시장 겨냥
3줄 요약 - 파나소닉이 2029년 휴머노이드 로봇 생산을 목표로 개발에 착수했습니다. - 초기 적용 분야로 공장 생산라인과 창고를 검토하고 있습니다. - 회사는 배터리 안전성을 강점으로 제시했지만 구체적인 시제품 성과는 아직 공개하지 않았습니다. 파나소닉홀딩스의 사카키바라 아키라 최고AI책임자는 닛케이아시아 인터뷰에서 회사가 휴머노이드 로봇을 개발하고 있으며 2029년 생산을 목표로 한다고 밝혔습니다. 초기 판매 대상으로 공장 생산라인과 창고를 염두에 두고 있습니다. 개발은 10월 1일 신설된 AI·로보틱스 연구개발 부문이 이끌고 있습니다. 회사는 배터리 화재 위험을 보급의 장애물로 보고 파나소닉에너지의 배터리 안전 경험을 활용할 수 있다고 설명했습니다. 현재 공개할 수 있는 구체적인 개발 성과나 시제품은 아직 없다고 밝혔습니다.
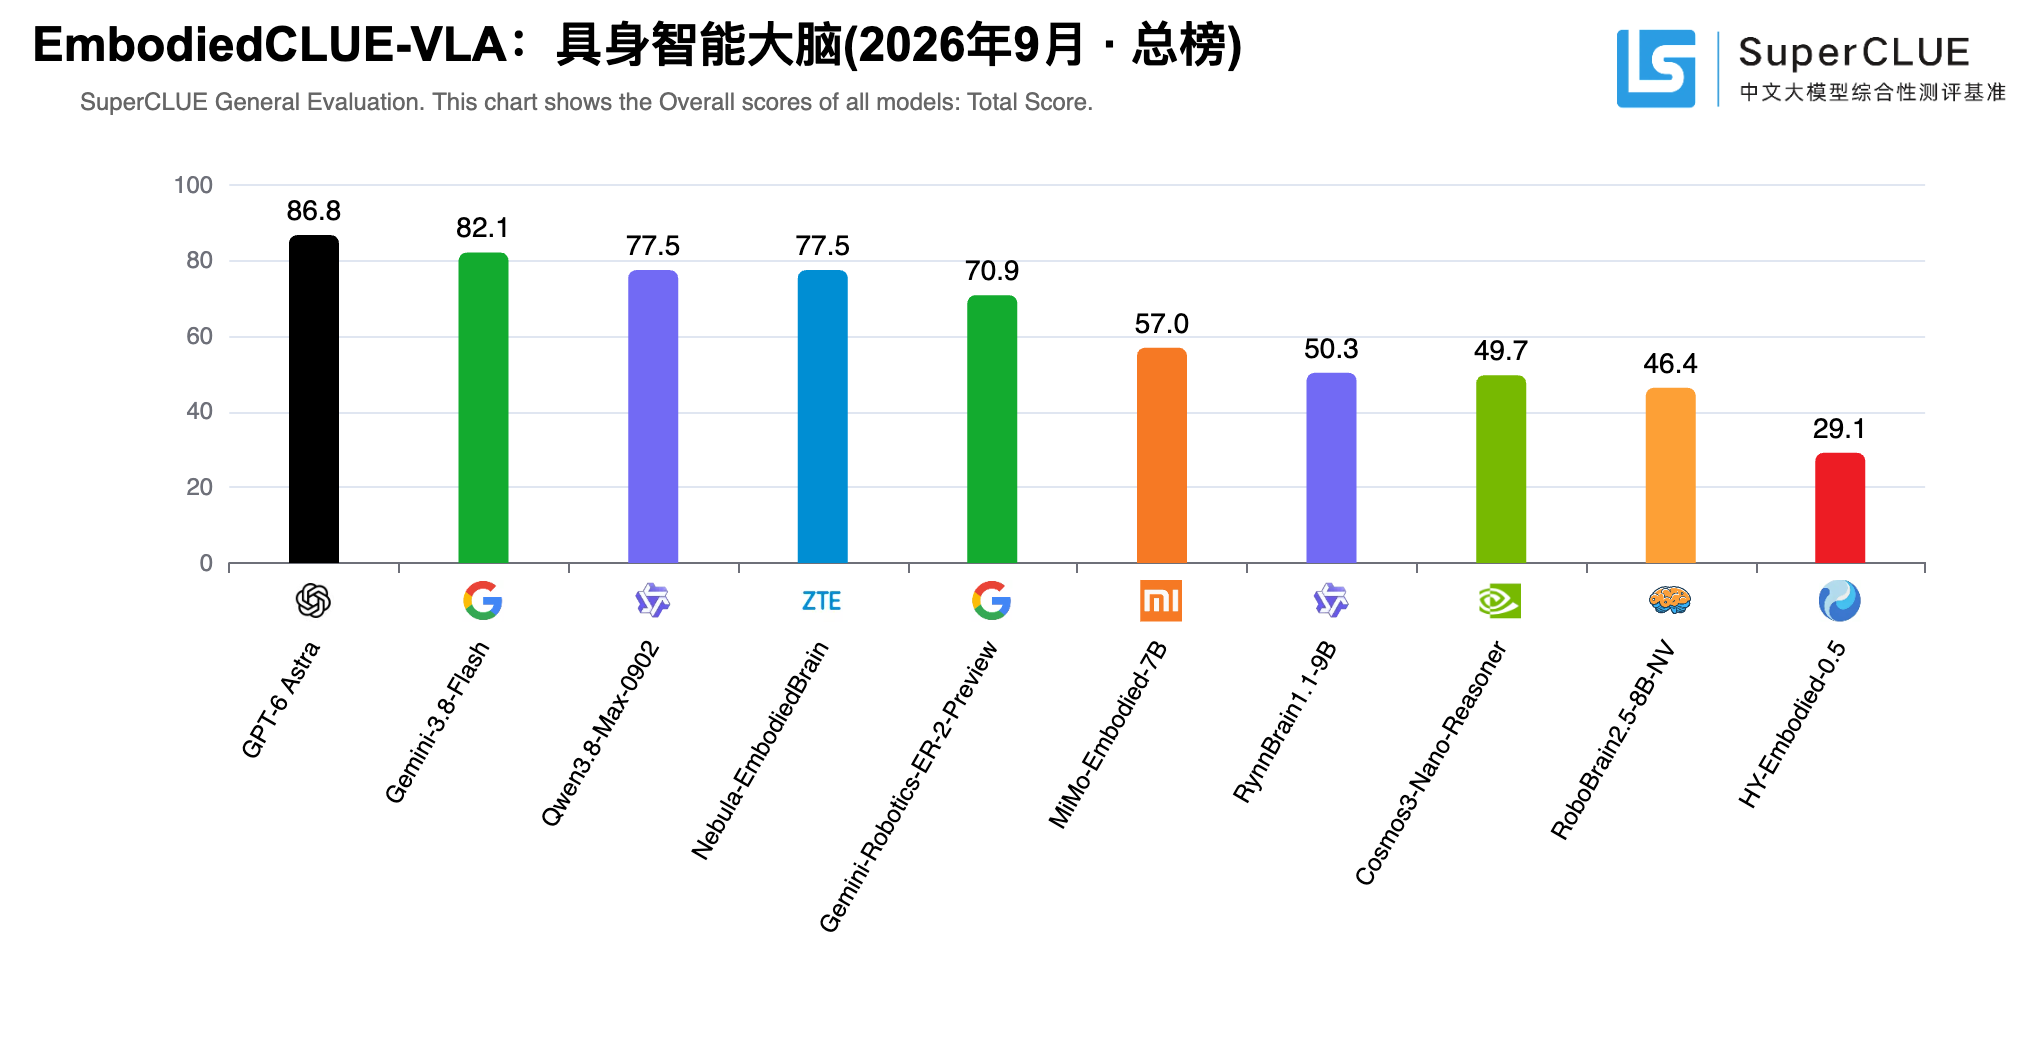
SuperCLUE 로봇 두뇌 평가서 GPT-6 Astra 종합 1위…계획 능력 격차
3줄 요약 - SuperCLUE의 9월 로봇 두뇌 평가에서 GPT-6 Astra가 시험 대상 10개 모델 중 가장 높은 종합 점수를 기록했습니다. - 상호작용·계획 항목에서는 85.71점으로 Gemini 3.8 Flash보다 21.42점 높았습니다. - 이 결과는 이미지와 중국어 지시문을 이용한 표준화 평가이며 실제 로봇 작업 성능을 입증하지는 않습니다. SuperCLUE의 EmbodiedCLUE-VLA 평가는 기본 인식, 시각적 추론, 상호작용·계획, 체화 안전성 등을 비교했습니다. Humanoids Daily가 분석한 결과 GPT-6 Astra의 종합 점수는 비교 대상인 Gemini 3.8 Flash보다 4.63점 높았고 상호작용·계획 항목의 격차는 더 컸습니다. 평가는 이미지와 중국어 지시문을 제시한 뒤 정해진 입력·출력 방식으로 응답을 채점했습니다. 평가 기관은 특화 모델에 맞춘 별도 설정을 제공하지 않았으며, 시험 결과만으로 실제 로봇의 안전성이나 물리적 작업 성공률을 판단할 수는 없습니다.

가와사키중공업, 빠르면 2030년 완전 자율형 휴머노이드 출시 목표
3줄 요약 - 가와사키중공업이 빠르면 2030년에 완전 자율형 휴머노이드 로봇을 출시할 계획입니다. - 개발 중인 Kaleido에 일본 Noetra의 피지컬 AI 플랫폼을 적용할 예정입니다. - 가와사키중공업은 Kaleido를 2015년부터 개발해 왔습니다. 가와사키중공업은 인공지능으로 작동하는 완전 자율형 휴머노이드 로봇을 빠르면 2030년에 출시할 계획입니다. 회사가 2015년부터 개발해 온 Kaleido에 일본 Noetra가 개발 중인 피지컬 AI 플랫폼을 적용할 예정입니다.
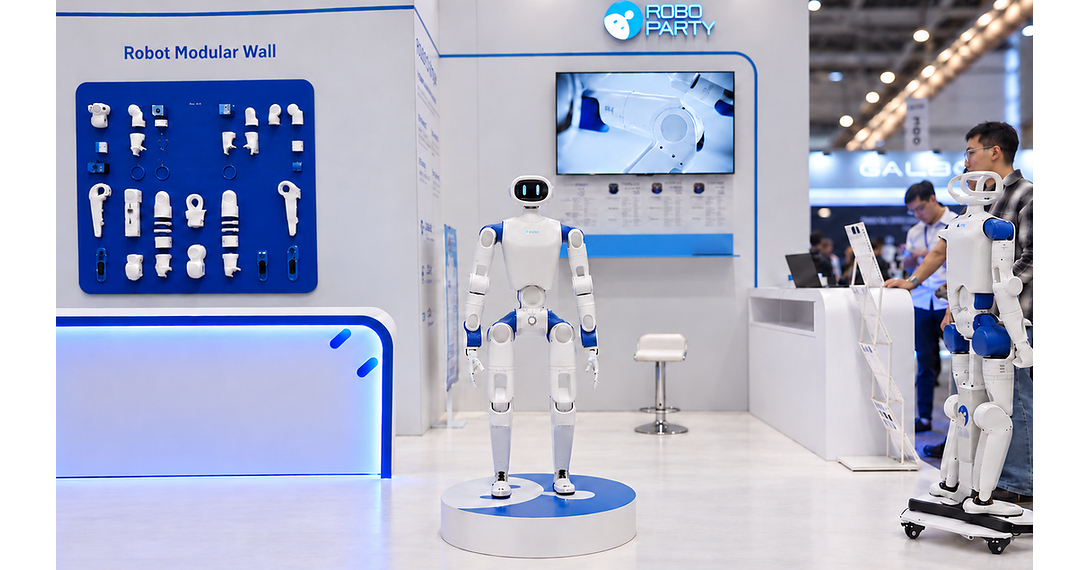
RoboParty, RP1 휴머노이드의 균형 회복 시연과 4분기 오픈소스 공개 계획 발표
3줄 요약 - RoboParty가 IROS 2026에서 선보인 개발자용 이족보행 휴머노이드 RP1의 기술과 현장 시연을 공개했습니다. - 관람객이 로봇을 밀거나 발로 차는 시연에서 RP1이 자세를 조정하고 균형을 회복했다고 회사가 밝혔습니다. - 회사는 10월에 오픈소스 로드맵의 세부 내용을 발표하고 4분기 후반에 소프트웨어·하드웨어 공개와 양산 프로그램을 추진할 계획입니다. RoboParty는 9월 28일 IROS 2026에서 처음 공개한 RP1(ROBOTO 01)의 기술과 전시 현장 시연 내용을 10월 3일 보도자료로 자세히 설명했습니다. RP1은 연구자와 개발자가 기체를 수정하고 학습·검증에 활용할 수 있도록 설계한 이족보행 휴머노이드 플랫폼입니다. 회사에 따르면 RP1의 관절 최대 토크는 160N·m이며, 자체 개발한 Romomo 구동 모듈과 실시간 동작 제어 시스템을 사용합니다. 전시장에서는 관람객이 로봇에 외력을 가하는 시연을 진행했고, RP1이 자세를 조정해 균형을 회복하는 모습을 보였습니다. 낙상 후 일어나는 동작도 시연했다고 회사가 설명했습니다. RoboParty는 로봇 본체와 구동기뿐 아니라 동작 제어, 시뮬레이션 환경, 개발 도구와 PartyOS를 단계적으로 공개할 계획입니다. 회사는 10월 중 공개 로드맵을 구체화하고, 4분기 후반에 더 넓은 범위의 소프트웨어·하드웨어 공개와 양산 프로그램을 진행할 예정이라고 밝혔습니다.
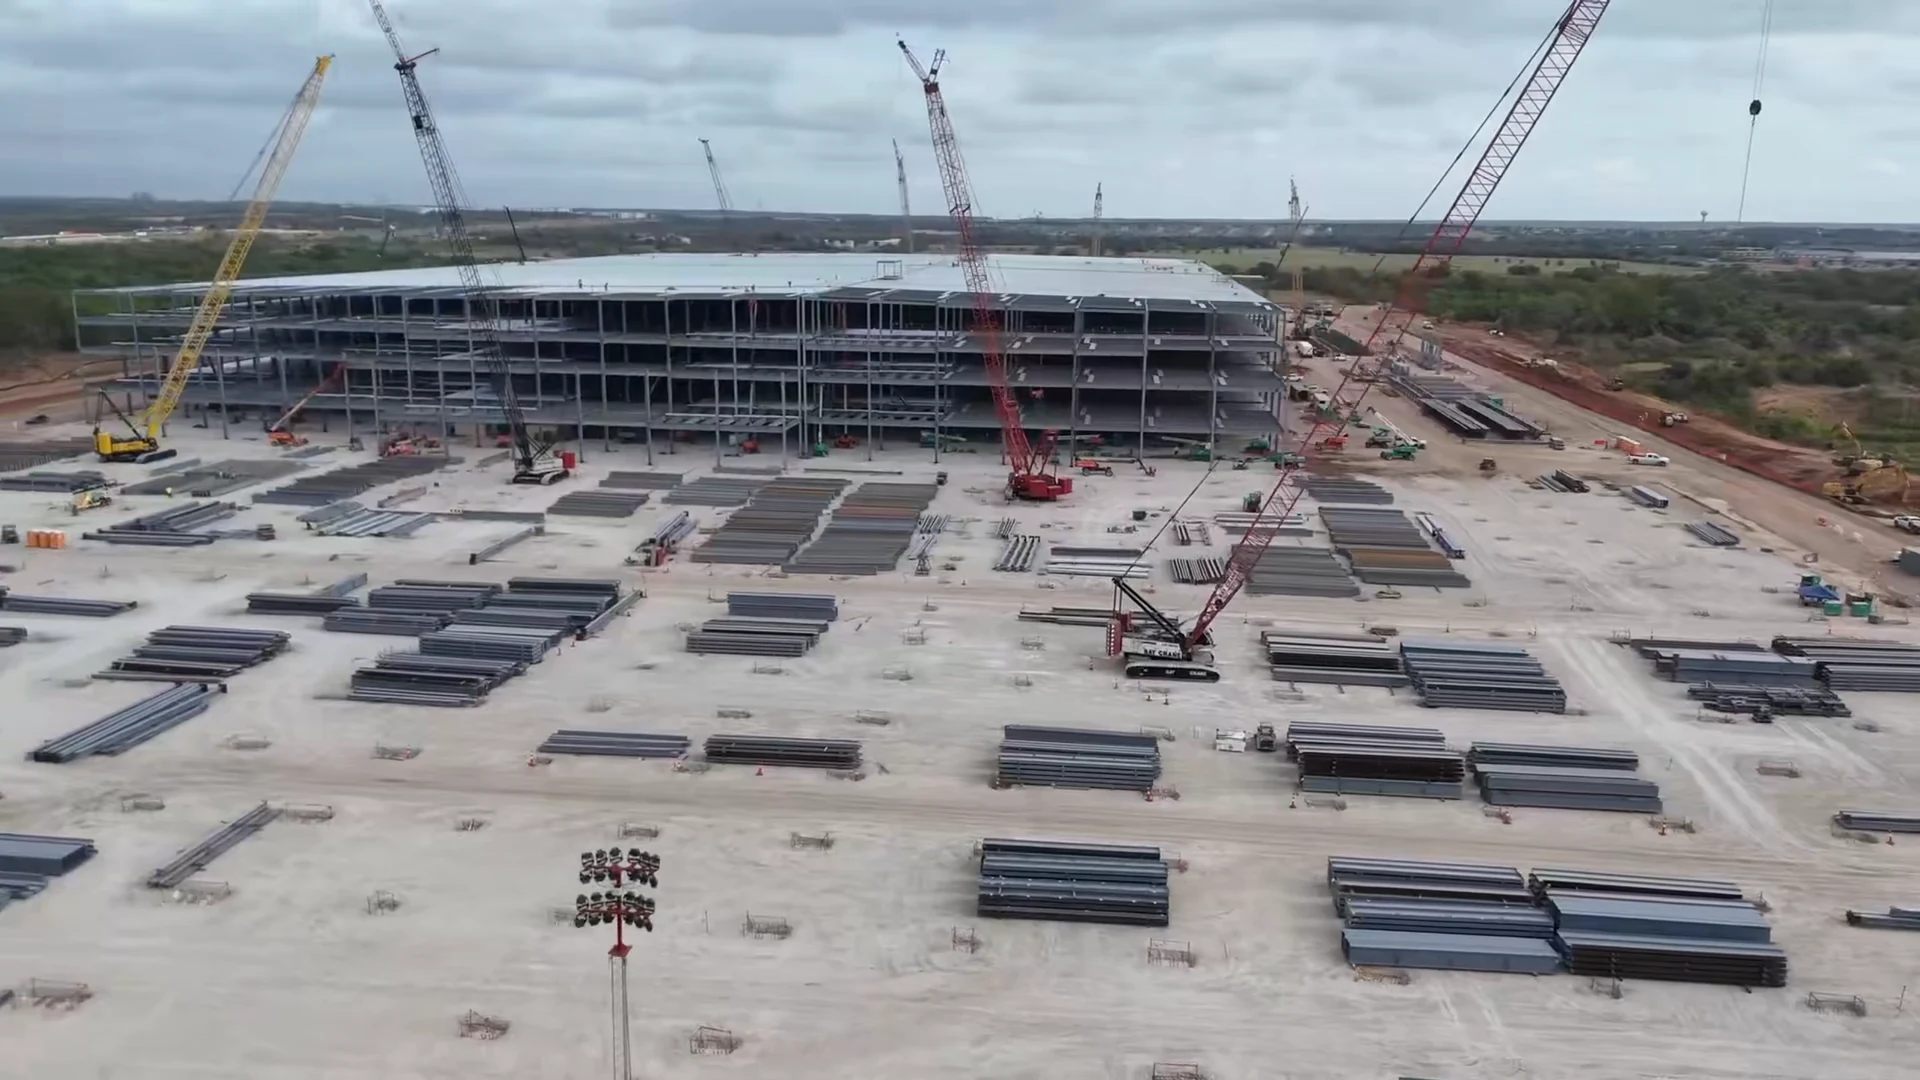
Tesla Optimus Plant Takes Shape in Texas, With Steel Structure Estimated at 40%
3줄 요약 - 드론 관찰자 조 테그트마이어는 테슬라 텍사스 옵티머스 공장의 기본 철골 구조가 약 40% 세워졌다고 추산했습니다. - 상층부 콘크리트 작업이 진행됐지만 건물의 다른 구역은 아직 기초 공사 단계에 있습니다. - 40%는 전체 공장 완공률이 아니라 기본 철골 설치 비율이며 생산 설비 설치도 남아 있습니다. 휴머노이즈 데일리는 조 테그트마이어가 10월 1일 공개한 기가 텍사스 드론 영상과 설명을 바탕으로 옵티머스 전용 공장의 건설 현황을 전했습니다. 테그트마이어에 따르면 철골은 부지 북쪽으로 확장되고 있으며 일부 상층 바닥의 콘크리트 타설도 진행됐습니다. 반면 동쪽과 남쪽의 일부 구역은 기초와 지중 보가 마련됐지만 그 위에 철골이 아직 세워지지 않았습니다. 테그트마이어의 약 40% 추정치는 기본 철골 구조에 관한 수치입니다. 공장이 가동되려면 유틸리티, 외벽, 지붕, 추가 콘크리트 공사와 생산 장비 반입 및 설치가 더 필요합니다. 이번 보도는 건물의 진행 상황을 보여주며 생산 라인의 가동 시점이나 실제 양산 능력을 확인해 주지는 않습니다.

[ACCESS Newswire] This innovative collaboration combines ISEE's autonomous technology with Holman's fleet leasing, upfitting, and management capabilities
3줄 요약 - 자율주행 야드트럭 기업 ISEE는 차량 서비스 기업 홀먼과 북미 현장 배치 확대를 위한 전략적 협력을 발표했습니다. - 고객은 기존 차량을 자율주행용으로 개조하거나 홀먼의 리스 차량과 신규 차량을 이용할 수 있습니다. - 양사는 자율주행 기술과 차량 금융, 개조, 운영 관리를 묶어 도입 절차를 단순화할 계획입니다. ISEE는 홀먼과의 협력을 통해 북미 물류 야드에서 자율주행 트럭을 더 쉽게 도입하도록 지원하겠다고 밝혔습니다. 양사는 ISEE의 자율주행 시스템에 홀먼의 차량 리스, 개조, 차량 관리 서비스를 결합할 계획입니다. 고객은 보유 차량을 개조하거나 리스 차량 또는 자율주행에 맞춰 준비된 신규 차량을 선택할 수 있습니다. ISEE는 기존 야드트럭에도 자율주행 시스템을 장착할 수 있으며, 디젤 차량과 대체 연료 및 전기차 플랫폼으로 적용 범위를 넓히기 위해 완성차 업체들과 협력하겠다고 설명했습니다. 홀먼은 ISEE의 전략적 투자자이기도 합니다. 이번 발표는 확대를 위한 협력 체계에 관한 것으로, 새 계약에 따른 실제 배치 대수는 공개되지 않았습니다.
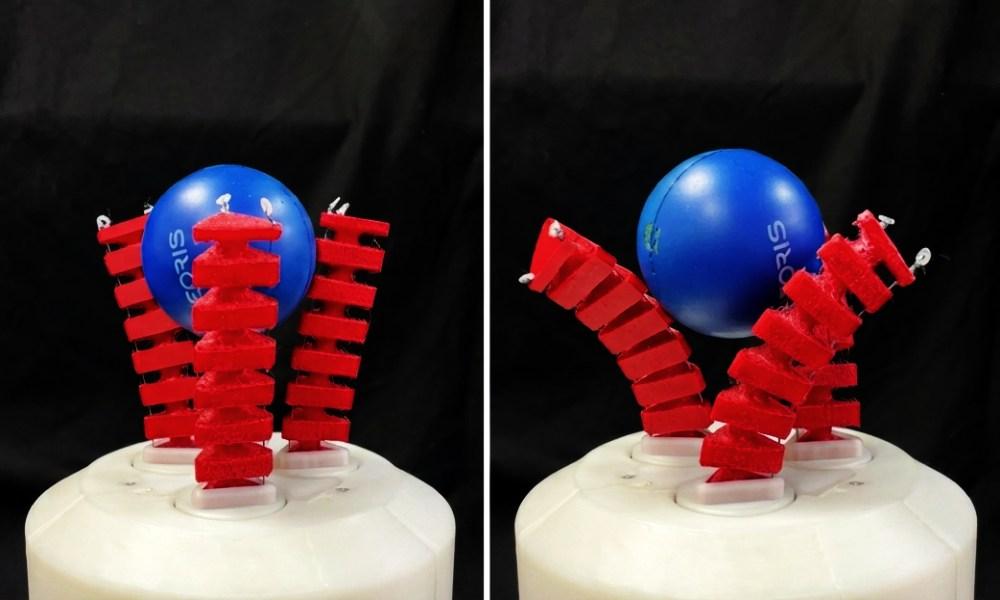
UC3M·UPNA, 물체 놓지 않고 방향 바꾸는 소프트 로봇 그리퍼 개발
3줄 요약 - UC3M와 UPNA 연구진이 물체를 놓지 않은 채 방향을 바꾸는 부드러운 로봇 그리퍼를 개발했습니다. - 세 손가락이 굽힘과 회전을 조합해 쥔 물체를 손가락 사이에서 굴리며 재배치합니다. - 연구진은 깨지기 쉽거나 형태가 불규칙한 물체를 다루는 작업에 활용할 수 있다고 설명했습니다. 스페인 카를로스 3세 마드리드 대학교(UC3M)와 나바라 공립대학교(UPNA) 연구진은 물체를 잡은 상태에서 위치와 방향을 바꿀 수 있는 소프트 로봇 그리퍼를 발표했습니다. 관련 연구는 학술지 Bioinspiration & Biomimetics에 실렸습니다. 그리퍼는 각각 세 개의 자유도를 가진 부드러운 손가락 세 개로 구성됩니다. 손가락은 구부러질 뿐 아니라 밑부분에서 회전할 수 있으며, 이 움직임을 조합해 물체를 놓지 않고 손가락 사이에서 굴립니다. 연구진은 물병, 큐브, 티슈 묶음, 인형, 드라이버 등 다양한 물체로 쥐기 성능을 시험했습니다. 손가락을 개별적으로 분리하고 교체할 수 있도록 설계했습니다. 연구진은 조립 전 부품 방향 조정, 식품 처리, 물류, 실험실 작업과 사람 가까이에서 일하는 로봇에 활용할 수 있다고 설명했습니다.
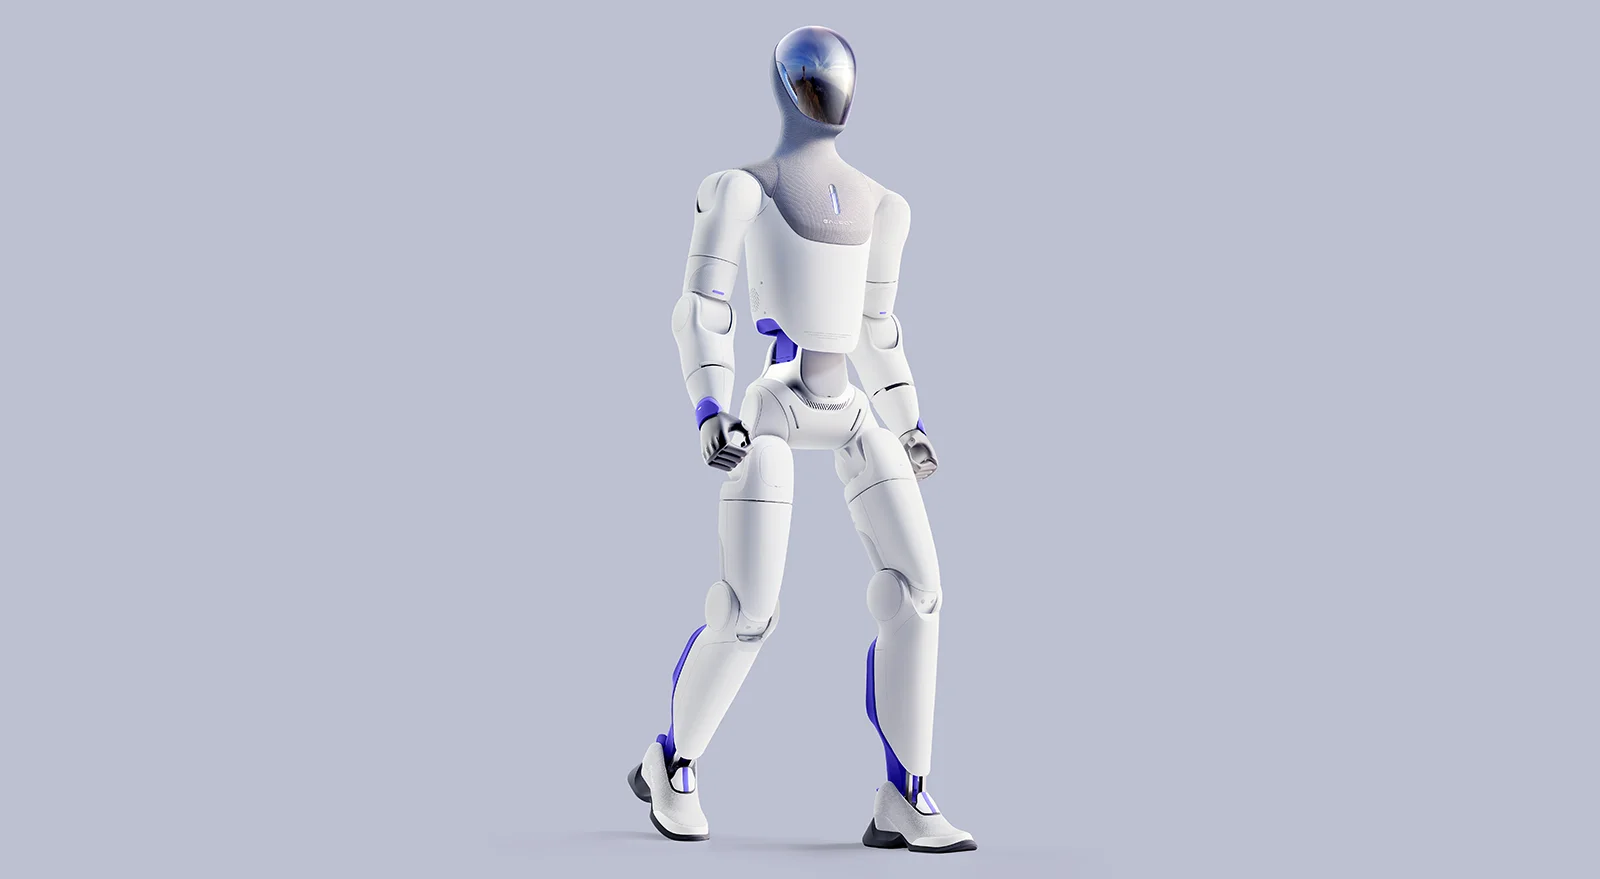
Galbot Prices ET1 Humanoid From 79,000 Yuan Across Three Versions
3줄 요약 - 갤봇의 이족보행 휴머노이드 ET1 가격이 기본형 7만9천 위안부터 세 가지로 제시됐습니다. - 프로형은 학습 기능을, 플래그십형은 더 높은 연산 성능과 개발 선택지를 내세웁니다. - 회사는 ET1을 매장 안내와 공연 등 사람과 상호작용하는 용도로 소개합니다. Humanoids Daily에 따르면 ET1의 기본형, 프로형, 플래그십형 가격은 각각 7만9천, 13만9천, 17만9천 위안입니다. 갤봇 공식 사양에는 높이 1.25m, 배터리를 포함한 무게 32kg, 기본형 기준 자유도 26개가 기재돼 있습니다. 프로형과 플래그십형에는 추가 연산 장치가 제시됐으며, 손재주를 위한 로봇 손은 상위 모델의 선택 사양으로 설명됩니다. 회사가 홍보하는 학습 능력이 낯선 작업에서 얼마나 안정적으로 구현되는지는 이번 가격 공개만으로 확인되지 않습니다.
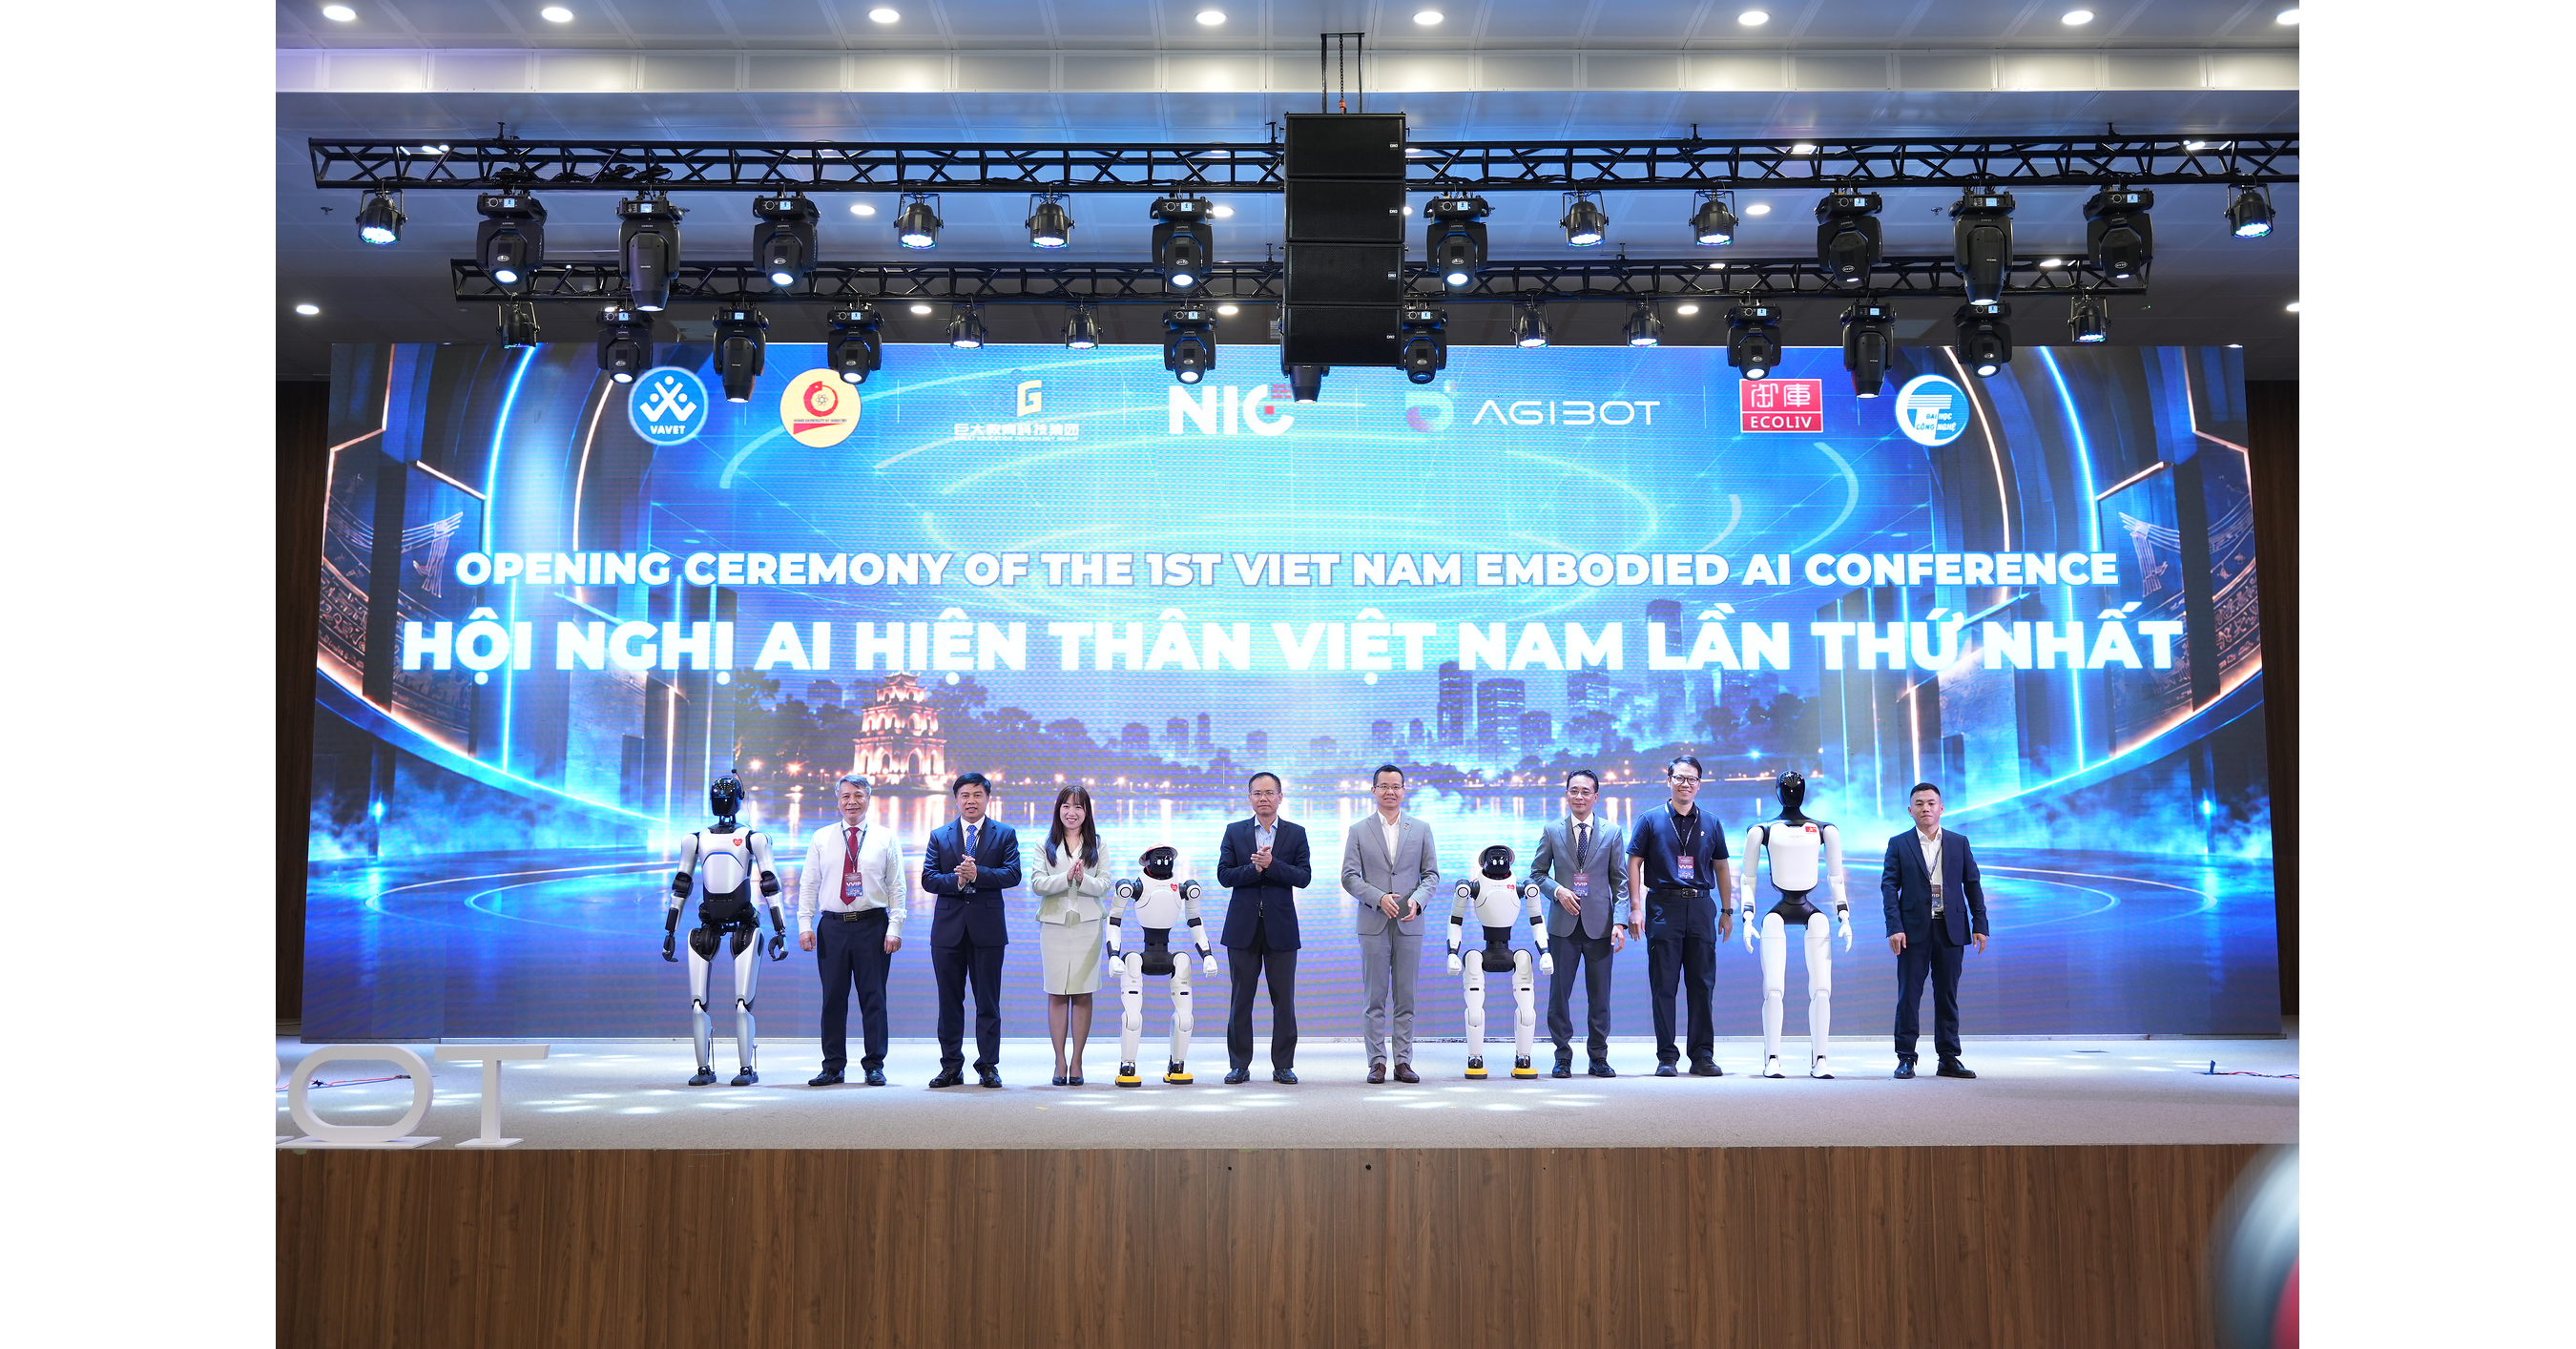
AGIBOT Partners with Vietnam National Innovation Center (NIC) to Advance Embodied AI Industry and Talent Ecosystem
3줄 요약 - 애지봇이 베트남 국가혁신센터와 함께 피지컬 AI 교육·연구 협력을 추진합니다. - 10월 2일 하노이 행사에서 교육 과정과 공동 연구실 등을 지원하는 프로그램을 시작했습니다. - 현지 파트너와 로봇 서비스형 이용 모델도 발표했습니다. 애지봇은 베트남 국가혁신센터 및 현지 기업들과 공동 개최한 행사에서 휴머노이드, 사족보행, 바퀴형 로봇을 전시했습니다. 회사가 발표한 교육·연구 프로그램은 교육과정 개발, 공동 연구실, 교원 교육, 학생 실습 등을 다룹니다. 현지 파트너 ECOLIV와는 시장 개척, 프로젝트 납품, 사후 서비스 체계를 구축하겠다고 밝혔습니다. 로봇 서비스형 모델도 공개했지만 구체적인 이용 규모나 배치 실적은 제시하지 않았습니다.
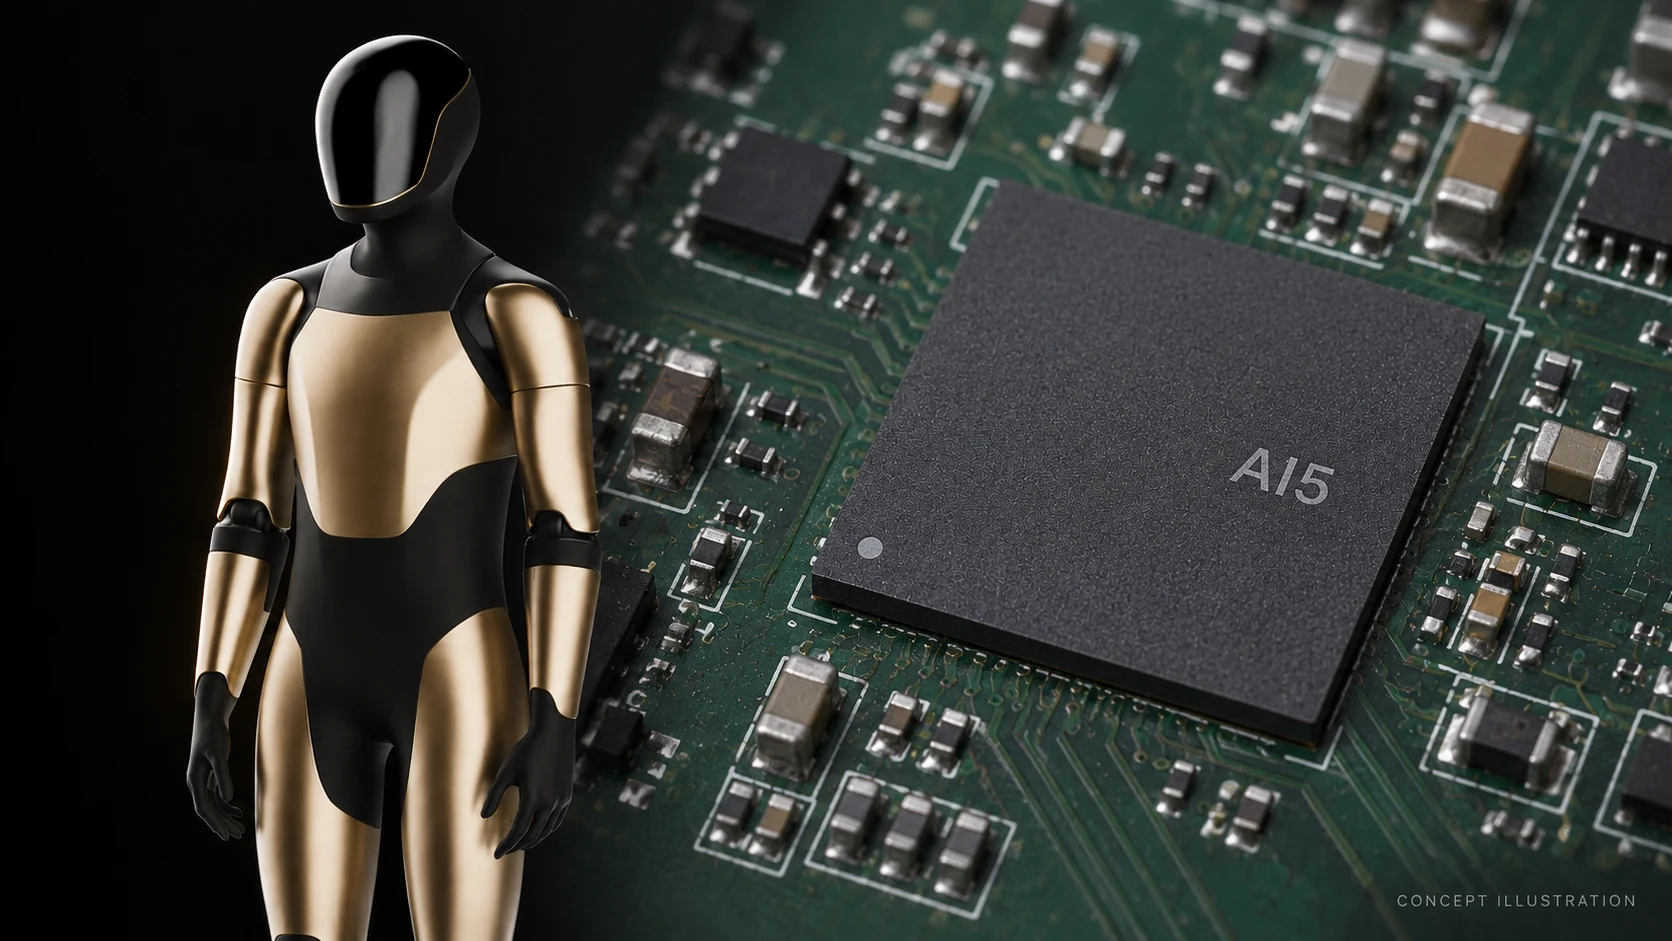
Musk Says Tesla Halved AI5 RAM to Secure Memory for Optimus Production
3줄 요약 - 일론 머스크는 옵티머스 생산에 필요한 메모리를 확보하려고 AI5 칩의 RAM 계획을 절반으로 줄였다고 밝혔습니다. - 새 계획은 AI5에 72GB, AI6에 144GB의 메모리를 배정합니다. - 머스크는 대역폭을 유지해 성능 영향이 미미할 것으로 예상하지만 비교 시험 결과는 공개하지 않았습니다. 머스크가 10월 1일 공개한 설명에 따르면 테슬라는 AI5의 메모리 용량을 72GB로, AI6는 기존 계획보다 3분의 1 줄인 144GB로 조정했습니다. 그는 이 변경이 옵티머스 생산에 필요한 물량을 확보하고 비용을 낮추기 위한 조치라고 밝혔습니다. 메모리 대역폭은 그대로 유지한다고 설명했지만 생산 규모, 공급사, 실제 로봇 성능 측정치는 제시하지 않았습니다. 따라서 이번 발표는 양산을 위한 칩 설계 조정이며 실제 옵티머스 생산량을 입증하지는 않습니다.
Wandercraft Acquires Ekso Bionics, Uniting Two Pioneers to Advance and Expand Robotic Mobility
3줄 요약 - Wandercraft가 Ekso Bionics를 인수해 의료용 외골격 로봇 사업을 결합했습니다. - 두 회사의 재활용 제품은 전 세계 700곳이 넘는 재활 센터에서 사용되고 있습니다. - 양사는 개인용 보행 지원 제품을 포함한 네 가지 제품의 고객 지원을 이어갈 계획입니다. Wandercraft는 ChronoScale Holdings의 자회사로부터 Ekso Bionics를 인수했다고 발표했습니다. 양사는 재활 치료부터 일상생활의 보행 지원까지 아우르는 의료용 외골격 로봇 제품군을 갖추게 됐다고 설명했습니다. 재활용 Atalante X와 EksoNR은 합계 700곳이 넘는 재활 센터에서 환자의 기립과 보행을 돕고 있습니다. 개인용 제품으로는 Wandercraft의 자가 균형형 Eve와 Ekso Bionics의 모듈형 Indego Personal이 있습니다. Wandercraft는 네 가지 제품과 기존 고객에 대한 지원을 계속할 계획이라고 밝혔습니다. 두 회사의 이사회는 거래를 만장일치로 승인했으며 계약 체결과 거래 종결이 동시에 이뤄졌습니다. 거래 금액 등 재무 조건은 공개되지 않았습니다.
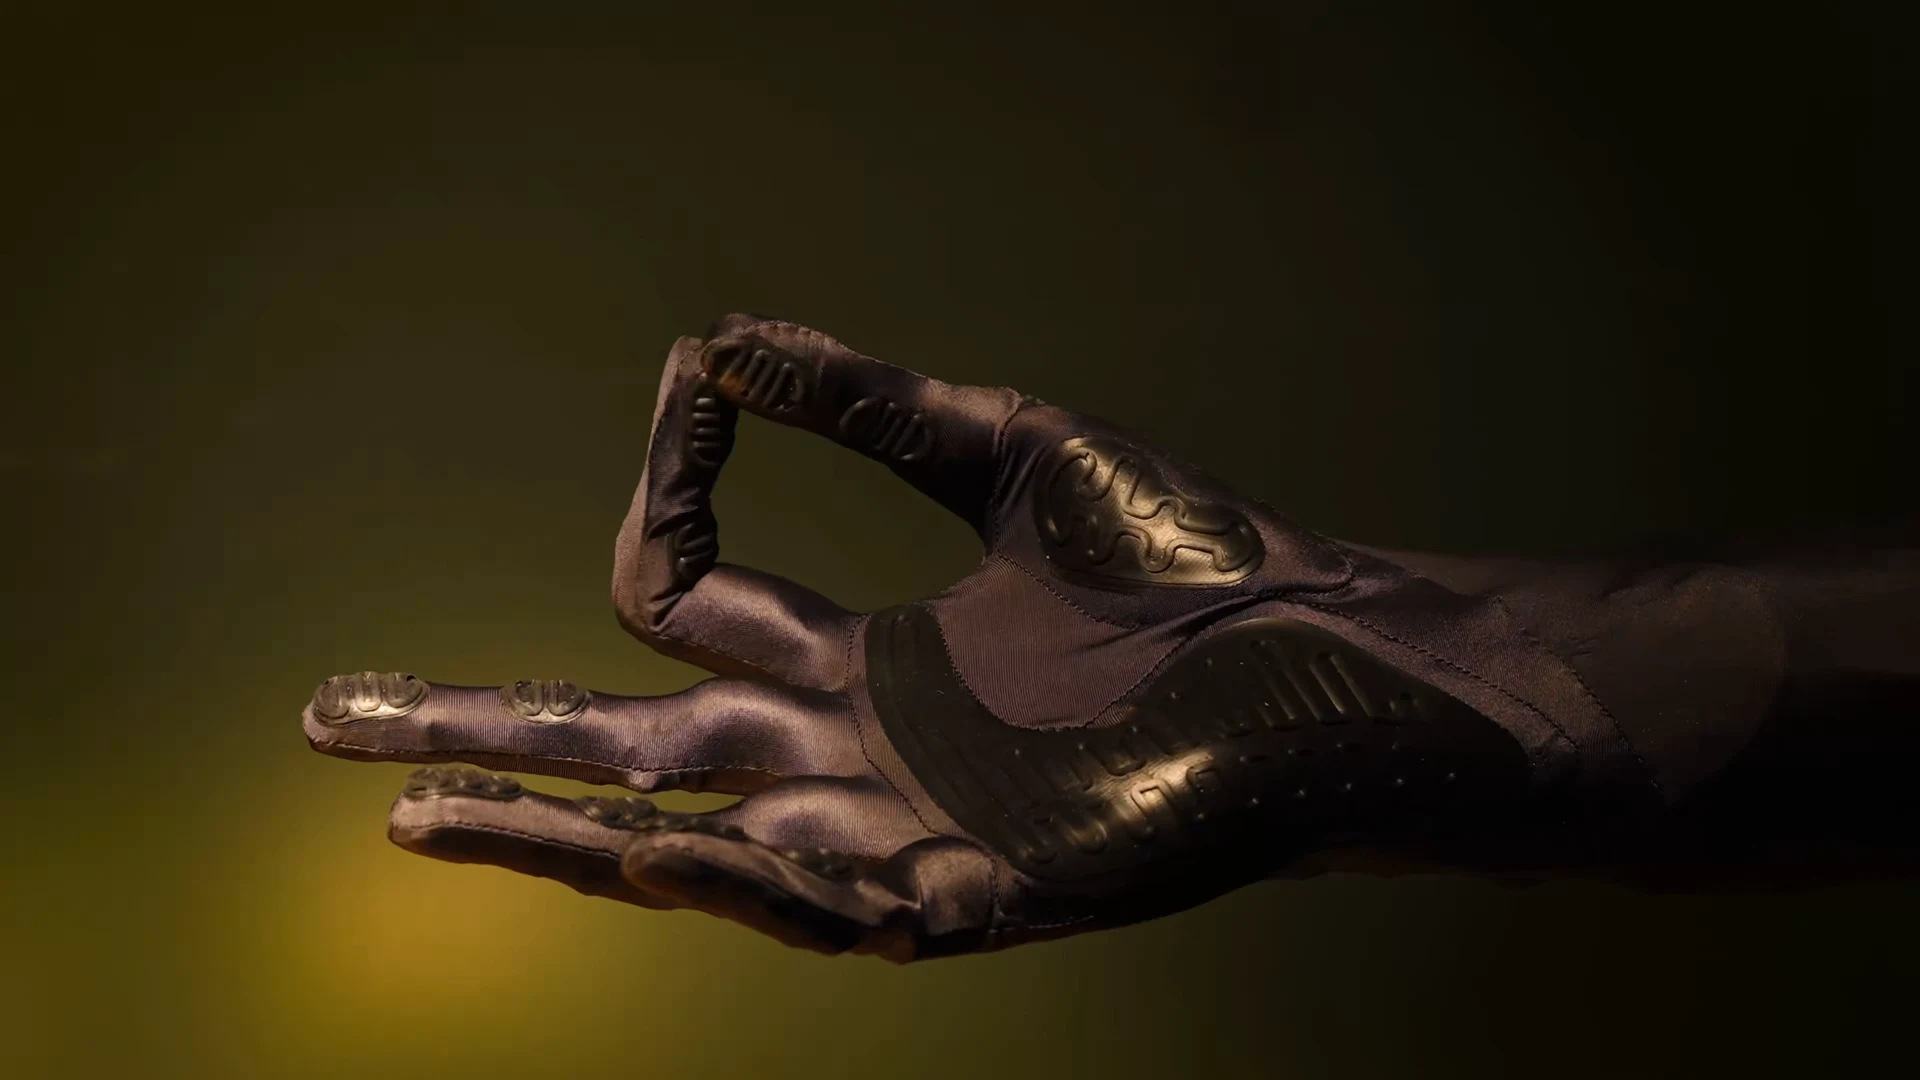
Clone Shows Torso 3 Hand Demo, Targets November Launch for Redesigned Torso 4
3줄 요약 - 클론 로보틱스가 Torso 3의 로봇 손을 원격 조작하는 영상을 공개했습니다. - 회사는 시스템 전체를 시뮬레이션과 제어에 맞춰 다시 설계했다고 설명합니다. - 고정된 자리에서 두 팔로 작업하는 기업용 Torso 4를 11월에 선보일 계획입니다. 새 영상에 등장한 손은 2026년 4월 제작된 Torso 3 부품이며, 영상 속 동작은 자율 수행이 아닌 원격 조작입니다. 클론 로보틱스는 이후 6개월 동안 시스템을 전면 재설계해 시뮬레이션과 제어 편의성을 높였다고 밝혔습니다. 회사가 11월 공개를 예고한 Torso 4는 기업 현장의 고정식 양팔 작업을 겨냥합니다. 이번 영상만으로 새 모델의 자율 작업 능력은 확인할 수 없습니다.