
출처: uc3m.es원문 보기
UC3M·UPNA, 물체 놓지 않고 방향 바꾸는 소프트 로봇 그리퍼 개발
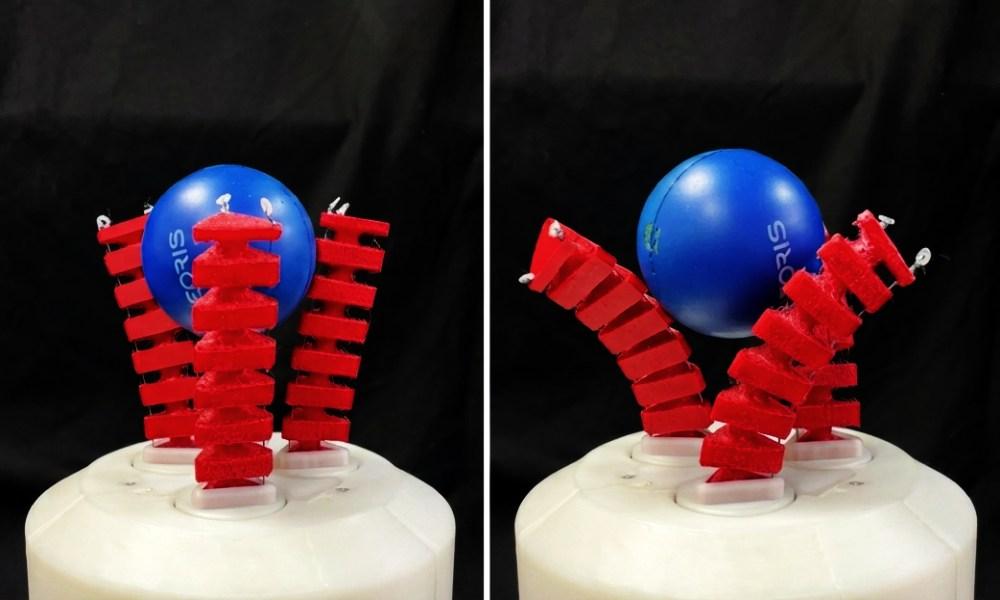
3줄 요약
- UC3M와 UPNA 연구진이 물체를 놓지 않은 채 방향을 바꾸는 부드러운 로봇 그리퍼를 개발했습니다.
- 세 손가락이 굽힘과 회전을 조합해 쥔 물체를 손가락 사이에서 굴리며 재배치합니다.
- 연구진은 깨지기 쉽거나 형태가 불규칙한 물체를 다루는 작업에 활용할 수 있다고 설명했습니다.
스페인 카를로스 3세 마드리드 대학교(UC3M)와 나바라 공립대학교(UPNA) 연구진은 물체를 잡은 상태에서 위치와 방향을 바꿀 수 있는 소프트 로봇 그리퍼를 발표했습니다. 관련 연구는 학술지 Bioinspiration & Biomimetics에 실렸습니다.
그리퍼는 각각 세 개의 자유도를 가진 부드러운 손가락 세 개로 구성됩니다. 손가락은 구부러질 뿐 아니라 밑부분에서 회전할 수 있으며, 이 움직임을 조합해 물체를 놓지 않고 손가락 사이에서 굴립니다. 연구진은 물병, 큐브, 티슈 묶음, 인형, 드라이버 등 다양한 물체로 쥐기 성능을 시험했습니다.
손가락을 개별적으로 분리하고 교체할 수 있도록 설계했습니다. 연구진은 조립 전 부품 방향 조정, 식품 처리, 물류, 실험실 작업과 사람 가까이에서 일하는 로봇에 활용할 수 있다고 설명했습니다.
댓글 0
아직 댓글이 없습니다.