
출처: prnewswire.com원문 보기
RoboParty, RP1 휴머노이드의 균형 회복 시연과 4분기 오픈소스 공개 계획 발표
3줄 요약
- RoboParty가 IROS 2026에서 선보인 개발자용 이족보행 휴머노이드 RP1의 기술과 현장 시연을 공개했습니다.
- 관람객이 로봇을 밀거나 발로 차는 시연에서 RP1이 자세를 조정하고 균형을 회복했다고 회사가 밝혔습니다.
- 회사는 10월에 오픈소스 로드맵의 세부 내용을 발표하고 4분기 후반에 소프트웨어·하드웨어 공개와 양산 프로그램을 추진할 계획입니다.
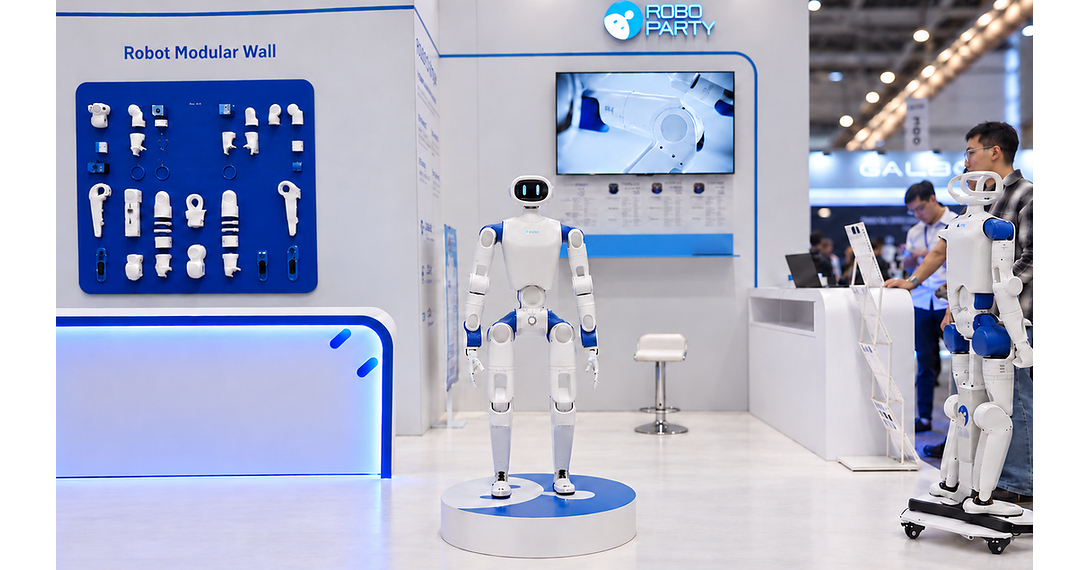
RoboParty는 9월 28일 IROS 2026에서 처음 공개한 RP1(ROBOTO 01)의 기술과 전시 현장 시연 내용을 10월 3일 보도자료로 자세히 설명했습니다. RP1은 연구자와 개발자가 기체를 수정하고 학습·검증에 활용할 수 있도록 설계한 이족보행 휴머노이드 플랫폼입니다.
회사에 따르면 RP1의 관절 최대 토크는 160N·m이며, 자체 개발한 Romomo 구동 모듈과 실시간 동작 제어 시스템을 사용합니다. 전시장에서는 관람객이 로봇에 외력을 가하는 시연을 진행했고, RP1이 자세를 조정해 균형을 회복하는 모습을 보였습니다. 낙상 후 일어나는 동작도 시연했다고 회사가 설명했습니다.
RoboParty는 로봇 본체와 구동기뿐 아니라 동작 제어, 시뮬레이션 환경, 개발 도구와 PartyOS를 단계적으로 공개할 계획입니다. 회사는 10월 중 공개 로드맵을 구체화하고, 4분기 후반에 더 넓은 범위의 소프트웨어·하드웨어 공개와 양산 프로그램을 진행할 예정이라고 밝혔습니다.
댓글 0
아직 댓글이 없습니다.