
출처: geekwire.com원문 보기
오비탈 로보틱스, 2027년 국제우주정거장서 자율 로봇 팔 실증 계획
3줄 요약
- 오비탈 로보틱스가 자율 로봇 팔 두 개를 2027년 3분기 국제우주정거장으로 보낼 계획입니다.
- 팔을 장착한 NASA 아스트로비 로봇이 다른 로봇을 붙잡고 부품을 교체하는 실증을 추진합니다.
- 회사는 아키시스와 함께 우주 미세중력 환경에서 포획 기술과 자율 제어 소프트웨어를 검증할 예정입니다.
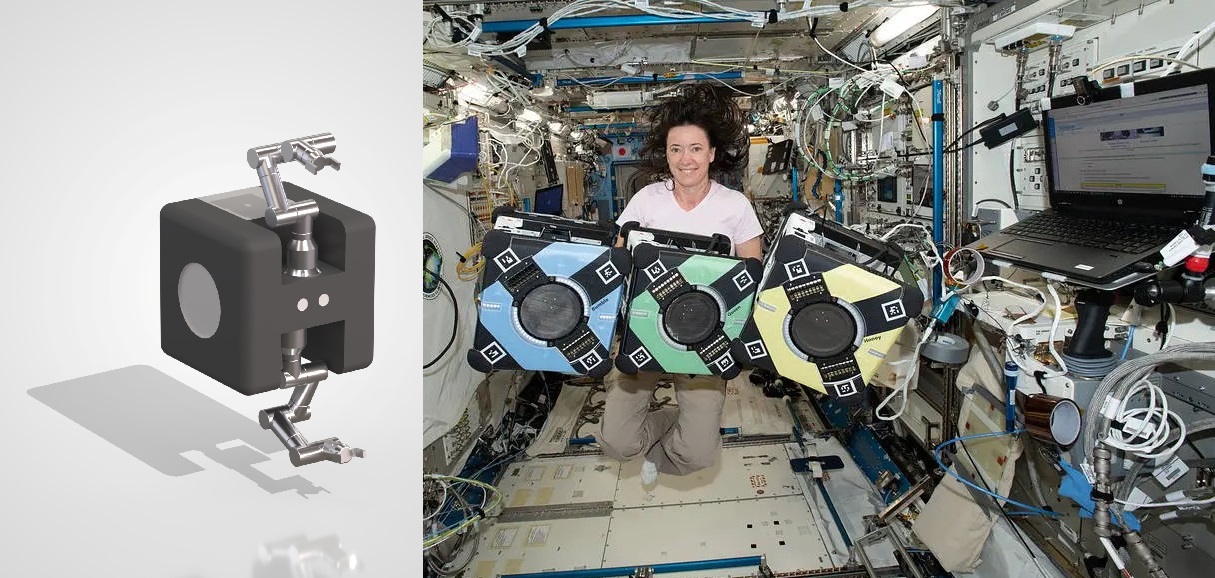
시애틀의 오비탈 로보틱스는 개발 중인 로봇 팔의 소형 버전 두 개를 국제우주정거장으로 보내겠다고 밝혔습니다. 우주비행사가 팔을 NASA의 자유비행 로봇 아스트로비에 설치하면 해당 로봇이 다른 아스트로비를 붙잡고 탑재된 간단한 컴퓨팅 모듈을 교체하는 시험을 진행할 계획입니다.
회사는 2027년 3분기 발사를 목표로 하며 약 한 달 간격의 실증 세 차례를 계획하고 있습니다. 아키시스가 통합과 우주 내 실증 기반을 지원하며, 오비탈 로보틱스는 발사와 실증 비용을 자체 부담한다고 밝혔습니다. 시험 후 로봇 팔은 우주정거장에서 화물 이동과 후속 연구에 활용할 수 있도록 남겨둘 예정입니다.
댓글 0
아직 댓글이 없습니다.