
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
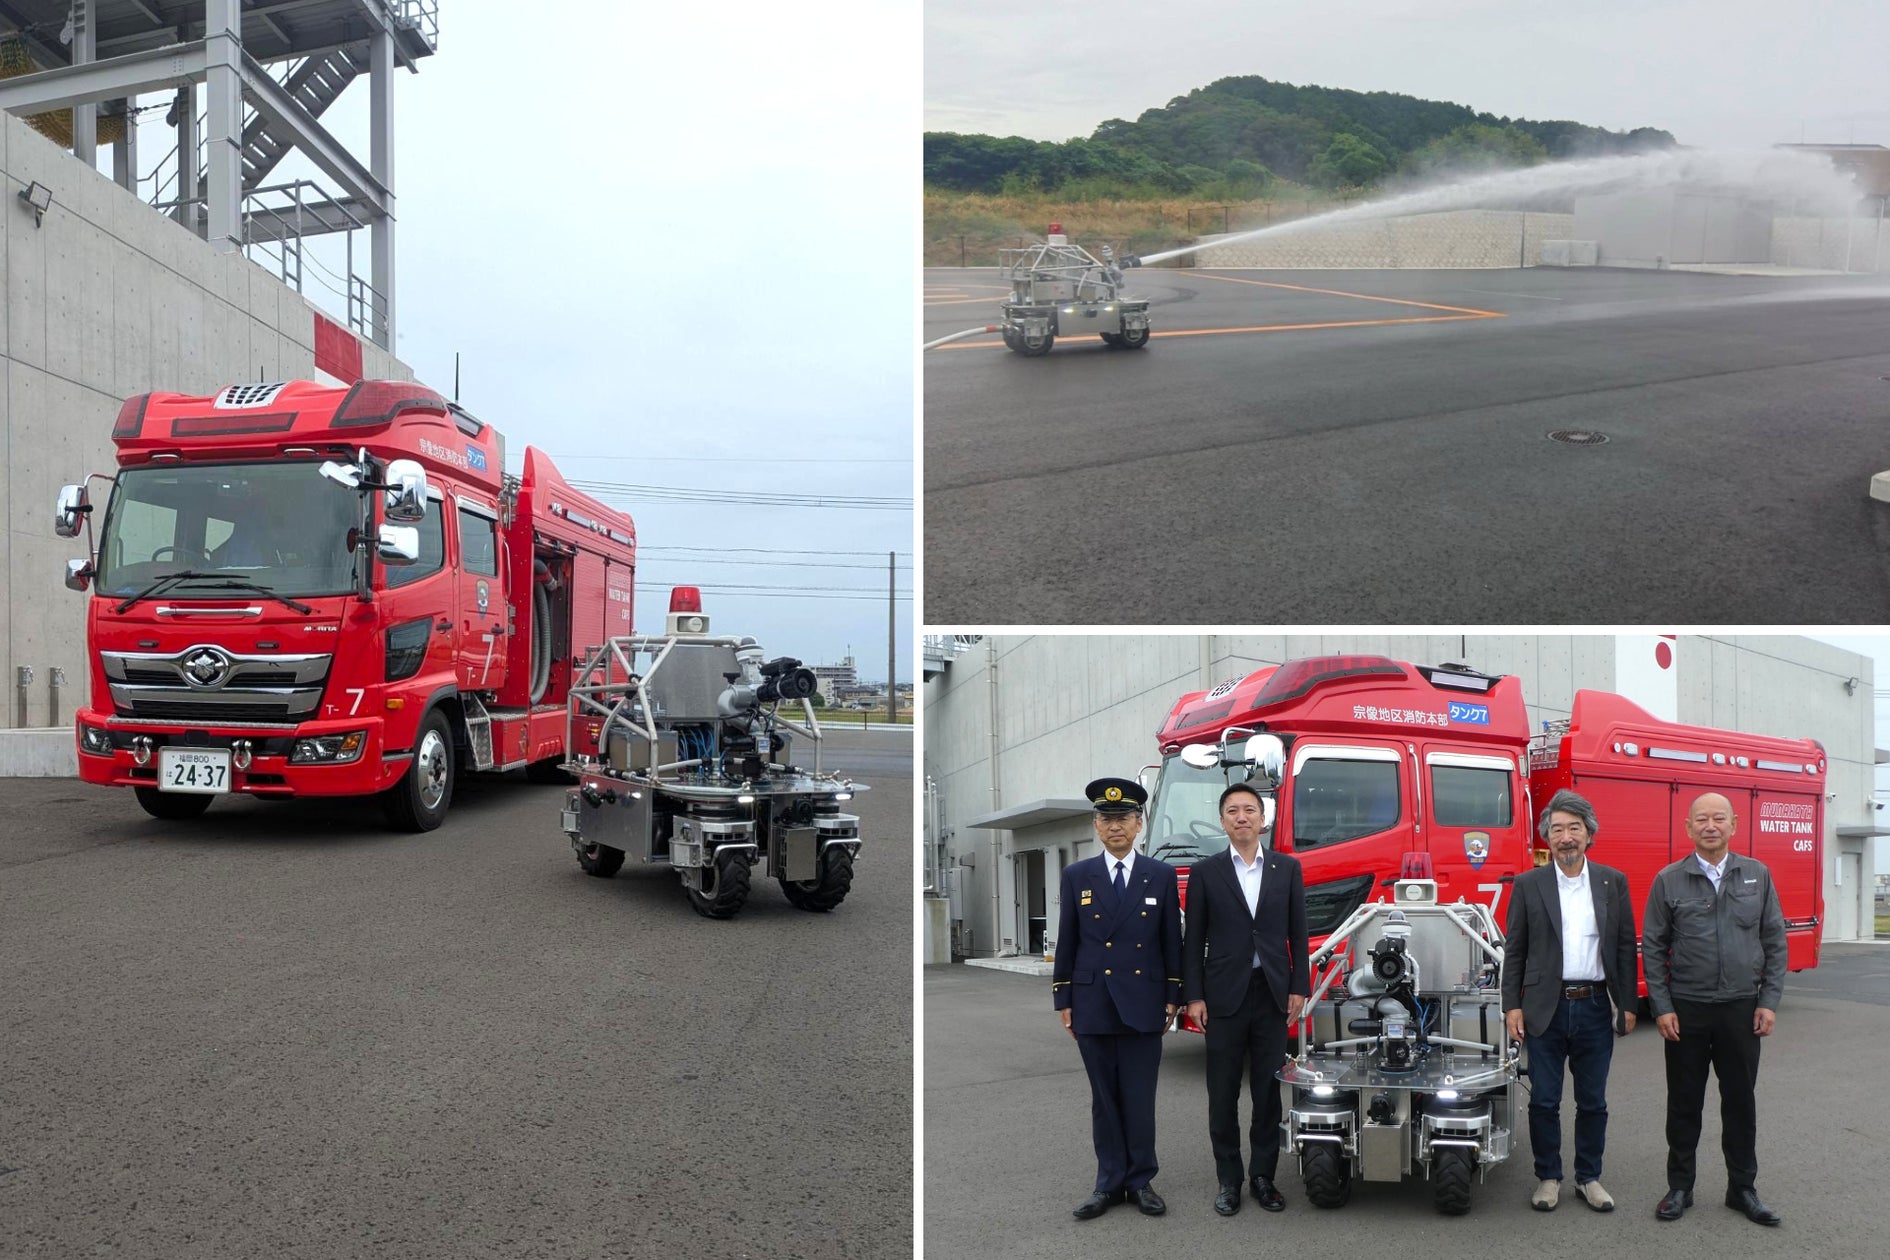
일본 테무작, 좁은 화재 현장에 투입할 원격 방수 로봇 시제품 공개
3줄 요약 - 일본 테무작이 소방대원이 들어가기 어려운 곳에서 원격으로 물을 뿌리는 소형 로봇 시제품을 공개했습니다. - 로봇은 폭 1m의 4륜 차체에 카메라 5대와 방수포를 싣고, 호스를 연결한 상태로 이동합니다. - 현재는 원격 조종 시제품이며, 회사는 시험 도입을 거쳐 약 2년 뒤 본격 가동을 목표로 합니다. 테무작은 무나카타 지역 소방본부와 도쿠시마분리대학 연구자의 협력을 받아 '소형 무인주행 방수 로봇' 시제품을 개발하고 10월 23일 후쿠쓰 소방서에서 공개했습니다. 2024년 노토반도 지진 이후 와지마시 대형 화재에서 사람이 접근하기 어려운 구역의 소방 활동이 과제로 드러난 것이 개발 배경입니다. 기체 크기는 높이 1.5m, 폭 1.0m, 길이 1.7m이고 호스 상자를 포함한 무게는 460kg입니다. 48V 60Ah 리튬인산철 배터리, 카메라 5대, 상하좌우로 방향을 바꾸는 방수포와 자체 냉각 기능을 갖췄습니다. 현장에서는 로컬 와이파이와 무선 조종기로 주행과 방수를 제어합니다. 호스를 뒤쪽에 연결한 채 이동할 수 있어 대원이 방수 지점까지 따라가 연결할 필요를 줄이도록 설계했습니다. 회사는 올해 소방본부와 개발을 이어가고 실제 화재 현장의 시험 도입을 거쳐 약 2년 뒤 본격 운용을 목표로 합니다. 음성 지시를 이해하는 피지컬 AI와 여러 대의 협업은 향후 개발 계획이며 현재 시제품에 구현된 기능은 아닙니다.
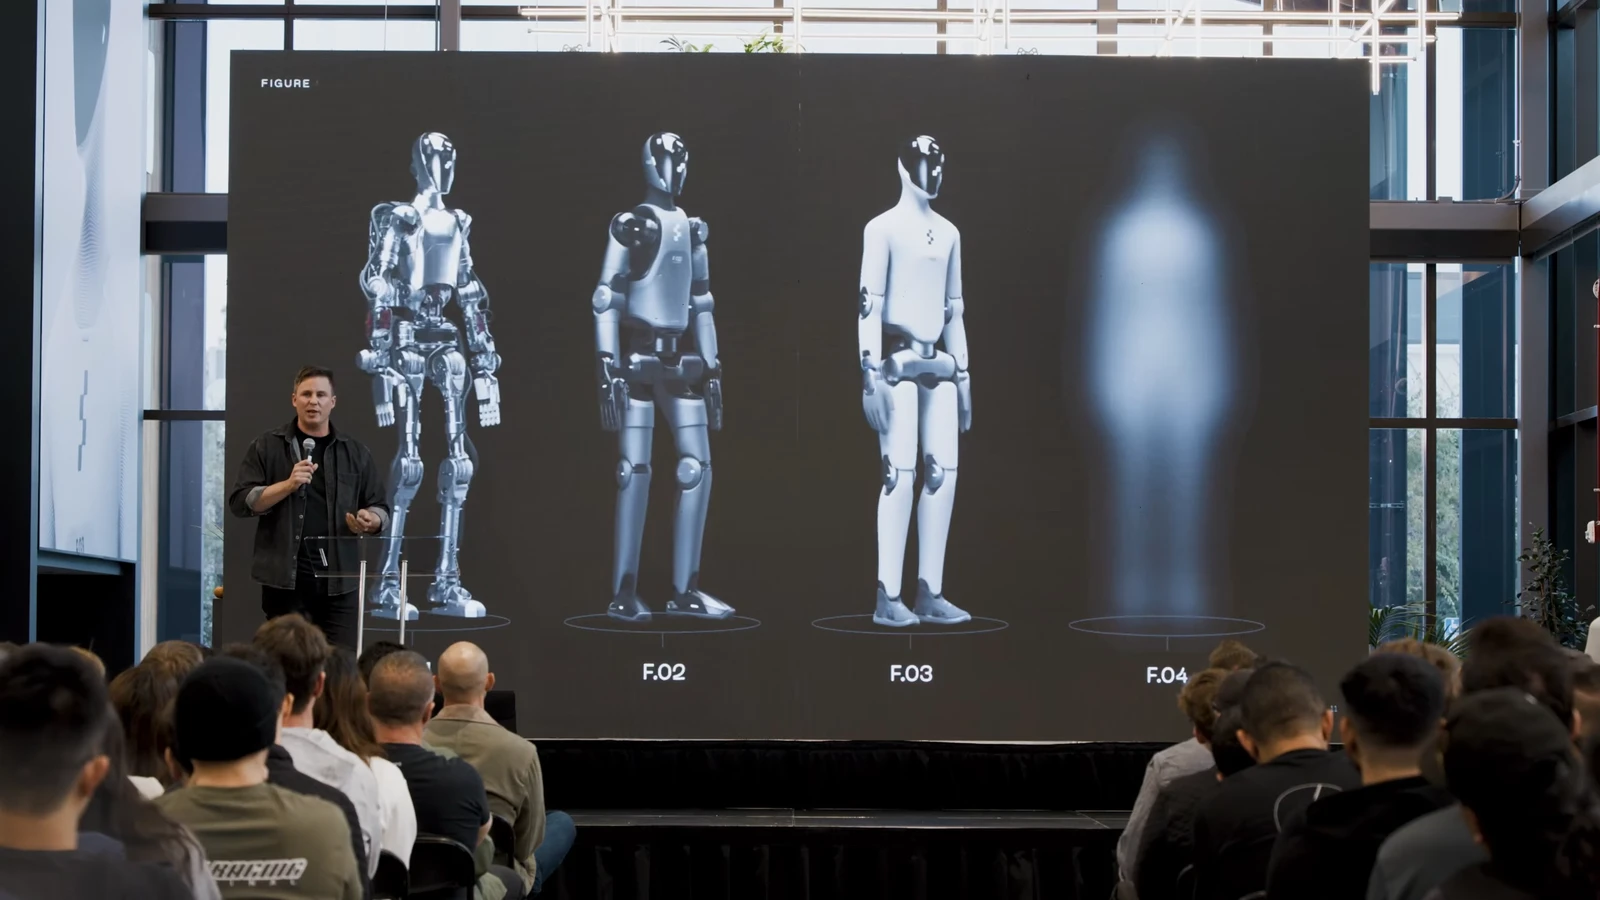
Figure, 사람 행동 영상 3,750만 건 확보…Figure 04 부품 시험 현황 공개
3줄 요약 - Figure가 로봇 학습용 Index 프로그램에서 사람 행동 영상 3,750만 건을 받았다고 밝혔습니다. - 차세대 휴머노이드 Figure 04는 부품 시험 단계에 있으며, 손과 배터리의 새 설계를 검증하고 있습니다. - 회사는 Helix 3.0을 예고했지만 성능 평가 결과나 출시일은 공개하지 않았습니다. Figure 최고경영자 브렛 애드콕은 10월 22일 공개된 사내 전체 회의 영상에서 차세대 로봇과 학습 데이터 현황을 설명했습니다. Figure 04의 설계 확정 자체는 앞서 알려졌으며, 이번 발표에서는 구동기와 배터리, 손의 시험 진행 상황을 구체적으로 공개했습니다. 회사는 새 배터리 팩 10개를 가동했고 하중과 발열 시험을 이어갈 계획이라고 밝혔습니다. Figure에 따르면 Index 프로그램에는 112개국에서 영상 3,750만 건이 업로드됐고, 앱 다운로드는 126만 건에 이르렀습니다. 최근 한 주에 영상을 올린 사람은 21만 명, 해당 주 데이터 비용은 약 810만 달러라고 회사는 설명했습니다. 이 업로드 수는 정제와 주석을 마쳐 실제 학습에 사용한 영상 수와 같지는 않습니다. 애드콕은 보유 현금이 20억 달러를 넘는다고 말했고, 엔스케일과의 초기 컴퓨팅 계약 규모는 35억 달러이며 향후 60억 달러까지 확대하려는 계획을 제시했습니다. 이 계약 규모를 새 투자 유치액으로 볼 수는 없습니다. 발표 말미에 Helix 3.0을 예고했지만 세부 기능, 독립적인 성능 평가, 공개 일정은 제시하지 않았습니다.
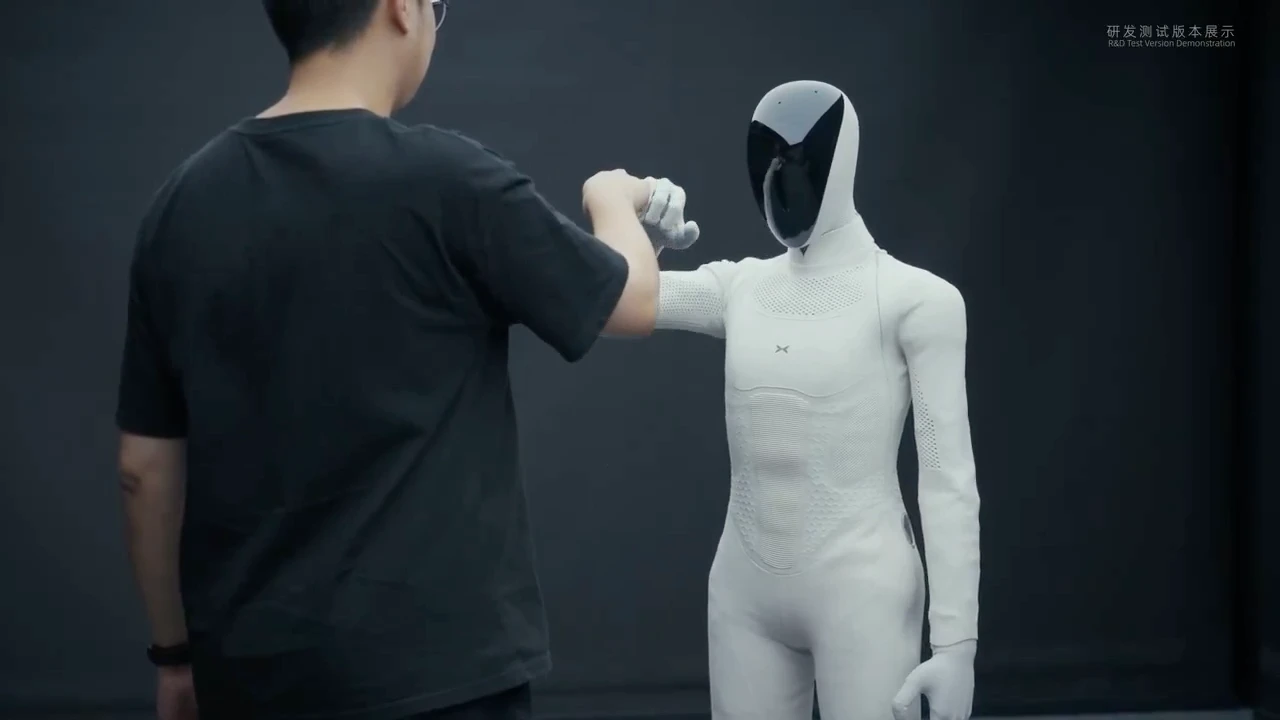
XPeng, IRON의 악수·주먹 인사 전환 시연…시각 판단 0.2초마다 갱신
3줄 요약 - XPeng이 휴머노이드 IRON이 사람의 손짓 변화에 맞춰 동작을 바꾸는 새 시연 영상을 공개했습니다. - 회사는 VLA 2.0 시스템이 시각 정보를 0.2초마다 다시 판단한다고 설명했습니다. - 영상은 연구개발 시험이며 성공률이나 실제 배치 일정은 공개되지 않았습니다. 공개된 영상에서 IRON은 악수를 하려던 사람이 주먹 인사로 바꾸자 손 동작을 조정하고, 하이파이브 위치가 바뀌자 다른 팔을 사용합니다. XPeng은 음성 명령 없이 시각 단서를 계속 해석해 움직임을 수정하는 VLA 2.0 기술의 사례라고 설명했습니다. 회사가 제시한 0.2초는 시각 판단을 갱신하는 간격으로, 사람이 손을 움직인 순간부터 로봇이 반응을 끝낼 때까지의 전체 지연 시간은 아닙니다. 영상에는 연구개발 시험 버전이라는 표시가 있으며, 반복 시험의 성공률이나 촬영 횟수는 제시되지 않았습니다. 이번 발표는 사람이 도중에 행동을 바꿀 때 로봇이 대응하는 상호작용 능력을 보여줍니다. 다만 일상 환경에서 같은 성능이 유지되는지, 상용 제품에 언제 적용될지는 이번 시연만으로 확인할 수 없습니다.
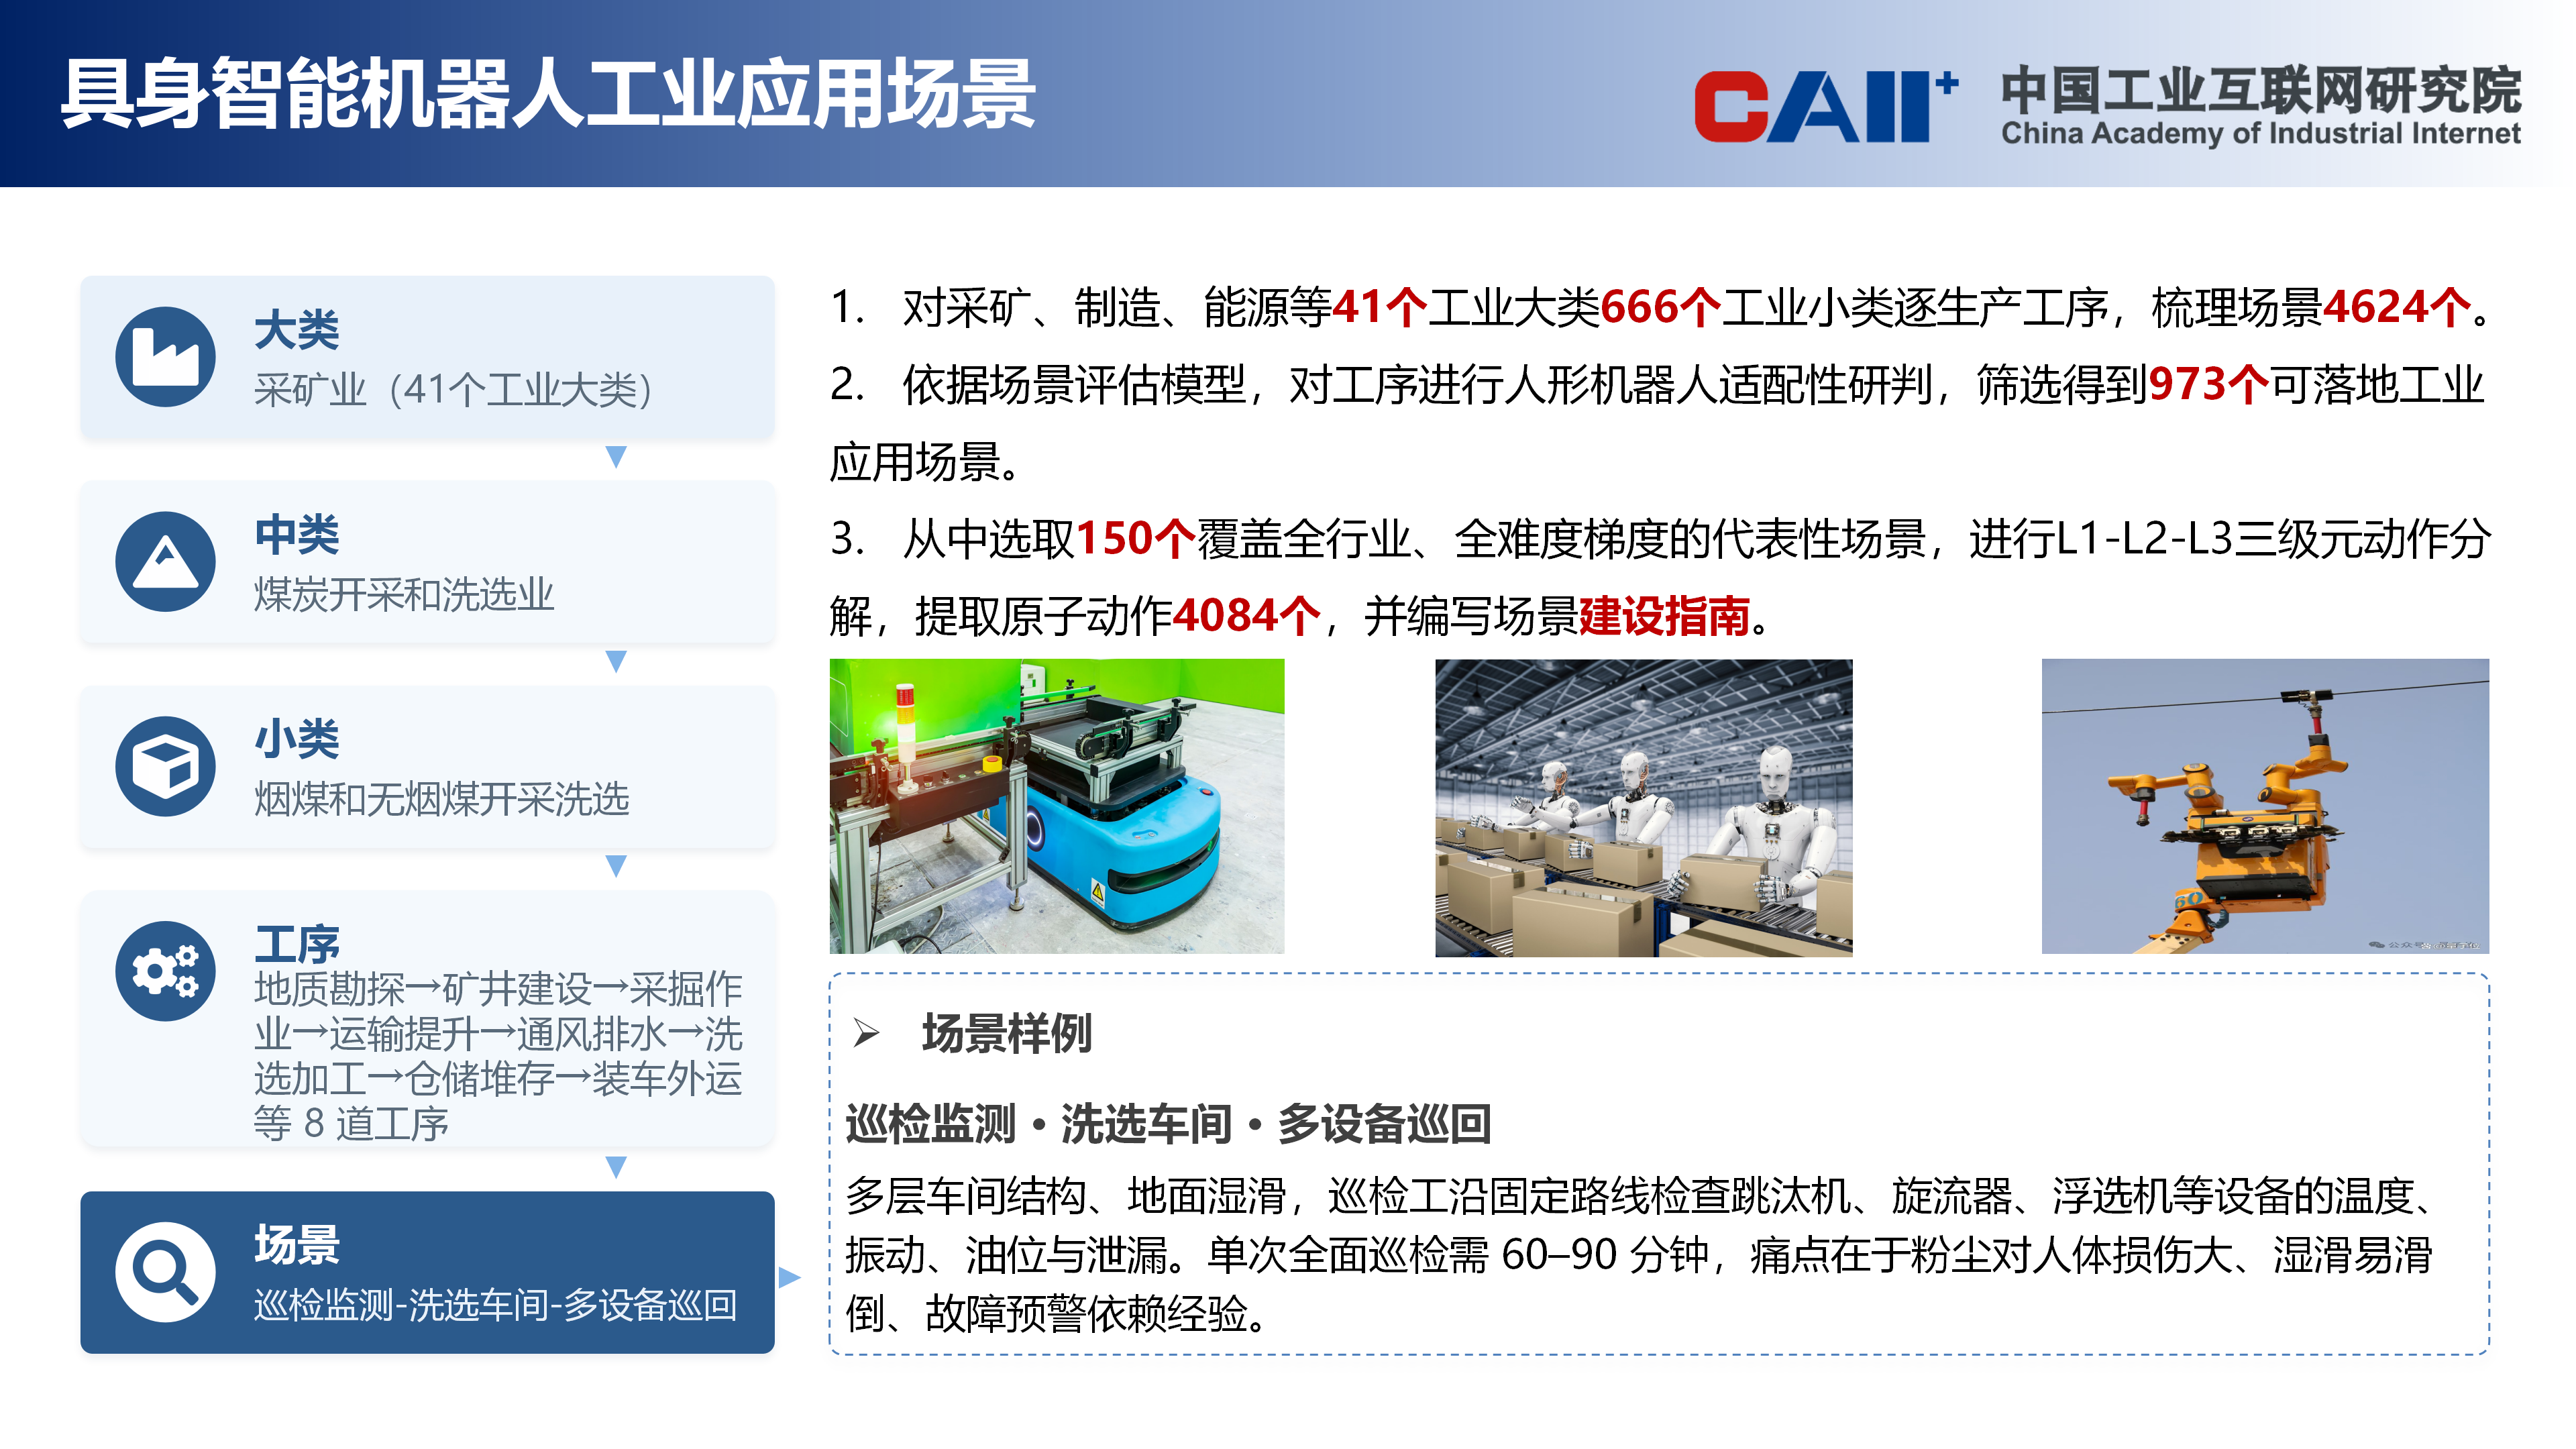
중국 산업인터넷연구원, 실작업 중심 로봇 평가 서비스 시작
3줄 요약 - 중국 산업인터넷연구원이 로봇의 실제 산업 작업 능력을 평가하는 서비스를 시작했습니다. - 새 기준은 작업 수행, 안전·신뢰성, 지능, 경제성의 네 영역과 17개 세부 항목으로 구성됩니다. - 전력·철강·전자·자동차·석유화학 등 현장에서 시험할 기업과 연구기관을 모집합니다. 중국 산업인터넷연구원은 10월 23일 'CAII Embodied-AI Benchmark'를 공개하고 체화지능 로봇의 응용 능력 평가 참여기관 모집을 시작했습니다. 연구원은 기술 시연을 넘어 실제 생산 환경에서 과제를 수행할 수 있는지 확인하기 위해 평가 기준을 마련했다고 설명했습니다. 평가 단위는 현장 작업의 완료 여부입니다. 실제 작업 능력, 안전성과 신뢰성, 지능, 경제성이라는 네 영역에 17개 세부 항목을 두고 시험 설계부터 기본 성능 확인, 작업 실행, 결과 평가, 능력 판정까지 이어지는 절차를 제시했습니다. 모집 대상은 전력, 철강, 전자 제조, 자동차 제조, 석유화학, 특수 작업 분야의 기업과 연구기관입니다. 예시 과제에는 밸브와 스위치 조작, 송전선 점검, 고온 금속 표면 검사, 포장 보조, 용접과 검사, 위험 구역 샘플 채취와 저장탱크 순찰 등이 포함됩니다. 연구원은 평가 결과가 우수한 제품과 해법을 산업 수요·공급 연결 플랫폼에 소개할 수 있다고 밝혔습니다. 이번 발표는 평가 서비스의 출범과 참가 모집이며, 개별 로봇의 성능 인증 결과를 발표한 것은 아닙니다.

중국 휴머노이드 기업들, 한국 공장·서비스 현장 시험 확대
3줄 요약 - 중국 휴머노이드 기업들이 한국의 공장과 서비스 현장에서 시험·판매 기회를 넓히고 있다고 현지 인터뷰에서 밝혔습니다. - UBTECH는 국내 자동차 부품 생산라인 시험을 추진하고, 애니버스 다이내믹스는 올해 4분기 카페 시험을 계획합니다. - 중국 세관 기준 올해 1~9월 한국은 관련 로봇 수출액 약 1,999만 달러로 중국의 세 번째 시장이었습니다. 코리아타임스에 게재된 남중국모닝포스트 기자의 현지 취재에 따르면, 중국의 UBTECH, 애니버스 다이내믹스, AGIBOT, 유니트리 등이 한국에서 제품 인증과 시험 운영, 판매 경로를 모색하고 있습니다. 기사는 기업 관계자와 시장 분석가를 인터뷰해 기존 발표 이후의 현장 진행 상황을 전했습니다. UBTECH의 상업용 로봇 담당자는 U1 로봇이 지난 9월 서울의 로봇 테마 시설에 납품됐다고 말했습니다. 회사는 앞서 국내 파트너와 자동차 부품 생산라인의 휴머노이드 시험 계획을 발표했으며, 복수의 모델이 국내에서 현장 시험 중이라고 설명했습니다. 다만 시험 대수와 결과는 공개하지 않았습니다. 애니버스 다이내믹스 대표는 한국의 카페 등 상업 서비스 현장에서 올해 4분기 시험을 시작한 뒤 제조업으로 넓힐 계획이라고 밝혔습니다. 이는 향후 계획이며 국내 상용 배치가 완료됐다는 뜻은 아닙니다. 한국 시장용 제품 인증과 현지 고객 확보가 과제로 제시됐습니다. 기사가 인용한 중국 세관 자료에서 올해 1~9월 한국으로의 '지능형 생체모사 로봇' 수출액은 약 1,999만 달러로 미국과 일본 다음이었습니다. 이 세관 분류에는 휴머노이드뿐 아니라 로봇개도 포함되므로 금액 전체를 휴머노이드 매출로 볼 수는 없습니다. 기사 첫 공개 시각은 10월 23일 오전 7시 한국 시간입니다.
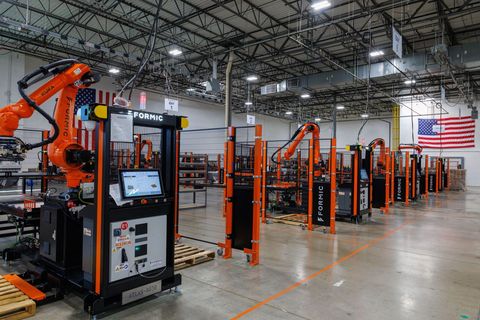
Formic, 공장 로봇 운영 확대 위해 5천만 달러 조달…범용 로봇 적용 추진
3줄 요약 - 미국 Formic이 제조 현장 로봇 운영을 확대하기 위해 5천만 달러의 성장 자금을 확보했습니다. - 회사는 100곳이 넘는 시설에서 로봇을 운영하며 누적 생산 가동 시간이 75만 시간을 넘었다고 밝혔습니다. - 확보한 자금으로 기존의 작업별 자동화에서 범용 로봇 활용으로 사업을 넓힐 계획입니다. Formic은 10월 22일 메르카토 파트너스가 주도한 시리즈 B 투자와 S2G 인베스트먼츠의 부채 금융 등을 합쳐 5천만 달러를 조달했다고 발표했습니다. 회사의 로봇 서비스 모델은 장비, 설치, 운영, 유지보수와 성능 관리를 묶어 고객이 초기 설비 구매 없이 월 이용료를 내도록 합니다. 5천만 달러는 지분 투자만의 금액이 아니라 부채 금융을 포함한 전체 규모입니다. 회사는 미국 30개 주 이상의 시설 100곳 넘게 수백 대의 로봇을 운영하고, 누적 생산 가동 시간이 75만 시간을 넘었다고 밝혔습니다. 가동률 99.6%와 고객 재계약률 97%도 회사가 제시한 수치입니다. 현재 용도는 팔레트 적재, 상자 포장, 설비 투입 등이며, 이러한 운영 실적이 새 범용 작업 도입의 기반이라고 설명했습니다. 새 자금은 금속 가공을 비롯한 적용 분야와 로봇 운영 역량 확대에 쓰일 예정입니다. Formic은 Physical Intelligence의 로봇 기초 모델을 자사 현장 데이터와 결합하는 작업도 진행하고 있습니다. 범용 로봇의 대규모 현장 배치가 이미 완료됐다고 발표한 것은 아닙니다.

Warp Sciences, 로봇 활용 신약 연구실 구축 위해 2억1,500만 달러 조달
3줄 요약 - 전 OpenAI 과학 부문 책임자 케빈 웨일이 신약 연구에 AI와 로봇을 적용하는 Warp Sciences를 공개했습니다. - 회사는 2억1,500만 달러를 조달했으며, 미국에 로봇을 활용한 화학 연구실을 구축할 계획입니다. - 연구원의 작업을 학습한 로봇이 후보 물질의 합성과 시험을 맡도록 개발할 예정이며, 현재의 자동화 성과로 발표한 것은 아닙니다. Warp Sciences는 신약 후보 물질을 찾은 뒤 여러 화합물을 만들고 시험하는 실험실 작업을 자동화하려는 회사입니다. 케빈 웨일 전 OpenAI 과학 부문 책임자가 회사를 공개하면서 2억1,500만 달러의 투자 유치를 발표했습니다. 투자 라운드는 Lightspeed가 주도했고 IVP, Mayfield, Lux Capital, Premji Invest, Menlo Ventures 등이 참여했습니다. TechCrunch에 따르면 회사는 미국에 화학 연구실을 세우고, 카메라와 센서 장갑을 착용한 화학자의 작업을 데이터로 모아 로봇을 훈련할 계획입니다. 목표는 로봇이 연구자가 고른 후보 물질을 만들고 시험하는 반복 작업을 맡아 실험 속도를 높이는 것입니다. 발표 당시 공개된 내용은 구축 및 훈련 계획이며, 로봇 연구실이 이미 완전 자동으로 운영되고 있다는 뜻은 아닙니다. 회사는 화합물 합성 업무가 해외 위탁에 의존하는 현실을 배경으로 미국 내 연구 역량을 늘리려 합니다. TechCrunch는 이번 투자 후 기업 가치가 8억6,500만 달러라고 전했습니다.
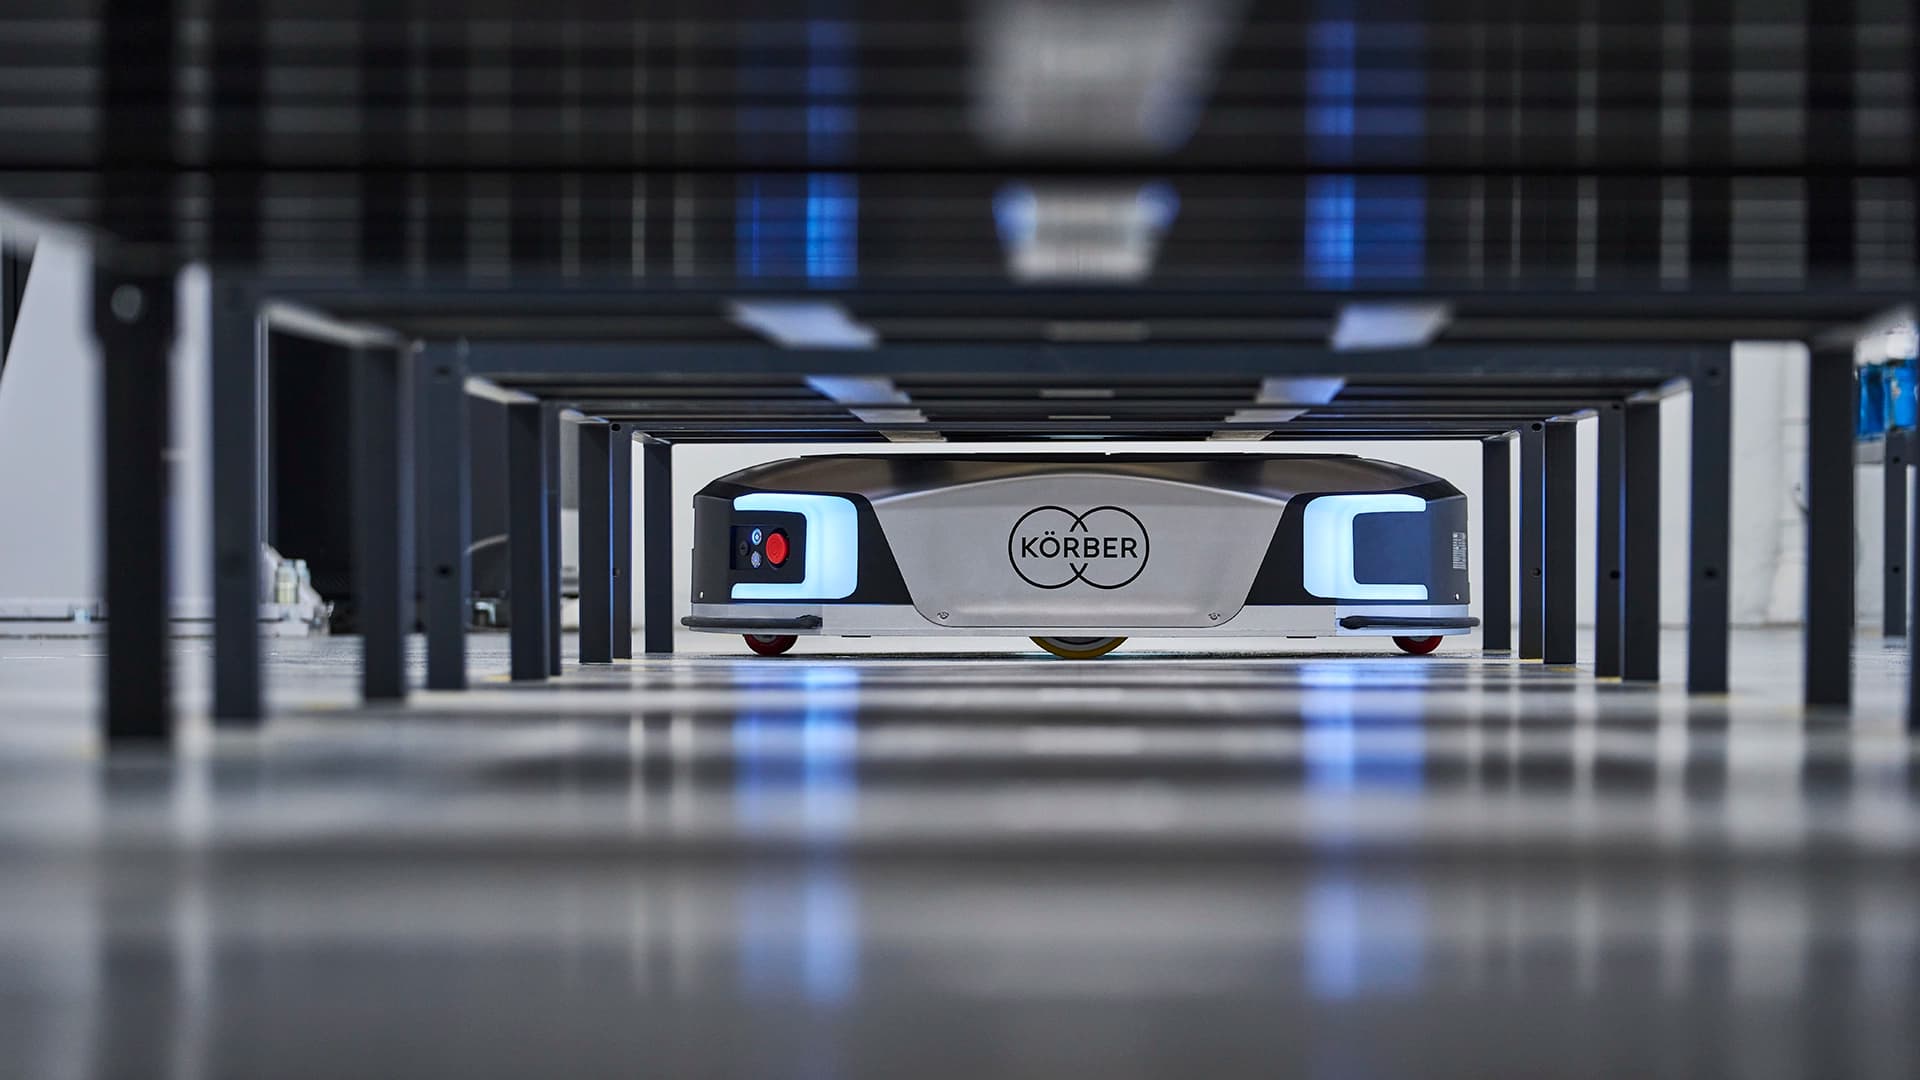
Körber, 독일 NAiSE 지분 투자…서로 다른 물류 로봇 통합 관제 확대
3줄 요약 - 독일 Körber가 여러 업체의 물류 로봇을 함께 관리하는 소프트웨어 기업 NAiSE의 지분을 취득합니다. - 양사는 기존 협력을 전략적 제휴로 확대해 공장과 창고의 혼합 로봇 차량 관제를 추진합니다. - 휴머노이드 활용도 연구할 계획이지만 실제 배치나 투자 금액은 공개하지 않았습니다. Körber는 10월 22일 독일 NAiSE에 지분을 투자한다고 발표했습니다. NAiSE의 차량 관리 소프트웨어는 서로 다른 제조사의 무인 운반차와 자율주행 이동 로봇, 사람이 운전하는 산업용 차량을 하나의 관제 계층에 연결합니다. Körber는 기존 협력을 투자 관계로 확대해 자사의 창고 솔루션과 연결할 계획입니다. 두 회사는 창고 관리·실행·제어 시스템이 서로 달라도 차량을 표준화된 방식으로 연동하는 것이 목표라고 설명했습니다. NAiSE는 기존 고객 및 다른 통합업체와 계속 거래하고, 운영은 창업진이 맡기로 했습니다. Körber의 지분율과 투자 금액은 발표되지 않았습니다. 양사는 앞으로 휴머노이드를 포함한 새 물류 활용 사례도 개발할 계획입니다. 다만 이번 발표는 새로운 휴머노이드 제품의 출시나 현장 배치를 뜻하지 않으며, 현재 확인된 변화는 소프트웨어 기업에 대한 투자와 협력 확대입니다.
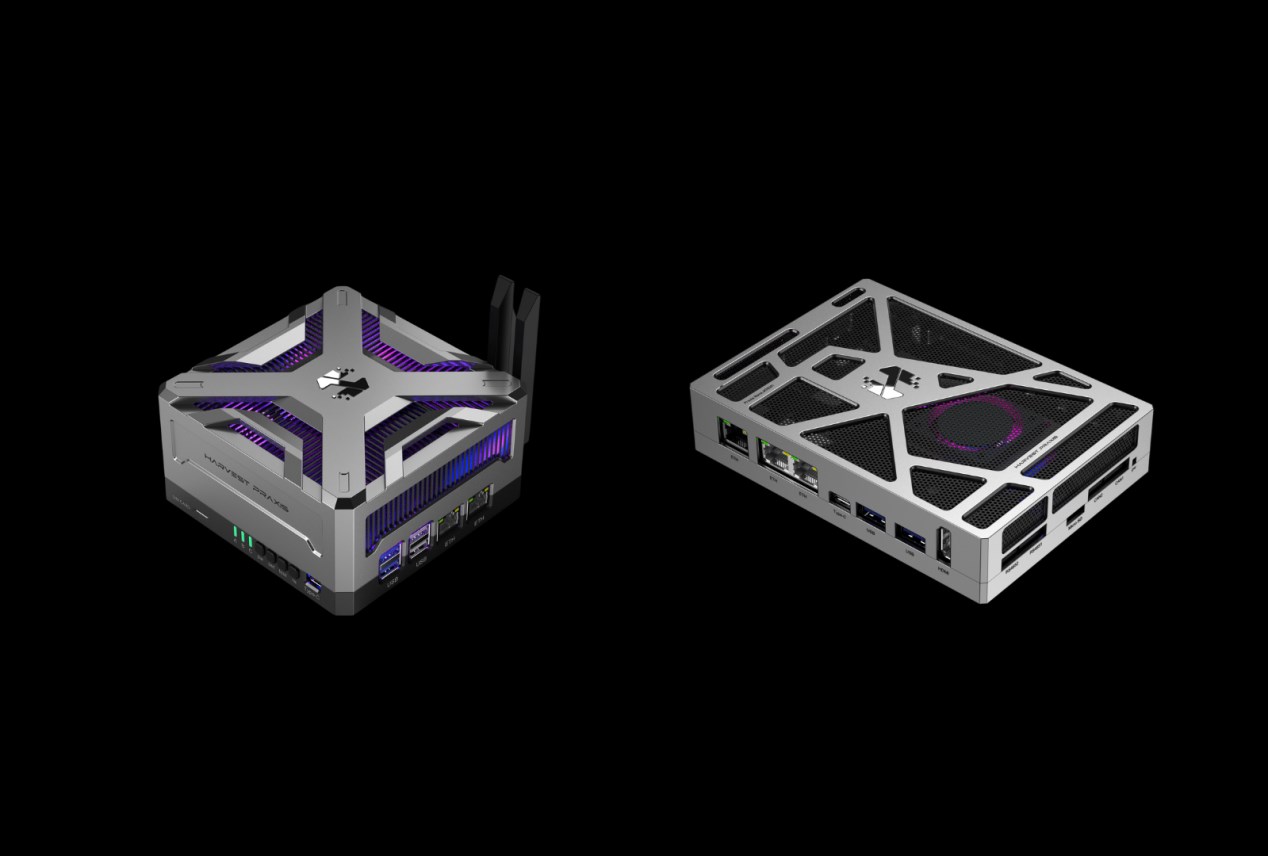
Harvest Praxis, 로봇 인지·동작 제어 통합 칩 플랫폼 공개…2027년 1월 양산 목표
3줄 요약 - Harvest Praxis가 로봇의 인지·판단과 동작 제어를 한 칩에서 처리하는 Hyper AI Brain 플랫폼을 공개했습니다. - 고성능 Praxis One은 미디어텍 3나노미터 칩을 쓰며, 경량형 Praxis Nano도 함께 소개했습니다. - 회사는 올해 4분기 내부 시험을 시작하고 2027년 1월 양산·상업 납품을 목표로 합니다. Harvest Praxis는 10월 22일 중국 로봇 서밋에서 미디어텍과 협력해 개발한 로봇용 온디바이스 컴퓨팅 플랫폼을 발표했습니다. 회사는 인지와 판단을 맡는 부분과 동작 제어 부분을 단일 칩에 통합해 통신 지연과 전력 소모를 줄이려 한다고 설명했습니다. 세계 최초라는 표현은 회사의 주장입니다. 고성능 제품 Praxis One은 미디어텍 Genio Pro 5100 기반이며 시스템 전체 연산 성능을 120 TOPS로 제시했습니다. 별도 제품 Praxis Nano는 Genio 720을 사용하고 23 TOPS 성능을 목표로 합니다. 회사는 모델 컴파일과 배포를 돕는 Praxis Deployment Studio도 공개했으며, 내부 시험에서 YOLOv8이 NPU에서 초당 약 114프레임으로 작동했다고 밝혔습니다. 회사는 이 플랫폼을 적용한 키 1.85m 산업용 휴머노이드 S1 Zilong과 사족 로봇, 바퀴형 로봇도 소개했습니다. 칩 플랫폼의 내부 시험은 2026년 4분기, 양산과 상업 납품은 2027년 1월로 계획하고 있습니다. 제시된 성능과 일정은 회사 발표에 따른 것으로, 대량 고객 납품이 이미 시작됐다는 뜻은 아닙니다.
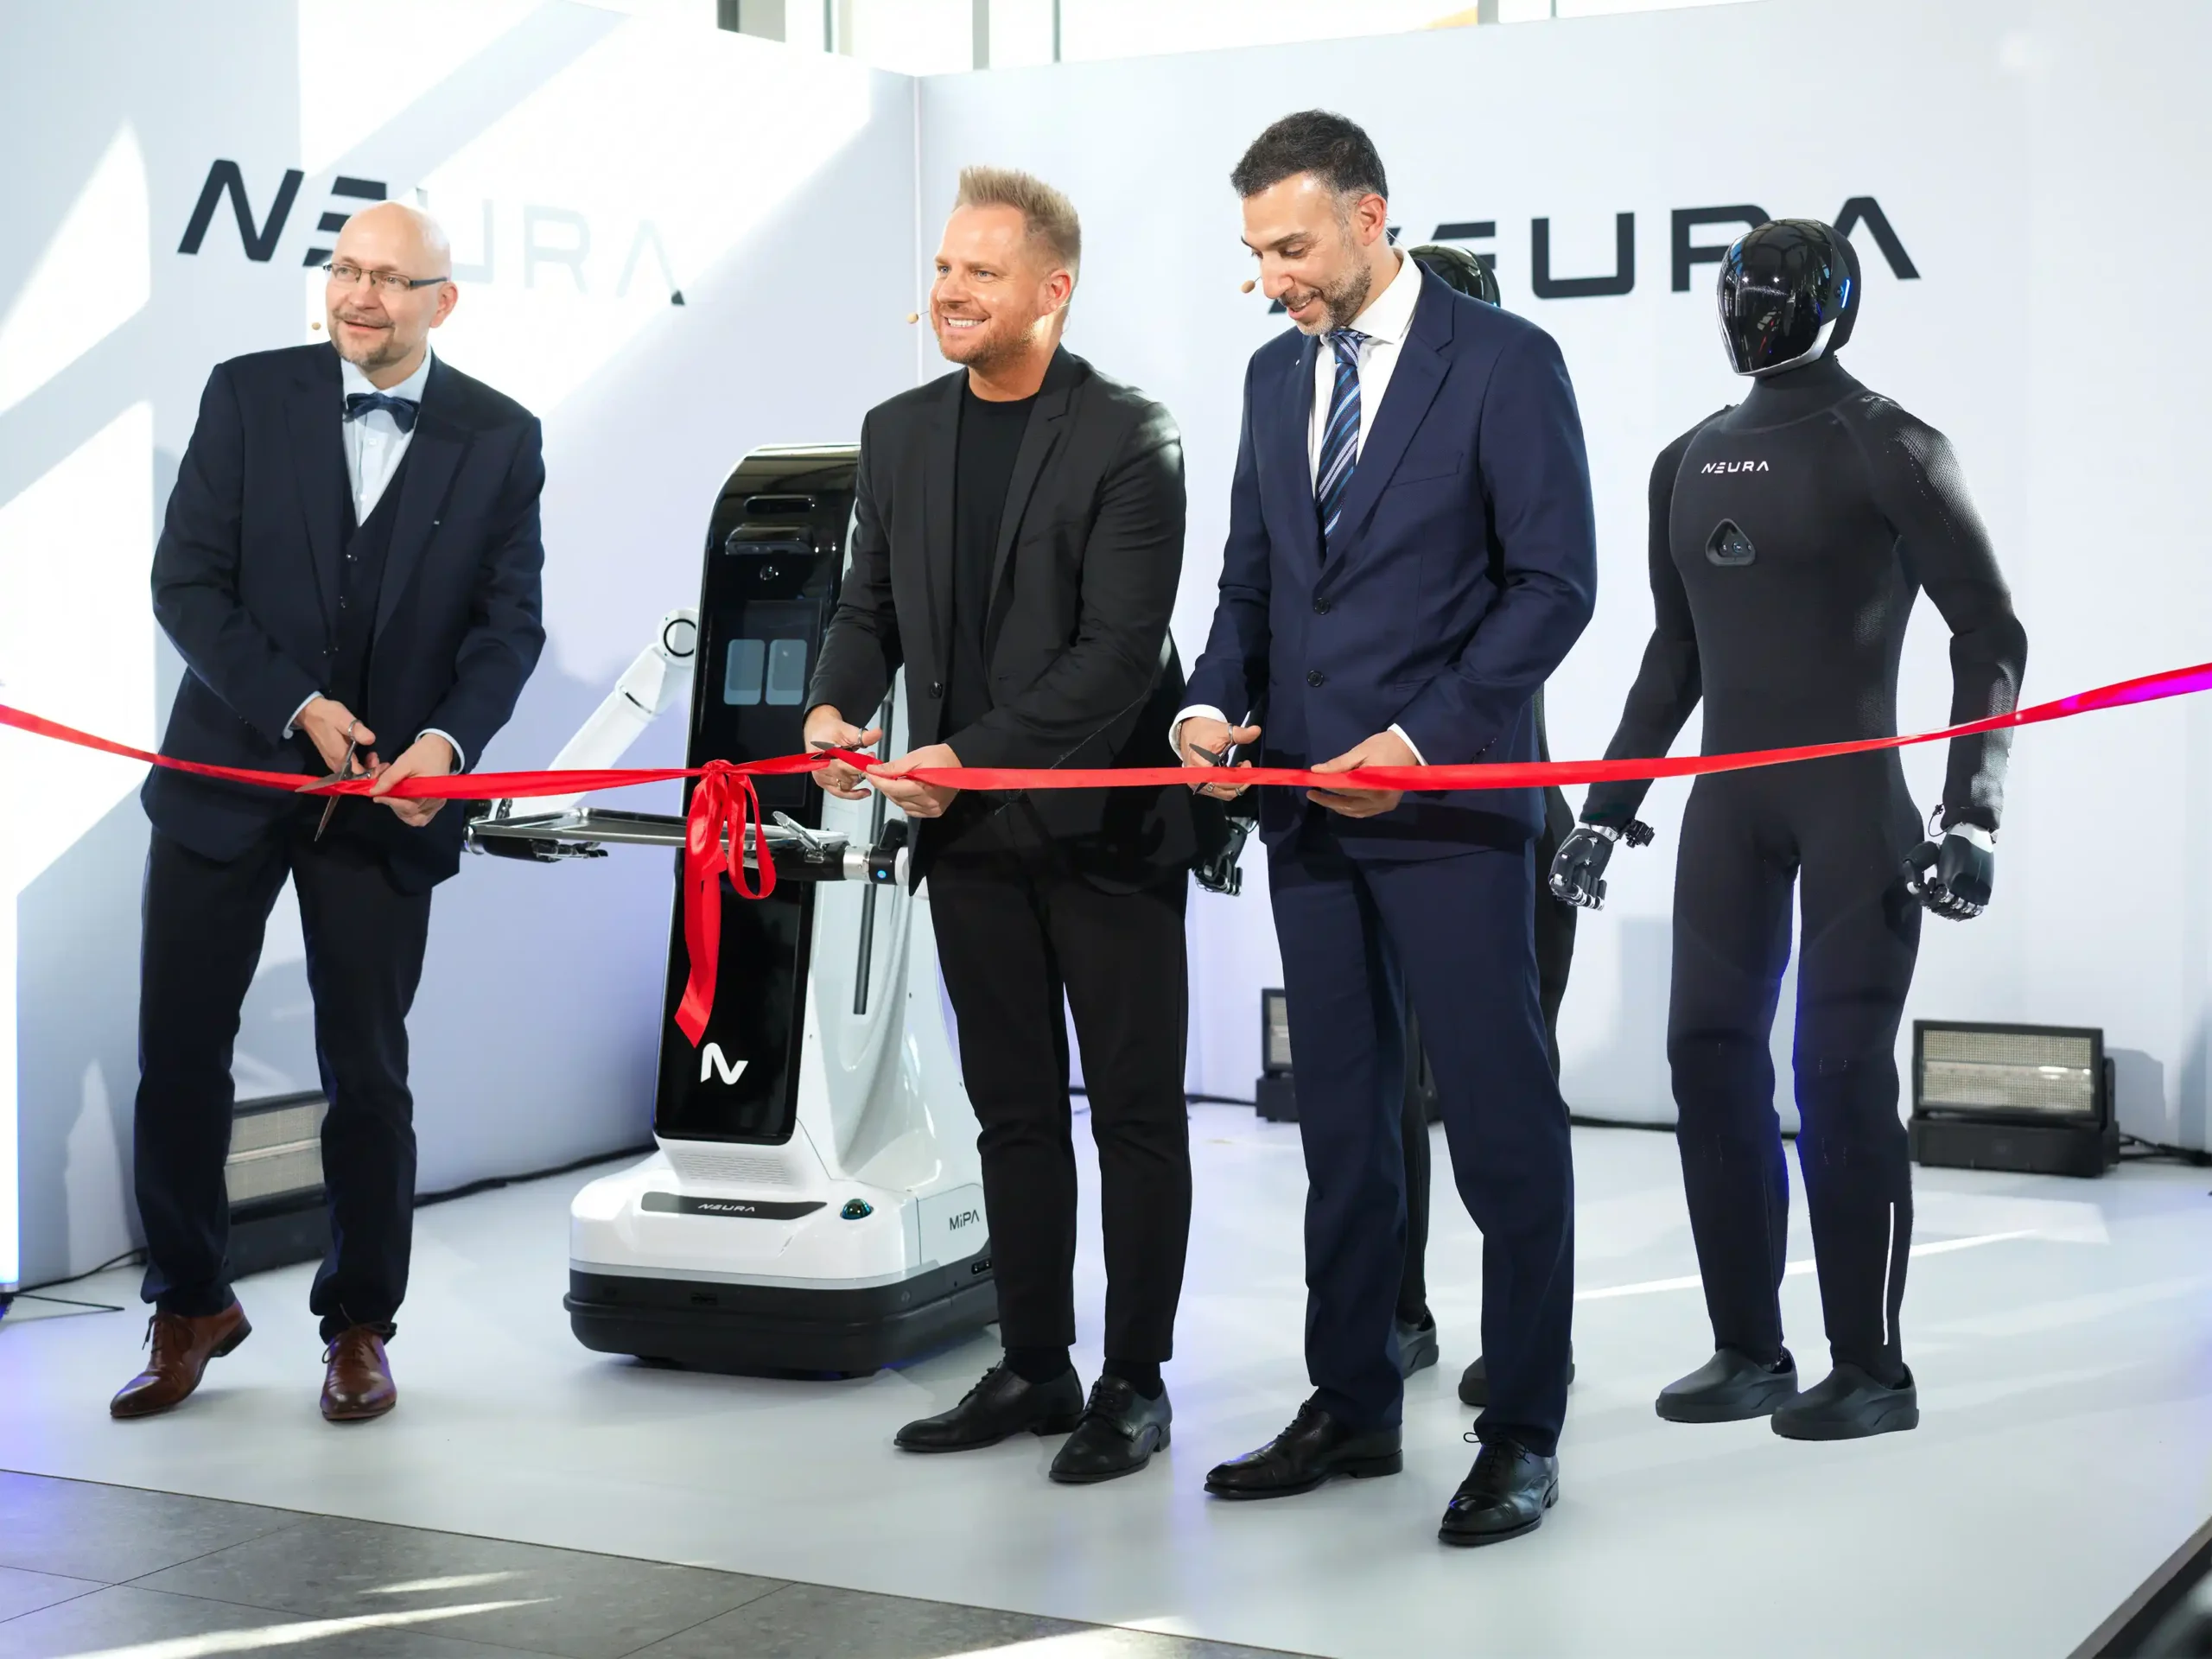
NEURA, 20% 가벼운 4NE1 4세대 공개…뮌헨 로봇 훈련센터 개관
3줄 요약 - NEURA Robotics가 이전 세대보다 20% 가벼운 휴머노이드 4NE1 4세대를 공개했습니다. - 뮌헨공항 인근에 뮌헨공대와 함께 2,300㎡ 규모의 로봇 훈련센터를 열었습니다. - 신형 로봇은 훈련센터에서 가동 중이지만 양산과 고객 인도 일정은 아직 제시되지 않았습니다. NEURA Robotics와 뮌헨공대는 10월 22일 공항 인근 LabCampus에 TUM RoboGym을 열고 4NE1 4세대를 선보였습니다. 약 2,300㎡ 규모의 이 시설에서는 기업이 실제 작업을 제시하고 연구진이 로봇의 학습과 수행 능력을 시험합니다. 양측은 초기 3년간 약 1,700만 유로를 투자하며, 이 가운데 NEURA가 약 1,100만 유로를 부담한다고 밝혔습니다. 4NE1 4세대는 이전 모델보다 무게가 20% 줄었고 검은색 섬유 외장, 개선된 손, 팔다리가 독립적으로 반응하는 제어 기능을 갖췄다고 회사는 설명했습니다. 시각뿐 아니라 촉각, 힘, 소리와 로봇 상태를 함께 입력받는 Neuron AI를 사용합니다. 회사는 로봇을 양산에 맞춰 준비 중이며, 현재 훈련 시설에서 활용하고 있다고 밝혔습니다. 훈련센터는 상자 취급, 병 채우기, 부품 조립 같은 현장 작업을 대상으로 로봇 센서 데이터와 사람의 시연, 시뮬레이션을 함께 수집합니다. 뮌헨공대 발표에 따르면 시설에는 훈련 셀 48개가 있고 초기에는 휴머노이드와 서비스 로봇을 합쳐 약 100대를 다룹니다. 이 수치는 신형 4NE1만의 배치 수량을 뜻하지 않습니다.

Maxinsights, 로봇 학습 데이터 수집·검수 플랫폼 공개와 함께 3천만 달러 유치
3줄 요약 - Maxinsights가 로봇 학습용 영상 검수 플랫폼 MaxLoop을 공개하고 3천만 달러의 초기 투자를 유치했습니다. - 회사는 일상 작업 영상 200만 시간 이상을 모았고 이 가운데 150만 시간을 모델 학습에 쓸 수 있다고 밝혔습니다. - 접촉과 힘을 기록하는 MaxGlove는 Genesis AI와 함께 개발 중이며 상용 수집 규모는 아직 목표 단계입니다. Maxinsights는 사람이 집과 식당, 호텔에서 실제 일을 하는 모습을 착용형 카메라로 기록해 로봇 학습 데이터로 가공합니다. 회사는 6개국의 계약 인력 5,000명 이상이 수집에 참여하고 고객이 30곳을 넘는다고 포브스 인터뷰에서 밝혔습니다. 회사 주장에 따르면 Genesis AI의 GENE-26.5 학습에 쓰인 1인칭 영상 20만 시간도 공급했습니다. 이번에 공개한 MaxLoop은 들어온 영상을 바로 평가해 촬영 상태와 작업 완료 여부, 데이터 활용 가능성을 검사합니다. 회사는 한 달에 약 45만 시간 분량을 처리한다고 설명했습니다. 이는 회사가 제시한 운영 수치이며 독립적인 성능 검증 결과는 아닙니다. MaxGlove는 영상만으로 알기 어려운 쥐는 힘과 물체 무게, 접촉 변화를 기록하도록 Genesis AI와 개발하고 있습니다. 회사는 2027년에 힘 데이터 100만 시간을 모으는 목표를 제시했지만 현재 달성량으로 발표하지 않았습니다. 투자금 3천만 달러는 Peak XV가 주도했으며 Tola Capital 등도 참여했습니다.
FORT Robotics, 로봇 안전 기술 확대 위해 약 2천만 달러 추가 투자 약정 확보
3줄 요약 - FORT Robotics가 기존 투자자들로부터 약 2천만 달러의 새 투자 약정을 확보했다고 발표했습니다. - 약 1천만 달러는 이번 주 마감 예정인 자금 조달이고, 나머지 약 1천만 달러는 추진 중인 기업결합과 연계된 투자 약정입니다. - 회사는 자금을 로봇 안전 플랫폼의 인력과 운영 역량 확대에 사용할 계획입니다. FORT Robotics는 타이거 글로벌이 이끄는 약 1천만 달러 규모의 자금 조달에 마크 큐반 컴퍼니스도 참여하며, 거래가 이번 주에 마무리될 것으로 예상한다고 밝혔습니다. 타이거 글로벌은 별도로 뉴버리 스트리트 II와 추진하는 기업결합이 마무리될 때 집행할 예정인 상장사 지분 사모투자에 약 1천만 달러를 추가로 약정했습니다. 회사는 기존 약정을 합치면 기업결합 관련 투자 약정액이 5천만 달러를 넘는다고 설명했습니다. 이번 발표는 투자 약정에 관한 것으로, 두 자금 조달과 기업결합이 모두 완료됐다는 의미는 아닙니다. 회사는 창고, 국방, 건설 등 자율 시스템 도입 시장의 고객 수요에 대응하기 위해 인력과 운영 역량을 늘릴 계획입니다. 기업결합 후 나스닥 상장 계획도 규제 승인과 거래 완료를 전제로 합니다. FORT Robotics는 자사의 로봇 안전 기반 기술인 트러스트 레이어가 600곳이 넘는 고객의 1만 9,500대 이상 장비에 배치됐다고 주장합니다. 이 수치는 회사가 밝힌 기존 사업 규모이며, 이번 투자로 새로 배치된 장비 수는 아닙니다.
애질리티 로보틱스, Digit 5 온보드 컴퓨팅을 엔비디아 IGX Thor로 통일
3줄 요약 - 애질리티 로보틱스는 휴머노이드 Digit 5의 로봇 내 컴퓨팅을 엔비디아 IGX Thor 모듈로 통일한다고 발표했습니다. - 정식 판매 버전에서는 엔비디아가 로봇 내 컴퓨팅의 독점 공급사가 될 예정입니다. - Digit 5의 초기 고객 공급은 2027년 상반기에 시작할 계획입니다. 애질리티 로보틱스는 차세대 산업용 휴머노이드 Digit 5의 컴퓨팅 구조를 엔비디아 IGX Thor 중심으로 단일화한다고 발표했습니다. 이는 여러 컴퓨팅 장치를 하나의 공통 기반으로 정리해 공장과 창고에서의 배치를 준비하는 조치입니다. 정식 공급 버전의 로봇 내 컴퓨팅은 엔비디아가 독점 제공할 예정입니다. 회사는 기존에 발표한 엔비디아 Halos 안전 협력도 확대합니다. IGX Thor와 추가 Halos 모델을 자체 사람 감지 안전 시스템에 통합해 인지 기능과 안전성 평가를 개선하겠다는 계획입니다. 엔비디아의 Halos AI 시스템 검사 연구소에도 참여해 안전 관련 소프트웨어, AI 구성요소와 사이버 보안 보호 기능을 제3자 인증 전에 평가할 예정입니다. Digit 5는 2027년 상반기부터 초기 고객에게 공급할 계획입니다. 이후 6~9개월에 걸쳐 제조업과 창고·유통 운영사로 공급 범위를 넓히겠다는 일정입니다. 컴퓨팅 통합과 안전 기능의 효과는 향후 평가와 현장 배치에서 확인해야 합니다.
스위스 로봇 스타트업 Enact, 촉각 기반 조작 기술 개발에 3천만 달러 유치
3줄 요약 - 스위스 로봇 스타트업 Enact Intelligence가 3천만 달러의 프리시드 투자를 유치하며 사업을 공개했습니다. - 회사는 로봇의 구동기에서 힘과 접촉 정보를 감지해 물체 조작 정확도를 높이는 기술을 개발합니다. - 투자금은 연구개발과 하드웨어 개발, 인력 확충에 사용할 계획입니다. Enact Intelligence는 비공개 개발 단계에서 나와 3천만 달러의 프리시드 투자 유치를 발표했습니다. 투자에는 Redalpine, Notion Capital, Firstminute Capital 등이 참여했으며, 얀 르쿤과 미스트랄 AI의 아르튀르 멘슈도 개인 투자자로 이름을 올렸습니다. 회사는 카메라 영상에만 의존하는 조작 방식의 한계를 줄이기 위해 로봇 구동기에서 힘과 접촉을 감지하는 기술을 개발합니다. 창업자 마누엘 이브 갈리커는 로봇이 실시간으로 물체와의 접촉을 느끼면 데이터를 더 효율적으로 학습하고 작업 신뢰도를 높일 수 있다고 설명했습니다. 회사는 모델 구조와 데이터 처리 과정부터 센서·구동기까지 함께 설계하겠다고 밝혔습니다. 목표 분야는 산업 현장을 포함한 여러 형태의 범용 로봇입니다. 투자금은 팀 확대와 하드웨어 및 연구개발에 사용할 예정입니다. 실제 고객 배치 규모나 조작 성능 수치는 이번 발표에서 제시되지 않았습니다.
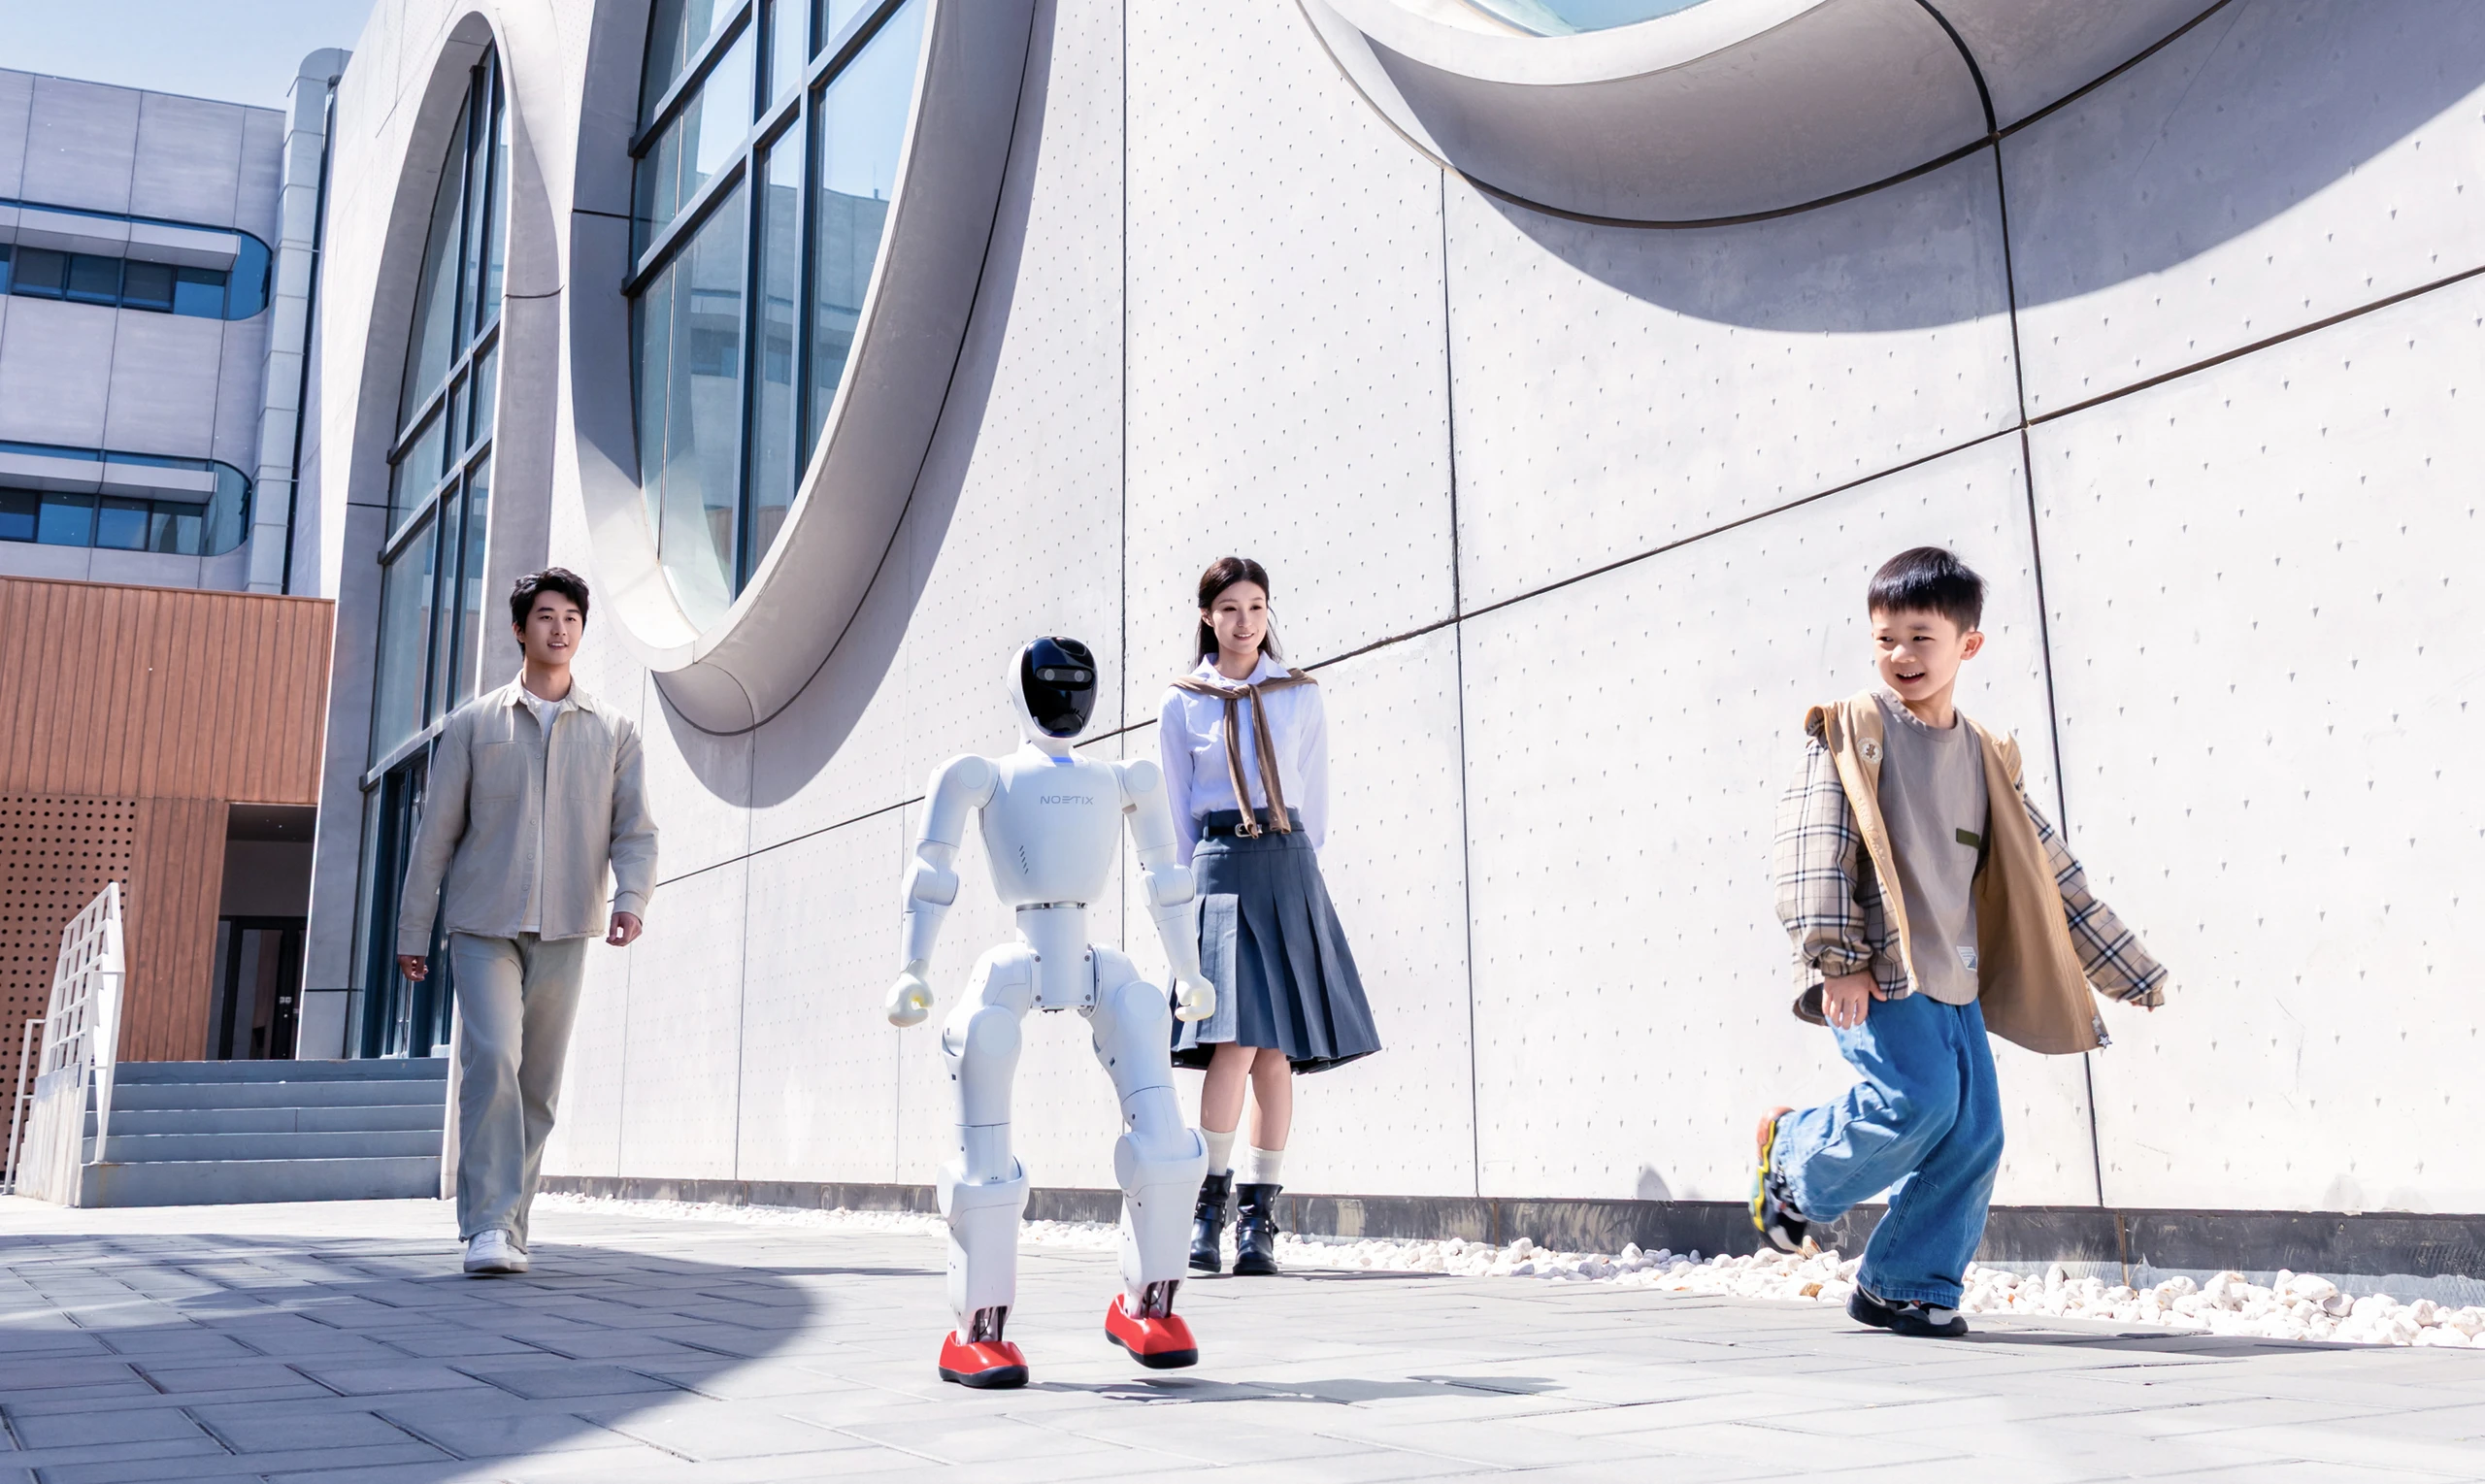
블룸버그, 휴머노이드 기업 노에틱스의 홍콩 비공개 상장 신청 보도
3줄 요약 - 블룸버그는 중국 휴머노이드 기업 노에틱스 로보틱스가 홍콩 상장을 비공개로 신청했다고 보도했습니다. - 보도에 따르면 회사는 수억 달러 조달을 검토하며 이르면 2027년에 상장할 수 있습니다. - 회사의 공식 확인이나 확정된 공모 조건은 아직 없습니다. 휴머노이즈 데일리는 블룸버그가 익명의 관계자를 인용해 노에틱스 로보틱스의 홍콩 기업공개 신청을 보도했다고 전했습니다. 노에틱스의 법인명은 송옌파워 베이징 테크놀로지입니다. 보도상 조달 규모는 수억 달러이며 상장 시점은 이르면 2027년이지만, 논의가 진행 중이어서 금액과 일정이 달라질 수 있습니다. 노에틱스는 Bumi, N2, E1 등 휴머노이드 제품을 개발합니다. 블룸버그 보도에 따르면 회사는 지난 3월 CATL 관련 투자 플랫폼이 주도한 약 10억 위안의 자금을 유치했습니다. 이번 상장 신청 보도에는 매출, 수익성, 출하량이나 공모 가격이 제시되지 않았습니다. 노에틱스는 블룸버그의 논평 요청에 응답하지 않았다고 전해졌습니다. 비공개 신청 보도는 상장 완료나 목표 금액 확보를 뜻하지 않으며, 세부 사업 성과는 향후 공시에서 확인해야 합니다.
셰플러·완델보츠, 산업·휴머노이드 로봇용 피지컬 AI 플랫폼 공동 개발
3줄 요약 - 셰플러와 완델보츠가 로봇용 피지컬 AI 플랫폼 개발을 위한 기술 협력을 발표했습니다. - 완델보츠 NOVA를 바탕으로 산업용·휴머노이드 로봇 작업을 셰플러의 여러 공장에 확대 적용할 계획입니다. - 자동화 솔루션의 전체 수명주기 비용을 최대 40% 줄이겠다는 수치는 두 회사의 목표입니다. 두 회사는 10월 22일 독일 베를린에서 열린 엔비디아 GTC 세션을 통해 협력 내용을 공개했습니다. 셰플러는 완델보츠 NOVA를 기반으로 AI 모델, 시뮬레이션, 생산 현장의 로봇 애플리케이션을 한 소프트웨어 환경에서 연결하고 관리하는 플랫폼을 개발할 계획입니다. 플랫폼은 로봇 작업의 개발과 검증을 거쳐 셰플러의 세계 각지 생산 거점으로 옮기는 데 쓰일 예정입니다. 완델보츠는 산업용 로봇과 이동 로봇, 휴머노이드 로봇 등 하드웨어 종류와 제조사에 관계없이 작업 로직을 활용하는 방향이라고 설명했습니다. 가상 검증에는 엔비디아 Omniverse와 Isaac Sim을 사용하고, 재사용 가능한 로봇 작업 기술의 라이브러리도 구축할 계획입니다. 두 회사는 기존 공동 프로젝트의 로봇 포장 셀에서 애플리케이션당 개발 기간을 약 2주 줄였다고 밝혔습니다. 수명주기 비용 최대 40% 절감은 앞으로 달성하려는 목표이며, 전 세계 공장에 대한 배포나 비용 절감이 이미 완료됐다는 뜻은 아닙니다.
Prox Industries, 미쓰비시전기 다중 로봇 협업 피지컬 AI 연구 기술 지원
3줄 요약 - 일본 Prox Industries가 미쓰비시전기의 피지컬 AI 연구개발에 기술 자문을 제공했다고 발표했습니다. - 여러 로봇의 인식·판단·통신·제어를 연결하는 시뮬레이션 검증을 지원했습니다. - 이번 발표는 연구와 검증 지원에 관한 것으로, 상용 제품 출시나 현장 배치를 뜻하지 않습니다. Prox Industries는 미쓰비시전기가 추진하는 다중 로봇 협업 연구에서 엔비디아 Omniverse와 Isaac Sim을 활용한 시뮬레이션 환경 구성과 검증 방법을 자문했다고 밝혔습니다. 로봇 모델과 물리 특성을 설정하고 주변 상황에 따른 행동을 시험하는 과정도 지원했습니다. 구체적으로 Isaac Lab을 사용한 사족보행 로봇의 보행·물체 운반, 로봇 팔의 물체 잡기·이동을 강화학습으로 다루는 방법을 공유했습니다. 카메라 영상과 시각·언어 모델을 이용한 대상물·장애물 인식, 대규모 언어 모델을 이용한 작업 지시 해석과 운반 목적지 선택도 구현·검증 사례로 제시했습니다. 또한 로봇끼리 정보를 주고받아 동작을 조율하는 구조의 구현과 검증을 자문했습니다. 회사는 이번 작업을 미쓰비시전기의 지속적인 연구개발을 위한 기반 마련으로 설명했으며, 실제 공장 배치 성과나 제품 출시를 발표하지는 않았습니다.

테슬라, 프리몬트 생산라인에서 상용 품질 옵티머스 로봇 초기 생산 시작
3줄 요약 - 테슬라는 미국 프리몬트 공장의 대량 생산라인에서 옵티머스 휴머노이드의 초기 생산을 시작했다고 발표했습니다. - 회사는 이번 생산분을 처음으로 상용 제품 수준의 품질을 갖춘 로봇이라고 설명했습니다. - 생산 대수와 속도, 외부 판매 일정은 공개하지 않았습니다. 테슬라는 2026년 3분기 주주 자료에서 프리몬트의 대량 생산라인에서 옵티머스를 생산하기 시작했다고 밝혔습니다. 회사는 현재 만들어지는 로봇이 자사가 처음 생산한 상용 품질 수준의 제품이라고 평가했습니다. 하드웨어와 제조 공정은 계속 수정할 예정이라고 덧붙였습니다. 자료의 생산 현황표에는 캘리포니아 옵티머스 라인이 초기 증산 단계로, 텍사스 라인은 건설 단계로 표시됐습니다. 두 라인 모두 연간 생산능력 수치는 제시되지 않았습니다. 이번 발표만으로 양산 규모나 고객 인도 실적을 확인할 수는 없습니다. 프리몬트 라인은 기존 모델 S·X 생산 공간을 전환해 구축했습니다. 테슬라는 현재 공정이 상용 제품을 만드는 데 적합하다고 주장하지만, 실제 생산량과 제품 가격, 외부 판매 시작 시점은 밝히지 않았습니다.
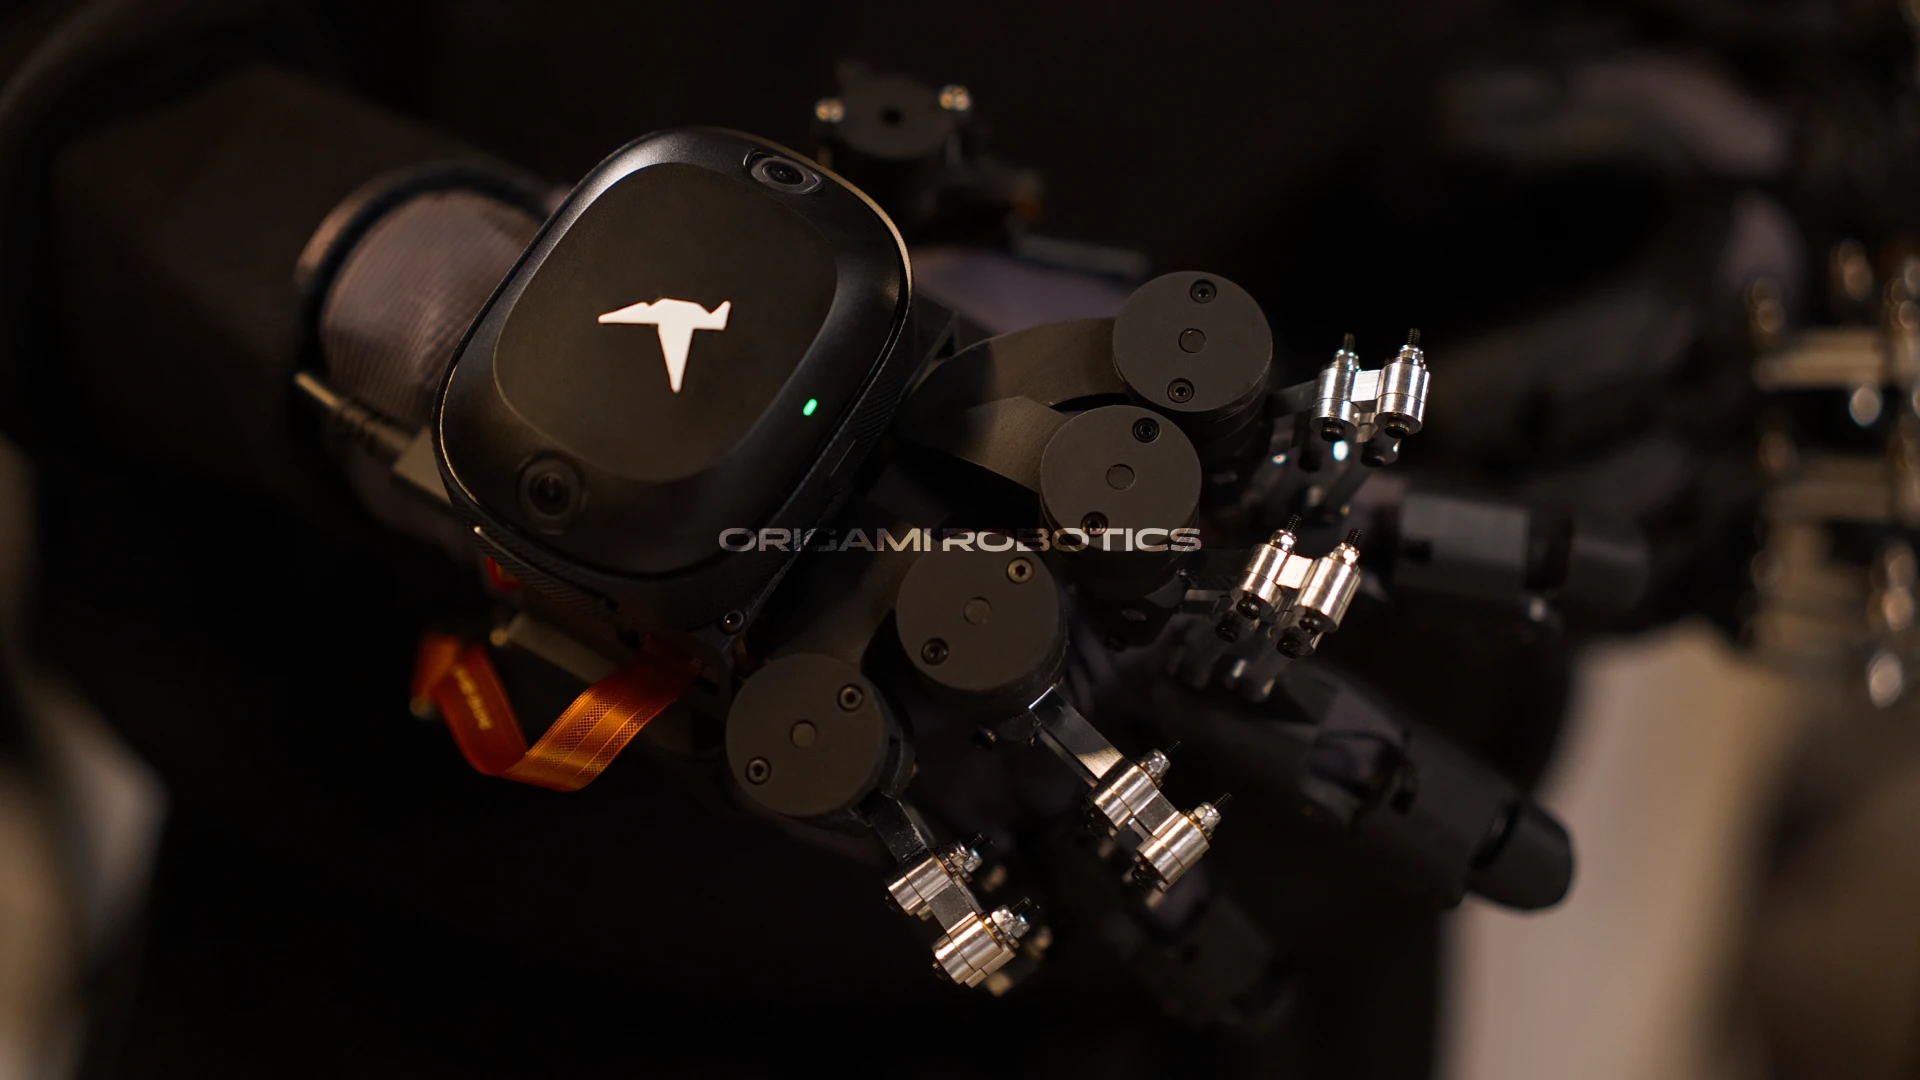
오리가미 로보틱스, 로봇 손 학습용 손동작·압력 수집 장갑 S1 공개
3줄 요약 - 오리가미 로보틱스가 사람의 손가락 움직임과 접촉 압력을 함께 기록하는 S1 장갑을 공개했습니다. - 장갑은 손가락 관절 각도 20개와 손끝·손바닥 압력, 손목 카메라 영상을 같은 시간축에 수집합니다. - 회사는 양산을 시작했다고 밝혔지만 로봇이 수집한 기술을 그대로 재현하는 단계는 아닙니다. S1은 로봇 손을 훈련시키기 위한 사람의 작업 데이터를 수집하는 장갑입니다. 관절 인코더로 손가락 각도 20개를 직접 측정하며, 손끝과 손바닥의 압력 및 손목 카메라 영상을 함께 기록합니다. 손이 물체에 가려져도 관절 측정이 이어지는 점을 영상 기반 손 추적과의 차이로 제시했습니다. 오리가미 로보틱스는 장갑과 자사 로봇 손의 관절 배치를 맞춰 설계했습니다. 착용자에 맞게 장갑을 조정하면 기록한 손가락 각도를 로봇 관절의 목표 위치로 옮길 수 있다는 설명입니다. 다만 사람 손과 로봇 손의 크기·접촉 위치가 달라 압력과 조작 능력을 그대로 옮기는 문제는 아직 해결 중입니다. 회사는 손가락 위치를 별도 동작 포착 장비와 비교한 자체 시험에서 일부 손가락의 위치 오차가 밀리미터 수준이었다고 밝혔습니다. 또 카드 섞기와 악기 연주 등 30개 어려운 작업을 장갑을 착용한 사람이 수행하는 모습을 시험했습니다. 이는 사람의 동작을 기록한 결과이며 로봇이 같은 작업을 성공했다는 뜻은 아닙니다. 회사는 S1 양산을 시작했다고 말했지만 가격과 출하 일정은 공개하지 않았습니다.
YYForce, 호텔 인력·서비스 로봇·휴머노이드 연동할 Workforce OS 개발 계획 발표
3줄 요약 - 싱가포르 YYForce가 직원과 서비스 로봇, 휴머노이드를 함께 운영하는 Workforce OS 개발 계획을 발표했습니다. - 회사는 엔비디아 로봇 개발 도구와 Unitree 휴머노이드를 활용해 호텔 업무를 단계적으로 시험할 계획입니다. - 발표 내용은 개발 일정과 목표이며 운영체제의 정식 출시나 상용 배치를 뜻하지 않습니다. YYForce는 호텔과 시설 관리 업무에서 사람과 여러 종류의 로봇을 함께 운영하기 위한 모듈형 소프트웨어 구조 Workforce OS를 개발하겠다고 발표했습니다. 구상에는 컴퓨터 비전, 위치 추정과 지도 작성, 로봇 팔 제어, 자연어 상호작용, 여러 로봇의 작업 조정이 포함됩니다. 회사는 엔비디아 Jetson과 RTX 컴퓨팅 장치, GR00T 모델, Isaac Sim, Isaac ROS, TensorRT 등을 개발에 활용할 계획입니다. 먼저 발표 후 0~2개월에 안내·대화와 프런트 데스크 연동을 구축하고, 2~4개월에는 바퀴형 로봇과 로봇 팔을 이용한 음료 서비스 등을 시험할 예정입니다. 4~6개월 단계에는 Unitree 휴머노이드의 시범 투입을 포함한 호텔 연회 업무를 목표로 제시했습니다. 이는 회사가 발표한 단계별 개발 일정입니다. 소프트웨어의 완성 여부, 휴머노이드의 실제 호텔 운영 투입, 현장 성능과 고객 계약 규모는 아직 확인되지 않았습니다.

페라소, 휴머노이드 로봇용 60GHz 무선 연결 시연…영상 업로드 500Mbps
3줄 요약 - 페라소가 휴머노이드 로봇과 외부 연산 장치를 잇는 60GHz 무선 연결을 시연했습니다. - 시연에서 지속 업로드 500Mbps와 다운로드 100Mbps를 제시했습니다. - 로봇의 즉각적인 제어는 현장 컴퓨터가 맡고 복잡한 AI 처리는 원격 GPU를 활용하는 구상입니다. 페라소는 휴머노이드 로봇이 대용량 센서 데이터를 외부 컴퓨터로 보내는 용도의 60GHz 무선 연결을 시연했다고 발표했습니다. 회사가 공개한 시연 수치는 지속 업로드 500Mbps와 다운로드 100Mbps입니다. 구상에 따르면 반사적으로 빠르게 대응해야 하는 작업은 로봇 근처의 엔비디아 GPU에서 처리합니다. 더 복잡한 AI 모델의 연산은 무선망으로 연결된 원격 GPU 장치가 맡습니다. 이번에 제시한 전송 속도는 특정 시연 환경의 수치입니다. 로봇의 실제 배치 규모나 다양한 환경에서의 지연 시간, 작업 성공률은 공개되지 않았습니다.
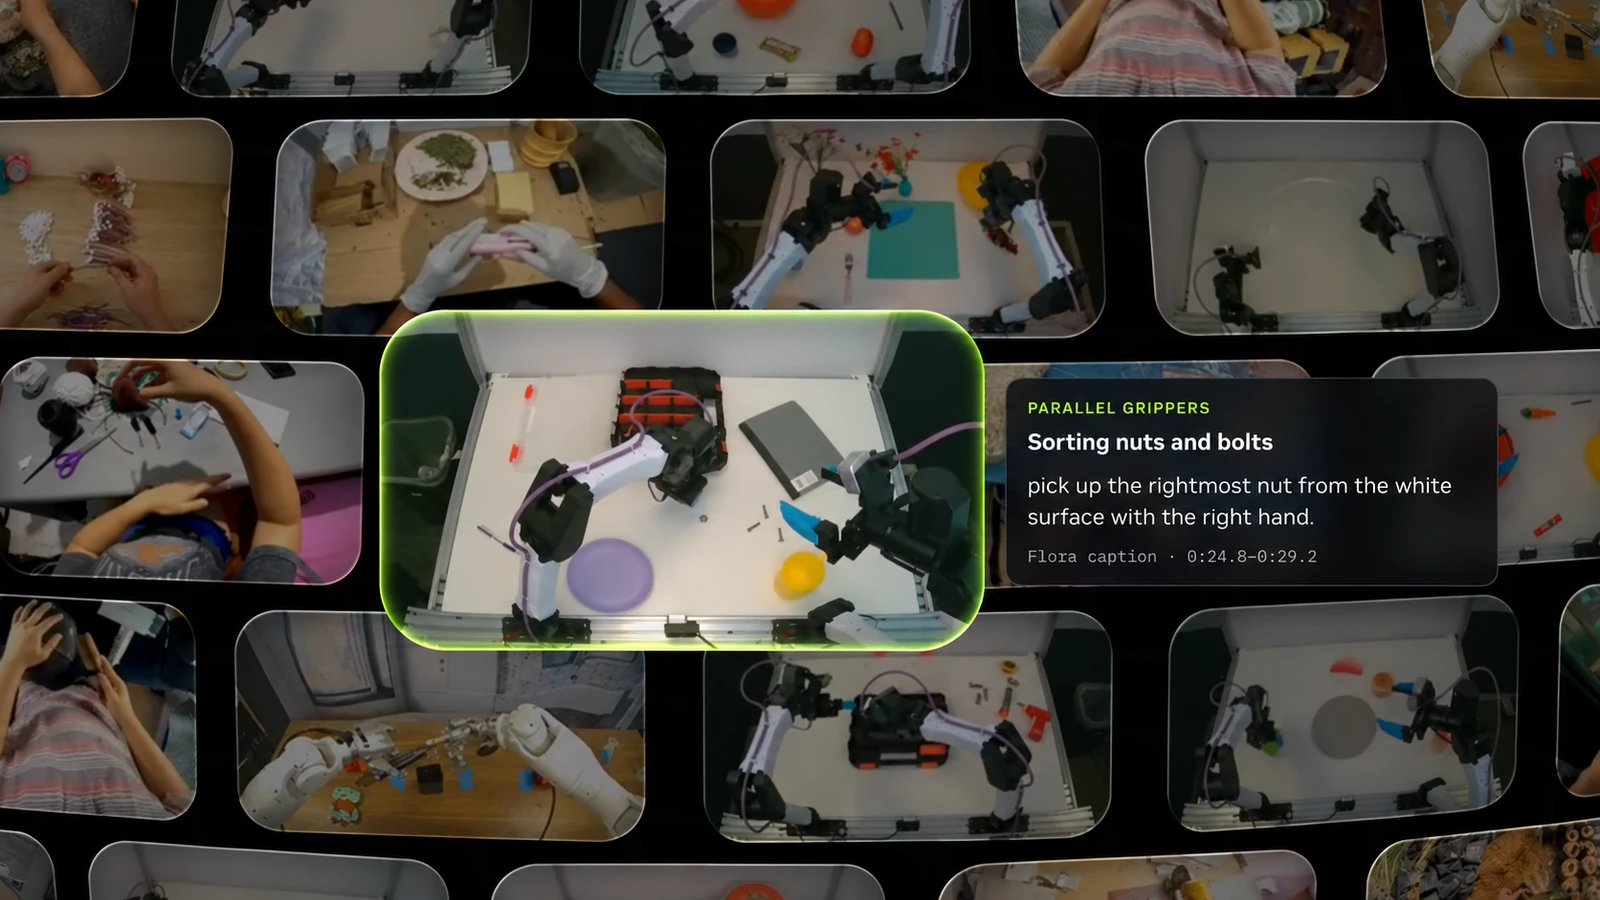
엔비디아, 로봇 학습 영상에 시간 구간·설명·보상 표시하는 Flora 공개
3줄 요약 - 엔비디아 연구진이 로봇 학습 영상을 분석하고 표시하는 Flora 모델 묶음을 공개했습니다. - 시간 구간 분할, 동작 설명, 보상 판단을 맡는 세 구성요소로 이뤄집니다. - 하루 20만 시간의 영상 처리 수치는 512대의 GB300 GPU를 이용한 주석 처리량 추정치입니다. 엔비디아 연구진은 로봇 학습에 쓰는 대규모 영상을 자동으로 정리하는 Flora를 공개했습니다. Flora TempSeg는 영상에서 작업 구간을 나누고, Flora Captioner는 행동을 설명하며, Flora Rewarder는 동작 결과를 평가하는 신호를 만듭니다. 연구진은 512대의 GB300 GPU를 활용할 경우 하루 최대 20만 시간 분량의 영상에 주석을 붙일 수 있다고 설명했습니다. 이는 데이터 처리 규모에 관한 수치이며 로봇이 실제로 학습하거나 작업을 완료한 시간은 아닙니다. 공개 자료에는 연구와 개발에 활용할 수 있는 모델 및 코드 정보가 포함됩니다. 다만 배포 조건에는 비상업적 이용 제한이 있어 상용 로봇에 바로 적용할 수 있는 일반 사용 허가로 해석해서는 안 됩니다.

애자일 로봇츠, 소형 휴머노이드 연내 생산 시작·내년 최대 2천 대 계획
3줄 요약 - 애자일 로봇츠 최고경영자가 소형 휴머노이드 Agile ONE S와 ONE SN의 연내 생산 시작 계획을 밝혔습니다. - 회사는 2027년에 1천~2천 대를 생산할 것으로 예상합니다. - 대학과 기업 연구소가 대상이며 언급된 기관들은 확정 고객이 아닙니다. 독일 애자일 로봇츠의 천자오펑 최고경영자는 로이터 인터뷰에서 소형 휴머노이드 Agile ONE S와 ONE SN의 생산을 2026년 말까지 시작할 계획이라고 밝혔습니다. 회사가 예상하는 2027년 생산 규모는 1천~2천 대입니다. 엔비디아와 공동으로 사양을 정한 ONE SN에는 손과 카메라, Jetson Thor 온보드 컴퓨터가 포함됩니다. 두 회사는 연구자가 로봇 데이터를 수집하고 새 기술을 시험할 수 있는 표준 구성을 제공하려고 합니다. 회사는 대학과 기업 연구소를 주요 대상으로 보고 있으며 스탠퍼드대와 취리히연방공대를 잠재 고객으로 언급했습니다. 생산 규모는 앞으로의 계획이고, 해당 기관의 주문이나 납품이 확정됐다는 발표는 아닙니다.
휴머노이드, 엔비디아 Jetson Thor로 차세대 로봇 온보드 컴퓨터 통합
3줄 요약 - 영국 휴머노이드가 엔비디아와의 협력을 확대하고 차세대 로봇에 Jetson Thor를 적용한다고 발표했습니다. - 기존 온보드 컴퓨터 두 대의 작업을 한 대로 통합하는 설계를 추진합니다. - Isaac OS와 Holoscan 기술도 활용하지만 새 로봇의 출시일이나 현장 성능은 공개하지 않았습니다. 영국 로봇 기업 휴머노이드는 차세대 휴머노이드의 컴퓨팅과 센서 처리 체계를 엔비디아 기술로 구성한다고 발표했습니다. 회사는 Jetson Thor를 활용하면 현재 두 대의 온보드 컴퓨터가 맡는 작업을 한 대로 통합하면서 필요한 연산 능력을 유지할 수 있다고 설명했습니다. 새 설계에는 로봇 소프트웨어 실행 환경인 Isaac OS와 센서 데이터를 연결하고 처리하는 Holoscan Sensor Bridge 및 SDK가 포함됩니다. 회사는 최대 100Gb 이더넷 연결을 활용해 카메라 등 센서에서 들어오는 데이터를 처리할 계획입니다. 이번 발표는 차세대 제품의 설계 방향과 기술 협력에 관한 것입니다. 실제 로봇의 출시 일정이나 현장 시험에서 입증된 성능 수치는 제시하지 않았습니다.