
출처: humanoidsdaily.com원문 보기
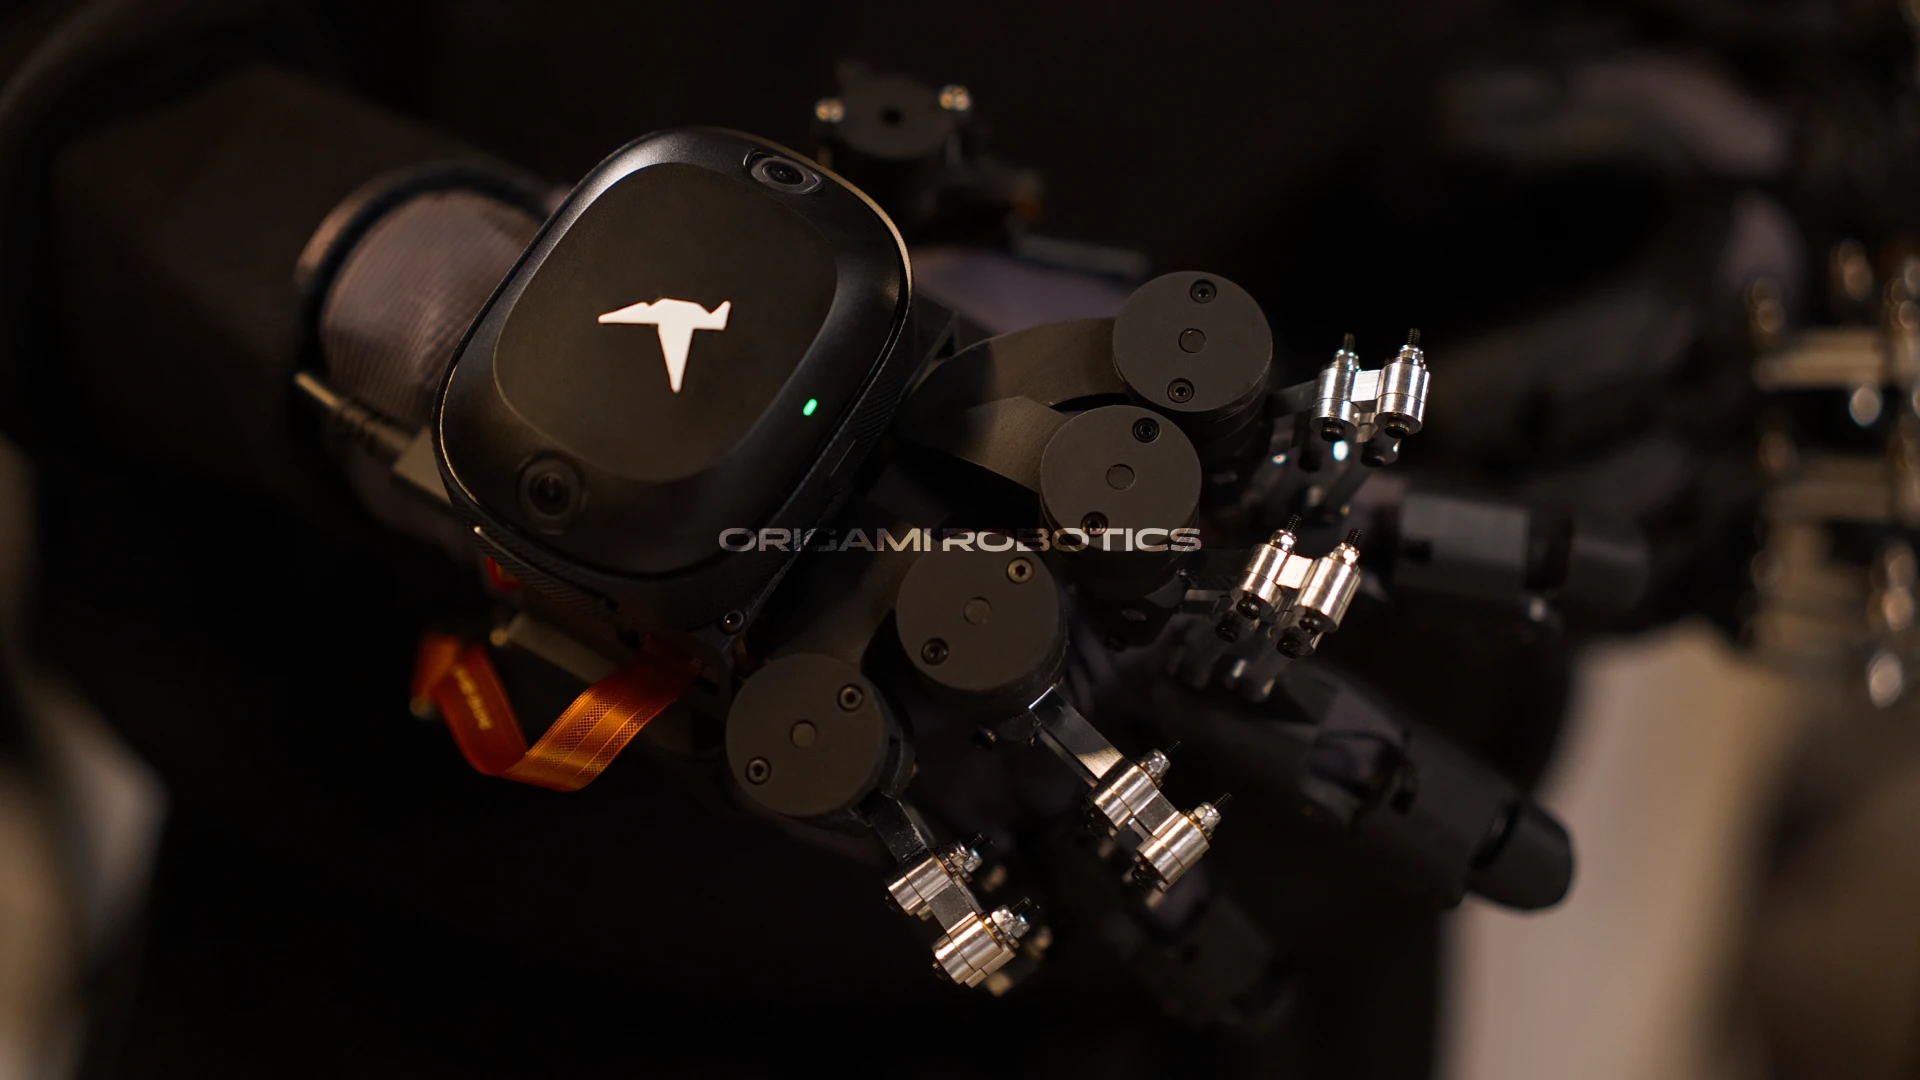
오리가미 로보틱스, 로봇 손 학습용 손동작·압력 수집 장갑 S1 공개
3줄 요약
- 오리가미 로보틱스가 사람의 손가락 움직임과 접촉 압력을 함께 기록하는 S1 장갑을 공개했습니다.
- 장갑은 손가락 관절 각도 20개와 손끝·손바닥 압력, 손목 카메라 영상을 같은 시간축에 수집합니다.
- 회사는 양산을 시작했다고 밝혔지만 로봇이 수집한 기술을 그대로 재현하는 단계는 아닙니다.
S1은 로봇 손을 훈련시키기 위한 사람의 작업 데이터를 수집하는 장갑입니다. 관절 인코더로 손가락 각도 20개를 직접 측정하며, 손끝과 손바닥의 압력 및 손목 카메라 영상을 함께 기록합니다. 손이 물체에 가려져도 관절 측정이 이어지는 점을 영상 기반 손 추적과의 차이로 제시했습니다.
오리가미 로보틱스는 장갑과 자사 로봇 손의 관절 배치를 맞춰 설계했습니다. 착용자에 맞게 장갑을 조정하면 기록한 손가락 각도를 로봇 관절의 목표 위치로 옮길 수 있다는 설명입니다. 다만 사람 손과 로봇 손의 크기·접촉 위치가 달라 압력과 조작 능력을 그대로 옮기는 문제는 아직 해결 중입니다.
회사는 손가락 위치를 별도 동작 포착 장비와 비교한 자체 시험에서 일부 손가락의 위치 오차가 밀리미터 수준이었다고 밝혔습니다. 또 카드 섞기와 악기 연주 등 30개 어려운 작업을 장갑을 착용한 사람이 수행하는 모습을 시험했습니다. 이는 사람의 동작을 기록한 결과이며 로봇이 같은 작업을 성공했다는 뜻은 아닙니다. 회사는 S1 양산을 시작했다고 말했지만 가격과 출하 일정은 공개하지 않았습니다.
댓글 0
아직 댓글이 없습니다.