
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.

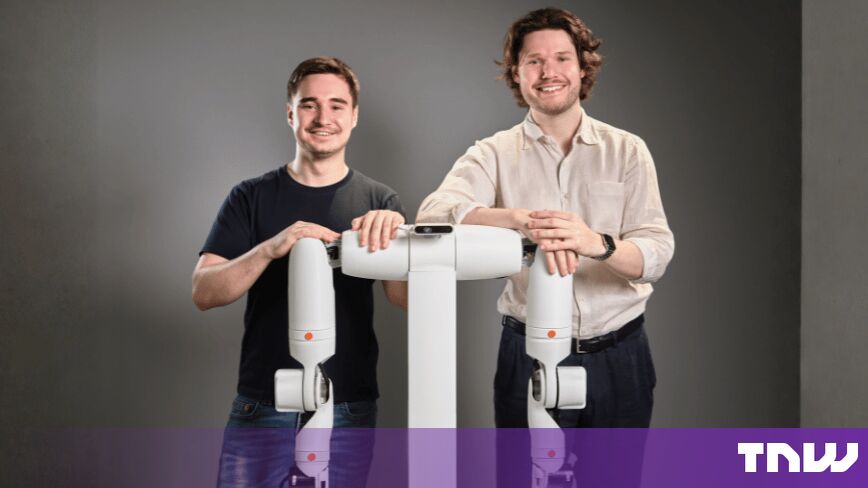
Meet Feather, the startup building the ‘Android of robotics’ for developers
3줄 요약 - Feather Robotics는 개발자가 작업에 맞게 조정할 수 있는 모듈형 휴머노이드 로봇 플랫폼을 판매하고 있습니다. - 로봇 가격은 약 3만 달러이며, 회사는 소량 판매로 누적 매출 100만 달러를 넘었다고 밝혔습니다. - 회사는 약 1년간의 현장 시험을 거쳐 더 큰 규모의 제품 출시를 준비하고 있다고 설명했습니다. Feather Robotics는 로봇 하드웨어와 제어 도구를 제공하고, 고객이 용도에 맞는 인공지능 모델을 선택해 적용하는 개발자용 플랫폼을 만들고 있습니다. 팔 길이 등을 조정할 수 있는 모듈형 설계를 채택했으며, 회사에 따르면 식당 조리와 연구실 청소에 로봇이 사용되고 있습니다. 회사는 현재까지 소량을 판매해 매출 100만 달러를 넘겼다고 밝혔지만, 고객 명단과 구체적인 배치 규모는 공개하지 않았습니다. 공동 창업자 호아 마이는 지난 1년간 현장 시험에서 확인한 문제를 해결한 뒤 본격적인 제품 출시를 준비하고 있다고 말했습니다. 초기 투자자인 그래디언트 벤처스가 주도한 760만 달러의 프리시드 투자는 앞서 발표된 자금 조달입니다.
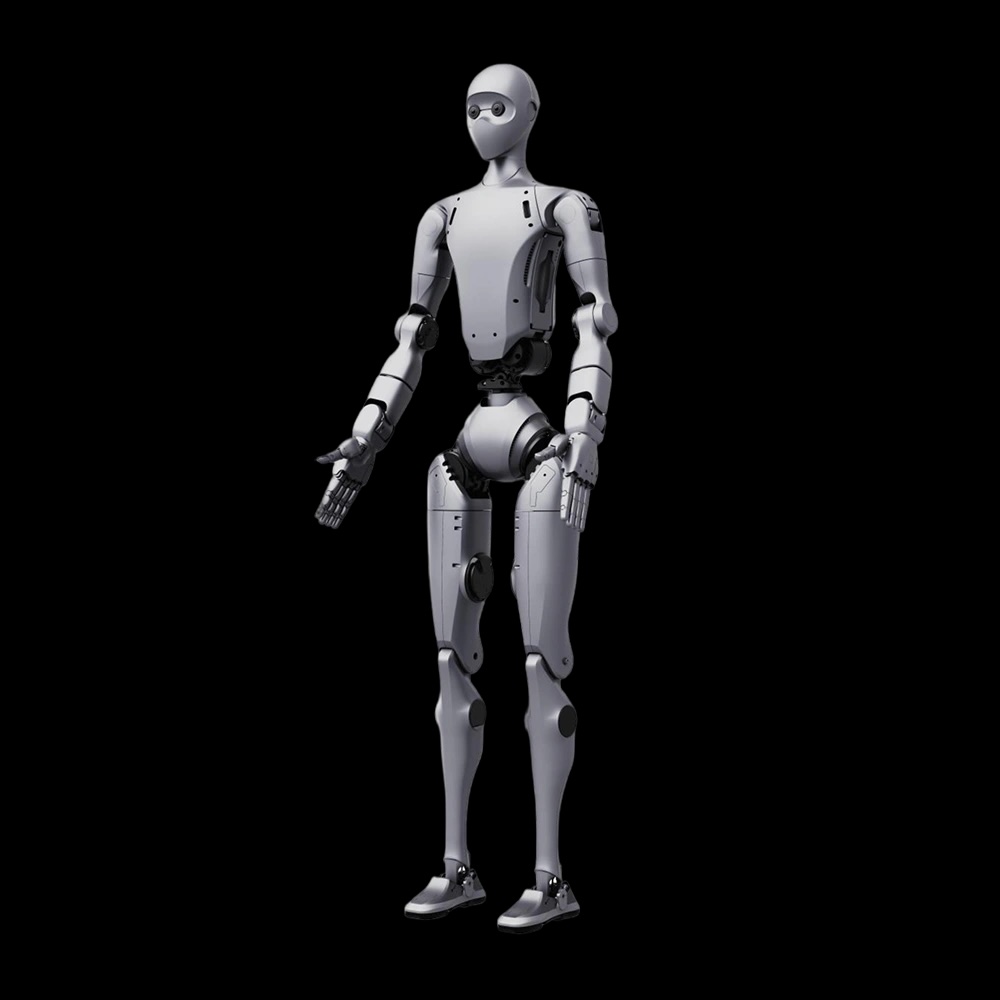
Toborlife AI Brings the Unitree H2 Plus to North America, a Full-Scale Humanoid Built for Real Work
3줄 요약 - 토보라이프 AI가 미국에서 구성·지원하는 Unitree H2 Plus 휴머노이드의 북미 판매를 시작했다고 발표했습니다. - 회사는 촉각형 다섯 손가락 손과 온보드 컴퓨팅을 선택할 수 있는 개발용 구성을 제공한다고 설명했습니다. - 전신 원격조작과 학습 데이터 수집 기능은 올해 안에 H2 계열로 확대할 계획입니다. 미국 로봇 판매·개발업체 토보라이프 AI는 Unitree H2 Plus를 북미 고객에게 미국 내에서 출하한다고 발표했습니다. 회사는 연구기관과 기업 고객에게 로봇 하드웨어, 컴퓨팅 장치, 소프트웨어를 조합한 구성을 제공하며 현지 기술 지원과 초기 설정을 돕는다고 밝혔습니다. 기본형은 몸체 자유도 31개를 제공하고, 손 구성에 따라 전체 자유도가 늘어납니다. NVIDIA Jetson Thor는 상위 구성에 포함되며 기본형에는 추가 옵션으로 제공됩니다. 회사는 약 3시간의 배터리 작동 시간과 방진·방수 등급 IP67을 제시했습니다. 다만 전신 원격조작과 작업 데이터 수집 기능을 H2에 적용하는 일정은 올해 안으로 예고했으며, 현재 제공되는 기능과 구분해야 합니다.
“Supply chains are at risk”: O-ID raises $1.2m for modular humanoid robots
3줄 요약 - 일본의 O-ID가 모듈형 휴머노이드 개발을 위해 120만 달러의 초기 투자를 유치했습니다. - 회사는 관절과 팔다리, 연산 장치를 현장에서 교체할 수 있는 산업용 로봇을 개발하고 있습니다. - 투자 라운드는 TAWANI Ventures가 주도했으며 일본 제조업과 물류를 첫 시장으로 삼고 있습니다. O-ID는 고장 난 부품을 공장 현장에서 교체할 수 있도록 관절과 사지, 연산 장치를 모듈화한 로봇을 개발 중입니다. Hustle Fund와 Techstars 등도 투자에 참여했으며, 회사는 시제품을 생산 단계로 옮기는 데 자금을 사용할 계획입니다. 회사는 부품 상태를 감지해 교체 시점을 예측하는 기능도 구상하고 있습니다. Sumitomo Electric과는 휴머노이드용 배선 기술을 논의하기 위한 의향서를 체결했습니다. 이는 로봇 구매나 현장 배치 계약으로 발표된 것은 아닙니다.
Tacta Systems™ Expands Global Manufacturing Footprint With New Singapore Facility
3줄 요약 - Tacta Systems가 로봇 학습용 장갑을 생산할 싱가포르 시설을 열었습니다. - Tacta Glove는 작업자의 힘과 움직임, 온도 데이터를 수집해 로봇 손의 학습에 사용됩니다. - 회사는 2027년 초 제조업 고객에게 로봇 기술을 배치할 준비를 하고 있다고 밝혔습니다. Tacta Systems는 싱가포르 우들랜즈에 사무소와 생산시설을 열고 Tacta Glove의 생산 확대에 나섰습니다. 이 장갑은 숙련 작업자가 실제 작업을 수행할 때 힘과 움직임, 온도를 수집하며, 회사는 이를 영상과 결합해 로봇 손에 새로운 작업을 가르친다고 설명했습니다. TactaBot은 로봇 손과 기술 수집 시스템, AI 엔진을 결합합니다. 회사는 전자제품과 AI 인프라, 자동차 제조업체를 대상으로 2027년 초 고객 배치를 준비한다고 밝혔습니다.
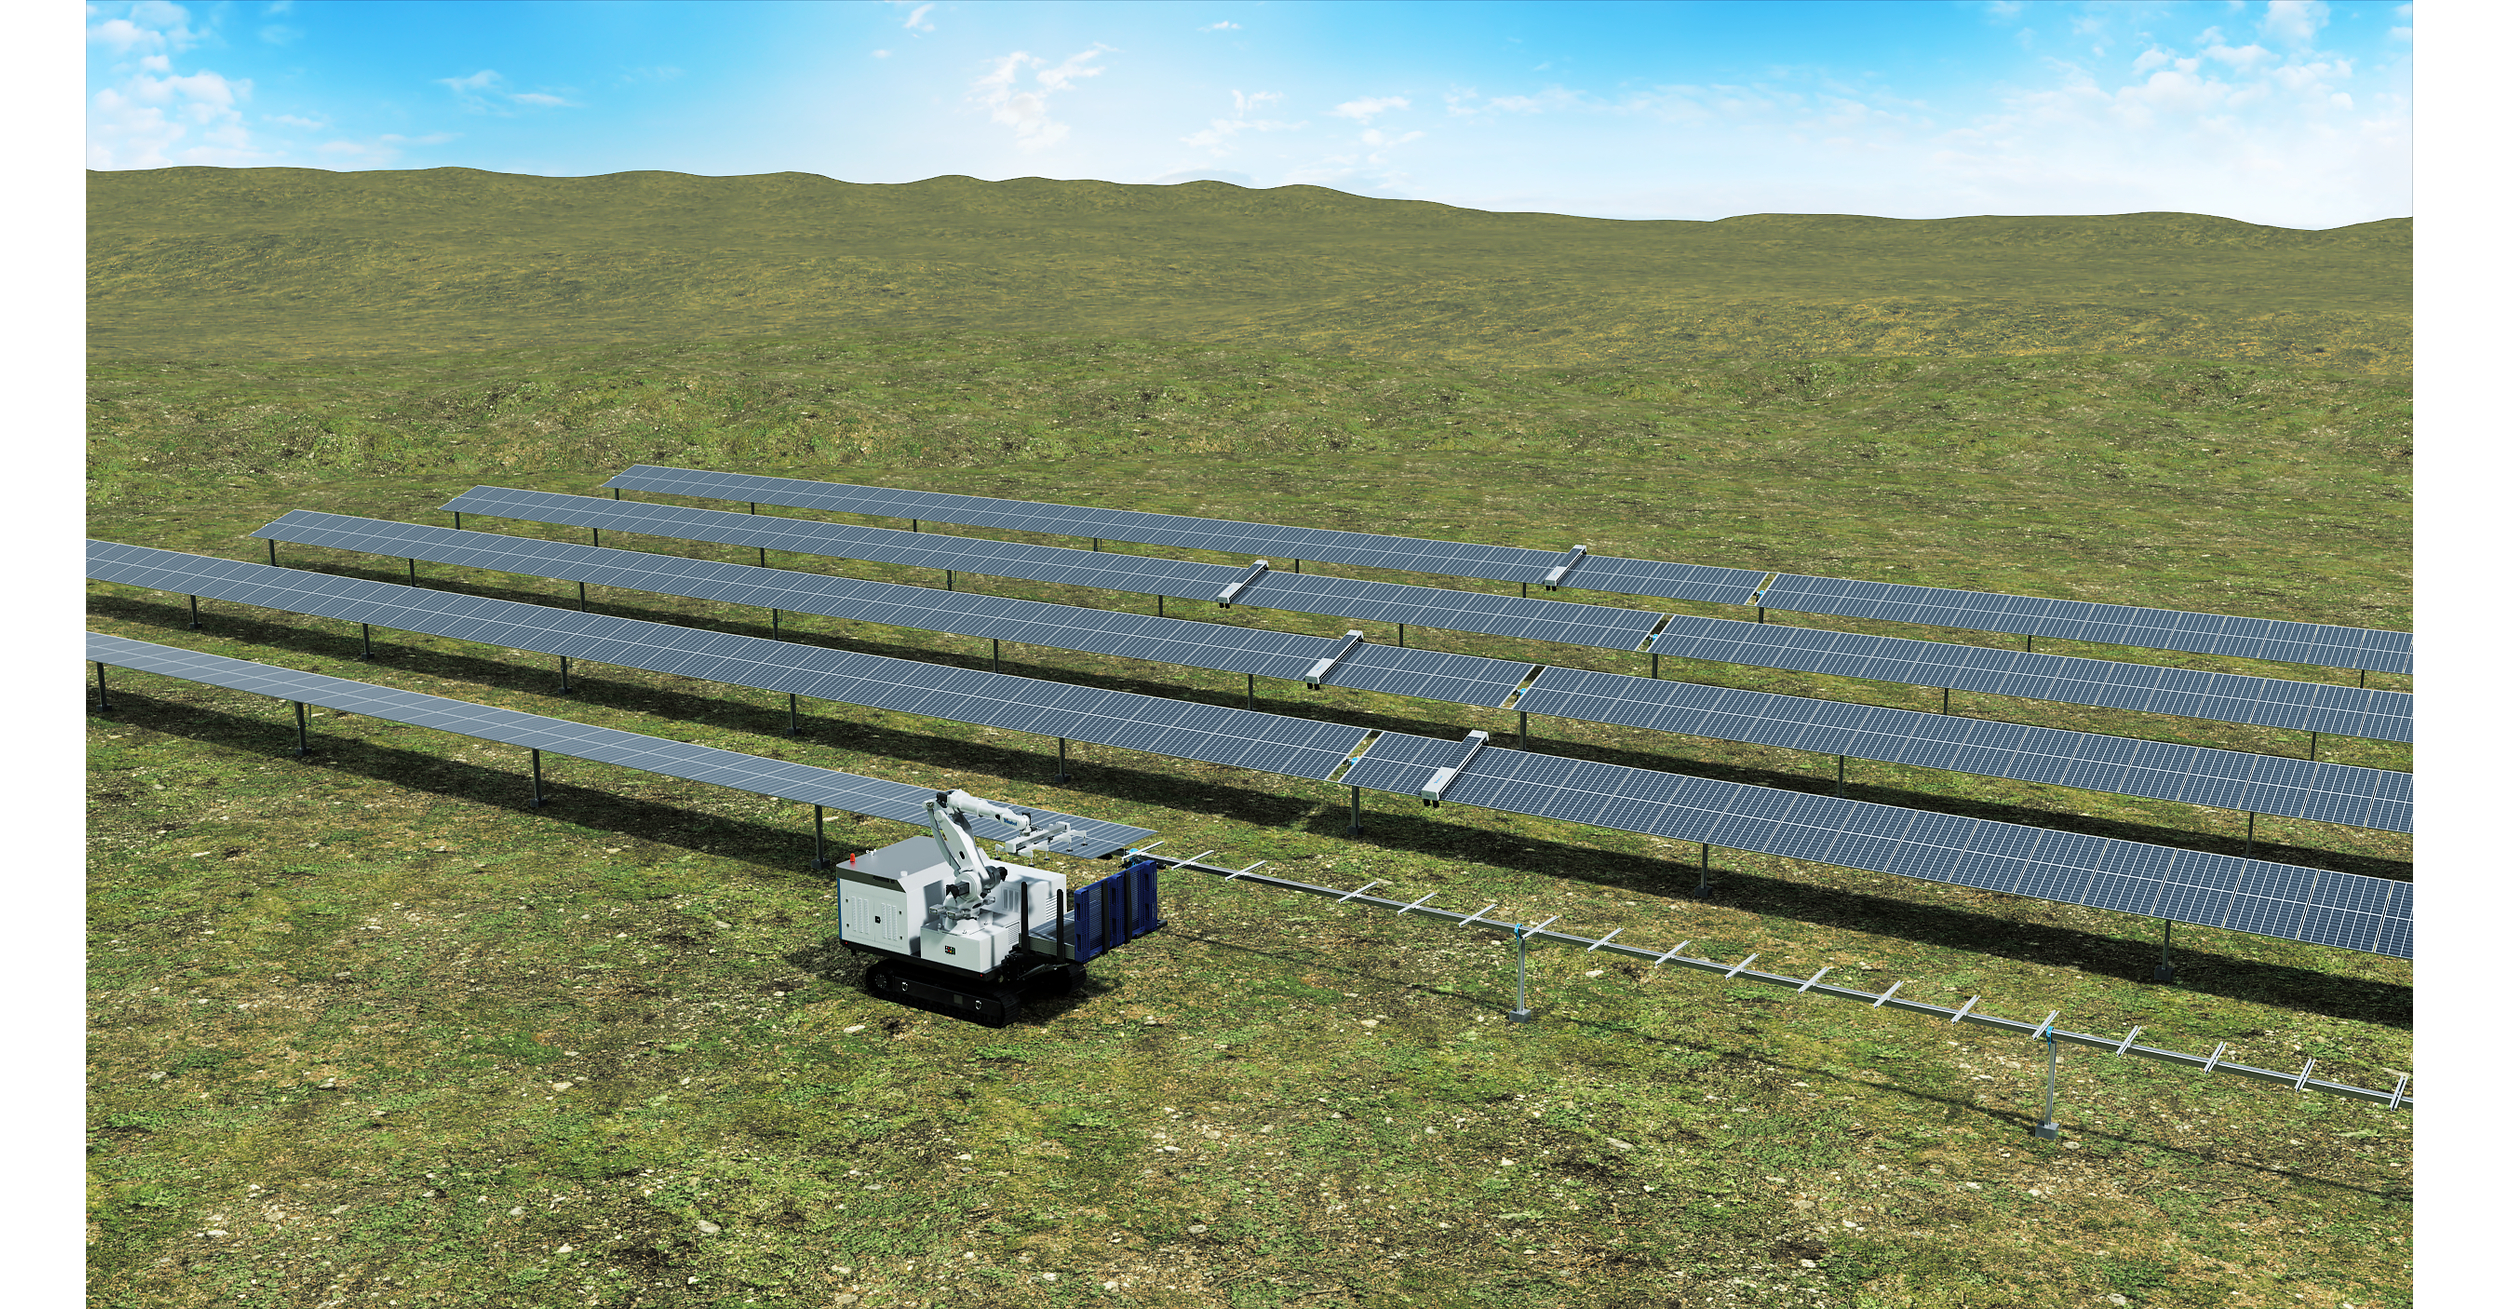
TrinaTracker Launches Two Robots to Expand its Smart PV Ecosystem
3줄 요약 - TrinaTracker가 태양광 패널 설치 로봇 BUILDEX와 청소 로봇 AURORA를 공개했습니다. - BUILDEX는 패널의 운반, 정렬, 배치를 자동화하도록 설계됐습니다. - 회사는 설치 로봇이 시간당 최대 90개 패널을 다룰 수 있다고 밝혔습니다. Trina Solar의 자회사 TrinaTracker는 태양광 발전소의 시공과 유지관리를 위한 자체 개발 로봇 두 종을 출시했다고 발표했습니다. BUILDEX는 3차원 카메라와 AI 비전으로 패널과 지지 구조물을 인식하고 패널의 운반과 정렬, 배치를 수행하도록 설계됐습니다. 회사에 따르면 BUILDEX는 고정형 및 추적형 구조물에 대응하고 경사진 지면에서도 높이를 조정할 수 있습니다. AURORA는 태양광 패널 표면을 청소하는 무인 유지관리 로봇으로 소개됐습니다. 시간당 설치량은 회사가 제시한 성능 수치입니다.
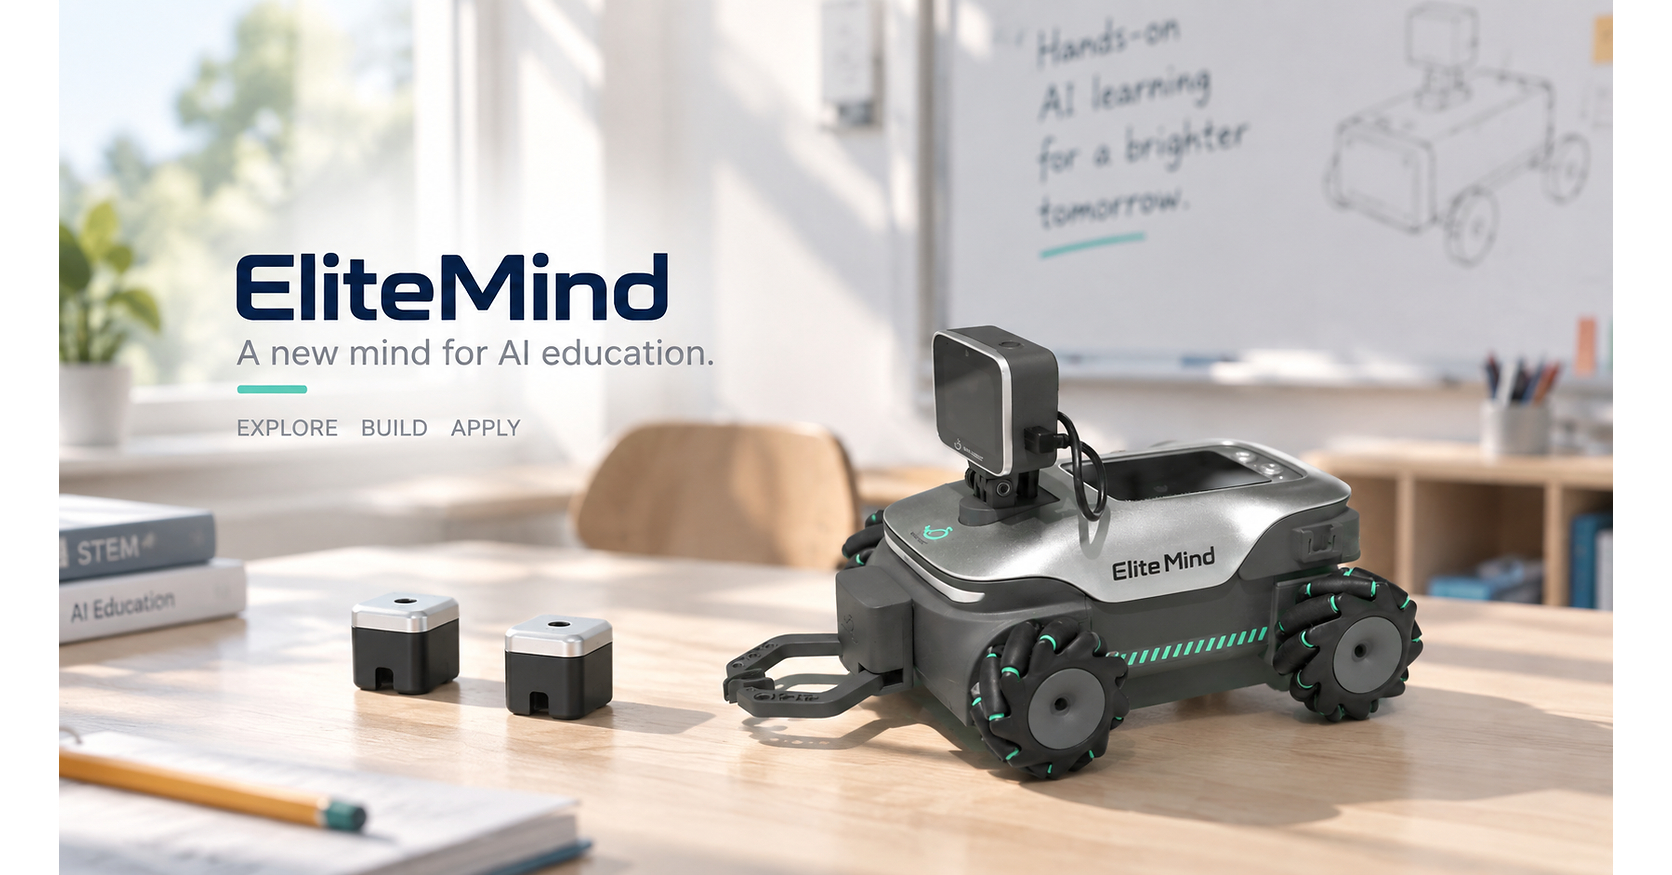
WhalesBot Launches EliteMind, Bringing Physical AI Into STEM & AI Education
3줄 요약 - WhalesBot이 초·중학생의 피지컬 AI 학습을 위한 모듈형 로봇 EliteMind를 발표했습니다. - 학생은 학습 플랫폼에서 만든 모델과 프로그램을 로봇에 적용해 실제 동작을 시험할 수 있습니다. - EliteMind는 음성 상호작용과 시각 이해, 센서·구동기 조합을 지원한다고 회사는 설명했습니다. WhalesBot은 AI 학습 내용을 실제 로봇 실험으로 이어 주는 교육용 플랫폼 EliteMind를 공개했습니다. 학생은 회사의 OceanLevel 학습 플랫폼에서 모델과 프로그램을 만들고, EliteMind에 적용해 감지와 판단, 동작 결과를 확인할 수 있습니다. 회사에 따르면 EliteMind는 교육용 W-Hong 언어 모델을 바탕으로 음성 상호작용과 시각 이해, 물리적 제어를 결합합니다. 가벼운 모듈형 구조로 센서와 구동기를 여러 방식으로 조합해 서로 다른 로봇 구성을 만들 수 있습니다. 발표문에는 가격이나 출하 일정이 제시되지 않았습니다.

AGIBOT and Chimelong Launch Large-Scale Embodied AI Theme Park with More Than 300 Robots
3줄 요약 - AGIBOT과 창룽그룹이 주하이 창룽 스페이스십 파크에 300대 이상의 로봇을 투입하는 프로젝트 1단계를 시작했습니다. - 로봇은 공연, 교육, 길 안내, 소매 서비스와 호텔 운영 등 일곱 가지 방문객 경험에 활용한다고 밝혔습니다. - AGIBOT은 자사의 2만 번째 생산 로봇을 창룽에 인도했으며, 양사는 관광 분야 공동 연구소도 발표했습니다. AGIBOT과 창룽그룹은 중국 주하이의 창룽 스페이스십 파크에서 대규모 피지컬 AI 활용 프로젝트의 첫 단계를 시작했다고 발표했습니다. 회사에 따르면 300대가 넘는 로봇이 공연과 과학 교육, 안내, 소매 서비스, 동반 체험, 호텔 서비스, 스포츠 체험에 투입된다고 밝혔습니다. 방문객은 로봇의 무술과 체조 공연을 보거나 탁구 및 물체 조작 활동에 참여할 수 있습니다. 이번 발표에는 AGIBOT의 2만 번째 생산 로봇을 창룽에 인도했다는 내용도 포함됐다고 발표했습니다. AGIBOT과 창룽, 차이나모바일은 다수 로봇의 상호작용과 운영을 지원하는 전용 5G-A 네트워크를 구축했다고 밝혔습니다. AGIBOT과 창룽은 관광·엔터테인먼트 현장의 로봇 활용을 연구할 공동 연구소도 발표했습니다.
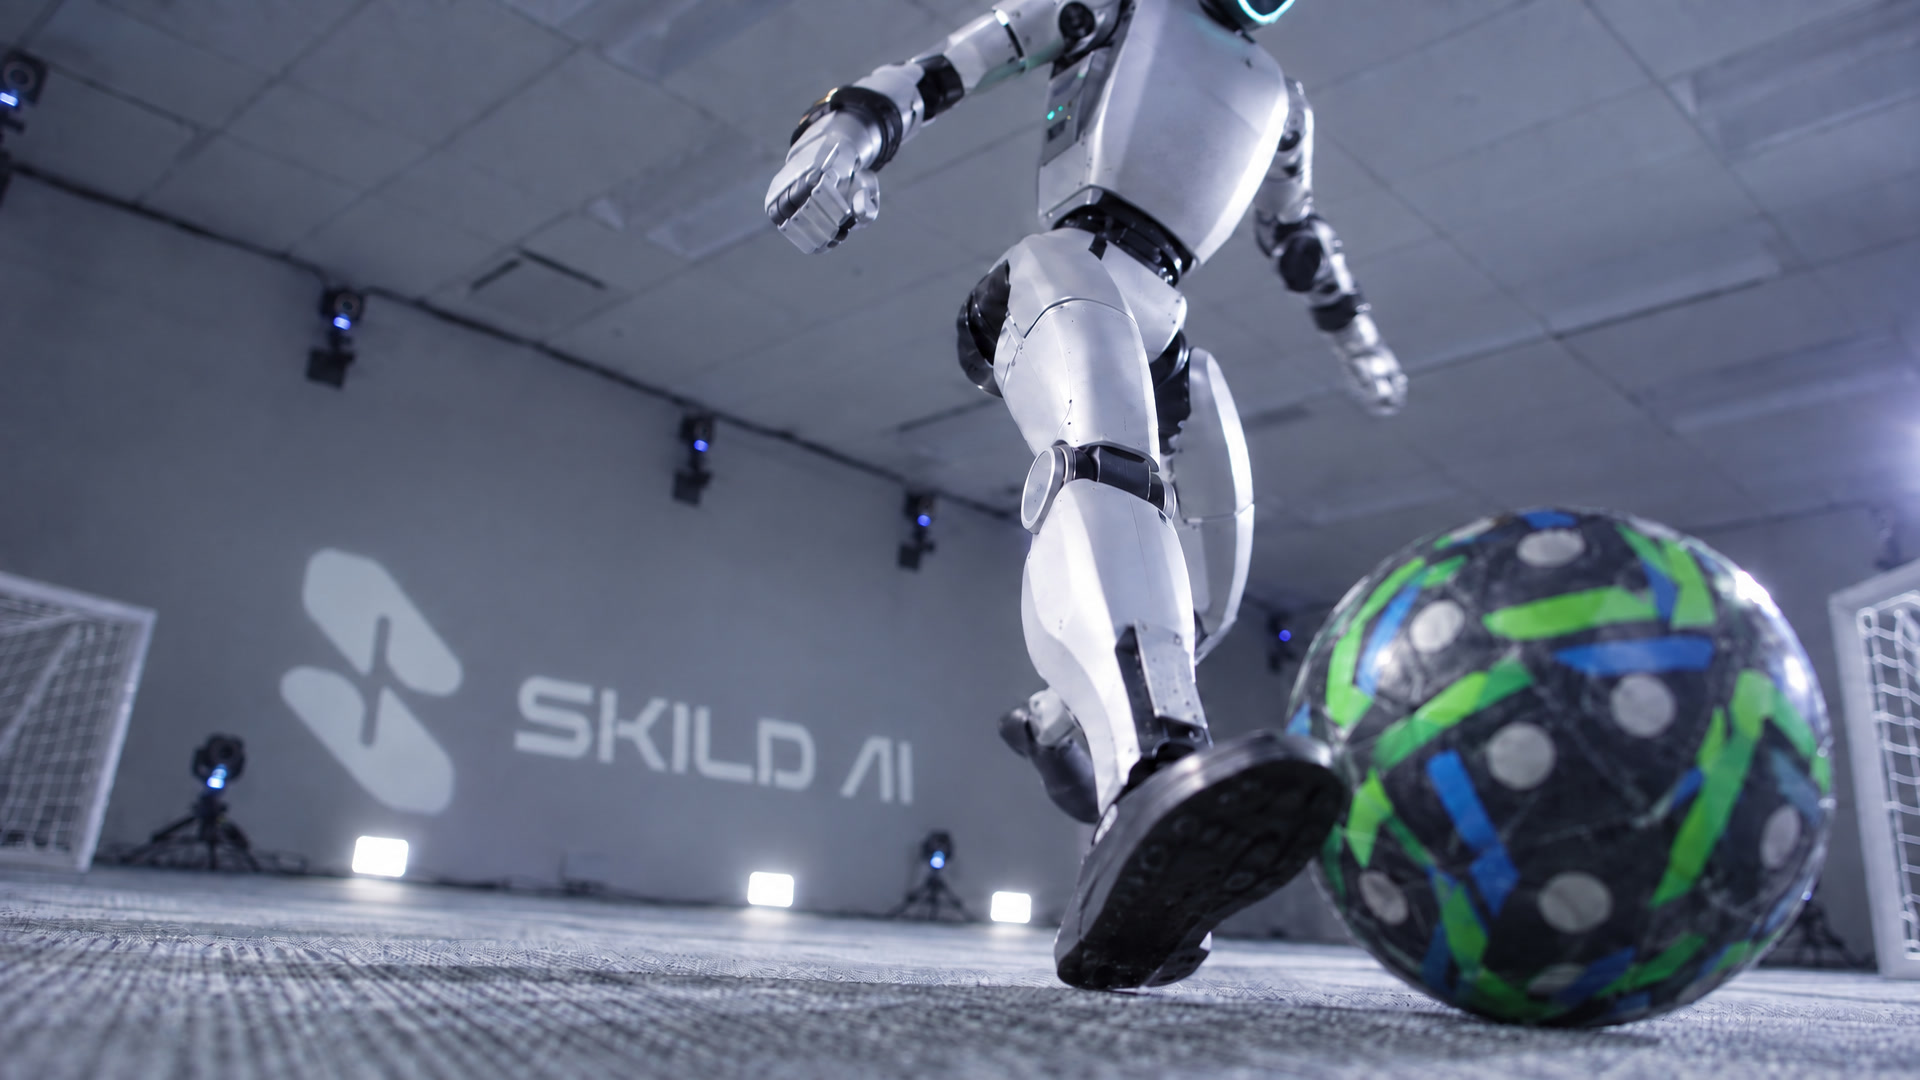
Physical Self-Play
3줄 요약 - Skild AI는 로봇 기초 모델 S1을 시뮬레이션에서 140년 넘게 축구 자가 대전으로 학습시켰다고 발표했습니다. - 회사는 상대 팀을 이전 버전의 모델로 바꾸며 득점을 목표로 학습한 정책을 실제 휴머노이드에 옮겼습니다. - Skild AI는 학습 과정에서 드리블, 수비와 넘어졌다 일어나는 동작이 나타났다고 설명했습니다. Skild AI는 자사의 로봇 기초 모델 S1에 자가 대전 방식의 추가 학습을 적용한 결과를 공개했습니다. 모델은 NVIDIA Isaac Sim 안에서 최근 버전의 자기 자신을 상대로 축구 경기를 반복했고, 목표는 득점으로 설정됐습니다. 회사는 시뮬레이션이 140년 이상의 경기 시간에 해당한다고 밝혔습니다. Skild AI는 학습된 정책을 실제 휴머노이드 로봇으로 이전해 사람과의 축구 경기에 적용한 영상을 공개했습니다. 회사 설명에 따르면 드리블과 상대 방어, 태클, 넘어진 뒤 일어나기 같은 동작이 학습 과정에서 나타났습니다. 회사는 이 방식을 축구 외의 일상 작업으로도 확장하고 있다고 밝혔습니다.

The Story Behind the Runway Robots at Vogue World 2026: Milano
3줄 요약 - Unitree Robotics의 휴머노이드 로봇 4대가 밀라노 Vogue World 2026 런웨이에 등장했습니다. - 로봇은 행사의 네 번째 장면인 ‘지능의 시대’에서 모델들과 함께 무대를 걸었습니다. - Vogue는 이 장면이 인공지능 시대의 인간 창의성과 기술의 관계를 표현하기 위해 기획됐다고 전했습니다. Vogue의 현장 보도에 따르면 Unitree Robotics가 제작한 휴머노이드 로봇 4대가 밀라노의 갤러리아 비토리오 에마누엘레 2세에서 열린 Vogue World 2026 런웨이에 등장했습니다. 로봇들은 ‘지능의 시대’라는 제목의 네 번째 장면에서 패션 모델들과 함께 무대를 걸었습니다. 행사 기획진은 이탈리아의 공예와 혁신을 기리는 프로그램 속에서 로봇을 배치했다고 Vogue에 설명했습니다. 이 무대는 인공지능 시대의 창의성과 인간의 역할을 보여주려는 연출이었습니다. 기사에는 로봇의 자율주행 여부나 새로운 기능 공개에 대한 설명은 없었습니다.
Black Forest Labs debuts FLUX 3 Action, an open-weights AI robotics model that tops the leaderboard at half the size of its competition
3줄 요약 - Black Forest Labs가 로봇 제어용 오픈 가중치 모델 FLUX 3 Action을 공개했습니다. - 이 모델은 카메라 영상과 로봇 상태, 자연어 지시를 받아 동작과 이후 영상 상태를 함께 예측합니다. - 회사는 70억 매개변수 모델이 RoboLab-120 평가에서 42.92%의 성공률을 기록했다고 밝혔습니다. Black Forest Labs는 영상·이미지·오디오를 학습한 FLUX 3 기반의 로봇 행동 모델 FLUX 3 Action을 공개했습니다. 회사는 모델 가중치와 로봇별 미세 조정 방법을 제공해 개발자가 특정 기계와 작업에 맞춰 사용할 수 있도록 했습니다. 회사 자료에 따르면 FLUX 3 Action은 RoboLab-120 시뮬레이션 평가에서 전체 성공률 42.92%를 기록했습니다. 회사는 별도의 실제 로봇 팔 평가에서 30회 시도 중 28회를 성공했다고 설명했습니다. 이 수치는 회사가 제시한 평가 조건의 결과이며, 다양한 현장에서의 장기 운영 성능을 뜻하지는 않습니다.

Light Origins Launches Light-O1: Cross-Embodiment Transfer Improves as Human-Action Pretraining Scales
3줄 요약 - Light Origins가 사람 동작 영상으로 사전학습한 피지컬 AI 모델 Light-O1을 공개했습니다. - 학습 규모가 커질수록 다른 로봇 데이터에 적응한 뒤 동작 예측 오차가 줄었다고 발표했습니다. - 회사는 모델 가중치와 코드, 공개 체험 공간도 제공한다고 밝혔습니다. Light-O1은 인터넷 영상에서 복원한 3차원 사람 동작을 시각 정보 및 언어와 연결해 학습한 뒤 다른 로봇에 맞게 추가 학습하는 모델입니다. 회사는 40억 매개변수 모델에 37억5천만 개부터 1,200억 개까지 여섯 수준의 멀티모달 토큰을 투입해 비교했습니다. 회사 발표에 따르면 학습량이 늘수록 사람의 1인칭 영상과 Unitree G1 및 자체 로봇 LightBot 데이터에서 동작 예측 지표가 개선됐습니다. 실제 시연에는 수건 건네기와 테이블 닦기가 포함됐지만, 규모별 비교 결과는 실제 작업 성공률이 아닌 예측 오차에 관한 것입니다. 자연어를 전신 동작으로 바꾸는 Light-O1-Preview도 함께 공개했습니다.
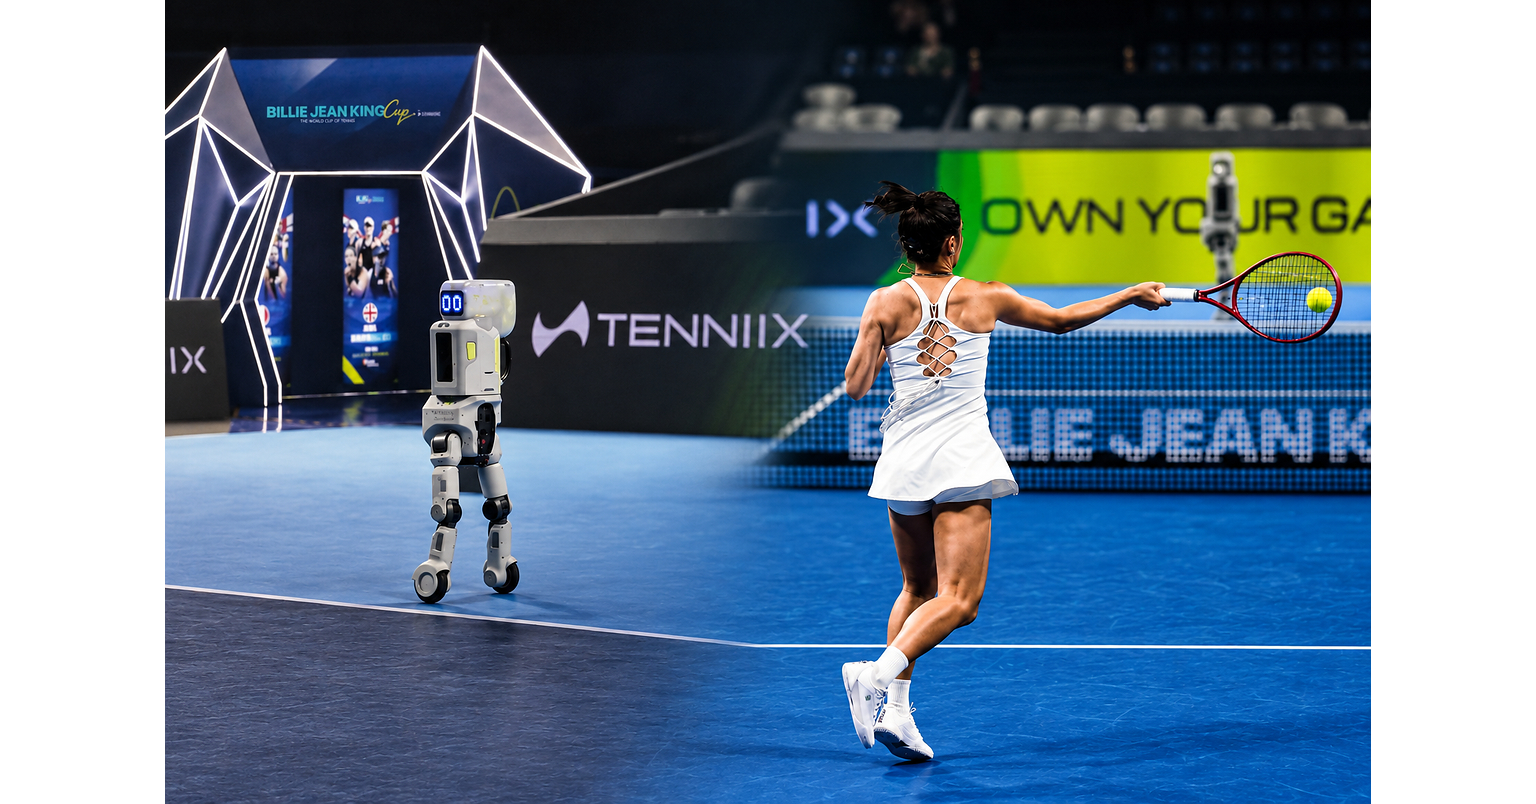
TENNIIX Unveils Embodied AI Tennis Robot at Billie Jean King Cup Finals, Advancing a New Era of Tennis Training
3줄 요약 - TENNIIX와 LimX Dynamics가 빌리 진 킹 컵 결승전에서 이동형 AI 테니스 로봇 ULTRA MAX를 공개했습니다. - 로봇은 TENNIIX의 공 추적·훈련 시스템과 LimX의 바퀴 달린 다리형 TRON 2 플랫폼을 결합했습니다. - 시연에서는 중국 테니스 선수 왕창과 랠리를 이어 가며 회전과 낙하지점이 다른 공을 보냈습니다. TENNIIX는 LimX Dynamics와 공동 개발한 체화 AI 테니스 로봇 ULTRA MAX를 빌리 진 킹 컵 결승전에서 공개했습니다. 보도자료에 따르면 이 로봇은 중국 선수 왕창을 상대로 탑스핀과 깊은 공을 포함한 다양한 구질을 보내는 시연을 했습니다. TENNIIX 시스템은 공의 궤적과 회전, 착지 지점 및 선수 위치를 추적하고, 상대의 반환 결과에 따라 다음 공의 패턴을 조정합니다. 로봇의 이동 기반은 LimX Dynamics의 TRON 2 바퀴 달린 다리형 플랫폼입니다. 이 플랫폼은 여러 방향으로 이동하고 급정지할 수 있으며, 공을 보내는 높이를 1.2~1.6미터로 조절할 수 있습니다. 회사는 향후 테니스 클럽과 시설에 ULTRA MAX를 배치할 계획이라고 밝혔습니다.
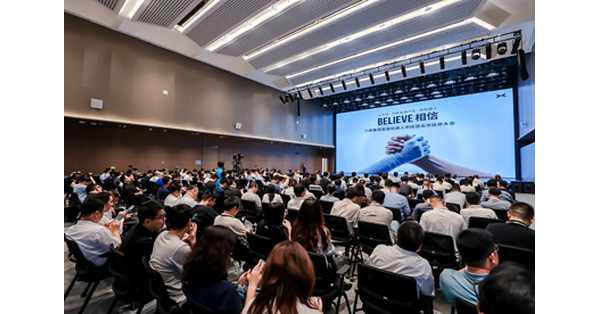
XPENG Holds Its First Robotics Supply Chain Partner Conference
3줄 요약 - XPENG이 첫 로봇 공급망 파트너 회의를 열고 휴머노이드 핵심 부품업체들과 협력 현황을 공개했습니다. - 회사는 공급업체 지정 계약을 체결하고 생산라인의 제조 일정을 조율하고 있다고 밝혔습니다. - IRON의 2026년 말 양산과 2027년 중국 및 해외 출시·인도 계획을 유지했습니다. XPENG은 9월 22일 관절 모듈, 액추에이터, 정밀 구조 부품 공급업체가 참석한 첫 로봇 공급망 파트너 회의를 열었습니다. 회사는 일부 파트너와 공급업체 지정 계약을 맺고 로봇 생산라인의 일정을 조율하고 있다고 발표했습니다. 행사에서는 IRON의 사람 추적, 다국어 대화, 신원 기억, 질의응답 기능도 시연했습니다. XPENG은 연말 양산과 2027년 시장 출시를 목표로 하지만, 이번 발표에서 확정된 생산량이나 고객 인도 실적은 공개하지 않았습니다.
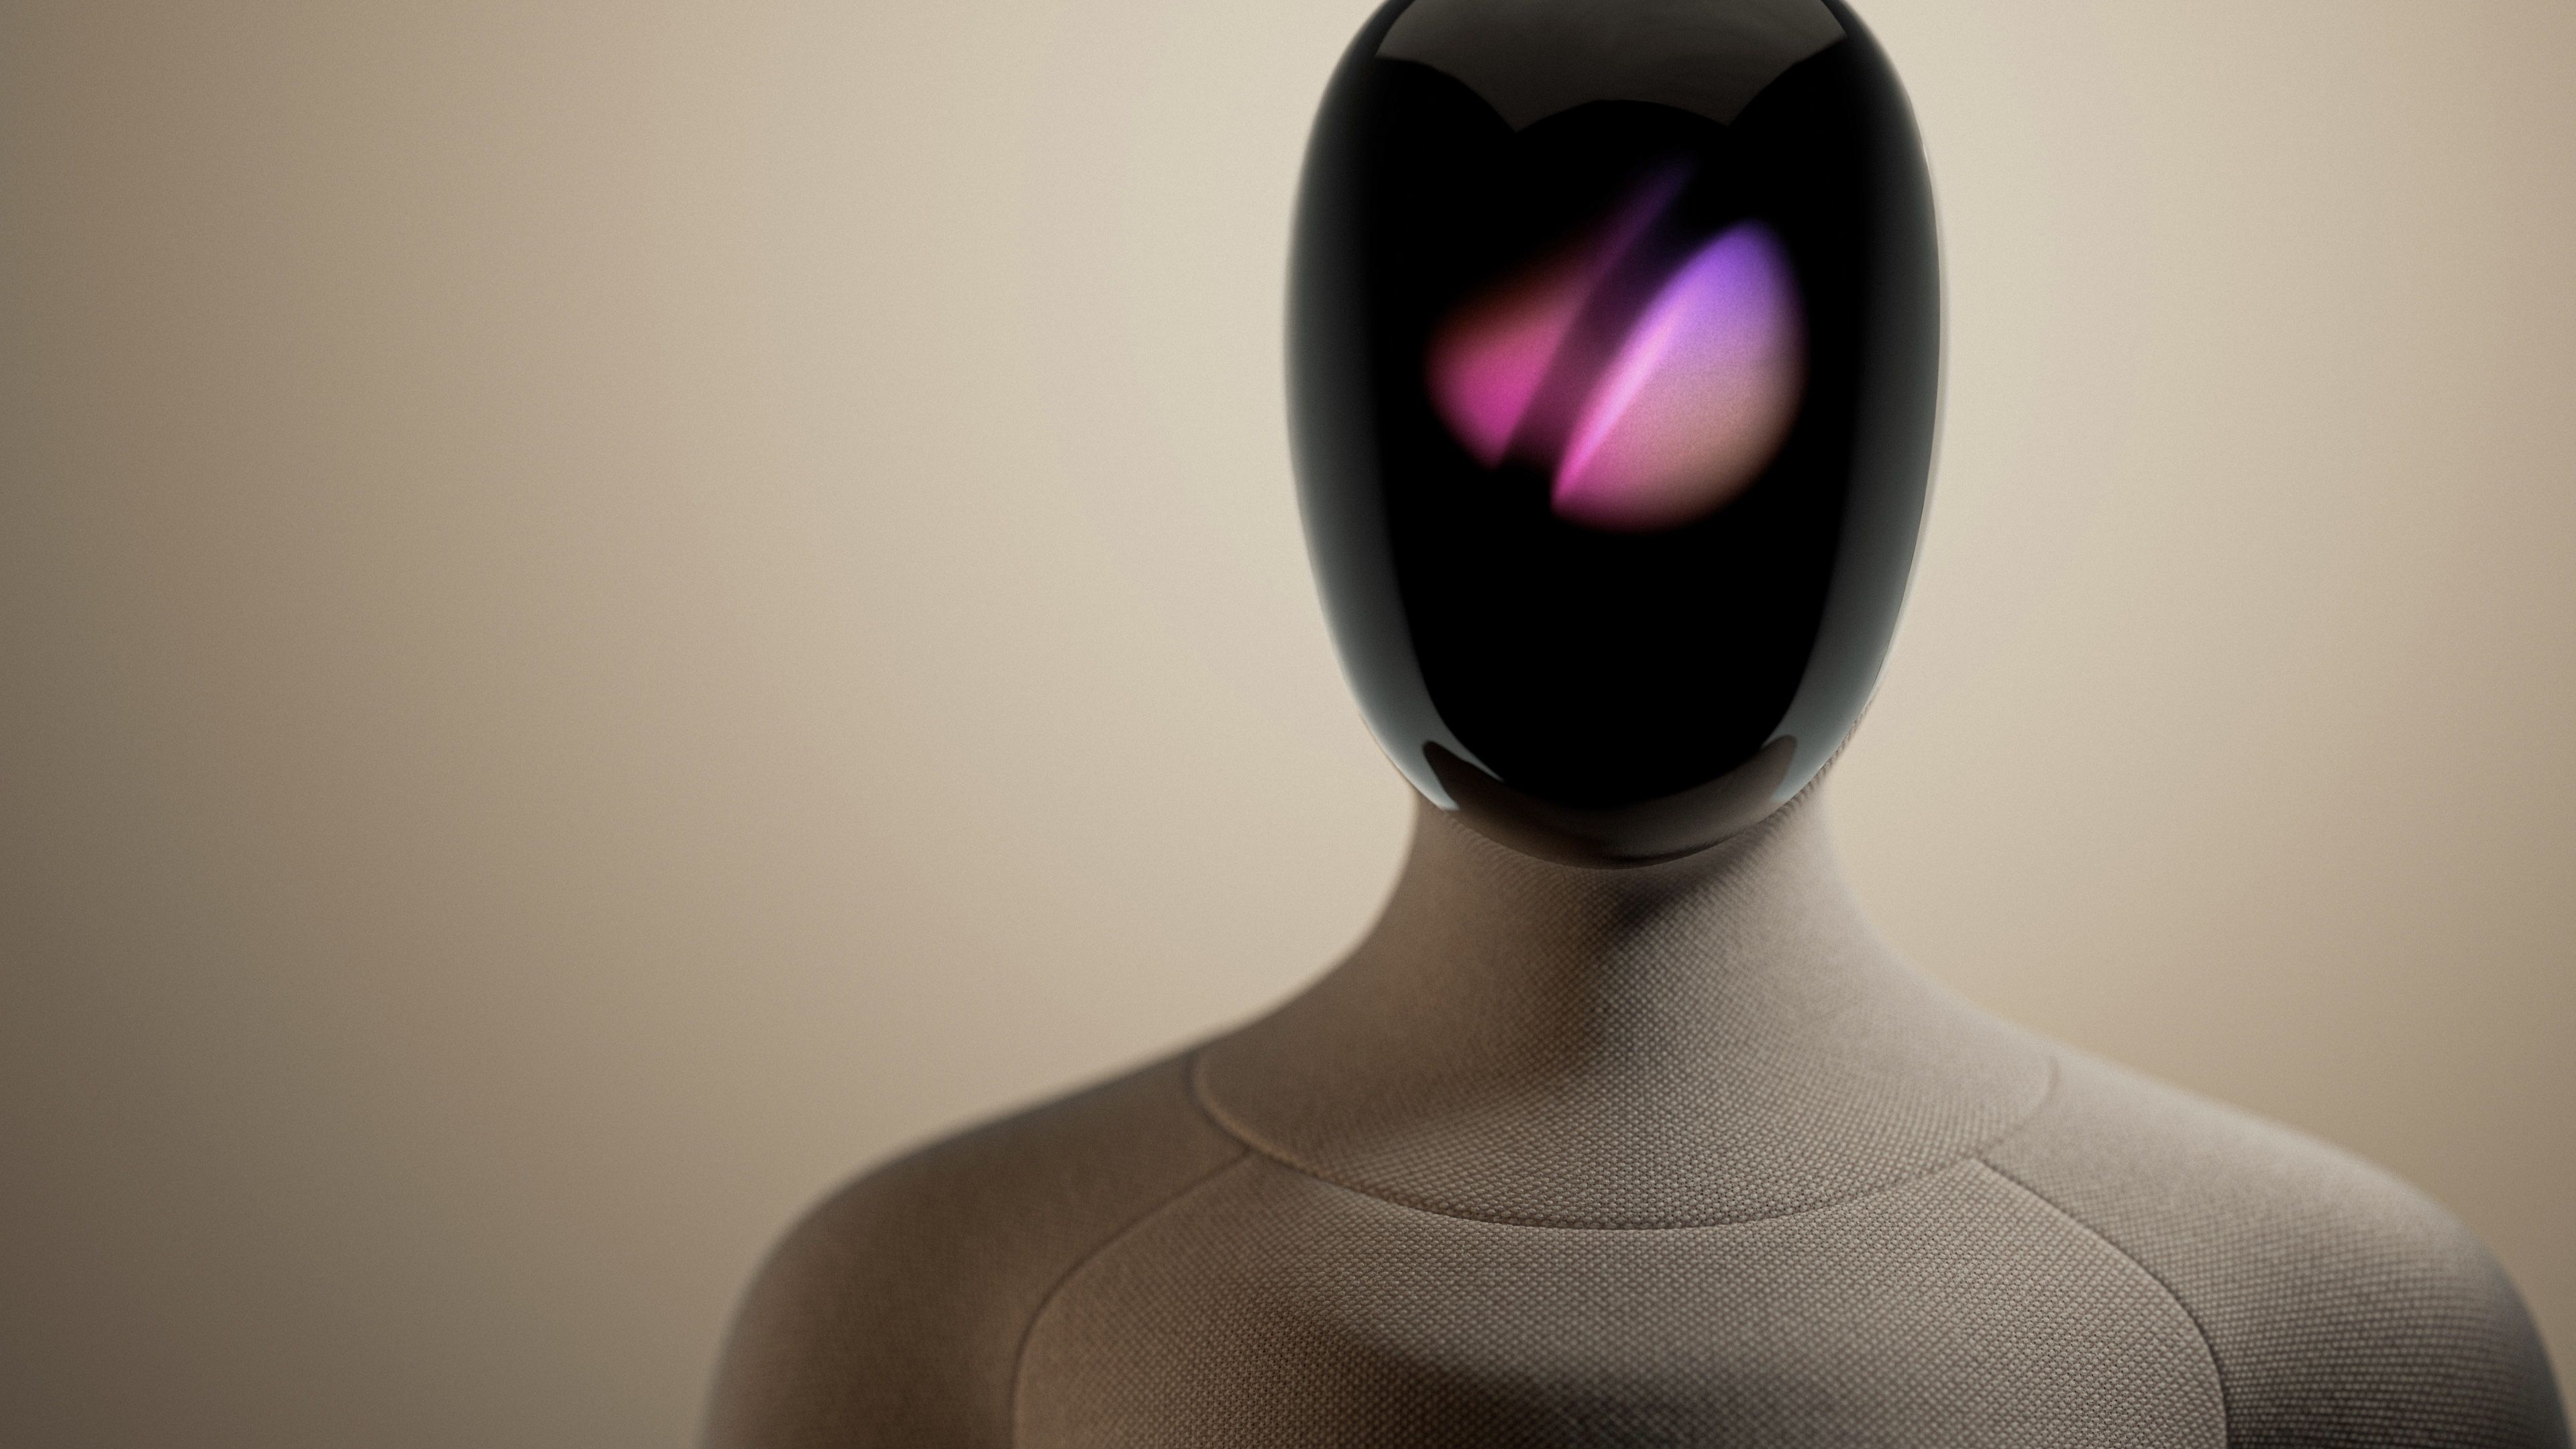
Vesoma Emerges From Stealth With a Humanoid Built to Learn
3줄 요약 - 유럽의 휴머노이드 개발팀이 Vesoma라는 회사명과 첫 제품 Vesoma 1을 공개했습니다. - 회사는 뮌헨과 리마솔에 60명 넘는 인력을 두고 첫 Vesoma 1 기체를 제작 중이라고 밝혔습니다. - 공개된 로봇 이미지는 완성품 사진이 아닌 설계 시각화 자료입니다. Vesoma는 앞서 Kyle 시제품을 걸어 보인 개발팀의 회사명입니다. 회사는 자체 로봇과 학습된 보행 정책을 6개월 안에 만들었다고 설명했습니다. 창업자 니콜라이 엔슬렌이 회사를 이끌고 전 구글 딥마인드 연구 책임자 마르틴 리트밀러가 최고 AI 책임자를 맡습니다. 회사는 로봇이 물리적 상호작용을 통해 작업을 배우는 방식을 추진하며 제조·물류·창고를 초기 시장으로 제시했습니다. 현재 공개된 Vesoma 1 이미지는 설계 시각화이고, 고객 현장에서 장시간 작업을 수행한 성능 자료는 발표되지 않았습니다.
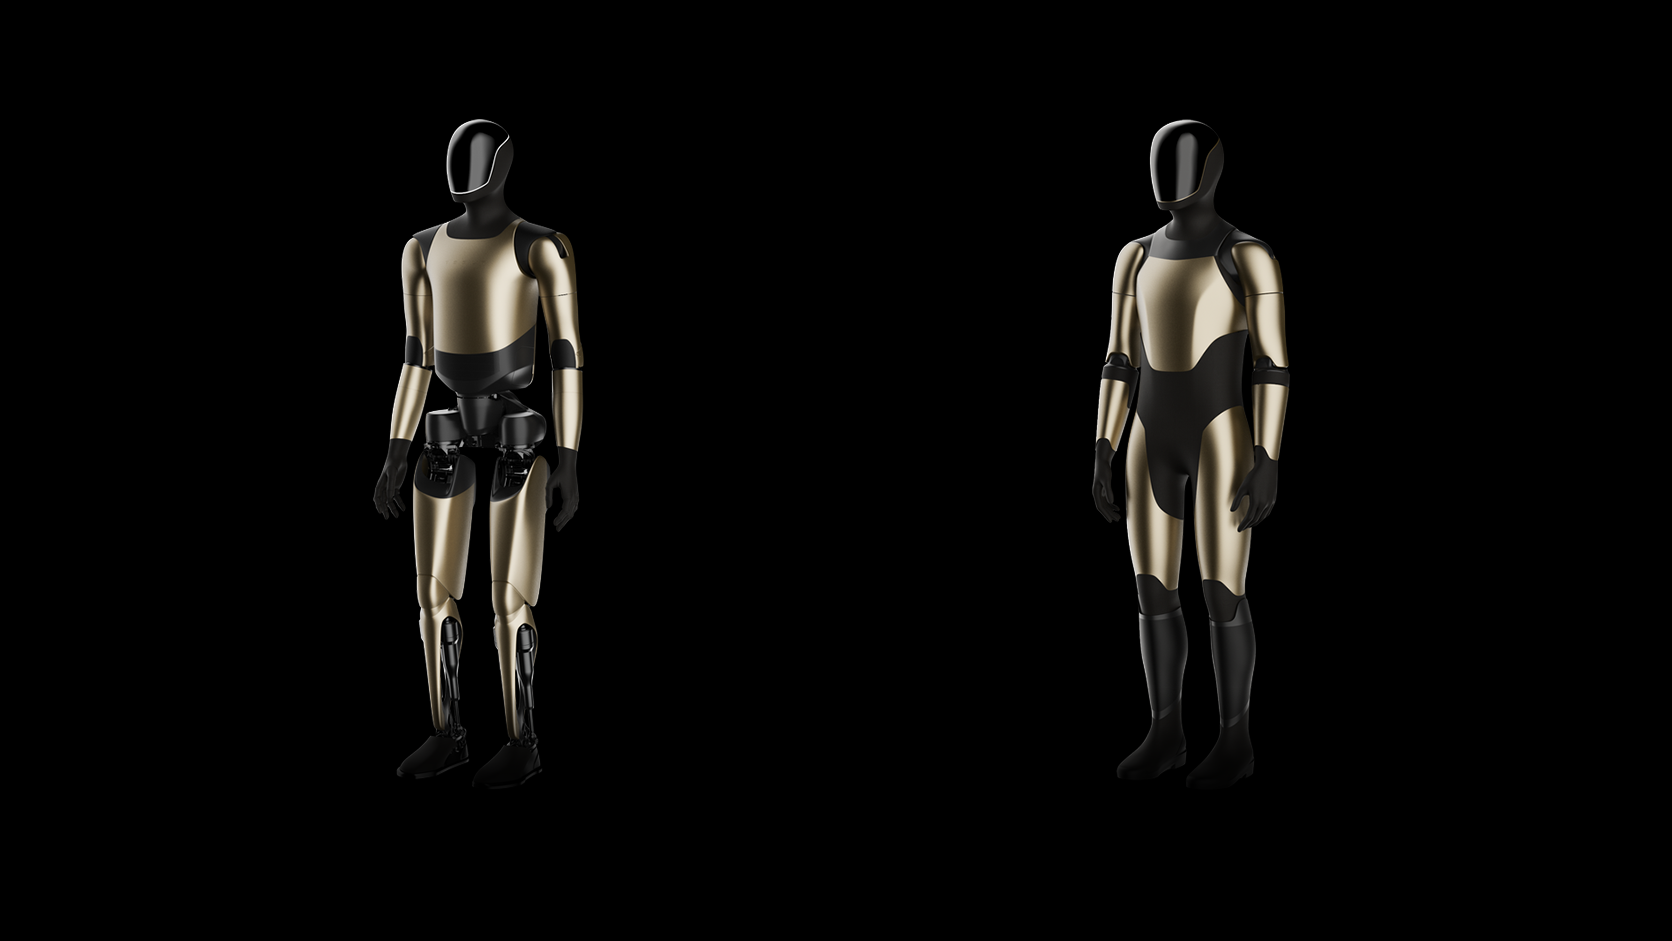
Tesla App Contains Optimus Gen 3 Renders—Here’s What They Show
3줄 요약 - Humanoids Daily가 테슬라 안드로이드 앱 묶음에서 Optimus 3세대 표기가 붙은 로봇 이미지 세 장을 확인했습니다. - 해당 이미지는 8월 27일 앱 버전에 처음 들어갔고 9월 5일 더 높은 해상도로 바뀌었습니다. - 파일명과 그림만으로 실제 최종 기체 디자인이나 출시 일정을 확정할 수는 없습니다. 매체는 테슬라 앱 4.61.0 묶음의 이미지 파일 아홉 개를 직접 대조했습니다. 이 가운데 세 개의 파일명에 gen3 표기가 있고, 전신 이미지에는 다른 금색 변형보다 골반과 종아리 부위가 더 덮인 외장이 그려져 있습니다. 네 개 앱 버전을 비교한 결과 9월 22일 버전의 해당 파일은 9월 5일 버전과 같았습니다. 이미지는 앱 내부의 모의 자산 폴더에 있으며, 작동하는 앱 기능이나 양산 로봇의 확정된 외형을 입증하지 않습니다.

De TA2 Dual-Arm Robot Publicly Demonstrates Full-Process Autonomous Task Capabilities for First Time
3줄 요약 - DexTeleop의 TA2 양팔 로봇이 공개 행사에서 캐비닛 열기부터 물건 전달까지 연속 자율 작업을 시연했습니다. - Intel의 엣지 서버가 연산을 맡고 Xinshu Future의 모델이 목표 이해와 의사결정을 담당했습니다. - 로봇은 현장에서 지각·동작 실행과 하드웨어 제어·안전 기능을 수행했습니다. Gasgoo에 따르면 TA2는 9월 22일부터 23일까지 쑤저우에서 열린 Intel 기술 행사에서 캐비닛을 열고 물건을 집어 전달하는 작업을 연속으로 보여줬습니다. 이번 시연에는 Intel, Xinshu Future, DexTeleop이 참여했습니다. 모델의 결정을 실제 로봇 동작으로 연결하는 구성을 공개했으며, TA2의 이차 개발 버전에는 연구팀과 개발사가 활용할 수 있는 인터페이스가 제공됩니다. 보도는 행사 시연을 설명하며 장기 현장 가동 성능이나 상용 배치 규모는 제시하지 않았습니다.

UBTECH Releases "White Paper on Ethical Governance of Humanoid Robot Technology"
3줄 요약 - UBTECH이 휴머노이드 기술의 윤리적 위험을 다루는 백서를 공개했다고 Gasgoo가 보도했습니다. - 백서는 행동 통제, 적절한 인간 유사성, 절제된 상호작용을 세 가지 보호 목표로 제시했습니다. - 개발부터 배치와 폐기까지 이어지는 위험 관리와 검토 절차를 제안했습니다. 백서는 휴머노이드가 산업·상업·가정 환경에 확대될 때 생길 수 있는 윤리 문제를 다룹니다. 사람의 개입으로 로봇 행동을 제어할 수 있어야 하고, 인간과 혼동을 일으킬 정도의 외형·행동을 경계해야 하며, 장기적인 상호작용이 이용자의 자율성과 현실 관계를 해치지 않도록 해야 한다고 제안합니다. 보도에 따르면 백서는 위험 관리 7단계, 영향 영역 8개, 개발과 운용 전반의 검토 단계 9개를 제시했습니다. 이는 기업이 제안한 거버넌스 체계이며 법적 의무나 외부 인증으로 발표된 것은 아닙니다.
Qualcomm to Acquire PickNik to Advance the Future of Open Robotics and Physical AI
3줄 요약 - Qualcomm Technologies가 로봇 조작 소프트웨어 업체 PickNik 인수 계약을 발표했습니다. - 양사는 오픈소스 MoveIt과 Qualcomm Dragonwing 로봇 플랫폼의 연계를 강화할 계획입니다. - Qualcomm은 MoveIt 1·2의 공개 개발과 외부 하드웨어 지원을 유지하겠다고 밝혔습니다. PickNik은 로봇의 동작 계획과 조작에 쓰이는 MoveIt의 주요 개발사입니다. Qualcomm은 인수 후 MoveIt과 상용 제품 MoveIt Pro를 Dragonwing 로봇 플랫폼에 더 긴밀히 통합할 계획이라고 설명했습니다. 양사는 ROSCon 토론토에서 Arduino VENTUNO Q와 Dragonwing 기반의 MoveIt Pro 시연도 예고했습니다. 거래 종결에는 통상적인 선행 조건이 남아 있으며, 발표만으로 인수가 완료된 것은 아닙니다.
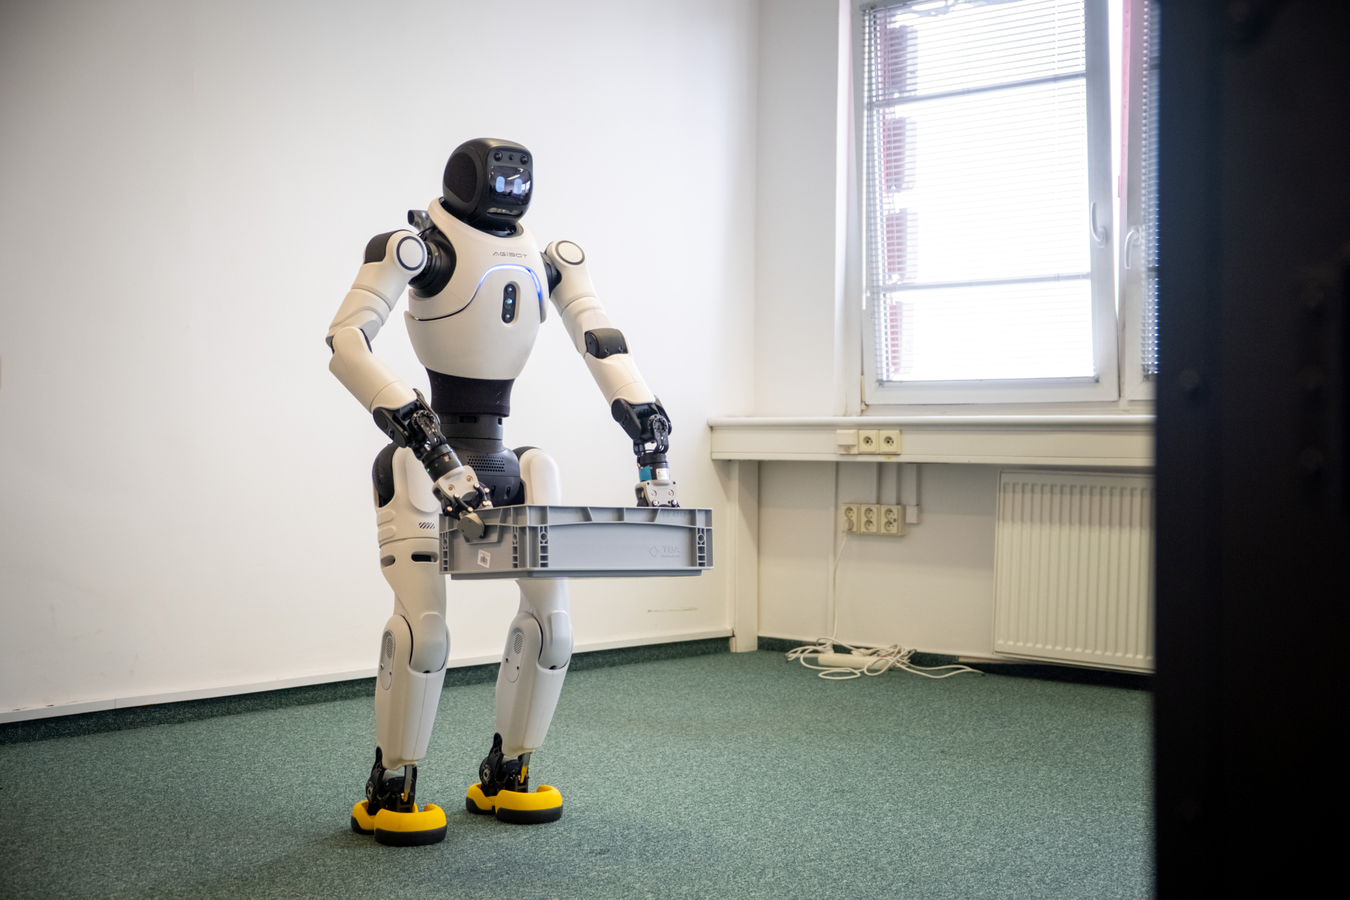
Integra Robotics to Showcase a Humanoid Robot in Action at MSV 2026
3줄 요약 - Integra Robotics가 10월 MSV 2026에서 AGIBOT X2 Ultra 휴머노이드의 부품 취급 시연 계획을 공개했습니다. - 로봇은 뒤섞인 부품을 인식해 집어 올리고 지정된 위치에 놓는 작업을 선보일 예정입니다. - 전시 주최 측은 이를 생산설비 투입과 부품 공급 업무에 적용할 수 있는 사례로 소개했습니다. 체코 브르노 국제기계박람회 주최 측은 Integra Robotics가 전시 부스에서 AGIBOT X2 Ultra를 실시간으로 시연한다고 발표했습니다. 계획된 작업은 상자 안에 섞인 부품의 위치와 방향을 머신비전으로 파악한 뒤 집어 지정된 곳에 놓는 방식입니다. 회사는 양팔과 움직이는 몸통을 이용해 사람이 쓰는 작업대에서 여러 단계를 연속 수행하는 방식을 보여줄 예정입니다. 발표는 전시 예정 내용이며, 실제 현장 시연 결과나 고객 생산라인 배치 실적을 뜻하지 않습니다.
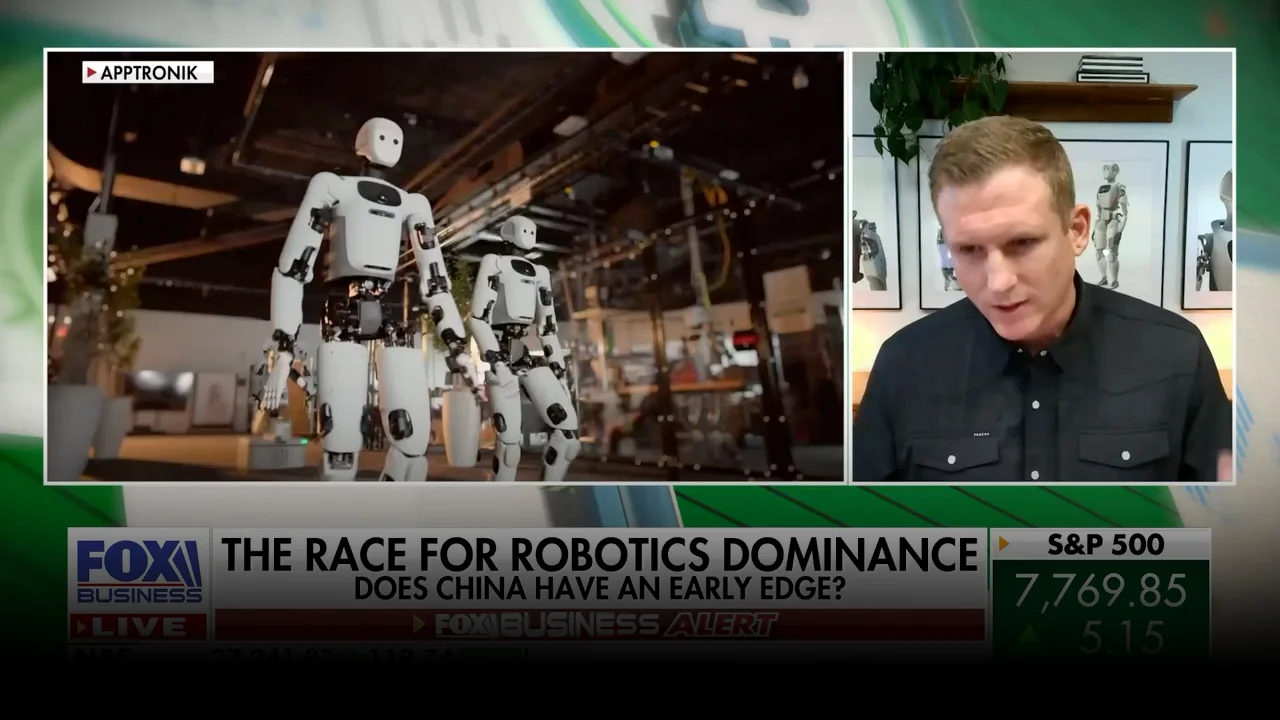
Apptronik CEO Warns America Is Missing the Parts to Build Humanoids
3줄 요약 - Apptronik 최고경영자는 미국의 휴머노이드 생산에 필요한 기어 공급 기반이 부족하다고 지적했습니다. - 그는 모터와 감속기 등을 결합한 구동기가 로봇 부품 원가의 최대 60%를 차지할 수 있다고 설명했습니다. - 회사는 Apollo 2를 제조·물류 현장의 자재 이동과 분류 같은 비교적 단순한 작업에 우선 적용하고 있습니다. Apptronik의 제프 카데나스 최고경영자는 방송 인터뷰에서 미국이 인공지능 분야에 강점을 갖고 있지만 휴머노이드의 움직임을 구현하는 기어와 희토류 소재의 공급망에는 제약이 있다고 말했습니다. 그는 구동기가 로봇의 부품 원가에서 큰 비중을 차지하기 때문에 소프트웨어 역량만으로는 생산 규모를 확대하기 어렵다고 설명했습니다. Apptronik은 설립 이후 80종이 넘는 전기식 구동기를 개발했지만, 인터뷰에서 부품 생산 목표나 공급 부족 해소 시한을 제시하지는 않았습니다. 회사는 Apollo 2를 제조와 물류 현장의 자재 이동 및 분류 작업에 집중하고 있다고 설명했습니다. 카데나스 최고경영자는 가정용 휴머노이드가 앞으로 몇 년 안에 등장할 수 있다고 전망하면서도, 다양한 집안일을 폭넓게 수행하기까지는 더 오랜 시간이 필요하다고 덧붙였습니다.
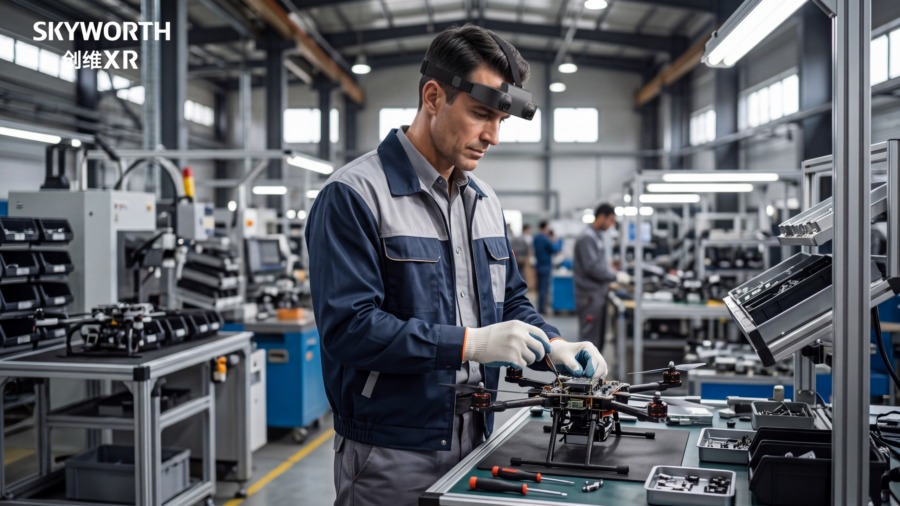
Skyworth XR to Showcase Ego-Centric Data Capture Solutions for Embodied AI at IROS 2026
3줄 요약 - Skyworth XR이 IROS 2026에서 로봇 학습용 1인칭 시점 데이터 수집 장치를 전시할 예정입니다. - 전시 제품에는 머리에 착용하는 카메라 장치와 손목에 부착하는 촬영·위치 추적 모듈이 포함됩니다. - 회사는 관련 장치의 누적 인도량이 2026년 8월까지 1만 대를 넘었다고 밝혔습니다. Skyworth XR은 미국 피츠버그에서 열리는 IROS 2026에서 체화 인공지능 학습용 1인칭 시점 데이터 수집 장치를 선보일 계획입니다. 회사의 머리 착용형 제품에는 두 대, 여섯 대 또는 아홉 대의 카메라를 갖춘 모델이 있으며, 손 움직임과 위치 정보를 더 수집하기 위한 손목 착용형 카메라 및 위치 추적 모듈도 소개됩니다. 회사는 머리와 손목 장치가 무선으로 통신하면서 시간 동기화 차이를 50마이크로초 이내로 유지한다고 설명했습니다. 또한 해당 장치의 인도를 2026년 4월 시작해 8월까지 1만 대 넘게 공급했으며, 고객이 수집한 데이터가 수십만 시간에 달한다고 주장했습니다. 이런 장치는 사람이 작업하는 장면과 움직임 정보를 기록해 로봇 모방학습에 활용하도록 설계됐습니다.
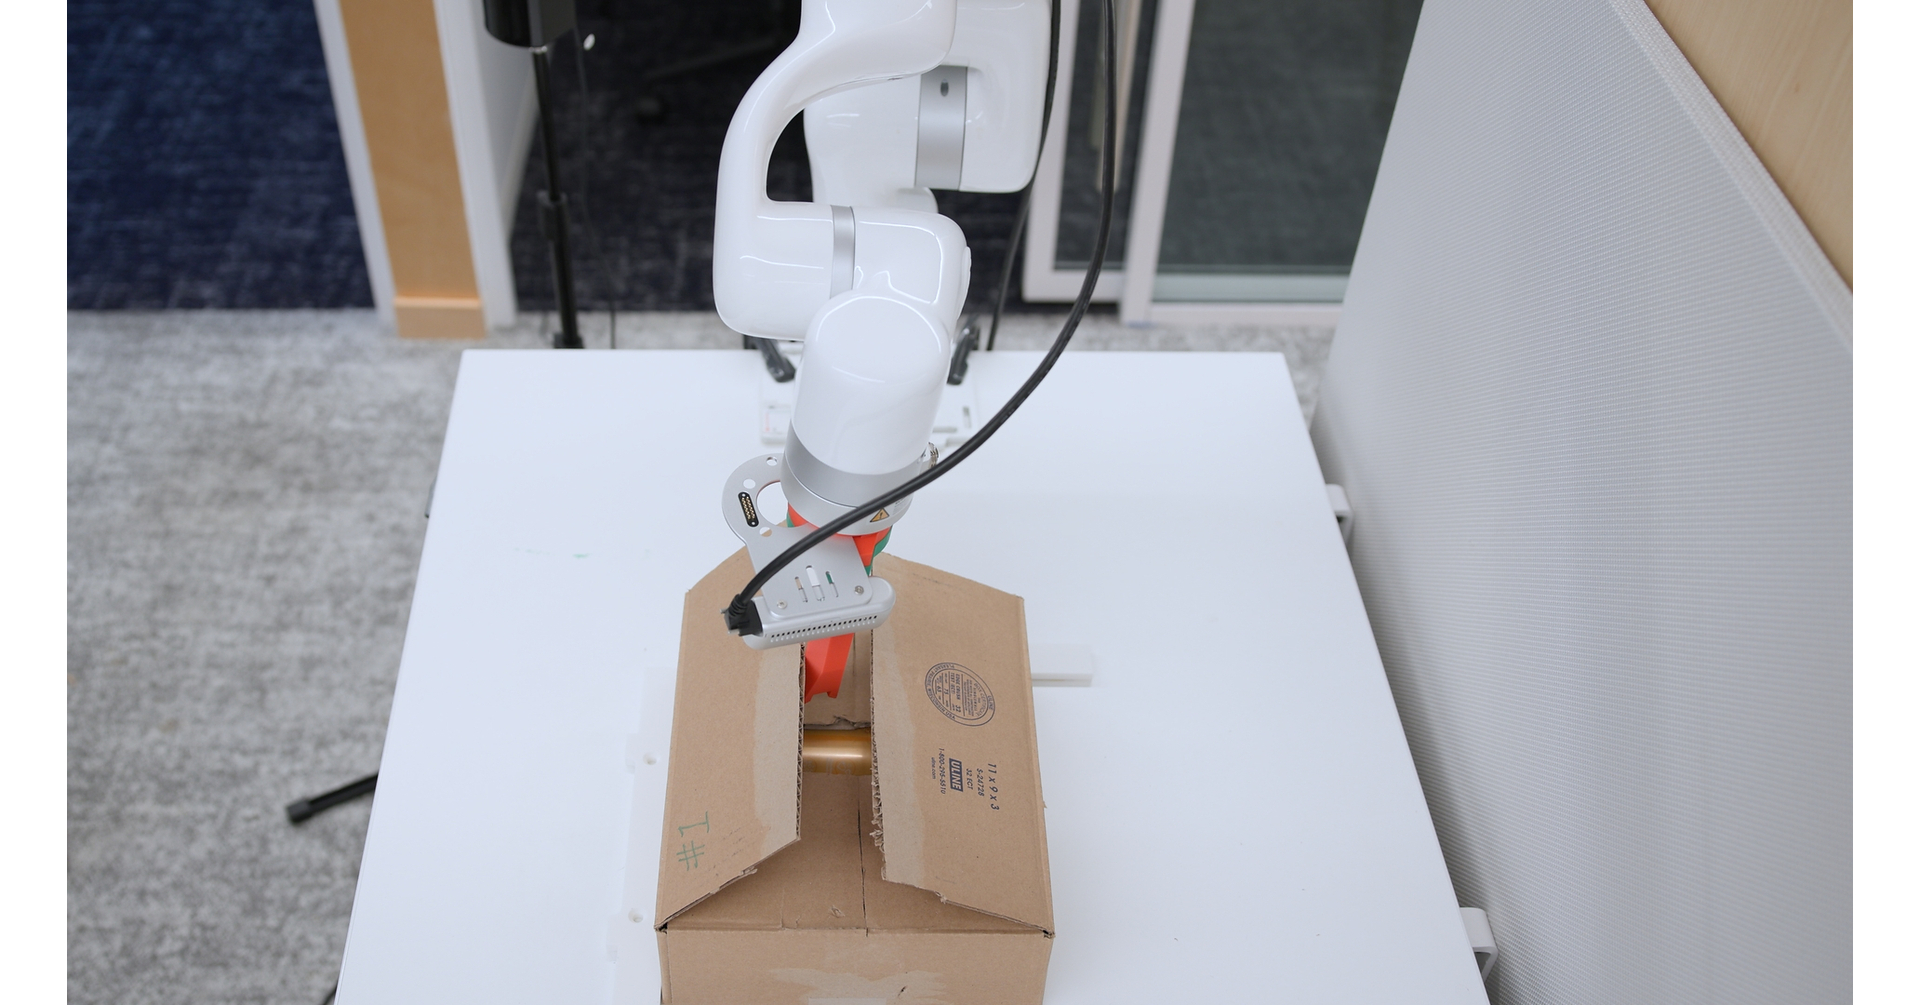
Viam Debuts Box-Opening Robot at IROS 2026
3줄 요약 - Viam이 테이프로 봉인된 상자를 열 수 있는 연구용 로봇 BoxBot을 IROS 2026에서 선보일 예정입니다. - BoxBot은 영상 기반 시각 서보 제어로 테이프를 자르고, 사람의 시연으로 학습한 시각·언어·행동 모델로 상자 덮개를 엽니다. - Viam은 약 5시간 동안 수집한 원격조작 시연 125건으로 로봇을 학습시켰으며 코드와 데이터셋을 공개했습니다. BoxBot은 테이프로 봉인된 골판지 상자의 이음매를 자른 뒤 덮개를 여는 Viam의 연구용 로봇팔입니다. 테이프를 자르는 작업에는 영상 기반 시각 서보 제어를, 덮개를 여는 작업에는 사람의 시연으로 학습한 시각·언어·행동 모델을 사용합니다. Viam은 약 5시간 동안 수집한 원격조작 시연 125건과 기본 모델만으로 작동하는 정책을 만들었으며, 이 작업을 위한 별도의 모델 구조를 설계하지 않았다고 설명했습니다. 회사는 코드와 데이터셋을 Hugging Face에 공개해 연구자가 구성을 재현하거나 성능을 비교할 수 있도록 했습니다. IROS 2026의 Viam 부스에서는 BoxBot 시연과 함께 방문객이 로봇팔을 직접 조종하고 학습 데이터를 기록하는 체험을 제공할 예정입니다.
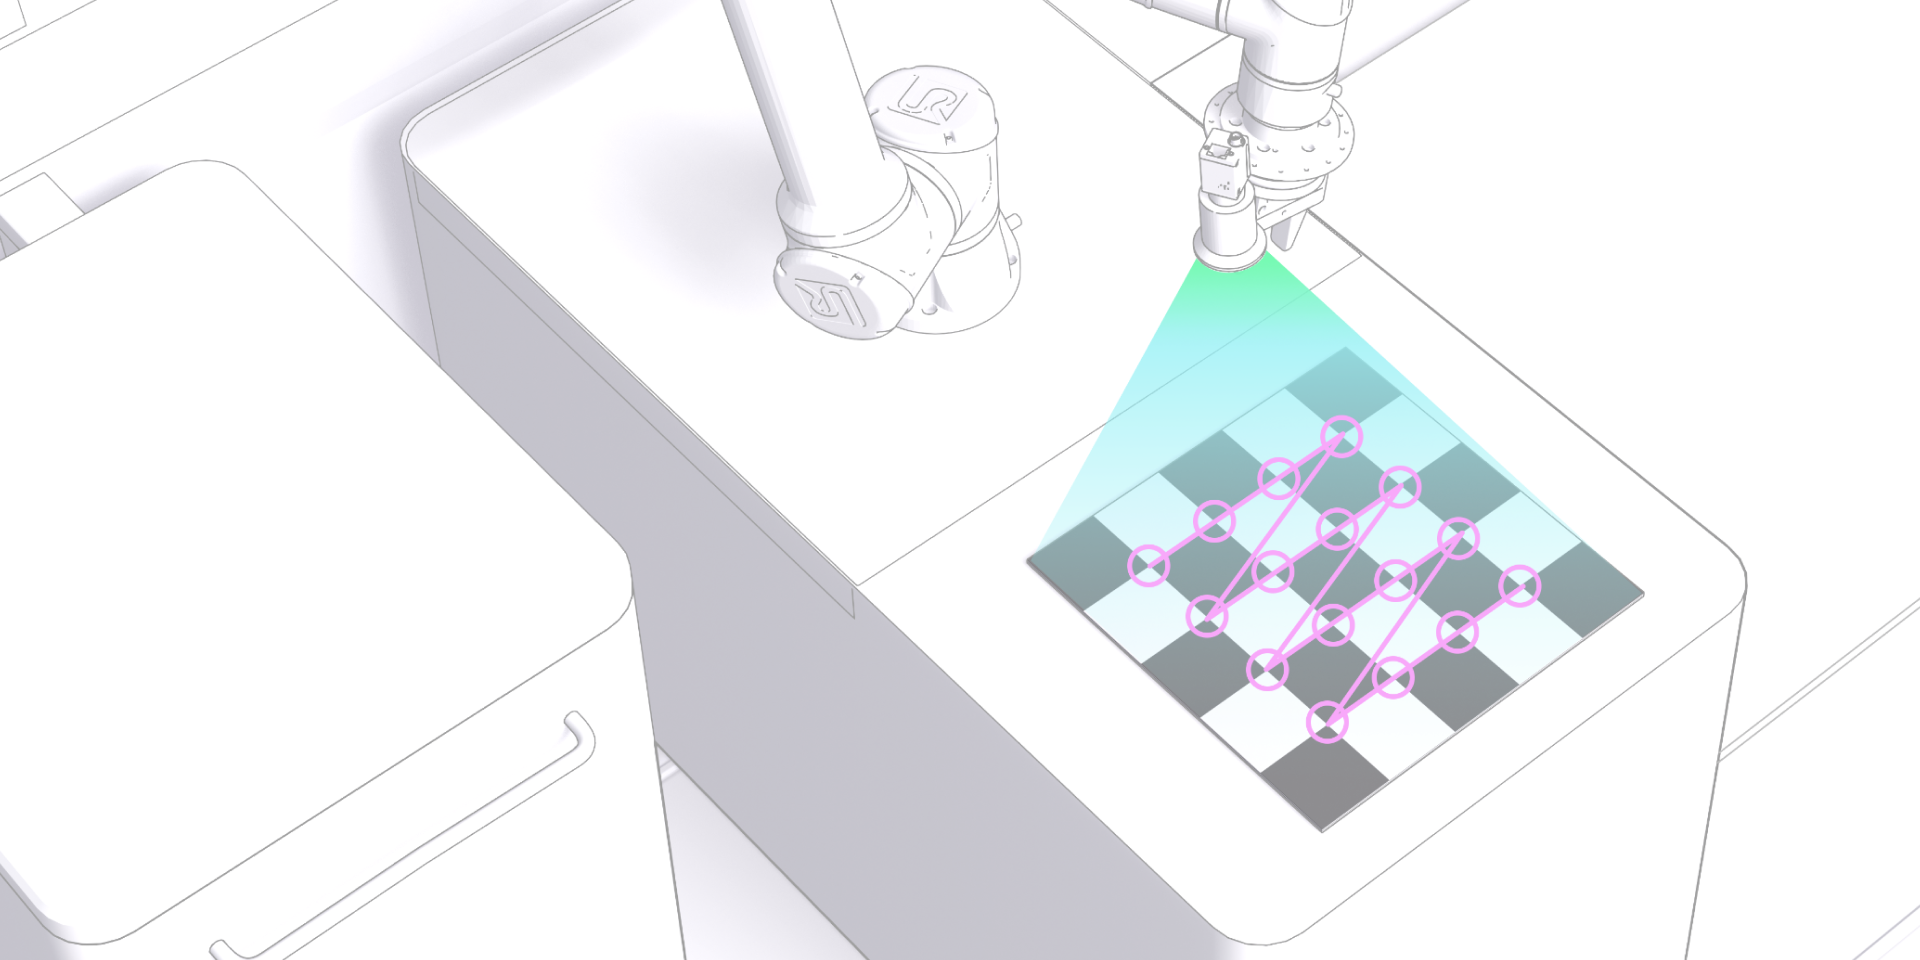
Introducing Intrinsic Core™ : An open source approach to Physical AI
3줄 요약 - Intrinsic이 산업용 로봇 응용 프로그램을 만드는 데 사용할 수 있는 오픈소스 플랫폼 Intrinsic Core를 공개했습니다. - 이 플랫폼에는 로봇 종류에 덜 종속적인 실시간 제어, 동작 계획, 시각 인식, 시뮬레이션 기능이 포함됩니다. - 회사는 CNC 공작기계의 부품 투입 작업을 위한 공개 참조 솔루션도 함께 제공했습니다. Intrinsic은 ROSCon 2026에서 자사 산업용 로봇 플랫폼의 핵심 기능을 공개한 Intrinsic Core를 발표했습니다. 개발자는 ROS와 호환되는 구성 요소를 사용해 로봇팔, 그리퍼, 카메라 등을 연결하고 응용 프로그램을 개발할 수 있습니다. 이 소프트웨어는 Apache 2.0 라이선스로 GitHub에 공개됐으며 로컬 장비에서 실행할 수 있습니다. 구성 요소에는 하드웨어에 덜 종속적인 실시간 제어 프레임워크, 충돌을 피하는 동작 계획, 물체 자세 추정, 파지 계획, 카메라 보정, Gazebo 기반 시뮬레이션 서비스가 포함됩니다. Intrinsic은 공작기계의 부품 투입 작업에 활용할 수 있는 Open Machine Tending Solution도 참조 설계로 공개했습니다. 회사는 이를 실제 장비와 작업 환경에 맞게 수정해 사용할 수 있다고 설명했습니다.
MANUS To Attend IROS 2026
3줄 요약 - MANUS가 IROS 2026에서 로봇 학습용 모듈식 장갑 플랫폼 Nexus를 처음 선보일 예정입니다. - 같은 상단 모듈을 여러 Metaglove에 옮겨 쓰면서 작업에 맞는 손동작 데이터를 수집할 수 있습니다. - 현장에서는 ARM64 지원과 Python SDK, 개선된 손 보정 기능을 담은 MANUS Core 3.2도 시연할 예정입니다. MANUS는 미국 피츠버그에서 열리는 IROS 2026의 408번 부스에서 Nexus와 Core 3.2를 소개할 계획입니다. Nexus는 한 개의 상단 모듈을 여러 종류의 센서 장갑에 결합해 동작 캡처, 햅틱 원격조작, 촉각 데이터 수집 등에 활용하는 플랫폼입니다. 회사 공식 행사 페이지에 따르면 Nexus는 2027년 1분기 예정된 Core 4.0과 함께 제공될 계획입니다. Core 3.2에는 로봇용 ARM 기반 장치에서 Linux SDK와 ROS 2 패키지를 사용할 수 있는 ARM64 지원이 추가됩니다. 손 크기와 비율에 맞춰 집기 동작의 정확도를 높이는 보정 기능과 로봇 학습·데이터 수집 작업에 연동할 수 있는 Python SDK도 소개됩니다.