
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
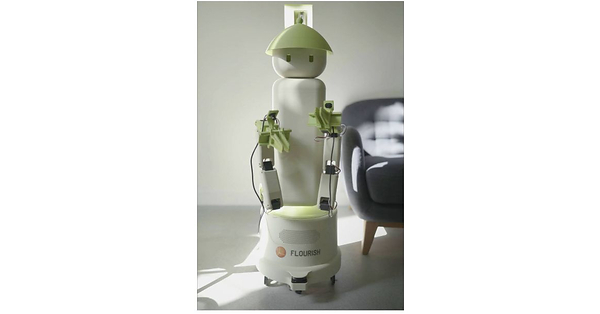
Flourish Robots Launches Flourish 1, a $3,555 Home Robot Built to Give People Their Potential Back
3줄 요약 - Flourish Robots가 3,555달러 가정용 로봇 Flourish 1을 공개했습니다. - 회사는 휴대전화로 작업을 시연하면 약 30분 안에 집안일을 가르칠 수 있다고 설명합니다. - 초기 50대의 예약판매를 9월 29일 시작했으며 12월부터 배송할 계획입니다. Flourish Robots는 비공개 개발 단계에서 벗어나 신발과 장난감 정리, 식기세척기 적재, 테이블 닦기 등 반복적인 집안일을 겨냥한 Flourish 1을 발표했습니다. 회사에 따르면 사용자는 모바일 앱을 통해 작업을 직접 시연하고 로봇에 반복 일정도 설정할 수 있습니다. 회사는 첫 50대의 예약판매 가격을 3,555달러로 제시했으며 배송 시작 시점을 2026년 12월로 안내했습니다. 작업 학습 시간과 수행 가능 범위는 회사가 제시한 설명입니다.

Astribot Brings T1 to North America, Showcasing a Physical AI Stack Built on Design for AI
3줄 요약 - Astribot이 IROS 2026에서 T1 휴머노이드를 북미에 처음 선보인다고 발표했습니다. - 회사는 미국에서 1만 8천 달러부터 T1을 주문할 수 있고 즉시 배송이 가능하다고 밝혔습니다. - T1은 케이블 구동 본체와 Lumo AI 모델, 개발자용 운영체제를 결합한 연구·개발 플랫폼입니다. Astribot은 피츠버그에서 열리는 IROS 2026에서 T1 로봇과 Lumo 모델군, 로봇 운영체제를 함께 소개합니다. 회사 발표에 따르면 T1은 높이 약 1.55m, 무게 약 66kg이며 말단 장치를 제외한 자유도는 23개이고 팔 하나당 최대 5kg을 다룰 수 있습니다. 회사는 Lumo-2 기반 T1이 여러 물건을 가방에 자율적으로 정리하는 시연을 했다고 밝혔습니다. 개발자는 관절 제어와 전신 동작 조율 등에 접근할 수 있으며, 회사는 현장 데이터를 수집해 모델을 다시 학습시키는 방식을 설명합니다. T1이 배치 중 실시간으로 스스로 학습하는 것은 아니며 추가 가사 작업은 계속 개발 중입니다.
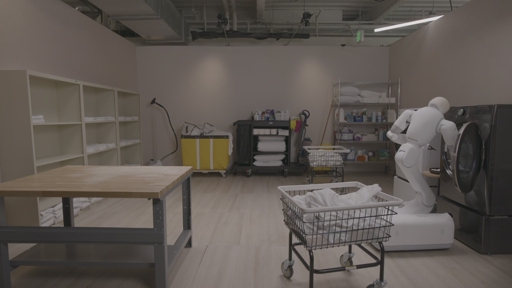
DYNA Robotics Launches DYNA 2.1 Physical Agent, a Semi-humanoid Robot that Completes Full Workflows such as a Commercial Laundry Shift
3줄 요약 - DYNA Robotics가 상업용 세탁 업무 전체를 자율 수행하도록 설계한 반휴머노이드 로봇 DYNA 2.1을 공개했습니다. - 두 팔과 네 개의 조향 바퀴를 갖췄으며, 비전 언어 기반 작업 계획과 전신 동작 제어를 결합합니다. - 회사는 호텔과 세탁소, 음식점에 배치 중이라고 밝히고 인간 개입 사이의 작동시간을 핵심 지표로 삼습니다. DYNA 2.1은 두 팔에 평행 그리퍼나 다관절 손을 장착할 수 있고, 네 개의 조향 바퀴로 이동합니다. 회사가 공개한 상업용 세탁 시연에는 세탁기와 건조기 작동, 수건 꺼내기와 접기, 선반 정리, 떨어뜨린 수건을 다시 집는 과정이 포함됩니다. 회사는 비전 언어 오케스트레이터가 작업 순서를 판단하고 전신 제어기가 주행과 팔 동작을 조율한다고 설명합니다. 기반 모델인 DYNA-2와 현장 작동 데이터의 피드백을 활용해 사람의 개입 없이 지속할 수 있는 시간을 늘리려 한다고 밝혔습니다. 실제 현장 성능과 배치 규모는 보도자료에 구체적으로 제시되지 않았습니다.
Robotics startups are courting university researchers. Microagi just hired eight.
3줄 요약 - 독일 로봇 스타트업 Microagi가 조지아공대 교수 Animesh Garg를 최고연구책임자로 영입했습니다. - Garg의 연구팀 7명도 Microagi가 이들이 설립하던 스타트업을 인수하면서 합류합니다. - 새 연구진은 범용 로봇 모델을 제조 현장의 구체적 작업에 맞추는 후속 학습을 맡습니다. Business Insider의 독자 취재에 따르면 Garg는 엔비디아 연구원과 Apptronik 최고과학책임자를 지냈으며, 로봇 학습과 인간 시연 데이터 연구를 이끌어 왔습니다. Microagi는 인수 조건을 공개하지 않았습니다. Microagi는 자동차와 물류, 식품 제조 현장의 작업자에게서 수집한 데이터를 이용해 로봇 모델을 고객 작업에 맞게 조정한다고 설명합니다. 회사는 올해 여름 5천500만 달러의 시드 투자를 유치했으며, 이번 영입은 현장 적용을 위한 연구 역량 확장에 해당합니다.

China has three new criteria for humanoid robot IPOs. Few, if any, meet them
3줄 요약 - CNBC는 중국 증권감독당국이 휴머노이드 로봇 기업의 상장 심사를 강화하고 있다고 익명 소식통 3명을 인용해 보도했습니다. - 보도에 따르면 지속 가능한 매출과 수주, 손실 축소, 로봇 두뇌나 손 같은 핵심 기술 보유가 주요 기준입니다. - 당국의 공식 확인은 없으며, 해당 기준을 충족할 기업이 얼마나 될지는 아직 불확실합니다. CNBC는 중국 증권감독관리위원회의 심사 방향을 아는 소식통 3명을 인용해 체화 AI 기업에 대한 비공식 상장 지도가 강화되고 있다고 전했습니다. 보도된 기준은 지속 가능한 매출과 상업 주문, 손실 축소 전망, 로봇의 핵심 기술 보유입니다. 소식통 간에는 세 기준을 모두 충족해야 하는지, 두 기준이면 되는지 설명이 엇갈립니다. CNBC에 따르면 홍콩 상장을 신청한 휴머노이드 관련 체화 AI 기업이 적어도 24곳에 이르지만, 새 기준을 통과할 기업 수는 불분명합니다. 홍콩거래소는 논평을 거부했고 중국 증권감독관리위원회는 기사 발행 시점에 답변하지 않았습니다. 따라서 이는 공식 규정 발표가 아니라 취재에 근거한 보도입니다.
Robbyant and AFDE Sign MoU to Accelerate Embodied AI and Robotics Deployment Across the Middle East
3줄 요약 - Ant Group 계열의 Robbyant가 아랍디지털경제연맹과 중동 지역 로봇 도입을 위한 양해각서를 체결했습니다. - 양측은 아랍어 현지화와 현장 실증, 로봇 모델·데이터 협력을 추진할 계획입니다. - 실제 배치와 사업화는 향후 별도 협의와 현장 검증이 필요한 단계입니다. Robbyant와 아랍디지털경제연맹은 아랍에미리트와 걸프 지역에서 체화형 AI 기술과 로봇 솔루션을 도입·현지화·사업화하기 위한 협력 체계를 마련했습니다. 검토 분야에는 접객, 유통, 물류, 산업 운영, 의료 등이 포함됩니다. 보도자료에 따르면 협력 범위에는 아랍어 상호작용과 지역 업무 방식에 맞춘 조정, 실제 환경에서의 개념 검증, 현지 데이터와 모델 협력이 포함됩니다. 이번 발표는 양해각서 체결이며 구체적인 신규 배치 물량이나 확정된 납품 일정은 제시하지 않았습니다.
AMD to Acquire World Labs to Advance the Future of AI Compute
3줄 요약 - AMD가 공간지능 연구기업 World Labs를 인수하는 최종 계약을 체결했습니다. - 전액 주식 거래의 평가액은 약 82억 달러이며 거래는 규제 승인 등을 거쳐 2026년 말까지 마무리될 예정입니다. - 페이페이 리는 거래 완료 후 AMD의 수석 과학자와 수석부사장으로 합류할 예정입니다. AMD는 World Labs의 모델 연구 역량을 확보해 로봇 학습과 시뮬레이션 등 새로운 AI 작업에 맞는 컴퓨팅 인프라를 개발하겠다고 발표했습니다. World Labs는 텍스트와 이미지, 영상에서 상호작용 가능한 3차원 환경을 생성·재구성·시뮬레이션하는 공간지능 모델을 개발합니다. 이번 발표는 인수 계약 체결에 관한 것이며 거래가 완료된 상태는 아닙니다. AMD는 World Labs 연구팀이 거래 완료 후에도 모델 연구를 계속하고, 페이페이 리가 AMD의 리사 수 최고경영자에게 보고할 예정이라고 밝혔습니다.
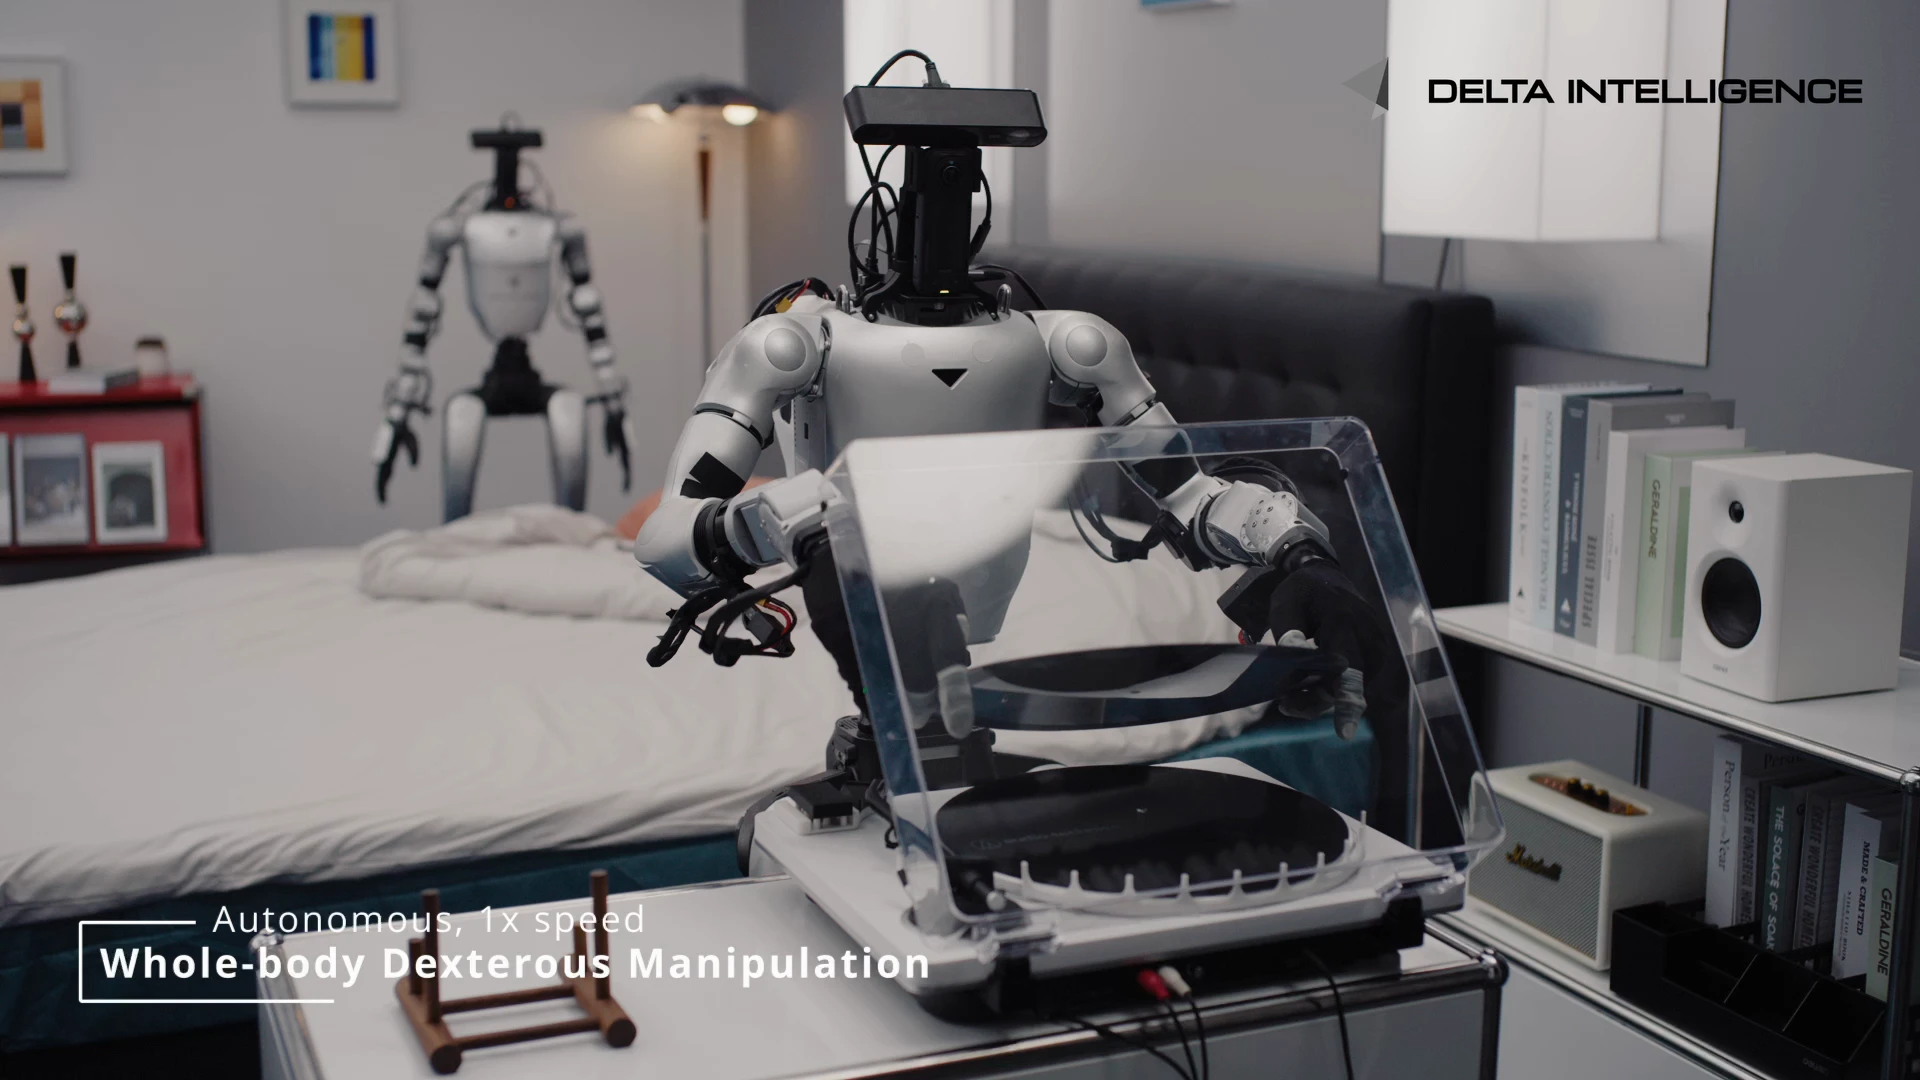
Delta Intelligence Targets Energy and Infrastructure Beyond Its Household Robot Demo
3줄 요약 - Delta Intelligence가 69개 자유도를 함께 제어하는 휴머노이드 기초 모델 Δ₀를 공개했습니다. - 회사는 가정 작업 시연과 식기세척기 평가에서 학습량 증가에 따른 성능 향상을 제시했습니다. - 창업자는 초기 현장 적용 대상으로 에너지·인프라 시설을 꼽았습니다. Delta Intelligence의 Δ₀는 개조한 Unitree G1의 손과 팔, 몸통, 다리를 함께 조정하는 모델입니다. 회사가 공개한 시연에는 침대 정리, 물건 집기, 식기세척기 열기, 턴테이블 조작 등이 포함됩니다. 회사는 사람의 영상과 동작을 짝지은 데이터 1만 시간 이상으로 사전 학습했다고 설명합니다. 식기세척기 평가의 실제 로봇 성공률은 사용한 학습 데이터가 늘면서 23%에서 89%로 높아졌다고 보고합니다. 이는 회사가 제시한 연구 평가 결과이며 산업 현장에서 안정적으로 작동한다는 증거는 아닙니다. 창업자 샤오젠 마는 Humanoids Daily와의 서면 인터뷰에서 에너지와 인프라를 가까운 시기의 배치 우선 분야로 제시했습니다. 회사는 모델을 여러 휴머노이드에 적용하기 위한 카메라 장착 머리와 컴퓨팅·배터리 배낭도 개발하고 있습니다.
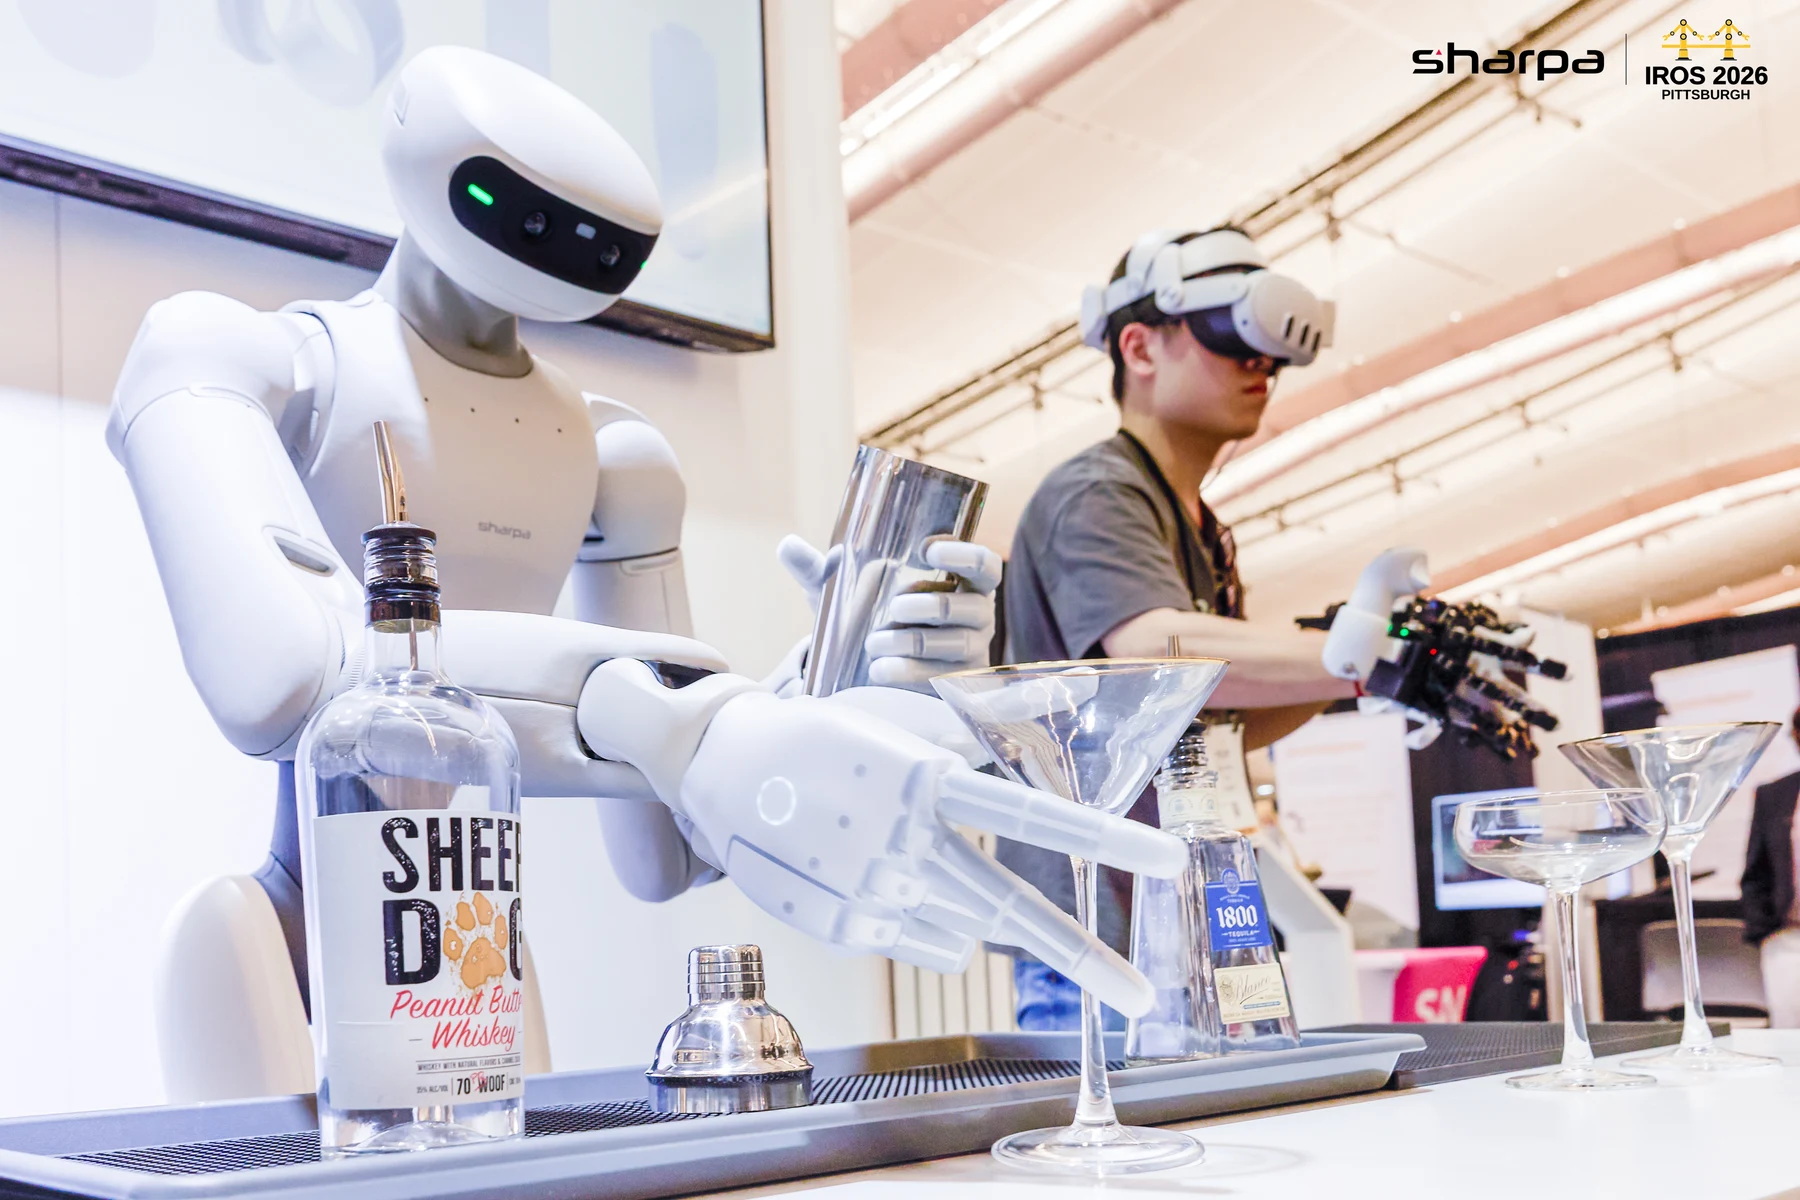
Sharpa Launches D01 Robot, W02 Hand and AE01 Haptic Glove at IROS 2026
3줄 요약 - 샤르파가 IROS 2026에서 촉각 인식 조작 로봇 D01, 로봇 손 W02, 촉각 피드백 장갑 AE01을 공개했습니다. - D01은 팔당 5kg의 적재 능력을 갖췄으며, W02는 무게가 750g 미만입니다. - 회사는 세 제품의 판매 문의를 받고 있지만 공개 가격과 배송일은 제시하지 않았습니다. 샤르파는 미국 피츠버그에서 열린 IROS 2026에서 로봇 본체, 손, 원격조작용 장갑을 함께 선보였습니다. D01에는 7자유도 팔과 로봇 손, 몸체 접촉을 감지하는 전자 피부가 적용됐습니다. 회사가 공개한 사양에 따르면 D01은 손을 포함해 66자유도이며 엔비디아 젯슨 토르 프로세서를 사용합니다. W02는 21개의 능동 자유도를 갖춘 로봇 손으로, 손끝의 광학식 촉각 센서에 더해 손가락과 손바닥에도 전자 피부를 적용했습니다. AE01 장갑은 22개 인코더로 손 움직임을 기록하고 다섯 손끝에 진동 피드백을 제공해 원격조작과 학습 데이터 수집을 지원합니다. 기사와 제품 페이지에서 확인되는 성능 수치는 제품 사양이며, 실제 고객 현장의 작업 성과가 입증됐다는 뜻은 아닙니다.
Physical AI custom chip startup SiMa.ai raises $150M at $1.45B valuation
3줄 요약 - SiMa.ai가 1억 5천만 달러 규모의 시리즈 C 투자를 유치하고 기업가치를 14억 5천만 달러로 평가받았습니다. - 회사는 투자금을 피지컬 AI 개발 환경 Palette Neat 확대와 차세대 전용 칩 개발에 사용할 계획입니다. - 차세대 하드웨어는 휴머노이드 로봇 등을 겨냥하며 2028년 상반기 출시를 목표로 합니다. SiMa.ai는 이번 투자로 누적 조달액이 5억 달러에 이르렀다고 발표했습니다. 피델리티 매니지먼트 앤드 리서치와 앰플리파이가 이번 투자 라운드를 공동 주도했습니다. 회사는 Palette Neat 개발 환경을 확대하고 로봇과 드론 등에서 구동할 차세대 피지컬 AI 칩을 개발할 계획입니다. 새 하드웨어에 대해서는 최대 1,000 TOPS의 연산 성능을 목표로 제시했으며, 출시 목표 시점은 2028년 상반기입니다. 이 성능은 회사가 제시한 개발 목표로, 출시 제품의 검증된 성능은 아닙니다.
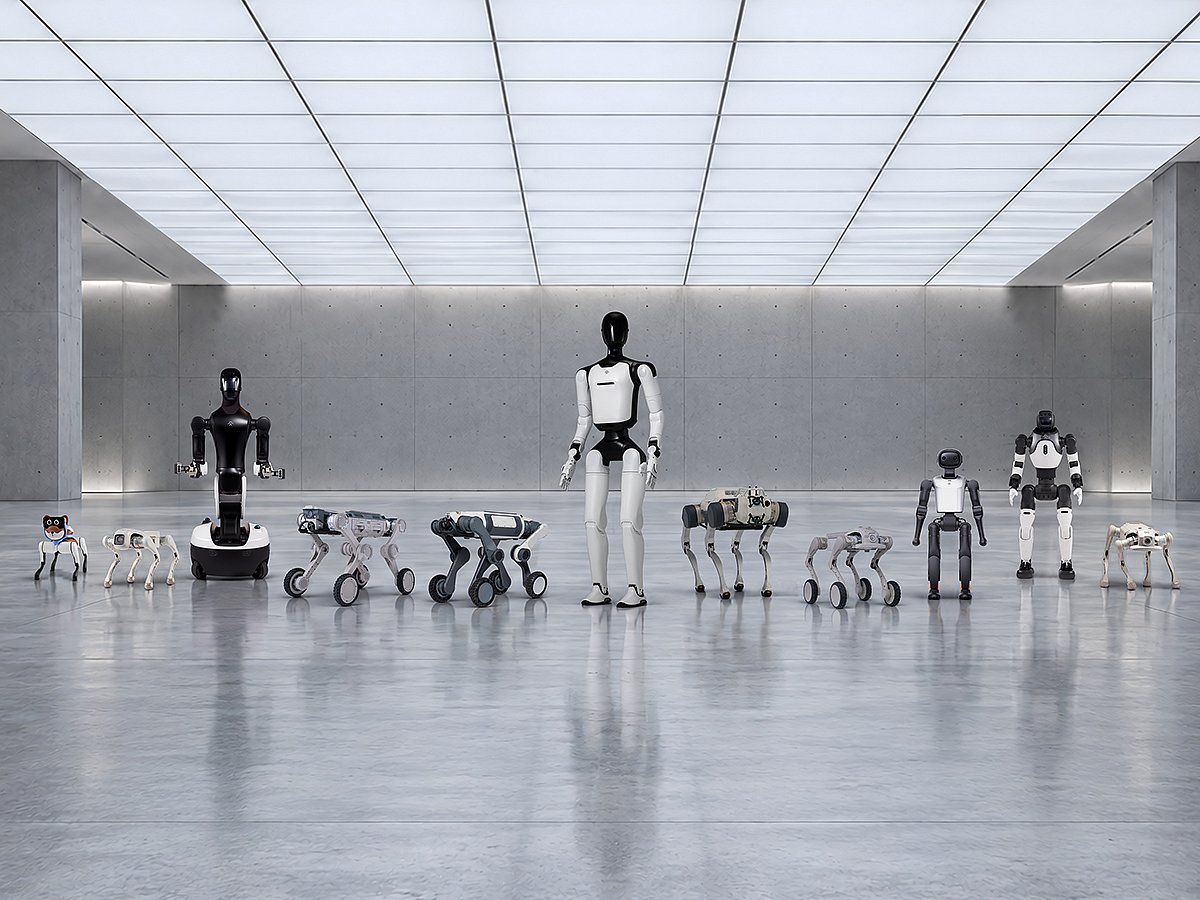
Faraday Future signs strategic cooperation agreements, advancing Middle East EAI Robotics
3줄 요약 - Faraday Future가 두바이에서 중동 지역 여섯 업체와 로봇 사업을 위한 전략적 협력 계약을 체결했다고 발표했습니다. - 협력 분야에는 산업·의료 응용, 보안 순찰, 교육, 전시·공연, 판매·임대 모델 등이 포함됩니다. - 회사는 아랍에미리트를 출발점으로 로봇의 현지 상용화를 추진하지만, 구체적인 고객 배치 일정은 공개하지 않았습니다. Faraday Future는 두바이에서 열린 로봇 사업 파트너십 행사에서 Action To Action Trading, LEAP Interactive, Ibtikar Robotics, TECHLOR, Mangobot, Origin과 협력 계약을 체결했다고 밝혔습니다. 각 업체와는 시스템 통합과 고객 발굴, 공연·전시 활용, 산업·의료 응용, 순찰·점검, 교육, 임대와 서비스형 로봇 판매 모델 등을 검토합니다. 회사는 지난 9월 19일 발표한 로봇 기기 구성 아홉 종과 산업용 솔루션 네 가지를 중동 현지 사업으로 연결하겠다고 설명했습니다. 이번 계약은 협력 분야를 정한 단계이며, 개별 프로젝트의 일정과 상업 조건은 후속 합의와 현지 승인에 따라 정해집니다.
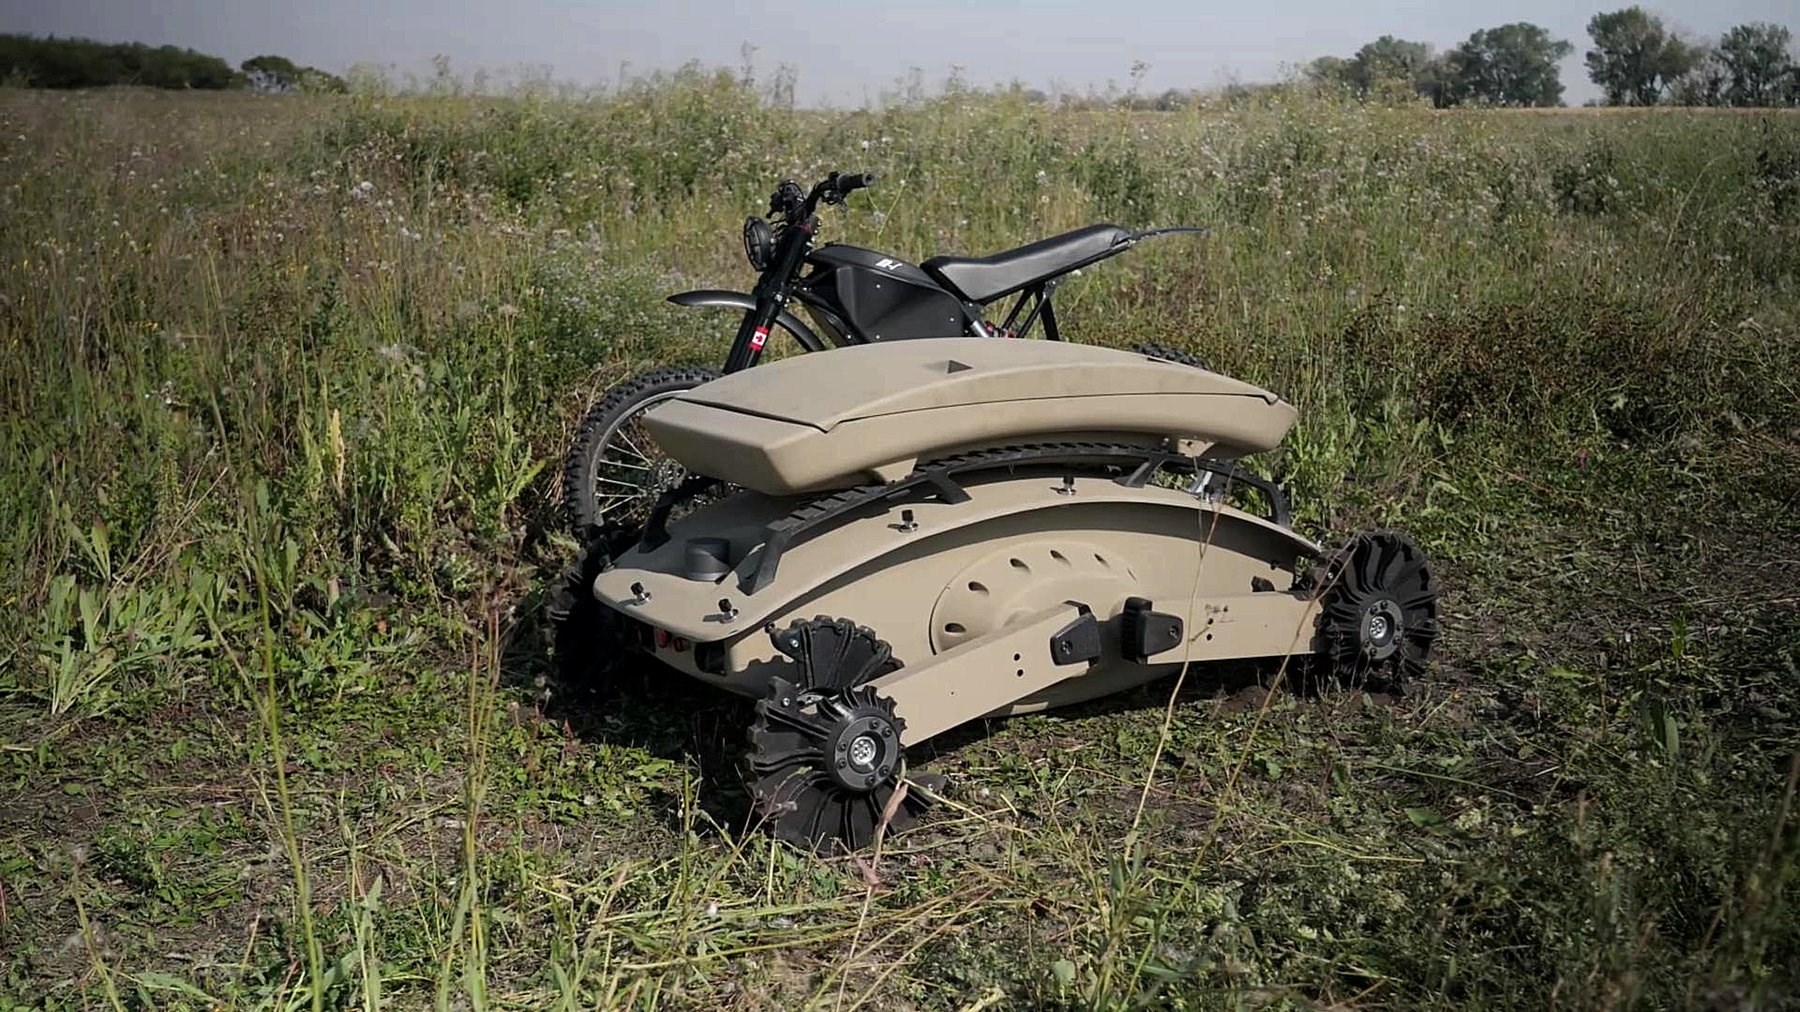
First Hydrogen Completes Commercial Drone UGV Build
3줄 요약 - First Hydrogen이 드론을 싣고 이동할 수 있는 무인 지상 로봇 시제품 제작을 완료했다고 발표했습니다. - 이 로봇은 형태가 변하는 바퀴, 주행 방향을 유지하는 구동계, 조절 가능한 현가장치와 교체형 적재 시스템을 갖췄습니다. - 회사는 자동으로 열리는 드론 발사·운반 모듈을 시제품에 장착했으며, 상용 배치 일정은 밝히지 않았습니다. First Hydrogen은 이번 제작 완료로 무인 지상 로봇의 핵심 구조와 이동성, 모듈형 적재 능력을 물리적 시제품에서 보여줬다고 설명했습니다. 로봇에는 현장에서 센서나 로봇팔, 배터리 등의 임무별 부품을 교체할 수 있도록 설계한 적재 시스템이 포함됐습니다. 시제품에는 드론 운반함이 자동으로 열리는 모듈이 들어가 지상 플랫폼에서 항공 드론을 내보내는 구성을 보여줍니다. 회사는 향후 물류, 감시, 통신, 방위·보안 용도에 맞춘 모듈을 확대할 계획이라고 밝혔습니다. 이번 발표는 시제품 제작과 개발 단계의 완료에 관한 것으로, 실제 고객 배치나 판매 개시를 발표한 것은 아닙니다.
DIC Makes Strategic Investment in U.S.-Based Mantis Robotics, A Pioneer in Fenceless High-Speed Industrial Robots
3줄 요약 - 일본 DIC가 사람과 같은 공간에서 작동하도록 설계된 산업용 로봇 개발사 Mantis Robotics에 전략적으로 투자했습니다. - 투자 금액은 공개되지 않았으며, DIC의 유럽 투자 거점 DIC D2S Ventures가 집행한 첫 투자입니다. - 양사는 로봇의 촉각·감지 기술과 손가락, 경량 부품 분야에서 협력 가능성을 살펴볼 계획입니다. Mantis Robotics는 자체 안전 제어와 3차원 공간 감지 기술을 이용해 별도의 안전 울타리 없이 사람과 함께 일할 수 있는 고속 산업용 로봇을 개발합니다. DIC는 최근 안전 인증을 받은 주력 모델 MR-1의 상용화 움직임을 투자 배경으로 제시했습니다. DIC는 자사의 고기능 소재·센싱·가공 기술을 Mantis Robotics의 안전·제어 기술과 결합할 가능성을 검토한다고 밝혔습니다. 투자 규모와 구체적인 공동 제품, 현장 배치 일정은 공개하지 않았습니다.
Cina: presentato primo robot intelligente incarnato con architettura elettronica interamente di produzione nazionale
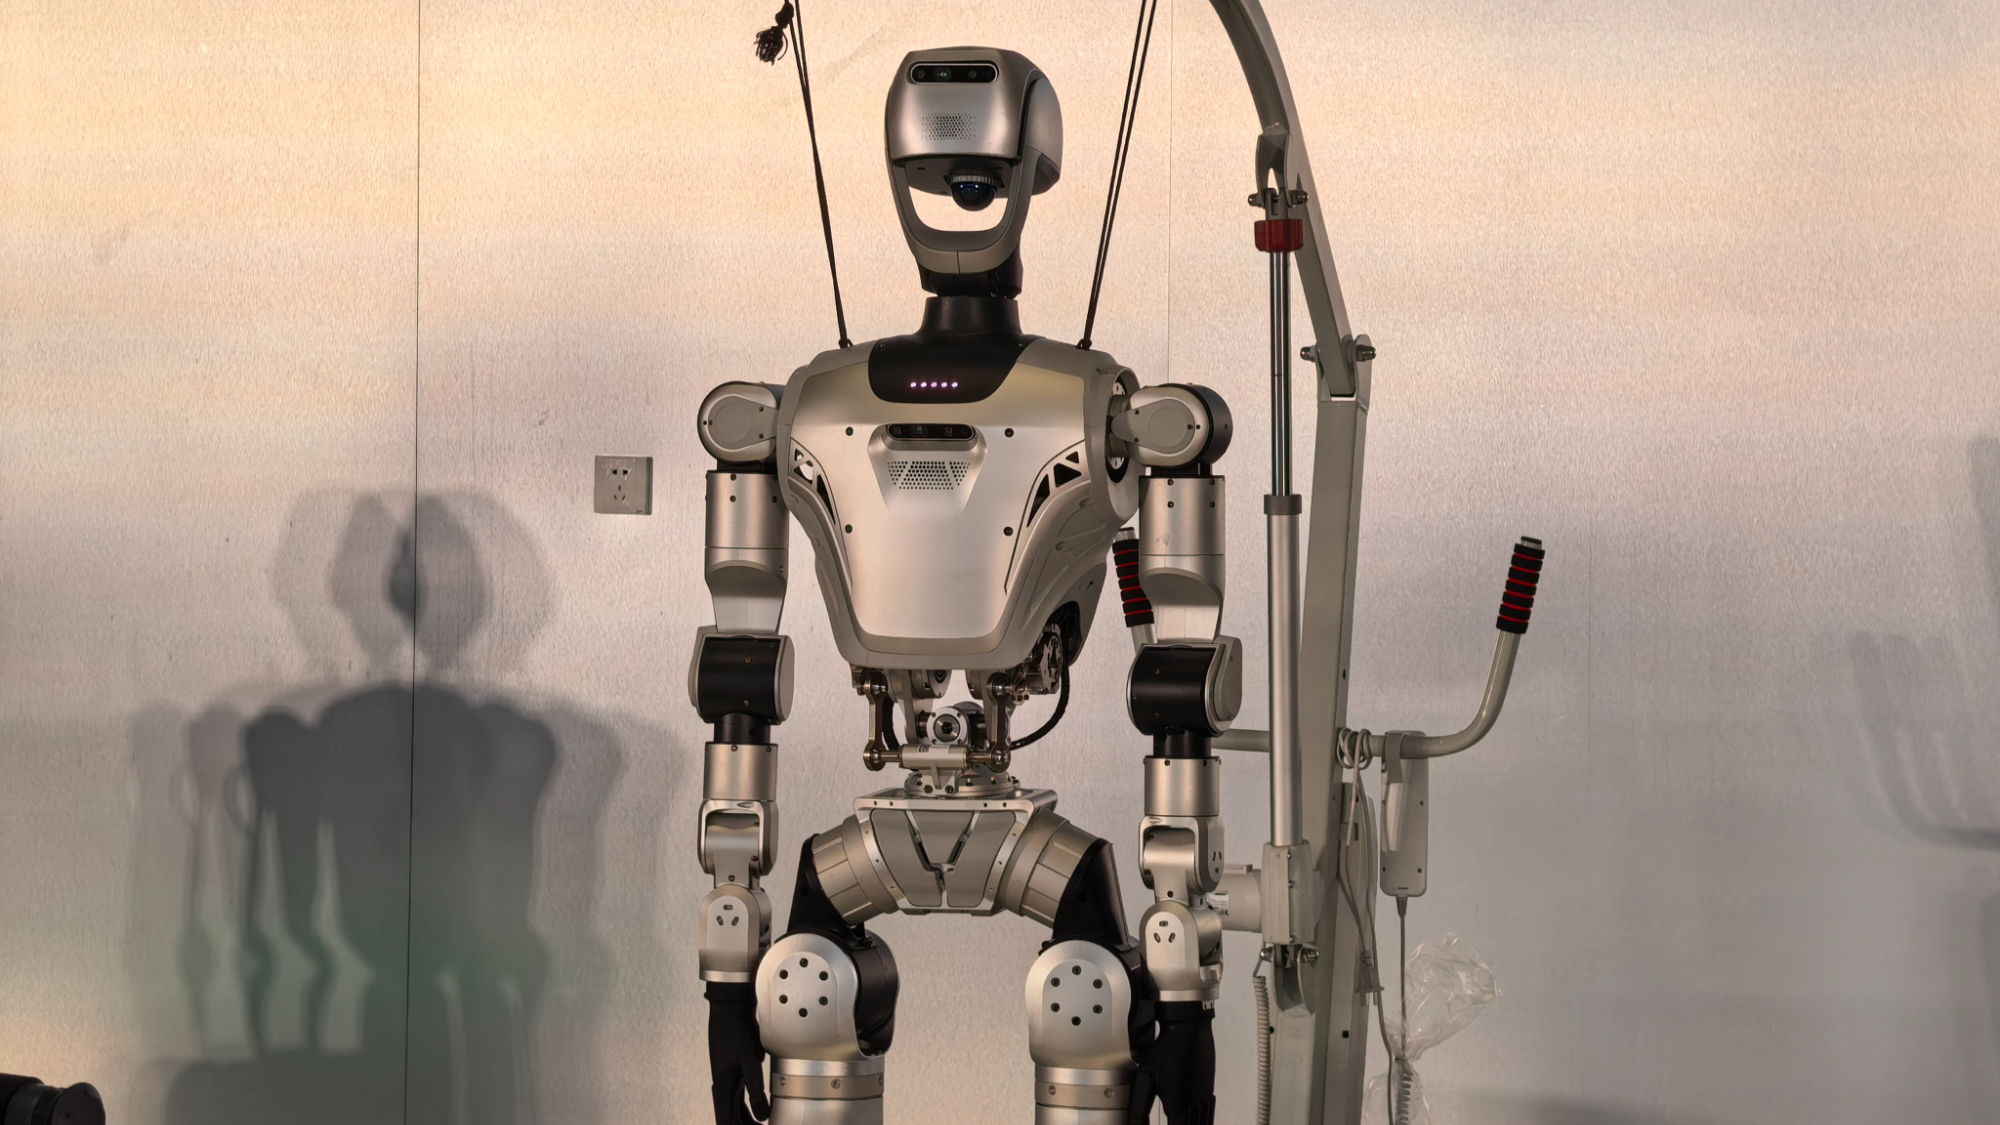
3줄 요약 - 중국 후베이성 이창에서 자국 기술 기반 전자 아키텍처를 탑재한 체화 지능 로봇이 공개됐습니다. - 보도에 따르면 이 아키텍처는 운영체제, 네트워크, 도구 소프트웨어, AI 연산 칩을 포함합니다. - 공개 측은 로봇 제어와 AI 연산을 분리하면서 통합할 수 있는 구조라고 설명했습니다. 중국국제방송은 9월 28일 이창에서 열린 발표 행사에서 자국 기술로 구성한 전자 아키텍처를 탑재한 로봇이 공개됐다고 보도했습니다. 보도는 이 제품을 세계 최초라고 소개했으며, 전자 아키텍처를 로봇의 동작을 이어 주는 신경계에 비유했습니다. 보도에 따르면 이 구조는 운영체제부터 네트워크, 도구 소프트웨어, AI 연산 칩까지 포함하며 AI의 판단을 물리적 동작으로 연결하는 기술 기반을 목표로 합니다. 로봇의 구체적인 제조사와 현장 성능 수치는 기사에 제시되지 않았습니다.

SAIL: Test-Time Scaling through Iterative Refinement for VLMs as Robot Trajectory Generators
3줄 요약 - Sakana AI와 도쿄대 연구팀이 로봇의 동작 경로를 시뮬레이션에서 시험하고 개선하는 SAIL 방법을 소개했습니다. - 여섯 가지 시뮬레이션 조작 과제에서 성공 경로를 찾는 비율이 단일 생성의 25%에서 후보 45개를 탐색할 때 73%로 높아졌습니다. - 실제 로봇팔의 블록 놓기 실험에서는 여섯 번 중 다섯 번 성공했으며, 연구팀은 검증 범위가 아직 좁다고 밝혔습니다. SAIL은 비전 언어 모델이 소수의 성공 시연을 참고해 동작 경로를 만들고, 시뮬레이터와 평가 모델의 피드백을 받아 경로를 반복해서 고르는 방법입니다. 연구팀은 기초 모델의 가중치를 바꾸지 않고 탐색에 쓰는 계산량을 늘려 성능을 개선했습니다. 평가에는 Gemini Robotics-ER 1.5를 사용했으며, 여섯 가지 조작 과제를 각각 20개 초기 조건에서 시험했습니다. 실제 환경에서는 LeRobot SO-101 로봇팔이 블록을 그릇에 넣는 과제에서 여섯 번 중 다섯 번 성공했습니다. 연구팀은 동작 중 시각 피드백이 없는 개방형 제어 방식과 시뮬레이션 계산 비용, 제한적인 실제 로봇 실험을 한계로 제시했습니다. 관련 논문은 앞서 2026년 3월 공개됐으며, 이번 공식 게시물은 IROS 2026 발표를 앞두고 방법과 시연 결과를 정리했습니다.
HomeBody Gives a Humanoid Memory and Reusable Skills
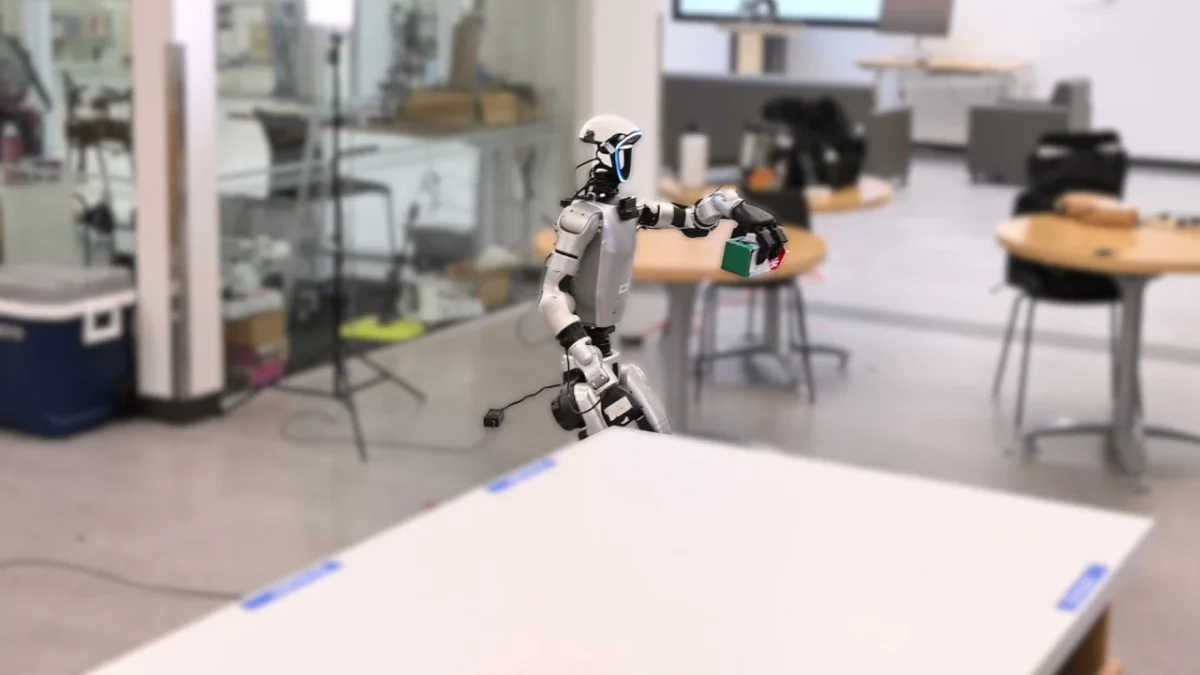
3줄 요약 - 스탠퍼드대 연구팀의 HomeBody는 유니트리 G1 휴머노이드가 처음 보는 주방을 탐색하고 공간 정보를 기억하며 여러 작업을 이어서 수행하는 모습을 공개했습니다. - 시각·언어 모델이 이동과 집기, 서랍 열기 같은 재사용 가능한 동작을 선택하고, 별도 제어 시스템이 실제 움직임을 실행합니다. - 공개된 자료는 시연 영상과 구현 설명을 제공하지만 논문과 코드는 아직 공개되지 않아 성능을 독립적으로 재현하기는 어렵습니다. HomeBody 연구팀은 휴머노이드가 낯선 주방을 탐색해 공간 정보를 구성한 뒤, 기억한 위치와 동작 결과를 활용해 여러 단계의 요청을 처리하는 시연을 공개했습니다. 시연에서는 로봇이 커피 봉지를 모으고 상한 음료 팩을 버리거나, 시야 밖 서랍에 있는 약을 찾아 건네는 작업을 수행합니다. 이 시스템은 고수준 시각·언어 모델을 재사용 가능한 동작 기술과 연결합니다. 모델은 목표에 맞춰 이동, 물체 집기, 놓기, 서랍 열기 등을 선택하며, 개별 기술은 인식과 경로 계획, 전신 제어를 통해 움직임을 실행합니다. 연구팀은 유니트리 G1을 사용했으며 탐색 중 수집한 영상과 라이다 정보 등을 공간 기억에 활용합니다. 현재 공개 자료에는 시연과 구조 설명이 있지만 논문과 실행 가능한 코드는 아직 제공되지 않습니다. 따라서 시연 장면만으로 다양한 가정에서의 성공률이나 일반화 성능을 판단할 수는 없습니다.
Skylark Labs researchers develop AI system that enables robots to keep learning after deployment
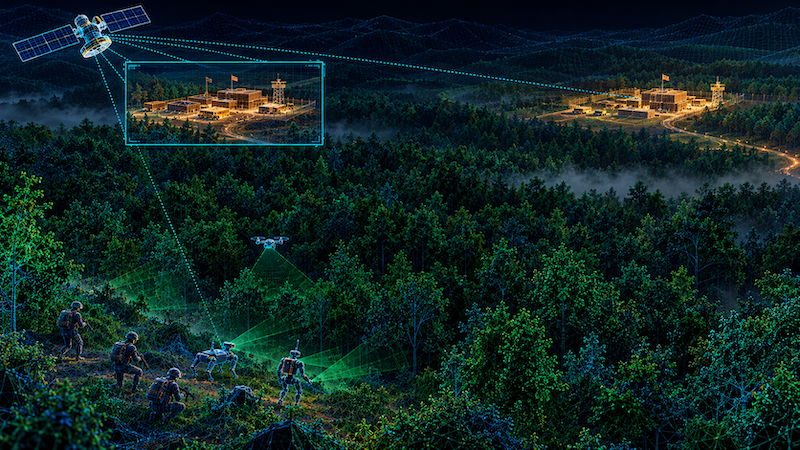
3줄 요약 - 스카이락랩스 연구진은 배치된 로봇이 기존 AI 모델을 다시 학습시키지 않고 현장 경험을 축적하는 CFAM 구조를 제안했습니다. - 이 구조는 로봇팔, 사족보행 로봇, 휴머노이드, 드론, 오프로드 차량을 대상으로 평가됐습니다. - 연구진은 학습 데이터 사용량과 새 상황에 대한 작업 성공률에서 개선을 보고했지만, 완전히 새로운 작업을 스스로 익히는 단계는 아니라고 밝혔습니다. 스카이락랩스와 카네기멜런대학교, 캘리포니아대학교 버클리 연구진이 개발한 CFAM은 배치 후에도 로봇이 유사한 새 상황에 적응하도록 설계한 구조입니다. 기존에 학습한 감각·추론·동작 구성요소는 고정하고, 현장에서 성공한 경험을 별도의 '캡슐 필드'에 저장해 비슷한 상황에서 다시 활용합니다. 원 논문은 2026년 9월 3일 공개됐으며, 이번 보도는 그 작동 방식과 실험 결과를 소개했습니다. 연구진은 로봇팔, 사족보행 로봇, 휴머노이드, 드론, 오프로드 차량 등 다섯 종류의 시스템에서 이 구조를 평가했습니다. 논문에 따르면 CFAM은 비교 대상 정책이 전체 사전 학습 데이터로 도달한 작동 수준에 데이터의 40%만으로 도달했습니다. 배치 후 기존 학습 범위와 가까운 새 상황의 성공 사례를 저장했을 때 작업 성공률은 74.0%에서 87.9%로 높아졌다고 보고했습니다. 이 결과는 연구진이 사용한 데이터와 실험 조건에서 얻은 성과입니다. 연구진은 CFAM이 이미 알고 있는 기술을 유사한 상황으로 확장하도록 설계됐으며, 관련 기술이 전혀 없는 새로운 작업을 스스로 만들어 내는 기능은 현재 범위에 포함되지 않는다고 설명했습니다.
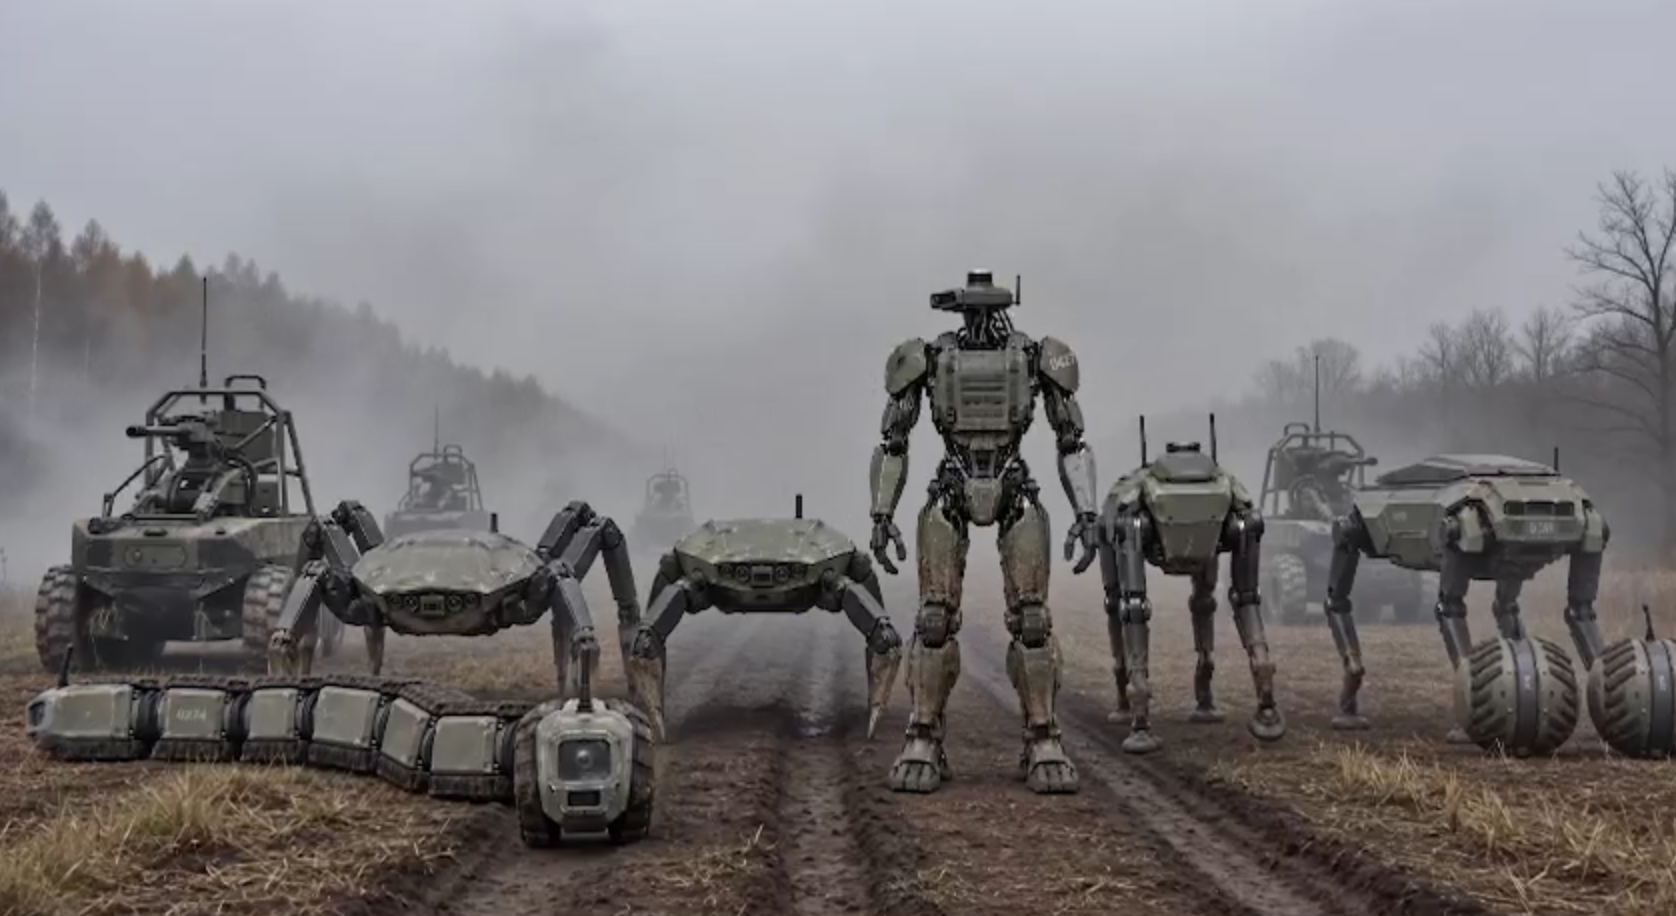
Ex-defense minister Fedorov announces new 'Army of Robots' initiative in latest move since leaving office
3줄 요약 - 우크라이나의 미하일로 페도로우 전 국방장관이 전장용 로봇 개발을 추진하는 ‘Army of Robots’ 구상을 발표했습니다. - 이 구상은 방산 기업 투자와 자체 연구개발, 군과의 시험을 묶어 현장에서 작동하는 기술을 확대하는 것을 목표로 합니다. - 발표 영상의 휴머노이드 등은 가상 시연이며, 제시된 전투 투입 목표가 실제 배치를 뜻하지는 않습니다. 페도로우 전 국방장관은 9월 26일 리비우의 IT Arena 발표와 소셜미디어를 통해 ‘Army of Robots’ 계획을 공개했습니다. 그는 이를 단일 회사가 아닌 방산 기술 생태계로 설명하며, 기업 투자와 자체 기술 프로젝트, 연구개발 역량 구축, 군과의 공동 시험을 추진하겠다고 밝혔습니다. 현장 발표를 전한 우크라이나 언론에 따르면 페도로우는 휴머노이드 로봇을 전투에 활용하는 목표도 제시했습니다. 다만 기사에 따르면 공개 영상은 AI로 제작된 가상 장면이며, 영상에 등장하는 여러 형태의 로봇은 현재 우크라이나 전투 현장에서 사용되고 있지 않습니다. 현재의 무인지상차량도 대부분 인간 운용자가 원격으로 조종하고 있어 발표된 목표와 실제 현장 배치는 구분해야 합니다.
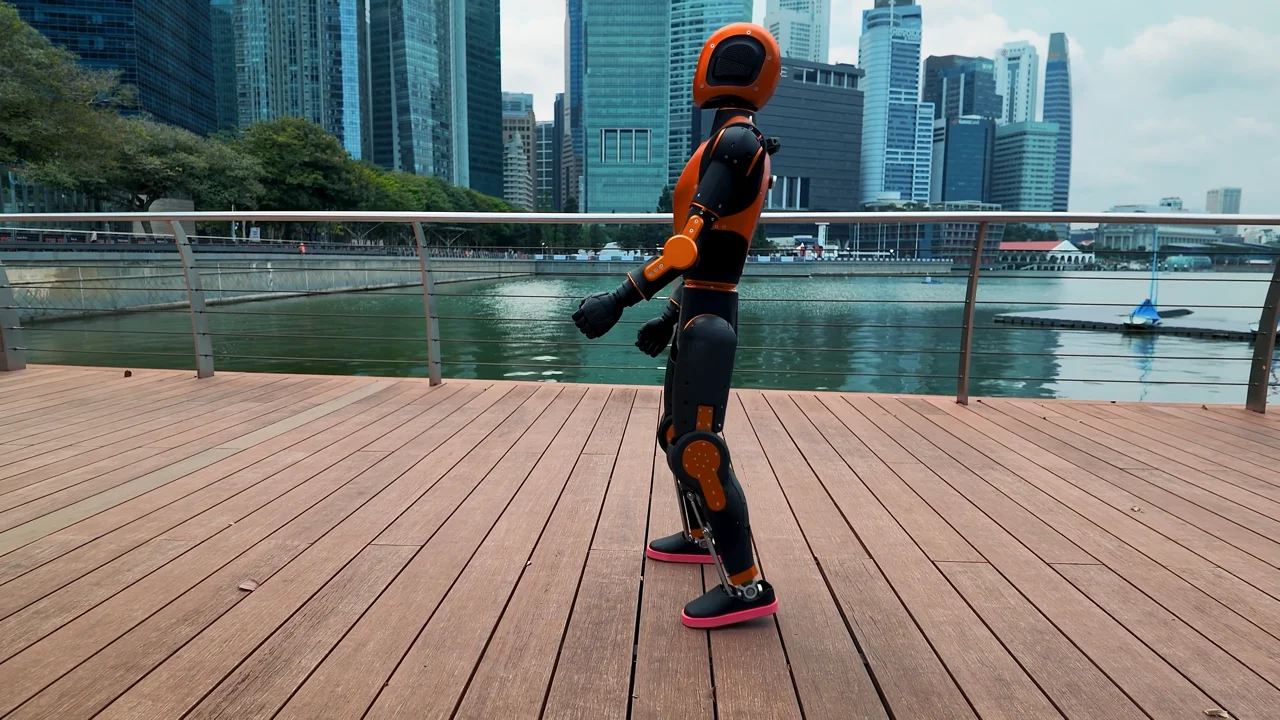
Asimov Open-Sources the Training Code Behind Its Humanoid’s Walk
3줄 요약 - Asimov가 휴머노이드 Asimov 1의 보행 정책과 학습 코드를 공개했습니다. - Isaac Lab 기반 저장소에는 PPO·AMP 학습 설정과 보상 함수, 구동기 설정이 담겼습니다. - 보도 매체는 발표에 언급된 사전 학습 체크포인트를 공개 저장소에서 찾지 못했다고 밝혔습니다. Asimov 프로젝트를 운영하는 Menlo Research는 9월 25일 Asimov 1의 보행 정책과 학습 코드를 공개한다고 발표했습니다. 공개 저장소는 NVIDIA Isaac Lab 기반의 학습·평가 코드를 제공하며, PPO와 적대적 동작 사전학습 방식인 AMP를 지원합니다. 코드에는 명령 속도 추종과 자세 유지를 위한 보상 설정, 발 미끄러짐과 자기 충돌에 대한 페널티, 구동기 특성 및 시뮬레이션 환경 변동 설정이 포함돼 있습니다. Humanoids Daily는 공개된 코드와 문서를 확인했지만 발표에 언급된 사전 학습 체크포인트의 다운로드 위치는 찾지 못했다고 밝혔습니다.
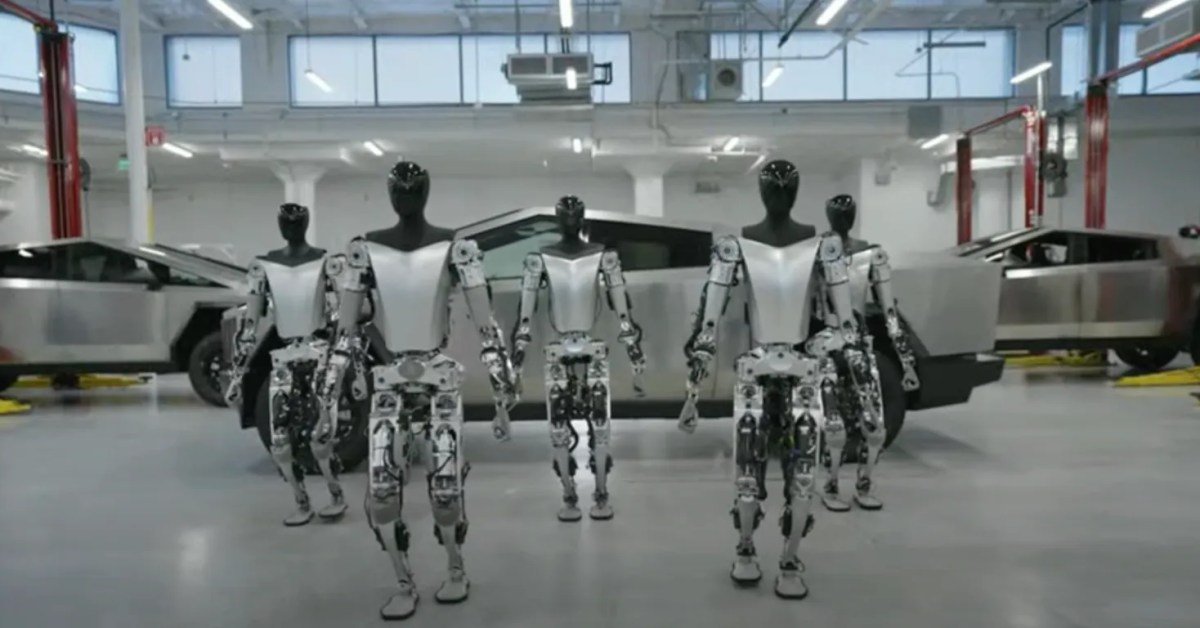
Tesla ramps Optimus to hundreds a week, but the robots can't generalize
3줄 요약 - 테슬라가 프리몬트 공장에서 옵티머스 휴머노이드를 주당 수백 대 생산하고 있다는 보도가 나왔습니다. - 생산량은 늘었지만 손 부품의 조립과 품질 관리에 어려움을 겪고 있다고 전해졌습니다. - 현재 로봇은 범용 작업을 안정적으로 수행하지 못해 주로 내부 시험과 학습에 쓰인다고 합니다. Electrek은 The Information의 취재를 인용해 테슬라의 옵티머스 생산량이 2분기 주당 수십 대에서 8월 주당 수백 대로 늘었다고 보도했습니다. 보도에 따르면 회사는 연말까지 주당 1천 대 이상을 만들 수 있는 연속 자동화 생산라인을 목표로 하고 있습니다. 그러나 손과 팔뚝에 들어가는 작은 부품은 여전히 수작업 조립이 필요하며, 일부 공정에서는 부품 정렬과 공급업체의 대량 생산 품질에 문제가 있다고 전해졌습니다. 손의 촉각 센서도 내구성 문제를 겪고 있으며, 회사는 교체 가능한 감지용 장갑을 내년에 도입할 계획이라고 보도됐습니다. 보도에 따르면 현재 생산된 로봇 대부분은 내부 시험과 데이터 수집에 사용되고 있습니다. 공장 안에서 작업하는 옵티머스도 감독받는 제한된 구역에서 특정 업무를 수행하며, 익숙하지 않은 상황에서는 AI의 동작이 불안정할 수 있다고 전해졌습니다.
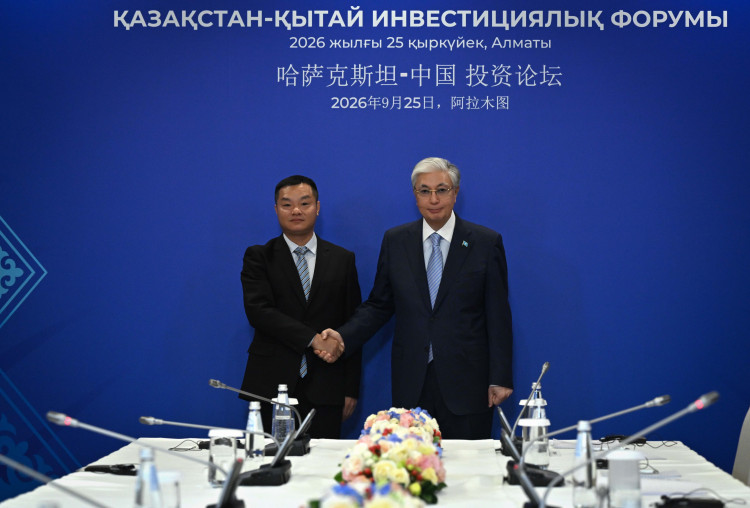
President Tokayev Meets with UBTECH Robotics Corp. Senior Vice President Zhong Yong
3줄 요약 - UBTECH가 카자흐스탄 알마티에 교육·서비스 로봇 생산공장을 세울 계획을 공개했습니다. - 계획대로 추진되면 이 공장은 UBTECH의 중국 밖 첫 생산시설이 됩니다. - 양측은 대학 협력과 알라타우시 및 산업 현장의 로봇 활용도 논의했습니다. 카자흐스탄 대통령실에 따르면 카심조마르트 토카예프 대통령은 UBTECH Robotics의 중융 수석부사장을 만나 알마티의 교육·서비스 로봇 생산공장 설립 계획을 환영했습니다. 대통령실은 이 사업이 올해 7월 상하이에서 이뤄진 합의를 실행하는 과정이라고 설명했습니다. 양측은 카자흐스탄 기술대학 및 전문대학과의 협력, 공동 역량센터 설립 제안, 알라타우시와 광업·석유가스·물류 현장의 로봇 기술 활용 가능성을 논의했습니다. 공식 발표에는 공장 착공일과 생산 규모가 제시되지 않았습니다.
Robot.com Brings Robotics to NACAS Conference - Showcasing the Latest from the Leader in Campus Delivery Innovation
3줄 요약 - Robot.com은 9월 27일부터 30일까지 열리는 NACAS C3X에서 휴머노이드 R-noid와 배송 로봇 R-kiwi의 연계 시연을 예고했습니다. - 시연에서는 R-noid가 R-kiwi에 물품을 싣는 과정을 보여줄 예정입니다. - 회사는 매장 내부 작업과 캠퍼스 자율 배송을 연결하는 활용 방식을 소개할 계획입니다. Robot.com은 미국 시카고에서 열리는 NACAS C3X 연례 콘퍼런스 및 전시회에서 자사 로봇 제품군을 선보인다고 발표했습니다. 이 회사는 행사장에서 휴머노이드 R-noid가 캠퍼스 배송 로봇 R-kiwi에 물품을 싣는 순차 작업을 실시간으로 시연할 계획입니다. 회사에 따르면 두 로봇을 캠퍼스 배송 환경에 맞춰 연계해 보여주는 것은 이번이 처음입니다. R-kiwi는 이미 운영 중인 캠퍼스 배송 시스템에 쓰이며, 이번 시연은 R-noid의 매장 안쪽 작업을 그 배송 흐름과 연결하는 구상입니다. 회사는 행사 참가와 시연 계획을 발표한 단계이므로 실제 시연 성과나 R-noid의 상용 배치 실적은 아직 확인되지 않았습니다.
New Benchmark Measures Memory Capabilities of VLM-Powered Robots
3줄 요약 - 조지아공대 연구진이 가정용 로봇의 장기 기억 능력을 평가하는 새 벤치마크를 공개했습니다. - 평가에는 공간·시간·복수 목표를 다루는 60개 과제가 포함됩니다. - 가장 높은 성능의 모델도 어려운 과제에서는 약 50%의 성공률을 보였습니다. 조지아공대 연구진은 로봇이 이전에 본 물건과 장소를 기억해 활용하는 능력을 평가하기 위해 시각언어모델용 벤치마크를 개발했습니다. 연구진은 가정용 보조 로봇이 물건을 옮긴 뒤 위치를 기억하지 못하면 사용자가 불편을 겪을 수 있다고 설명했습니다. 이 벤치마크는 공간, 시간, 복수 목표와 관련된 60개 과제로 구성되며 약 하루 동안 축적된 관찰 내용을 기억하는 능력을 시험합니다. 연구진은 Gemini 2.0 Flash와 GPT-4o 등을 포함한 모델을 평가했으며, 어려운 과제에서 최고 성능 모델의 성공률은 약 50%였다고 밝혔습니다. 최고 성능은 공개된 Qwen 추론 모델에서 나왔으며, 연구진은 영상 내용을 글로 정리하거나 불필요한 장면을 걸러내는 방법이 기억 문제의 개선 방향이 될 수 있다고 설명했습니다.
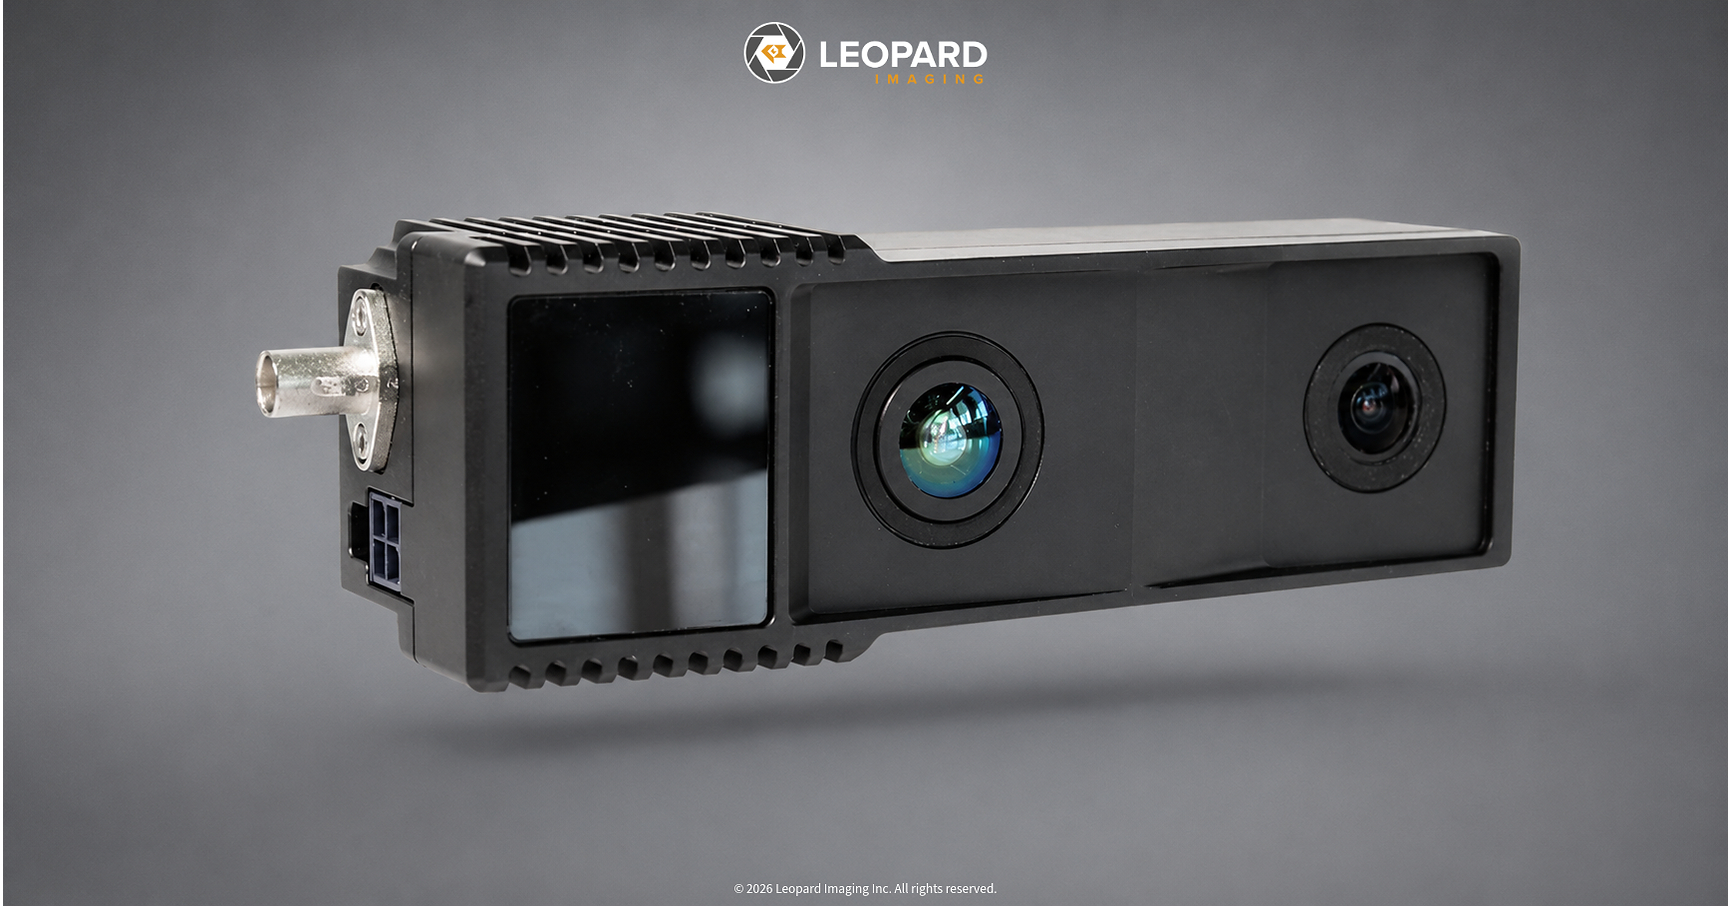
Leopard Imaging® and Lumotive Introduce "Sirius Max" -- A Long-Range Software-Defined 3D Perception Platform for Robotics and AI
3줄 요약 - 레퍼드 이미징과 루모티브가 로봇용 장거리 3D 인지 플랫폼 시리우스 맥스를 공개했습니다. - 이 플랫폼은 RGB 영상과 깊이 정보를 결합하고 소프트웨어로 빛의 주사 영역을 조절합니다. - 두 회사는 실내외에서 20미터가 넘는 깊이 감지와 로봇 항법·충돌 회피 활용을 제시했습니다. 레퍼드 이미징과 루모티브는 공동 발표에서 시리우스 맥스를 차세대 고체형 3D 라이다 및 RGB·깊이 인지 플랫폼으로 소개했습니다. 이 장치는 영상 촬영, iToF 깊이 감지, 임베디드 처리, 프로그래밍 가능한 빔 조향 기술을 한 모듈에 통합한다고 설명했습니다. 두 회사에 따르면 센서는 기계적으로 움직이는 부품 없이 특정 영역을 선택적으로 비추고 스캔할 수 있습니다. 루모티브는 실내외에서 20미터가 넘는 깊이 감지와 1메가픽셀 깊이 해상도를 제시했습니다. 업체들은 이 플랫폼을 휴머노이드 로봇의 자율 항법, 물체 조작, 충돌 회피와 산업 자동화에 적용할 수 있다고 밝혔습니다.