
출처: humanoidsdaily.com원문 보기
Asimov Open-Sources the Training Code Behind Its Humanoid’s Walk
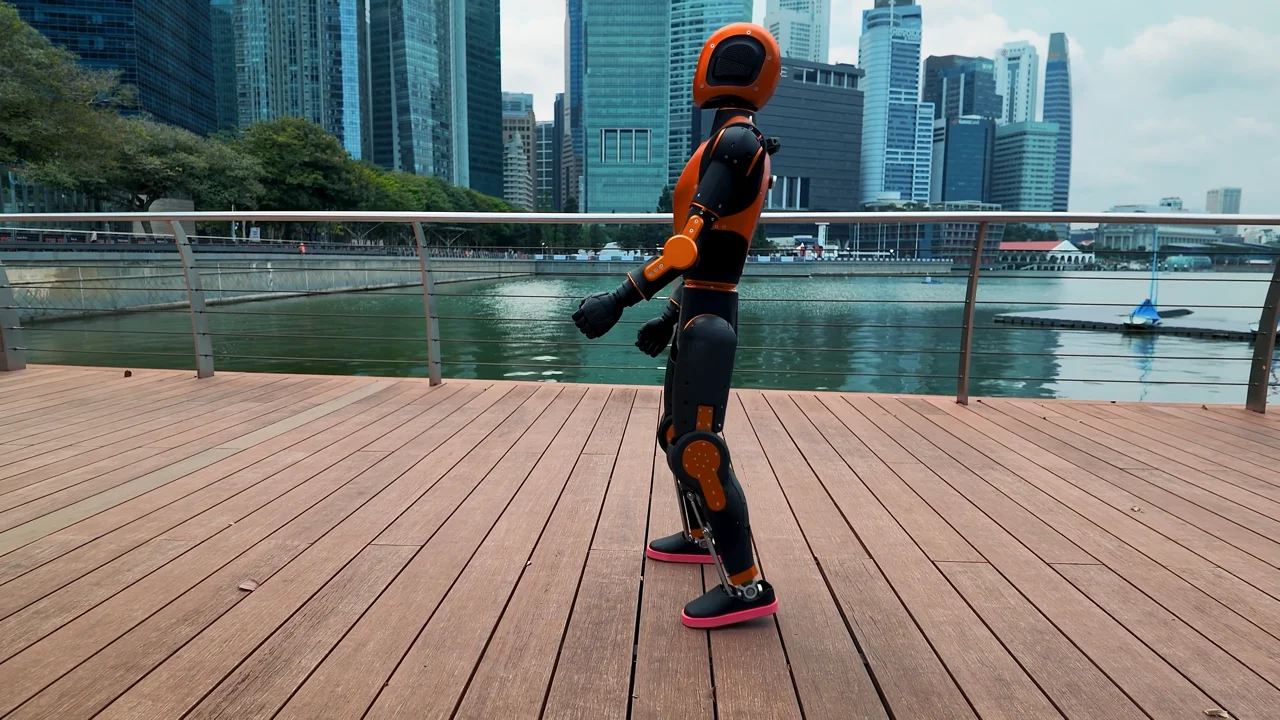
3줄 요약
- Asimov가 휴머노이드 Asimov 1의 보행 정책과 학습 코드를 공개했습니다.
- Isaac Lab 기반 저장소에는 PPO·AMP 학습 설정과 보상 함수, 구동기 설정이 담겼습니다.
- 보도 매체는 발표에 언급된 사전 학습 체크포인트를 공개 저장소에서 찾지 못했다고 밝혔습니다.
Asimov 프로젝트를 운영하는 Menlo Research는 9월 25일 Asimov 1의 보행 정책과 학습 코드를 공개한다고 발표했습니다. 공개 저장소는 NVIDIA Isaac Lab 기반의 학습·평가 코드를 제공하며, PPO와 적대적 동작 사전학습 방식인 AMP를 지원합니다.
코드에는 명령 속도 추종과 자세 유지를 위한 보상 설정, 발 미끄러짐과 자기 충돌에 대한 페널티, 구동기 특성 및 시뮬레이션 환경 변동 설정이 포함돼 있습니다. Humanoids Daily는 공개된 코드와 문서를 확인했지만 발표에 언급된 사전 학습 체크포인트의 다운로드 위치는 찾지 못했다고 밝혔습니다.
댓글 0
아직 댓글이 없습니다.