
휴머노이드 소식
주요 개발사와 연구 현장의 업데이트를 원문 미디어와 함께 정리합니다.
네비우스, Physical AI Workbench에 에이전트 작업 흐름과 Cosmos 연동 추가
3줄 요약 - 네비우스가 기존 Physical AI Workbench에 에이전트 작업 흐름과 엔비디아 Cosmos Data Factory 연동을 추가했습니다. - 로봇 개발자가 데이터 처리와 시뮬레이션, 모델 평가를 이어서 수행하도록 돕습니다. - 회사가 소개한 엔지니어링 시간 최대 40% 절감은 고객 사례에 따른 수치입니다. 네비우스는 이미 제공 중인 Physical AI Workbench의 새 기능을 발표했습니다. 이번 업데이트는 에이전트가 여러 개발 단계를 이어서 수행하는 작업 흐름과 엔비디아 Cosmos Data Factory를 통한 데이터 생성 및 변형 기능에 초점을 맞췄습니다. 이 플랫폼은 실제 로봇 데이터와 시뮬레이션 데이터를 관리하고, 모델 학습과 평가 과정을 연결하도록 설계됐습니다. 네비우스는 시리액트와의 협력을 반품 처리 로봇 개발의 적용 사례로 제시했으며 관련 구성요소를 오픈소스로 제공한다고 밝혔습니다. 회사는 한 고객 사례에서 엔지니어링 시간이 최대 40% 줄었다고 소개했습니다. 이 수치는 특정 사례의 보고치이며 모든 개발 환경에서 재현된 결과로 볼 수는 없습니다.

코어위브, 로봇·자율주행 개발용 Physical AI Launchables 공개
3줄 요약 - 코어위브가 로봇과 자율주행 AI 개발 환경을 빠르게 시작하는 Physical AI Launchables를 공개했습니다. - Isaac Sim, CARLA, MuJoCo, AlpaSim, Cosmos 3용 실행 구성을 제공합니다. - 새 도구는 개발과 평가 환경의 준비를 돕지만 로봇의 실제 성능을 입증한 발표는 아닙니다. 코어위브는 물리 AI 개발자가 시뮬레이션과 학습 환경을 구성하는 데 필요한 작업을 줄이는 Physical AI Launchables를 발표했습니다. 미리 준비된 실행 구성을 이용하면 명령 한 번으로 지원 도구를 시작할 수 있도록 설계했습니다. 지원 대상에는 엔비디아 Isaac Sim과 Cosmos 3, 자율주행 시뮬레이터 CARLA, 로봇 물리 시뮬레이터 MuJoCo와 AlpaSim이 포함됩니다. 회사는 데이터 생성, 모델 평가와 학습에 쓰는 구성과 작업을 돕는 에이전트 기술도 제공한다고 설명했습니다. 이번 발표의 초점은 개발 인프라의 접근성과 반복 실험 과정입니다. 특정 로봇이나 자율주행 시스템의 현장 도입 또는 성능 개선 결과를 발표한 것은 아닙니다.
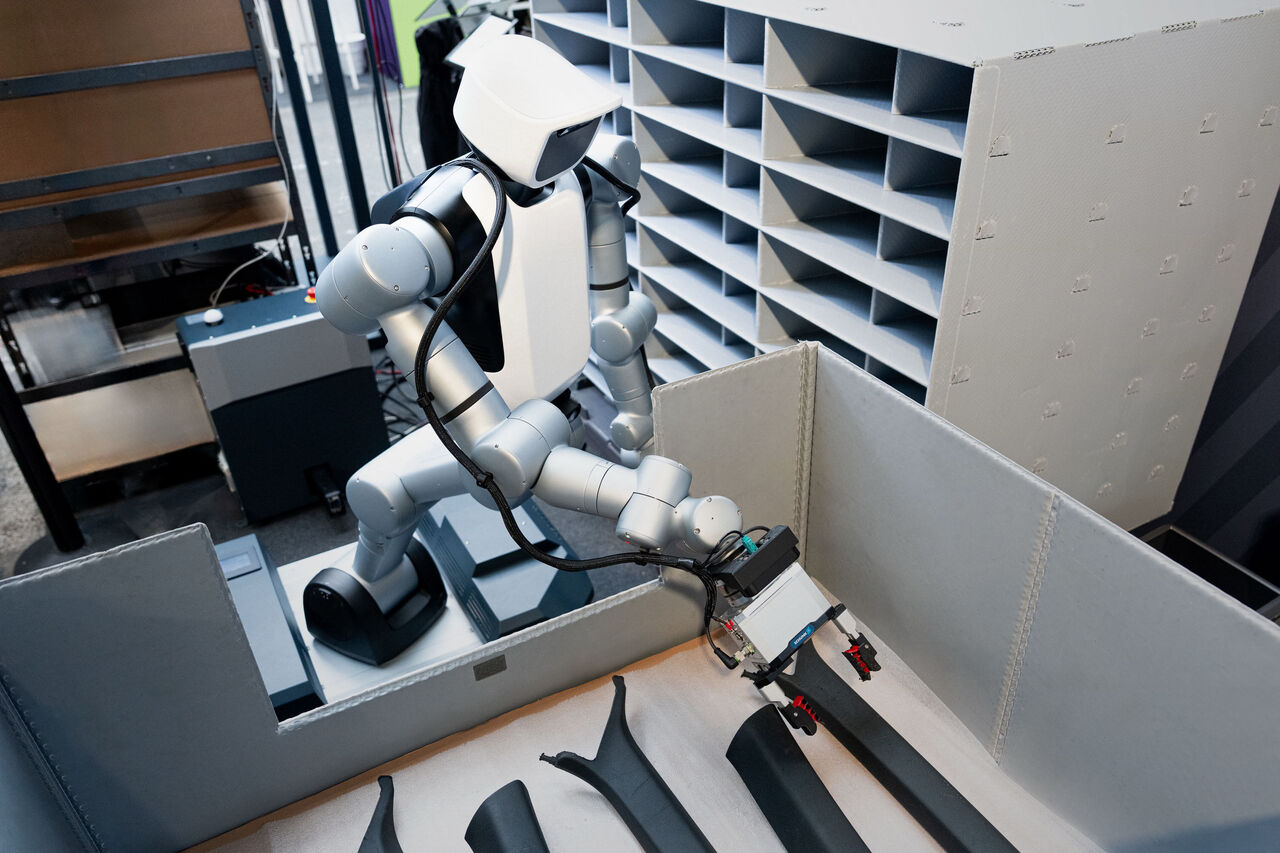
아우디·애자일 로봇츠, 잉골슈타트 공장서 이동형 휴머노이드 부품 피킹 시험
3줄 요약 - 아우디와 애자일 로봇츠가 잉골슈타트 공장의 부품 물류에 이동형 휴머노이드를 시험하고 있습니다. - 로봇은 필요한 부품을 집어 생산 순서에 맞게 배치하는 작업을 검증합니다. - 다쏘시스템과 엔비디아의 가상 시뮬레이션을 활용하며 대규모 배치 여부는 아직 정해지지 않았습니다. 아우디는 독일 잉골슈타트 공장의 생산 연구소에서 애자일 로봇츠와 이동형 휴머노이드의 부품 피킹 개념 검증을 진행하고 있다고 발표했습니다. 시험 대상은 부품을 집어 차량 생산 순서에 맞춰 준비하는 물류 작업입니다. 아우디의 전체 부품 순서화 작업은 하루 약 100만 건에 이릅니다. 이 수치는 공장 물류 규모를 설명하는 것으로, 이번 로봇 한 대의 처리량이나 시험 성과를 뜻하지 않습니다. 두 회사는 다쏘시스템의 DELMIA와 엔비디아 Omniverse를 활용한 가상 공장 환경에서 작업 시간, 인체공학, 안전성과 도입 가능성을 검토합니다. 현재는 현장 시험 단계이며 공장 전반으로 확대하는 일정이나 성과 수치는 발표하지 않았습니다.
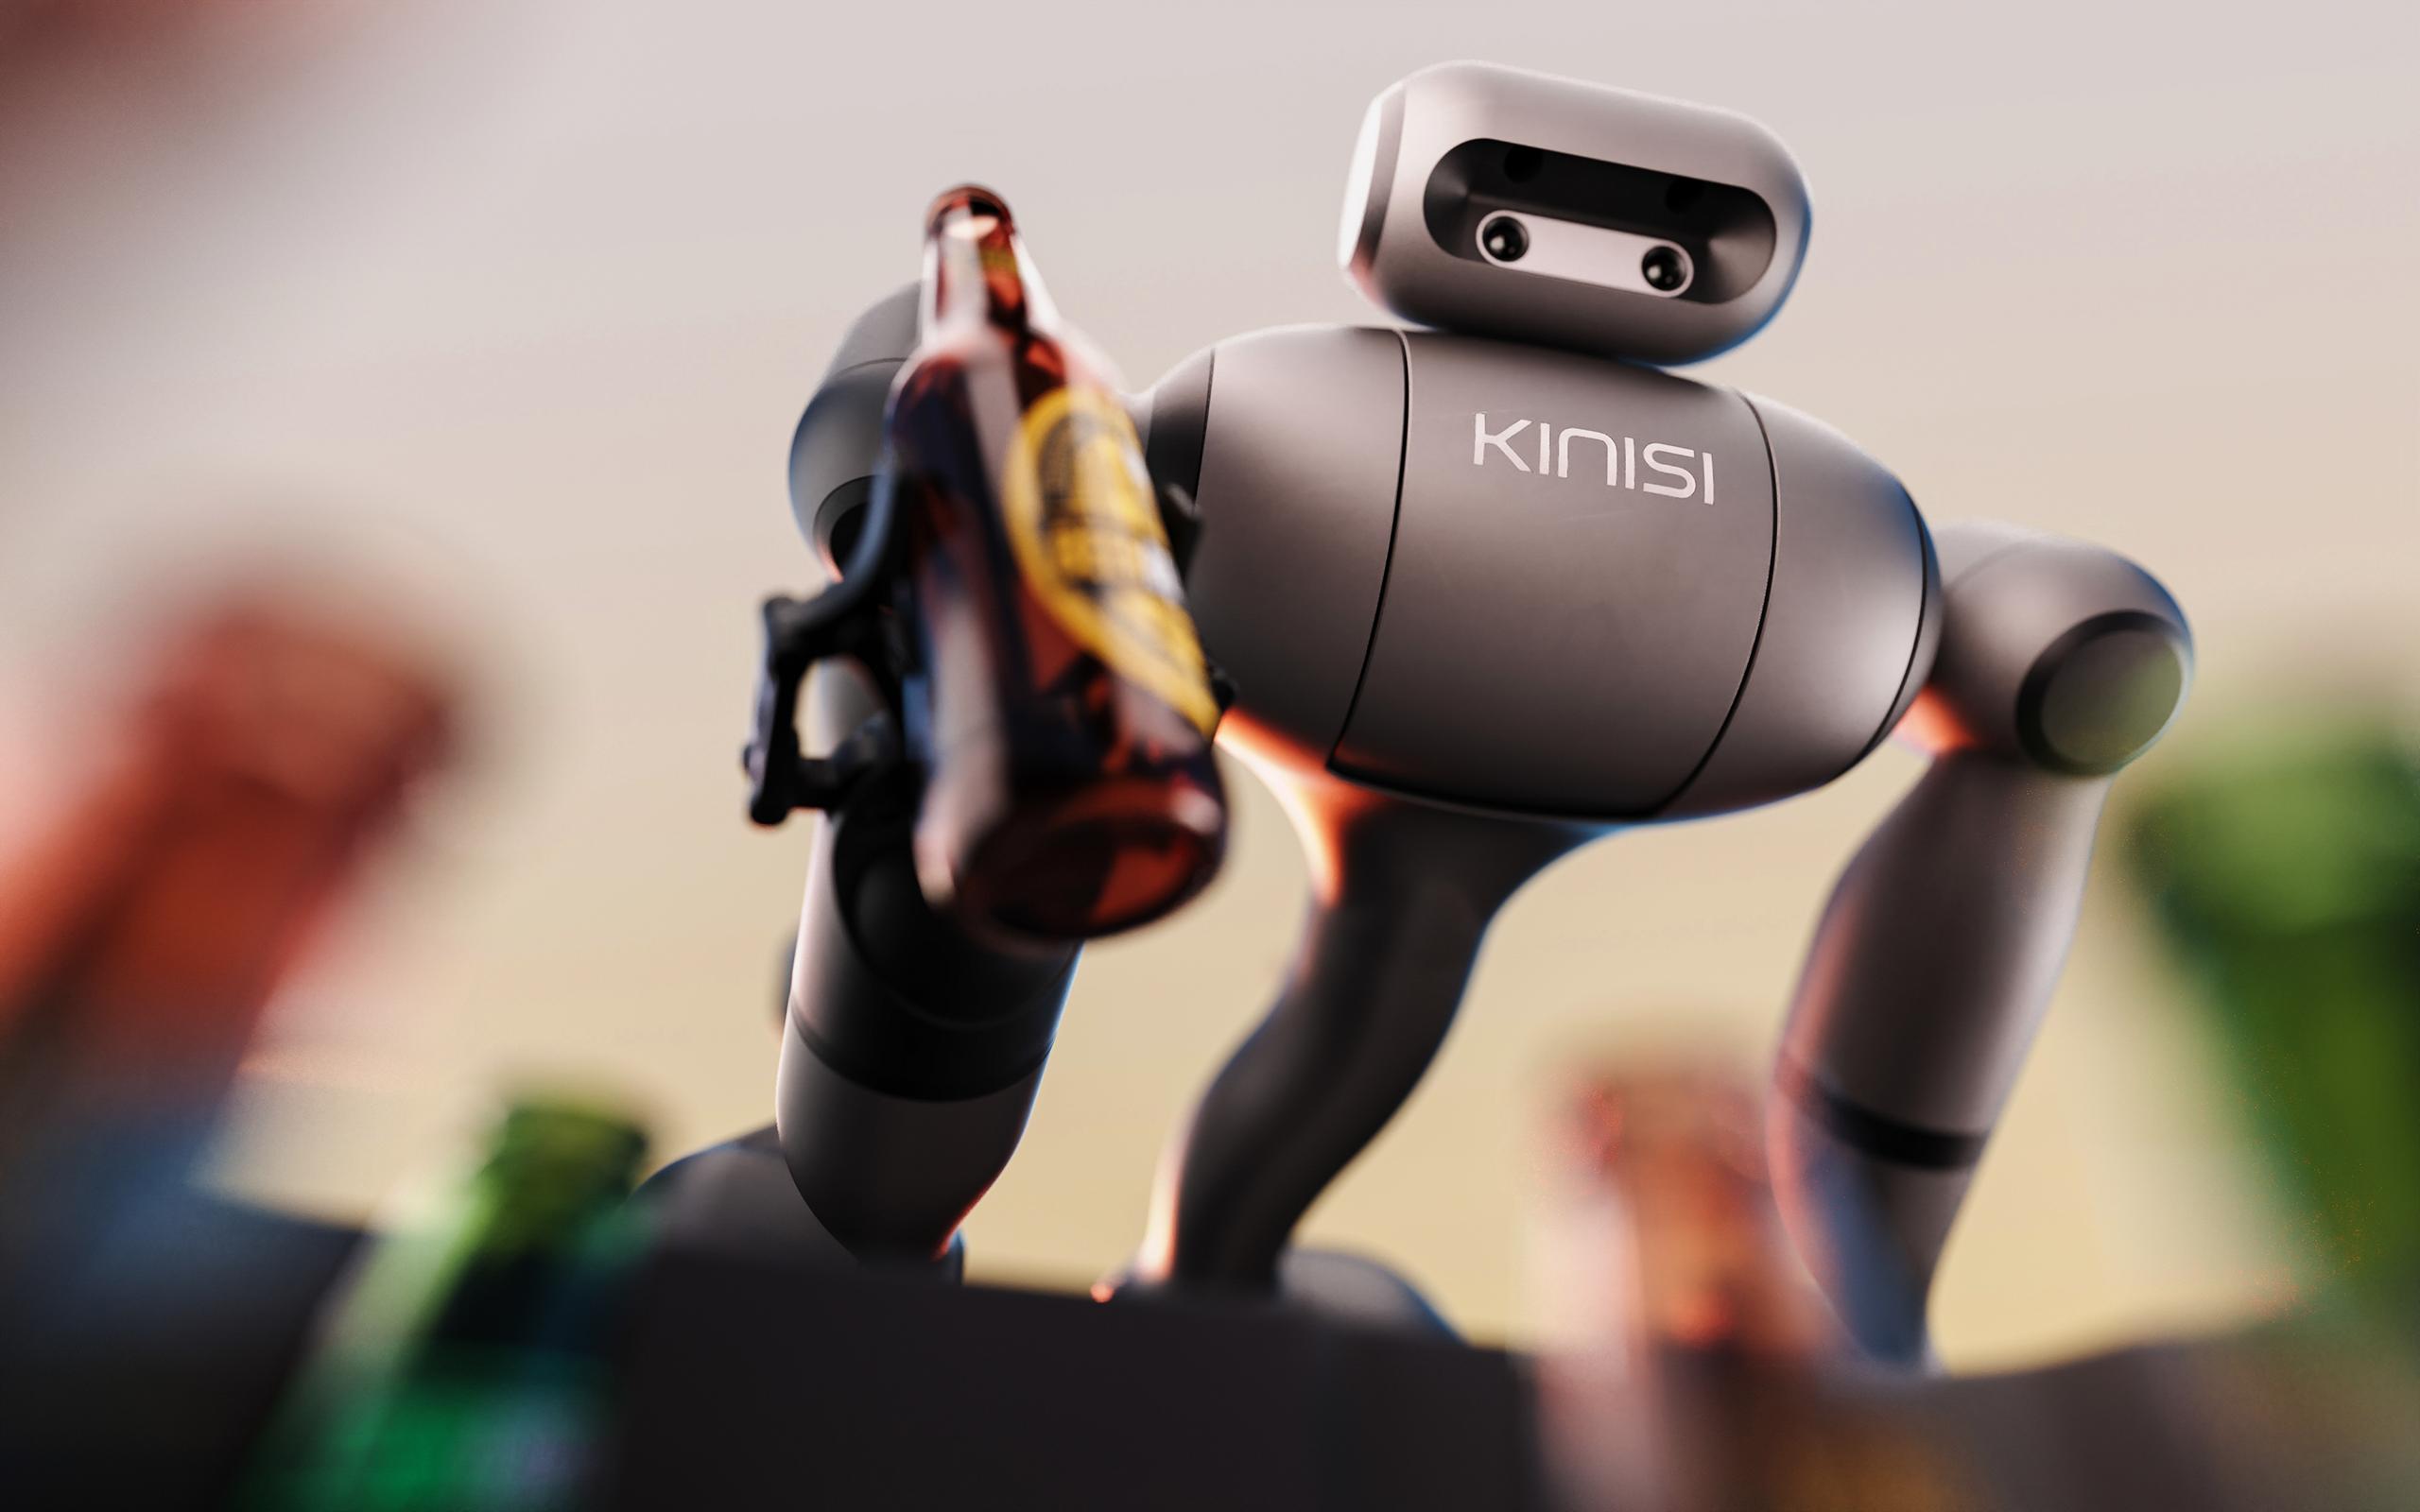
Bear Robotics, KR1 휴머노이드 작업 학습 플랫폼 KINO-2 공개
3줄 요약 - Bear Robotics가 휴머노이드 KR1에 물체 조작 작업을 가르치는 플랫폼 KINO-2를 공개했습니다. - 작업 시연을 수집해 모델을 학습시키고 KR1에서 평가한 뒤 고객 실증에 적용하는 방식입니다. - GTC Berlin 시연에서는 KR1이 병을 집어 상자에 넣고 운반하는 흐름을 보여줬습니다. KINO-2는 사람이 작업하는 모습을 시연 데이터로 모아 로봇이 물체를 다루는 기술로 바꾸는 학습 플랫폼입니다. Bear Robotics는 자체 모델과 외부 기초 모델을 공통 학습·평가·배포 도구에서 다룰 수 있다고 설명했습니다. 슈퍼마켓 반품 처리와 창고 상자 작업을 비롯한 고객 실증을 진행 중이지만, 모든 작업이 상용 배치됐다는 뜻은 아닙니다. 회사는 NVIDIA Isaac OS를 KR1 인식 실행 환경의 기반으로 사용하고, 모델을 로봇 안에서 더 빠르게 실행하도록 최적화했습니다. 회사 내부 측정에서 GR00T 추론 시간은 약 500ms에서 60ms로, 자체 모델은 72.3ms에서 17.2ms로 줄었다고 밝혔습니다. 이는 회사가 제시한 내부 수치로 다양한 현장의 작업 성공률을 의미하지 않습니다. Bear Robotics는 기존에 서비스 로봇을 중심으로 5천 곳이 넘는 고객 현장에 로봇 1만6천 대 이상을 배치했다고 밝혔습니다. 새 플랫폼의 목표는 이동 중심의 기존 로봇 운영 기술에 KR1의 물체 조작을 연결하는 것입니다.
시리액트·엔비디아 등, 잘란도 반품 로봇의 현장 데이터 재학습 체계 공개
3줄 요약 - 시리액트가 엔비디아·네비우스·CEVA 로지스틱스·잘란도와 반품 처리 로봇의 학습 순환 체계를 공개했습니다. - 현장 작업 데이터를 시뮬레이션과 모델 재학습에 연결해 개선된 정책을 다시 시험합니다. - 이 체계는 기존 반품 로봇 배치와 별개의 새 기술 발표이며 처리 속도 개선은 회사 측 목표입니다. 시리액트는 잘란도 반품을 처리하는 CEVA 로지스틱스의 일부 현장에서 로봇이 수집한 작업 데이터를 다시 학습에 활용하는 체계를 발표했습니다. 작업 영상과 로봇 움직임 데이터를 네비우스의 저장소로 보내고, 엔비디아 Isaac Lab에서 다양한 상황을 재현하는 구조입니다. 엔비디아 Cosmos는 시뮬레이션 영상을 변형해 학습 자료를 만들고, Blackwell 기반 연산 환경에서 시리액트의 Cortex 모델을 추가 학습합니다. 새 제어 정책은 정해진 기준을 통과한 뒤 현장 시험으로 이어집니다. 회사 측은 이러한 순환 체계가 개선 작업의 주기를 몇 주에서 며칠로 줄일 수 있다고 설명했습니다. 이는 제시된 기대 효과이며, 모든 현장에서 동일한 성능 향상이 입증됐다는 뜻은 아닙니다.
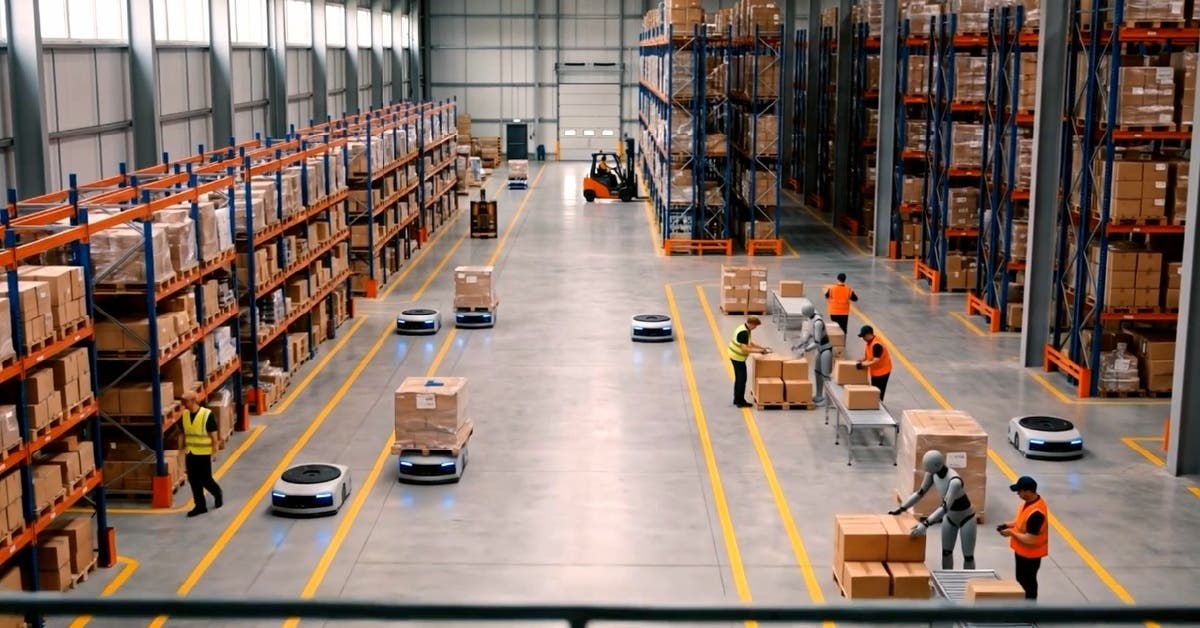
TÜV SÜD·Accenture, 산업용 로봇 안전 검증 돕는 Physical AI Safety Suite 구상 공개
3줄 요약 - TÜV SÜD와 Accenture가 공장·창고 로봇의 안전 검증을 지원하는 Physical AI Safety Suite 구상을 발표했습니다. - 디지털 트윈과 시뮬레이션으로 시설 배치, 로봇 군집 운용, 개별 기체의 위험을 단계별로 평가합니다. - TÜV SÜD는 인증 판단을 계속 맡으며, 두 회사는 GTC Berlin에서 이 개념을 시연하고 있습니다. Physical AI Safety Suite는 자율이동로봇 등 산업용 장비를 사람과 함께 운영하기 전 안전 근거를 준비하는 도구로 제시됐습니다. 첫 단계에서는 통로와 작업 구역을 가상으로 확인하고, 다음 단계에서는 여러 로봇의 움직임과 작업자와의 충돌 가능성을 분석합니다. 마지막 단계에서는 하중, 속도, 바닥, 조명처럼 현장별 조건에서 개별 로봇의 동작을 시험합니다. 이 구상에는 NVIDIA Omniverse, Cosmos, Isaac Sim과 Halos 기술이 사용됩니다. 시뮬레이션 결과를 TÜV SÜD가 검토할 근거 자료로 만드는 것이 목표이며 인증 권한 자체를 AI에 넘기는 방식은 아닙니다. TÜV SÜD는 이런 디지털 절차로 일부 생산시설의 가동 준비를 최대 30% 앞당길 수 있다고 추정했지만, 이는 전망치이고 이미 여러 현장에서 검증된 개선 성과로 발표된 것은 아닙니다.

AiMOGA, 가정용 휴머노이드 Mobo 정식 발표·세계 예약 시작
3줄 요약 - AiMOGA가 가정용 동반 휴머노이드 Mobo를 정식 발표하고 세계 예약을 시작했습니다. - 새로 공개한 사양은 키 0.9m와 자유도 22개이며, 20여 개 언어로 대화하도록 설계했습니다. - 회사는 MoAgent의 다중 작업 처리와 기억 기능을 설명했지만 실제 가정 사용 성과는 아직 제시하지 않았습니다. 중국 체리그룹 계열 AiMOGA는 우후에서 열린 행사에서 Mobo의 제품 구성과 자체 개발한 MoAgent를 소개했습니다. Mobo는 어린이의 사물 질문·이야기·영어 대화, 노인의 대화와 일정 알림 등을 목표로 합니다. 회사는 가족 구성원을 인식하고 이전 대화 내용을 기억해 이어 가는 기능도 설명했습니다. 회사 발표에 따르면 MoAgent는 계획을 세우는 부분과 즉각 반응하는 부분을 함께 사용하며, 최대 16개 작업을 병렬로 처리하고 중단 요청에 0.2초 미만으로 반응합니다. 공간 기억과 사람을 피해 이동하는 사회적 내비게이션도 소개했습니다. 이 수치는 회사가 발표한 기술 능력이며 독립적인 가정 환경 시험 결과는 아닙니다. Mobo는 앞서 전시회에서 모습을 보였고 10월 21일에는 정식 제품 발표와 예약 개시가 이뤄졌습니다. 행사에서 35명의 초기 체험 사용자를 선정하고 1년 무상 사용권을 제공한다고 밝혔습니다. 일반 구매 가격과 인도 일정은 해당 발표에서 확인되지 않았습니다.
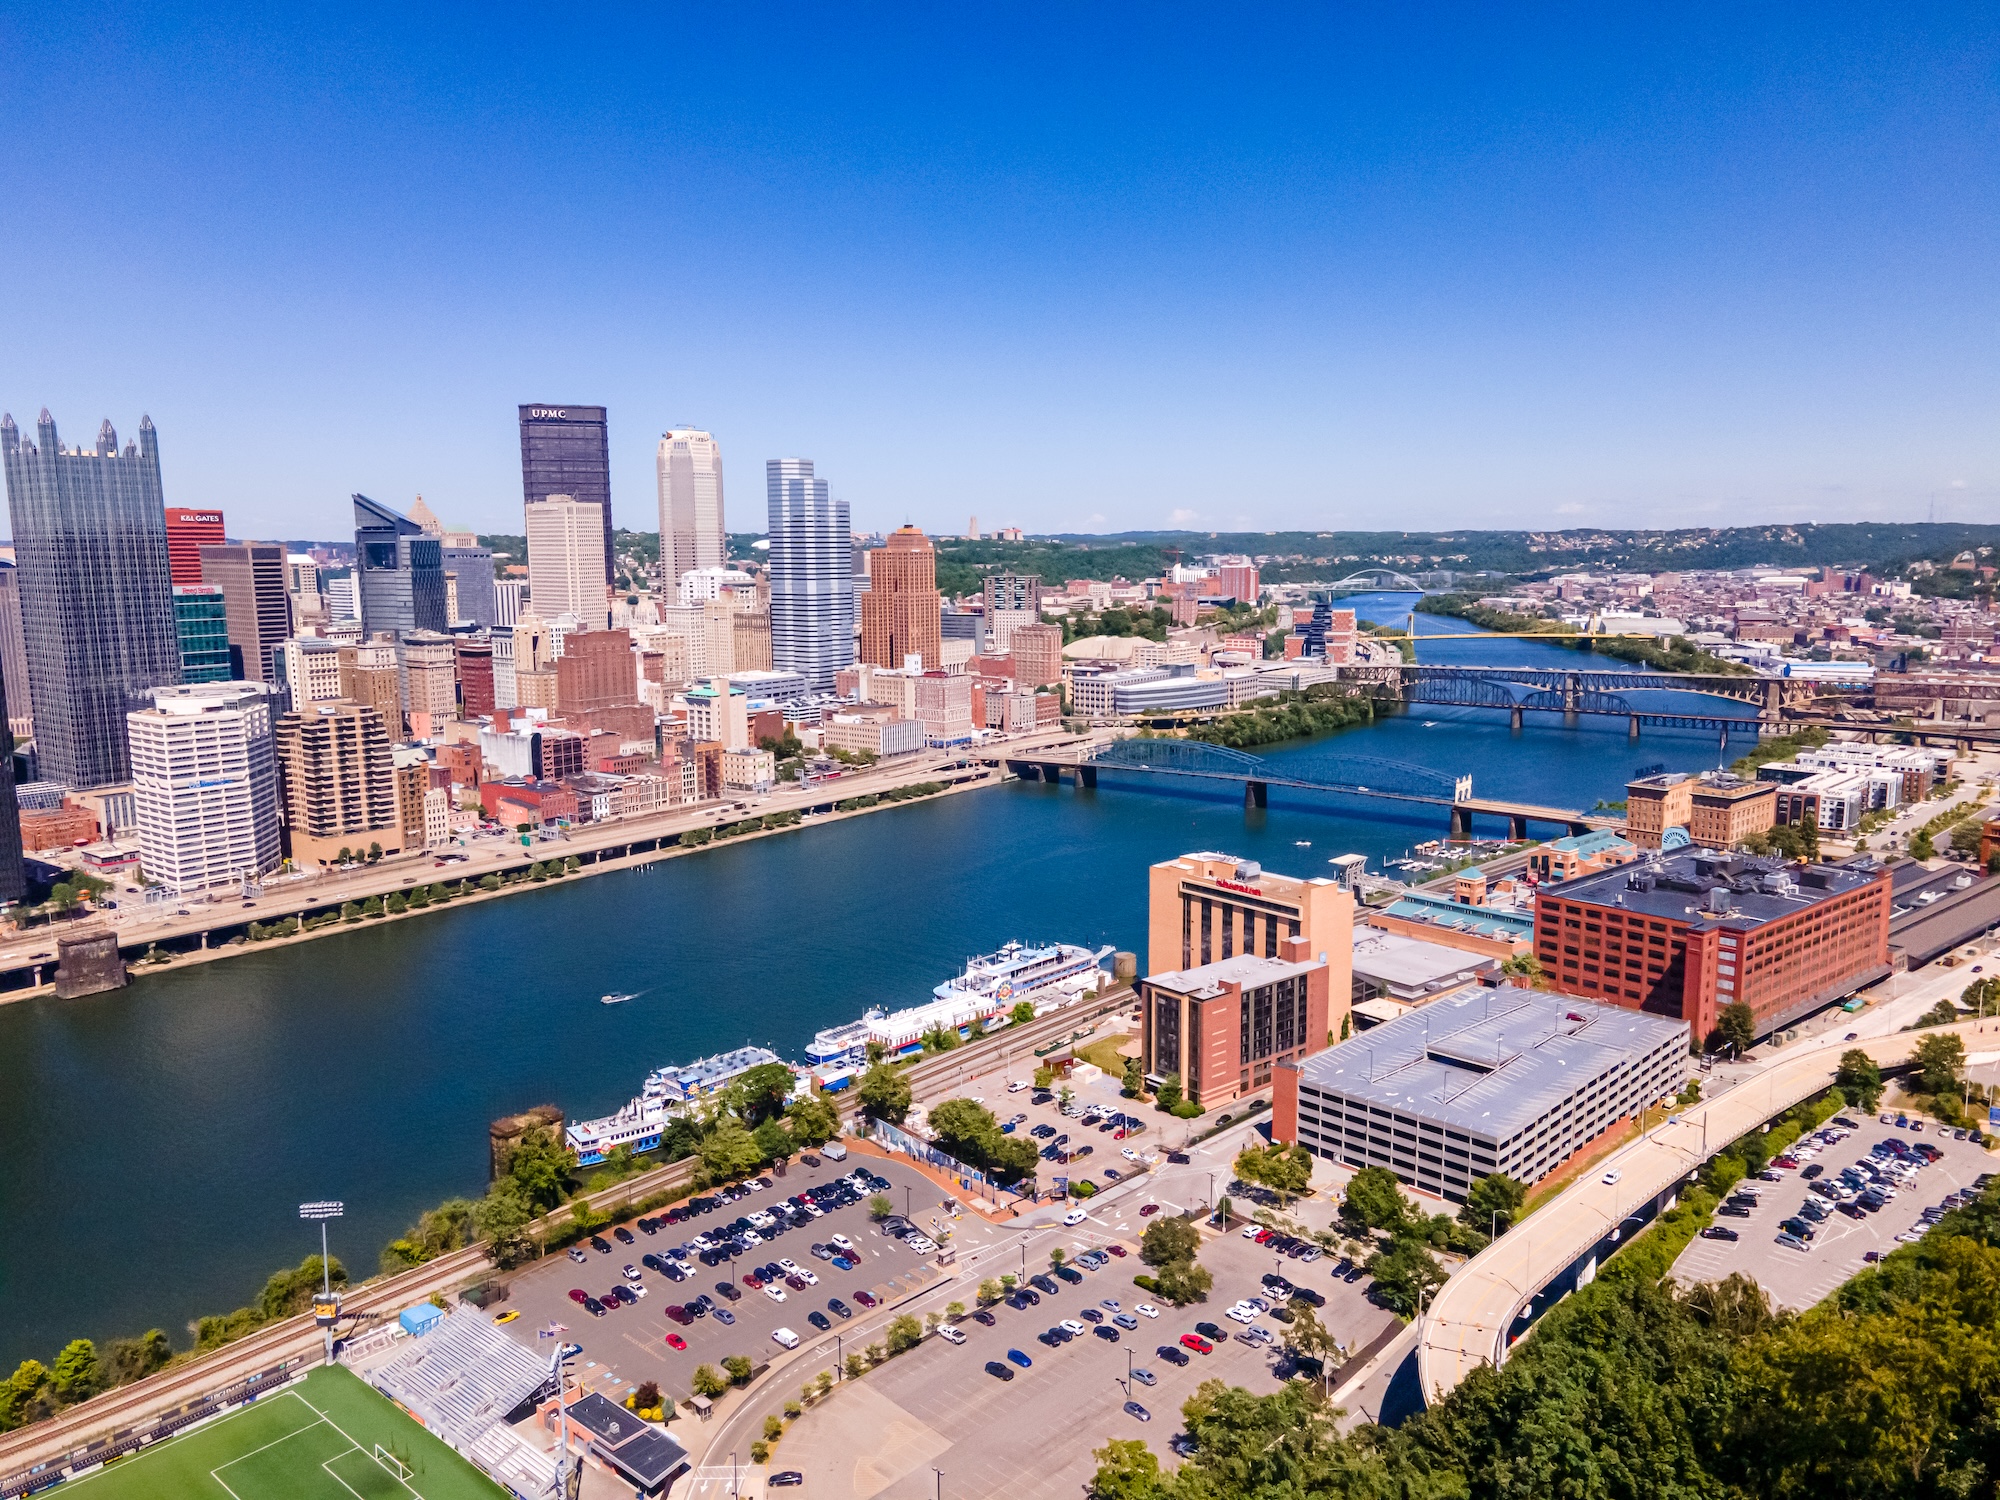
Agility Robotics, Digit 배치·서비스 지원할 피츠버그 5만 제곱피트 거점 추진
3줄 요약 - Agility Robotics가 피츠버그에 5만 제곱피트 규모의 Digit 지원 거점을 마련할 계획이라고 발표했습니다. - 새 시설은 로봇 기술 개발뿐 아니라 고객 배치, 운영 감시, 수리와 서비스 업무를 함께 맡습니다. - 회사는 기존 고객 외에 자동차·소비재·농업 분야의 고객 네 곳을 추가했다고 밝혔습니다. 새 거점은 기존 피츠버그 시설보다 약 3만5천 제곱피트 넓어지며, Digit의 소프트웨어와 AI 기술 개발 중심지로 계획됐습니다. 고객 현장에 로봇을 설치하고 작업을 검증하며, 배치된 로봇의 운영 상태를 살피고 복잡한 수리를 지원하는 팀이 한곳에 모일 예정입니다. 개소 시점과 투자액은 발표에서 구체적으로 밝히지 않았습니다. Agility는 Digit가 GXO, 셰플러, 도요타 모터 매뉴팩처링 캐나다 등에서 이미 운영되고 있다고 설명했습니다. 이번에 언급한 신규 고객 네 곳 가운데 농기계 업체 AGCO와의 실증은 앞서 별도 발표됐습니다. 회사가 밝힌 Digit 5의 다년간 주문액 3억 달러 이상은 계약 조건 충족에 좌우되는 잠재 금액으로, 현재 매출이나 인도 완료 수량과 다릅니다.
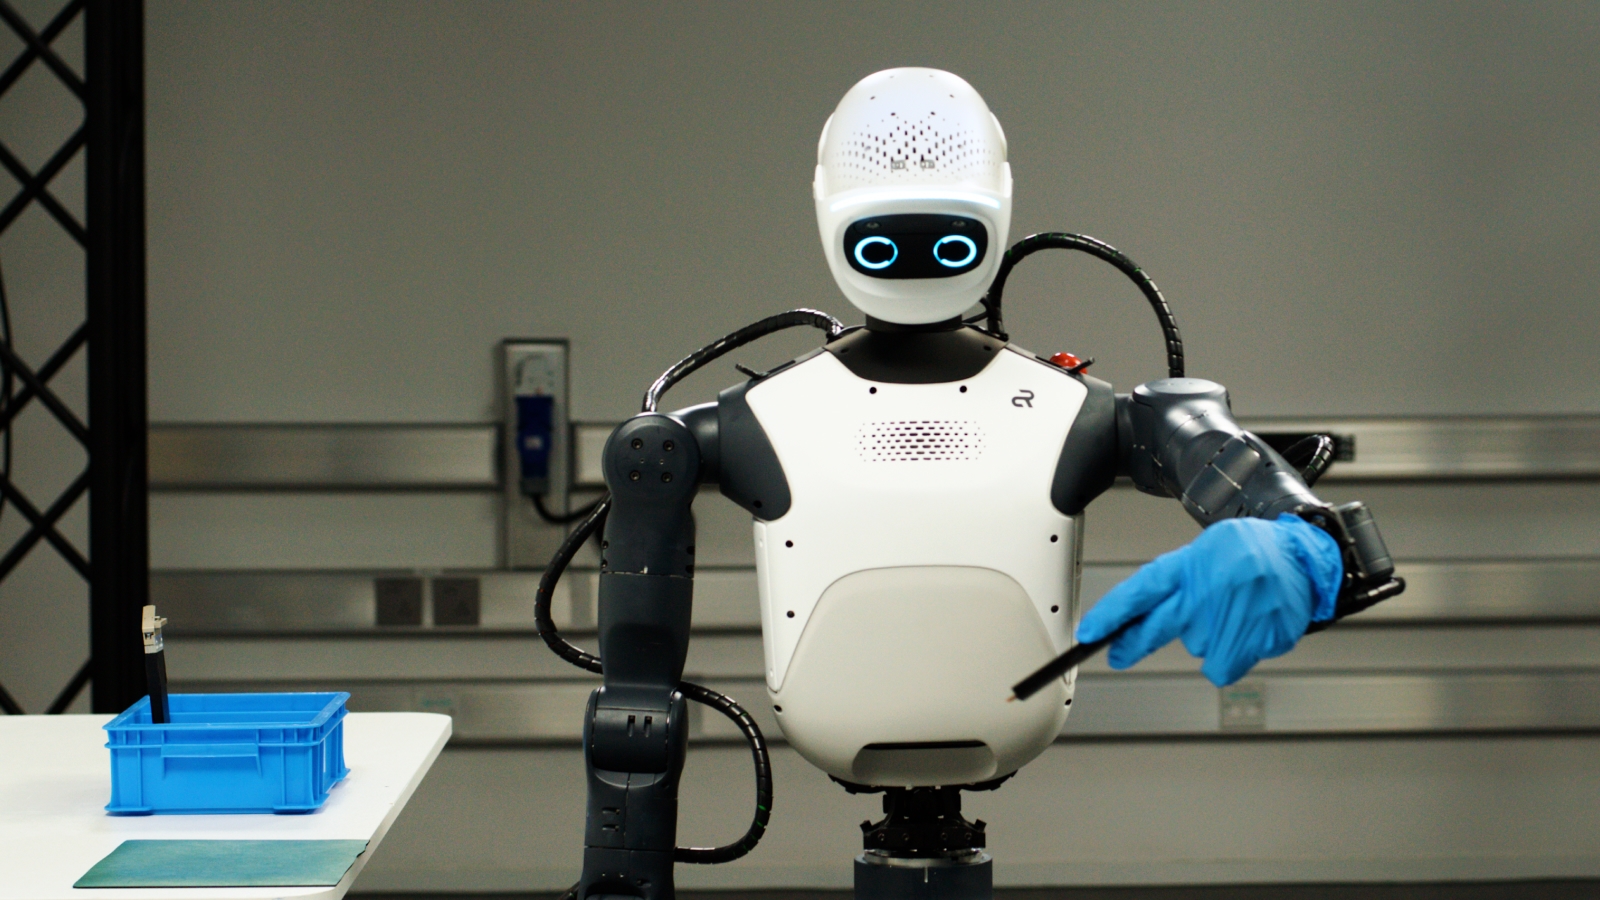
엔비디아, GTC Berlin서 Isaac Lab 3.0·Isaac OS와 휴머노이드 Agile ONE SN 공개
3줄 요약 - 엔비디아가 GTC Berlin에서 로봇 개발 플랫폼 Isaac의 학습 도구, 실행 환경, 데이터 자원을 확대했습니다. - Agile Robots는 Jetson Thor와 Isaac GR00T를 탑재한 연구용 휴머노이드 Agile ONE SN을 함께 공개했습니다. - Isaac Lab 3.0은 일반 제공을 시작했고, Agile ONE SN은 2027년 초 제공을 목표로 합니다. 엔비디아는 새 Isaac OS 실행 환경과 Isaac Lab 3.0, 로봇 학습용 데이터와 시뮬레이션 자산을 발표했습니다. Isaac OS는 AI 모델과 센서, 제어기, 로봇 하드웨어를 연결하도록 설계한 오픈소스 실행 환경입니다. Isaac Lab 3.0은 여러 GPU와 물리 엔진을 사용해 로봇 동작 정책을 학습하고 다듬는 도구로 일반 제공을 시작했습니다. 함께 공개된 Agile ONE SN은 Agile Robots의 Agile ONE S 몸체를 기반으로 한 연구용 참조 휴머노이드입니다. 발표 사양은 키 1.40m, 무게 40kg, 몸체 자유도 31개, 팔당 적재량 3kg이며 양손에는 촉각 센서를 갖춘 WUJI Hand 2가 장착됩니다. Jetson Thor의 온보드 연산 장치와 Isaac GR00T를 사용하며, 안전 기술 Halos의 통합은 앞으로의 계획입니다. 엔비디아는 2천 개가 넘는 시뮬레이션용 자산을 담은 SimReady Central Library와 사람 행동 데이터셋 Human 1M도 소개했습니다. Human 1M의 전체 데이터 접근은 지정된 파트너에게 제한됩니다. 이번 발표는 개발 도구와 연구 플랫폼의 제공 단계에 관한 것이며, 휴머노이드의 상용 현장 성능을 입증한 결과는 아닙니다.
Generative Bionics, AMD와 이탈리아에 5천㎡ 휴머노이드 훈련 거점 추진
3줄 요약 - Generative Bionics가 AMD와 협력해 이탈리아에 5천㎡ 규모의 휴머노이드 훈련 거점을 만들겠다고 발표했습니다. - 첫 거점은 2027년 4분기 운영을 목표로 하며, 이후 유럽과 다른 지역에 두 곳을 더 계획하고 있습니다. - GENE.01 로봇의 실제 작업 데이터와 디지털 트윈을 연결해 산업 현장 투입 전 성능을 검증할 계획입니다. Generative Bionics는 밀라노 CES Unveiled 행사에서 세 곳으로 구성된 피지컬 AI 데이터 팩토리 구상을 발표했습니다. 첫 거점은 이탈리아에 5천㎡ 규모로 조성하고 2027년 4분기 가동을 목표로 합니다. 두 번째는 유럽의 다른 지역에, 세 번째는 세계 시장을 위한 거점으로 계획하고 있으며 구체적 부지와 투자액은 공개하지 않았습니다. 회사는 GENE.01 휴머노이드가 실제 산업 작업을 수행하며 수집한 접촉·힘·동작·근접·온도 데이터와 전신 촉각 센서 정보를 활용할 예정입니다. 같은 작업 환경을 디지털 트윈으로 재현해 수천 가지 조건을 시뮬레이션하고, 학습한 모델을 다시 실제 로봇에서 검증하는 순환 구조를 제시했습니다. AMD는 Helios 컴퓨팅 인프라를 공급하는 파트너로 참여할 계획이며, 발표 내용은 향후 구축 계획이지 현재 완성된 시설이나 검증된 성과를 뜻하지 않습니다.
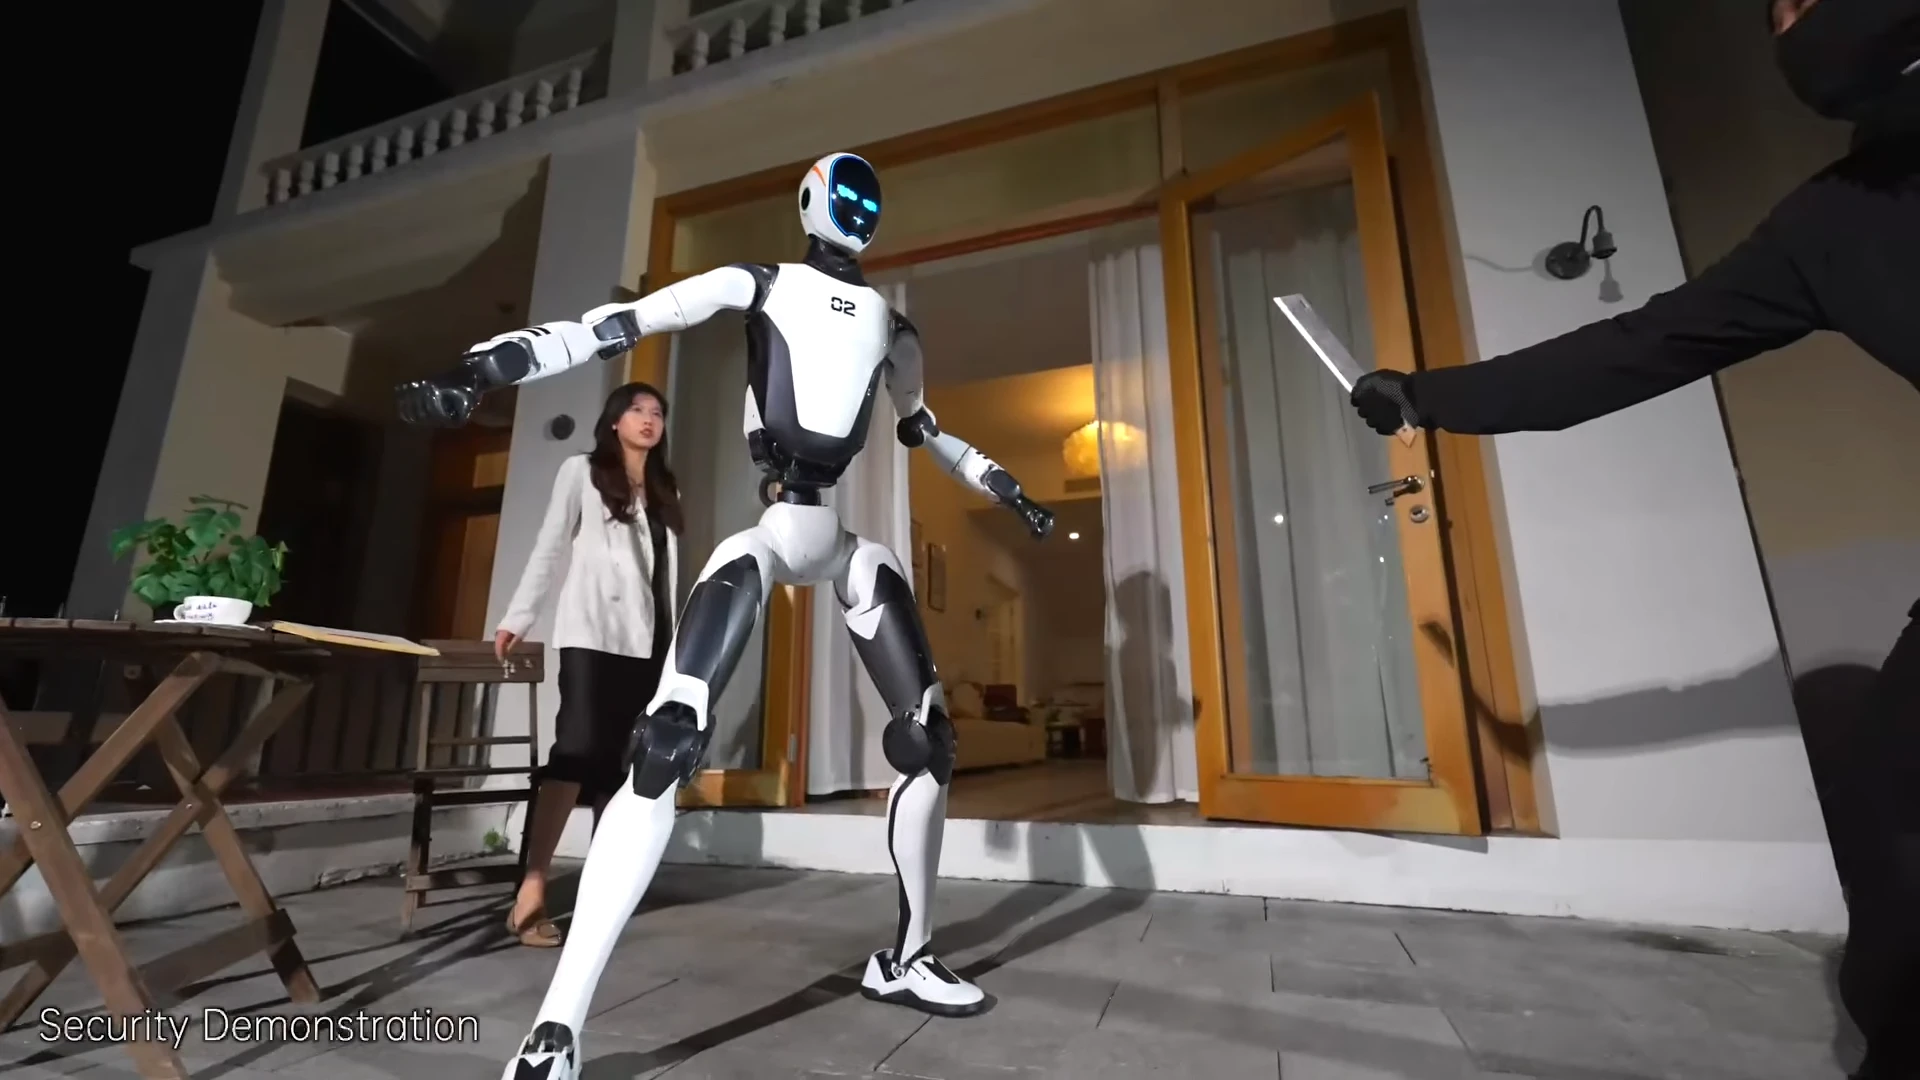
Unitree, 휴머노이드 H2-X의 차량 점프·무술 동작 시연 영상 공개
3줄 요약 - Unitree가 H2-X 휴머노이드의 차량 지붕 점프와 무술 동작을 담은 새 시연 영상을 공개했습니다. - 영상에는 높이 4m로 표시된 발판에서 뛰어내리는 장면과 약 8시간의 정지 상태 지속 시간이 제시됩니다. - 구조·경호 장면은 연출된 시연이며 자율적인 위험 판단 능력을 입증하지는 않습니다. Unitree의 새 영상은 H2-X가 차량 위로 뛰어올랐다가 내려오고, 차체를 발로 차며, 공중 동작 뒤 착지하는 모습을 보여줍니다. 회사는 영상이 실제 촬영이며 속도를 높이지 않았다고 설명했습니다. 다만 여러 장면을 편집해 구성했으므로 같은 동작의 반복 성공률이나 시험 조건은 알 수 없습니다. 회사가 언급한 약 8시간은 정지 상태에서의 지속 시간으로, 계속 걷거나 무술 동작을 하는 운용 시간을 뜻하지 않습니다. 칼을 든 배우를 막거나 사고 현장에서 사람을 구하는 듯한 장면도 연출된 이야기입니다. 영상만으로 로봇이 스스로 위협을 감지하거나 구조 작업을 안전하게 수행할 수 있다고 판단할 근거는 없습니다.
애지봇, AI WAVE 기술 공개 예고…11월 G2 로봇 6대 편의점 작업 시험
3줄 요약 - 중국 애지봇이 10월 22일부터 AI WAVE 행사에서 일곱 가지 로봇 기술 성과를 차례로 공개할 계획입니다. - 대상에는 데이터셋, 작업 플랫폼, 로봇 본체, 에이전트 체계와 시뮬레이션 도구 등이 포함됩니다. - 11월 2~3일에는 G2 로봇 6대로 편의점에서 24시간 작업을 시험할 예정입니다. 애지봇은 10월 22일부터 AI WAVE라는 이름으로 로봇 개발 성과 일곱 가지를 순차 공개하겠다는 구체적인 계획을 발표했습니다. 공개 대상은 데이터셋, 작업 플랫폼, 로봇 본체, 에이전트 체계인 GenieMaster, 시뮬레이션 플랫폼, 기초 모델과 여러 로봇의 경험을 공유하는 학습 방식입니다. 회사는 이어 11월 2일부터 3일까지 G2 로봇 6대를 실제 편의점에 투입해 24시간 동안의 작업을 공개할 계획입니다. 점심과 저녁 혼잡 시간, 심야 근무, 아침 준비 등 서로 다른 시간대의 업무를 시험 대상으로 제시했습니다. 이번 소식은 앞으로 공개하고 시험할 대상과 일정에 관한 공식 계획입니다. 새 기술의 성능이나 편의점 작업의 성공 여부는 실제 발표와 시험이 이뤄진 뒤 확인할 수 있습니다.

긱플러스, 로봇 동작 오류를 언어 지시로 고치는 Gravity Control 공개
3줄 요약 - 긱플러스가 로봇의 동작 오류를 자연어 지시로 바로 수정하는 Gravity Control을 발표했습니다. - 회사는 추가 시범 데이터나 모델 재학습 없이 내부 동작 표현을 조정하는 방식이라고 설명합니다. - 회사 시험에서 분포 밖 작업 성공률이 17.5%에서 87.5%로 올랐다고 보고했습니다. 긱플러스는 로봇이 익숙하지 않은 물체 배치나 동작 상황에서 실수할 때, 사용자의 언어 지시에 따라 동작을 수정하는 Gravity Control을 공개했습니다. 회사는 모델 내부의 동작 표현에 개입해 제어 신호를 바꾸는 방식이며 추가 시범 데이터 수집이나 모델 재학습이 필요하지 않다고 설명했습니다. 회사 측 시험에서는 학습 분포 밖의 복잡한 조작 작업 성공률이 17.5%에서 87.5%로 높아졌다고 보고했습니다. 별도로 제시한 한 작업의 성공률은 5%에서 95%로 올랐습니다. 보도된 수치는 회사가 제시한 시험 결과입니다. 실제 물류 현장 전체에서 같은 효과가 입증됐다거나 모든 로봇 모델에 적용됐다고 볼 근거는 제시되지 않았습니다.
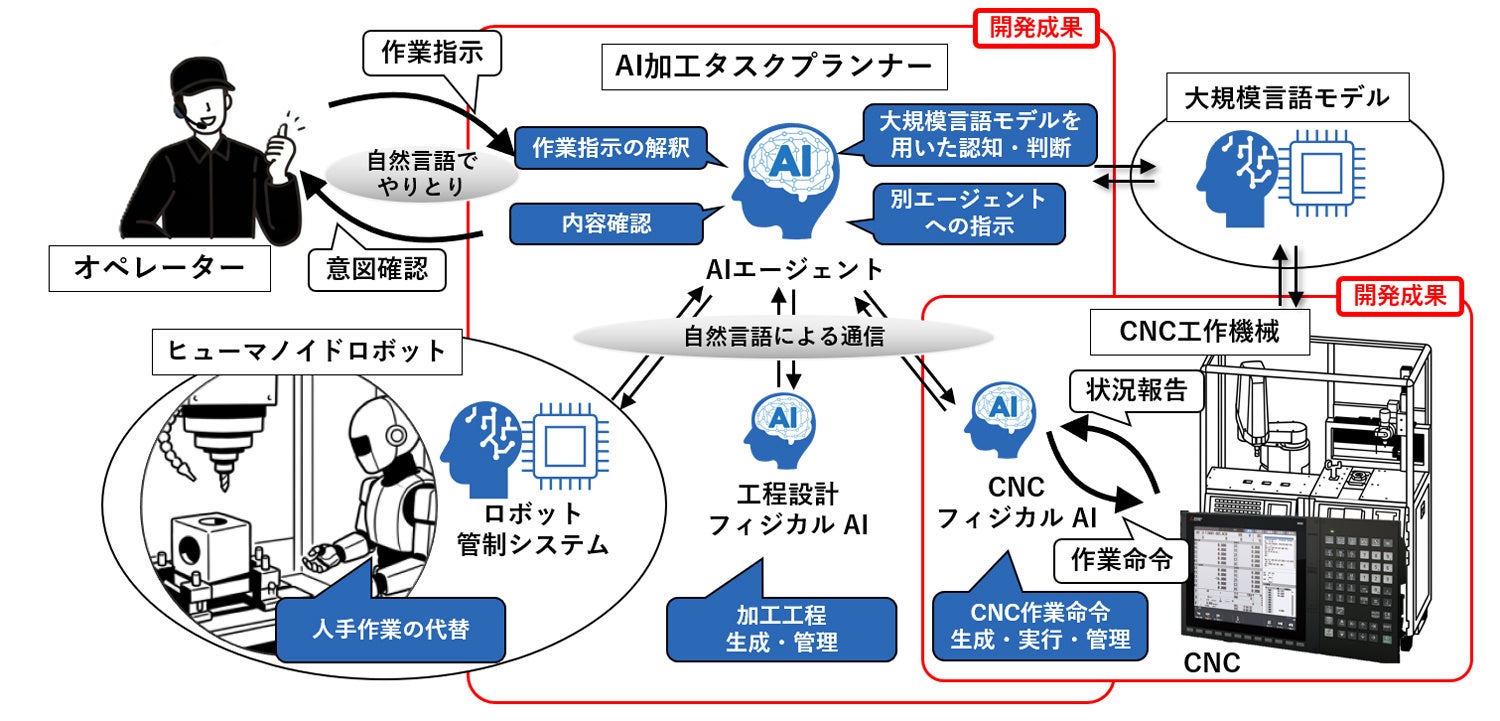
미쓰비시전기, 휴머노이드와 CNC 공작기계가 협업하는 가공 시스템 개발
3줄 요약 - 미쓰비시전기가 휴머노이드와 CNC 공작기계를 피지컬 AI로 연결하는 가공 시스템을 개발했다고 발표했습니다. - 작업자는 간단한 지시를 내리고 시스템이 가공 작업을 계획해 기계와 로봇의 역할을 조정합니다. - 회사는 10월 26일 시작하는 JIMTOF 2026에서 시스템을 시연할 예정입니다. 이 시스템은 자연어 지시를 받아 작업을 나누는 AI 가공 작업 계획기, 피지컬 AI를 탑재한 CNC 공작기계, 범용 휴머노이드로 구성됩니다. 로봇이 부품 설치 준비와 청소, 완성품 꺼내기·운반, 검사, 문제 대응 등 기존 작업자의 역할을 맡도록 설계했습니다. 작업 계획기와 CNC의 AI에는 미쓰비시전기의 Maisart 기술을 활용했습니다. 회사는 로봇마다 별도의 통신 기능과 제어 순서를 복잡하게 구축해야 했던 문제를 줄이는 것이 개발 목적이라고 설명했습니다. 사람의 기본 지시만으로 무인 가공을 실행·관리하는 체계를 목표로 하며, 이번 발표는 개발 완료와 전시 예정에 관한 것입니다. 실제 고객 공장에 배치된 성과나 생산성 개선 수치는 공개하지 않았습니다.
일본 ugo, 10억 엔 차입 조달…반휴머노이드 ugo Nova 양산 준비
3줄 요약 - 일본 로봇 기업 ugo가 금융기관에서 총 10억 엔의 차입 자금을 조달했습니다. - 조달 자금은 반휴머노이드 로봇 ugo Nova의 양산 준비와 피지컬 AI 개발에 투입합니다. - 회사가 밝힌 누적 조달액은 약 50억 엔이며 이번 발표는 제품 출시 소식이 아닙니다. 일본의 ugo는 미즈호은행, 요코하마은행, 일본정책금융공고 등으로부터 총 10억 엔의 차입 자금을 확보했다고 발표했습니다. 회사가 밝힌 누적 자금 조달액은 약 50억 엔입니다. 이번 자금은 반휴머노이드 로봇 ugo Nova의 양산 체제를 준비하고, 로봇용 피지컬 AI 모델과 관련 서비스를 개발하는 데 사용할 계획입니다. 차입 방식의 자금 조달이므로 새 지분 투자나 판매 실적과는 구분됩니다. ugo Nova는 앞서 공개된 제품입니다. 이번 발표는 양산을 위한 자금 확보와 개발 계획에 관한 것으로, 양산 완료나 신규 현장 납품을 뜻하지 않습니다.
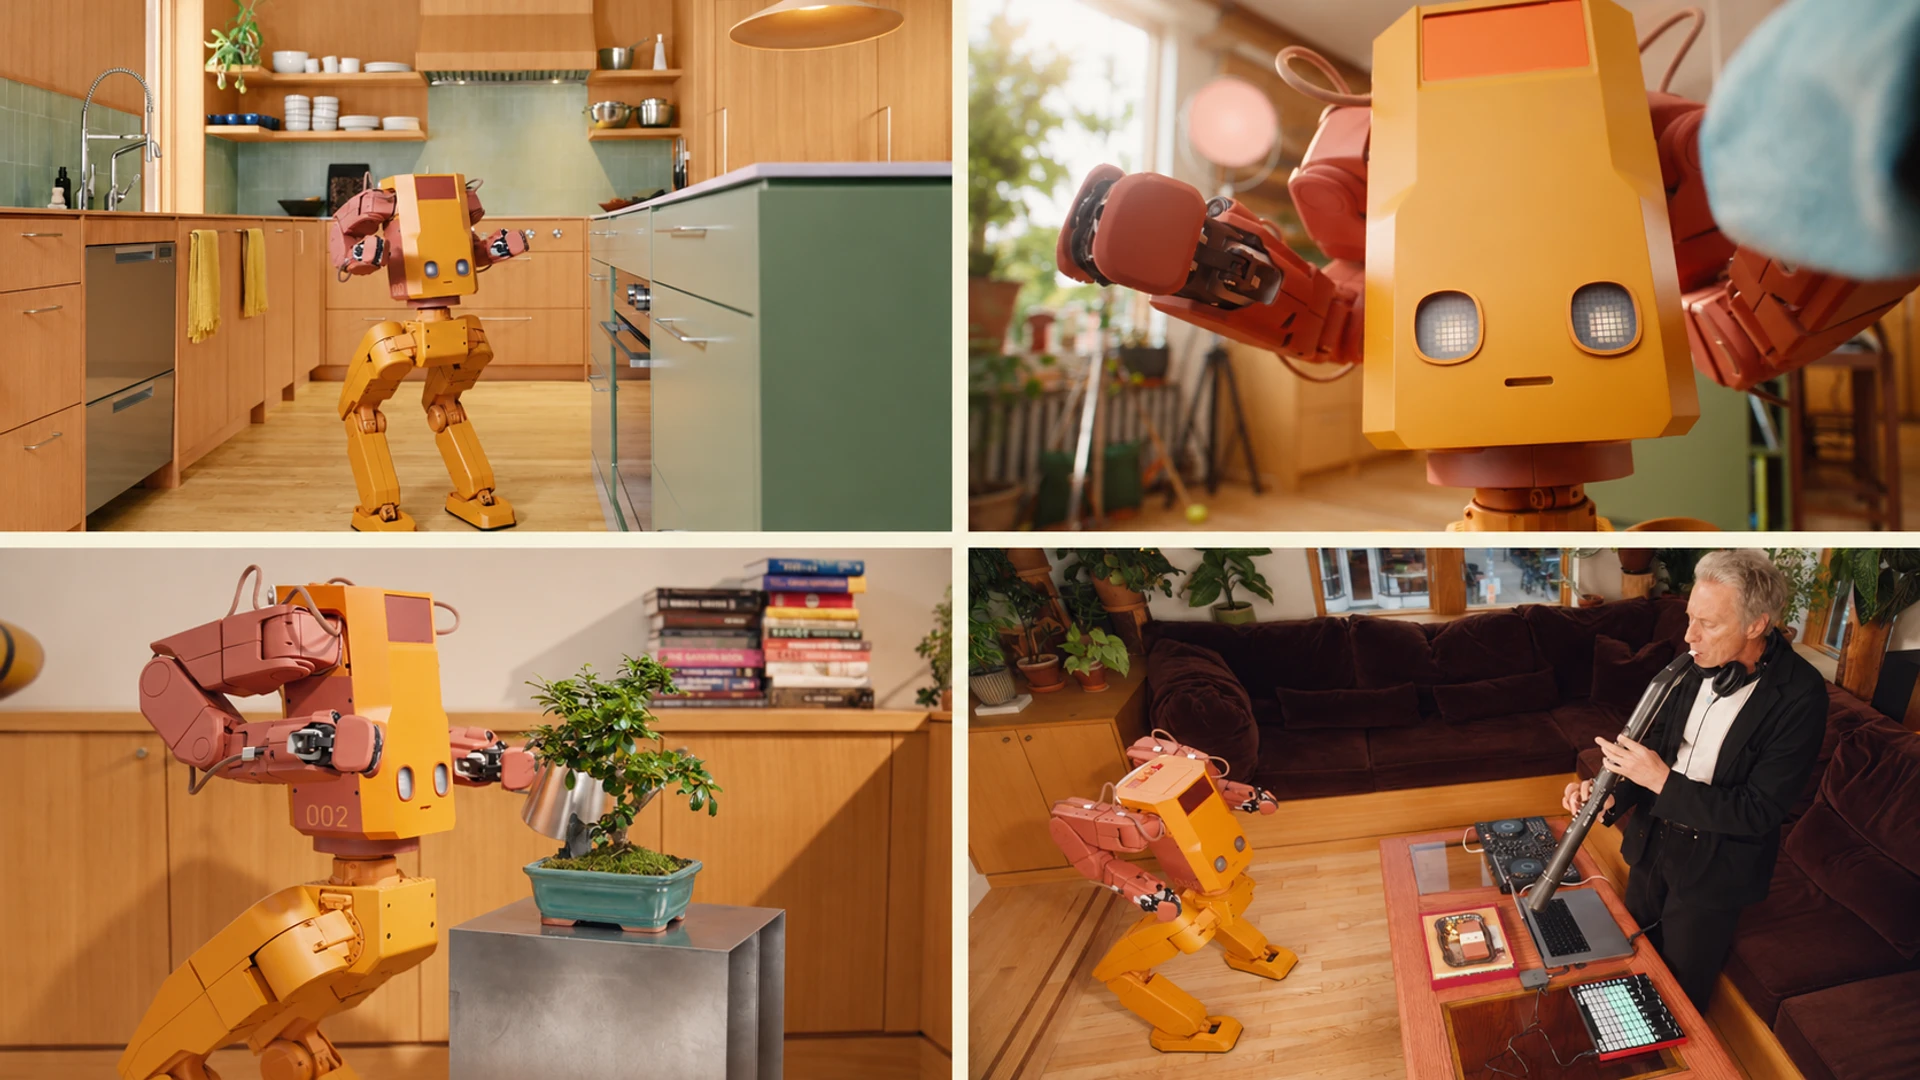
Tuesday Labs, 집안 정리 로봇 Voxel 공개…2028년 인도 목표로 예약 시작
3줄 요약 - 미국 Tuesday Labs가 집안 정리와 물건 찾기를 목표로 하는 두 발 로봇 Voxel을 공개했습니다. - 예약금은 환불 가능한 200달러이며 예상 판매가는 2만 달러, 미국 첫 인도 목표는 2028년입니다. - 회사의 예약 약관은 현재 기체가 개발 시제품이며 최종 제품의 설계와 기능이 크게 달라질 수 있다고 명시합니다. Tuesday Labs는 Voxel Series-1이 방을 정리하고, 물건을 마지막으로 본 곳을 알려주며, 책이나 열쇠를 가져오고 식물을 돌보도록 개발하고 있습니다. 공개된 설계에는 자유도 7개의 팔과 손목, 단순한 집게손, Z자 모양 다리, 스테레오 RGB 카메라가 포함됩니다. 이 기능들은 회사가 제시한 개발 목표이며 다양한 가정에서 안정적으로 수행된다는 검증 결과는 아닙니다. 회사는 한정된 첫 생산분에 대한 예약을 받기 시작했습니다. 200달러 예약금은 실제 구매 계약이 아니며 주문 전 취소하면 환불할 수 있습니다. 2만 달러는 확정 가격이 아닌 추정치이고 2028년 인도 일정도 늦어질 수 있습니다. 예약 약관은 현재 홍보 자료의 로봇이 개념·개발 시제품이며 하드웨어를 상당 부분 다시 설계할 것으로 예상한다고 밝힙니다.
AGIBOT 휴머노이드, 우한 무인 소매점서 18일간 주문 827건 처리
3줄 요약 - AGIBOT의 휴머노이드 A3 Ultra가 중국 우한의 강변 소매점에서 18일간 주문 827건을 처리했다고 보도됐습니다. - 보도에 따르면 로봇은 하루 8시간 운영됐고 물품 집기 성공률은 97%를 넘었습니다. - 현장 배치는 이달 초 시작됐으며 이번에 공개된 운영 실적은 기업 측 설명에 따른 수치입니다. AGIBOT의 전신형 이족 보행 휴머노이드 원정 A3 Ultra가 중국 우한 한커우 강변의 관광지 소매 시설에서 물품을 집어 건네는 일을 수행하고 있습니다. AGIBOT는 우한문화관광그룹, 중윈웨이쉰과 이 시설을 함께 마련했으며, 로봇은 이달 초부터 운영된 것으로 보도됐습니다. 10월 19일 기준 운영 기간은 18일이고, 하루 약 8시간씩 근무해 누적 주문 827건을 처리했다고 합니다. 보도에 제시된 물품 집기 성공률은 97% 이상이며, 주말 하루에는 주문 100건을 넘기고 집기 성공률 100%를 기록했다고 합니다. 이 수치들은 현장 운영 주체 측 발표를 인용한 것이며 독립적인 성능 검증 결과로 제시되지는 않았습니다. 로봇은 열 종류가 넘는 간식과 음료를 인식해 집고 고객에게 전달하며, 방문객의 질문에도 응답한다고 보도됐습니다. AGIBOT는 라이다와 여러 카메라를 이용한 주변 인식, 촉각 기능이 있는 로봇 손, 실내외 위치 확인 기술을 탑재했다고 설명했습니다. 이번 발표의 새로운 내용은 로봇의 최초 배치 자체보다 실제 주문 처리 실적입니다.

Eka Robotics, 힘 감지 로봇 손 공개…1억5천만 달러 투자 유치
3줄 요약 - Eka Robotics가 힘 감지 손과 로봇 조작 모델을 공개하고 1억5천만 달러 규모의 시리즈 A 투자를 마쳤습니다. - 회사는 무게 1kg 이하 물체를 시간당 약 1,500개 집고 성공률이 95%를 넘는다고 주장했습니다. - 현재 산업 고객과 비공개 시험을 진행 중이며 장기간 생산라인 성능은 검증 과제로 남아 있습니다. Eka Robotics는 물체와 접촉할 때의 힘을 감지하는 로봇 손과 조작용 AI 모델을 개발했습니다. MIT 교수 풀키트 아그라왈과 전 구글 딥마인드 연구자 투오마스 하르노야가 설립한 이 회사는 안드리슨 호로위츠와 F-Prime이 이끄는 1억5천만 달러 규모의 시리즈 A 투자를 마쳤다고 TechCrunch에 밝혔습니다. 기사에 따르면 투자 후 기업가치는 14억5천만 달러입니다. Eka는 카메라 영상뿐 아니라 손에 가해지는 힘을 이용해 물체를 잡는 마지막 동작을 조절한다고 설명했습니다. 물리 시뮬레이션에서 다양한 접촉 조건을 학습하는 강화학습 방식을 사용한다고 밝혔습니다. 회사 주장에 따르면 로봇은 1kg 이하 물체를 시간당 약 1,500개 집고, 집기 성공률은 95%를 넘습니다. 회사는 여러 산업 고객과 물체 집어 옮기기와 전선 조작을 비공개로 시험하고 있습니다. 연구자들은 공개 시연과 실제 생산라인에서 장기간 안정적으로 가동하는 일 사이에는 차이가 있다고 지적했습니다. Eka는 현재 손 부품의 내구 기준을 500만 회 동작으로 제시했고, 장기 목표는 2,000만 회라고 설명했습니다.

Tennant, 첫 자율 진공청소 로봇 P1 VAC 출시…상업시설 주문 시작
3줄 요약 - 미국 Tennant가 회사의 첫 자율 진공청소 로봇 P1 VAC을 출시하고 주문을 받기 시작했습니다. - 이 로봇은 카펫 등 부드러운 바닥을 청소하며 진공 흡입, 먼지 걸레질, 가장자리 청소를 수행합니다. - 회사는 학교 현장 시험 사례를 소개했지만 청소 성능의 독립적인 비교 수치는 공개하지 않았습니다. P1 VAC은 Tennant가 기존의 단단한 바닥용 자율 청소 장비에서 카펫 등 부드러운 바닥용으로 제품 범위를 넓힌 첫 모델입니다. 진공 흡입과 먼지 걸레질을 결합하고 옆면 브러시로 벽 가장자리의 먼지를 청소 경로 안으로 모읍니다. 좁은 구역도 다루도록 크기를 줄였으며 시설 관리자는 앱에서 청소 경로를 예약하고 진행 상태를 확인할 수 있습니다. 제품에는 두 칸으로 나뉜 총 10리터 먼지 수거 공간과 중간 충전 기능이 포함됩니다. 회사는 미국 위스콘신주 Cumberland 학군이 시험 파트너로 참여해 복도와 체육관의 반복 청소에 사용했다고 밝혔습니다. 다만 시험 결과를 다른 청소 방식과 수치로 비교한 자료는 발표하지 않았습니다. Tennant는 P1 VAC을 새 P 시리즈의 첫 제품으로 소개하고 현재 주문이 가능하다고 밝혔습니다. 향후 24개월 동안 신제품 10종을 선보이겠다는 계획과 2028년 로봇 장비 사업 규모 2억5천만 달러 목표도 제시했지만 이는 미래 목표입니다.
Allegro, 휴머노이드용 48V 전원 칩·관절 위치 센서 제품군 공개
3줄 요약 - Allegro MicroSystems가 휴머노이드용 48V 전원 관리 칩과 관절 위치 센서 제품군을 공개했습니다. - 회사는 A81481 칩이 전원 회로 면적과 부품 비용을 약 50% 줄일 수 있다고 주장합니다. - Sarcomere Dynamics는 이 부품들을 로봇 그리퍼와 차세대 손 개발에 적용하고 있다고 밝혔습니다. Allegro는 몸체 안의 공간과 무게 제약이 큰 휴머노이드를 대상으로 A81481 전원 관리 칩, A17802·A17803 유도식 위치 센서, CT310·A33023 각도 센서를 소개했습니다. A81481은 48V 전원에서 센서용 전력을 공급하도록 설계됐으며, 6×6mm 패키지에 두 개의 강압 조정기와 다섯 개의 저전압 출력, 안전 진단 기능을 통합했습니다. 회사가 제시한 약 50% 절감 수치는 부품 구성 비교에 따른 주장입니다. 어깨·엉덩이·무릎용 유도식 센서는 주변 자기장과 기계적 간격 변화에 대응하도록 설계됐습니다. 손가락용 CT310은 2×2mm 패키지에서 1도 미만의 각도 정확도를 제시했습니다. Sarcomere Dynamics는 이 제품군을 Scorpion 그리퍼에 통합하며, 자유도 24개를 목표로 하는 ARTUS Dex 손에도 협력을 확대할 계획이라고 밝혔습니다. 샘플과 평가 지원 정보는 제공되지만 실제 양산 로봇에서의 성능은 별도로 확인되지 않았습니다.
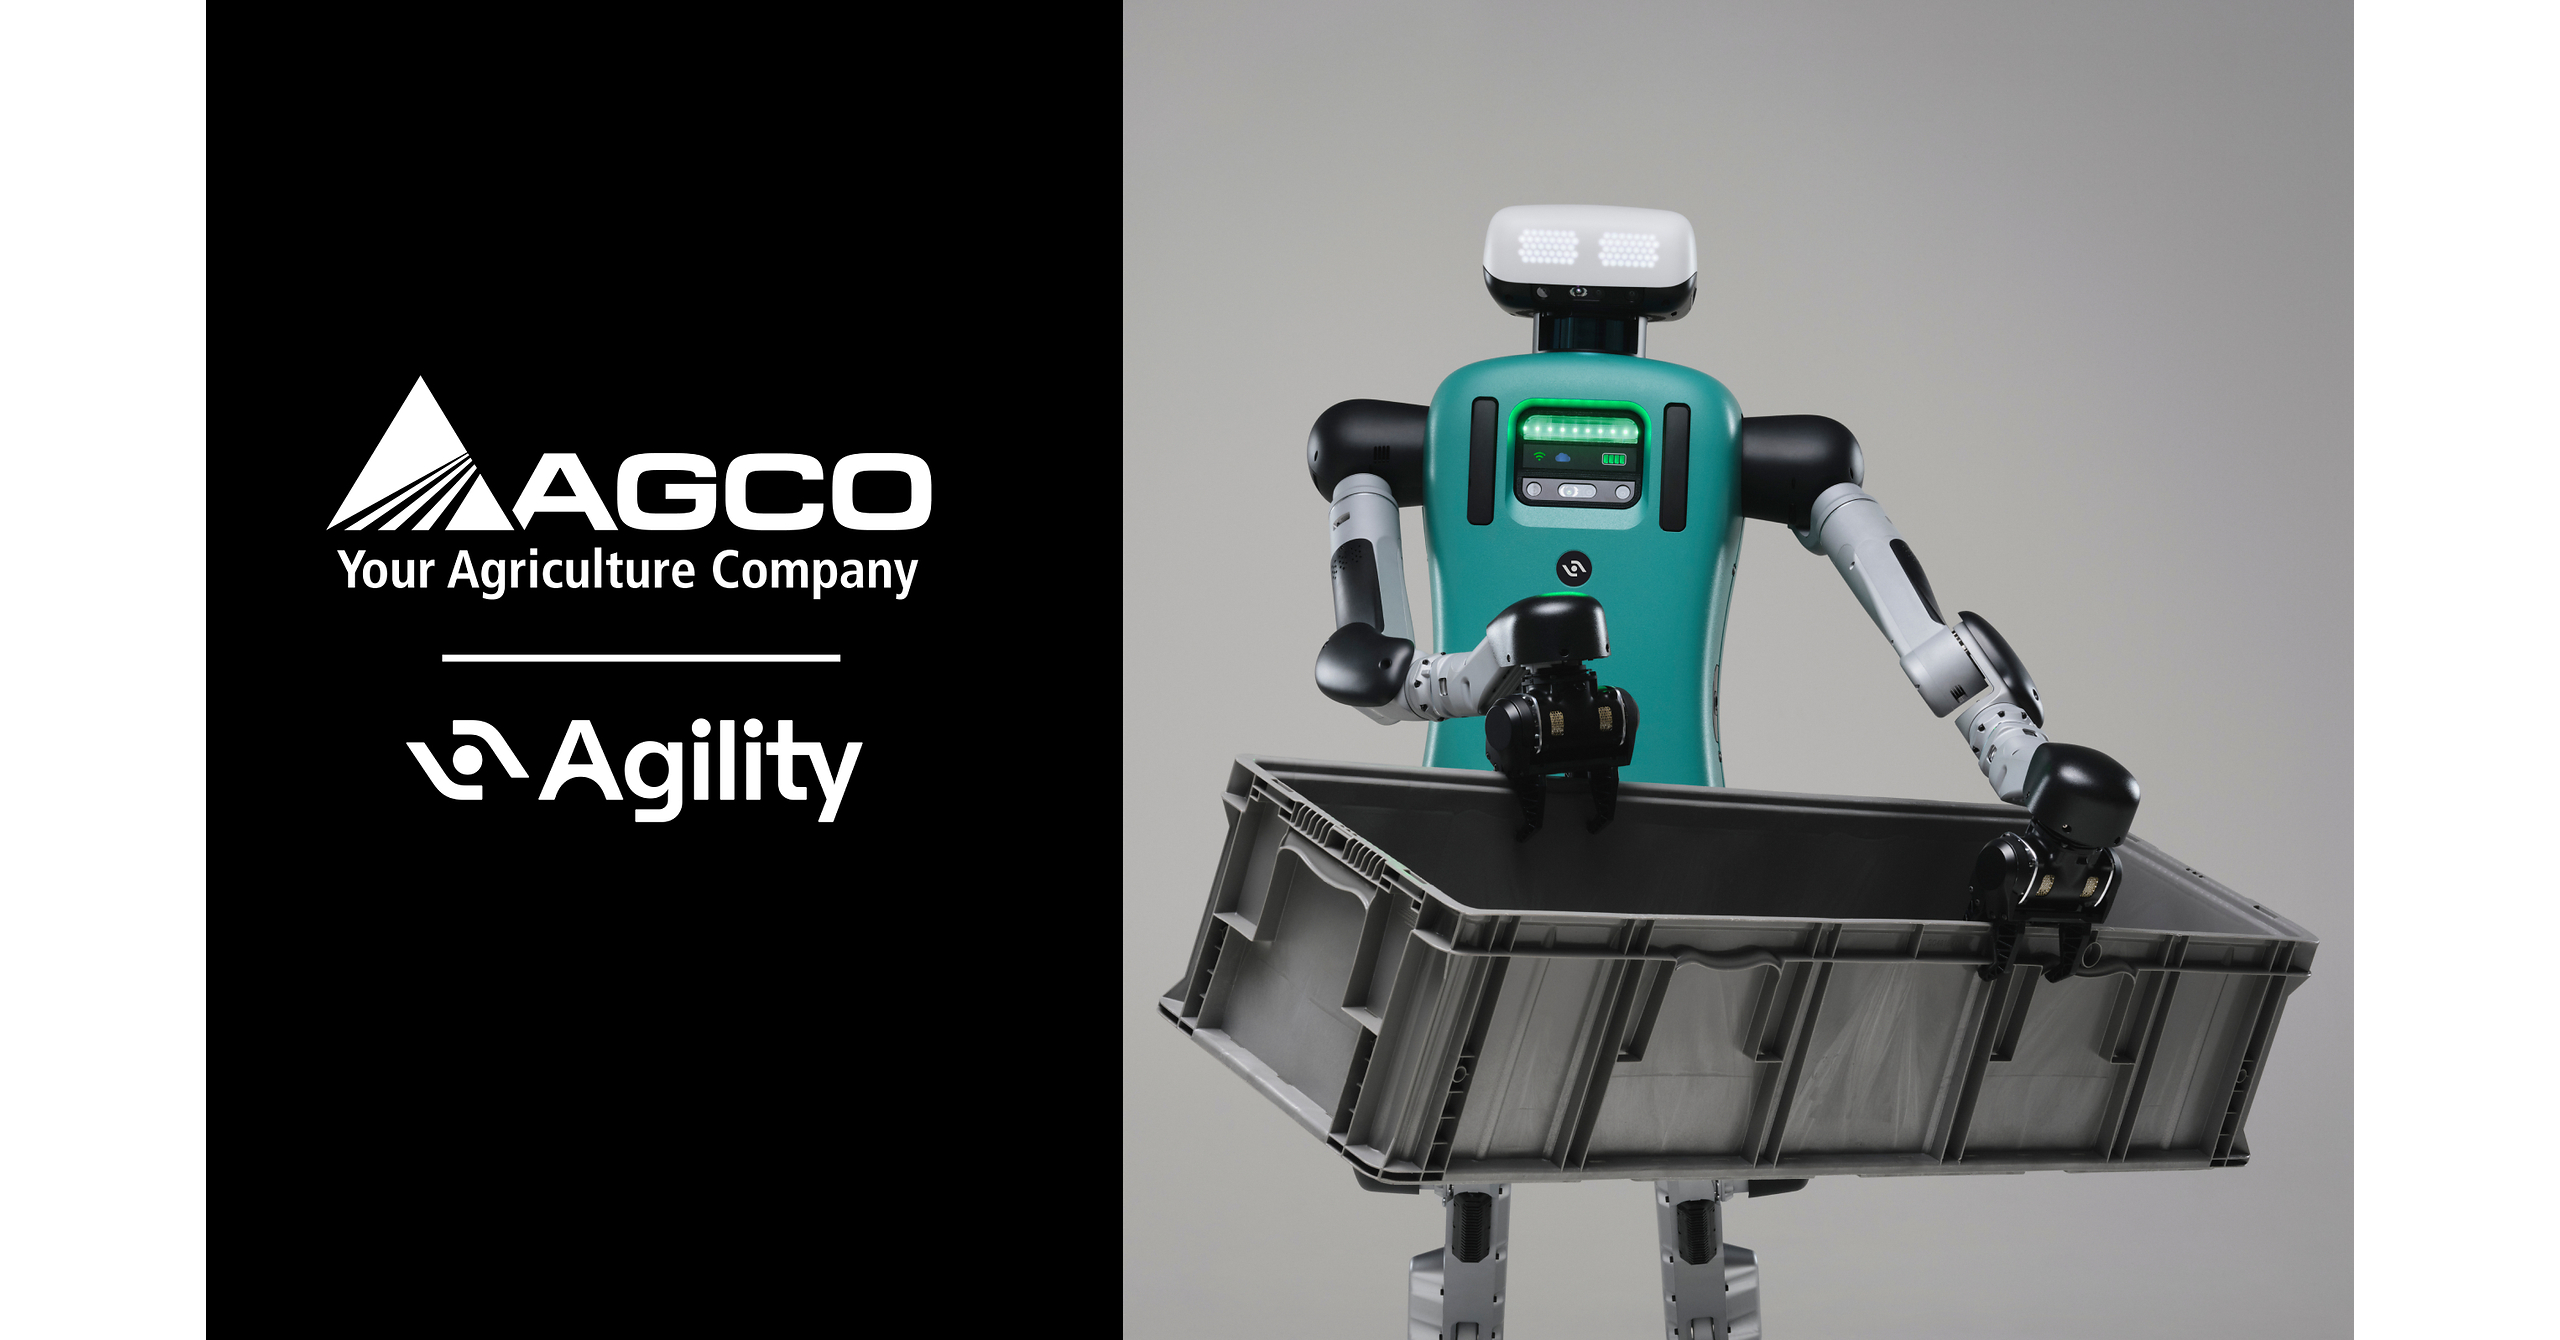
AGCO·Agility Robotics, 미국 농기계 공장에 휴머노이드 Digit 실증 추진
3줄 요약 - AGCO와 Agility Robotics가 미국 캔자스주 농기계 공장에서 휴머노이드 Digit를 시험하기로 계약했습니다. - 실증은 2027년에 시작할 예정이며, 초기 작업은 부품 분류·적재와 보관용 상자 배치입니다. - 로봇 수량과 계약 금액, 실증 기간은 공개되지 않았습니다. 농기계 제조사 AGCO와 Agility Robotics는 휴머노이드 로봇 Digit를 AGCO의 미국 캔자스주 헤스턴 생산시설에서 시험하는 상업 계약을 체결했다고 발표했습니다. 현장 실증은 2027년에 시작할 예정이므로 현재 공장 배치가 완료된 것은 아닙니다. 초기 작업에는 생산·조립 공정의 부품을 분류하고 쌓는 일과 보관용 상자를 지정 위치에 놓는 일이 포함됩니다. 두 회사는 반복적이거나 신체 부담이 큰 작업을 줄이고 생산 효율과 작업 환경을 개선하는 것을 목표로 제시했습니다. Agility는 로봇 배치와 운영을 관리하는 클라우드 플랫폼 Agility Arc도 소개했습니다. 이번 발표에는 투입할 Digit의 수량, 계약 금액, 시험 기간이나 공장 전체로 확대할 일정이 제시되지 않았습니다.

링컨일렉트릭, 용접 로봇 경로·조건 자동 조정하는 XpertLINC 공개
3줄 요약 - 링컨일렉트릭이 로봇 용접을 위한 피지컬 AI 플랫폼 XpertLINC를 공개했습니다. - 작업자가 시작점과 끝점을 지정하면 시스템이 이음부를 스캔하고 로봇 경로와 용접 조건을 조정합니다. - 초기 적용 대상은 Cooper 협동로봇이며, FABTECH 2026에서 시연할 예정입니다. 링컨일렉트릭은 영상 인식과 동작 제어, 용접 공정 제어를 결합한 XpertLINC 플랫폼을 출시한다고 발표했습니다. 회사는 부품의 실제 형태나 맞물림 상태가 달라도 로봇 경로와 용접 조건을 현장에서 조정하도록 설계했다고 설명했습니다. 작업자는 협동로봇에 용접 시작점과 끝점을 알려줍니다. 시스템은 부품의 이음부를 스캔하고 상태를 평가한 뒤 고객이 정한 용접 절차 기준에 맞춰 로봇의 움직임과 공정 조건을 설정합니다. 규격에 맞지 않는 부품은 검토와 수정이 필요하다고 표시할 수 있습니다. XpertLINC는 우선 링컨일렉트릭의 Cooper 용접 협동로봇에 적용될 예정이며, 이후 다른 자동 절단·용접 솔루션으로 확대할 계획입니다. 회사는 10월 21일부터 23일까지 열리는 FABTECH 2026에서 작동 과정을 시연할 예정입니다. 생산성이나 품질 개선에 대한 정량적 현장 결과는 이번 발표에 제시되지 않았습니다.

셰플러, 중국 타이창에 휴머노이드 부품 생산·훈련 공장 개소
3줄 요약 - 셰플러가 중국 타이창에 휴머노이드 부품 생산과 로봇 훈련을 결합한 공장을 열었습니다. - 약 7,500㎡ 시설에서 휴머노이드 6대가 관절 모듈 조립 공정에 투입됐습니다. - 회사는 로봇 훈련·디지털 트윈을 생산과 연결하고, 관련 글로벌 수주액이 약 4억 유로라고 밝혔습니다. 독일 셰플러는 10월 20일 중국 타이창에 휴머노이드 로봇용 ‘라이트하우스 팩토리’를 개소했다고 발표했습니다. 약 7,500㎡ 규모의 시설에는 지능형 조립 라인, 로봇 훈련·데이터 수집 센터, 디지털 트윈 플랫폼과 데이터센터가 들어섰습니다. 회사는 이곳에서 차세대 휴머노이드에 쓰이는 선형·회전 액추에이터 등 핵심 관절 부품의 양산을 시작했다고 설명했습니다. 조립 라인에는 휴머노이드 6대가 5개 작업 구역에서 함께 일합니다. 로봇은 부품 준비와 분류, 결합, 검사, 라벨 부착과 포장을 맡습니다. 디지털 트윈은 실제 라인 상태를 반영하며, 센서가 조립 정확도·작업 시간·에너지 사용량·설비 상태를 기록합니다. 공정 변경은 가상 환경에서 먼저 시험한 뒤 실제 생산에 적용합니다. 훈련 센터에서는 부품 육안 검사, 포장, 자재 운반, 용기 이동과 생산 라인 자재 공급 같은 작업을 다룹니다. 셰플러는 자사 약 100개 공장의 실제 환경을 참고해 훈련 장면을 만들고, 훈련·시뮬레이션·생산 데이터를 연결해 로봇 작업을 개선할 계획입니다. 이는 공장 개소와 조립 투입이 완료됐다는 발표이며, 모든 훈련 작업이 상용 운영 중이라는 뜻은 아닙니다. 셰플러는 2026년 3분기에 중화권 고객 2곳을 새로 확보해 휴머노이드 로봇 관련 글로벌 수주액이 약 4억 유로에 이르렀다고 밝혔습니다. 이는 회사가 제시한 수주 규모이며, 이 공장에서 이미 생산하거나 납품한 물량을 뜻하지는 않습니다.
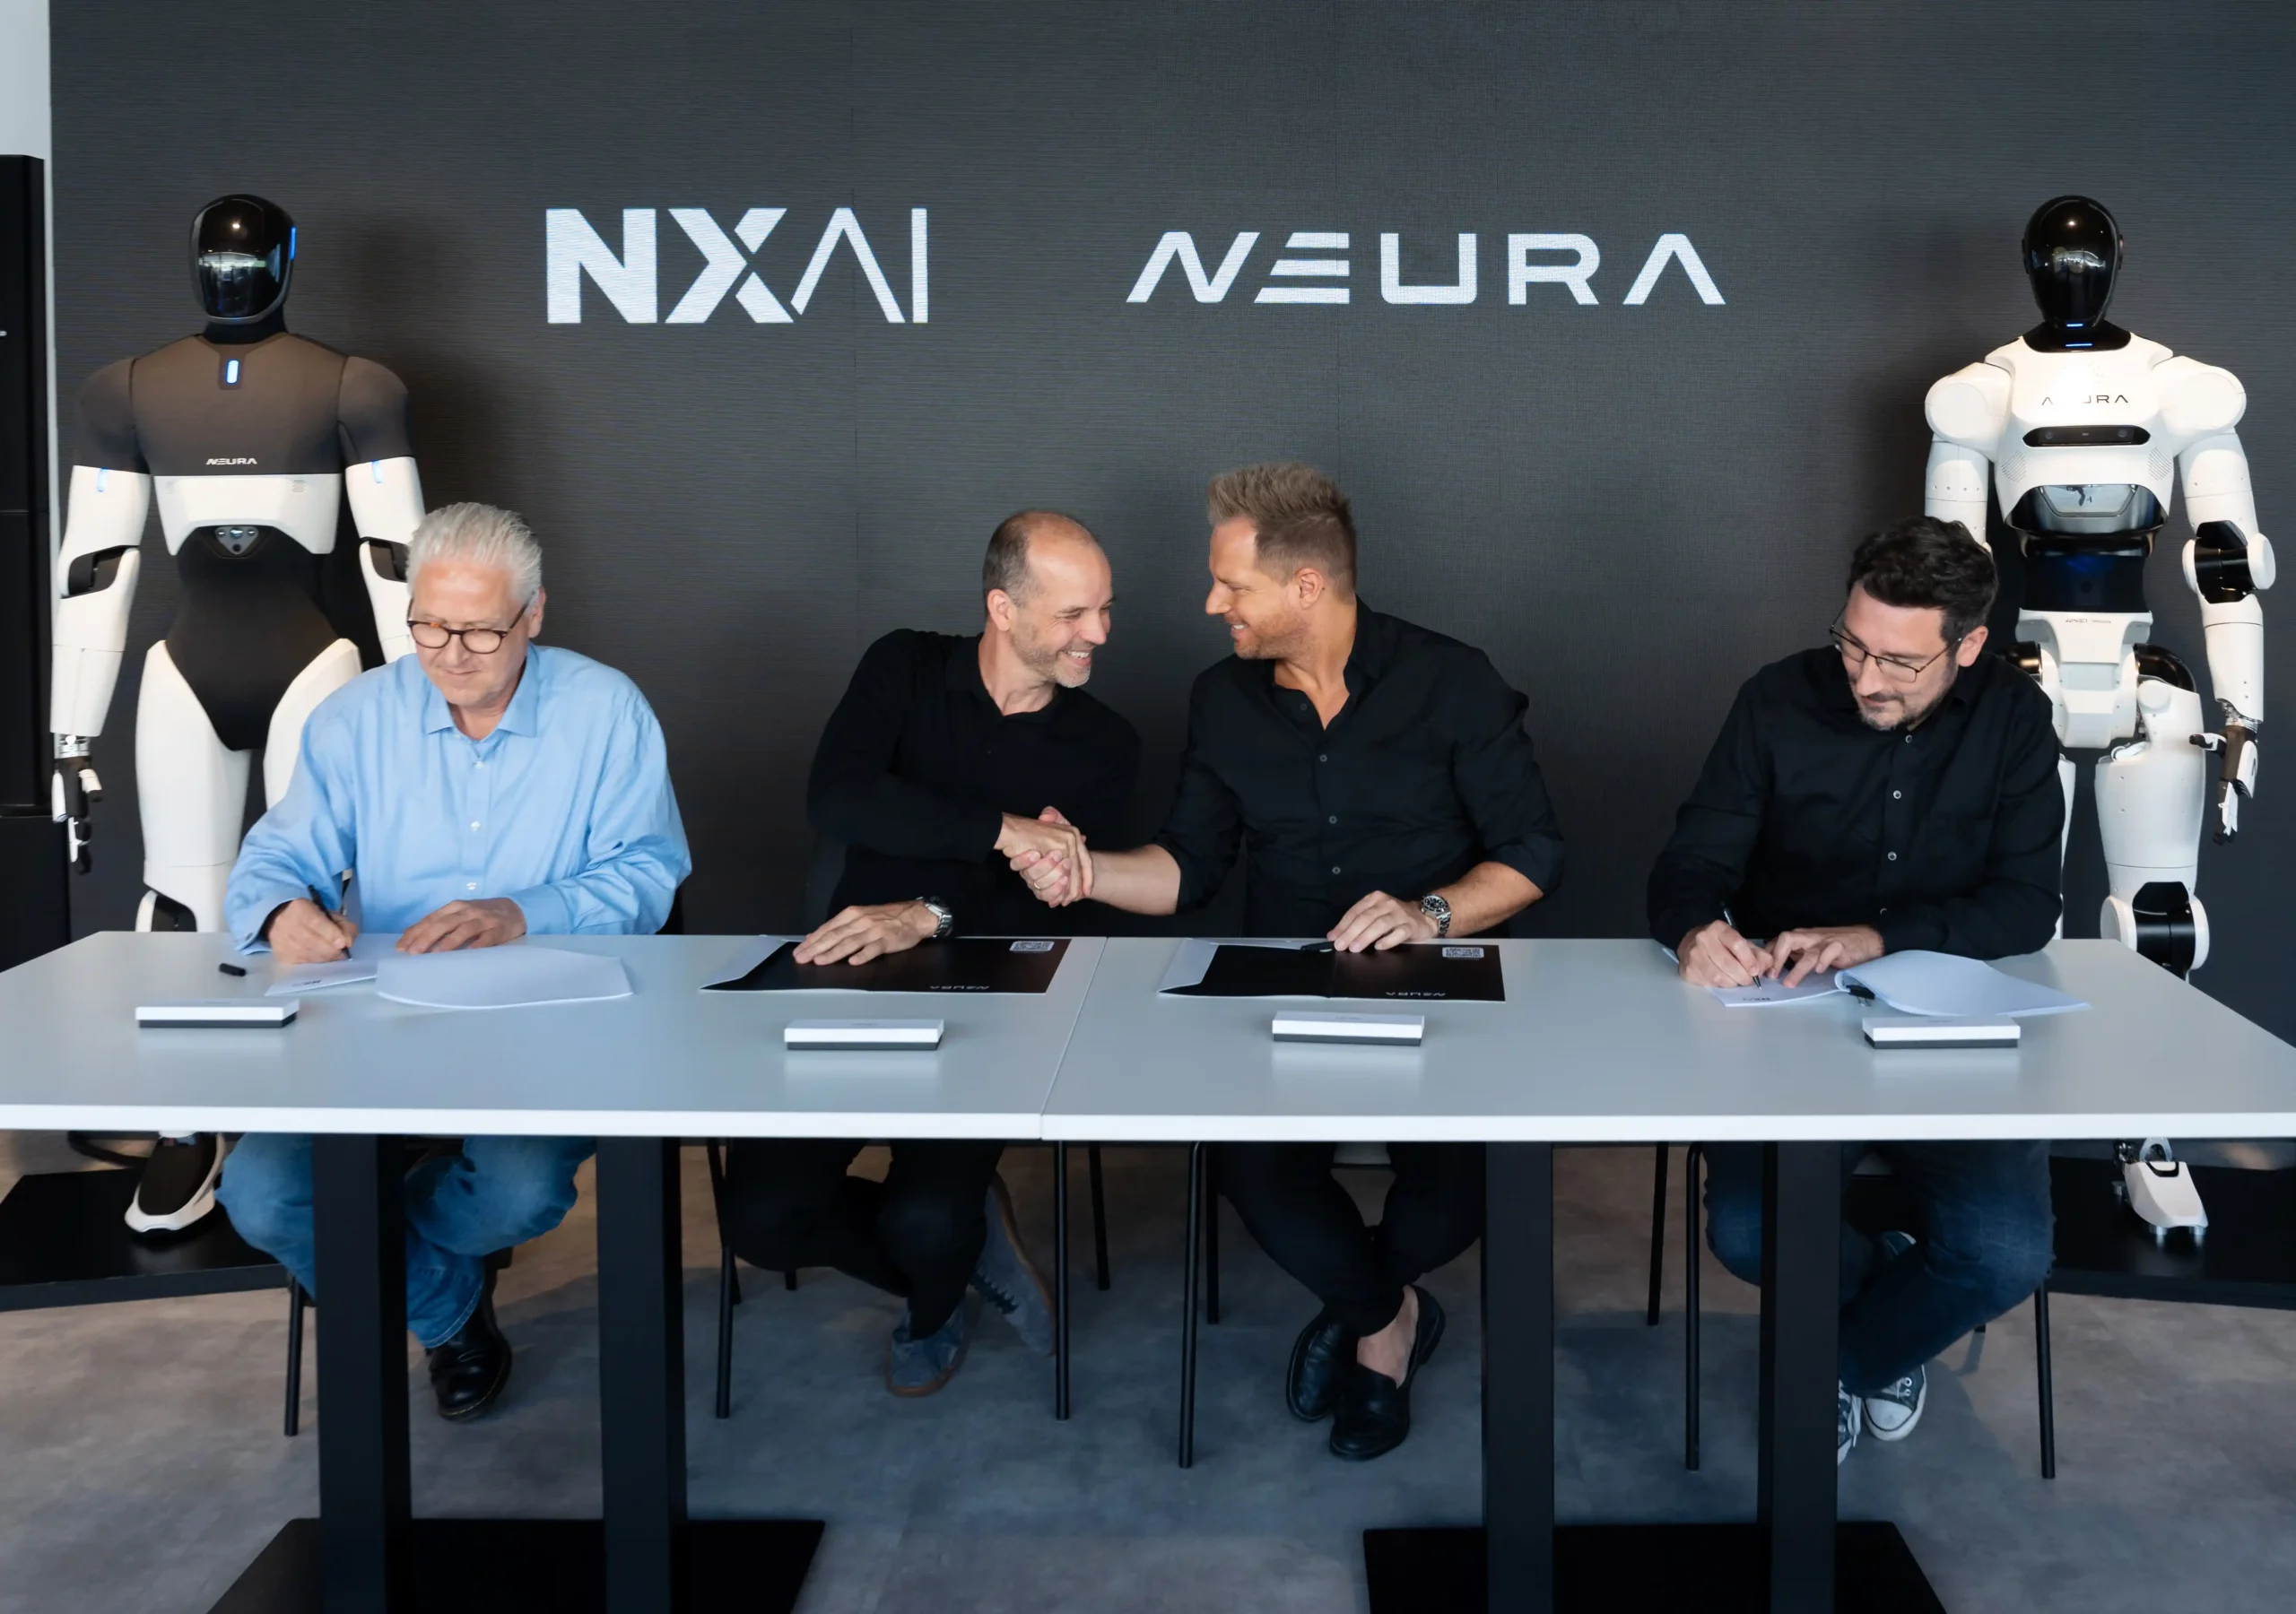
NEURA Robotics·NXAI, 로봇 작업 기억 기술 공동개발 발표
3줄 요약 - NEURA Robotics와 오스트리아 NXAI가 로봇용 기억 기술을 공동개발한다고 발표했습니다. - NEURA의 피지컬 AI 기술에 NXAI의 xLSTM 구조를 결합해 여러 단계의 작업 상태와 경험을 다루려는 계획입니다. - NXAI 모델을 Neuraverse에 추가할 계획이지만, 이용 가능 시점이나 현장 성능은 공개되지 않았습니다. 독일의 NEURA Robotics와 오스트리아의 NXAI는 인지 로봇이 작업 상태와 이전 경험을 활용하도록 기억 구성요소를 공동개발한다고 발표했습니다. 두 회사는 NEURA의 피지컬 AI 기술 묶음과 NXAI의 순환형 신경망 구조인 xLSTM을 결합할 계획입니다. NEURA는 로봇이 부품을 이미 끼웠는지, 문이 열렸는지 같은 당장의 작업 상태를 기억해야 한다고 설명했습니다. 반복 작업에서 얻은 과거 경험을 다음 수행에 활용하는 기능도 개발 목표로 제시했습니다. 이는 앞으로 구현하려는 기능이며, 이번 발표가 완성된 로봇의 현장 성능을 입증한 것은 아닙니다. 두 회사는 NXAI의 xLSTM 기반 모델을 NEURA의 Neuraverse 플랫폼에서 기존 Neuron AI와 함께 제공할 계획입니다. 기업 고객이 해당 모델을 자기 작업에 맞게 조정하고 NEURA Gym에서 시험한 뒤 적합한 로봇에 적용하는 흐름을 제시했으나, 출시 시점과 정량적 성능은 밝히지 않았습니다.