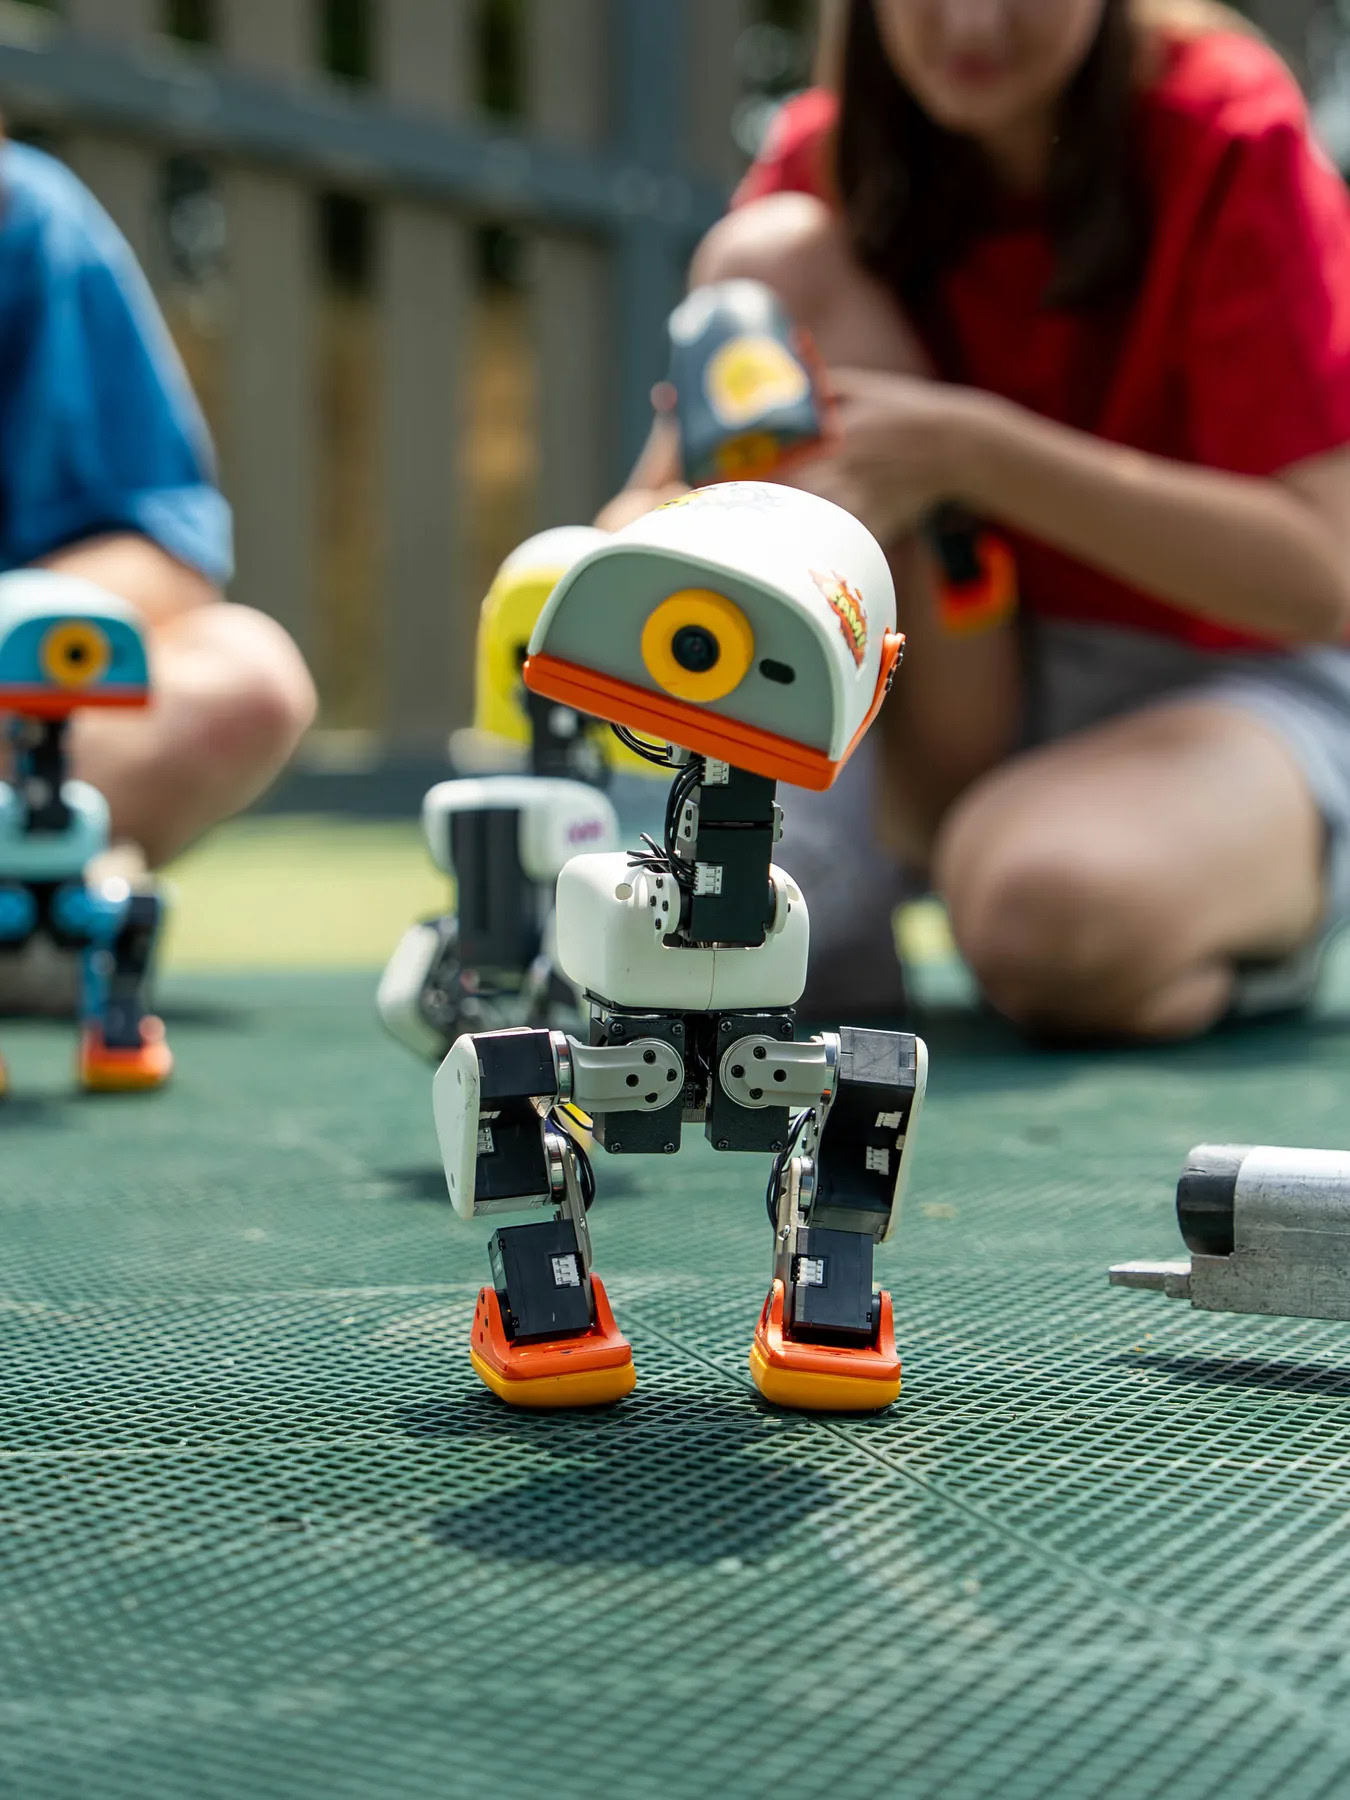
Microduck는 Pollen Robotics가 AI의 물리적 움직임과 sim-to-real 학습을 쉽게 실험할 수 있도록 만든 25cm급 소형 이족 로봇이다. 15개 모터로 다리와 머리·목, 물체를 집는 관절형 부리를 움직이며 보행, 앉기, 웅크리기, 발차기, 물체 집기, 롤러스케이팅과 넘어짐 후 일어나기를 포함한 학습 동작을 기본 제공한다. 사용자는 MuJoCo 기반 시뮬레이션과 PPO 강화학습 도구로 정책을 다시 훈련하고 ONNX로 내보내 50Hz 온보드 제어 루프에 배포할 수 있다. SDK, 로봇 제어 소프트웨어, 가상 훈련 환경과 RL·sim-to-real 도구는 Apache-2.0으로 공개되지만 기계·전자 설계 파일은 오픈소스 대상이 아니다.
연산 장치: Rockchip RK3566과 AI 가속기, 1GB 메모리·32GB 저장공간을 탑재하고 학습한 동작을 50Hz로 실행한다.
공개 범위: 제어 소프트웨어·SDK·시뮬레이션·강화학습 도구는 Apache-2.0으로 공개되며 기계·전자 설계 파일은 공개 대상에 포함되지 않는다.
기본 구성: 로봇·배터리·USB-C 케이블·게임패드가 포함된다. 롤러스케이팅 동작에는 별도 롤러가 필요하다.
배터리 조건: 교체 가능한 NP-F550 배터리를 사용하며 약 1시간의 작동시간은 사용 방식에 따라 달라진다.
상호작용: 단어로 말하는 대신 기체마다 고유한 소리를 내며, 카메라 사용 표시등을 갖춘다.