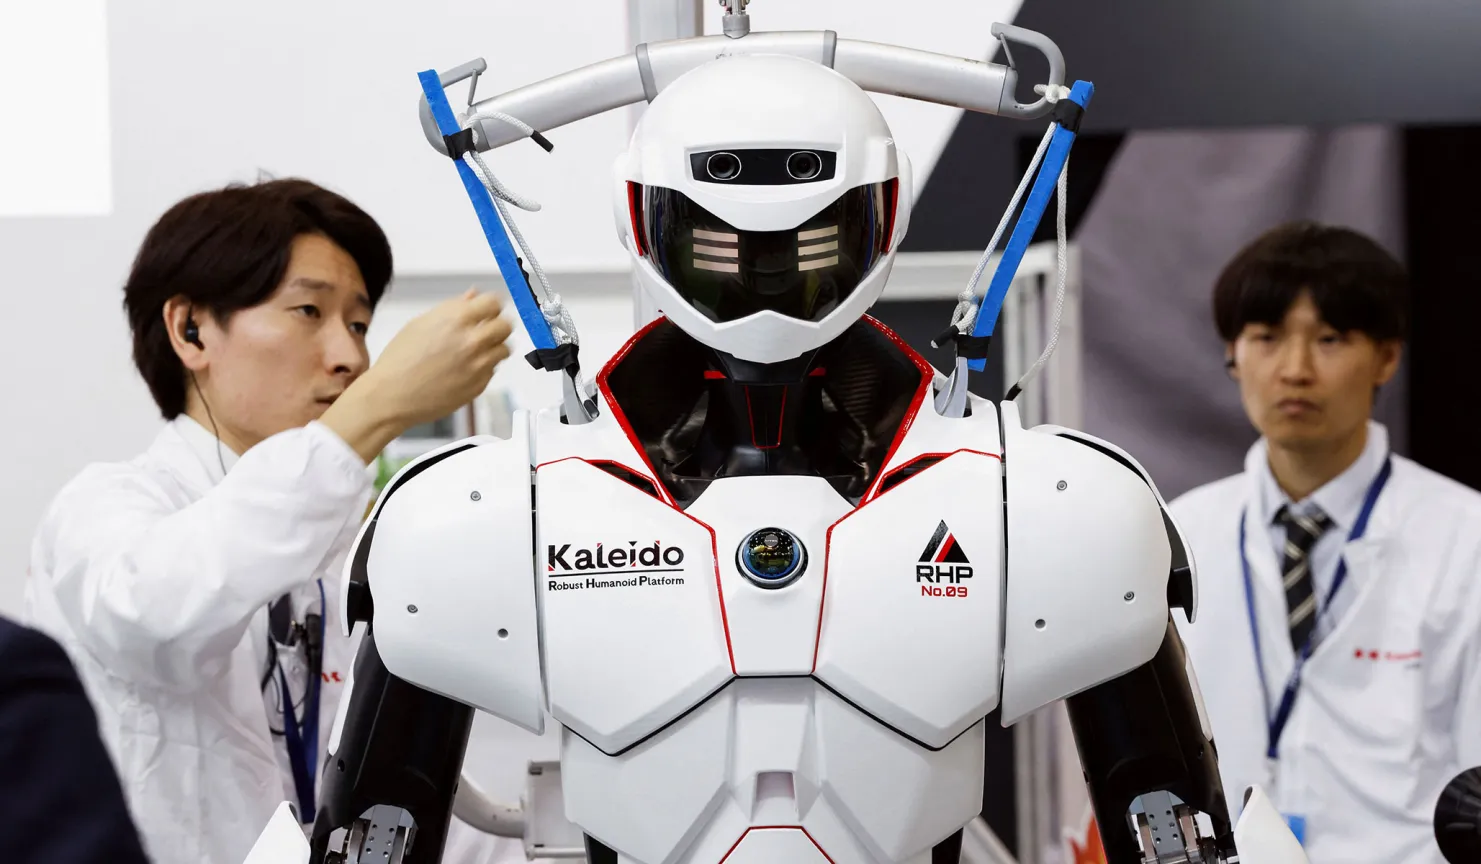
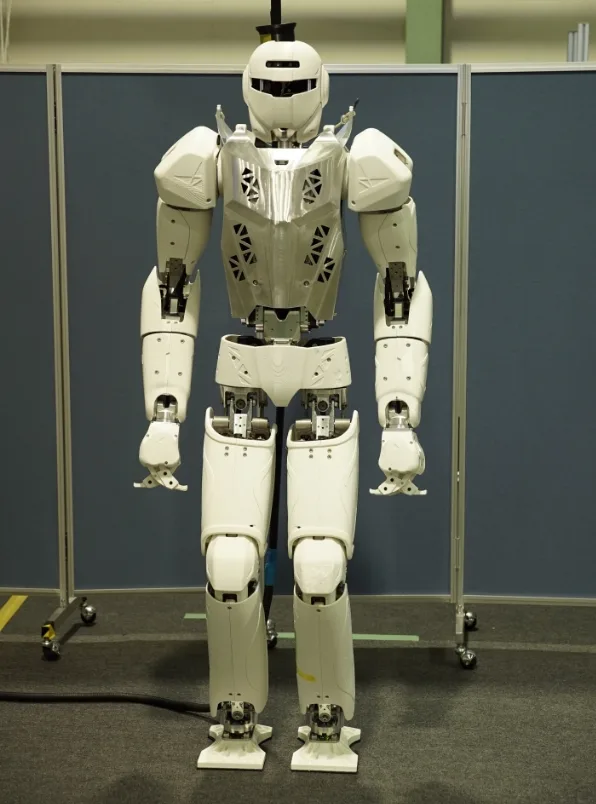
Kaleido는 Kawasaki가 사람과 같은 공간에서 수작업을 수행하도록 개발하는 이족 휴머노이드 연구 프로젝트다. 2017년 국제로봇전에서 처음 공개됐으며, 이후 배터리 내장과 독립 보행 등 세대별 개발을 이어 왔다. 재난 대응과 돌봄 현장의 작업 지원을 목표로 한다.
SPECIFICATIONS
상세 제원
공개일
2017.12
출시일
미정
이동 방식
이족 보행
추가 정보
개발 범위: 사람을 위한 통로와 도구를 활용하고 재난 대응·돌봄 현장의 수작업을 지원하는 연구 프로젝트다.
세대별 전원: 2017년 공개 기체는 외부 전원에 연결해 시연했고, 2019년 기체는 배터리를 내장해 독립 보행을 시연했다.
시연 조건: 초기 기체의 벤치프레스 50~60kg은 특정 동작의 시연 수치이며 일반 작업의 정격 적재량을 뜻하지 않는다.

 1 / 4