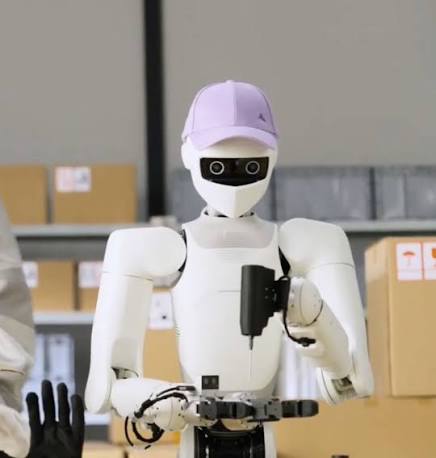
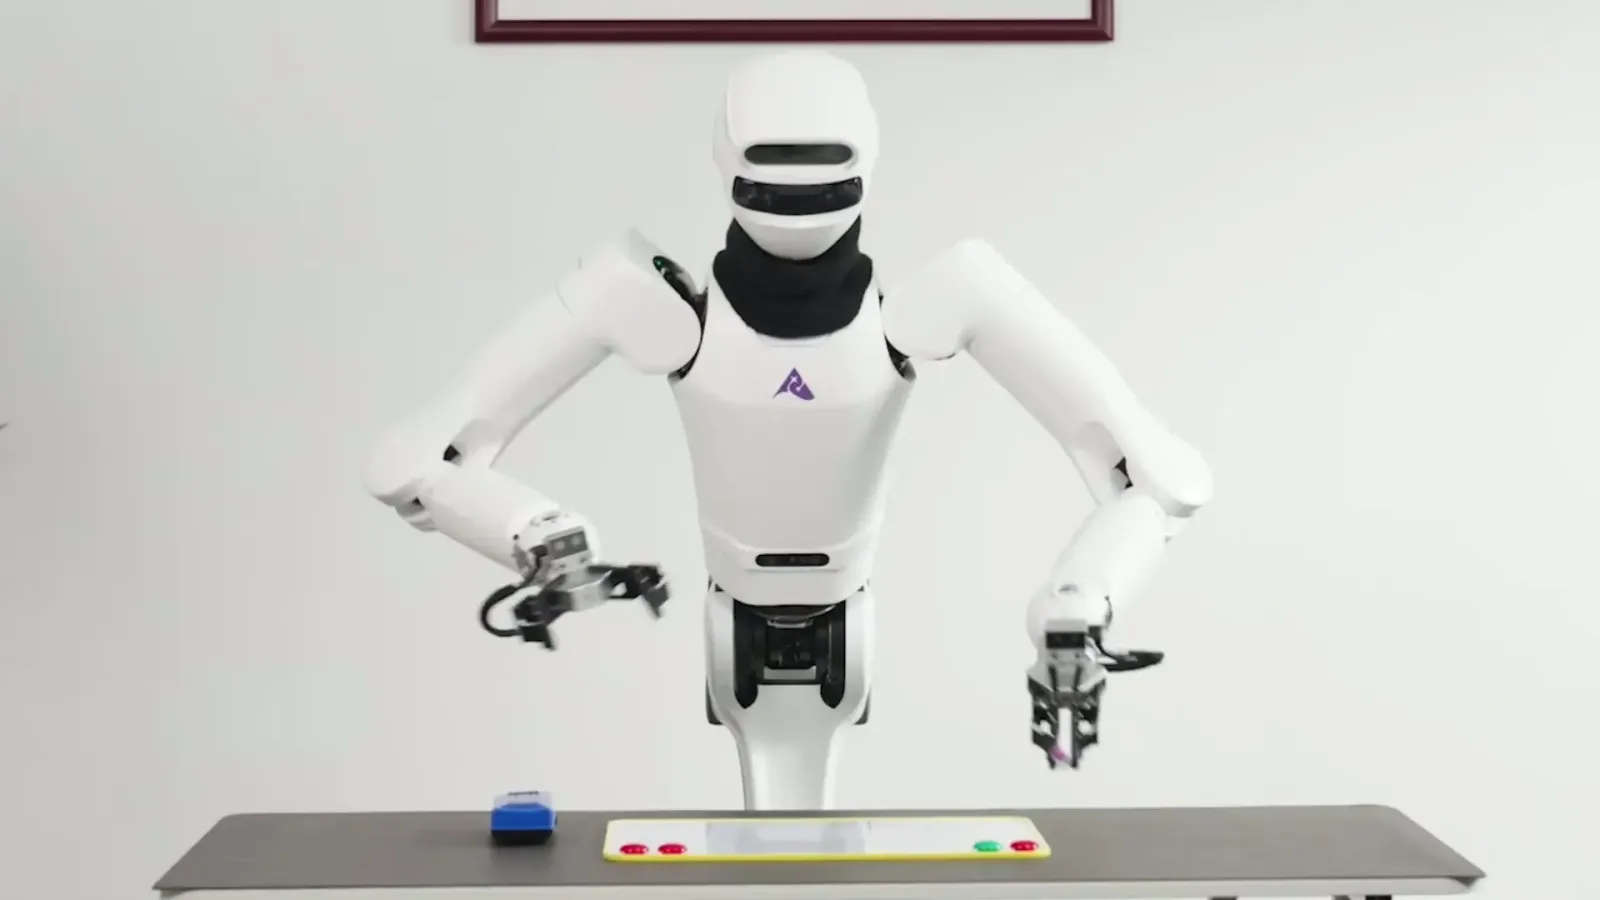
Astribot S1은 양팔과 관절형 몸통을 전방향 이동부에 결합한 연구용 로봇이다. 사람의 도구를 다루는 고속 조작과 원격조작 데이터 수집을 지원하며, API·시각적 개발 도구·시뮬레이션 연동을 제공한다.
SPECIFICATIONS
상세 제원
공개일
2024.04
출시일
미정
키
170 cm
무게
80 kg상위 78%
적재량
5 kg상위 63%
이동 방식
전방향 차륜 이동
동력
충전식 배터리·외부 전원 연결 지원
센서
머리와 양쪽 손목의 시각 카메라
추가 정보
팔 작업 조건: 팔당 7자유도이며 하중 5kg은 팔을 수평으로 뻗은 조건이다. 양팔을 벌린 폭은 194cm이고 반복 위치 정밀도는 ±0.1mm다.
말단 운동: 제조사 제시 말단 최고 속도는 36 km/h 이상, 최대 가속도는 약 100m/s²다. 본체 이동 속도와 구분되는 조작 성능이다.
운용시간: 제조사 제시 범위는 4~6시간이며 외부 전원을 연결해 사용할 수 있다.
연구 구성: Thea 연구의 S1은 머리·몸통·전방향 이동부·그리퍼를 포함한 25자유도 구성이다.
개발 지원: API, 시각적 개발 도구, 주요 시뮬레이터 연동과 VR 원격조작을 지원한다.

 1 / 7