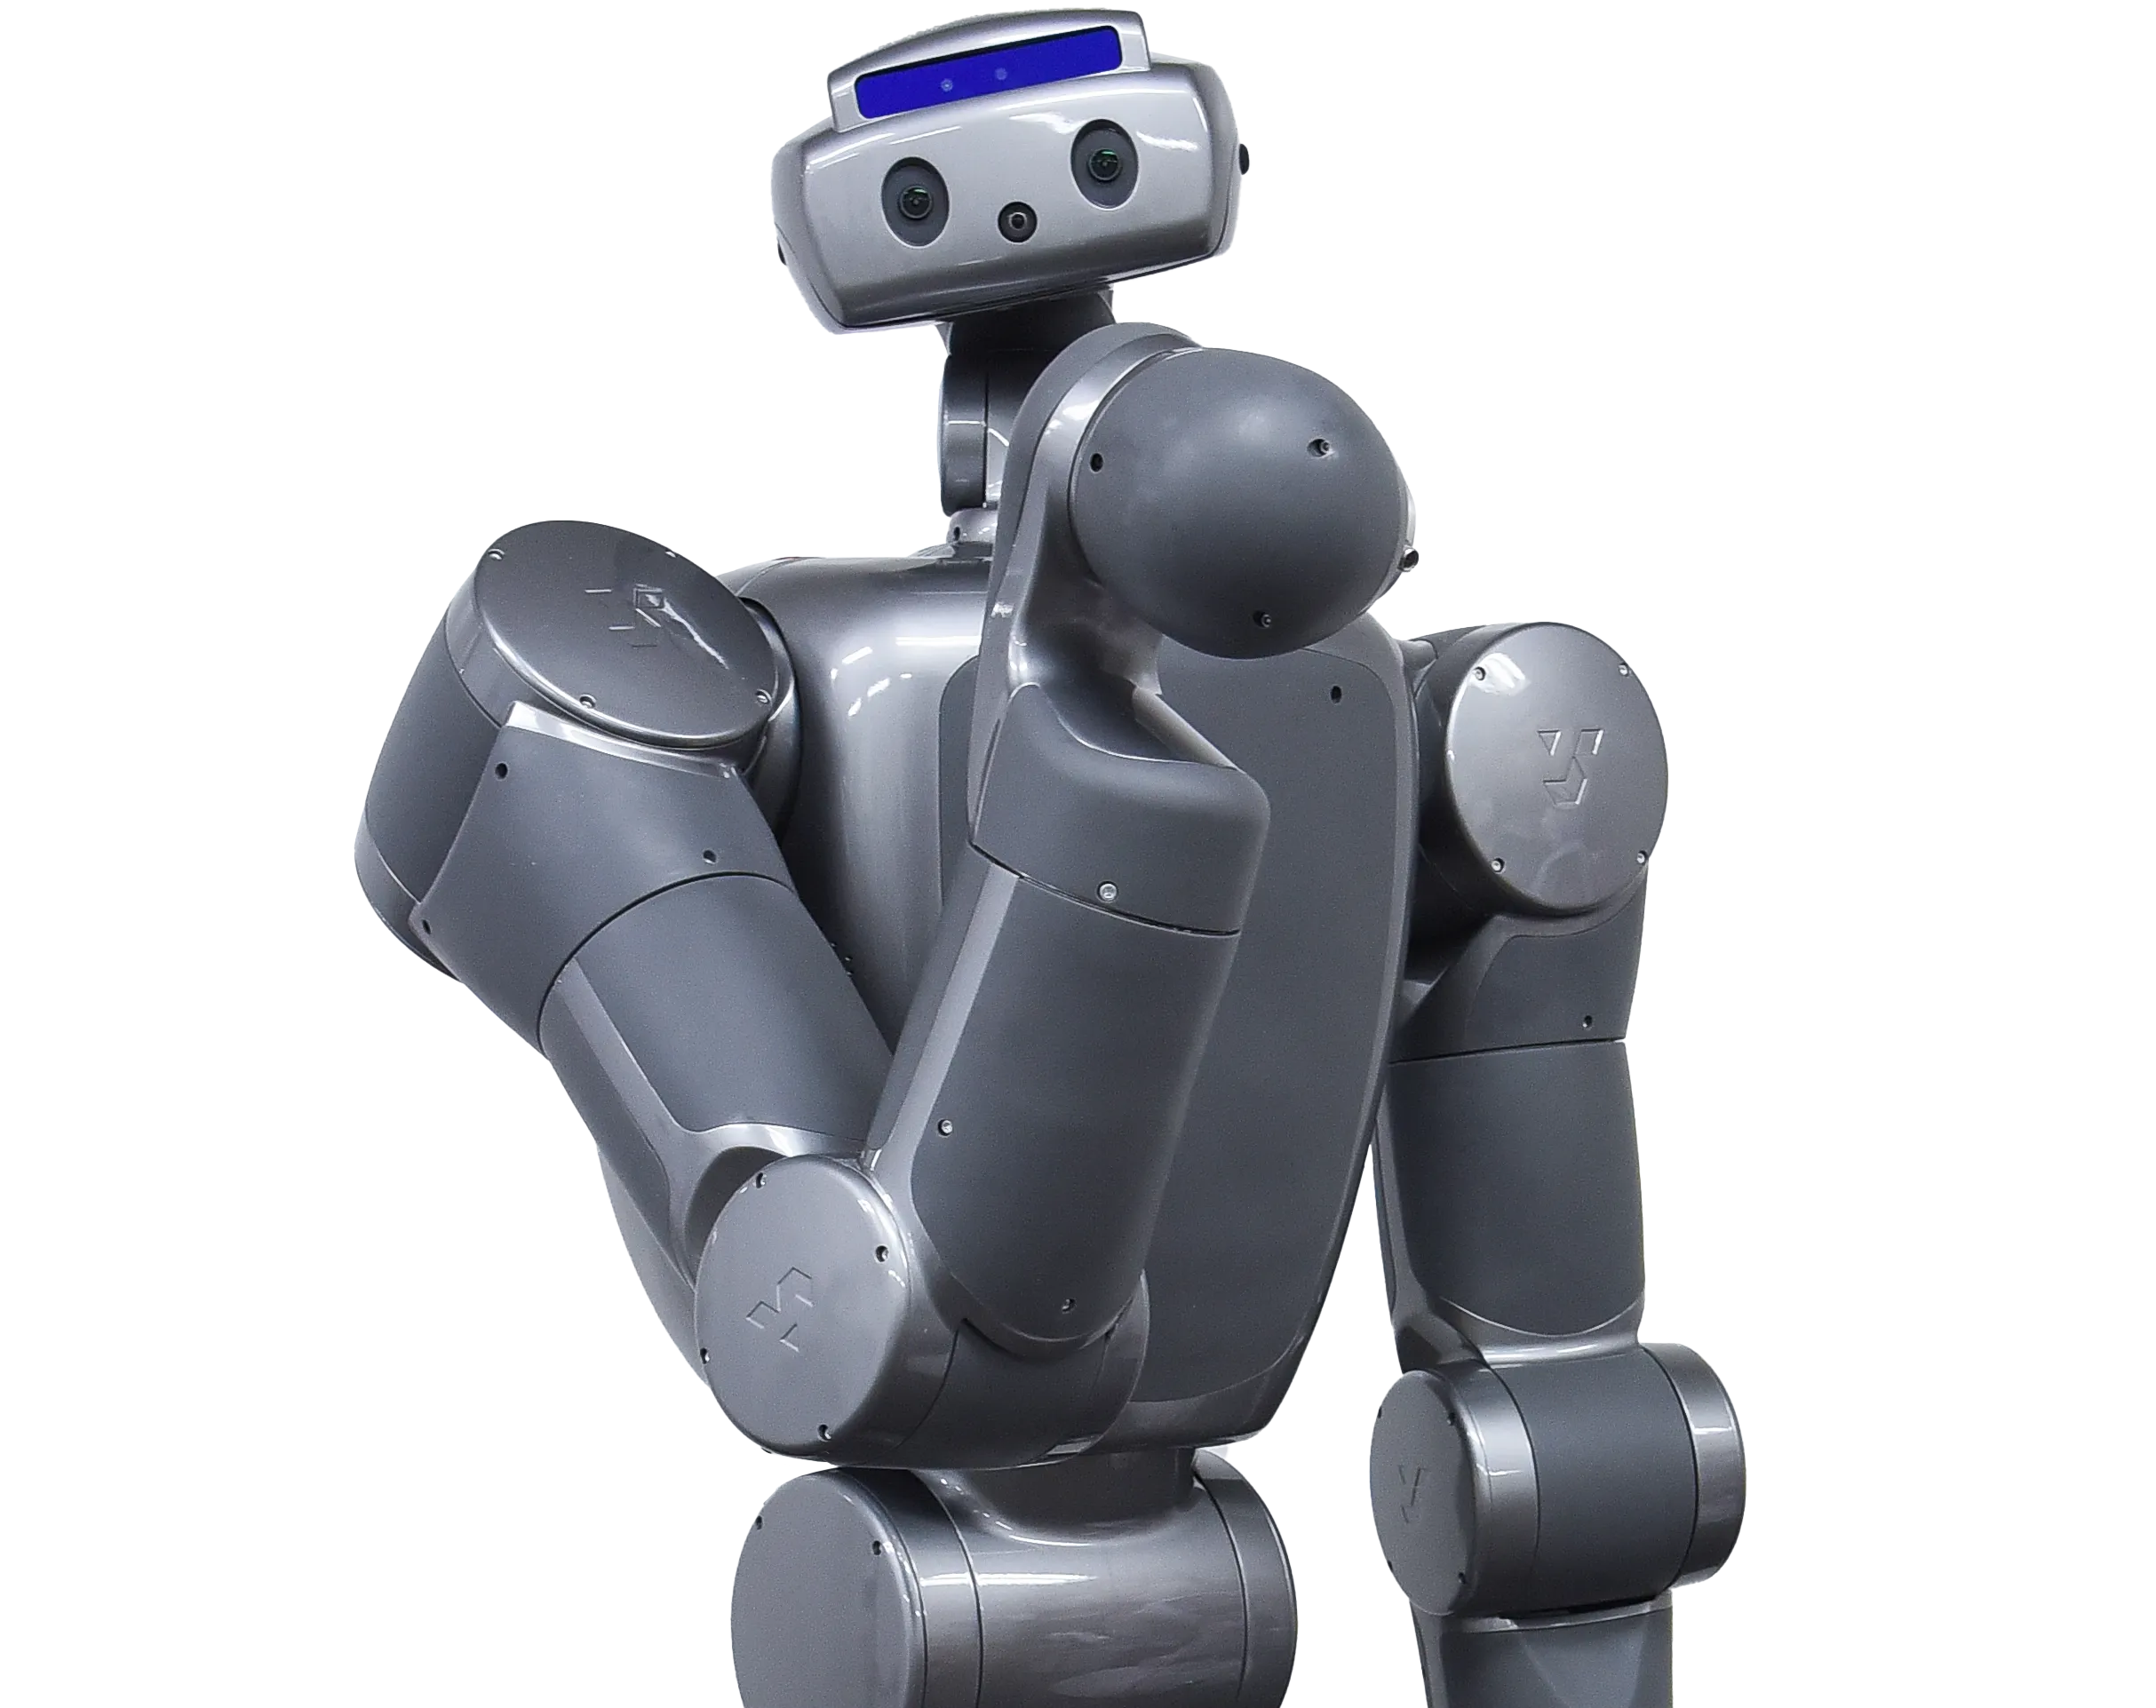
Torobo는 팔·허리 토크 센서와 임피던스 제어를 통해 물체·환경과 접촉하는 산업 작업을 목표로 한다. 공식 제품 페이지에 개발 중으로 표기에 따라 동작·조작·상호작용 또는 현장 적용을 목표로 하며, 공개된 사양과 활용 범위는 모델 상세 정보에서 지속적으로 갱신한다. 공식 정보: https://robotics.tokyo/ja/technologies/torobo/
SPECIFICATIONS
상세 제원
공개일
2024.06.10
출시일
미정
키
161.5 cm
무게
120 kg상위 96%
적재량
7 kg상위 55%
이동 방식
four-axis omnidirectional wheeled base
액추에이터
torque-controlled electric joints with impedance control
자유도
24 DoF
러닝타임
3 시간상위 48%
동력
built-in battery; continuous operation while charging supported
센서
joint torque sensors in arms and waist, optional wide-angle stereo camera, optional fisheye camera, optional depth camera, optional stereo microphone
추가 정보
구성은 팔 7축×2, 허리 3축, 목 3축, 전방향 이동대차 4축으로 총 24축. 단일 팔 최악 자세 하중 7kg. 2024 가격표에는 1대 JPY 22,500,000(할인가 JPY 18,000,000)이 있었지만 적용기한이 2024년 말이라 offers에는 넣지 않았다. 핵심 근거: https://robotics.tokyo/ja/technologies/torobo/ | https://robotics.tokyo/data/price_list_jpy_20240610.pdf
[공개일 확인 2026-09-14] 카탈로그 사양(양팔 7축·허리 3축·목 3축)에 대응하는 새 Torobo의 공식 제품 발표일. 2017년 구형 Torobo와 구분한다. 공식 연혁에는 2024년 5월 ICRA 전시도 있으나 해당 세대의 사양은 명시되지 않는다. 출처: https://prtimes.jp/main/html/rd/p/000000018.000077249.html