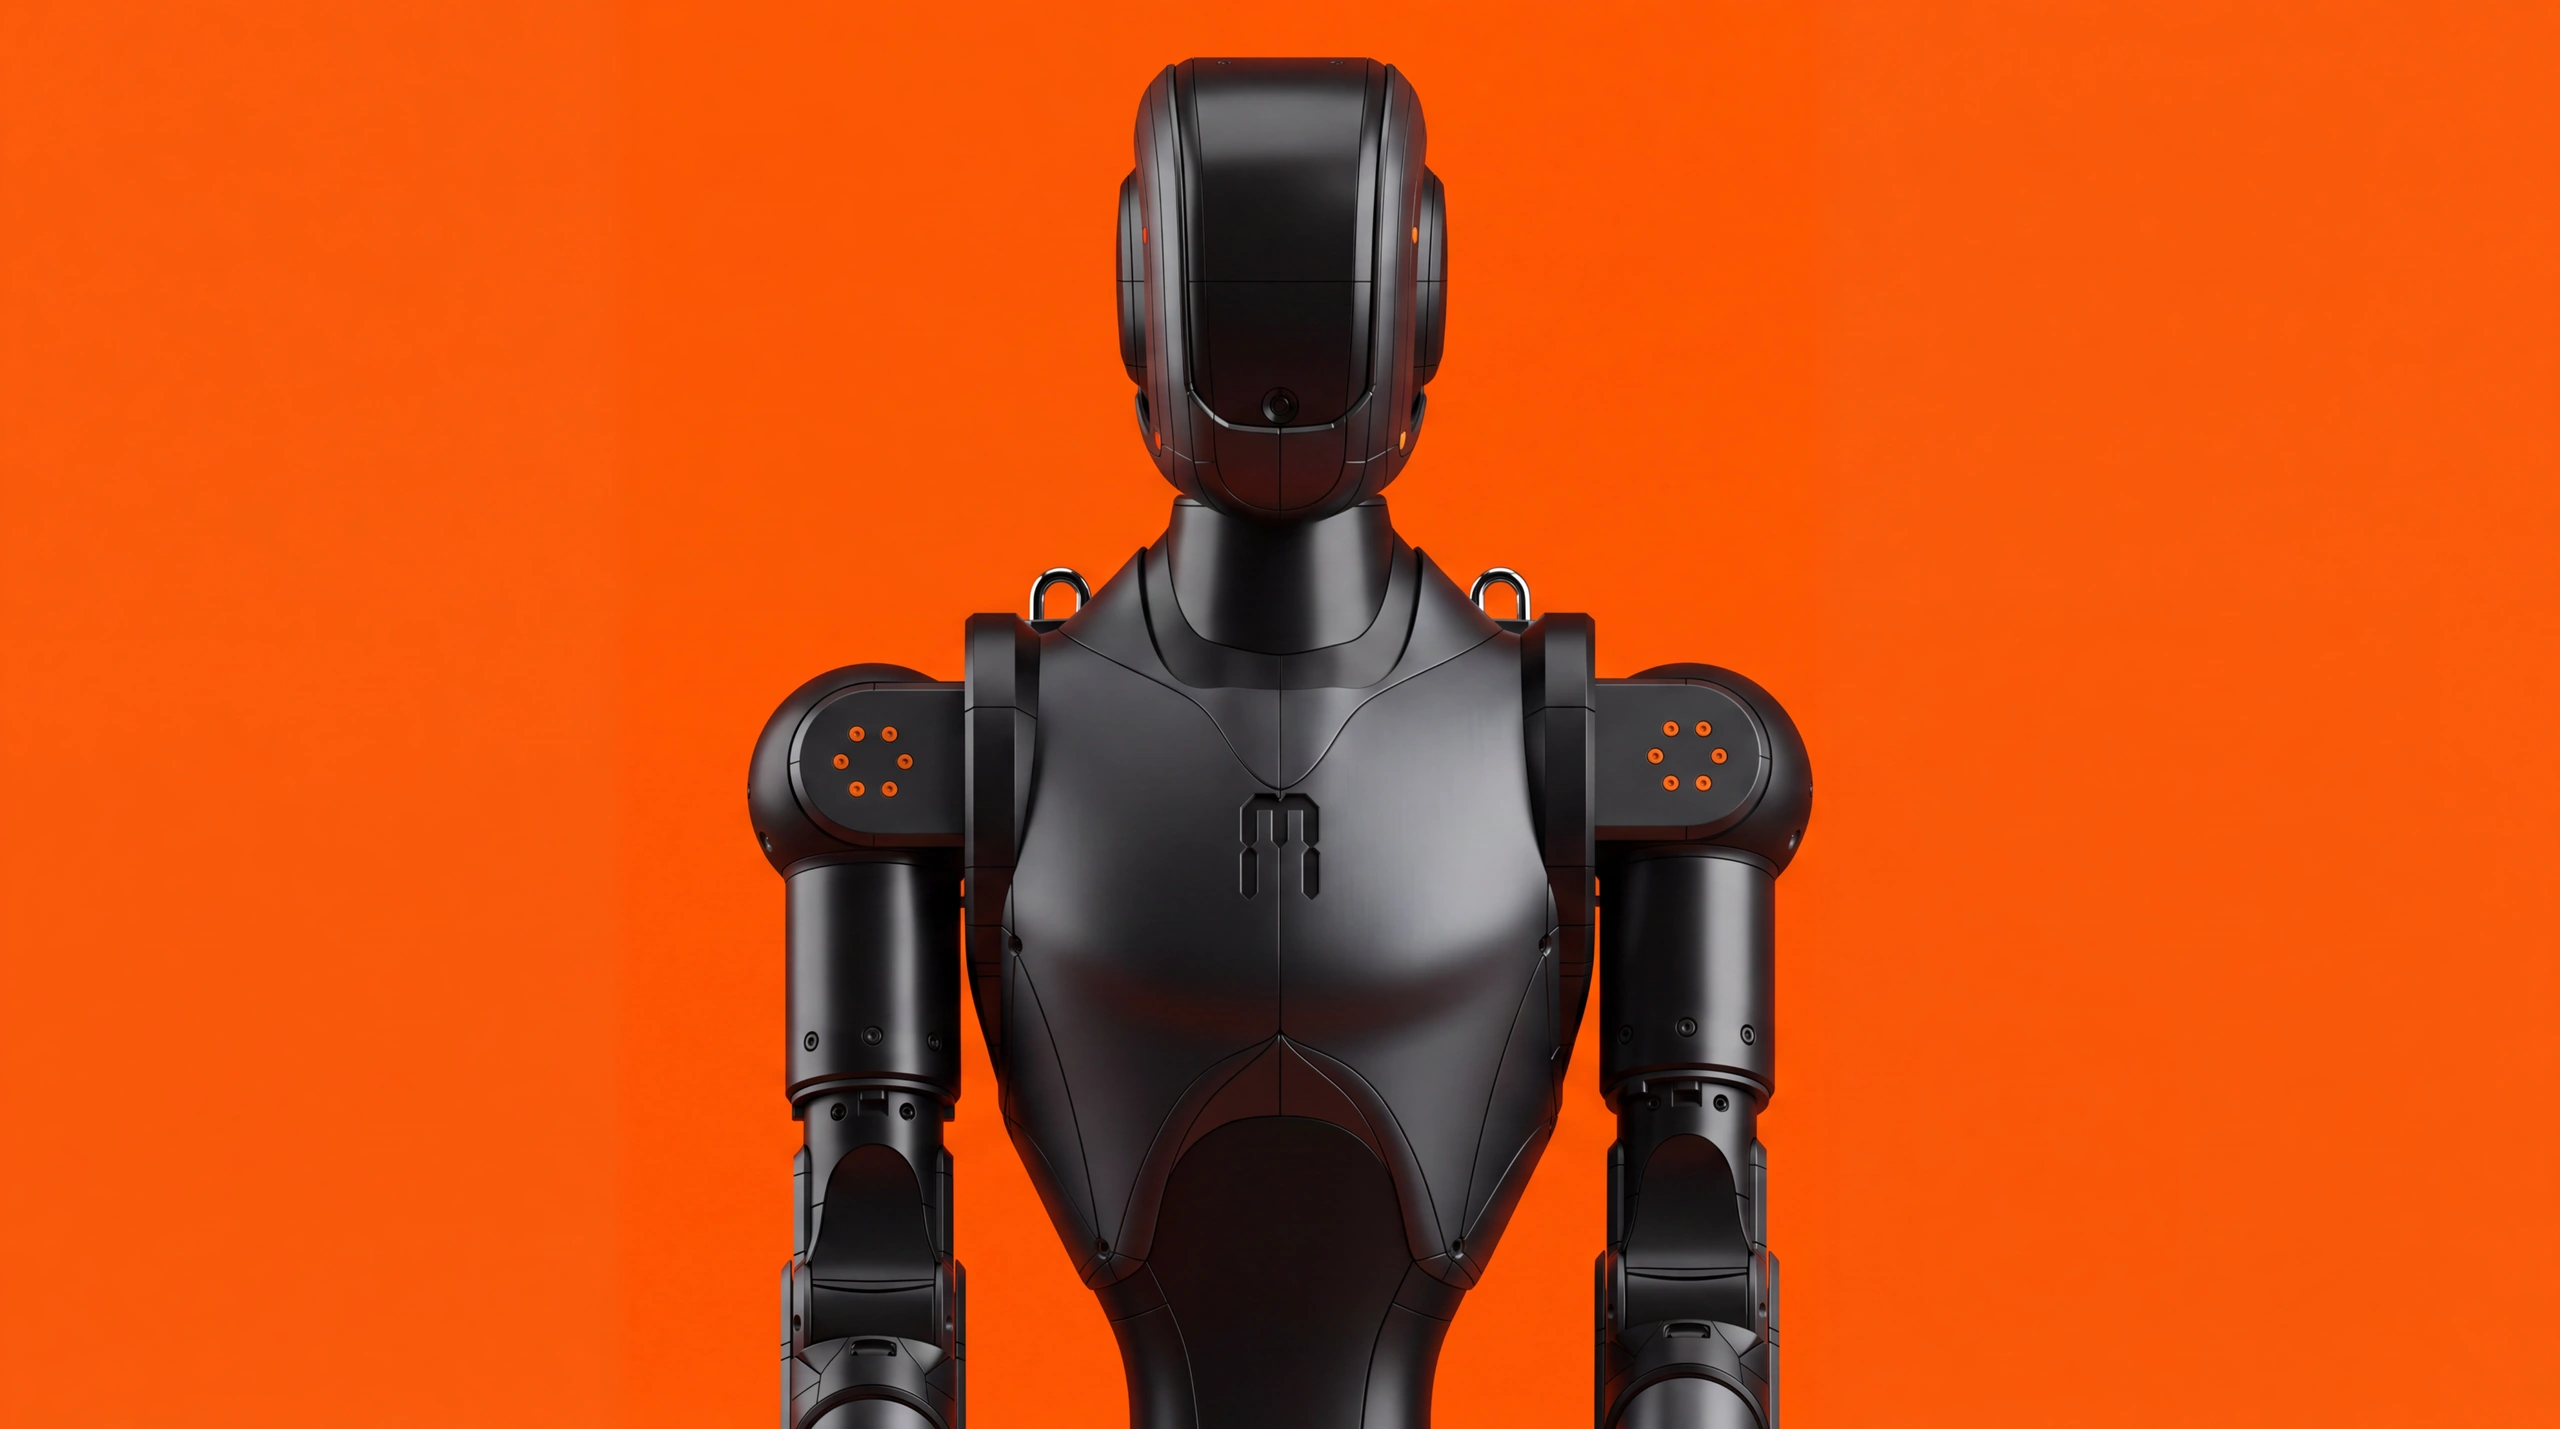
Asimov 1은 연구자와 개발자가 직접 조립·수리·수정할 수 있는 오픈소스 이족 휴머노이드다. 기계·전기 설계와 시뮬레이션 모델을 제공하며, Raspberry Pi 5와 Radxa CM5를 나누어 미디어·네트워킹과 실시간 동작 제어를 처리한다. 현행 키트는 조립 약 20시간을 안내하고, 기본 펌웨어의 보행 정책과 방향 원격조작을 사용할 수 있다. 손·도구·센서와 외관은 연구 목적에 맞춰 별도 구성한다.
SPECIFICATIONS
상세 제원
공개일
2026.04
출시일
미정
키
120 cm
무게
35 kg상위 28%
적재량
5 kg상위 63%
이동 방식
이족 보행
액추에이터
Off-the-shelf electric joint actuators; up to 120 N·m peak torque depending on joint
자유도
25 DoF
동력
46.8 V·통상 10.5 Ah·491.4 Wh 13S4P INR18650 리튬이온 배터리
관절 기준: 전용 자유도는 구동 관절 기준이다. 보행 모델은 목의 두 관절을 고정해 23개 관절로 제어하며, 손과 그리퍼는 기본 구성에 포함되지 않는다.
하중 조건: 팔 한쪽의 정격은 5kg, 짧은 순간의 피크는 최대 15kg으로 안내한다. 순간 하중을 지속 운용 하중으로 비교하지 않아야 한다.
조립·개정 구성: 현행 주문 안내는 약 20시간 조립을 제시한다. 최신 설계는 발끝 스프링 힌지를 없애고 좌우 발을 대칭으로 바꿨으므로 예전 발끝 관절 구성과 구분해야 한다.
보행·원격조작: 기본 펌웨어에 보행 정책이 포함되며 키보드·게임패드·Python으로 방향 제어를 지원한다. Cockpit의 3.6 km/h는 명령 속도 제한이며 로봇의 측정 최고 속도를 뜻하지 않는다. 전신 원격조작은 개발 중이다.
연산·개발: Raspberry Pi 5가 카메라·오디오·네트워크를, Radxa CM5가 보행·관절 제어를 담당한다. 기계·전기 설계와 MuJoCo·URDF 파일을 공개하고 SDK를 통해 관절 제어와 상태 데이터를 제공한다.