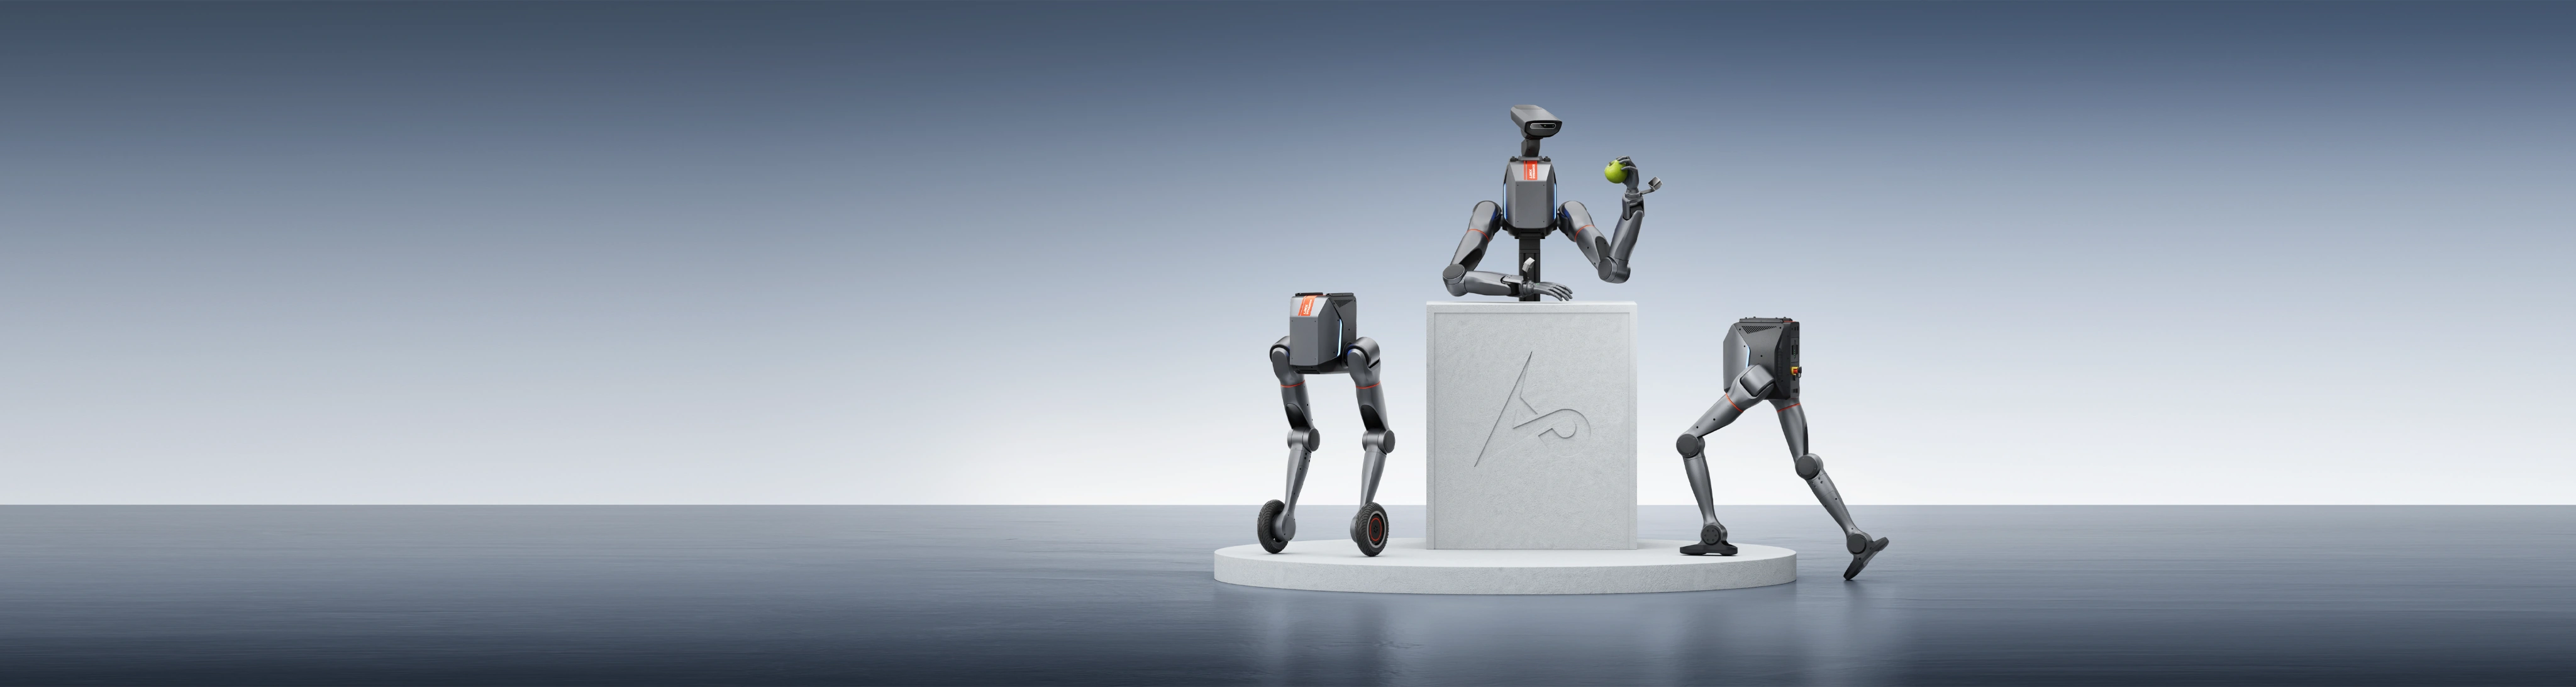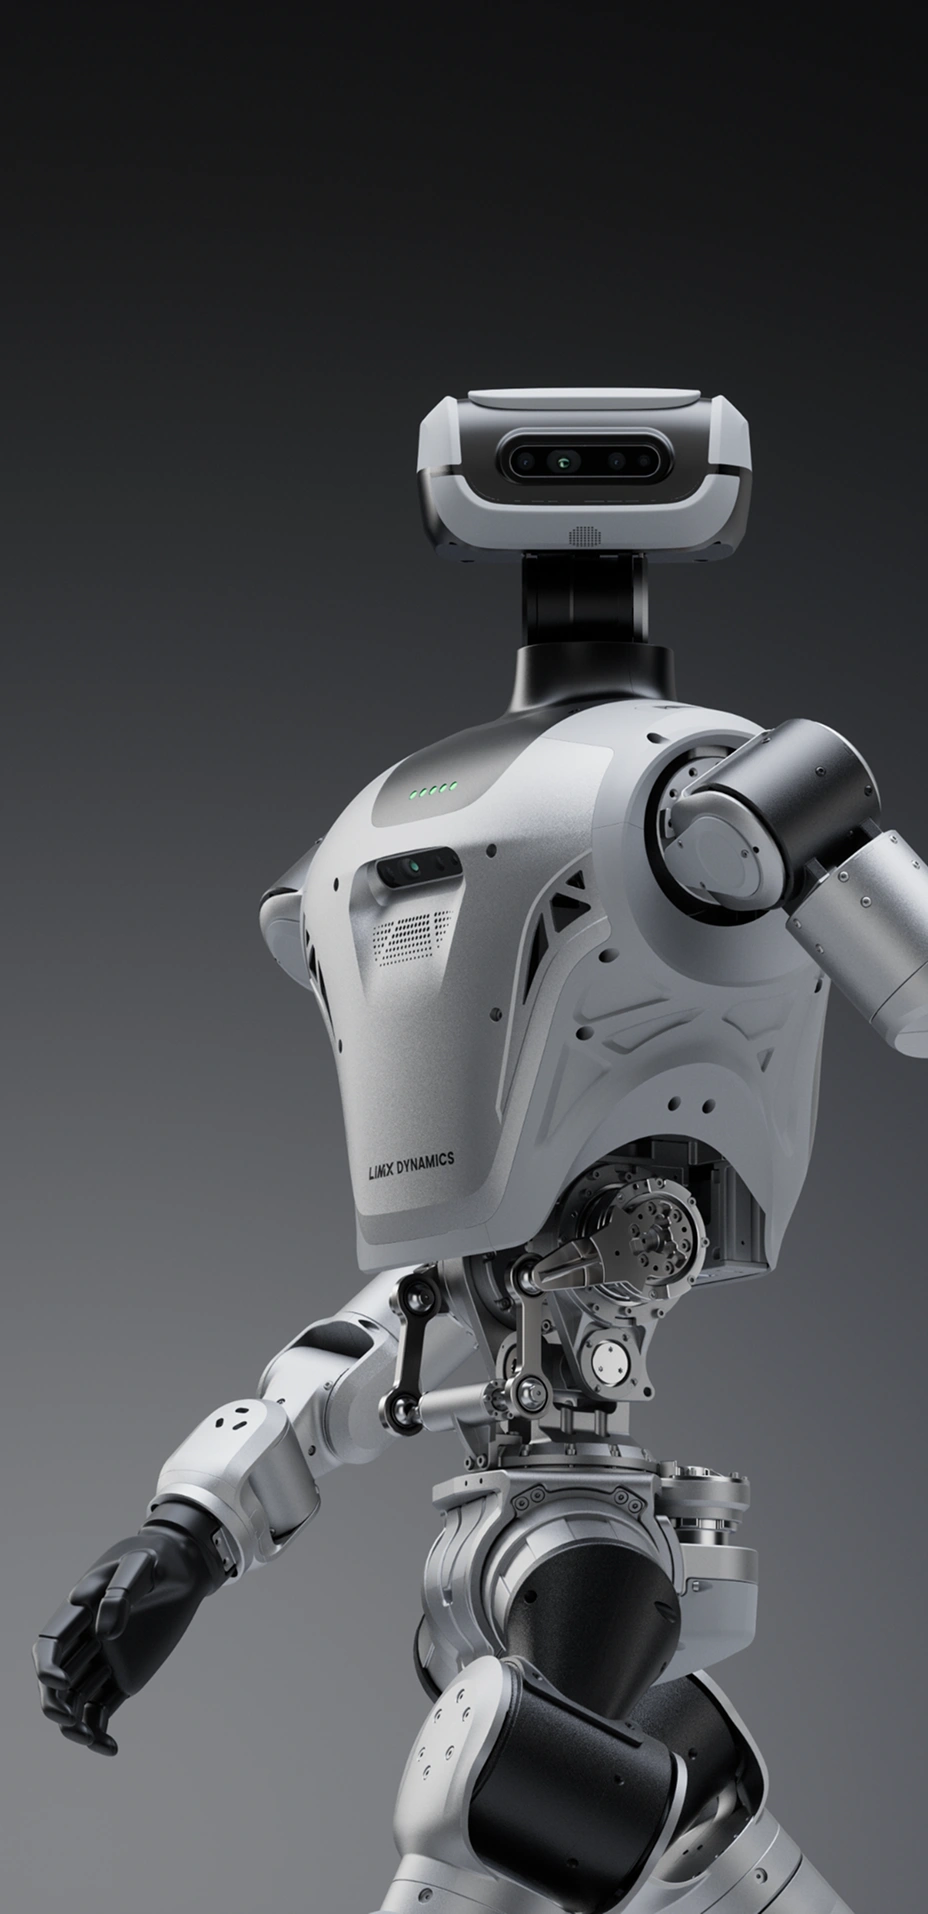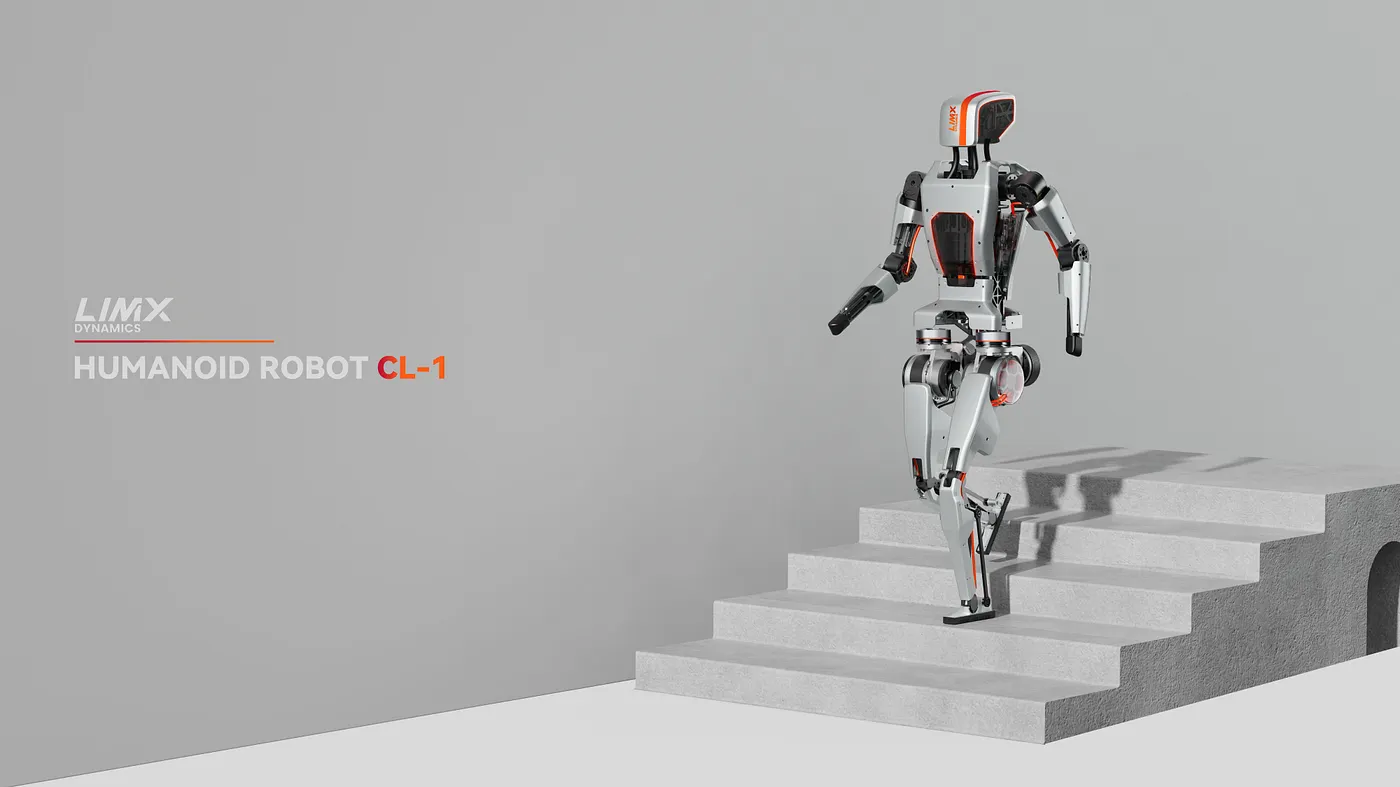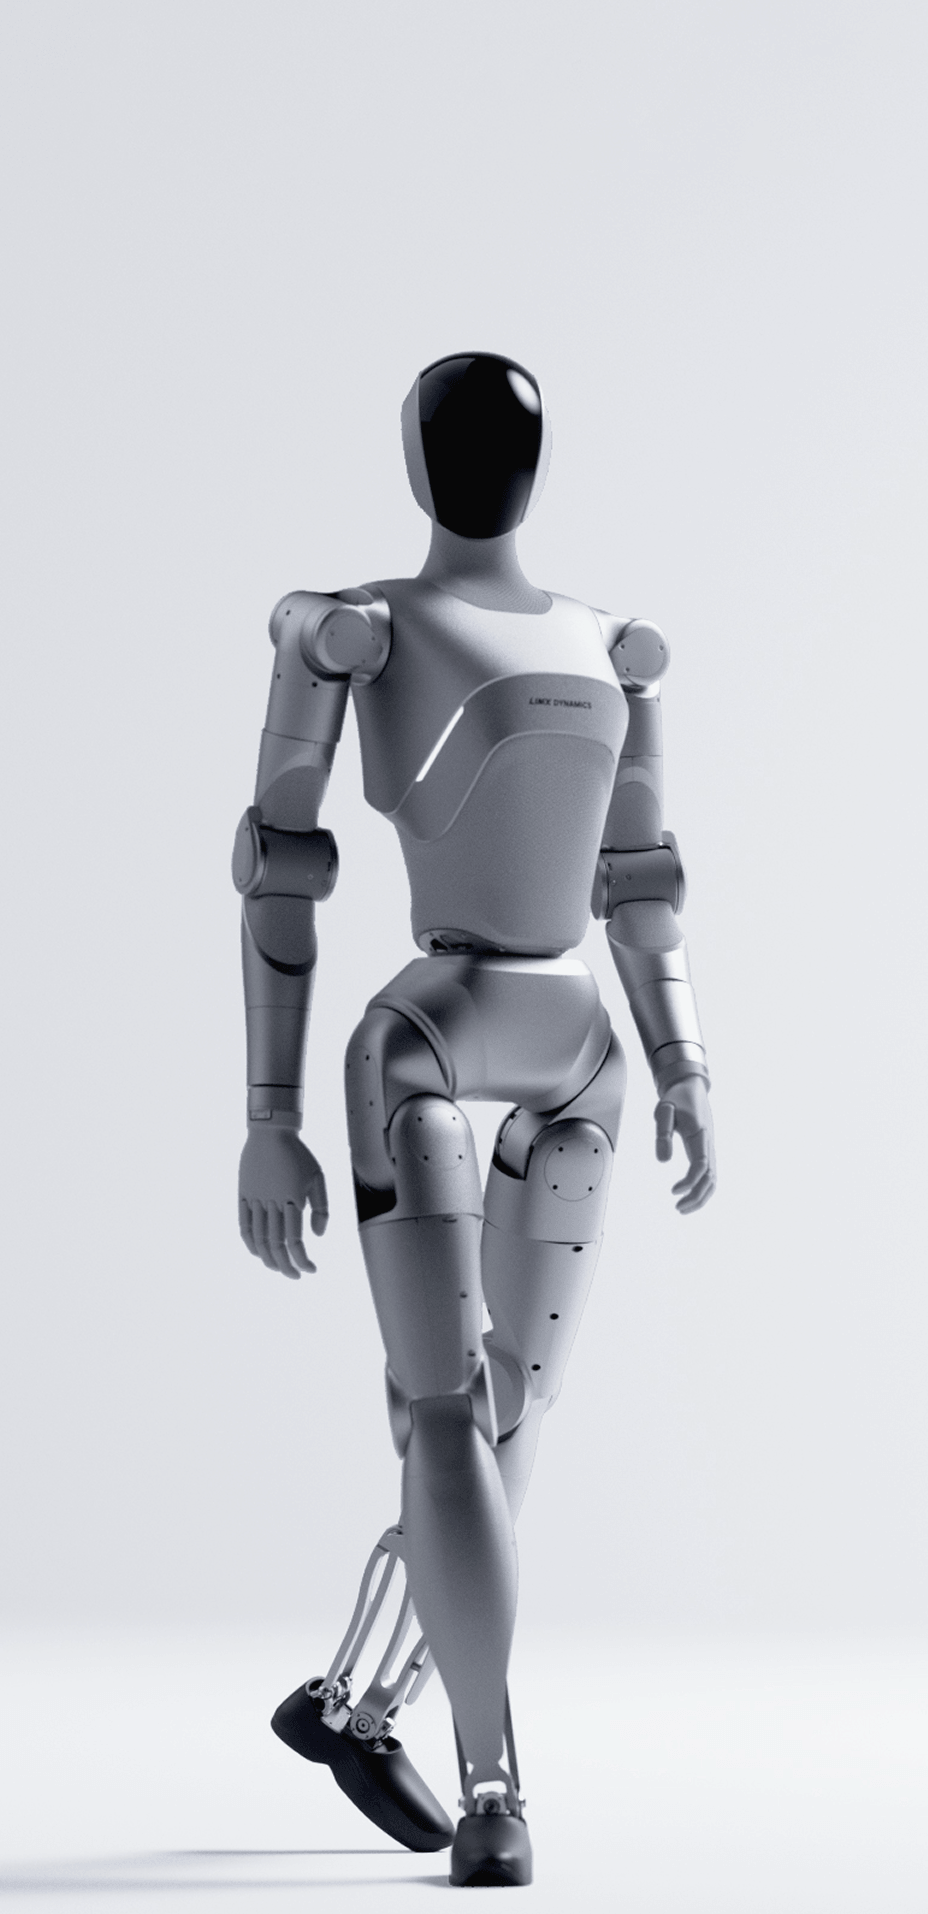
이족보행 하체를 기본으로 팔과 상체 구성을 바꿔 붙일 수 있는 모듈형 연구 플랫폼이다. 강화학습과 전신 제어 연구에 쓰이며 EDU 구성으로 교육기관에도 공급된다. 국내에서는 마로솔이 견적으로 취급한다.
SPECIFICATIONS
상세 제원
공개일
2025.12
출시일
미정
이동 방식
이족·휠형 전환 가능 모듈 플랫폼
액추에이터
전동 관절 모터
러닝타임
4 시간상위 25%
동력
46.8V 9Ah 삼원계 리튬 배터리(교체 지원)
센서
허리 RGB-D 카메라·IMU; EDU 양팔·모바일 양팔 구성은 머리·손목 RGB-D 카메라 추가
추가 정보
구성별 관절·치수: 팔당 7·다리당 5·시각 헤드 2자유도다. 이족 구성의 기립 높이는 98.7cm, 휠다리 구성은 101.5cm이며 양팔의 어깨 폭은 44.7cm·팔 길이는 그리퍼 제외 73cm다.
하중·조작 조건: 양팔 구성은 팔당 최대 5kg·팔을 뻗으면 3kg이며 반복 위치 정밀도는 ±0.5mm다. 그리퍼 힘은 20N·최대 벌림은 85mm, 말단 최고 속도는 18 km/h·가속도는 36m/s²이고 원격조작 지연은 100ms다. 이동 구성은 평지 보행 30kg·계단 20kg을 제시한다.
이동 조건: 이족 최고속도는 7.2~10.8 km/h·경사 15°, 휠 구성은 10.8~18 km/h·경사 30°이며 최대 단차는 20cm다. 수치는 제조사 실험실 기준이며 사용 환경과 소프트웨어에 따라 달라진다.
전원·운용: 발표 자료의 4시간은 이족·휠 이동 구성 설명 기준이다. 배터리 최대 출력은 2,800W, 충전은 542W로 20→80% 30분·20→100% 54분이며 외부 전원도 연결할 수 있다. 방수·방진 기능은 없고 사용 온도는 -5~40°C다.
개발 구성: EDU는 Intel Core Ultra·2TB 확장 모듈, Python·C++·ROS1/ROS2와 PICO 4 Ultra 원격조작·데이터 수집을 지원한다. Standard에는 이 개발 기능이 포함되지 않는다. Ethernet·USB 3.0·EtherCAT·RS485 인터페이스를 제공한다.