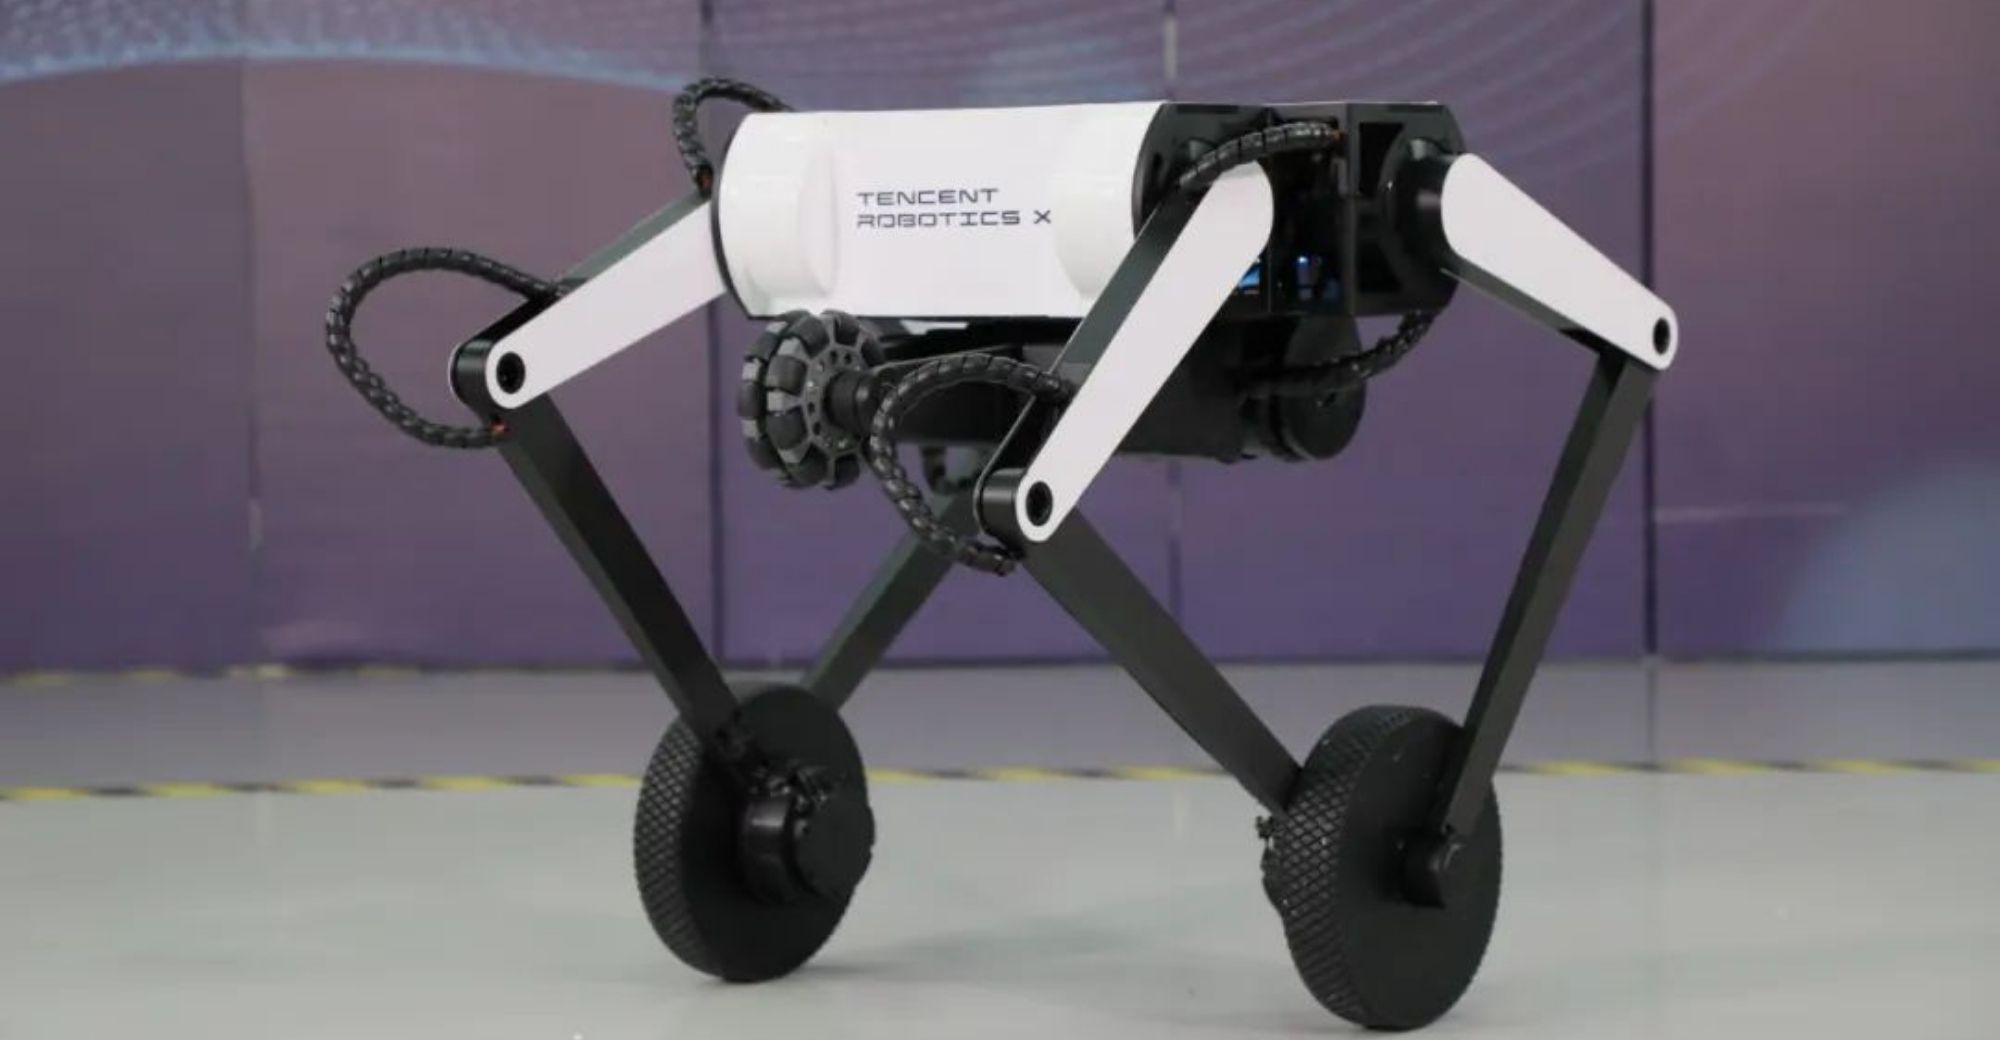
Ollie는 두 바퀴와 다리 구조를 결합한 Tencent Robotics X 연구 플랫폼이다. 균형·점프·장애물 극복 등 동적 이동 제어를 연구하는 비휴머노이드 로봇으로, 기존 휴머노이드 분류와 모델 범위의 재검토가 필요하다.
SPECIFICATIONS
상세 제원
공개일
미정
출시일
미정
이동 방식
휠 레그(두 바퀴와 관절식 다리)
동력
Not disclosed
센서
공식 연구 자료에서 세부 센서 구성 미공개
추가 정보
Tencent 공식 2021 연구 성과 보고서(https://static.www.tencent.com/uploads/2022/04/19/e4114e693e75636c18e8170735ed50c6.pdf)는 Ollie를 wheel-legged robot으로 명시한다. 두 바퀴·관절식 다리의 동적 이동 로봇이며 인간형 몸체/양팔 조작 로봇이 아니다. 추가 확인 필요: humanoid_models 카탈로그 범위 적합성과 승인 상태의 사람 검토. 기존 2021-11-25 발표일·시각/조작 센서·원격조작 용도는 공식 근거를 확인하지 못해 보류. 미공개: 정확한 높이·중량·속도·적재·배터리·자유도·구동기 구성.