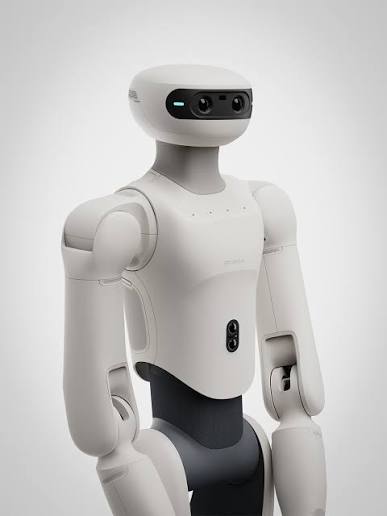
Sharpa가 IROS 2026에서 9월 28일 공개한 Dexa D01이다. 각 7자유도 팔, Wave 다관절 손, 몸체의 촉각 전자피부와 원격 조작 시스템을 통합해 도구 사용과 물체 접촉을 수반하는 작업을 개발하도록 설계했다. 제조사는 산업 협업과 가정 서비스 응용을 제시하지만, 장기 자율 작업 성능이나 실제 고객 인도 일정은 확인되지 않았다.
SPECIFICATIONS
상세 제원
공개일
2026.09
출시일
미정
적재량
5 kg상위 63%
이동 방식
휠형
자유도
66 DoF
센서
몸체 촉각 전자피부, 깊이 인식; 전면 가슴·후면 등에 Hesai FTX 고체형 LiDAR 각 1개(중국증권보 보도)
추가 정보
공식 사양 https://www.sharpa.com/pages/d01 : 높이 1109~1624mm, 폭 495mm·깊이 594mm, 손 포함 양팔 펼침 1478mm. 약 40kg은 차체 제외 질량이므로 전체 weight_kg에 대입하지 않음. 높이도 범위로만 확인되어 height_cm null. 손 포함 총 66DoF, 팔당 7DoF. payload_kg=5는 팔 한 개의 정격 적재이며 양팔 합산/동시 적재 능력으로 해석하지 않음. >37.8 km/h는 말단 장치 최대 속도이므로 이동 speed_kmh null. 반복 정밀도 ±0.2mm, 최대 제어 1000Hz, NVIDIA Jetson Thor, 1000BASE-T Ethernet·Wi-Fi 6. 전자피부: 4층, taxel 50mm²당 0.1~20N, 힘 분해능 0.2N, 공간 분해능 10mm, 100Hz. 깊이 인식 동적 범위 74dB. 전후 FTX LiDAR 각 1개 근거 https://www.cs.com.cn/ssgs/01/2026/09/30/detail_2026093010042690.html (龚梦泽 기자, 9월 30일 보도). 공개일 9월 28일 근거 https://www.sharpa.com/blogs/news/sharpa-launches-three-flagship-products-at-iros-pushing-the-boundaries-of-dexterous-manipulation ; 일부 재배포·집계의 9월 29일은 게시 시차/출시일 표기일 뿐 실제 인도일 근거 아님. 미완료/추가 확인 필요: 이동 베이스 구성·mobility_type은 신뢰할 본문 근거가 부족하여 null(집계 사이트의 wheeled 표기만으로 확정하지 않음). power_source·battery_life_hours·actuator_type·이동속도·전체무게·released_at·충전시간·IP·작동온도·D01 전용 SDK/메모리는 영어/중국어 공식·전문기사·항목별 검색을 조사했으나 확인 가능한 정보 없음. 공식 다운로드 목록 https://www.sharpa.com/pages/downloads 에서는 Wave SDK·펌웨어·URDF·원격 조작 자료가 확인되지만 D01 전용 SDK/매뉴얼의 적용 범위는 추가 확인 필요. W02 손 단품의 무게·자유도·IP를 D01 전체에 전용하지 않음. https://www.humanoidsdaily.com/news/sharpa-d01-w02-ae01-iros-2026 에서 견적 상담 및 미확인 인도 일정 교차 확인. 공식 문서 링크 https://sharpa-robotics.github.io/sharpa-docs/ 는 손 사용자 매뉴얼이며 웹 본문이 비어 D01 적용 범위는 추가 확인 필요.