reinforcement learningimitation learningend-to-end large-model researchmanipulationteleoperationlocomotion and industrial research
OVERVIEW
개요
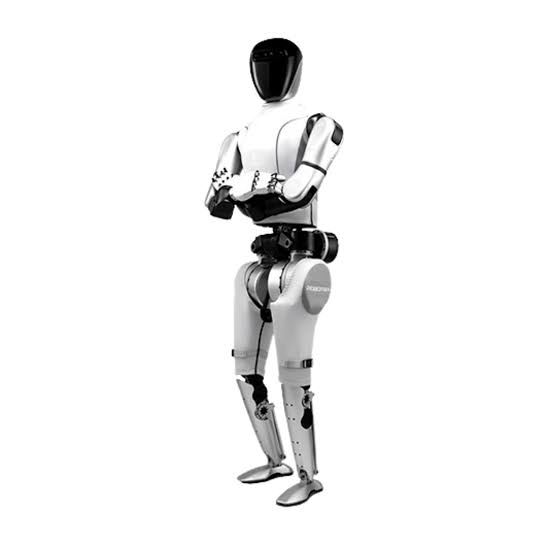
STAR1은 RobotEra가 개발한 인간 크기 이족 휴머노이드입니다. 회사는 고속 보행, 균형, 시각 기반 조작을 결합해 실제 환경에서 일반화 가능한 전신 제어를 구현하는 것을 목표로 하며, 연구와 현장 적용을 함께 추진합니다.
SPECIFICATIONS
상세 제원
공개일
2024.08.19
출시일
미정
키
171 cm
무게
63 kg상위 53%
속도
3.6 m/s
적재량
20 kg상위 14%
이동 방식
이족 보행
액추에이터
Electric high-torque joints; up to 400 N·m and 25 rad/s
자유도
55 DoF
동력
Battery-electric; battery specification not disclosed
센서
Fingertip array tactile sensors, 3D and depth cameras, microphone arrays, facial interaction display
추가 정보
키 171cm, 63kg, 55 DoF, 야외 실측 달리기 최고 3.6m/s, 최대 관절 토크 400N·m, 회전 속도 25rad/s. 팔 각 7 DoF, 허리 3 DoF, XHAND1 손 각 12 능동 DoF. 공식 브로셔는 팔 적재 20kg 초과, 한 손 파지 25kg 초과, 전체 기체 하중 160kg을 함께 표기하지만 정의가 서로 달라 일반 운반 적재량으로는 보수적으로 팔 적재 20kg만 기록한다. 배터리 사용시간은 미공개다. 제조사 현행 영문 제품군에서는 STAR1 판매 경로가 보이지 않고 제3자 마켓의 견적 페이지는 공인 판매처 여부를 검증할 수 없어 오퍼로 인정하지 않았다. 근거: https://www.robotera.com/upload/goods/20241208/f56791f6bd7fdd069e2c8552f4d3aeed.pdf ; https://www.robotera.com/en/
[공개일 확인 2026-09-14] 인민일보 해외판의 현장 취재 회고에 명시된 STAR1 공개일. 출처: https://sc.people.com.cn/n2/2024/1209/c345167-41069284.html