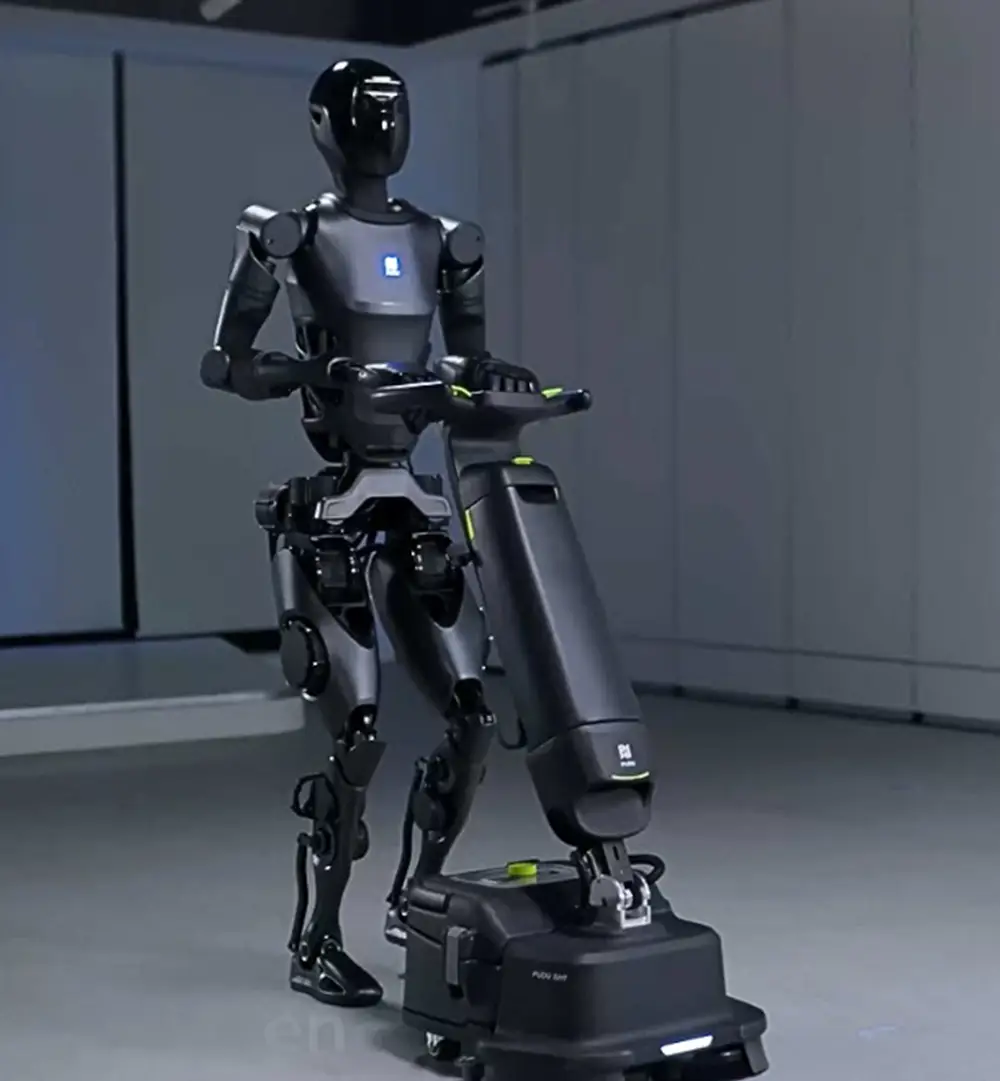
D9는 Pudu Robotics의 휴머노이드 개발 프로그램으로, 보행 기반 이동성과 양팔 조작을 활용해 서비스·물류·산업 환경의 유연한 작업을 목표로 합니다. 기존 서비스 로봇 운영 경험을 embodied-AI 형태로 확장하는 플랫폼입니다.
SPECIFICATIONS
상세 제원
공개일
2024.12
출시일
미정
키
170 cm
무게
65 kg상위 60%
속도
2 m/s
적재량
20 kg상위 15%
이동 방식
이족 보행 휴머노이드
자유도
42 DoF
동력
15Ah(0.72kWh) 충전식 배터리
센서
RGB 카메라, RGB-D 센서, 촉각 센서, IMU
추가 정보
하중 조건: 최대 적재량은 시험 환경에서의 양팔 기준이며 한 팔은 10kg으로 안내한다. DH11 손 자체의 리프팅 수치를 로봇 전체의 작업 적재량으로 비교하지 않아야 한다.
손 구성: DH11은 능동 6자유도와 수동 5자유도를 갖추며, 촉각 영역 12개·센서 픽셀 1,018개와 최대 손가락 그립 30N을 안내한다.
구동 조건: 최대 관절 토크는 352N·m이다. 걷기·경사로 이동·청소 도구 사용은 제조사 공개 시연에 포함된 동작이다.
연산 구성: 제품 사양표는 275TOPS 연산 성능을 안내한다.
제공 범위: 일부 홍보 기능은 고객에게 아직 제공되지 않을 수 있으며 출하 구성은 계약과 제품 개량에 따라 달라진다. 후속 D9 2.0과 이 항목의 초기 D9 사양을 구분해야 한다.