
출처: etnews.com원문 보기
전남대-GIST, 온실 상황 이해 피지컬 AI 기반 '휴머노이드형 농업로봇' 개발
3줄 요약
- 전남대와 GIST 연구진이 온실 상황을 이해해 작업을 계획하는 휴머노이드형 농업로봇을 공동 개발했습니다.
- 개발한 로봇은 고흥 스마트팜 혁신밸리의 상용 토마토 온실에서 현장 실증을 마쳤습니다.
- 시각·언어 모델의 작업계획을 검증해 AI 환각이나 위험한 로봇 동작을 실행 전에 막습니다.
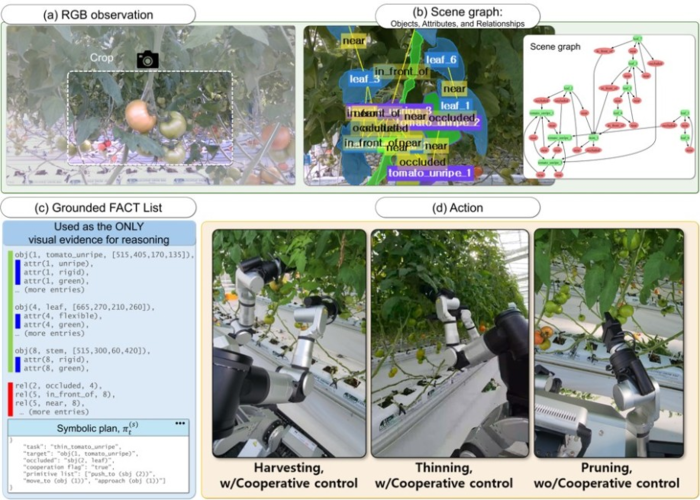
연구진은 과실·잎·줄기의 위치와 상태, 관계를 장면 그래프로 분석하고 이를 근거로 수확·적엽·적과 작업의 순서와 양팔 협업 여부를 정합니다. 검증 절차는 영상에 없는 정보를 계획에 넣는 AI 환각과 실행할 수 없거나 위험한 동작을 발견하면 계획을 수정하거나 중단합니다. 연구진은 온실 영상 분석부터 작업계획, 검증, 양팔 행동까지를 하나의 폐루프로 연결했으며 향후 파지·절단 작업과 촉각·힘 피드백을 결합하는 연구를 추진합니다.
댓글 0
아직 댓글이 없습니다.