
출처: irobotnews.com원문 보기
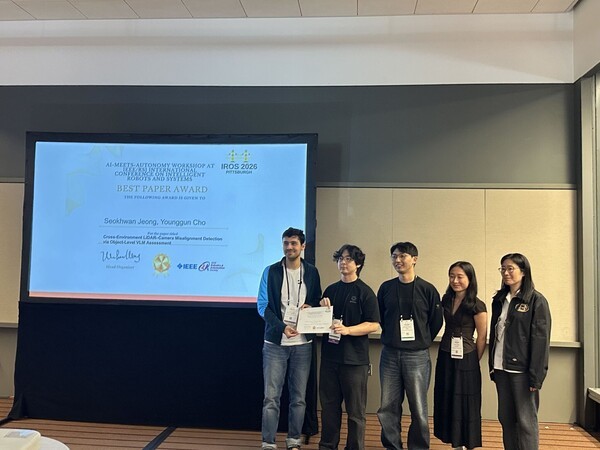
인하대 SPARO 연구실, 국제 로봇학술대회서 워크숍 최우수논문상·경진대회 2위
3줄 요약
- 인하대 SPARO 연구실이 IROS 2026에서 로봇 센서 정렬 오류 탐지 연구로 워크숍 최우수논문상을 받았습니다.
- 연구팀은 관성센서 기반 이동 추정 경진대회에서도 131개 팀 가운데 2위를 차지했습니다.
- 연구실은 레이더 위치 추정, 협업 지도 작성, 수중 환경 인지 등 논문 4편을 발표했습니다.
인하대학교는 23일 조영근 전기전자공학부 교수의 공간지능 및 로보틱스 연구실(SPARO)이 국제 로봇학술대회 IROS 2026에서 워크숍 최우수논문상을 받고 이동 추정 경진대회에서 2위를 했다고 밝혔습니다. 연구실은 미국 피츠버그에서 열린 학술대회에서 정규논문 1편과 워크숍 논문 3편을 발표했습니다.
최우수논문상 연구는 라이다와 카메라의 정보가 서로 어긋나면 각 센서가 정상 작동해도 로봇이 주변을 잘못 인식할 수 있다는 문제를 다뤘습니다. 연구팀은 라이다 깊이 정보를 영상 속 물체에 대응시키고 시각언어모델이 물체별 정렬 상태를 평가하는 방법을 제안했습니다. 한 데이터셋으로 학습한 모델을 도시, 잔디밭, 해양 등 다른 환경에 추가 학습 없이 적용해 정렬 오류를 판별할 수 있음을 보였다고 설명했습니다.
관성측정장치(IMU) 신호로 이동을 추정하는 경진대회에서는 SPARO 팀이 131개 참가팀 중 2위를 차지했습니다. 차량, 4족보행 로봇, 드론, 휴대형 장치의 서로 다른 움직임을 하나의 모델로 처리하는 과제였습니다. 연구팀은 여러 시간 범위의 움직임을 함께 분석하고 센서 신호에서 장치 특성을 추론해 속도 추정에 반영했습니다. 학술대회에서는 레이더 기반 위치 추정, 여러 로봇의 협업 지도 작성, 수중 깊이 정보 보완 연구도 소개했습니다.
댓글 0
아직 댓글이 없습니다.