
출처: irobotnews.com원문 보기
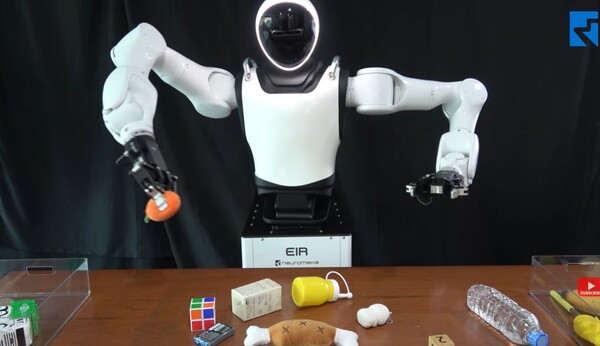
뉴로메카, KAIST와 손목 카메라 없는 휴머노이드 정밀조작 AI 기술 개발
3줄 요약
- 뉴로메카와 KAIST가 손목 카메라 없이 정밀 조작을 돕는 AI 기술 SCDP를 개발했습니다.
- 휴머노이드 에이르는 머리의 RGB 카메라 한 대만으로 겹친 종이컵을 양손으로 분리했습니다.
- 시뮬레이션과 로봇팔 실험에서도 성능을 확인했으며 연구 논문은 CoRL 2026에 채택됐습니다.
뉴로메카는 KAIST 전기및전자공학부 김민준 교수 연구팀과 공동 개발한 SCDP를 휴머노이드 로봇 에이르에 적용했다고 2일 밝혔습니다. 로봇이 손목에 카메라를 달지 않고도 물체를 세밀하게 다루도록 하는 기술입니다. 연구 논문은 로봇학습 학술대회 CoRL 2026에 채택됐습니다.
기존 방식은 손이 물체에 가까워질 때 접촉 부위를 보기 위해 손목 카메라를 쓰는 경우가 많습니다. 하지만 이 카메라와 배선은 좁은 조립 공간에서 주변 설비와 부딪치거나 손의 접근을 제한할 수 있습니다. SCDP는 시연 데이터에서 손끝의 예상 이동 경로를 학습하고, 그 경로를 카메라 영상에 비춰 조작에 중요한 영역의 시각 정보를 골라냅니다. 여러 해상도의 정보를 함께 이용해 작업 공간 전체와 접촉 부위의 세부 모습을 파악합니다.
실제 에이르는 머리에 달린 RGB 카메라 한 대만 보고 겹쳐 있는 종이컵을 양손으로 잡아 분리했습니다. 연구팀은 외부 고정 카메라 한 대를 쓰는 프랑카 판다 로봇팔로 리모컨에 배터리를 넣는 정밀 작업도 실험했습니다. 두 실험 모두 손목 카메라를 사용하지 않았습니다.
메타월드 시뮬레이션에서는 작업별 시연 데이터 20개로 학습한 뒤 네 가지 난이도 그룹 모두에서 평균 성공률 80% 이상을 기록했습니다. 난도가 높은 6개 작업의 평균 성공률은 SCDP가 82.5%, 손목 카메라를 추가한 비교 모델이 74.2%였습니다. 시각적 방해물이 있는 실제 컵 잡기 실험에서는 손잡이와 컵 벽면을 잡는 성공률이 각각 85%와 80%였으며, 비교 모델은 각각 30%와 65%였습니다. 각 조건은 20회씩 평가했습니다. 연구팀은 센서와 배선을 줄이면서도 정밀 조작 성능을 확보할 가능성을 확인했다고 설명합니다.
댓글 0
아직 댓글이 없습니다.