
출처: irobotnews.com원문 보기
투모로 로보틱스, 로봇 AI ‘하빌리스 브레인 0’ 공개
3줄 요약
- 투모로 로보틱스가 물체를 집고 옮기는 로봇 AI 모델 ‘하빌리스 브레인 0’를 공개했습니다.
- 회사가 보고한 LIBERO 시뮬레이션 성공률은 99.55%이며, 기본 모델의 95.20%보다 높습니다.
- 실제 로봇 시연에서는 RB-Y1의 물류 피킹 400회 연속 성공과 여러 로봇의 작업 수행을 공개했습니다.
하빌리스 브레인 0는 주변 환경과 작업 지시를 해석해 물체를 집거나 옮기는 동작으로 연결하는 로봇 파운데이션 모델입니다. 작업 중 손과 물체의 위치 변화를 학습하는 GC-VLA에 성공과 실패 경험을 활용해 필요한 동작을 보정하는 GCRF 기술을 결합했습니다.
투모로 로보틱스가 제시한 논문상 LIBERO 시뮬레이션 평가에서는 GC-VLA 기본 모델이 95.20%, 보정 기술을 결합한 최종 모델이 99.55%의 작업 성공률을 기록했습니다. 이 수치는 특정 시뮬레이션 평가 결과이며, 산업 현장 전체의 성능을 뜻하지는 않습니다.
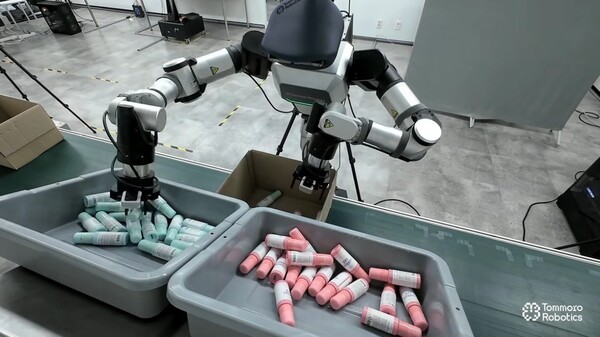
실제 로봇 시연에서는 레인보우로보틱스의 RB-Y1이 상자 속 물체를 옮기는 물류 피킹을 400회 연속 성공했다고 회사는 밝혔습니다. 초기 작업 시연 3시간으로 학습을 시작한 뒤 로봇이 수집한 경험과 사람의 수정 데이터를 추가로 반영했습니다. 유니버설 로봇의 UR5e에서는 밀폐용기 포장을, 로보티즈의 AI 워커에서는 물체를 놓치거나 위치가 바뀐 뒤 작업을 복구하는 기능을 선보였습니다.
회사는 레인보우로보틱스와 로보티즈의 하드웨어에 자사 AI와 운영 소프트웨어를 결합해 제조·물류 현장 실증과 공동 사업화를 추진하고 있습니다. 작업 계획과 실행을 잇는 에이전트, 로봇 운영 콘솔, 학습 데이터 구축 도구도 개발 중입니다.
댓글 0
아직 댓글이 없습니다.