
출처: humanoidsdaily.com원문 보기
피지컬 인텔리전스, 로봇 모델 학습·추론용 Pi API 베타 공개
3줄 요약
- 피지컬 인텔리전스가 로봇 모델을 학습하고 실행하는 Pi API 베타 신청을 받기 시작했습니다.
- 개발자는 시연 데이터를 올려 회사가 관리하는 인프라에서 모델을 조정하고, 클라우드 추론 서비스를 이용할 수 있습니다.
- 초기 사례는 제조·물류·중장비 작업에 걸치지만, 성능과 연결 안정성은 작업별로 검증해야 합니다.
피지컬 인텔리전스는 10월 13일 로봇용 Pi API 베타를 발표했습니다. 기존 공개 모델을 자체 인프라에서 조정하던 팀이 시연 데이터를 업로드하고, 회사가 운영하는 컴퓨팅 환경에서 학습한 뒤 호스팅된 추론 서비스로 로봇을 구동하도록 구성했습니다. 접근은 신청을 받아 순차적으로 열며, 공개된 가격은 없습니다.
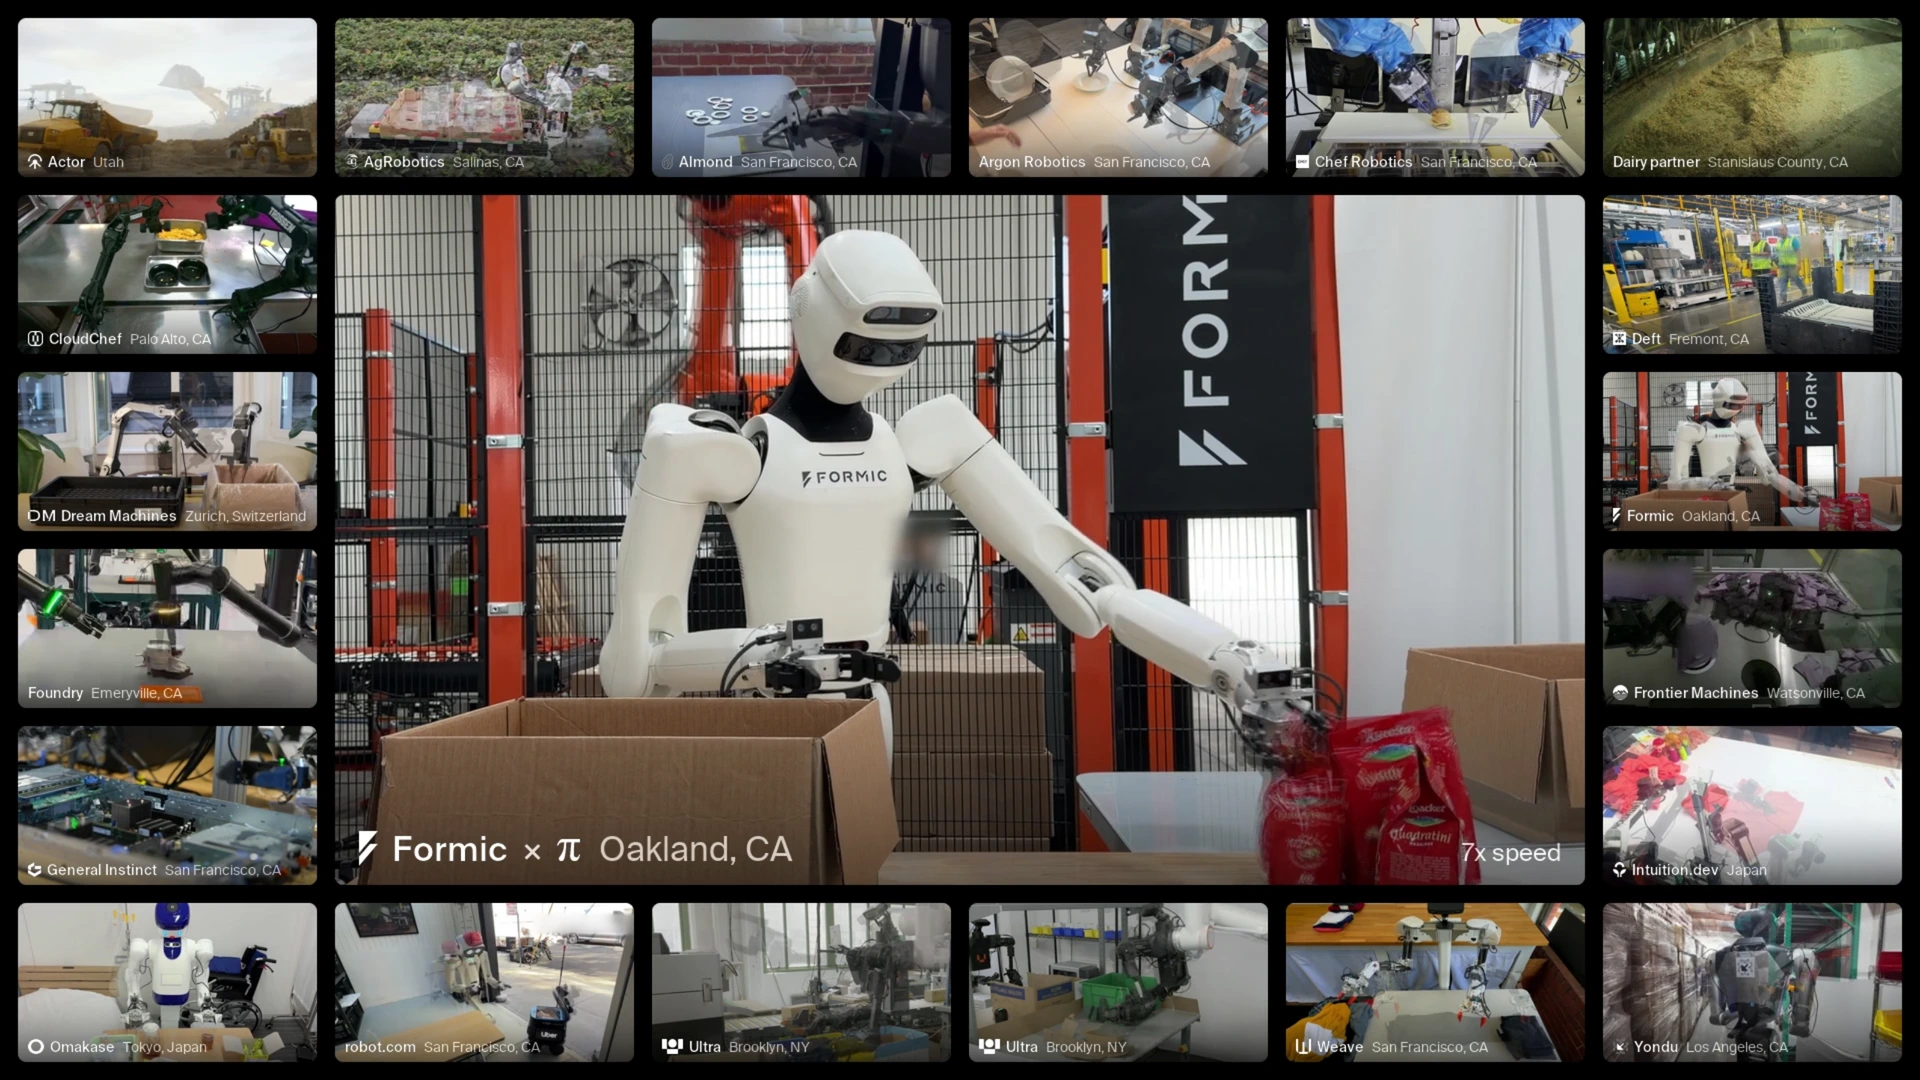
초기 협력사인 Almond는 양팔 로봇 Axol로 자체 조립에 쓰는 부품의 거친 면을 다듬는 작업을 보여줬습니다. 회사 설명에 따르면 API를 이용해 나흘간 반복 조정한 결과입니다. 중장비 업체 Actor의 자율 휠로더는 실제 상업 현장에서 덤프트럭에 자재를 싣는 사례로 소개됐습니다.
회사는 시연 데이터 수집, 실제 로봇 시험, 실패 사례를 다시 학습에 반영하는 과정이 여전히 필요하다고 설명했습니다. 소개된 작업 대부분은 클라우드 추론을 사용했고, 일부 환경에서는 네트워크 연결이 어려웠다고 밝혔습니다. 로컬 추론 제공이나 다양한 현장에서의 안정성이 확정된 것은 아닙니다.
댓글 0
아직 댓글이 없습니다.