
출처: veritas-a.com원문 보기
KAIST 인공근육으로 걷고 촉각으로 감지하는'딱정벌레 로봇'개발
3줄 요약
- KAIST와 미국·싱가포르 공동연구진이 인공근육으로 걷고 물체를 잡는 소형 로봇 비틀봇을 개발했습니다.
- 카메라와 압력센서의 정보를 보면서 손가락 센서 패치로 네 가지 동작을 원격 조종합니다.
- 연구진은 장애물을 피해 물체에 접근해 집어 옮기는 실험을 시연했습니다.
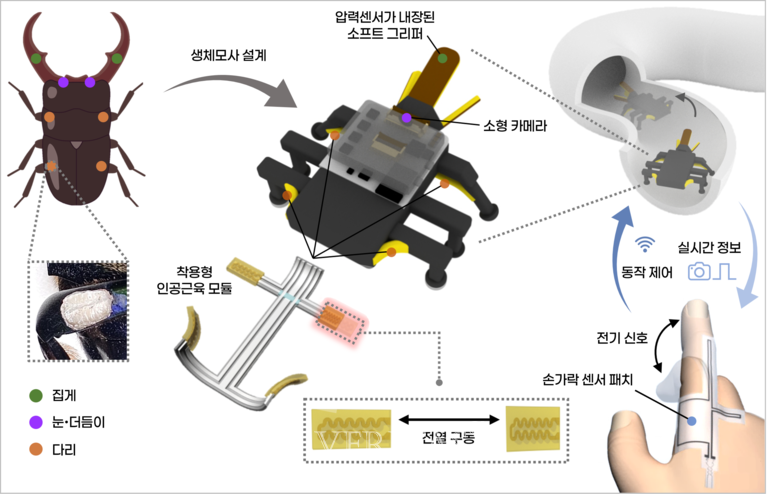
KAIST 신소재공학과 김상욱 교수팀은 미국 칼텍과 싱가포르 난양공대 연구팀과 함께 딱정벌레를 본뜬 소프트로봇 비틀봇을 개발했다고 10월 13일 밝혔습니다. 연구진은 열을 받으면 수축하는 액정탄성체를 3D 프린팅해 인공근육을 만들고, 각 부위를 독립적으로 구동해 전진과 방향 전환을 구현했습니다.
딱정벌레의 큰턱을 닮은 부드러운 집게에는 인공근육과 압력센서를 결합했습니다. 사용자는 로봇 카메라 영상과 접촉 정보를 확인하고, 손가락에 붙인 신축성 센서 패치로 전진·좌회전·우회전·물체 집기 명령을 보냅니다. 손가락 움직임으로 생긴 저항 신호는 블루투스를 통해 로봇에 전달됩니다.
연구진은 비틀봇이 장애물을 피해 목표 물체에 다가간 뒤 집어 운반하는 작업을 시연했습니다. 연구 단계의 성과로, 좁은 공간 탐색이나 작은 물체 회수에 쓸 가능성을 제시했지만 현장 배치가 완료된 것은 아닙니다.
댓글 0
아직 댓글이 없습니다.