
출처: interestingengineering.com원문 보기
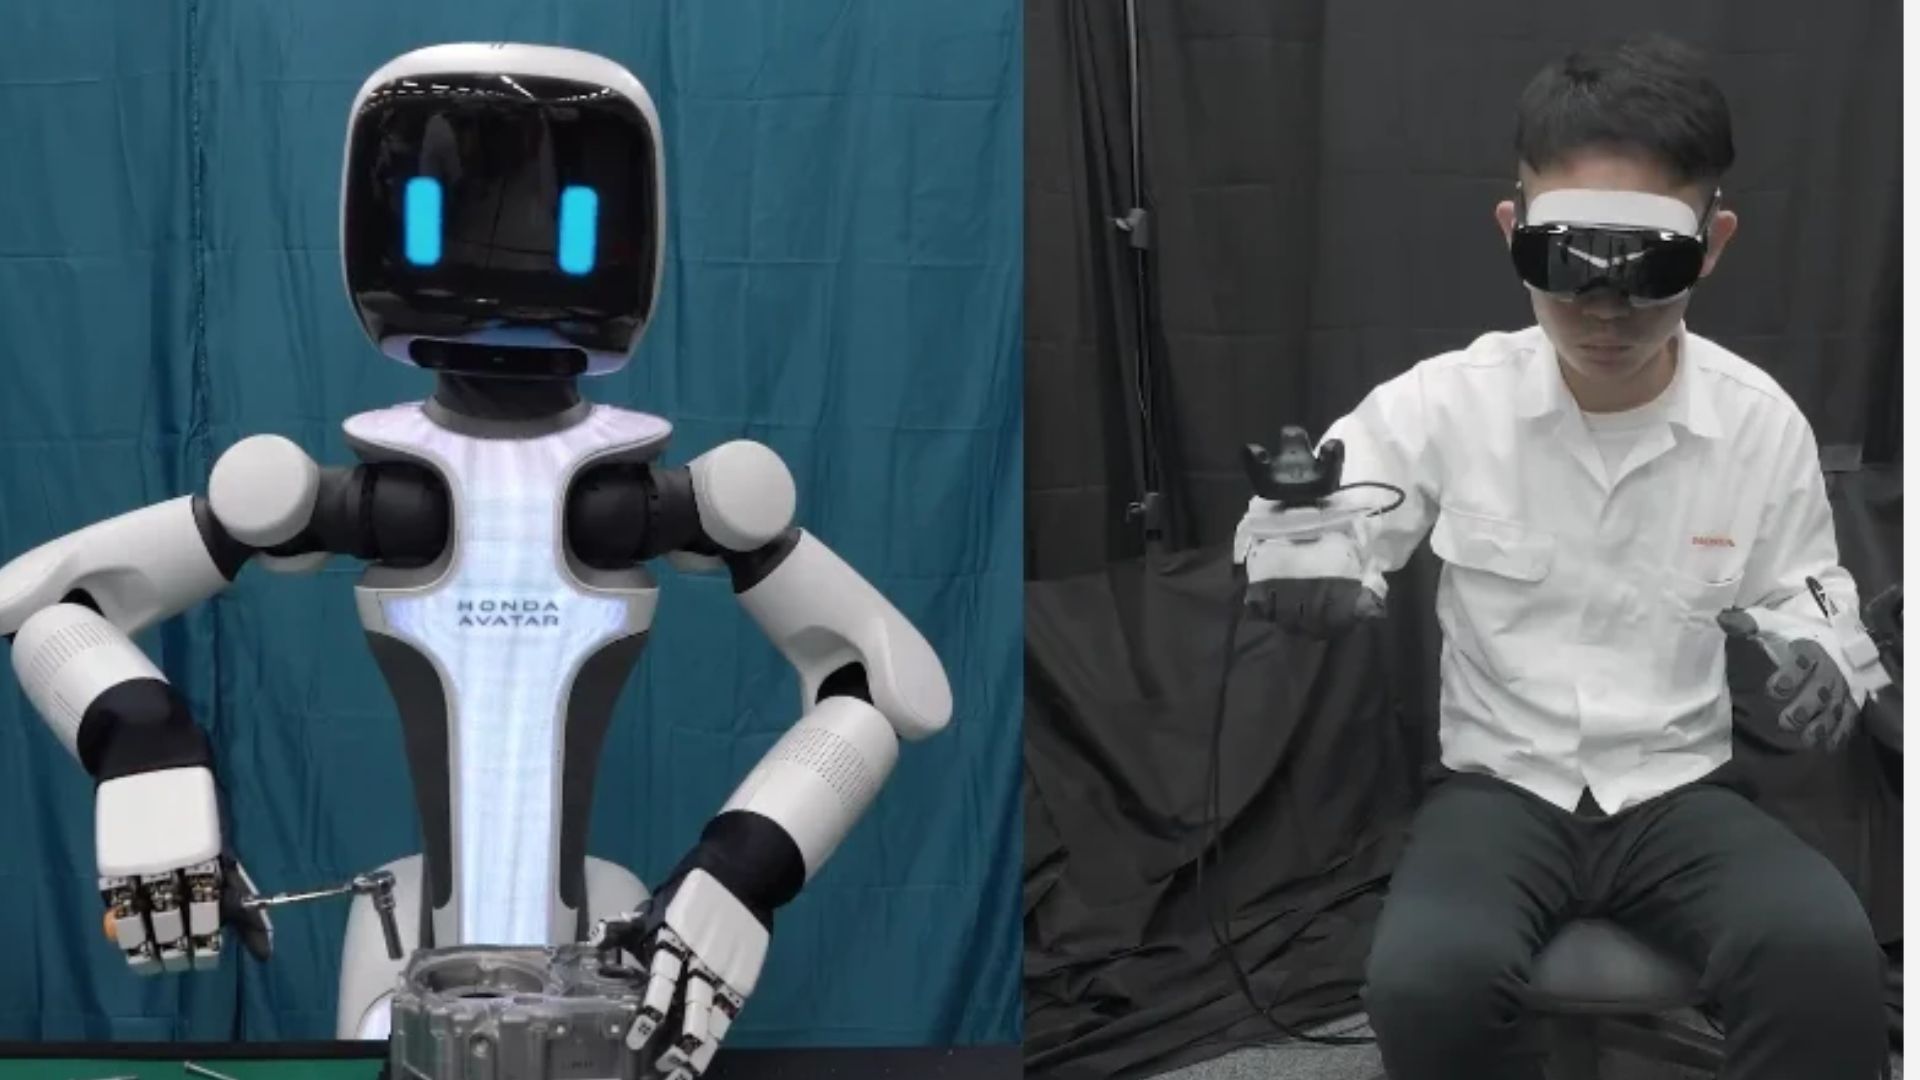
혼다, CEATEC에서 원격 작업용 아바타 로봇 손 시연
3줄 요약
- 혼다가 CEATEC 2026에서 사람이 멀리서 움직임을 전달해 작업하는 아바타 로봇을 시연했습니다.
- 로봇 손에는 구동 관절 16개, 촉각 센서 채널 288개, 손끝 힘 측정 기능이 들어갑니다.
- 혼다는 정밀 작업과 힘이 필요한 작업을 함께 목표로 하지만, 현장 도입 일정은 밝히지 않았습니다.
혼다는 10월 13일 일본 CEATEC 2026에서 아바타 로봇과 다지형 로봇 손의 동작을 공개했습니다. 사람이 원격에서 로봇을 조작해 멀리 있는 물체와 도구를 다루도록 하는 기술입니다. 유지보수, 의료 지원, 재난 대응, 우주 작업 등을 장기 활용 분야로 제시했습니다.
보도에 따르면 손에는 구동 관절 16개가 있고 각 관절은 초당 최대 180도 속도로 계속 움직일 수 있습니다. 손끝은 지속적으로 최대 50뉴턴의 힘을 낼 수 있으며, 손끝의 6축 힘 센서와 손가락·손바닥에 분산된 촉각 센서 채널 288개가 접촉 상태를 파악합니다.
혼다는 45만 회가 넘는 내구 시험을 수행했고, 이 가운데 약 5킬로그램 물체를 드는 시험이 2만4천 회 포함됐다고 설명했습니다. 이번 공개는 제어와 손의 성능을 보여주는 전시 시연이며, 상업 배치나 무인 자율 작업이 완료됐다는 발표는 아닙니다.
댓글 0
아직 댓글이 없습니다.