
출처: marktechpost.com원문 보기
NVIDIA Open-Sources OSMO: One YAML Orchestrates Physical AI Training, Simulation, and Robot Testing
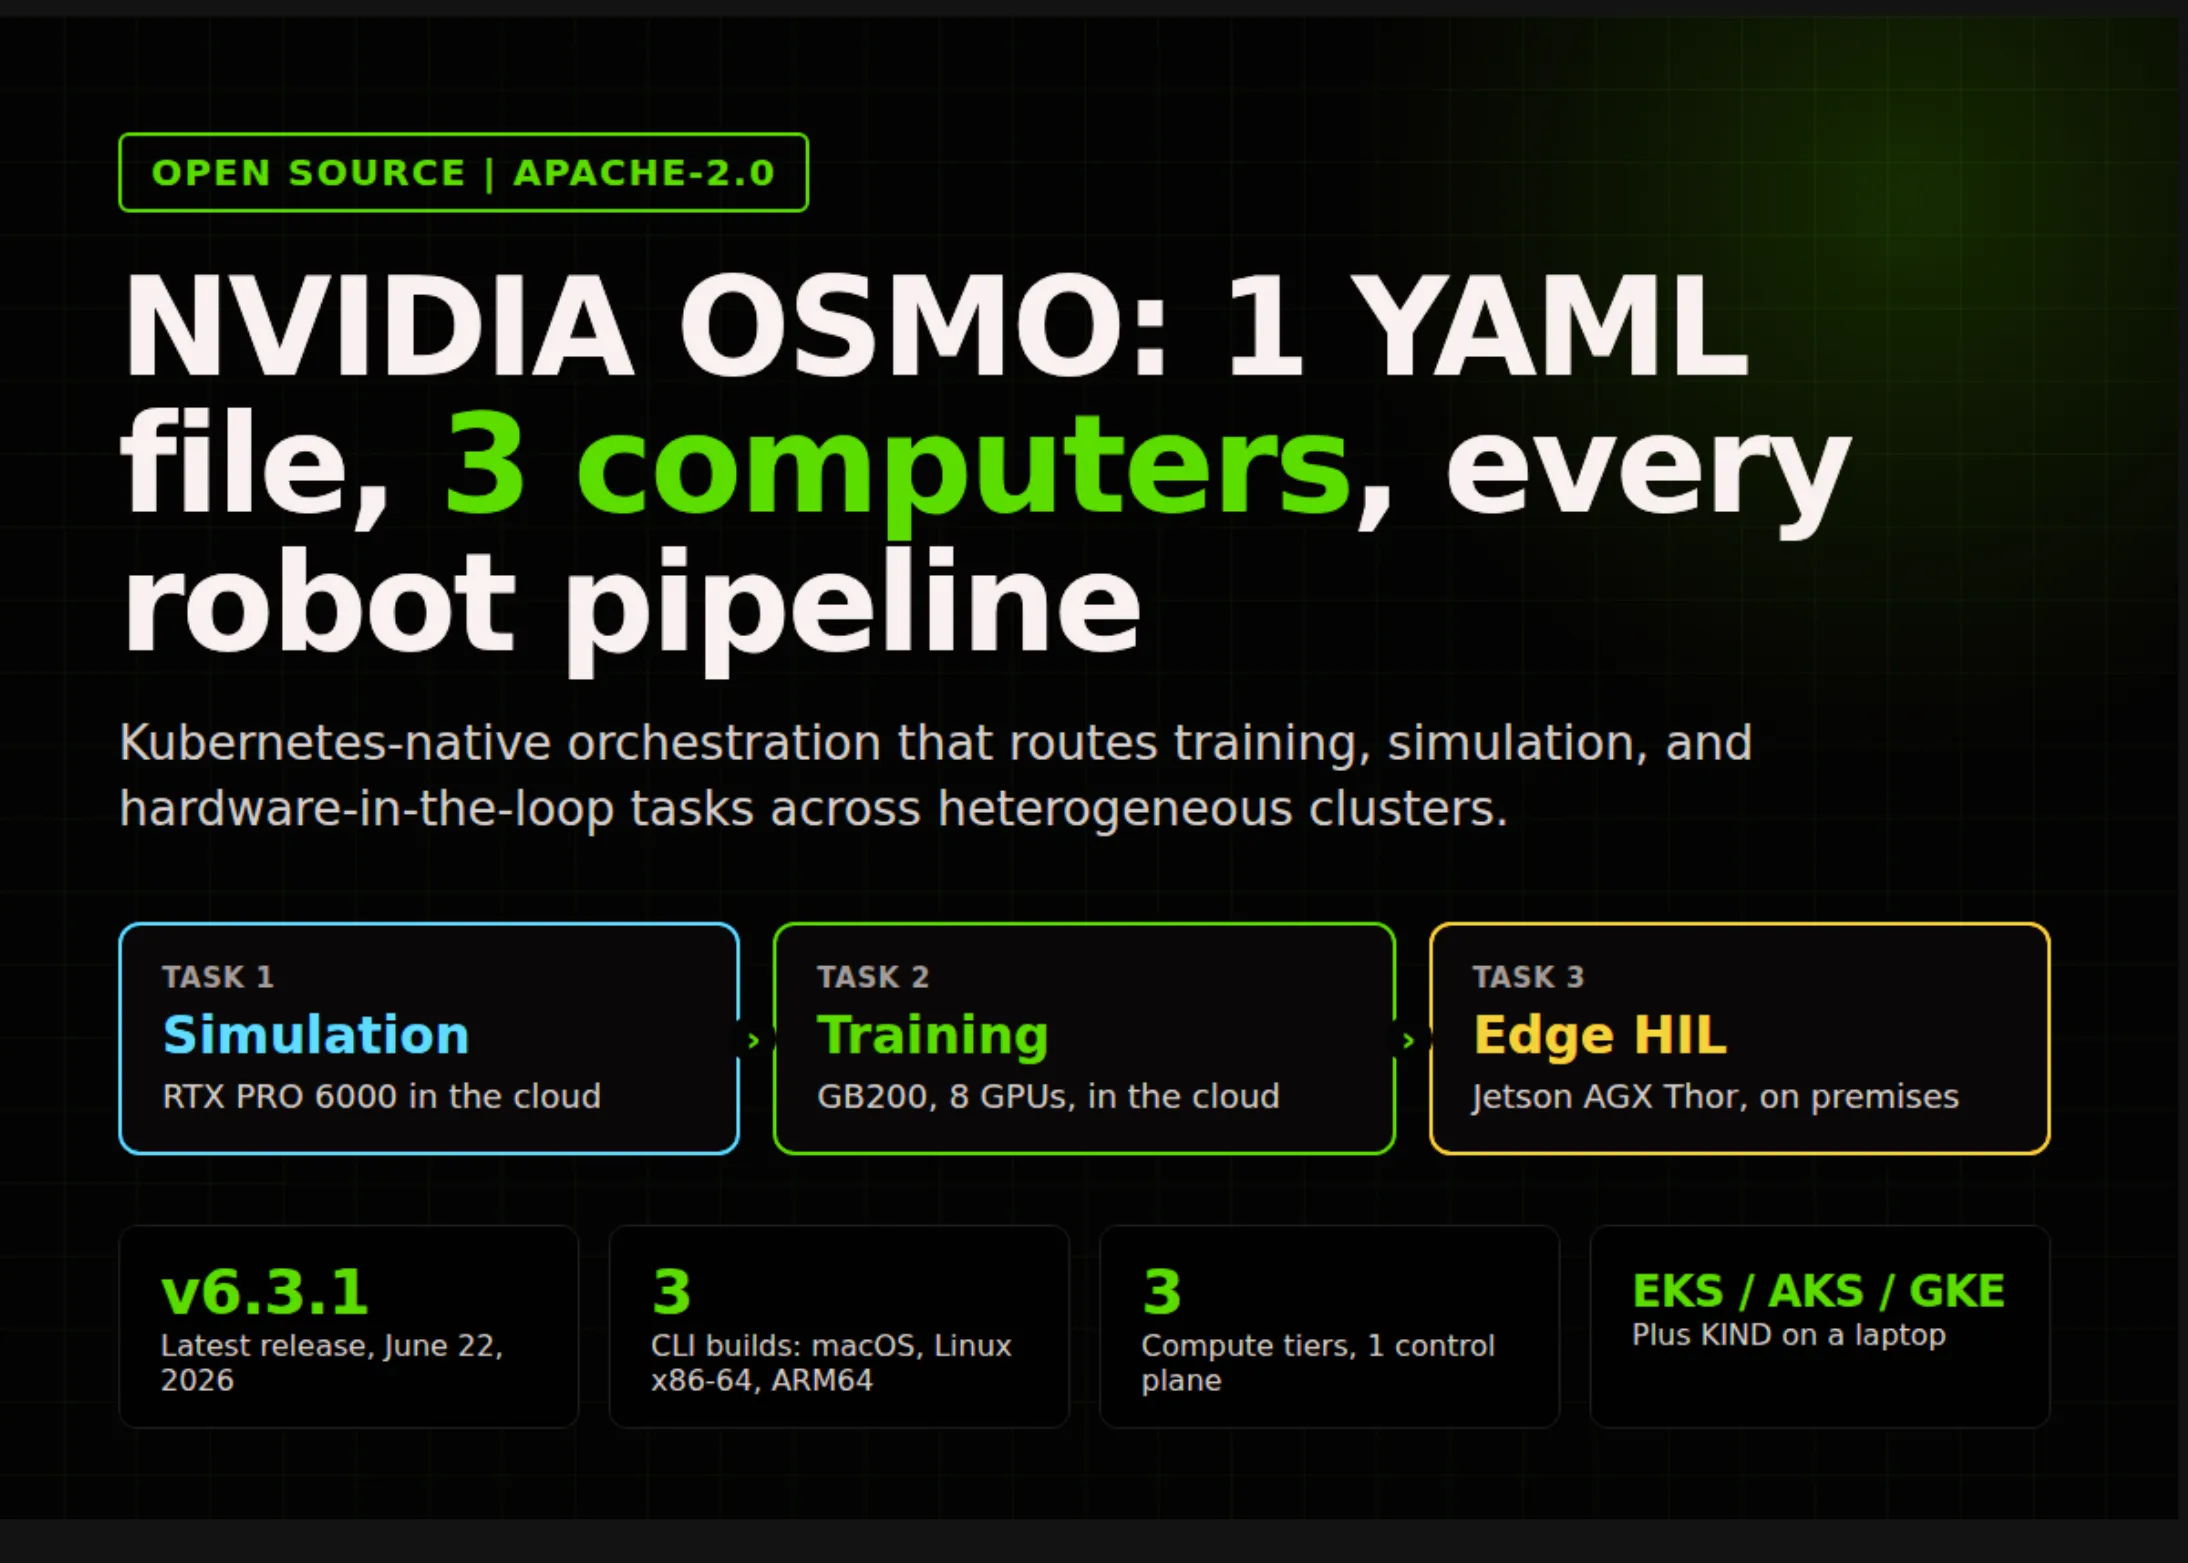
3줄 요약
- NVIDIA가 물리 AI 작업 흐름용 오케스트레이션 플랫폼 OSMO를 오픈소스로 공개했습니다.
- OSMO는 학습, 시뮬레이션, 실제 로봇 하드웨어 시험을 하나의 YAML 워크플로로 연결하도록 설계됐습니다.
- NVIDIA 내부의 GR00T와 Isaac 계열 작업에 쓰인 플랫폼을 외부 개발자에게 제공하는 움직임입니다.
NVIDIA Robotics는 OSMO를 공개 저장소로 전환해 로봇 개발자가 서로 다른 연산 환경을 하나의 작업 흐름에서 다룰 수 있도록 했습니다. 이 플랫폼은 GPU 기반 모델 학습, Isaac Sim 기반 시뮬레이션, Jetson AGX Thor를 활용한 하드웨어 인더루프 평가를 연결합니다. 개발자는 인프라별 스크립트를 따로 작성하지 않고 YAML로 작업 의존성과 입출력을 정의할 수 있습니다. NVIDIA는 OSMO가 Project GR00T, Isaac Lab, Isaac Sim, Isaac ROS 등의 물리 AI 작업에서 이미 운영 규모로 활용됐다고 설명했습니다.
댓글 0
아직 댓글이 없습니다.