
출처: irobotnews.com원문 보기
한양대·현대차기아 로보틱스랩, 뇌파·윙크로 ‘입는 로봇’ 제어 성공
3줄 요약
- 한양대와 현대차·기아 로보틱스랩이 뇌파와 생체신호로 착용형 보행 로봇을 제어하는 기술을 발표했습니다.
- 사용자는 증강현실 안경에서 동작을 고른 뒤 윙크로 실행하고 이를 악무는 동작으로 취소할 수 있습니다.
- 건강한 성인 10명의 보행 실험에서 뇌파 기반 동작 선택 정확도는 평균 95.06%였습니다.
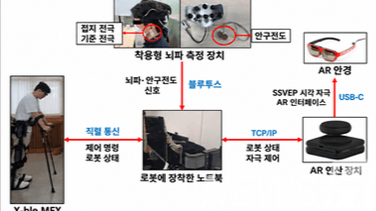
한양대 임창환 교수 연구팀은 현대차·기아 로보틱스랩과 함께 착용형 보행 로봇 ‘엑스블 멕스’를 위한 하이브리드 뇌·컴퓨터 인터페이스를 구현했다고 8일 발표했습니다. 기존에는 사용자가 목발로 균형을 잡으면서 손잡이의 버튼으로 로봇 동작을 조작해야 했습니다.
새 방식은 증강현실 안경에 한 걸음, 연속 보행, 좌회전, 우회전 등 네 가지 동작을 표시합니다. 사용자가 원하는 항목을 바라볼 때 나타나는 뇌파로 동작을 선택하고, 윙크할 때의 안구 신호로 실행합니다. 이를 악물 때의 근육 신호는 동작 취소나 정지에 사용합니다. 선택과 실행을 분리해 사용자가 명령을 확인할 수 있도록 설계했습니다.
건강한 성인 10명이 정해진 경로를 걷고 방향을 바꾸거나 앉았다 일어서는 실험에서 뇌파 동작 선택 정확도는 평균 95.06%였습니다. 윙크와 이를 악무는 동작의 인식 F1 점수는 각각 99.80%와 99.22%였습니다. 사용성 평가 점수는 기존 목발 버튼 방식의 53.50점에서 78.25점으로 높아졌고, 신체적 작업 부담 점수는 7.85점에서 3.15점으로 낮아졌습니다. 이는 건강한 성인을 대상으로 한 연구 결과이며, 재활 환자에 대한 임상 성과로 제시된 수치는 아닙니다.
연구팀은 전도성 젤이나 이식 전극 없이 무선 건식 뇌파 측정 장치와 증강현실 안경을 사용했습니다. 연구 결과는 재활공학 학술지 ‘IEEE Transactions on Neural Systems and Rehabilitation Engineering’에 게재됐습니다.
댓글 0
아직 댓글이 없습니다.