
출처: irobotnews.com원문 보기
엑스와이지, 힘 조절하는 로봇팔 기술 고도화…동적 임피던스 제어 개발
3줄 요약
- 엑스와이지가 세미 휴머노이드 듀스의 접촉 작업을 위한 임피던스 제어를 고도화했습니다.
- 관절 강성을 작업 단계에 맞춰 조절해 사람과 물체의 접촉에 유연하게 대응합니다.
- 회사는 동적 임피던스 제어로 문손잡이 조작 등 조작 능력을 넓힐 계획입니다.
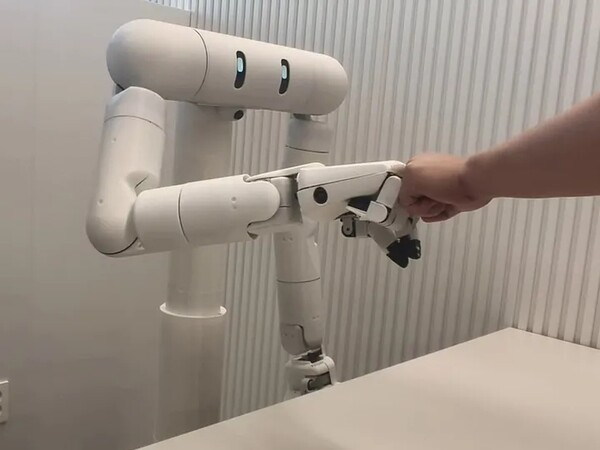
엑스와이지는 양팔 세미 휴머노이드 로봇 듀스에 임피던스 제어를 적용해 외부 힘을 받아들이면서 작업을 이어갈 수 있도록 했습니다. 물체 운반처럼 자세 유지가 필요한 작업에는 높은 강성을, 사람 가까이에서 일하거나 쉽게 변형되는 물체를 다룰 때는 낮은 강성을 적용합니다. 별도 토크 센서 없이 모터 전류로 관절에 가해지는 힘을 추정하고, 관절별 마찰과 팔 무게를 반영해 제어 설정을 조정했습니다. 회사는 접근과 접촉, 물체 조작 단계마다 필요한 힘을 바꾸는 동적 임피던스 제어를 개발하고 있으며, 향후 문손잡이 조작 같은 작업으로 연구 범위를 넓힐 계획입니다.
댓글 0
아직 댓글이 없습니다.