
출처: bostondynamics.com원문 보기
Robot Hands for Modern AI and Real Work
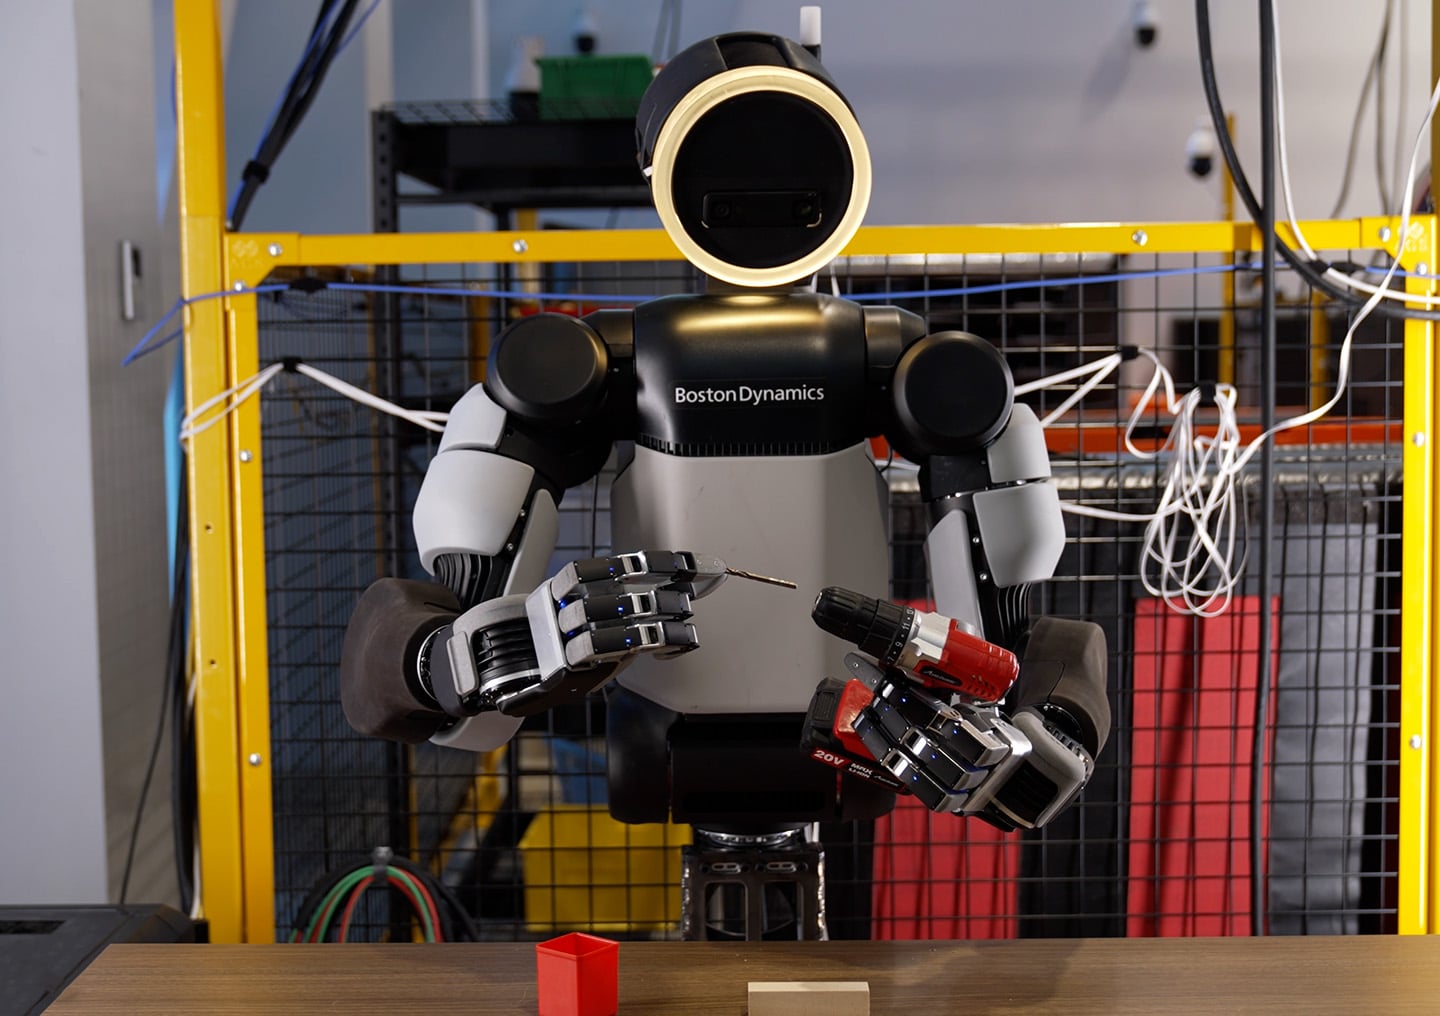
3줄 요약
- 보스턴다이내믹스가 아틀라스용 4손가락 손을 공개하며 자유도를 기존 7개에서 13개로 늘렸습니다.
- 새 손은 촉각 센서와 직접 구동 관절을 갖춰 물체를 손안에서 돌리고 공구를 조작하도록 설계됐습니다.
- 회사는 시뮬레이션 기반 강화학습과 대량 생산을 고려해 손의 구조를 단순화했습니다.
보스턴다이내믹스는 새 GR3 손의 엄지에 4개, 나머지 세 손가락에 각각 3개의 자유도를 배치했습니다. 손끝과 손바닥의 압력 센서, 역구동이 가능한 관절을 통해 미끄러지는 물체를 다시 잡거나 공구의 방아쇠를 누르는 동작을 목표로 합니다. 회사는 다섯 번째 손가락을 추가하면 구동기와 비용, 고장 가능성이 늘어난다고 설명했습니다. 초기 시뮬레이션 학습 결과가 실제 하드웨어에 유망하게 이전됐다고 밝혔으나, 광범위한 작업 성공률 수치는 공개하지 않았습니다.
댓글 0
아직 댓글이 없습니다.