
출처: sidae.com원문 보기
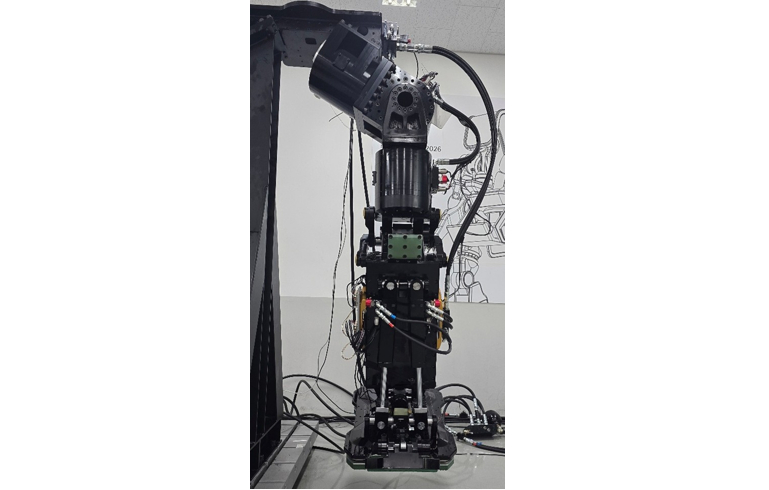
3톤 하중 버티며 시속 4㎞ 보행…케이엔알시스템, 로봇 다리 완성
3줄 요약
- 케이엔알시스템이 최대 3톤 하중을 지지하는 슈퍼휴머노이드용 로봇다리의 개발과 기본동작 검증을 마쳤습니다.
- 12개 관절과 1만Nm급 유압 액추에이터를 적용해 2.9m 로봇의 시속 3~4km 보행을 목표로 합니다.
- 회사는 연말 전신 통합 완성체 공개를 추진하고 이후 원격제어·자율주행을 순차적으로 선보일 계획입니다.
케이엔알시스템은 로봇다리에 고출력 유압 로터리 액추에이터와 초정밀 서보밸브 기술을 적용했다고 밝혔습니다. 로봇손의 가반하중을 포함해 최대 3,000kg을 지지하도록 설계했으며, 무게중심과 무릎 링크 구조를 조정해 균형과 충격 흡수 성능을 높였습니다. 앞으로 평지·경사로·비포장도로·계단에서 보행과 자세 안정화 성능을 단계적으로 시험할 예정입니다.
댓글 0
아직 댓글이 없습니다.