
출처: zdnet.co.kr원문 보기
로브로스 "내년 상반기 휴머노이드 AI 모델 공개…제조·물류부터 공략"
3줄 요약
- 로브로스가 2027년 상반기에 자체 휴머노이드 AI 모델을 공개할 계획입니다.
- 제조·물류 작업부터 성능을 검증하고, 한 작업에서 배운 능력을 다른 작업에 다시 쓰는 데 집중합니다.
- 공개 시점까지 시뮬레이션과 작업 영상 등 학습 데이터 100만 시간을 확보할 계획입니다.
로브로스의 임대규 최고AI책임자는 자체 휴머노이드 AI 모델을 2027년 상반기에 공개할 계획이라고 밝혔습니다. 회사는 범용 기능을 한꺼번에 늘리기보다 제조·물류 현장에서 실제 작업을 안정적으로 끝낼 수 있는 모델을 먼저 상용화하려고 합니다. 현재 개발 중이어서 구체적인 성능 향상 수치는 공개하지 않았습니다.
회사가 중시하는 평가는 단일 동작의 성공률뿐 아니라 긴 시간 동안의 작업 성공률, 시야가 가려진 뒤 회복하는 능력, 새로운 물체와 환경에 대한 적응력, 판단 속도와 동작의 부드러움입니다. 특히 물체를 잡고 옮기고 내려놓는 기본 능력을 다른 물체와 위치, 작업 환경에서도 재사용하는 데 초점을 맞춥니다. 새 작업마다 데이터를 처음부터 다시 모으는 비용을 줄이고, 검증된 작업 범위를 점차 넓힐 계획입니다.
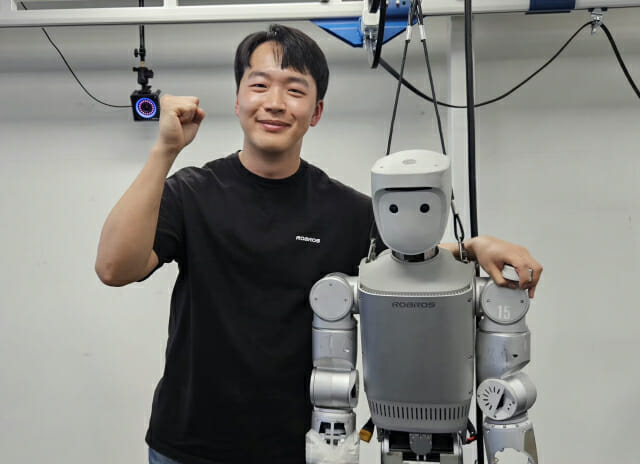
로브로스는 자체 휴머노이드 이그리스의 하드웨어와 제어 소프트웨어, AI를 함께 개발합니다. 당장은 다섯 손가락 손이 필요하지 않은 상자 운반 같은 작업에도 적용하고, 장기적으로는 다섯 손가락을 이용한 정교한 조작 능력도 개발할 계획입니다.
학습 데이터는 실제 로봇 원격조작, 물리 시뮬레이션, 사람이 작업하는 1인칭 영상의 세 경로에서 확보합니다. 회사는 엔비디아 아이작 심을 이용한 정밀 로봇 모델과 실제 공간의 디지털 복제 환경을 구축하고 있다고 설명했습니다. 2027년 상반기까지 시뮬레이션 데이터 80만 시간과 영상 데이터 20만 시간 등 총 100만 시간을 확보한다는 목표입니다. 실제 로봇 데이터를 모으는 속도와 유연한 물체를 시뮬레이션하는 데에는 한계가 있다고 회사는 설명했습니다.
댓글 0
아직 댓글이 없습니다.