
출처: constructionowners.com원문 보기
ZINOVA Launches Tool Intelligence, the Execution Layer for Physical AI
3줄 요약
- ZINOVA가 건설 로봇을 위한 Tool Intelligence와 첫 피지컬 AI 실증을 공개했습니다.
- 이 기술은 여러 로봇 형태가 기존 공구를 인식·파지·감지·조작하도록 돕는 하드웨어·소프트웨어 레이어입니다.
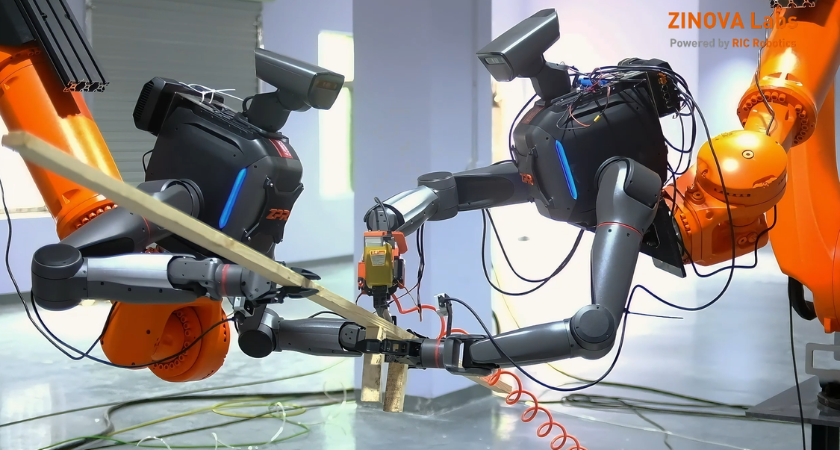
- 초기 시연은 철근 콘크리트 틸트업 패널 일부를 기존 건설 공구로 작업하는 실험 시스템입니다.
ZINOVA는 실제 현장의 공구를 다양한 로봇 플랫폼과 작업에 연결하는 Tool Intelligence를 개발한다고 밝혔습니다. 연구는 공구를 잡는 General Tool Grasp, 힘·토크·진동·접촉을 포착하는 TEISI 감지 인터페이스, 그리고 작업에 맞춘 로봇 형태를 탐색하는 The Third Form의 세 영역으로 구성됩니다. 첫 실증에서는 기존 건설 공구를 활용해 철근 콘크리트 틸트업 패널 구간을 작업하는 복수의 실험 로봇 시스템을 선보였습니다. 회사는 LimX Dynamics와 KUKA Robotics 플랫폼, RIC Robotics의 건설 분야 경험을 결합한 협력 구성을 언급했습니다. 이번 공개는 연구와 검증 환경을 중심으로 하며, 향후 현장 시험과 상용 적용 가능성을 평가할 계획이라고 설명했습니다.
댓글 0
아직 댓글이 없습니다.