
출처: newswire.co.kr원문 보기
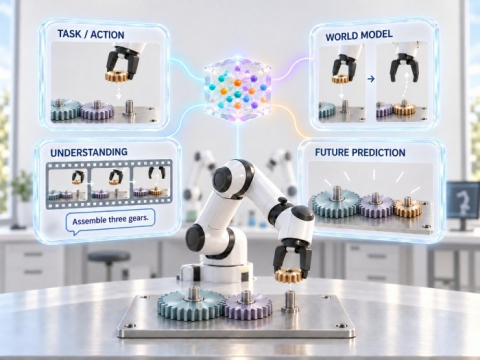
서울공대 도재영 교수팀, 지시 이해하고 미래 예측하며 움직이는 통합 로봇 AI 개발
3줄 요약
- 서울대 연구팀이 지시 이해와 미래 장면 예측, 로봇 행동 생성을 한 모델로 묶은 Dynin-Robotics를 발표했습니다.
- 정해진 네 가지 실제 로봇 조작 조건에서 평균 성공률 78.4%를 기록했다고 밝혔습니다.
- 성과는 제한된 실험 환경에서 검증됐으며 산업 현장 적용에는 추가 검증이 필요합니다.
서울대학교 공과대학 도재영 교수팀은 로봇 파운데이션 모델 Dynin-Robotics를 개발했다고 10월 13일 발표했습니다. 이 모델은 사람의 말과 카메라 영상을 바탕으로 동작을 생성하고, 행동 이후의 장면을 이미지로 예측해 다음 움직임을 정하는 데 활용합니다. 연구팀의 기존 통합 AI 모델 Dynin-Omni를 로봇 제어로 확장한 성과입니다.
연구팀은 과일 옮기기, 색상별 블록 분류, 두 가지 블록 쌓기 조건을 실제 로봇으로 평가했습니다. 네 조건의 평균 성공률은 78.4%였으며, 같은 평가에 사용한 비교 모델들의 73.0%, 73.6%, 76.9%보다 높았다고 밝혔습니다. 모델 내부의 행동 생성 속도도 개선 전보다 최대 약 29.2배 높아졌다는 것이 연구팀의 설명입니다.
연구 논문은 NeurIPS 2026에 채택됐고 12월 발표될 예정입니다. 현재 결과는 시뮬레이션과 정해진 로봇 실험 환경에 한정되며, 연구팀은 제조·물류 현장과 의료 분야로 적용 범위를 넓히기 전에 다양한 물체와 환경에서 성능을 확인할 계획입니다.
댓글 0
아직 댓글이 없습니다.